
 EN

Làm thế nào động cơ truyền động trực tiếp nâng cao tốc độ phản hồi thiết bị trên các dây chuyền sản xuất công nghiệp tự động thông minh
Trên một dây chuyền tự động tốc độ cao, trục phản hồi chậm hiếm khi chỉ do một bộ phận duy nhất gây ra. Việc xử lý lệnh, hiệu chỉnh bộ điều khiển, mô-men xoắn động cơ, quán tính tải, khớp nối, hộp số, dây đai và cảm biến, cũng như các yếu tố cơ khí khác đều góp phần vào khoảng thời gian giữa yêu cầu chuyển động và kết quả ổn định. Một Động cơ dẫn động trực tiếp có thể cải thiện chuỗi này bằng cách truyền mô-men xoắn trực tiếp lên tải mà không cần giai đoạn hộp số, dây đai hoặc ròng rọc thông thường. Lợi ích không phải là một con số tốc độ thần kỳ. Đó là một đường dẫn cơ học đơn giản hơn, giúp hệ thống điều khiển phải quản lý ít thành phần dễ phát sinh độ đàn hồi và khe hở hơn.
Đối với các kỹ sư lập kế hoạch cho bàn chia độ, trạm chuyển quay, trục kiểm tra, thiết bị quấn dây hoặc ô robot phối hợp, câu hỏi thực tiễn đặt ra là: hôm nay phản ứng đang bị mất ở đâu? Bài viết này giải thích cách một Động cơ dẫn động trực tiếp thay đổi ngân sách phản ứng, những kiểm tra thiết kế nào vẫn còn quan trọng và cách xác thực kết quả trên một dây chuyền sản xuất thông minh.
Tốc độ phản ứng là hành vi của hệ thống, không phải giá trị trong danh mục
Tốc độ phản ứng của thiết bị có thể hàm ý gia tốc nhanh, thời gian ổn định ngắn hơn, đảo chiều nhanh hơn, theo dõi lệnh thay đổi tốt hơn hoặc phục hồi nhanh hơn sau nhiễu. Các chỉ số này có liên hệ nhưng không giống nhau. Một động cơ có mô-men xoắn cực đại cao vẫn có thể thực hiện chuyển động gây thất vọng nếu cơ cấu bị xoắn, bộ giảm tốc tạo ra độ đàn hồi, độ phân giải bộ mã hóa không đủ hoặc vòng điều khiển servo được hiệu chỉnh quá bảo thủ.
Một cuộc rà soát hữu ích bắt đầu bằng việc tách chuỗi chuyển động thành năm lớp:
- Lớp lệnh: PLC, bộ điều khiển chuyển động, nội suy, tốc độ cập nhật mạng và logic đồng bộ hóa.
- Lớp điều khiển động cơ: vòng điều khiển dòng điện, tốc độ và vị trí; giới hạn; lọc; và xử lý sự cố.
- Lớp động cơ: sinh mô-men xoắn, khả năng chịu nhiệt, quán tính rô-to và giao diện phản hồi.
- Lớp truyền động: hộp số, dây đai, khớp nối, bánh đai hoặc các thành phần khác nằm giữa động cơ và tải.
- Lớp tải: quán tính tải, ma sát, mất cân bằng, độ cứng kết cấu, cộng hưởng và lực tiếp xúc trong quy trình.
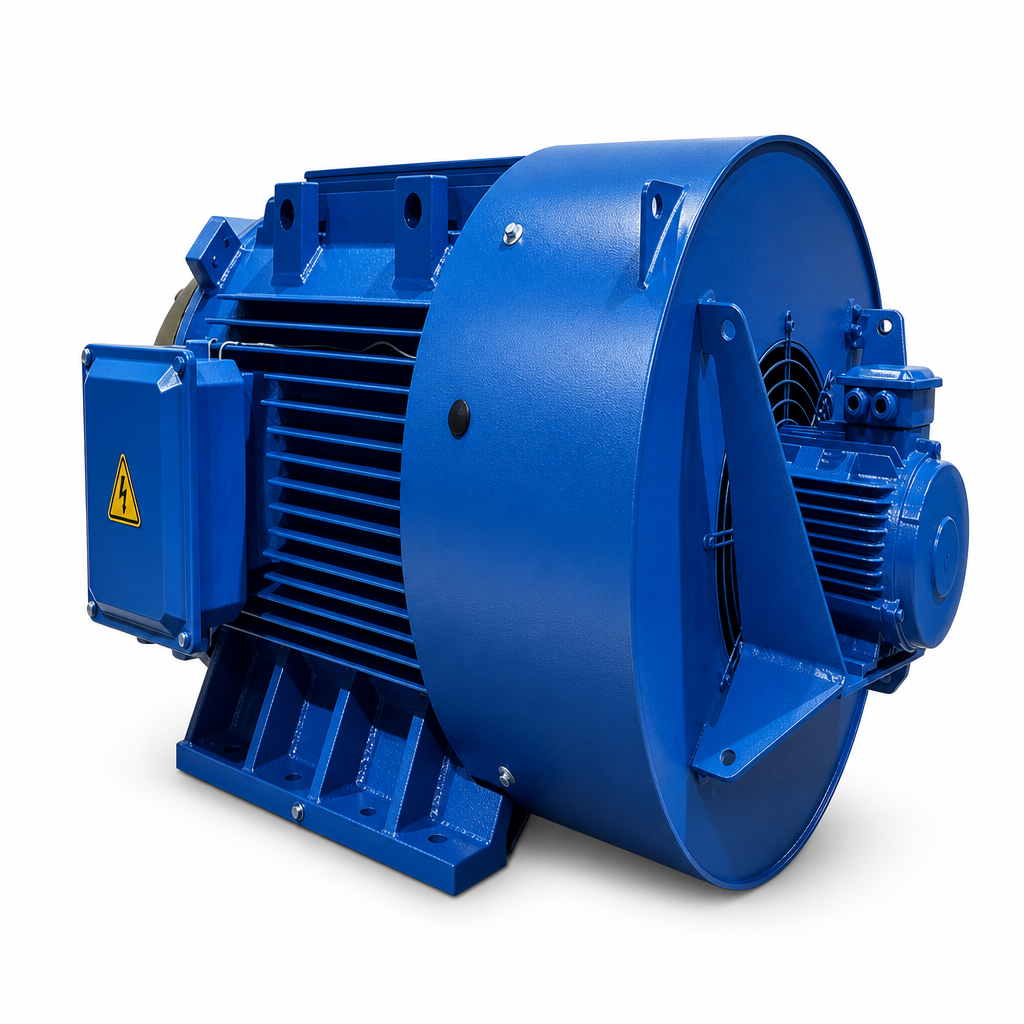
Tại sao ít giao diện cơ khí hơn có thể cải thiện đáp ứng
1. Độ trễ nhỏ hơn khi đảo chiều và định vị
Trên một trục có bánh răng hoặc truyền động bằng dây đai, việc thay đổi hướng đầu tiên có thể làm mất khe hở hoặc biến dạng các bộ phận đàn hồi trước khi tải phản ứng. Một Động cơ dẫn động trực tiếp loại bỏ một hoặc nhiều giao diện nơi độ trễ này có thể xảy ra, miễn là bố trí ổ bi và khung máy cũng đủ cứng vững.
2. Mối quan hệ phản hồi–tải trực tiếp hơn
Các hệ thống servo sử dụng phản hồi để so sánh chuyển động thực tế với chuyển động được lệnh. Khi bộ mã hóa động cơ đặt ở phía thượng lưu của bộ truyền động linh hoạt, bộ điều khiển có thể đọc vị trí động cơ trong khi tải bị chậm trễ hoặc dao động. Kiến trúc trực tiếp làm giảm sự tách biệt này. Điều này không loại bỏ nhu cầu về thiết bị phản hồi chất lượng cao hoặc hiệu chỉnh cẩn trọng, nhưng có thể giúp vòng điều khiển minh bạch hơn. Đối với các trục quy trình then chốt, bộ mã hóa gắn bên phía tải vẫn rất hữu ích nếu độ linh hoạt kết cấu vẫn còn đáng kể.
3. Tận dụng tốt hơn mô-men xoắn ở tốc độ thấp
Nhiều ứng dụng trên dây chuyền sản xuất yêu cầu mô-men xoắn được kiểm soát ở tốc độ thấp thay vì tốc độ quay trục cực cao. Động cơ dẫn động trực tiếp động cơ có khả năng mô-men xoắn có thể được chọn dựa trên yêu cầu tải thực tế thay vì phụ thuộc vào bộ giảm tốc để nhân tốc độ thành mô-men xoắn. Giải pháp này hữu ích cho các bàn xoay đường kính lớn, xử lý cuộn vật liệu nhạy cảm với lực căng, quay kiểm tra chậm và di chuyển vật liệu đồng bộ. Việc lựa chọn phải tính đến mô-men xoắn liên tục, mô-men xoắn đỉnh, chu kỳ làm việc, khả năng tản nhiệt và quán tính phản ánh tại trục.
4. Ít điểm mài mòn hơn, do đó ít bị trôi lệch theo thời gian
Các thành phần truyền động cơ khí có thể phát sinh nhu cầu bôi trơn, thay đổi lực căng dây đai, mài mòn bánh răng hoặc độ nhạy với việc căn chỉnh. Những vấn đề này trước hết là mối lo về bảo trì, nhưng khi trạng thái của chúng thay đổi, chúng cũng có thể ảnh hưởng đến đáp ứng hệ thống. Một động cơ có khả năng mô-men xoắn Động cơ dẫn động trực tiếp không thể ngăn chặn mọi sự cố cơ khí; tuy nhiên, việc giảm số lượng chi tiết trung gian giúp hành vi động học dài hạn trở nên lặp lại ổn định hơn và đơn giản hóa việc xác định nguyên nhân gốc rễ khi thời gian chu kỳ bắt đầu bị trôi lệch.
Đâu là nơi tiếp cận động cơ không hộp số phát huy hiệu quả nhất
AĐộng cơ không hộp số tiếp cận này đáng được xem xét khi quy trình yêu cầu đảo chiều thường xuyên, định vị chính xác ở tốc độ thấp, kiến trúc chuyển động gọn nhẹ hoặc các trục đồng bộ cần ổn định trước khi bắt đầu thao tác tiếp theo. Các ứng dụng điển hình bao gồm bàn lắp ráp điện tử, thiết bị kiểm tra tự động, hệ thống định vị trong đóng gói, thiết bị hỗ trợ bán dẫn, mô-đun in ấn và chuyển đổi, cũng như trạm kiểm tra tự động.
Tuy nhiên, việc không dùng hộp số không đồng nghĩa với việc luôn tốt hơn cho mọi máy móc. Một cấp giảm tốc vẫn có thể phù hợp khi nó ghép nối một động cơ tốc độ cao với tải nặng một cách kinh tế, bảo vệ động cơ khỏi tỷ số quán tính không thích hợp hoặc đáp ứng yêu cầu về kích thước tổng thể. Mục tiêu kỹ thuật không phải là loại bỏ hộp số theo mặc định, mà là lựa chọn kiến trúc truyền động sao cho đồng thời đáp ứng các yêu cầu về phản ứng, nhiệt, độ chính xác, bảo trì và chi phí.
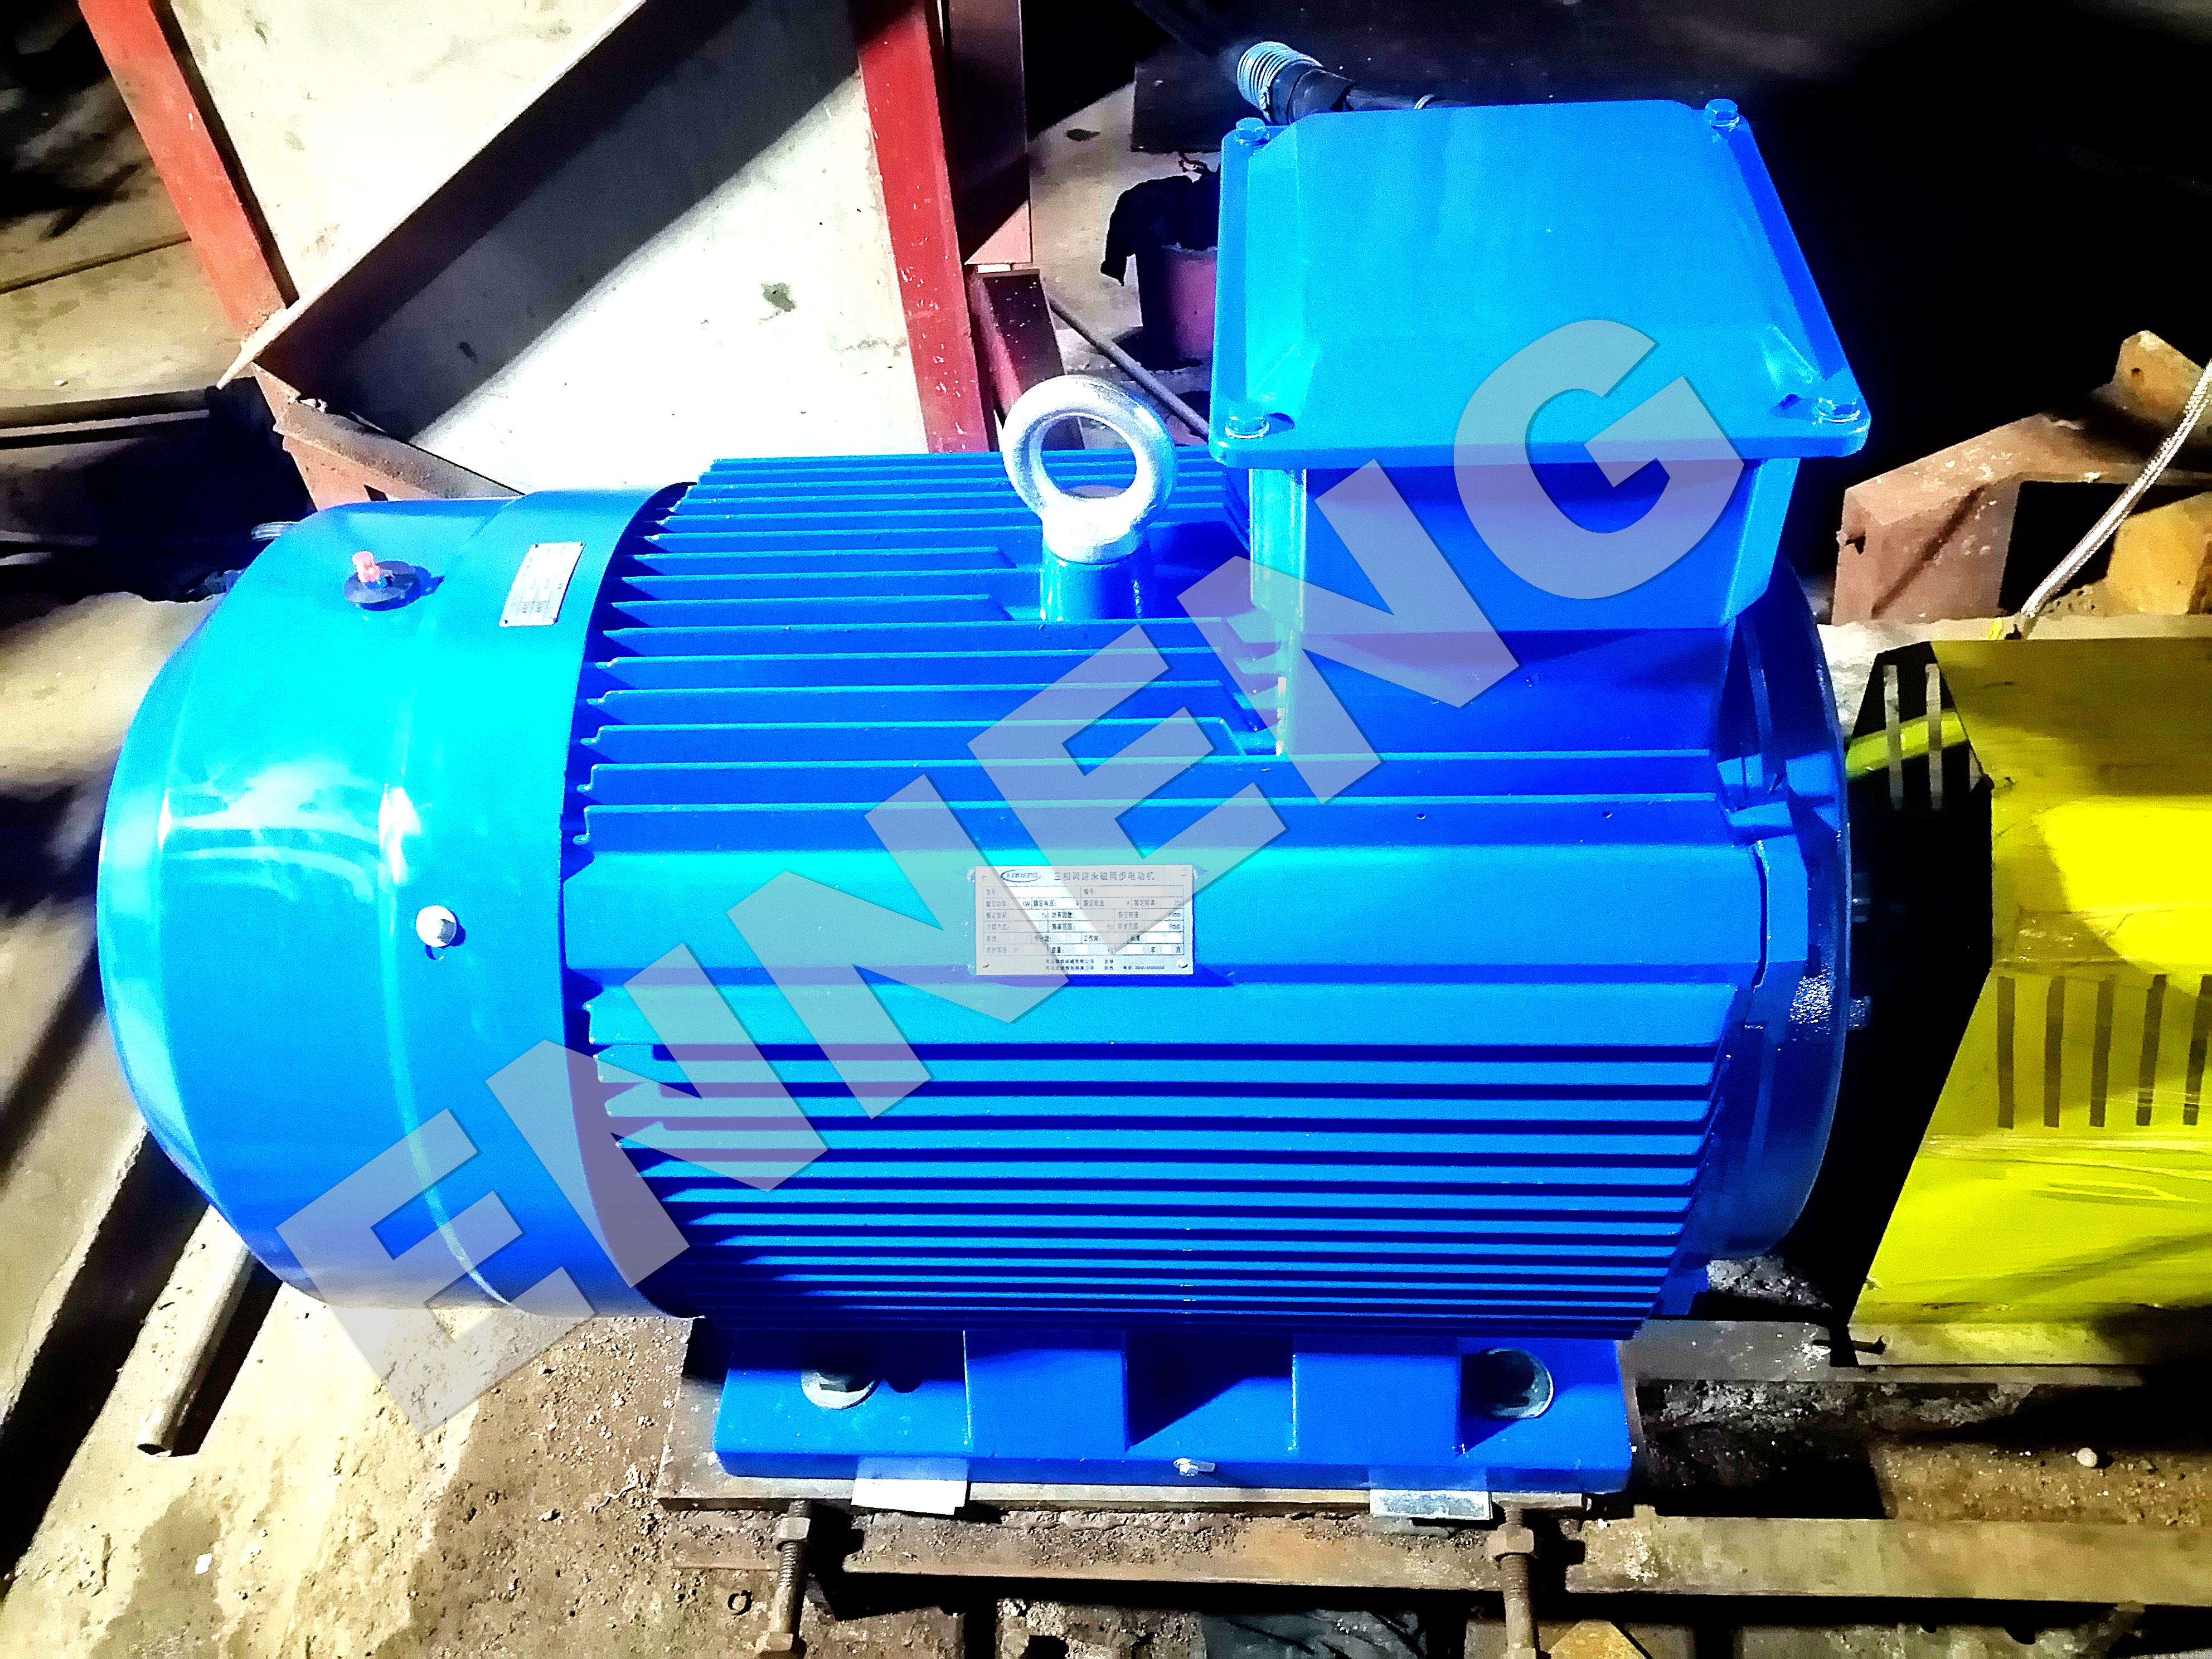
Cách đánh giá cơ hội cải thiện tốc độ phản ứng
Trước khi xác định các thông số kỹ thuật của Động cơ dẫn động trực tiếp , ghi lại dữ liệu cơ sở từ máy hiện có. Sử dụng các biểu đồ chuyển động được đánh dấu thời gian thay vì ấn tượng chủ quan của người vận hành. Ghi lại vị trí lệnh, vị trí thực tế, tốc độ, mô-men xoắn hoặc dòng điện, sai số bám (following error), thời gian ổn định (settling time) và các tín hiệu quy trình liên quan. Sau đó, xem xét các câu hỏi sau.
- Sự kiện giới hạn là gì? Xác định xem điểm nghẽn là do gia tốc, thời gian ổn định, xác nhận từ cảm biến, độ trễ mạng, rung cơ học hay chính bản thân quy trình.
- Mô-men quán tính tải tác động lên động cơ là bao nhiêu? Tính toán hoặc đo mô-men quán tính tải tại trục, bao gồm cả các phụ kiện, sự biến đổi sản phẩm và các bộ phận công cụ quay.
- Những tần số cộng hưởng nào bị kích thích? Một cụm lắp ráp trông có vẻ cứng vững vẫn có thể tồn tại các dạng dao động cộng hưởng. Một kết nối trực tiếp có thể làm bộc lộ những dạng dao động này vì động cơ được ghép nối chặt chẽ hơn với tải.
- Mô-men xoắn cần thiết trong suốt chu kỳ là bao nhiêu? Kiểm tra mô-men xoắn gia tốc cực đại, mô-men xoắn quy trình liên tục, lực ma sát, ảnh hưởng của trọng lực và chu kỳ tải nhiệt thực tế.
- Phản hồi sẽ được triển khai như thế nào? Độ phân giải mã hóa, độ chính xác lắp đặt, định tuyến cáp và khả năng tương thích ổ đĩa ảnh hưởng đến việc cải thiện phản hồi có thể sử dụng được bao nhiêu.
Cách tiếp cận này ngăn ngừa một sai lầm phổ biến: thay thế hộp số bằng một hộp số Động cơ dẫn động trực tiếp trong khi không ảnh hưởng đến giới hạn phản ứng thực sựnhư một thiết bị linh hoạt hoặc kích hoạt kiểm tra trì hoãn.
Tích hợp ổ đĩa trực tiếp vào một dây chuyền sản xuất thông minh
Tự động hóa thông minh có lợi khi dữ liệu chuyển động hữu ích cũng như nhanh chóng. Trong quá trình tích hợp, kết nối Động cơ dẫn động trực tiếp thiết kế theo kế hoạch chẩn đoán của dòng. Thiết lập các dấu vết tham chiếu cho một chuyển động lành mạnh, xác định báo động cho sai sót sau khi bất thường hoặc nhu cầu mô-men xoắn, và giữ các tham số thiết lập dưới sự kiểm soát sửa đổi. Khi các trục đồng bộ chia sẻ mạng, xác minh thời gian chu kỳ, đồng bộ đồng hồ và hành vi khôi phục lỗi trước khi tuyên bố tăng thông lượng.
An toàn cũng thuộc về quy trình đánh giá kiến trúc. Các chức năng an toàn của bộ điều khiển tốc độ biến đổi được đề cập trong các tiêu chuẩn như IEC 61800-5-2, nhưng các chức năng yêu cầu và việc xác minh phụ thuộc vào đánh giá rủi ro toàn bộ máy. Việc lựa chọn động cơ riêng lẻ không phải là bằng chứng về sự tuân thủ. Cần phối hợp giữa động cơ, bộ điều khiển, hệ thống điều khiển an toàn, phương pháp phanh hoặc giữ vị trí, và trình tự khởi động lại với đội chuyên trách an toàn máy.
Đối với các nhà sản xuất thiết bị gốc (OEM) và các nhà tích hợp hệ thống, việc hợp tác sớm với nhà sản xuất động cơ nam châm vĩnh cửu có thể giúp thống nhất các yêu cầu về mô-men xoắn–tốc độ, kích thước lắp đặt, nhu cầu phản hồi, giả định làm mát và các ràng buộc tích hợp. Công ty TNHH Động cơ Thanh Đảo Enneng cung cấp giải pháp động cơ PMSM cho ứng dụng công nghiệp; cấu hình cuối cùng cần được xác thực dựa trên biểu đồ tải thực tế và dữ liệu thử nghiệm máy.
Một phương pháp hiệu chỉnh nhằm chứng minh độ lợi
Việc hiệu chỉnh cần chứng minh phản ứng tại tải, chứ không chỉ tại trục động cơ. Bắt đầu với giới hạn dòng điện và tốc độ thận trọng, xác minh chiều quay và cực tính tín hiệu phản hồi, sau đó điều chỉnh từng vòng điều khiển theo từng giai đoạn. Chạy một biểu đồ vận hành không tải, một biểu đồ sản xuất tiêu biểu và một điều kiện tải nặng nhất hoặc nhiệt độ khắc nghiệt nhất. So sánh trục truyền động trực tiếp với trạng thái chuẩn bằng cùng một biểu đồ lệnh.
- Đo thời gian tăng tốc, sai lệch bám lệnh cực đại, thời gian ổn định và độ lặp lại vị trí cuối cùng.
- Kiểm tra dạng sóng mô-men xoắn/dòng điện để phát hiện ma sát bất thường, mất cân bằng hoặc cộng hưởng.
- Kiểm tra chất lượng quy trình: độ đồng bộ, độ chính xác đặt vị trí, lực căng, vị trí cắt hoặc độ ổn định khi kiểm tra.
- Xác nhận rằng đặc tính nhiệt vẫn ở mức chấp nhận được trong toàn bộ chế độ vận hành thực tế.
- Ghi chép các thay đổi thông số để đội bảo trì có thể khôi phục lại trạng thái đã được kiểm chứng.
Nếu trục mới ổn định nhanh hơn nhưng gây rung khung, hãy giảm mục tiêu điều chỉnh hoặc cải thiện độ cứng kết cấu. Nếu trục tăng tốc tốt nhưng quá nóng, cần xem lại các giả định về mô-men xoắn liên tục và làm mát. Một dải hoạt động ổn định quan trọng hơn việc thiết lập hệ số khuếch đại cao trong một minh họa ngắn.
Liên hệ với chúng tôi
Neu ban dang danh gia cac dong co nam cham vinh cuu thuong mai de ban va can mot giai phap truyen dong duoc thiet ke rieng bao dam hieu suat va do ben, ENNENG la doi tac tin cay cua ban. Lien he ENNENG ngay hom nay .Noi voi doi ngu ky su ky thuat cua chung toi de nhan mot de xuat truyen dong duoc thiet ke rieng.
- WhatsApp:+86 18562780228
- Thư điện tử: [email protected]
- Điện thoại: +86 532 66000559
Đưa truyền động trực tiếp vào thực tiễn
AĐộng cơ dẫn động trực tiếp có thể nâng cao tốc độ phản ứng trên dây chuyền sản xuất công nghiệp tự động hóa thông minh bằng cách loại bỏ hành vi truyền động trung gian — vốn làm hao hụt độ chính xác chuyển động và biên độ điều chỉnh. Đóng góp mạnh nhất của nó là tính rõ ràng về mặt cơ khí: độ rơ nhỏ hơn, đường dẫn mô-men xoắn ngắn hơn và mối quan hệ phản hồi có khả năng phản ánh chính xác hơn hành vi tải. Một Động cơ không hộp số kiến trúc như vậy vẫn đòi hỏi phân tích quán tính nghiêm ngặt, kiểm soát cộng hưởng, hiệu chỉnh servo, thiết kế tản nhiệt, đánh giá an toàn và vận hành thử nghiệm dựa trên đo lường. Khi những yếu tố này được thiết kế đồng bộ, truyền động trực tiếp trở thành một giải pháp khả thi để biến các lệnh điều khiển nhanh hơn thành phản ứng máy nhanh hơn và lặp lại chính xác hơn.

