
 EN

スマート化・自動化された産業用生産ラインにおいて、ダイレクトドライブモーターが装置の応答速度をいかに高めるか
高速自動化ラインでは、軸の遅延は単一の部品だけが原因となることはほとんどありません。指令処理、ドライバのチューニング、モーターのトルク、負荷慣性、カップリング、ギアボックス、ベルト、センサー、機械構造など、すべてが「動作指令から安定した結果が出るまで」の時間を左右します。 ダイレクトドライブモーター ダイレクトドライブモーターは、従来のギアボックスやベルト・プーリー段を介さず、直接負荷にトルクを印加することで、この一連のプロセスを改善できます。その効果は、単に『魔法のような速度数値』ではありません。むしろ、制御システムが管理すべき弾性要素やバックラッシュを起こしやすい要素を減らす、よりシンプルな機械的伝達経路を実現することにあります。
インデックステーブル、ロータリートランスファーステーション、検査用軸、巻線装置、あるいは協調動作ロボットセルの設計を担当するエンジニアにとって、実践的な問いはこうです。「現在、応答性がどこで失われているのか?」本稿では、次に示す点について解説します。 ダイレクトドライブモーター が応答予算に与える影響、依然として重要である設計確認項目、およびスマートな生産ライン上で結果を検証する方法。
応答速度は、カタログに記載される単一の数値ではなく、システム全体の挙動である
機器の応答速度とは、加速の速さ、安定までの時間の短縮、方向転換の迅速化、変化する指令に対する追従性の向上、あるいは外乱後の復帰速度の高速化などを意味します。これらは互いに関連していますが、同一の指標ではありません。たとえば、ピークトルクの高いモーターであっても、機構部のねじれ、減速機による柔軟性の増加、エンコーダ分解能の不足、あるいはサーボ制御ループの過度に保守的なチューニングなどにより、実際の動作性能は期待を下回ることがあります。
有効なレビューを行うには、まず運動伝達系を5つのレイヤーに分けて考えます。
- 指令層: PLC、モーションコントローラ、補間、ネットワーク更新レート、および同期ロジック。
- ドライブ層: 電流・速度・位置制御ループ、制限値、フィルタリング、および異常処理。
- モータ層: トルク発生、熱容量、ロータ慣性、およびフィードバックインタフェース。
- 伝達層: モータと負荷の間に配置されるギアボックス、ベルト、カップリング、プーリーなどの部品。
- 負荷層: 被搬送物の慣性、摩擦、アンバランス、構造剛性、共振、およびプロセス中の接触力。
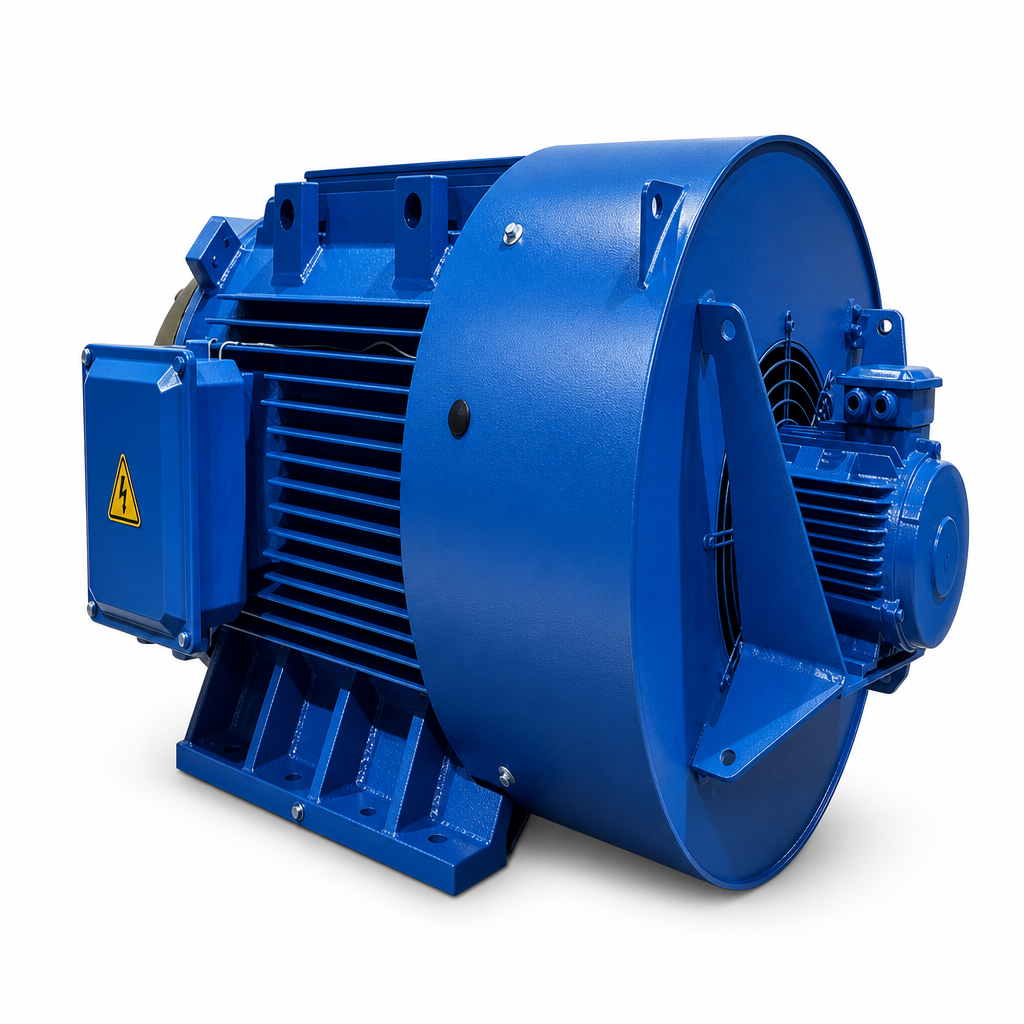
機械的インターフェースが少ないほど応答性が向上する理由
1. 逆転およびインデックス動作時のバックラッシュが小さい
ギア駆動またはベルト駆動の軸では、方向を変える際にまずクリアランスが取り除かれたり、可撓性部品が変形したりした後で、はじめて負荷が応答します。 ダイレクトドライブモーター 直接駆動方式は、このロストモーションが生じ得る界面を1つ以上排除します。ただし、ベアリング配置およびマシンフレームも十分な剛性を有していることが前提です。
2. フィードバックと負荷との関係がより直接的
サーボシステムでは、実際の動きと指令値を比較するためにフィードバックが用いられます。モーターエンコーダーが柔軟な伝達機構の上流(モーター側)に配置されている場合、コントローラーはモーターの位置を検出できますが、負荷側は遅れたり振動したりすることがあります。直接駆動方式では、このような分離が小さくなります。これは高品質なフィードバックや適切なチューニングの必要性をなくすものではありませんが、制御ループの挙動をより明確・透明にします。構造的なたわみが依然として大きい重要なプロセス用軸では、負荷側エンコーダーの採用が引き続き有効です。
3. 低速域でのトルクをより有効に活用可能
多くの生産ライン用途では、極端なシャフト回転数(rpm)よりも、低速域での制御されたトルクが求められます。トルク性能に優れた ダイレクトドライブモーター モーターは、減速機を用いて回転数をトルクに変換するのではなく、実際の負荷要件に応じて選定できます。これは、大径ロータリーテーブル、張力に敏感なウェブ搬送、低速検査用回転、および同期搬送などに有効です。選定にあたっては、連続トルク、ピークトルク、デューティサイクル、冷却条件、およびシャフトに反映される慣性を考慮する必要があります。
4. 時間とともにばらつきが生じやすい摩耗箇所が少ない
機械式伝動部品には、潤滑管理、ベルト張力の変化、ギアの摩耗、または取付け精度への感度といった課題があり得ます。これらはまず保守上の懸念ですが、状態の変化によって応答性にも影響を及ぼすことがあります。 ダイレクトドライブモーター モーター単体ではすべての機械的問題を防ぐことはできませんが、中間部品を削減することで、長期的なダイナミクス特性をより再現性の高いものとし、サイクルタイムのずれが発生した際の原因特定作業を簡素化できます。
ギアレスモータ方式が最も有効な場面
Aギアレスモーター この方式は、工程で頻繁な方向転換が必要な場合、低速域での高精度位置決めが求められる場合、コンパクトな運動機構が求められる場合、あるいは次の工程開始前に各軸が確実に停止(安定)する必要がある協調制御が求められる場合などに検討価値があります。代表的な適用例としては、電子部品の組立テーブル、自動検査治具、包装用インデックス装置、半導体製造支援機器、印刷・加工モジュール、自動外観検査ステーションなどが挙げられます。
ただし、ギアレスだからといって、すべての機械において必ずしも優れた選択肢になるわけではありません。高速モータと重負荷を経済的にマッチさせる場合、モータを不適切な慣性比から保護する場合、あるいは所定の外形サイズ(フォームファクタ)を実現する場合などには、依然として減速機構を用いるのが適切です。エンジニアリング上の目的は、単に「ギアを排除すること」ではなく、応答性、発熱、精度、保守性、コストといった要件を総合的に満たす伝達構成を選択することにあります。
応答速度向上の可能性を評価する方法
を導入する前に、 ダイレクトドライブモーター 既存の機械からベースラインを取得します。オペレーターの主観的評価ではなく、タイムスタンプ付きの動作トレースを用いて記録してください。指令位置、実際の位置、速度、トルク(または電流)、追従誤差、安定時間、および関連するプロセス信号を記録します。その後、以下の質問を検討してください。
- 制限要因となるイベントは何ですか? ボトルネックが加速度、安定時間、センサーによる確認、ネットワーク遅延、機械的振動、あるいはプロセス自体のいずれであるかを特定してください。
- モーターに及ぼされる負荷慣性はどの程度ですか? 軸上の負荷慣性を計算または測定し、治具、製品のばらつき、回転工具なども含めてください。
- どの共振モードが励起されていますか? 見た目には剛性が高いアセンブリでも、共振モードを有している場合があります。ダイレクト接続では、モーターと負荷の結合が密接になるため、こうしたモードが顕在化しやすくなります。
- サイクル全体で必要なトルクはどれほどですか? ピーク加速度トルク、連続プロセストルク、摩擦、重力の影響、および現実的な熱負荷サイクルを確認してください。
- フィードバックはどのように実装されますか? エンコーダの分解能、取付け精度、ケーブル配線、ドライブとの互換性が、どれだけ応答性を向上させられるかに影響します。
このアプローチは、ギアボックスを ダイレクトドライブモーター に置き換えるという一般的な誤りを防ぎます。しかし、実際の応答性制限要因——たとえば柔軟な治具や検査トリガの遅延——はそのまま放置されたままになります。
ダイレクトドライブをスマートな生産ラインに統合する
スマートな自動化では、モーションデータが高速であることに加え、実際に活用できることが重要です。統合時に、 ダイレクトドライブモーター の設計をラインの診断計画に連携させます。正常な動作時の基準トレースを確立し、異常なフォローエラーまたはトルク要求に対するアラームを定義し、セットアップパラメータは改訂管理下に置きます。同期軸がネットワークを共有する場合、スループット向上を主張する前に、サイクルタイミング、クロック同期、および障害復旧動作を確認してください。
安全性もアーキテクチャレビューに含まれるべき要素です。可変速ドライブの安全機能については、IEC 61800-5-2などの規格で定められていますが、必要な機能およびその検証は、機械全体のリスクアセスメントに基づいて決定されます。モーターの選定のみでは、規格適合性を証明したことにはなりません。モーター、ドライブ、安全制御装置、ブレーキまたは保持方法、再起動手順について、機械の安全担当チームと連携して調整してください。
OEMおよびシステム構築企業においては、早期から永久磁石モーター製造メーカーと協業することで、トルク・回転数特性の要件、取付寸法、フィードバック方式、冷却条件、統合制約といった諸要件をすり合わせることができます。青島恩能モーター有限公司(Qingdao Enneng Motor CO., Ltd.)は産業用アプリケーション向けPMSMモーターのソリューションを提供していますが、最終的な構成は実際の負荷プロファイルおよび機械の試験データに基づき検証する必要があります。
ゲインを確認するための据付方法
試運転では、モーターシャフトだけでなく、実際の負荷における応答を確認する必要があります。まず、保守的な電流および速度制限値から始め、回転方向とフィードバックの極性を確認したうえで、制御ループを段階的に調整します。無負荷状態での動作プロファイル、代表的な生産プロファイル、および最悪条件(最大荷重または高温)下でのプロファイルをそれぞれ実行し、同一の指令プロファイルを用いて直接駆動軸と基準軸の性能を比較します。
- 加速度時間、ピーク追従誤差、安定時間、および最終位置決めの再現性を測定します。
- トルク/電流波形を確認し、予期しない摩擦、不釣り合い、または共振が発生していないかを検査します。
- 工程品質(位置合わせ精度、部品配置精度、張力、切断位置、検査時の安定性など)を確認します。
- 実際の稼働サイクルにおいて、熱的挙動が許容範囲内に収まっていることを確認します。
- パラメータ変更内容を文書化し、保守担当者が既に検証済みの状態へ容易に復元できるようにします。
新しい軸がより速く安定するが、フレームの振動を引き起こす場合は、チューニング目標値を下げたり、構造剛性を向上させたりしてください。加速性能は良好だが過熱する場合は、連続トルクおよび冷却に関する仮定を見直してください。短時間のデモンストレーションで見られる積極的なゲイン設定よりも、安定した動作範囲を確保することが重要です。
お問い合わせ
商業用永久磁石モーターの導入を検討中で、効率性と耐久性を保証するエンジニアリングによるドライブソリューションが必要な場合、ENNENGはお客様の信頼できるパートナーです。 今すぐENNENGへお問い合わせください .当社の技術エンジニアリングチームにご相談いただき、お客様向けにカスタマイズされたドライブ提案をご提供します。
- WhatsApp: +86 18562780228
- Eメール: [email protected]
- 電話番号: +86 532 66000559
ダイレクトドライブの実用化
Aダイレクトドライブモーター は、運動精度やチューニング余裕を損なう中間伝達機構を排除することで、スマートな自動化産業生産ラインにおける応答速度を高めることができます。その最大の利点は機械的明瞭性にあり、バックラッシュが小さく、トルク伝達経路が短く、負荷挙動をより正確に反映できるフィードバック関係を実現します。ただし、 ギアレスモーター このアーキテクチャを採用するには、依然として厳密な慣性解析、共振制御、サーボチューニング、熱設計、安全審査、および実測に基づく据付調整が不可欠です。これらの要素が統合的に設計・実装されれば、ダイレクトドライブは、指令の高速化を、より迅速かつ再現性の高い機械応答へと確実に変換する実用的な手法となります。

