
 EN

Cara Motor Penggerak Langsung Meningkatkan Kecepatan Respons Peralatan pada Jalur Produksi Industri Otomatis Cerdas
Pada jalur otomatis berkecepatan tinggi, keterlambatan suatu sumbu jarang disebabkan oleh satu komponen saja. Pemrosesan perintah, penyetelan penggerak, torsi motor, inersia beban, kopling, kotak gir, sabuk, sensor, dan mekanisme semuanya berkontribusi terhadap waktu antara permintaan gerak dan hasil yang stabil. Sebuah Motor penggerak langsung dapat meningkatkan rantai tersebut dengan menerapkan torsi langsung ke beban tanpa tahap kotak gir, sabuk, atau katrol konvensional. Manfaatnya bukanlah angka kecepatan ajaib. Melainkan jalur mekanis yang lebih sederhana, sehingga sistem kendali memiliki lebih sedikit elemen elastis dan rentan backlash untuk dikendalikan.
Bagi para insinyur yang merancang meja indeks, stasiun transfer putar, sumbu inspeksi, peralatan penggulung, atau sel robot terkoordinasi, pertanyaan praktisnya adalah: di mana respons saat ini hilang? Artikel ini menjelaskan cara Motor penggerak langsung mengubah anggaran respons, pemeriksaan desain mana yang masih relevan, serta cara memvalidasi hasilnya pada lini produksi cerdas.
Kecepatan respons merupakan perilaku sistem, bukan nilai katalog
Kecepatan respons peralatan dapat berarti percepatan cepat, waktu stabilisasi lebih pendek, pembalikan arah lebih cepat, pelacakan perintah yang berubah lebih baik, atau pemulihan lebih cepat setelah gangguan. Ukuran-ukuran ini saling terkait namun tidak identik. Motor dengan torsi puncak tinggi tetap dapat menghasilkan gerakan mengecewakan jika mekanismenya melengkung, reduktor menambah kelenturan, resolusi encoder tidak memadai, atau penyetelan loop servo terlalu konservatif.
Tinjauan yang bermanfaat dimulai dengan memisahkan rantai gerak menjadi lima lapisan:
- Lapisan perintah: PLC, pengendali gerak, interpolasi, laju pembaruan jaringan, dan logika sinkronisasi.
- Lapisan penggerak: loop arus, kecepatan, dan posisi; batas; penyaringan; serta penanganan kesalahan.
- Lapisan motor: produksi torsi, kemampuan termal, inersia rotor, dan antarmuka umpan balik.
- Lapisan transmisi: kotak gigi, sabuk, kopling, katrol, atau komponen lain antara motor dan beban.
- Lapisan beban: inersia beban, gesekan, ketidakseimbangan, kekakuan struktural, resonansi, dan gaya kontak proses.
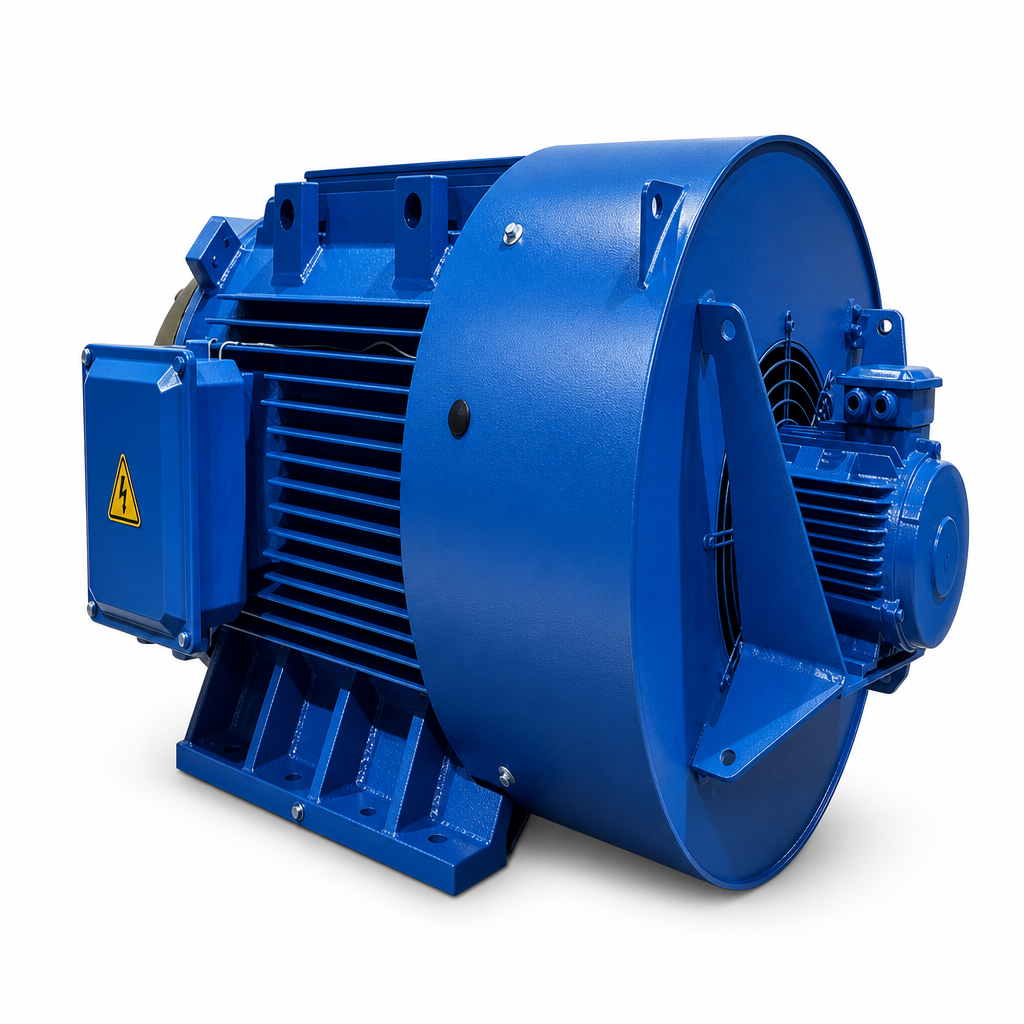
Mengapa lebih sedikit antarmuka mekanis dapat meningkatkan respons
1. Gerak balik yang lebih kecil selama pembalikan arah dan pengindeksan
Pada sumbu berpenggerak roda gigi atau sabuk, perubahan arah pertama-tama harus mengatasi celah atau mendistorsi komponen lentur sebelum beban merespons. Sebuah Motor penggerak langsung menghilangkan satu atau lebih antarmuka tempat gerak hilang tersebut dapat terjadi, asalkan susunan bantalan dan rangka mesin juga cukup kaku.
2. Hubungan antara umpan balik dan beban yang lebih langsung
Sistem servo menggunakan umpan balik untuk membandingkan gerak aktual dengan gerak yang diperintahkan. Ketika encoder motor berada di hulu transmisi lentur, pengendali hanya dapat melihat posisi motor sementara beban tertinggal atau berosilasi. Arsitektur langsung mengurangi pemisahan ini. Hal ini tidak menghilangkan kebutuhan akan umpan balik berkualitas tinggi atau penyetelan yang cermat, tetapi dapat membuat loop kendali lebih transparan. Untuk sumbu proses kritis, encoder di sisi beban tetap bernilai tinggi apabila kelenturan struktural masih signifikan.
3. Pemanfaatan torsi kecepatan rendah yang lebih baik
Banyak aplikasi di jalur produksi memerlukan torsi terkendali pada kecepatan rendah, bukan rpm poros ekstrem. Sebuah motor torsi-unggul Motor penggerak langsung dapat dipilih berdasarkan kebutuhan beban aktual, alih-alih mengandalkan tahap reduksi untuk mengalikan kecepatan menjadi torsi. Pendekatan ini bermanfaat bagi meja putar berdiameter besar, penanganan web yang sensitif terhadap tegangan, rotasi inspeksi lambat, serta pergerakan material terSinkronisasi. Pemilihan harus mempertimbangkan torsi kontinu, torsi puncak, siklus kerja, pendinginan, dan inersia yang tercermin di poros.
4. Titik keausan lebih sedikit yang dapat bergeser seiring waktu
Komponen transmisi mekanis mungkin menimbulkan kebutuhan pelumasan, perubahan ketegangan sabuk, keausan roda gigi, atau sensitivitas penyelarasan. Masalah-masalah ini pertama-tama merupakan perhatian pemeliharaan, namun dapat berkembang menjadi perhatian respons ketika kondisinya berubah. Sebuah motor torsi-unggul Motor penggerak langsung tidak mampu mencegah setiap masalah mekanis, tetapi mengurangi komponen perantara dapat membuat perilaku dinamis jangka panjang lebih dapat diulang dan menyederhanakan identifikasi akar masalah ketika waktu siklus mulai bergeser.
Di mana pendekatan Motor Tanpa Gir paling bermanfaat
AGearless Motor pendekatan ini layak dievaluasi ketika proses memerlukan pembalikan arah yang sering, posisi kecepatan rendah yang akurat, arsitektur gerak yang ringkas, atau sumbu-sumbu terkoordinasi yang harus stabil sebelum operasi berikutnya dimulai. Contoh khas meliputi meja perakitan elektronik, perlengkapan uji otomatis, sistem pengindeksan pengemasan, peralatan pendukung semikonduktor, modul pencetakan dan konversi, serta stasiun inspeksi otomatis.
Namun, tanpa gir tidak secara otomatis berarti lebih baik untuk setiap mesin. Tahap reduksi masih dapat tepat digunakan ketika ia mencocokkan motor kecepatan tinggi dengan beban berat secara ekonomis, melindungi motor dari rasio inersia yang tidak sesuai, atau mendukung faktor bentuk yang diperlukan. Tujuan rekayasa bukanlah menghilangkan gir secara baku. Melainkan memilih arsitektur transmisi yang secara bersamaan memenuhi persyaratan respons, termal, akurasi, layanan, dan biaya.
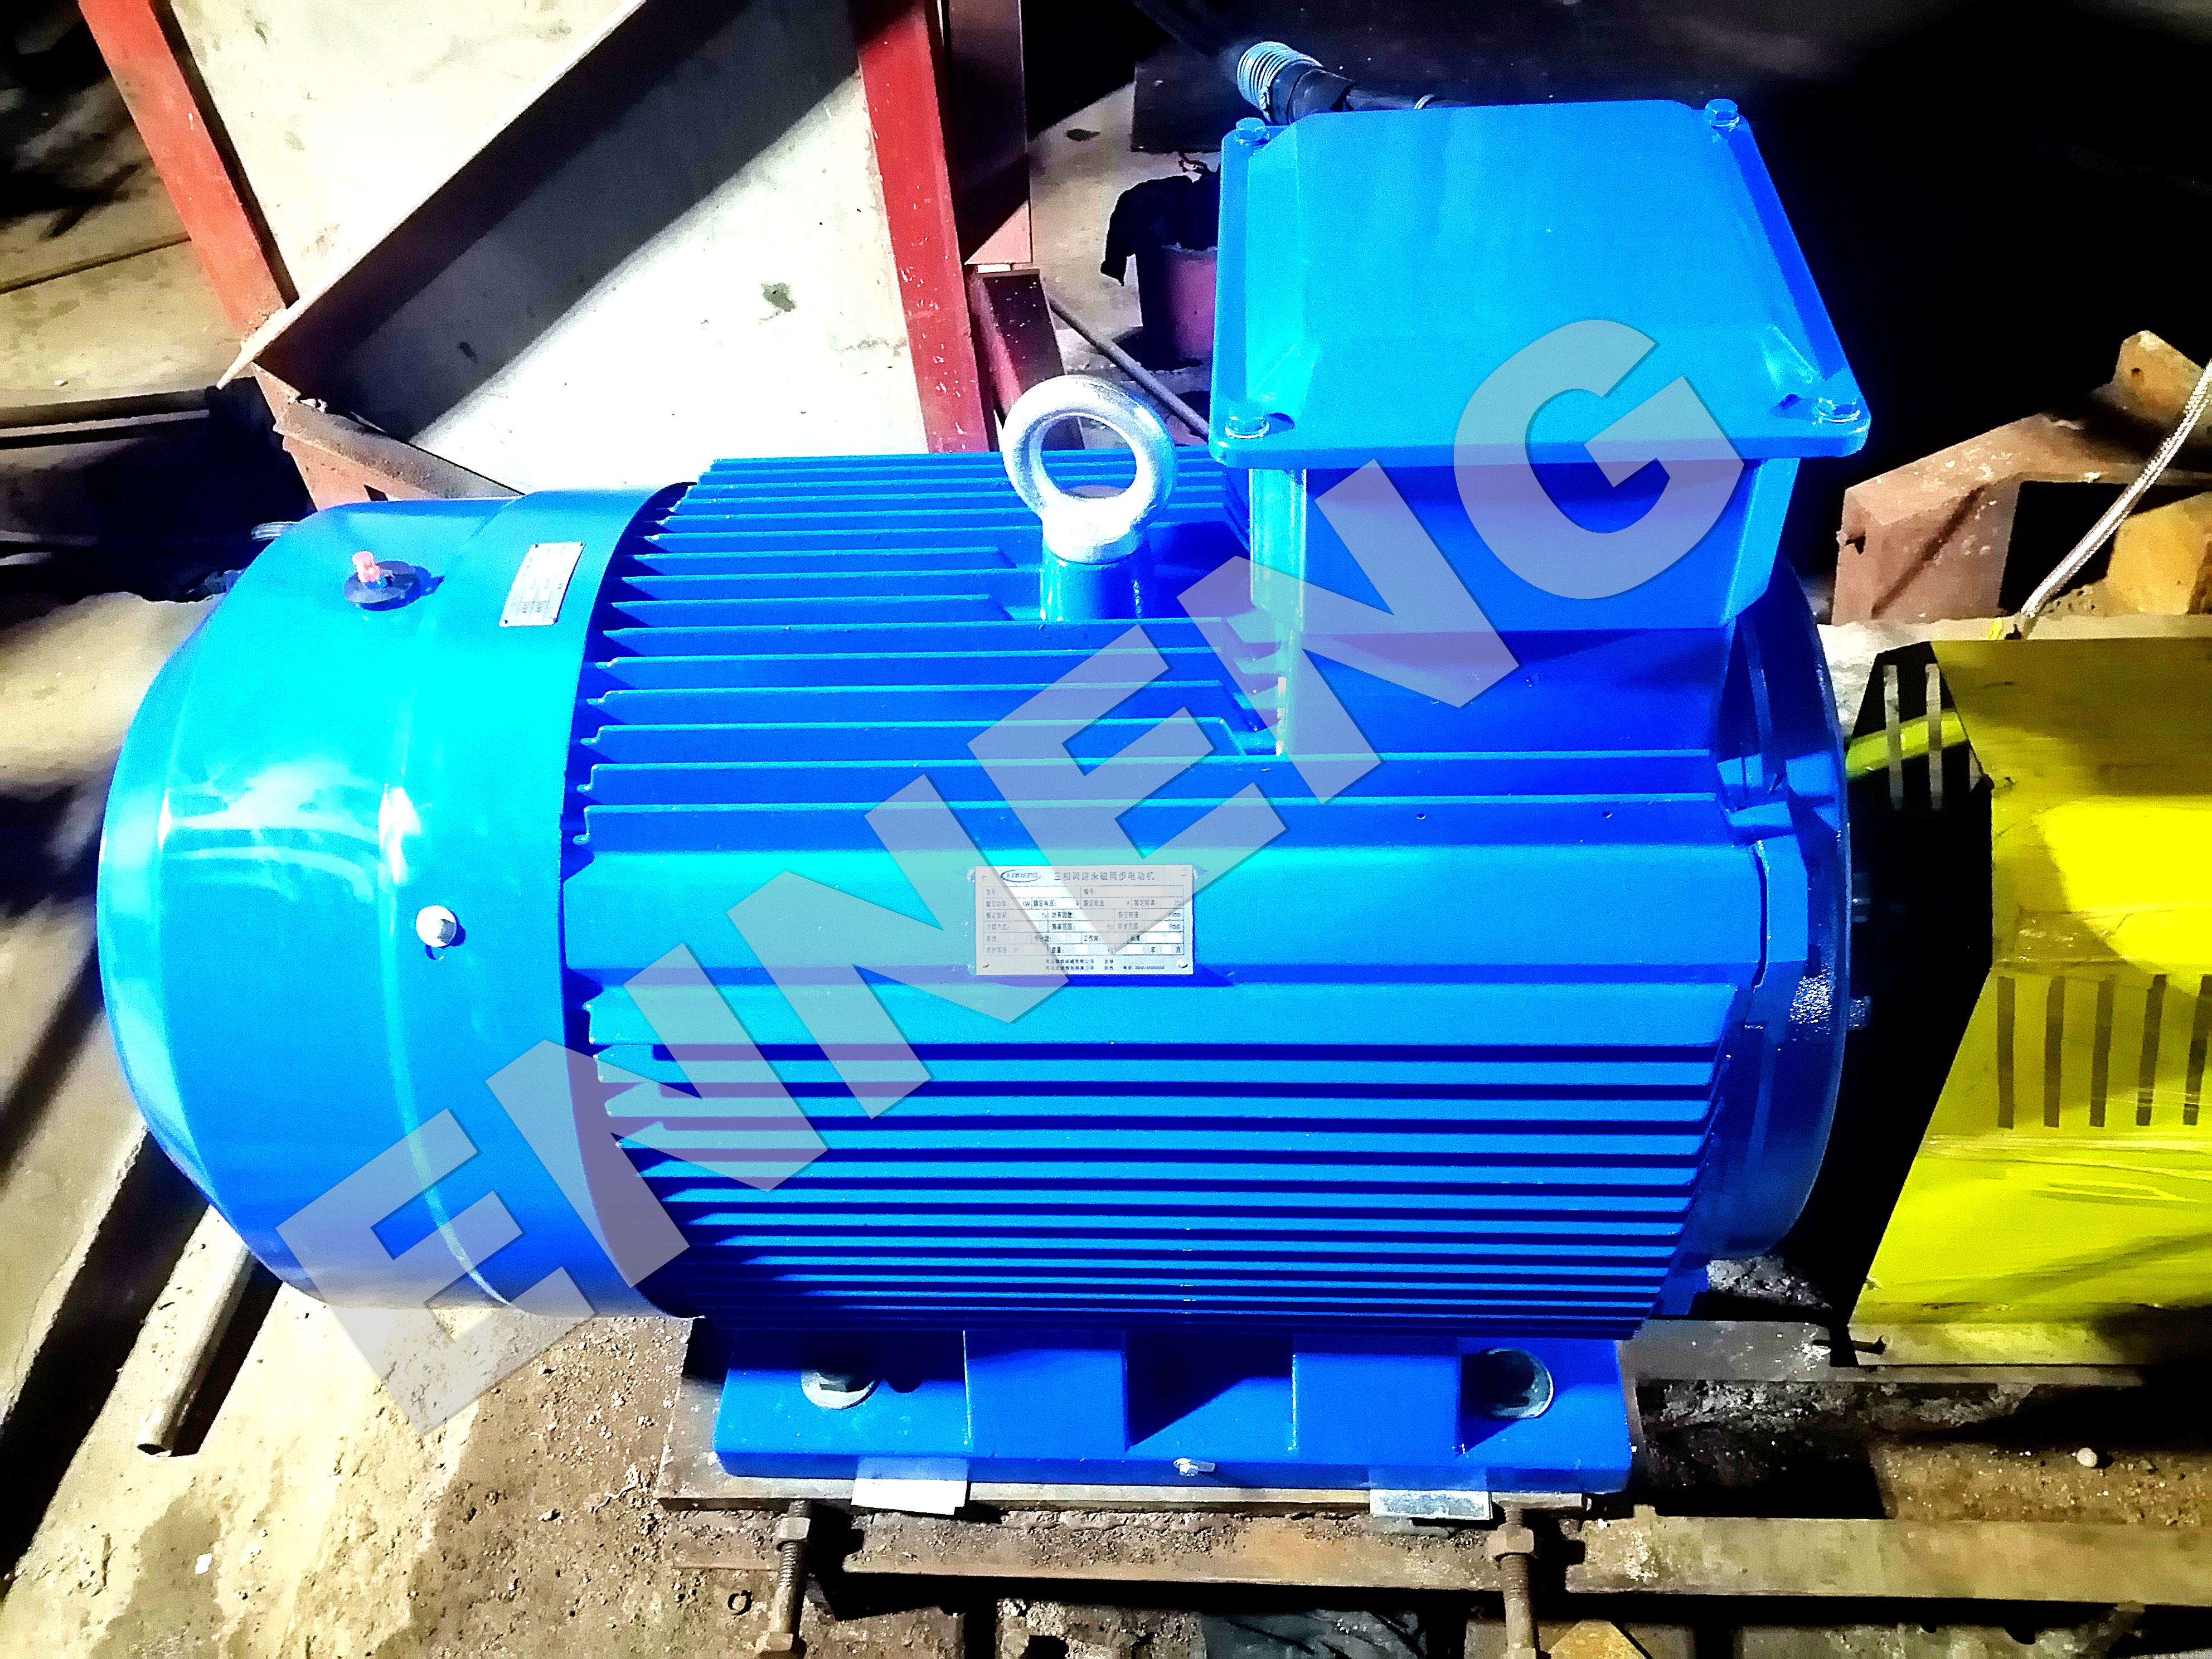
Cara menilai peluang kecepatan respons
Sebelum menentukan spesifikasi suatu Motor penggerak langsung , ambil baseline dari mesin yang ada. Gunakan jejak gerak berbasis cap waktu alih-alih kesan operator. Catat posisi perintah, posisi aktual, kecepatan, torsi atau arus, kesalahan pelacakan (following error), waktu stabilisasi (settling time), serta sinyal proses terkait. Lalu tinjau pertanyaan-pertanyaan berikut.
- Apa peristiwa pembatasnya? Identifikasi apakah hambatan berasal dari percepatan, waktu stabilisasi, konfirmasi sensor, keterlambatan jaringan, getaran mekanis, atau proses itu sendiri.
- Berapa inersia beban yang mencapai motor? Hitung atau ukur inersia beban pada sumbu, termasuk perlengkapan (fixtures), variasi produk, dan perkakas berputar.
- Resonansi mana yang tereksitasi? Rangkaian perakitan yang tampak kaku pun masih dapat memiliki modus resonansi. Sambungan langsung dapat memperlihatkan modus-modus tersebut karena motor lebih erat terkopel dengan beban.
- Berapa torsi yang dibutuhkan sepanjang siklus? Periksa torsi percepatan puncak, torsi proses kontinu, gesekan, pengaruh gravitasi, serta siklus beban termal yang realistis.
- Bagaimana umpan balik (feedback) akan diimplementasikan? Resolusi encoder, akurasi pemasangan, penataan kabel, dan kompatibilitas drive memengaruhi seberapa besar peningkatan respons yang dapat dimanfaatkan.
Pendekatan ini mencegah kesalahan umum: mengganti gearbox dengan Motor penggerak langsung namun membiarkan batasan respons sesungguhnya—seperti perlengkapan yang lentur atau pemicu inspeksi yang tertunda—tetap tak tersentuh.
Mengintegrasikan direct drive ke dalam lini produksi cerdas
Manfaat otomatisasi cerdas meningkat ketika data gerak tidak hanya cepat tetapi juga bermanfaat. Selama integrasi, hubungkan desain ke rencana diagnostik lini. Tetapkan jejak acuan untuk gerakan yang sehat, definisikan alarm untuk kesalahan pelacakan abnormal atau tuntutan torsi, serta simpan parameter pengaturan di bawah kendali revisi. Di mana sumbu-sumbu terkorelasi berbagi jaringan, verifikasi penjadwalan siklus, sinkronisasi jam, dan perilaku pemulihan dari kesalahan sebelum menyatakan adanya peningkatan throughput. Motor penggerak langsung manfaat otomatisasi cerdas meningkat ketika data gerak tidak hanya cepat tetapi juga bermanfaat. Selama integrasi, hubungkan desain ke rencana diagnostik lini. Tetapkan jejak acuan untuk gerakan yang sehat, definisikan alarm untuk kesalahan pelacakan abnormal atau tuntutan torsi, serta simpan parameter pengaturan di bawah kendali revisi. Di mana sumbu-sumbu terkorelasi berbagi jaringan, verifikasi penjadwalan siklus, sinkronisasi jam, dan perilaku pemulihan dari kesalahan sebelum menyatakan adanya peningkatan throughput.
Keselamatan juga harus dimasukkan dalam tinjauan arsitektur. Fungsi keselamatan penggerak kecepatan variabel diatur dalam standar seperti IEC 61800-5-2, tetapi fungsi yang diperlukan serta validasinya bergantung pada penilaian risiko mesin secara menyeluruh. Pemilihan motor saja bukan bukti kepatuhan. Koordinasikan motor, penggerak, kontrol keselamatan, metode pengereman atau penahanan, serta urutan mulai ulang bersama tim keselamatan mesin.
Bagi produsen peralatan asli (OEM) dan pembuat sistem, kolaborasi awal dengan produsen motor magnet permanen dapat membantu menyelaraskan kebutuhan torsi-kecepatan, ruang pemasangan, kebutuhan umpan balik, asumsi pendinginan, serta kendala integrasi. Qingdao Enneng Motor CO., Ltd. menyediakan solusi motor PMSM untuk aplikasi industri; konfigurasi akhir harus divalidasi berdasarkan profil beban aktual dan data uji mesin.
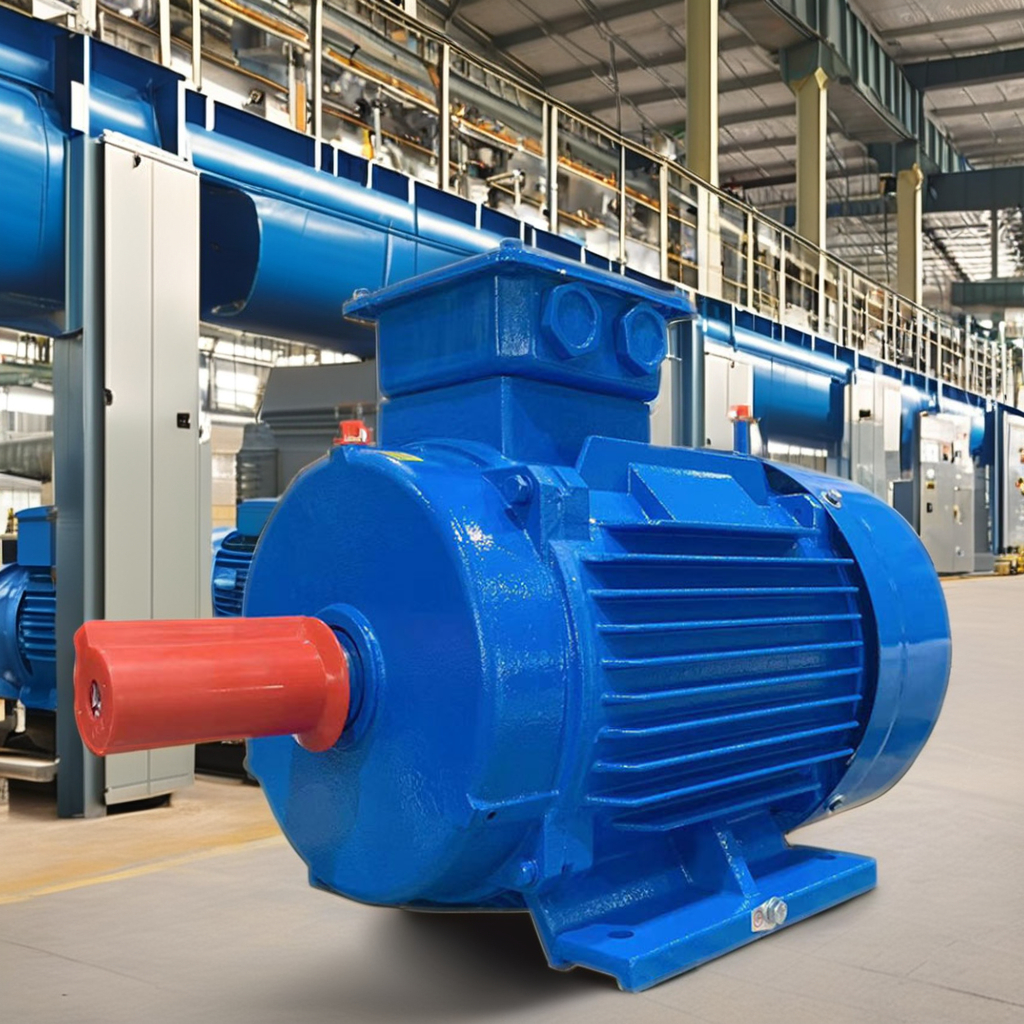
Metode commissioning yang membuktikan gain
Commissioning harus menunjukkan respons pada beban, bukan hanya di poros motor. Mulailah dengan batas arus dan kecepatan yang konservatif, verifikasi arah putaran serta polaritas umpan balik, lalu sesuaikan loop secara bertahap. Jalankan profil tanpa beban, profil produksi yang representatif, serta kondisi beban terburuk atau suhu ekstrem. Bandingkan sumbu direct-drive dengan baseline menggunakan profil perintah yang sama.
- Ukur waktu akselerasi, kesalahan pelacakan puncak, waktu stabilisasi, dan pengulangan posisi akhir.
- Periksa jejak torsi/arus untuk gesekan tak terduga, ketidakseimbangan, atau resonansi.
- Periksa kualitas proses: registrasi, penempatan, tegangan, posisi pemotongan, atau stabilitas inspeksi.
- Pastikan perilaku termal tetap dapat diterima di seluruh siklus operasi nyata.
- Dokumentasikan perubahan parameter agar tim perawatan dapat mengembalikan ke kondisi yang telah terbukti andal.
Jika sumbu baru ini stabil lebih cepat tetapi menyebabkan getaran bingkai, kurangi target penyetelan atau tingkatkan kekakuan struktural. Jika akselerasinya baik tetapi terlalu panas, tinjau kembali asumsi torsi kontinu dan pendinginan. Jendela operasi yang stabil lebih penting daripada pengaturan penguatan agresif yang hanya terlihat dalam demonstrasi singkat.
Hubungi Kami
Jika Anda mengevaluasi motor magnet permanen komersial untuk dijual dan membutuhkan solusi penggerak yang direkayasa khusus guna menjamin efisiensi serta umur pakai yang panjang, ENNENG adalah mitra tepercaya Anda. Hubungi ENNENG Hari Ini .Bicarakan dengan tim teknik rekayasa kami untuk menerima usulan penggerak yang disesuaikan.
- WhatsApp:+86 18562780228
- Surel: [email protected]
- Telepon: +86 532 66000559
Menerapkan direct drive secara nyata
AMotor penggerak langsung dapat meningkatkan kecepatan respons pada jalur produksi industri otomatis cerdas dengan menghilangkan perilaku transmisi antara yang mengurangi akurasi gerak dan margin penyetelan. Kontribusi terkuatnya adalah kejelasan mekanis: backlash lebih kecil, lintasan torsi lebih pendek, serta hubungan umpan balik yang lebih mampu mencerminkan perilaku beban. Sebuah Gearless Motor arsitektur tetap memerlukan analisis inersia yang disiplin, pengendalian resonansi, penyetelan servo, desain termal, tinjauan keselamatan, serta komisioning berbasis pengukuran. Ketika semua komponen ini direkayasa secara terintegrasi, direct drive menjadi cara praktis untuk mengubah perintah yang lebih cepat menjadi respons mesin yang lebih cepat dan lebih dapat diulang.

