
 EN

Kā tiešās piedziņas motors uzlabo iekārtu reakcijas ātrumu intelektuālās automatizētās rūpnieciskās ražošanas līnijās
Ātrā automatizētā līnijā kavēta ass reti ir izraisīta tikai viena komponenta dēļ. Komandas apstrāde, dzinēja pielāgošana, motora moments, slodzes inercija, savienojumi, reduktori, transportlentes un sensori – visi šie faktori ietekmē laiku starp kustības pieprasījumu un stabila rezultāta sasniegšanu. Bezreduktora motors tiešās piedziņas motors var uzlabot šo ķēdi, pielietojot momentu slodzei bez tradicionāla reduktora, transportlentes vai ritenīša posma. Priekšrocība nav kaut kāds „burvju“ ātruma skaitlis. Tas ir vienkāršāks mehāniskais ceļš, kas kontrolēšanas sistēmai nodrošina mazāk elastīgu un atskrienes pakļauto elementu, kurus vajadzētu kontrolēt.
Inženieriem, kuri plāno indeksēšanas galda, rotējošās pārvades stacijas, inspekcijas ass, tinšanas iekārtas vai koordinētas robotu šūnas, praktiskais jautājums ir: kur šodien tiek zaudēta reakcija? Šajā rakstā izskaidrots, kā Bezreduktora motors maina reakcijas budžetu, kuri projektēšanas pārbaudes joprojām ir būtiskas un kā validēt rezultātu intelektuālā ražošanas līnijā.
Reakcijas ātrums ir sistēmas uzvedība, nevis kataloga vērtība
Iekārtas reakcijas ātrums var nozīmēt strauju paātrinājumu, īsāku nostabilizēšanās laiku, ātrāku virziena maiņu, labāku mainīgas komandas sekotspēju vai ātrāku atgūšanos pēc traucējuma. Šie mērījumi ir saistīti, bet nav identiski. Motors ar augstu maksimālo momentu joprojām var radīt neapmierinošu kustību, ja mehānisms izliecas, reduktors pievieno elastību, kodētāja izšķirtspēja ir nepietiekama vai servosistēmas kontūra ir pārāk piesardzīgi nokonfigurēta.
Noderīga pārskata veidošana sākas ar kustības ķēdes sadalīšanu piecos slāņos:
- Komandas slānis: PLC, kustības vadītājs, interpolācija, tīkla atjaunināšanas frekvence un sinhronizācijas loģika.
- Dzinēja slānis: strāvas, ātruma un pozīcijas kontūras; ierobežojumi; filtrēšana un kļūdu apstrāde.
- Motora slānis: griezmomenta ražošana, termiskā jauda, rotorā esošā inercija un atgriezeniskās saites interfeiss.
- Transmisijas slānis: reducētājs, zobrata virve, savienotājs, ritenis vai citi komponenti starp motoru un slodzi.
- Slodzes slānis: slodzes inercija, berze, nebalanss, strukturālā stingrība, rezonanse un tehnoloģiskās kontaktspēkas.
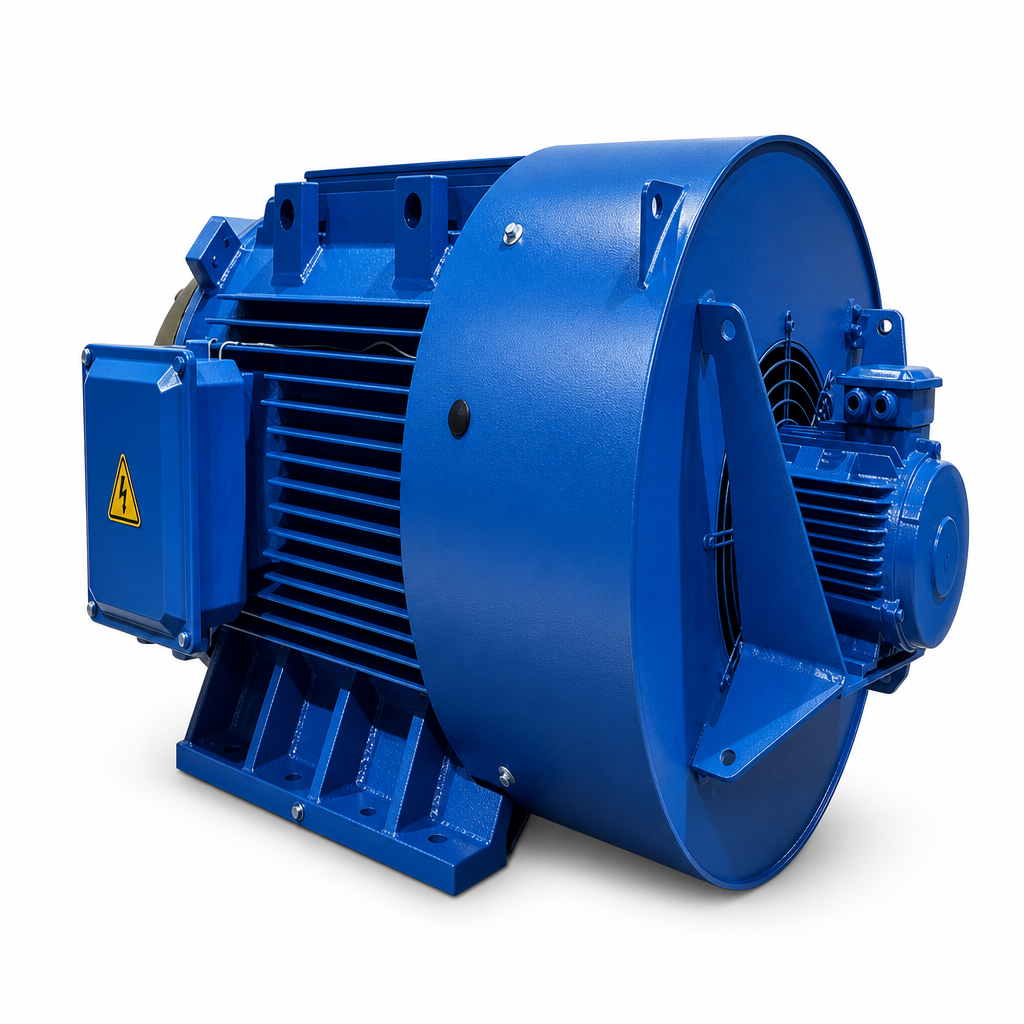
Kāpēc mazāks mehānisko saskarnes skaits var uzlabot reakciju
1. Mazāks atpakaļgaitas efekts virziena maiņas un indeksēšanas laikā
Griežu vai zobrata josta piedzinātā asī virziena maiņa vispirms var aizpildīt brīvo gaitu vai deformēt elastīgās daļas, pirms slodze reaģē. Bezreduktora motors tiešā arhitektūra novērš vienu vai vairākas robežvirknes, kurās var rasties šī zaudētā kustība, ja tikai bultiņu uzmontēšanas shēma un mašīnas rāmis ir pietiekami stingri.
2. Tiešāka saite starp atgriezenisko saziņu un slodzi
Servosistēmas izmanto atgriezenisko saziņu, lai salīdzinātu faktisko un komandēto kustību. Kad motora enkoderis atrodas elastīgas pārneses priekšpusē, vadības ierīce var redzēt motora pozīciju, kamēr slodze atpaliek vai svārstās. Tiešā arhitektūra samazina šo atdalījumu. Tas nenovērš augstas kvalitātes atgriezeniskās saziņas vai rūpīgi veiktas pielāgošanas nepieciešamību, taču tā var padarīt vadības kontūru caurspīdīgāku. Kritiskām tehnoloģiskām asīm slodzes pusē esošs enkoderis joprojām var būt vērtīgs, ja strukturālā elastība paliek nozīmīga.
3. Efektīvāka zemās ātruma griezes momenta izmantošana
Daudzām ražošanas līnijas lietojumprogrammām ir nepieciešams kontrolēts griezes moments zemā ātrumā, nevis ļoti augsts vārpstas apgriezienu skaits minūtē. Griezes momentu nodrošinošs Bezreduktora motors var tikt izvēlēts aptuveni atbilstoši faktiskajai slodzes prasībai, nevis balstoties uz ātruma palielināšanu griezes momenta iegūšanai ar redukcijas posmu. Tas var būt noderīgi liela diametra rotējošiem galdiem, spriegumam jutīgai materiāla vadībai, lēnai pārbaudes rotācijai un sinhronai materiāla pārvietošanai. Izvēlei jāņem vērā nepārtrauktais griezes moments, maksimālais griezes moments, darba cikls, dzesēšana un vārpstā atspoguļotā inercija.
4. Mazāk nodiluma punktu, kuri laika gaitā var mainīties
Mehāniskās pārneses sastāvdaļas var radīt nepieciešamību pēc eļļošanas, zobrata jostas sprieguma maiņas, zobratu nodiluma vai izlīdzināšanas jutības. Šīs ir pirmkārt apkopēs saistītas problēmas, tačau, kad to stāvoklis mainās, tās var kļūt par reakcijas ātruma problēmām. Bezreduktora motors nevar novērst katru mehānisku problēmu, tomēr starpposmu daļu samazināšana var padarīt ilgtermiņa dinamisko uzvedību stabilitākāku un vienkāršot galvenās cēloņu analīzi, kad cikla ilgums sāk mainīties.
Kur bezstupņu motora pieeja ir visnoderīgākā
ABezreduktora dzinējs šī pieeja ir vērta novērtēšanas, ja procesam nepieciešamas biežas virziena maiņas, precīza zemās ātruma pozicionēšana, kompaktā kustības arhitektūra vai koordinēti ass, kas jānostabilizē pirms nākamās darbības uzsākšanas. Tipiski kandidāti ir elektronisko komponentu montāžas galdi, automatizēti testu stiprinājumi, iepakojuma indeksēšanas sistēmas, pusvadītāju ražošanas aprīkojums, drukas un materiālu pārveidošanas moduļi un automatizētas inspekcijas stacijas.
Tomēr bezstupņu neautomātiski nenozīmē labāku katram aprīkojumam. Redukcijas posms joprojām var būt piemērots, ja tas ekonomiski savieno augsta ātruma motoru ar smagu slodzi, aizsargā motoru no neatbilstoša inercijas attiecības vai atbalsta nepieciešamo izmēru un formu. Inženierijas mērķis nav pēc noklusējuma noņemt zobratus. Tas ir izvēlēties tādu transmisijas arhitektūru, kas vienlaikus atbilst atbildes ātruma, termiskajām, precizitātes, apkopes un izmaksu prasībām.
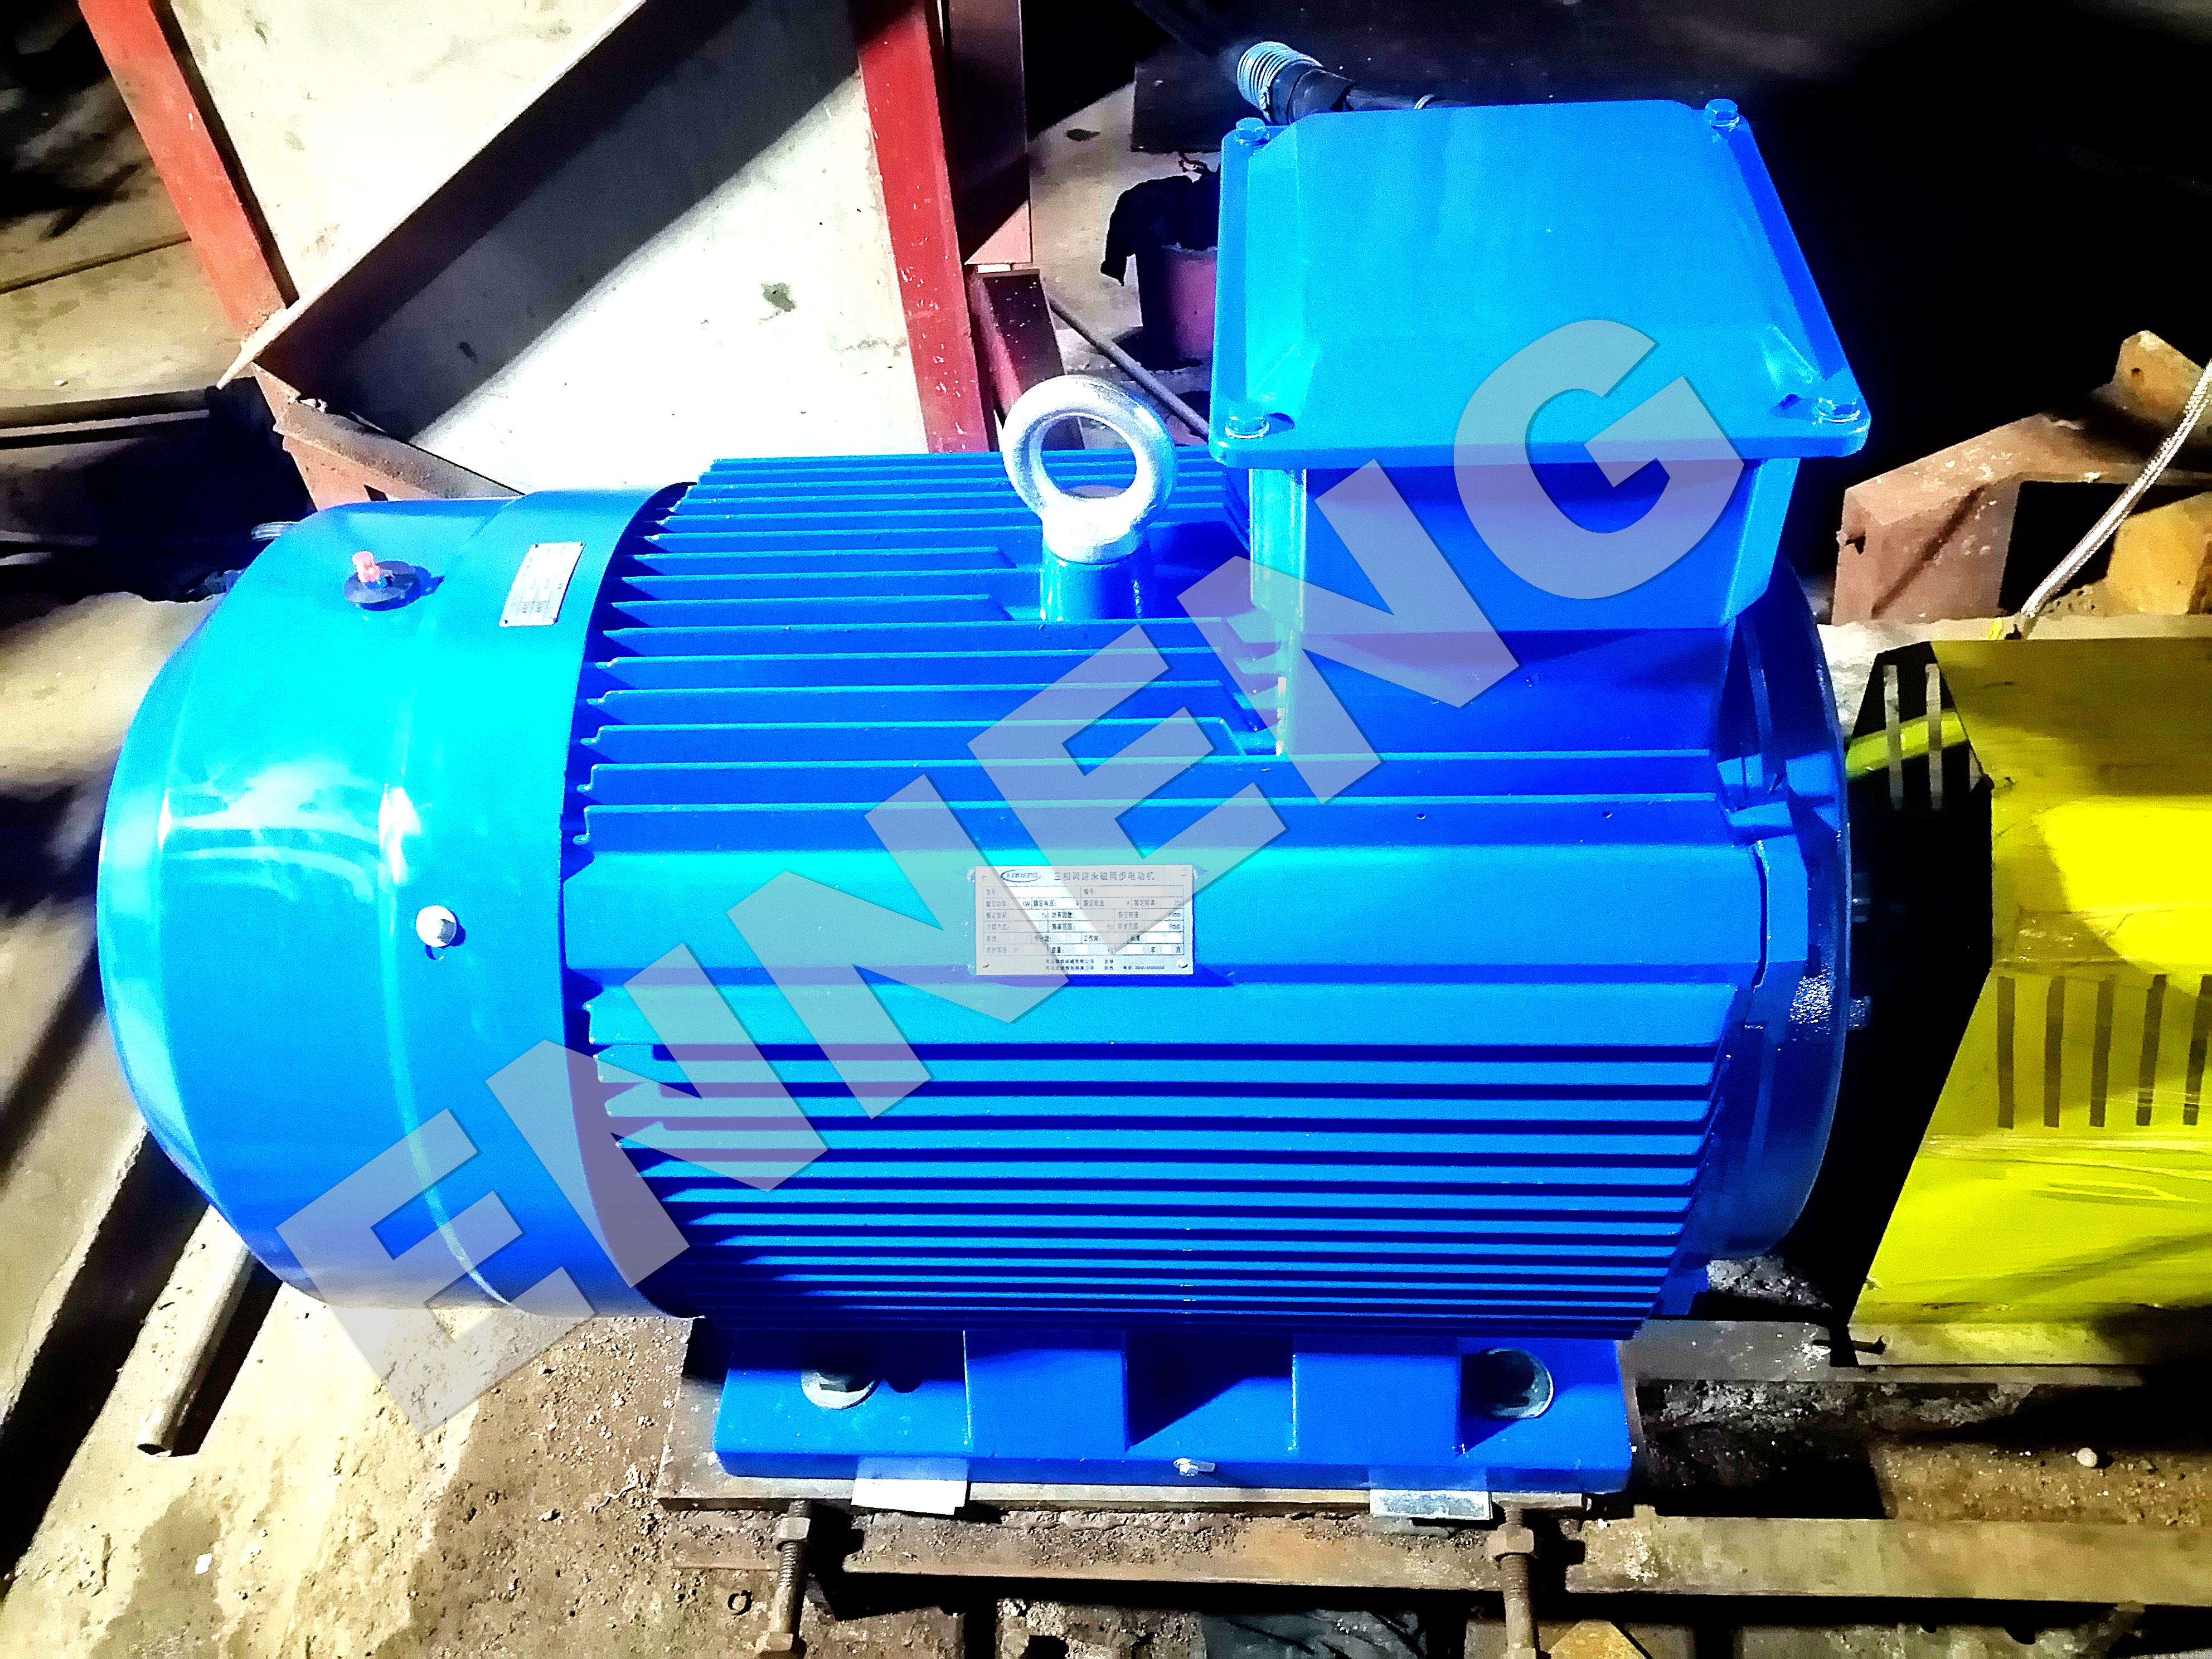
Kā novērtēt atbildes ātruma iespējas
Pirms norādāt Bezreduktora motors , uzņemiet pamatvērtības no esošās mašīnas. Izmantojiet laikazīmogotus kustības pēdus, nevis operatora iespaidus. Reģistrējiet komandas pozīciju, faktisko pozīciju, ātrumu, momentu vai strāvu, sekotnes kļūdu, nostabilizēšanās laiku un attiecīgos tehnoloģiskos signālus. Pēc tam pārskatiet šādas jautājumus.
- Kas ir ierobežojošais notikums? Nosakiet, vai šaurais kakls ir paātrinājumā, nostabilizēšanās laikā, sensora apstiprināšanā, tīkla kavēšanā, mehāniskajā vibrācijā vai pati tehnoloģiskā procesā.
- Kāds slodzes inercijas moments sasniedz dzinēju? Aprēķiniet vai izmēriet slodzes inercijas momentu uz ass un iekļaujiet stiprinājumus, produkta mainīgumu un rotējošo rīku.
- Kuras rezonanses tiek izraisītas? Pat šķietami stingra montāža var saturēt rezonanses režīmus. Tieša savienošana var atklāt šos režīmus, jo dzinējs ir ciešāk saistīts ar slodzi.
- Cik liels moments ir nepieciešams visā ciklā? Pārbaudiet maksimālo paātrinājuma momentu, nepārtrauktu tehnoloģiskā procesa momentu, berzi, gravitācijas ietekmi un realistisku termisko ekspluatācijas režīmu.
- Kā tiks realizēta atgriezeniskā saite? Kodētāja izšķirtspēja, montāžas precizitāte, kabeļu novietošana un dzinēja savietojamība ietekmē to, cik lielu atbildes uzlabojumu var izmantot.
Šis pieejas veids novērš bieži sastopamu kļūdu: ātrumkārbas aizvietošanu ar Bezreduktora motors un reālo atbildes ierobežojumu — piemēram, elastīgu stiprinājumu vai kavētu inspekcijas trigeri — neatrisinot.
Tiešās piedziņas integrācija inteligentā ražošanas līnijā
Inteligenta automatizācija sniedz priekšrocības, kad kustības dati ir noderīgi, kā arī ātri. Integrācijas laikā savienojiet Bezreduktora motors projektu ar līnijas diagnostikas plānu. Izveidojiet atsauces pēdās veselīgai kustībai, definējiet brīdinājumus par nenormālu sekotnes kļūdu vai momenta pieprasījumu un uzturiet uzstādīšanas parametrus versiju kontrolē. Tur, kur sinhronizētās ass kopīgo tīklu, pirms apgalvojat ražības pieaugumu, pārbaudiet cikla laika noteikšanu, pulksteņa sinhronizāciju un kļūdu novēršanas uzvedību.
Drošība arī jāiekļauj arhitektūras pārskatā. Mainīgās ātruma piedziņas drošības funkcijas ir reglamentētas standartos, piemēram, IEC 61800-5-2, taču nepieciešamās funkcijas un to validācija ir atkarīgas no pilnas mašīnas riska novērtējuma. Viens tikai motora izvēles lēmums nav pierādījums atbilstībai. Koordinējiet motoru, piedziņu, drošības vadību, bremzēšanas vai turēšanas metodi un restarta secību kopā ar mašīnas drošības komandu.
OEM ražotājiem un sistēmu veidotājiem agrīna sadarbība ar pastāvīgā magnēta motora ražotāju var palīdzēt saskaņot momenta un ātruma prasības, montāžas gabarītus, atgriezeniskās saites vajadzības, dzesēšanas pieņēmumus un integrācijas ierobežojumus. Qingdao Enneng Motor CO., Ltd. piedāvā PMSM motoru risinājumus rūpnieciskām lietojumprogrammām; galīgais konfigurācijas variants jāvalidē pret faktisko slodzes profilu un mašīnas testu datiem.
Nokomisionēšanas metode, kas pierāda ieguvumu
Uzraudzības veikšana ir jāparāda reakcija slodzē, ne tikai pie dzinēja vārpstas. Sāciet ar piesardzīgiem strāvas un ātruma ierobežojumiem, pārbaudiet rotāciju un atgriezeniskās saites polaritāti, pēc tam pakāpeniski pielāgojiet kontūras. Palaist tukšgaitas profilu, tipisku ražošanas profilu un visnepatīkamāko slodzes vai temperatūras apstākļu profilu. Salīdziniet tiešās piedziņas asi ar pamatvērtību, izmantojot to pašu komandas profilu.
- Izmēriet paātrinājuma laiku, maksimālo sekotnes kļūdu, nostabilizēšanās laiku un galīgās novietošanas atkārtojamību.
- Pārbaudiet momenta/strāvas diagrammas nevēlamai berzei, nelīdzsvarotībai vai rezonancei.
- Pārbaudiet procesa kvalitāti: reģistrāciju, novietošanu, sasprindzinājumu, griezuma pozīciju vai pārbaudes stabilitāti.
- Pārliecinieties, ka termiskā uzvedība paliek pieļaujama visos reālos ekspluatācijas režīmos.
- Dokumentējiet parametru izmaiņas, lai tehniskās apkopes komanda varētu atjaunot pierādītu stāvokli.
Ja jauns ass stabilizējas ātrāk, bet izraisa rāmja vibrācijas, samaziniet pielāgošanas mērķi vai uzlabojiet strukturālo stingrību. Ja tas paātrina labi, bet pārkars, pārskatiet nepārtrauktās momenta un dzesēšanas pieņēmumus. Stabila darbības zona ir svarīgāka nekā agresīvs ieguvuma iestatījums, ko var novērot īsā demonstrācijā.
Sazināties ar mums
Ja Jūs novērtējat komerciālos pastāvīgo magnētu elektromotorus pārdošanai un nepieciešams inženieru izstrādāts piedziņas risinājums, kas garantē efektivitāti un ilgmūžību, ENNENG ir Jūsu uzticamais partneris. Sazinieties ar ENNENG jau šodien .Piesakieties mūsu tehniskās inženierijas komandai, lai saņemtu pielāgotu piedziņas priekšlikumu.
- Whatsapp:+86 18562780228
- E-pasts: [email protected]
- Tālrunis: +86 532 66000559
Tiešās piedziņas praktiskā izmantošana
ABezreduktora motors var uzlabot reakcijas ātrumu intelektuālā automatizētā rūpnieciskā ražošanas līnijā, novēršot starpposma pārvades uzvedību, kas samazina kustības precizitāti un pielāgošanas rezervi. Tā lielākais ieguldījums ir mehāniskā skaidrība: mazāks atspriegošanās efekts, īsāks momenta ceļš un atgriezeniskās saites attiecības, kas precīzāk atspoguļo slodzes uzvedību. A Bezreduktora dzinējs arhitektūrai joprojām nepieciešama disciplinēta inercijas analīze, rezonances kontrole, servopielāgošana, termiskais dizains, drošības pārbaude un mērīta nodošana ekspluatācijā. Kad šīs sastāvdaļas tiek integrētas vienlaicīgi, tiešā piedziņa kļūst par praktisku veidu, kā pārvērst ātrākas komandas par ātrāku un atkārtojamāku mašīnas reakciju.

