
 EN

Как двигатель прямого привода повышает скорость отклика оборудования на интеллектуальных автоматизированных промышленных линиях
На быстрой автоматизированной линии задержка оси редко вызвана одним лишь компонентом. Обработка команд, настройка привода, крутящий момент двигателя, инерция нагрузки, муфты, редукторы, ремни, датчики и механические элементы — всё это влияет на время между запросом движения и достижением устойчивого результата. Двигатель прямого привода двигатель прямого привода может улучшить эту цепочку, передавая крутящий момент непосредственно на нагрузку без использования традиционного редуктора, ремня или шкива. Преимущество заключается не в некоем «волшебном» показателе скорости, а в упрощённом механическом пути, который снижает количество упругих элементов и элементов с люфтом, требующих управления со стороны системы управления.
Для инженеров, проектирующих поворотные столы, роторные трансферные станции, измерительные оси, намоточное оборудование или синхронизированные роботизированные ячейки, практический вопрос звучит так: где сегодня теряется отклик? В этой статье объясняется, как Двигатель прямого привода изменяет бюджет отклика, какие проверки конструкции остаются актуальными и как проверить результат на интеллектуальной производственной линии.
Скорость отклика — это поведение системы, а не значение из каталога
Скорость отклика оборудования может означать быстрое ускорение, меньшее время установления, более быструю смену направления, лучшее слежение за изменяющейся командой или более быстрое восстановление после возмущения. Эти показатели связаны между собой, но не тождественны. Двигатель с высоким пиковым крутящим моментом может обеспечить неудовлетворительное перемещение, если механизм деформируется, редуктор вносит податливость, разрешение энкодера недостаточно велико или контур сервопривода настроен слишком консервативно.
Полезный обзор начинается с разделения кинематической цепи на пять уровней:
- Уровень команд: ПЛК, контроллер движения, интерполяция, частота обновления сети и логика синхронизации.
- Уровень привода: контур тока, контур скорости и контур положения; ограничения; фильтрация и обработка неисправностей.
- Уровень двигателя: формирование крутящего момента, тепловые возможности, момент инерции ротора и интерфейс обратной связи.
- Уровень передачи: редуктор, ремень, муфта, шкив или другие компоненты между двигателем и нагрузкой.
- Уровень нагрузки: момент инерции полезной нагрузки, трение, дисбаланс, жёсткость конструкции, резонанс и силы контакта в технологическом процессе.
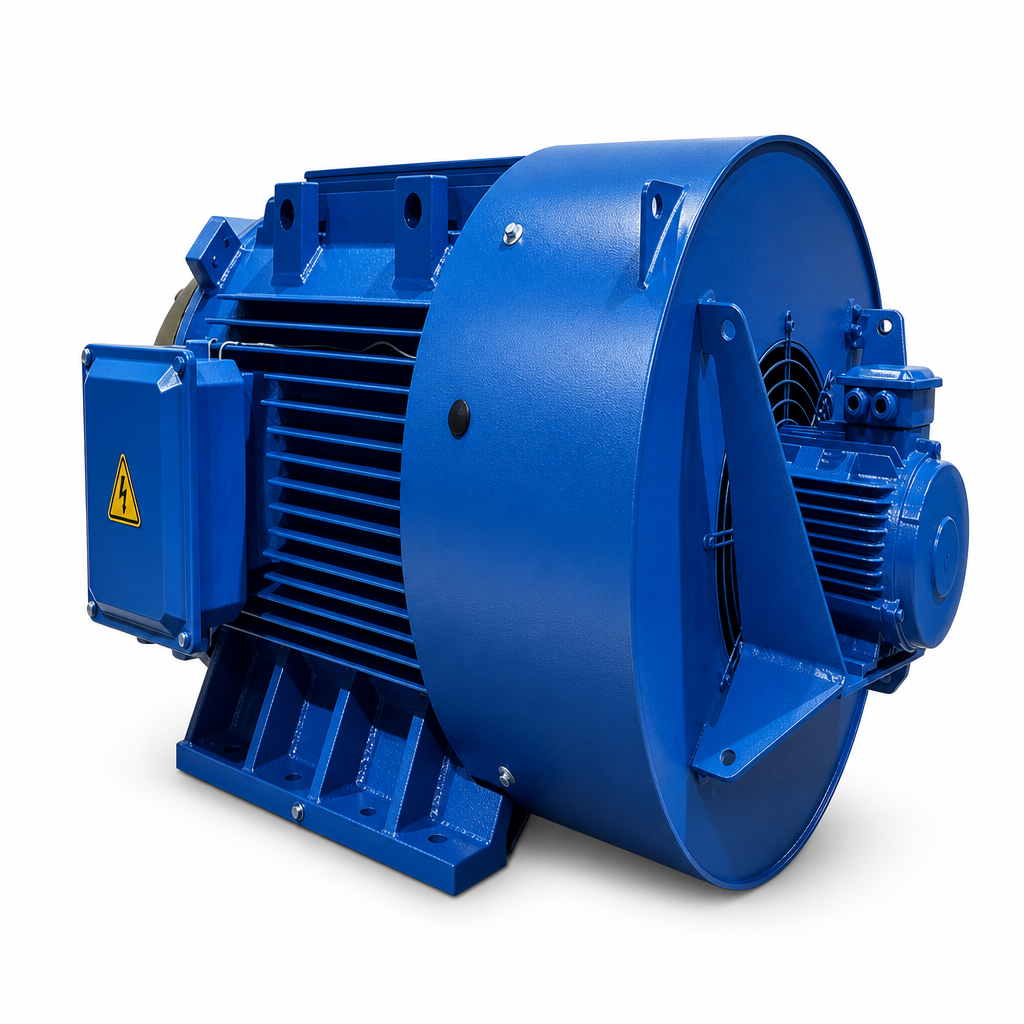
Почему меньшее количество механических интерфейсов может улучшить отклик
1. Меньше люфта при реверсах и позиционировании
В оси с зубчатой или ременной передачей изменение направления сначала устраняет зазор или деформирует податливые элементы, прежде чем нагрузка начнёт реагировать. Двигатель прямого привода устраняет один или несколько интерфейсов, на которых может возникать такая потеря движения, при условии, что конструкция подшипников и рама станка также обладают достаточной жёсткостью.
2. Более прямая связь между обратной связью и нагрузкой
Системы сервоприводов используют обратную связь для сравнения фактического и заданного перемещения. Когда энкодер двигателя расположен выше по ходу гибкой передачи, контроллер видит положение двигателя, в то время как нагрузка отстаёт или колеблется. Прямая архитектура снижает это разделение. Это не устраняет необходимости в высококачественной обратной связи или продуманной настройке, однако делает контур управления более прозрачным. Для критически важных технологических осей энкодер со стороны нагрузки остаётся ценным, если структурная податливость остаётся значительной.
3. Более эффективное использование крутящего момента на низких скоростях
Для многих применений на производственной линии требуется управляемый крутящий момент при низкой скорости вращения, а не экстремальные обороты вала. Двигатель с высоким крутящим моментом Двигатель прямого привода можно подобрать исходя из реальных требований нагрузки, вместо того чтобы полагаться на редуктор для преобразования скорости в крутящий момент. Такой подход полезен при использовании поворотных столов большого диаметра, обработке рулонных материалов с чувствительным контролем натяжения, медленном повороте при визуальном осмотре и синхронном перемещении материалов. При выборе необходимо учитывать непрерывный крутящий момент, пиковый крутящий момент, цикл работы, охлаждение и момент инерции, отражённый на валу.
4. Меньше точек износа, параметры которых могут со временем изменяться
Механические компоненты трансмиссии могут потребовать смазки, регулировки натяжения ремней, вызвать износ зубчатых передач или быть чувствительными к соосности. Это в первую очередь вопросы технического обслуживания, однако при изменении их состояния они могут повлиять на динамику отклика системы. Прямой привод Двигатель прямого привода не способен предотвратить все механические проблемы, однако сокращение количества промежуточных элементов позволяет добиться более стабильного и воспроизводимого динамического поведения в долгосрочной перспективе, а также упрощает поиск первопричины, когда начинает увеличиваться время цикла.
Там, где подход бесступенчатого двигателя наиболее полезен
AБезредукторный двигатель подход стоит рассмотреть, когда процесс требует частых реверсивных движений, точного позиционирования на низких скоростях, компактной конструкции привода или синхронизированных осей, которые должны полностью стабилизироваться до начала следующей операции. Типичные кандидаты включают столы для электронной сборки, автоматизированные испытательные приспособления, системы индексации упаковочного оборудования, оборудование для поддержки полупроводниковых производств, модули печати и преобразования материалов, а также автоматизированные станции контроля.
Однако отсутствие редуктора не означает автоматического преимущества для каждой машины. Ступенчатая редукция по-прежнему может быть целесообразной, если она экономически эффективно согласует высокоскоростной двигатель с тяжёлой нагрузкой, защищает двигатель от неподходящего соотношения инерций или обеспечивает требуемую габаритную форму. Инженерная цель — не удалять редукторы по умолчанию, а выбрать такую конструкцию передачи, которая одновременно удовлетворяет требованиям по динамике отклика, тепловому режиму, точности, эксплуатационной надёжности и стоимости.
Как оценить потенциал повышения скорости отклика
Прежде чем определять Двигатель прямого привода , зафиксируйте исходные параметры существующей машины. Используйте временные метки в траекториях движения вместо субъективных впечатлений оператора. Зарегистрируйте заданное положение, фактическое положение, скорость, крутящий момент или ток, ошибку слежения, время установления и соответствующие технологические сигналы. Затем проанализируйте следующие вопросы.
- Какое событие является ограничивающим? Определите, является ли узким местом ускорение, установление, подтверждение датчиком, задержка в сети, механические колебания или сам технологический процесс.
- Какой момент инерции нагрузки достигает двигателя? Рассчитайте или измерьте момент инерции нагрузки на оси, включая крепёжные элементы, вариации изделия и вращающиеся инструменты.
- Какие резонансы возбуждаются? Даже жёсткая на вид сборка может иметь резонансные моды. Прямое соединение может обнажить эти моды, поскольку двигатель теснее связан с нагрузкой.
- Какой крутящий момент требуется в течение цикла? Проверьте пиковый крутящий момент при ускорении, непрерывный технологический крутящий момент, силу трения, влияние силы тяжести и реалистичный тепловой цикл нагрузки.
- Как будет реализована обратная связь? Разрешение энкодера, точность монтажа, прокладка кабелей и совместимость привода влияют на то, насколько значительным может быть улучшение отклика.
Этот подход предотвращает распространённую ошибку: замену редуктора на Двигатель прямого привода при сохранении реального ограничения отклика — например, гибкого крепления или задержанного сигнала срабатывания контроля.
Интеграция прямого привода в интеллектуальную производственную линию
Приносит выгоду интеллектуальной автоматизации, когда данные о движении не только быстрые, но и полезные. На этапе интеграции подключите Двигатель прямого привода конструкцию к диагностическому плану линии. Определите эталонные графики для исправного движения, задайте аварийные сигналы при аномальных ошибках слежения или чрезмерном потреблении момента, а параметры настройки храните под контролем версий. В случае синхронизированных осей, объединённых общей сетью, проверьте цикловое время, синхронизацию часов и поведение при восстановлении после отказа до объявления роста производительности.
Безопасность также должна входить в состав архитектурного анализа. Функции безопасности частотно-регулируемых приводов регламентируются стандартами, такими как IEC 61800-5-2, однако требуемые функции и их подтверждение зависят от полной оценки рисков машины. Выбор двигателя сам по себе не является доказательством соответствия требованиям. Согласуйте двигатель, привод, систему управления безопасностью, способ торможения или удержания, а также последовательность перезапуска с командой по безопасности машин.
Для производителей оригинального оборудования (OEM) и сборщиков систем раннее взаимодействие с изготовителем двигателей с постоянными магнитами может помочь согласовать требования к крутящему моменту и скорости вращения, габариты для установки, потребности в обратной связи, предположения относительно охлаждения и ограничения интеграции. Компания Qingdao Enneng Motor CO., Ltd. предлагает решения на основе двигателей ПМСД (PMSM) для промышленных применений; окончательная конфигурация должна быть проверена на соответствие реальному профилю нагрузки и данным испытаний машины.
Метод ввода в эксплуатацию, подтверждающий коэффициент усиления
Пусконаладочные работы должны демонстрировать реакцию на нагрузке, а не только на валу двигателя. Начните с консервативных пределов тока и скорости, проверьте направление вращения и полярность обратной связи, затем настраивайте контуры поэтапно. Выполните профиль движения без нагрузки, типовой производственный профиль, а также профиль при наиболее неблагоприятных условиях — максимальной массе груза или температуре. Сравните ось прямого привода с эталонной осью, используя один и тот же управляющий профиль.
- Измерьте время разгона, пиковую ошибку слежения, время установления и повторяемость конечного позиционирования.
- Проанализируйте графики крутящего момента/тока на наличие неожиданного трения, дисбаланса или резонанса.
- Проверьте качество технологического процесса: регистрацию, точность размещения, натяжение, положение реза или стабильность контроля.
- Убедитесь, что тепловое поведение остаётся допустимым во всём реальном цикле эксплуатации.
- Задокументируйте все изменения параметров, чтобы бригады технического обслуживания могли восстановить проверенное рабочее состояние.
Если новая ось стабилизируется быстрее, но вызывает вибрацию рамы, уменьшите целевое значение настройки или повысьте жёсткость конструкции. Если ось разгоняется хорошо, но перегревается, пересмотрите допущения относительно непрерывного крутящего момента и охлаждения. Стабильное рабочее окно важнее агрессивных значений коэффициентов усиления, продемонстрированных лишь кратковременно.
Свяжитесь с нами
Если вы оцениваете коммерческие постоянные магниты для продажи и вам нужна инженерная приводная система, гарантирующая эффективность и долговечность, ENNENG — ваш надёжный партнёр. Свяжитесь с ENNENG сегодня .Поговорите с нашей технической инженерной командой, чтобы получить персонализированное предложение по приводу.
- WhatsApp:+86 18562780228
- Электронная почта: [email protected]
- Телефон: +86 532 66000559
Практическое применение прямого привода
AДвигатель прямого привода может повысить скорость отклика на интеллектуальной автоматизированной промышленной производственной линии за счёт исключения промежуточных передаточных звеньев, которые снижают точность перемещения и запас для настройки. Его главное преимущество — механическая прозрачность: меньший люфт, более короткий путь передачи крутящего момента и обратная связь, которая точнее отражает поведение нагрузки. Архитектура Безредукторный двигатель по-прежнему требует строгого анализа инерционных характеристик, управления резонансами, настройки сервоприводов, теплового проектирования, проверки безопасности и измерительной пусконаладки. Когда все эти компоненты спроектированы комплексно, прямой привод становится практичным решением для преобразования более быстрых управляющих команд в более быстрый и воспроизводимый отклик станка.

