
 EN

Hogyan javítja a közvetlen hajtómotor az intelligens, automatizált ipari gyártósorokon az eszközök reakciósebességét
Egy gyors automatizált vonalon egy késleltetett tengelyt ritkán okoz egyetlen alkatrész kizárólagosan. A parancsfeldolgozás, a meghajtó beállítása, a motor nyomatéka, a terhelés tehetetlensége, a csatlakozók, a fogaskerekek, a szíjak, az érzékelők és a mechanikai elemek mindegyike hozzájárul ahhoz az időhöz, amely a mozgáskérés és az álló, stabil eredmény között telik el. Egy Közvetlen hajtású motor a lánc javítására képes úgy, hogy a terhelésre nyomatékot fejt ki anélkül, hogy hagyományos fogaskerék-, szíj- vagy tárcsahajtásra lenne szükség. A haszon nem egy varázsszámú sebességérték. Hanem egy egyszerűbb mechanikai útvonal, amely kevesebb rugalmas és játékot tartalmazó elemet biztosít a vezérlőrendszer számára a kezelésre.
Mérnököknek, akik indexelő asztalokat, forgó átadóállomásokat, ellenőrző tengelyeket, tekercselő berendezéseket vagy koordinált robotcellákat terveznek, a gyakorlati kérdés az: hol veszítünk ma válaszsebességet? Ez a cikk azt magyarázza el, hogyan módosítja egy Közvetlen hajtású motor a válaszsebesség-költségvetést, mely tervezési ellenőrzések maradnak továbbra is lényegesek, és hogyan érvényesíthető az eredmény egy intelligens gyártósoron.
A válaszsebesség egy rendszerjellemző, nem egy katalógusérték
A berendezés válaszsebessége gyors gyorsulást, rövidebb beállási időt, gyorsabb irányváltást, jobb követést egy változó parancsnál, vagy gyorsabb helyreállást zavarás után jelenthet. Ezek a mérőszámok összefüggnek, de nem azonosak. Egy nagy csúcsnyomatékú motor is csalódást okozhat, ha a mechanizmus torzul, a fogaskerék-hajtómű rugalmasságot visz be, az enkóder felbontása elégtelen, vagy a szervohurok túl konzervatívan van hangolva.
Egy hasznos áttekintés az induláskor a mozgáslánc öt rétegre való felosztásával kezdődik:
- Parancsréteg: PLC, mozgásvezérlő, interpoláció, hálózati frissítési gyakoriság és szinkronizációs logika.
- Hajtási réteg: áram-, sebesség- és pozícióhurok; korlátok; szűrés; és hibakezelés.
- Motorréteg: nyomaték-előállítás, hőmérsékleti teljesítmény, forgórész tehetetlensége és visszacsatolási interfész.
- Átviteli réteg: fogaskerék-hajtás, szíjhajtás, csatlakozó, tárcsa vagy más alkatrész a motor és a terhelés között.
- Terhelési réteg: terhelés tehetetlensége, súrlódás, egyensúlytalanság, szerkezeti merevség, rezonancia és folyamatbeli érintési erők.
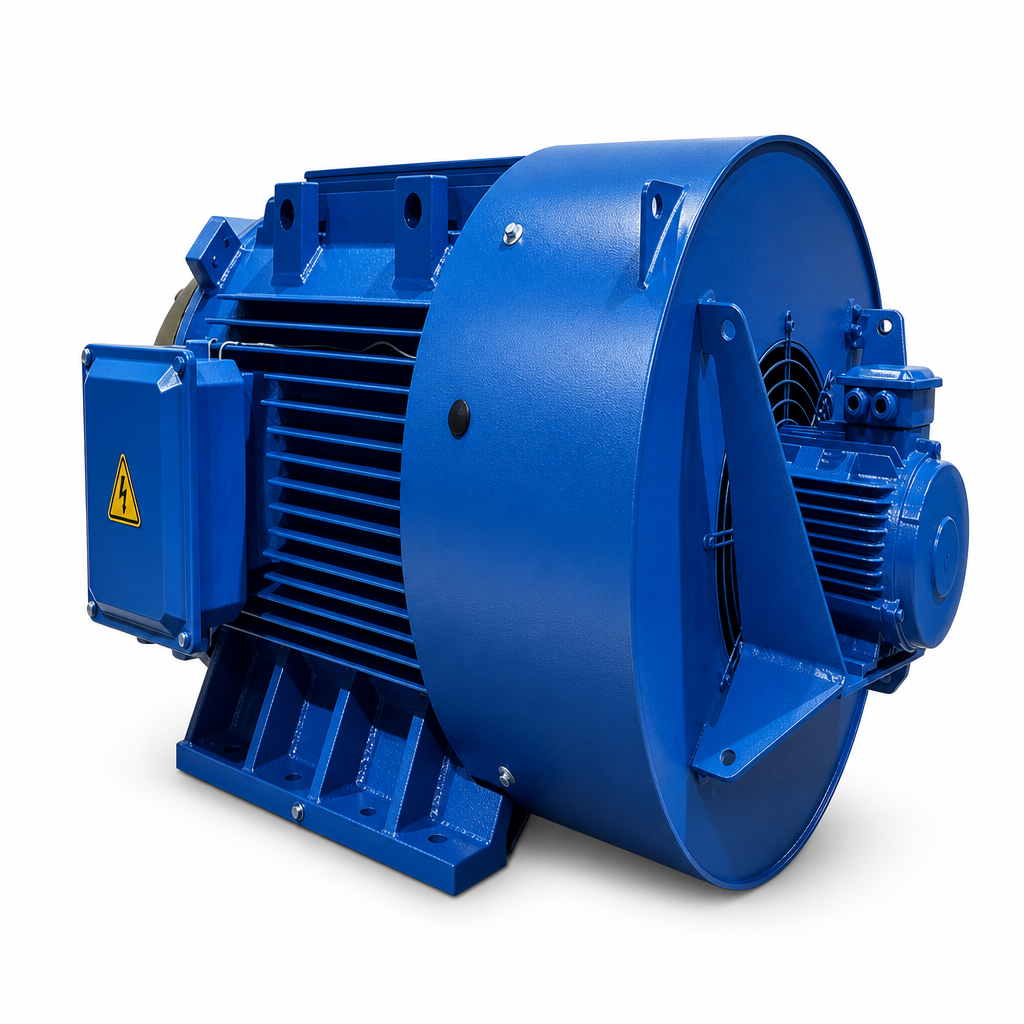
Miért javíthatja a reakciót a mechanikai kapcsolatok számának csökkentése
1. Kisebb holtjáték a mozgásirány-váltások és az indexelés során
Egy fogaskerékes vagy szíjhajtásos tengely esetén az irányváltás először a játékot veszi fel, illetve rugalmas alkatrészeket deformál, mielőtt a terhelés reagálna. Egy Közvetlen hajtású motor eltávolít egy vagy több olyan interfészt, ahol ez a vesztes mozgás felléphet – feltéve, hogy a csapágyelrendezés és a gépkeret is elegendően merev.
2. Közvetlenebb visszacsatolási–terhelési kapcsolat
A szervorendszerek visszacsatolást használnak az aktuális és a parancsolt mozgás összehasonlítására. Amikor egy motor-inkodér egy rugalmas átvitel előtt helyezkedik el, a vezérlő a motor pozícióját látja, miközben a terhelés lemarad vagy rezeg. Egy közvetlen architektúra csökkenti ezt a szétválást. Ez nem szünteti meg a nagy minőségű visszacsatolás vagy a gondos hangolás szükségességét, de átláthatóbbá teheti a szabályozási hurkot. Kritikus folyamattengelyek esetén a terhelés oldalán elhelyezett inkodér továbbra is értékes lehet, ha a szerkezeti rugalmasság jelentős marad.
3. Hatékonyabb alacsony sebességű nyomatékfelhasználás
Sok gyártósori alkalmazás vezérelt nyomatékot igényel alacsony fordulatszámon, nem pedig extrém tengely-fordulatszámot. Egy nyomatékra képes Közvetlen hajtású motor kiválasztható az aktuális terhelési igény körül, nem pedig egy sebességcsökkentő fokozatra támaszkodva, amely a sebességet nyomatékká alakítja. Ez hasznos lehet nagy átmérőjű forgóasztaloknál, feszültségérzékeny szalagkezelésnél, lassú ellenőrzési forgatásnál és szinkronizált anyagmozgatásnál. A kiválasztásnak figyelembe kell vennie a folyamatos nyomatékot, a csúcsnyomatékot, a munkaciklust, a hűtést és a tengelyre visszavert tehetetlenséget.
4. Kevesebb kopó pont, amely idővel eltolódhat
A mechanikus átviteli elemek kenőanyag-igényt, szíjfeszesség-változásokat, fogaskerék-kopást vagy igazítási érzékenységet okozhatnak. Ezek elsősorban karbantartási kérdések, de akkor válnak válaszidő-problémákká, ha állapotuk megváltozik. Egy Közvetlen hajtású motor nem tud megelőzni minden mechanikai problémát, de az köztes alkatrészek csökkentése hosszú távon ismételhetőbb dinamikai viselkedést eredményezhet, és egyszerűsítheti a hibakeresést, ha a ciklusidő elkezd eltolódni.
Hol a fogaskerekes motor nélküli megközelítés a legjobban hasznosítható
AFogaskerék-nélküli motor a megközelítés értékelésre érdemes, ha a folyamat gyakori irányváltást, pontos alacsony sebességű pozicionálást, kompakt mozgási architektúrát vagy koordinált tengelyeket igényel, amelyeknek le kell állniuk a következő művelet megkezdése előtt. Tipikus jelöltek például az elektronikai összeszerelő asztalok, az automatizált tesztkészülékek, a csomagoló indexelő rendszerek, a félvezetők támogatására szolgáló berendezések, a nyomtatási és átalakítási modulok, valamint az automatizált ellenőrző állomások.
Ugyanakkor a fogaskerekes motor nélküli megoldás nem jelenti automatikusan a jobb megoldást minden gép esetében. A fogáscsökkentő fokozat továbbra is megfelelő lehet, ha gazdaságosan illeszti egy nagysebességű motort egy nehéz terheléshez, védve a motort egy alkalmatlan tehetetlenségi aránytól, vagy támogatva egy szükséges formátumot. A mérnöki cél nem a fogaskerekek alapértelmezett eltávolítása. Hanem az olyan hajtási architektúra kiválasztása, amely egyszerre kielégíti a reakciósebesség, a hőmérsékleti viszonyok, a pontosság, a karbantartás és a költség igényeit.
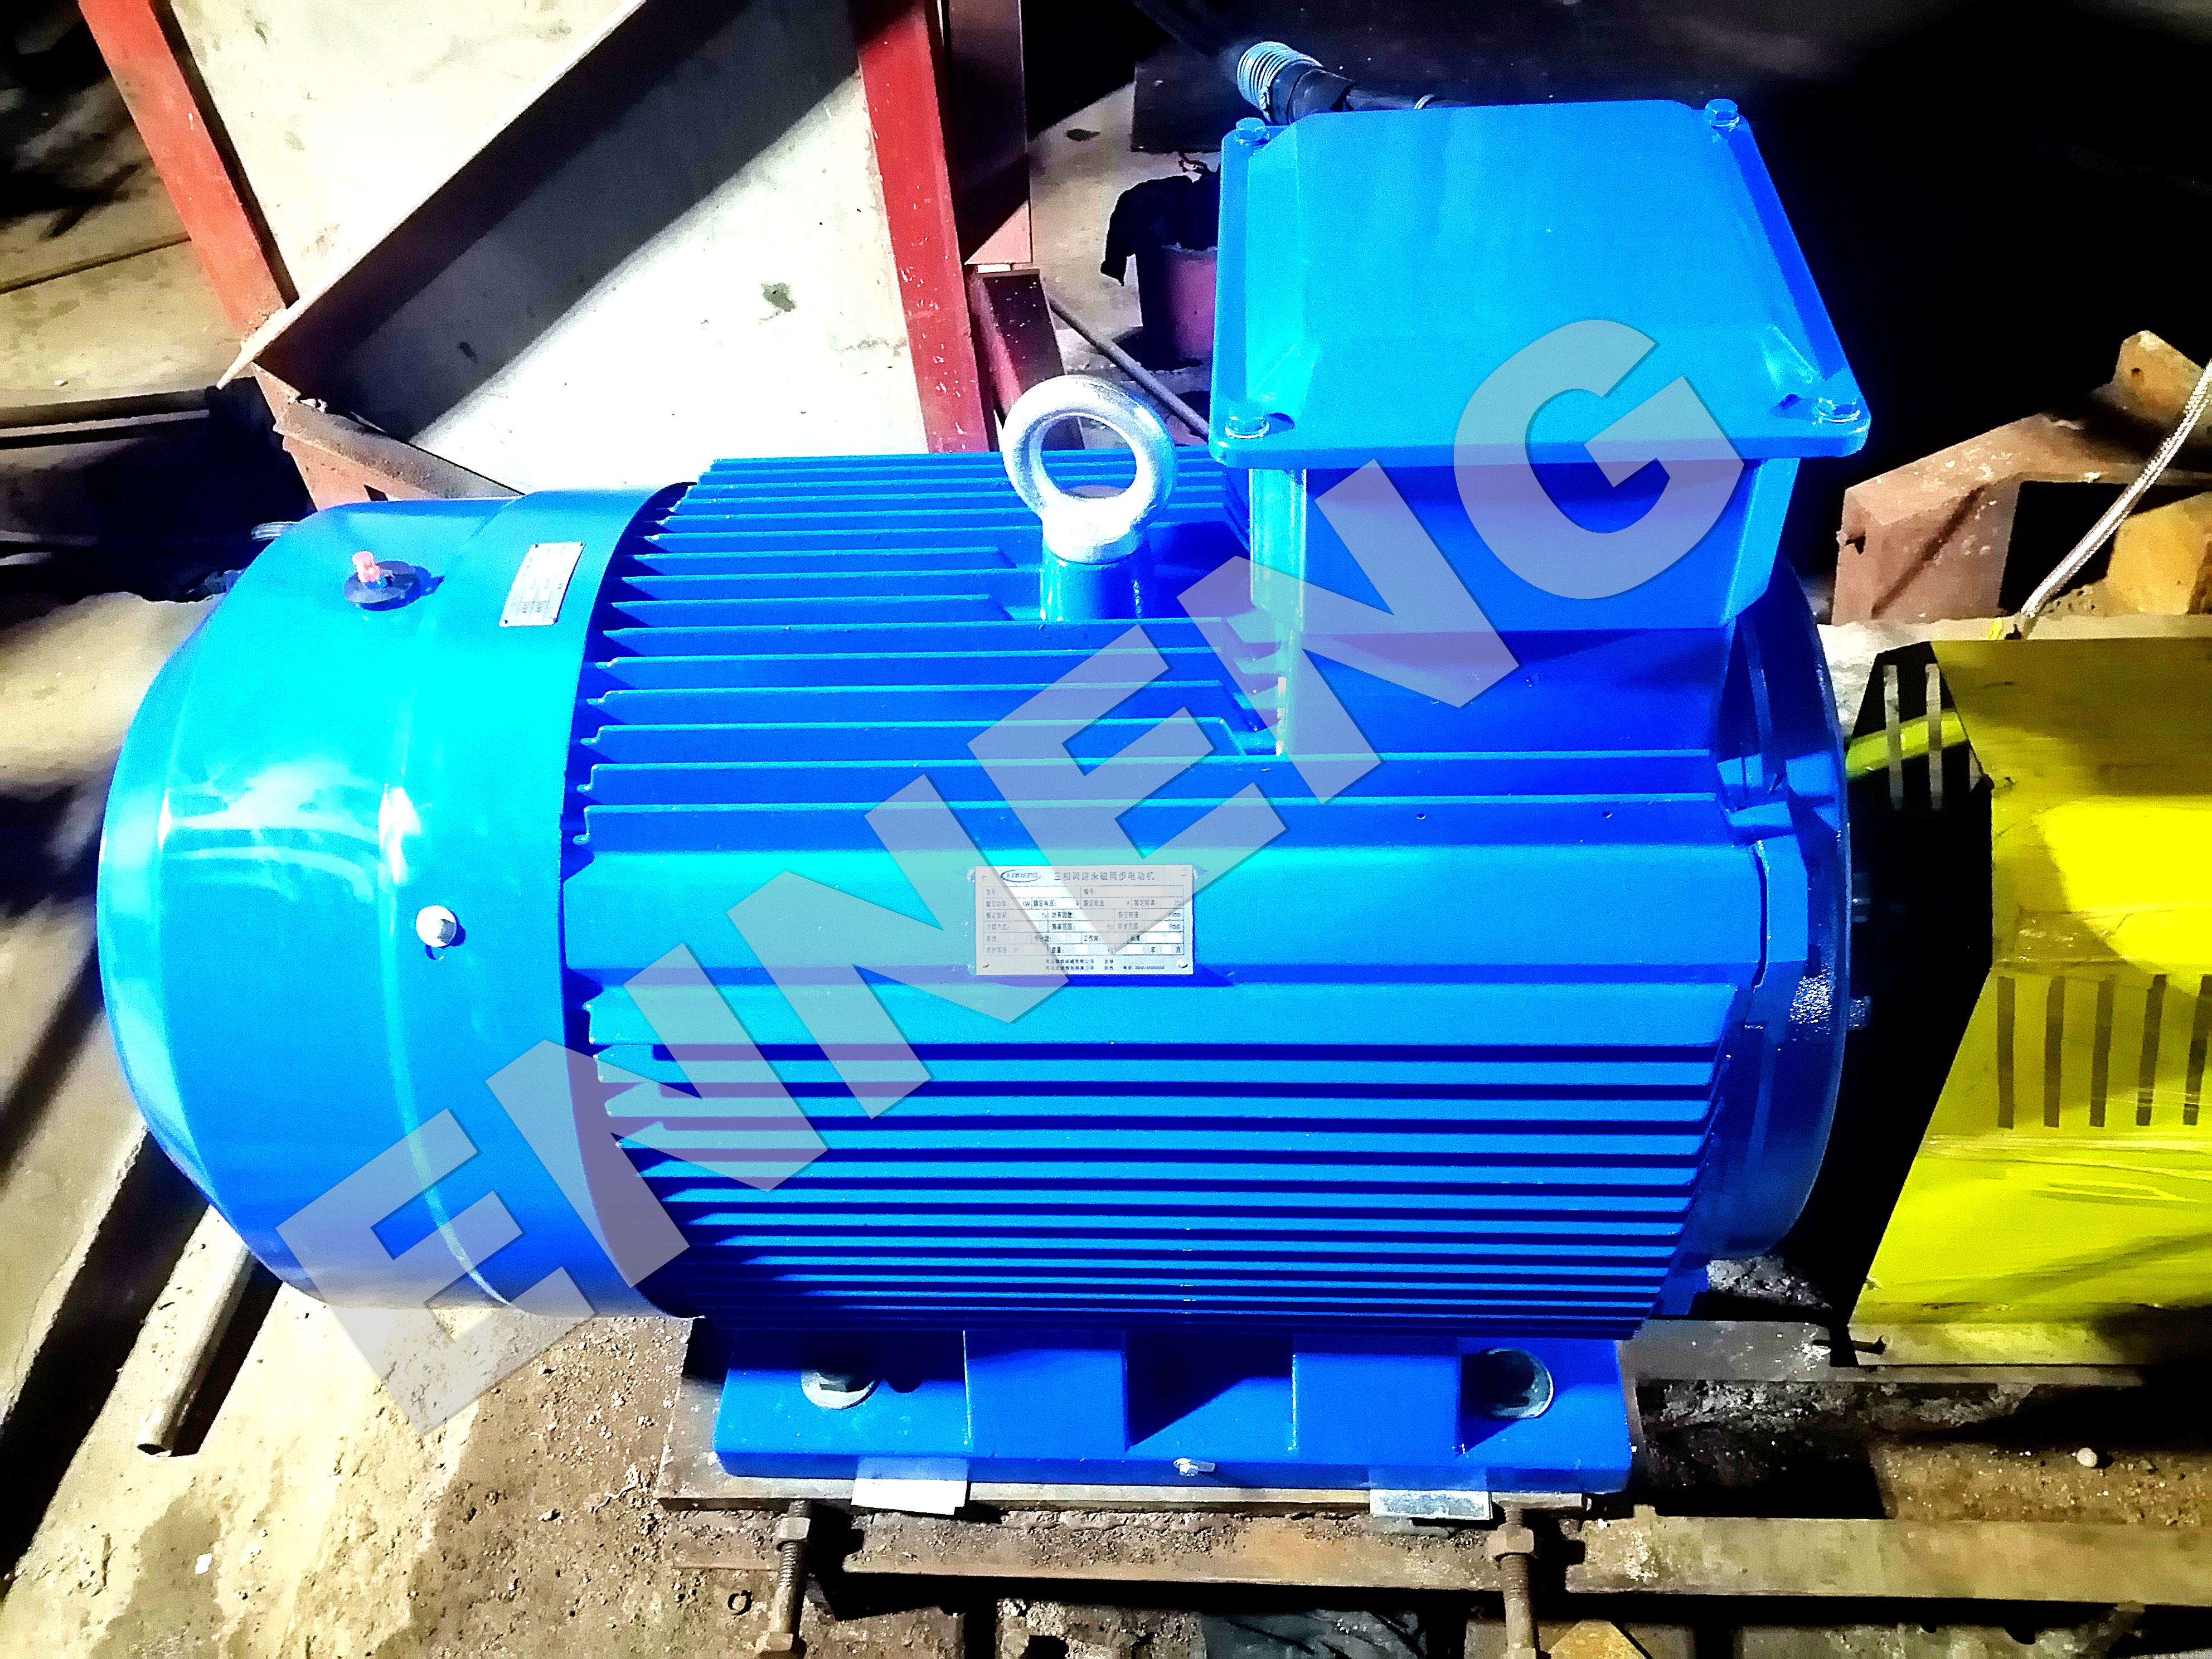
Hogyan értékeljük a reakciósebesség-játszma lehetőségét
Mielőtt egyet Közvetlen hajtású motor , rögzítsen egy alapvonalat a meglévő gépről. Használjon időbélyegezett mozgáskövetési nyomokat az operátorok becslései helyett. Rögzítse a parancs pozíciót, a tényleges pozíciót, a sebességet, a nyomatékot vagy áramot, a követési hibát, a lecsendesedési időt és a kapcsolódó folyamatjeleket. Ezután vizsgálja át az alábbi kérdéseket.
- Mi a korlátozó esemény? Azonosítsa, hogy a szűk keresztmetszet a gyorsulás, a lecsendesedés, a szenzor megerősítése, a hálózati késleltetés, a mechanikai rezgés vagy maga a folyamat.
- Mekkora tehetetlenségi nyomaték éri el a motort? Számítsa ki vagy mérje meg a tengelyen fellépő tehetetlenségi nyomatékot, és vegye figyelembe a rögzítőelemeket, a termékváltozatosságot és a forgó szerszámokat.
- Mely rezonanciák gerjednek fel? Egy merevnek tűnő szerelvény is tartalmazhat rezonancia-módusokat. Egy közvetlen kapcsolat felfedheti ezeket a módusokat, mivel a motor szorosabban csatolódik a terheléshez.
- Mekkora nyomaték szükséges az egész ciklus során? Ellenőrizze a csúcs-gyorsulási nyomatékot, a folyamatos folyamatnyomatékot, a súrlódást, a gravitációs hatásokat és egy valósághű hőmérsékleti üzemmódot.
- Hogyan kerül megvalósításra a visszacsatolás? Az enkóder felbontása, a felszerelés pontossága, a kábelvezetés és a meghajtó kompatibilitása befolyásolja, mennyire használható a válaszidő-javulás.
Ez a megközelítés megakadályozza a gyakori hibát: egy fogaskerék-hajtómű cseréjét egy Közvetlen hajtású motor míg a valódi válaszidő-korlátozó tényező – például egy rugalmas rögzítés vagy késleltetett ellenőrzési indító – érintetlen marad.
A közvetlen hajtás integrálása egy intelligens gyártósorba
Az intelligens automatizálás akkor hozza a legnagyobb előnyöket, ha a mozgási adatok nemcsak gyorsak, hanem hasznosak is. Az integráció során kösse össze a Közvetlen hajtású motor tervezést a sor diagnosztikai tervével. Állítson be referencia-görbéket egy egészséges mozgáshoz, határozzon meg riasztásokat a szokatlan követési hibára vagy nyomatékigényre, és tartsa a beállítási paramétereket verziókezelés alatt. Ott, ahol szinkronizált tengelyek osztoznak egy hálózaton, ellenőrizze a ciklusidőt, az óraszinkronizációt és a hibajavítási viselkedést, mielőtt átviteli teljesítmény-növekedést állítana be.
A biztonság szintén részét képezi az architektúra-átnézésnek. A változó fordulatszámú hajtások biztonsági funkcióit az IEC 61800-5-2 szabvány és más hasonló szabványok tárgyalják, de a szükséges funkciók és az érvényesítés a teljes gép kockázatértékelésétől függ. Egyedül a motor kiválasztása nem szolgál bizonyítékként a megfelelésre. Koordinálja a motort, a hajtót, a biztonsági vezérlést, a fékezési vagy rögzítési módszert, valamint az újraindítási sorrendet a gépbiztonsági csapattal.
A gyártók és rendszerintegrátorok számára korai együttműködés egy állandómágneses motor gyártójával segíthet összehangolni a nyomaték-fordulatszám követelményeket, a szerelési méretet, az érzékelési igényeket, a hűtési feltételezéseket és az integrációs korlátozásokat. A Qingdao Enneng Motor CO., Ltd. ipari alkalmazásokhoz PMSM motormegoldásokat kínál; a végső konfigurációt az aktuális terhelésprofil és a gép tesztadatai alapján kell érvényesíteni.
Egy beüzemelési módszer, amely bizonyítja a nyereséget
A üzembe helyezésnek a terhelésnél, nem csupán a motor tengelynél kell demonstrálnia a válaszidőt. Kezdjen konzervatív áram- és sebességkorlátozásokkal, ellenőrizze a forgásirányt és a visszacsatolási polaritást, majd fokozatosan hangolja be a szabályozó hurkokat. Futasson egy terhelés nélküli profilozást, egy gyártási körülményeket tükröző profilozást, valamint egy legrosszabb esetet jelentő teher- vagy hőmérsékleti feltétel melletti profilozást. Használja ugyanazt a parancsprofilozást a közvetlen meghajtású tengely és az alapvonal összehasonlításához.
- Mérje meg a gyorsulási időt, a maximális követési hibát, a beállási időt és a végpozícionálás ismételhetőségét.
- Elemezze a nyomaték/áram görbéket váratlan súrlódás, egyensúlytalanság vagy rezonancia jelenléte szempontjából.
- Ellenőrizze a folyamatminőséget: regisztrációt, elhelyezést, feszültséget, vágási pozíciót vagy ellenőrzési stabilitást.
- Győződjön meg arról, hogy a hőmérsékleti viselkedés a tényleges üzemelési üzemmódban is elfogadható marad.
- Dokumentálja a paraméterváltozásokat, hogy a karbantartási csapatok vissza tudják állítani a bevált állapotot.
Ha az új tengely gyorsabban áll le, de rázkódást okoz a vázban, csökkentsük a hangolási célt vagy javítsuk a szerkezeti merevséget. Ha jól gyorsul, de túlmelegszik, értékeljük újra a folyamatos nyomatékra és a hűtésre vonatkozó feltételezéseinket. A stabil működési tartomány fontosabb, mint egy agresszív erősítési beállítás, amelyet csak rövid bemutatóban láthatunk.
Lépjen kapcsolatba velünk
Ha kereskedelmi állandómágneses motorokat értékel és szüksége van egy mérnöki szinten kidolgozott meghajtó megoldásra, amely hatékonyságot és hosszú élettartamot garantál, az ENNENG megbízható partnere. Lépjen kapcsolatba az ENNENG-gel még ma .Beszéljen műszaki mérnöki csapatunkkal egy egyedi meghajtó ajánlat elkészítéséért.
- WhatsApp:+86 18562780228
- E-mail: [email protected]
- Telefon: +86 532 66000559
A közvetlen hajtás gyakorlatba ültetése
AKözvetlen hajtású motor növelheti a válaszsebességet egy intelligens, automatizált ipari gyártósoron, mivel eltávolítja a mozgáspontosságot és a hangolási tartalékot csökkentő köztes átviteli viselkedést. Legfőbb előnye a mechanikai átláthatóság: kisebb holtjáték, rövidebb nyomatékátviteli út és olyan visszacsatolási kapcsolat, amely pontosabban tükrözi a terhelés viselkedését. Egy Fogaskerék-nélküli motor architektúra továbbra is szigorú tehetetlenségi elemzést, rezonancia-vezérlést, szervóhangolást, hőmérsékleti tervezést, biztonsági felülvizsgálatot és mérés alapján történő üzembe helyezést igényel. Ha ezeket a részeket összehangoltan tervezzük meg, a közvetlen hajtás gyakorlati eszközzé válik a gyorsabb parancsok gyorsabb, ismételhetőbb gépi válaszra való átalakításához.

