
 EN

มอเตอร์ขับตรงช่วยยกระดับความเร็วในการตอบสนองของอุปกรณ์บนสายการผลิตอุตสาหกรรมอัจฉริยะที่ใช้ระบบอัตโนมัติอย่างไร
บนสายการผลิตอัตโนมัติที่ทำงานเร็ว การล่าช้าของแกนหนึ่งๆ มักไม่เกิดจากชิ้นส่วนเดียวเท่านั้น แต่เกิดจากหลายปัจจัยร่วมกัน ได้แก่ การประมวลผลคำสั่ง การปรับแต่งไดรเวอร์ แรงบิดของมอเตอร์ ความเฉื่อยของโหลด ตัวเชื่อมต่อ กล่องเกียร์ สายพาน และเซ็นเซอร์ รวมถึงองค์ประกอบเชิงกลอื่นๆ ซึ่งทั้งหมดนี้ส่งผลต่อระยะเวลาตั้งแต่การร้องขอการเคลื่อนที่จนถึงผลลัพธ์ที่มั่นคง มอเตอร์ขับตรง มอเตอร์ขับตรงสามารถปรับปรุงห่วงโซ่ดังกล่าวได้โดยส่งแรงบิดไปยังโหลดโดยตรง โดยไม่ผ่านขั้นตอนของกล่องเกียร์ สายพาน หรือรอกแบบดั้งเดิม ประโยชน์ที่ได้ไม่ใช่เพียงตัวเลขความเร็วมหัศจรรย์ แต่คือเส้นทางเชิงกลที่เรียบง่ายขึ้น ซึ่งทำให้ระบบควบคุมต้องจัดการกับองค์ประกอบที่มีความยืดหยุ่นและมีการเลื่อนหลุด (backlash) น้อยลง
สำหรับวิศวกรที่วางแผนตารางการจัดเรียงตำแหน่ง สถานีถ่ายโอนแบบหมุน แกนตรวจสอบ อุปกรณ์ม้วน หรือเซลล์หุ่นยนต์ที่ทำงานร่วมกันอย่างสอดประสาน คำถามเชิงปฏิบัติคือ ปัจจุบันการตอบสนองสูญเสียไปที่ใดบ้าง? บทความนี้อธิบายว่าการเปลี่ยนแปลงใดๆ ส่งผลต่องบประมาณการตอบสนองอย่างไร ขั้นตอนการตรวจสอบการออกแบบใดยังคงมีความสำคัญ และวิธีการตรวจสอบผลลัพธ์บนสายการผลิตอัจฉริยะ มอเตอร์ขับตรง เปลี่ยนแปลงงบประมาณการตอบสนอง ขั้นตอนการตรวจสอบการออกแบบใดยังคงมีความสำคัญ และวิธีการตรวจสอบผลลัพธ์บนสายการผลิตอัจฉริยะ
ความเร็วในการตอบสนองเป็นพฤติกรรมของระบบทั้งระบบ ไม่ใช่ค่าที่ระบุไว้ในแคตตาล็อก
ความเร็วในการตอบสนองของอุปกรณ์อาจหมายถึงการเร่งอย่างรวดเร็ว เวลาหยุดนิ่งหลังเคลื่อนที่สั้นลง การกลับทิศทางได้เร็วขึ้น การติดตามคำสั่งที่เปลี่ยนแปลงได้ดีขึ้น หรือการฟื้นตัวหลังจากเกิดสิ่งรบกวนได้เร็วขึ้น มาตรฐานเหล่านี้มีความสัมพันธ์กันแต่ไม่เหมือนกันโดยสิ้นเชิง มอเตอร์ที่มีทอร์กสูงสุดสูงมากอาจยังให้ผลการเคลื่อนที่ที่น่าผิดหวัง หากโครงสร้างกลไกบิดเบี้ยว ตัวลดความเร็วเพิ่มความยืดหยุ่น ความละเอียดของเอนโค้เดอร์ไม่เพียงพอ หรือการปรับแต่งวงจรเซอร์โวทำอย่างระมัดระวังเกินไป
การทบทวนที่มีประโยชน์ควรเริ่มจากการแยกโซ่การเคลื่อนที่ออกเป็นห้าชั้น:
- ชั้นคำสั่ง: พีแอลซี คอนโทรลเลอร์การเคลื่อนที่ การแทรกค่า การอัปเดตอัตราเครือข่าย และตรรกะการซิงโครไนซ์
- เลเยอร์ไดรฟ์: ห่วงควบคุมกระแส ความเร็ว และตำแหน่ง ขีดจำกัด การกรอง และการจัดการข้อผิดพลาด
- เลเยอร์มอเตอร์: การผลิตแรงบิด ความสามารถด้านความร้อน โมเมนต์เฉื่อยของโรเตอร์ และอินเทอร์เฟซสัญญาณย้อนกลับ
- เลเยอร์เกียร์: กล่องเกียร์ สายพาน คอปปลิ้ง พูลลี่ หรือชิ้นส่วนอื่น ๆ ที่เชื่อมระหว่างมอเตอร์กับโหลด
- เลเยอร์โหลด: โมเมนต์เฉื่อยของภาระ แรงเสียดทาน ความไม่สมดุล ความแข็งแกร่งของโครงสร้าง ความถี่เรโซแนนซ์ และแรงสัมผัสในกระบวนการ
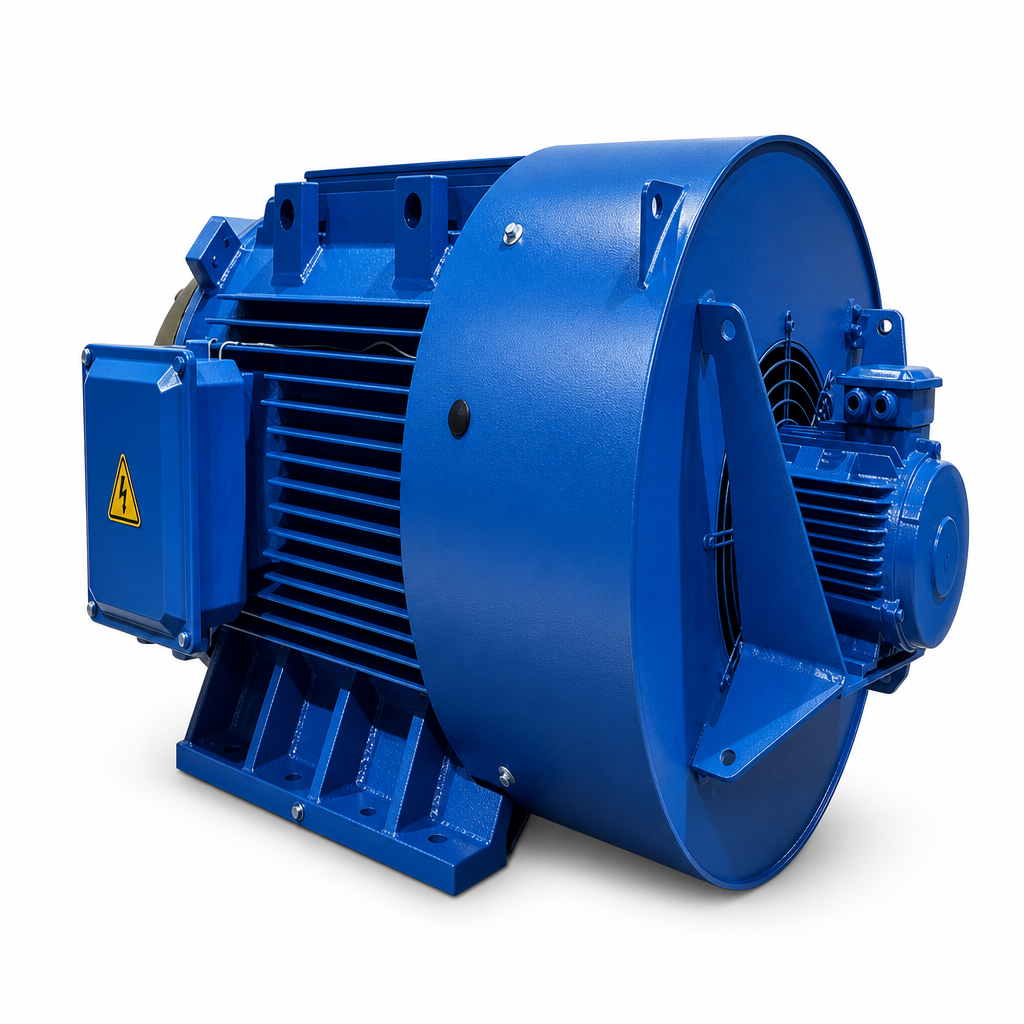
เหตุใดการลดจำนวนอินเทอร์เฟซเชิงกลจึงสามารถปรับปรุงการตอบสนองได้
1. การย้อนกลับและการจัดตำแหน่งมีการสั่นสะเทือนน้อยลง
ในแกนที่ขับเคลื่อนด้วยเกียร์หรือสายพาน การเปลี่ยนทิศทางอาจต้องใช้เวลาในการเอาช่องว่างออกหรือทำให้ส่วนประกอบที่ยืดหยุ่นเกิดการบิดเบี้ยวก่อนที่โหลดจะตอบสนอง มอเตอร์ขับตรง การขับเคลื่อนแบบตรง (direct drive) ช่วยตัดหนึ่งหรือหลายอินเทอร์เฟซที่อาจก่อให้เกิดการสูญเสียการเคลื่อนที่นี้ ทั้งนี้ต้องอาศัยการจัดวางแบริ่งและโครงสร้างเครื่องจักรที่แข็งแรงเพียงพอเช่นกัน
2. ความสัมพันธ์ระหว่างสัญญาณตอบกลับกับโหลดมีความตรงไปตรงมาขึ้น
ระบบเซอร์โวใช้สัญญาณตอบกลับเพื่อเปรียบเทียบการเคลื่อนที่จริงกับการเคลื่อนที่ที่สั่งไว้ เมื่อเอนโค้เดอร์ของมอเตอร์ตั้งอยู่ก่อนส่วนส่งกำลังที่มีความยืดหยุ่น ตัวควบคุมจะตรวจจับตำแหน่งของมอเตอร์ได้ แต่โหลดอาจตามไม่ทันหรือสั่นสะเทือน การออกแบบแบบตรงจะลดระยะห่างนี้ลง แม้ว่าสิ่งนี้จะไม่ทำให้สามารถละเลยความจำเป็นในการใช้สัญญาณตอบกลับคุณภาพสูงหรือการปรับแต่งพารามิเตอร์อย่างรอบคอบ แต่ก็ช่วยให้วงจรควบคุมมีความโปร่งใสยิ่งขึ้น สำหรับแกนที่ใช้ในกระบวนการสำคัญ เอนโค้เดอร์ที่ติดตั้งฝั่งโหลดยังคงมีคุณค่าหากยังมีความยืดหยุ่นของโครงสร้างอยู่มาก
3. ใช้แรงบิดที่ความเร็วต่ำได้ดีขึ้น
การใช้งานหลายประเภทบนสายการผลิตต้องการทอร์กที่ควบคุมได้ที่ความเร็วต่ำ มากกว่าความเร็วเพลาสูงสุด มอเตอร์ขับตรง มอเตอร์แบบทอร์กสามารถเลือกให้สอดคล้องกับความต้องการโหลดจริงแทนที่จะพึ่งขั้นตอนลดความเร็วเพื่อแปลงความเร็วเป็นทอร์ก ซึ่งมีประโยชน์ต่อโต๊ะหมุนเส้นผ่านศูนย์กลางใหญ่ การจัดการวัสดุแบบม้วนที่ไวต่อแรงดึง การหมุนตรวจสอบด้วยความเร็วต่ำ และการเคลื่อนย้ายวัสดุแบบประสานเวลา กระบวนการเลือกต้องพิจารณาทอร์กแบบต่อเนื่อง ทอร์กสูงสุด รอบการทำงาน การระบายความร้อน และโมเมนต์ของความเฉื่อยที่สะท้อนกลับมาที่เพลา
4. จุดสึกหรอน้อยลง ซึ่งอาจเปลี่ยนแปลงค่าไปตามกาลเวลา
ชิ้นส่วนการส่งกำลังเชิงกลอาจก่อให้เกิดความจำเป็นในการหล่อลื่น การเปลี่ยนแรงตึงสายพาน การสึกหรอของเกียร์ หรือความไวต่อการจัดแนว ปัญหาเหล่านี้เป็นประเด็นด้านการบำรุงรักษาเป็นหลัก แต่เมื่อสภาพของชิ้นส่วนเปลี่ยนไป ก็อาจส่งผลต่อประสิทธิภาพการตอบสนองด้วย มอเตอร์แบบทอร์ก มอเตอร์ขับตรง ไม่สามารถป้องกันปัญหาเชิงกลทุกชนิดได้ อย่างไรก็ตาม การลดจำนวนชิ้นส่วนระหว่างกลางจะช่วยให้พฤติกรรมเชิงพลศาสตร์ในระยะยาวมีความสม่ำเสมอและทำซ้ำได้มากขึ้น และยังช่วยให้การวิเคราะห์สาเหตุหลักง่ายขึ้นเมื่อเวลาไซเคิลเริ่มเปลี่ยนแปลง
จุดที่การใช้มอเตอร์แบบไม่มีเกียร์มีประโยชน์มากที่สุด
เอ มอเตอร์แบบไม่มีเกียร์ แนวทางนี้ควรพิจารณาเมื่อกระบวนการต้องการการกลับทิศทางบ่อยครั้ง การจัดตำแหน่งที่แม่นยำในความเร็วต่ำ โครงสร้างการเคลื่อนที่ที่กะทัดรัด หรือแกนควบคุมที่ต้องประสานงานกันและหยุดนิ่งก่อนเริ่มการทำงานขั้นตอนถัดไป ตัวอย่างระบบที่เหมาะสมทั่วไป ได้แก่ โต๊ะประกอบอุปกรณ์อิเล็กทรอนิกส์ อุปกรณ์ทดสอบอัตโนมัติ ระบบจัดลำดับบรรจุภัณฑ์ อุปกรณ์สนับสนุนอุตสาหกรรมเซมิคอนดักเตอร์ โมดูลการพิมพ์และการแปรรูปวัสดุ และสถานีตรวจสอบอัตโนมัติ
อย่างไรก็ตาม การไม่มีเกียร์ไม่ได้หมายความว่าจะดีกว่าสำหรับเครื่องจักรทุกชนิดโดยอัตโนมัติ ขั้นตอนการลดความเร็วอาจยังคงเหมาะสมเมื่อช่วยจับคู่มอเตอร์ความเร็วสูงเข้ากับโหลดหนักได้อย่างคุ้มค่า ปกป้องมอเตอร์จากอัตราส่วนความเฉื่อยที่ไม่เหมาะสม หรือรองรับรูปทรงที่จำเป็น วัตถุประสงค์ด้านวิศวกรรมไม่ใช่การกำจัดเกียร์โดยอัตโนมัติ แต่คือการเลือกสถาปัตยกรรมระบบส่งกำลังที่ตอบโจทย์ทั้งด้านความเร็วในการตอบสนอง ความร้อน ความแม่นยำ การบำรุงรักษา และต้นทุนร่วมกัน
วิธีประเมินโอกาสในการเพิ่มความเร็วในการตอบสนอง
ก่อนระบุรายละเอียดของ มอเตอร์ขับตรง , บันทึกข้อมูลพื้นฐานจากเครื่องที่มีอยู่ โดยใช้กราฟการเคลื่อนไหวที่ระบุเวลาแทนความรู้สึกของผู้ปฏิบัติงาน บันทึกตำแหน่งคำสั่ง ตำแหน่งจริง ความเร็ว แรงบิดหรือกระแสไฟฟ้า ค่าความคลาดเคลื่อนจากการตาม (following error) เวลาที่ระบบหยุดนิ่ง (settling time) และสัญญาณกระบวนการที่เกี่ยวข้อง จากนั้นทบทวนคำถามต่อไปนี้
- เหตุการณ์ใดเป็นตัวจำกัดประสิทธิภาพ? ระบุว่าจุดคอขวดเกิดจากความเร่ง การหยุดนิ่ง (settle) การยืนยันจากเซนเซอร์ ความล่าช้าของเครือข่าย การสั่นสะเทือนเชิงกล หรือตัวกระบวนการเอง
- โมเมนต์ความเฉื่อยของโหลดที่กระทำต่อมอเตอร์มีค่าเท่าใด? คำนวณหรือวัดโมเมนต์ความเฉื่อยของโหลดที่แกน โดยรวมถึงอุปกรณ์ยึดจับ ความแปรผันของผลิตภัณฑ์ และชิ้นส่วนที่หมุน
- โหมดการสั่นพ้องใดบ้างที่ถูกกระตุ้น? แม้โครงสร้างจะดูแข็งแกร่ง ก็อาจยังมีโหมดการสั่นพ้องอยู่ การเชื่อมต่อโดยตรงอาจเปิดเผยโหมดเหล่านี้ได้ เนื่องจากมอเตอร์เชื่อมโยงกับโหลดอย่างใกล้ชิดยิ่งขึ้น
- แรงบิดที่จำเป็นตลอดวงจรคือเท่าใด? ตรวจสอบแรงบิดสูงสุดในช่วงเร่ง แรงบิดที่ใช้ต่อเนื่องระหว่างกระบวนการ แรงเสียดทาน ผลกระทบจากแรงโน้มถ่วง และรอบการทำงานด้านความร้อนที่เป็นจริง
- จะนำระบบฟีดแบ็กมาใช้งานอย่างไร? ความละเอียดของเอนโค้เดอร์ ความแม่นยำในการติดตั้ง การจัดเส้นสายเคเบิล และความเข้ากันได้ของไดรฟ์ ส่งผลต่อระดับการปรับปรุงการตอบสนองที่ใช้งานได้จริง
แนวทางนี้ช่วยป้องกันข้อผิดพลาดทั่วไป คือ การเปลี่ยนเกียร์บ็อกซ์ด้วย มอเตอร์ขับตรง แต่ปล่อยให้ข้อจำกัดที่แท้จริงของการตอบสนอง—เช่น โครงยึดที่มีความยืดหยุ่น หรือสัญญาณเริ่มการตรวจสอบที่ล่าช้า—ยังคงไม่ได้รับการแก้ไข
การผสานระบบไดรฟ์โดยตรงเข้ากับสายการผลิตอัจฉริยะ
ระบบอัตโนมัติอัจฉริยะจะได้รับประโยชน์เมื่อข้อมูลการเคลื่อนที่มีทั้งความเป็นประโยชน์และรวดเร็ว ระหว่างการติดตั้ง ให้เชื่อมต่อการออกแบบเข้ากับแผนการวินิจฉัยของสายการผลิต มอเตอร์ขับตรง กำหนดเส้นทางอ้างอิงสำหรับการเคลื่อนที่ที่ปกติ กำหนดสัญญาณเตือนสำหรับข้อผิดพลาดในการติดตามหรือความต้องการแรงบิดที่ผิดปกติ และควบคุมพารามิเตอร์การตั้งค่าภายใต้ระบบควบคุมเวอร์ชันอย่างเคร่งครัด สำหรับแกนที่ทำงานแบบซิงโครไนซ์ร่วมกันบนเครือข่ายเดียวกัน ให้ตรวจสอบเวลาของรอบการทำงาน ความสมมาตรของนาฬิกา และพฤติกรรมการกู้คืนจากข้อผิดพลาด ก่อนประกาศว่าสามารถเพิ่มอัตราการผลิตได้
ความปลอดภัยยังเป็นส่วนหนึ่งของการทบทวนสถาปัตยกรรมด้วย ฟังก์ชันความปลอดภัยสำหรับอุปกรณ์ขับเคลื่อนแบบปรับความเร็วได้ถูกกำหนดไว้ในมาตรฐานต่าง ๆ เช่น IEC 61800-5-2 แต่ฟังก์ชันที่จำเป็นและการตรวจสอบความถูกต้องนั้นขึ้นอยู่กับการประเมินความเสี่ยงของเครื่องจักรทั้งระบบ การเลือกมอเตอร์เพียงอย่างเดียวไม่ใช่หลักฐานที่แสดงถึงความสอดคล้องตามข้อกำหนด โปรดประสานงานร่วมกับทีมความปลอดภัยของเครื่องจักรเกี่ยวกับมอเตอร์ อุปกรณ์ขับเคลื่อน ระบบควบคุมความปลอดภัย วิธีการเบรกหรือยึดตำแหน่ง และลำดับการเริ่มต้นใหม่
สำหรับผู้ผลิตอุปกรณ์ดั้งเดิม (OEM) และผู้ประกอบระบบที่ต้องการร่วมมือกับผู้ผลิตมอเตอร์แม่เหล็กถาวรตั้งแต่ระยะเริ่มต้น จะช่วยให้สามารถจัดแนวความต้องการด้านทอร์กและความเร็ว ขนาดและรูปทรงที่ใช้ติดตั้ง ความต้องการสัญญาณตอบกลับ สมมุติฐานด้านการระบายความร้อน และข้อจำกัดในการบูรณาการได้อย่างเหมาะสม บริษัท Qingdao Enneng Motor CO., Ltd. ให้โซลูชันมอเตอร์ PMSM สำหรับการใช้งานเชิงอุตสาหกรรม โดยการกำหนดค่าสุดท้ายควรได้รับการตรวจสอบความถูกต้องจากโปรไฟล์โหลดจริงและข้อมูลการทดสอบเครื่องจักร
วิธีการนำเข้าสู่การใช้งานที่พิสูจน์ค่ากำไร
การเริ่มใช้งานจริงควรแสดงผลการตอบสนองที่โหลด ไม่ใช่เพียงแค่ที่เพลาของมอเตอร์ เริ่มต้นด้วยค่าจำกัดกระแสและค่าจำกัดความเร็วที่ระมัดระวัง ตรวจสอบทิศทางการหมุนและขั้วของสัญญาณย้อนกลับ จากนั้นปรับแต่งวงจรควบคุมทีละขั้นตอน ให้ดำเนินการตามโปรไฟล์ที่ไม่มีภาระ โปรไฟล์การผลิตที่เป็นตัวแทน และเงื่อนไขที่เลวร้ายที่สุด เช่น น้ำหนักบรรทุกสูงสุดหรืออุณหภูมิสูงสุด จากนั้นเปรียบเทียบแกนแบบไดเรกต์ไดรฟ์กับค่าอ้างอิงโดยใช้โปรไฟล์คำสั่งเดียวกัน
- วัดระยะเวลาเร่ง ความคลาดเคลื่อนสูงสุดในการติดตาม (peak following error) ระยะเวลาที่ระบบเข้าสู่สภาวะคงที่ (settling time) และความซ้ำได้ของการจัดตำแหน่งสุดท้าย
- ตรวจสอบกราฟค่าแรงบิด/กระแสเพื่อหาสัญญาณของแรงเสียดทานที่ผิดปกติ ความไม่สมดุล หรือการสั่นพ้อง
- ตรวจสอบคุณภาพกระบวนการ เช่น ความแม่นยำในการจัดแนว (registration) การวางตำแหน่ง (placement) แรงตึง (tension) ตำแหน่งการตัด (cut position) หรือความมั่นคงของการตรวจสอบ (inspection stability)
- ยืนยันว่าพฤติกรรมด้านความร้อนยังคงอยู่ในเกณฑ์ที่ยอมรับได้ตลอดช่วงการใช้งานจริง
- บันทึกการเปลี่ยนแปลงพารามิเตอร์ไว้ เพื่อให้ทีมบำรุงรักษาสามารถคืนค่าไปยังสถานะที่ผ่านการพิสูจน์แล้วได้
หากแกนใหม่ตั้งตัวเร็วขึ้นแต่ก่อให้เกิดการสั่นของโครงสร้าง ให้ลดค่าเป้าหมายในการปรับแต่ง หรือเพิ่มความแข็งแกร่งของโครงสร้าง หากเร่งความเร็วได้ดีแต่ร้อนจัดเกินไป ให้ทบทวนสมมุติฐานเกี่ยวกับแรงบิดแบบต่อเนื่องและการระบายความร้อนอีกครั้ง ช่วงการทำงานที่มั่นคงมีความสำคัญมากกว่าการตั้งค่าค่ากำไร (gain) ที่รุนแรงซึ่งอาจเห็นได้เพียงชั่วคราวในการสาธิต
ติดต่อเรา
หากท่านกำลังประเมินมอเตอร์แม่เหล็กถาวรเชิงพาณิชย์สำหรับขาย และต้องการโซลูชันขับเคลื่อนที่ออกแบบมาอย่างดี ซึ่งรับประกันประสิทธิภาพและความทนทาน ENNENG คือพันธมิตรที่ท่านวางใจได้ ติดต่อ ENNENG วันนี้ .พูดคุยกับทีมวิศวกรเทคนิคของเราเพื่อรับข้อเสนอโซลูชันขับเคลื่อนที่ปรับแต่งเฉพาะตามความต้องการของท่าน
- วอตส์แอป: +86 18562780228
- อีเมล: [email protected]
- โทรศัพท์: +86 532 66000559
การนำระบบขับเคลื่อนโดยตรงมาใช้งานจริง
เอ มอเตอร์ขับตรง สามารถเพิ่มความเร็วในการตอบสนองบนสายการผลิตอุตสาหกรรมอัตโนมัติอัจฉริยะ โดยการกำจัดพฤติกรรมการส่งผ่านระหว่างกลางซึ่งทำให้สูญเสียความแม่นยำของการเคลื่อนที่และขอบเขตสำหรับการปรับแต่ง จุดแข็งที่สุดของมันคือความชัดเจนเชิงกล: มีการเลื่อนตัวย้อนกลับ (backlash) น้อยลง เส้นทางการถ่ายโอนแรงบิดสั้นลง และความสัมพันธ์ของสัญญาณตอบกลับที่สามารถสะท้อนพฤติกรรมของภาระได้ดีขึ้น อย่างไรก็ตาม สถาปัตยกรรมแบบ มอเตอร์แบบไม่มีเกียร์ ยังคงต้องอาศัยการวิเคราะห์โมเมนต์ความเฉื่อยอย่างรอบคอบ การควบคุมการสั่นพ้อง การปรับแต่งเซอร์โว การออกแบบด้านความร้อน การตรวจสอบความปลอดภัย และการเดินเครื่องจริงที่มีการวัดค่าอย่างเป็นระบบ เมื่อองค์ประกอบเหล่านี้ถูกออกแบบร่วมกันอย่างสอดคล้อง ระบบขับเคลื่อนโดยตรงจะกลายเป็นวิธีปฏิบัติที่มีประสิทธิภาพในการเปลี่ยนคำสั่งที่รวดเร็วให้เป็นการตอบสนองของเครื่องจักรที่รวดเร็วและแม่นยำซ้ำได้สูงขึ้น

