
 EN

Jak motor s přímým pohonem zvyšuje rychlost odezvy zařízení na chytrých automatických průmyslových výrobních linkách
Na rychlé automatické lince je zpožděná osa zřídka způsobena jedinou součástí. Zpracování příkazů, ladění pohonu, krouticí moment motoru, setrvačnost zátěže, spojky, převodovky, řemeny, senzory a mechanika všechny přispívají k časovému rozdílu mezi požadavkem na pohyb a dosažením stabilního výsledku. Motor přímého pohonu motor s přímým pohonem může tento řetěz zlepšit tím, že přenáší krouticí moment na zátěž bez použití běžné převodovky, řemene nebo kladky. Výhodou není nějaké „kouzelné“ číslo udávající rychlost. Je to jednodušší mechanická cesta, která řídicímu systému umožňuje spravovat méně pružných a zpětného rázu náchylných prvků.
Pro inženýry, kteří navrhují rotační indexovací stoly, rotační přenosové stanice, kontrolní osy, vinutí zařízení nebo koordinované robotické buňky, je praktickou otázkou: kde se dnes ztrácí odezva? Tento článek vysvětluje, jak Motor přímého pohonu mění rozpočet odezvy, které návrhové kontroly stále zůstávají relevantní a jak ověřit výsledek na inteligentní výrobní lince.
Rychlost odezvy je chování systému, nikoli hodnota uvedená v katalogu
Rychlost odezvy zařízení může znamenat rychlé zrychlení, kratší dobu ustálení, rychlejší změnu směru, lepší sledování měnícího se příkazu nebo rychlejší obnovu po poruše. Tyto ukazatele jsou spojené, ale nejsou totožné. Motor s vysokým maximálním točivým momentem může stále vykazovat zklamání při pohybu, pokud se mechanika deformuje, reduktor přidává pružnost, rozlišení enkodéru je nedostatečné nebo je servoloop naladěn příliš konzervativně.
Užitečný přehled začíná rozdělením pohybového řetězce do pěti vrstev:
- Vrstva příkazů: PLC, řídicí jednotka pohybu, interpolace, rychlost aktualizace sítě a synchronizační logika.
- Vrstva pohonu: smyčky proudu, rychlosti a polohy; limity; filtrace a zpracování poruch.
- Vrstva motoru: výroba točivého momentu, tepelná kapacita, setrvačnost rotoru a rozhraní zpětné vazby.
- Vrstva převodovky: převodovka, řemen, spojka, kladka nebo jiné komponenty mezi motorem a zátěží.
- Vrstva zátěže: setrvačnost zátěže, tření, nesymetrie, tuhost konstrukce, rezonance a kontaktní síly procesu.
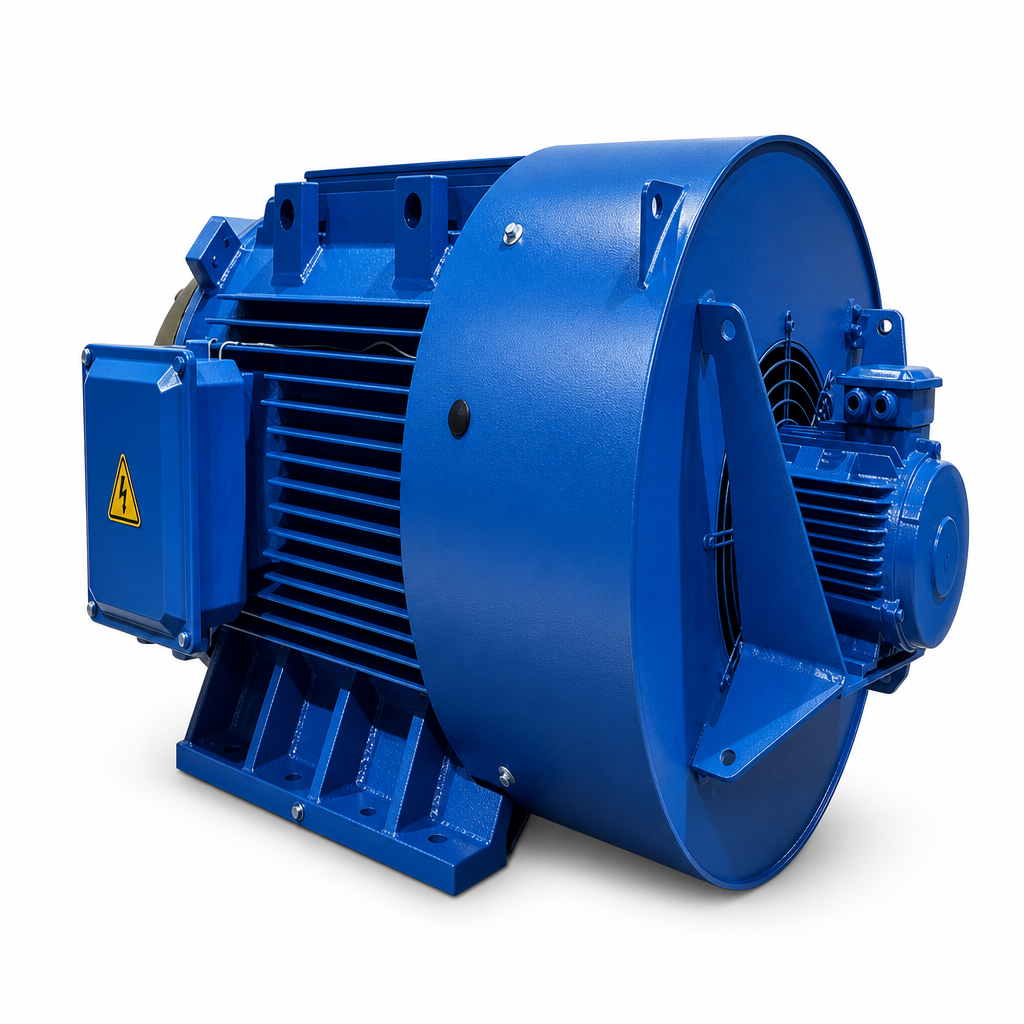
Proč méně mechanických rozhraní může zlepšit odezvu
1. Menší zpětný chod při změnách směru a nastavování
U osy s převodem nebo řemenovým pohonem se změna směru nejprve může projevit vyplněním vůle nebo deformací pružných částí, než se začne zatížení reagovat. Přímá konstrukce Motor přímého pohonu odstraňuje jeden nebo více rozhraní, kde může dojít k tomuto ztracenému pohybu, za předpokladu, že uspořádání ložisek i rám stroje jsou také dostatečně tuhé.
2. Přímější vztah mezi zpětnou vazbou a zatížením
Servosystémy používají zpětnou vazbu ke srovnání skutečného a požadovaného pohybu. Pokud je snímač polohy motoru umístěn nad pružným převodem, řídicí jednotka vidí polohu motoru, zatímco zatížení zaostává nebo kmitá. Přímá architektura tento rozdíl snižuje. To neznamená, že by byla zbytečná kvalitní zpětná vazba nebo promyšlené ladění, ale může zpřehlednit řídicí smyčku. U kritických technologických os může být snímač polohy na straně zatížení stále užitečný, pokud zůstává významná strukturální pružnost.
3. Efektivnější využití točivého momentu při nízkých otáčkách
Mnoho aplikací na výrobní lince vyžaduje řízený točivý moment při nízké rychlosti místo extrémních otáček hřídele. Motor s vysokým točivým momentem Motor přímého pohonu lze vybrat podle skutečného zatížení, nikoli na základě převodovky, která zvyšuje otáčky za účelem zvýšení točivého momentu. To může být užitečné u rotačních stolů s velkým průměrem, manipulace s tenkými materiály (např. fóliemi), pomalého otáčení při kontrolních operacích a synchronizovaného pohybu materiálů. Výběr musí zohlednit trvalý točivý moment, maximální (krátkodobý) točivý moment, cyklické zatížení, chlazení a setrvačnost odráženou na hřídeli.
4. Méně míst opotřebení, jejichž parametry se mohou v průběhu času měnit
Mechanické převodové komponenty mohou vyžadovat mazání, úpravu napnutí řemenů, opotřebují se ozubená kola nebo jsou citlivé na přesné zarovnání. Tyto faktory jsou především údržbovými problémy, avšak při změně jejich stavu se mohou stát i problémy s odezvou systému. Bezprostřední pohon Motor přímého pohonu nemůže zabránit všem mechanickým poruchám, ale snížení počtu mezilehlých částí může zlepšit opakovatelnost dynamického chování v dlouhodobém provozu a zjednodušit hledání kořenové příčiny, pokud začne docházet ke kolísání doby cyklu.
Kde je přístup s bezozubým motorem nejvíce užitečný
ABezpřevodovým motorem tento přístup stojí za zvážením, pokud proces vyžaduje časté změny směru, přesné polohování při nízkých rychlostech, kompaktní konstrukci pohybového systému nebo koordinované osy, které se musí ustálit ještě před zahájením další operace. Typickými kandidáty jsou stoly pro elektronické montáže, automatické zkušební upínací zařízení, systémy pro indexování balení, zařízení podporující polovodičový průmysl, tiskové a převodní moduly a automatické inspekční stanice.
Bezozubý pohon však neznamená automaticky lepší řešení pro každý stroj. Převodové stupně mohou být stále vhodné, pokud ekonomicky přizpůsobí vysokorychlostní motor těžké zátěži, chrání motor před nevhodným poměrem setrvačností nebo podporují požadovaný tvarový faktor. Technickým cílem není odstranit ozubení jako takové. Cílem je vybrat takovou konstrukci převodu, která současně splňuje požadavky na odezvu, teplotní chování, přesnost, údržbu a náklady.
Jak posoudit příležitost zvýšit rychlost odezvy
Než zadáte Motor přímého pohonu , pořiďte základní údaje z existujícího stroje. Použijte časově označené pohybové stopy místo subjektivních dojmů obsluhy. Zaznamenejte polohu příkazu, skutečnou polohu, rychlost, krouticí moment nebo proud, chybu sledování, dobu ustálení a relevantní signály procesu. Poté projděte následující otázky.
- Jaký je omezující jev? Určete, zda je úzké místo způsobeno zrychlením, ustálením, potvrzením senzoru, zpožděním v síti, mechanickým kmitáním nebo samotným procesem.
- Jaká setrvačnost zatížení působí na motor? Vypočítejte nebo změřte setrvačnost zatížení na ose včetně upínek, rozdílů v produktu a rotujících nástrojů.
- Které rezonance jsou vybuzeny? I zdánlivě tuhá sestava může mít rezonanční módy. Přímé spojení může tyto módy odhalit, protože motor je těsněji spojen se zatížením.
- Jaký krouticí moment je potřebný během celého cyklu? Zkontrolujte špičkový krouticí moment při zrychlení, trvalý krouticí moment procesu, tření, vliv tíhy a realistický tepelný provozní cyklus.
- Jak bude zpětná vazba implementována? Rozlišení enkodéru, přesnost montáže, vedení kabelů a kompatibilita pohonu ovlivňují, jak velké zlepšení odezvy lze skutečně využít.
Tento přístup zabrání běžné chybě: nahrazení převodovky Motor přímého pohonu přičemž skutečné omezení odezvy – například pružné uchycení nebo zpožděný spouštěcí signál inspekce – zůstane nedotčené.
Integrace přímého pohonu do inteligentní výrobní linky
Inteligentní automatizace získává výhody tehdy, jsou-li pohybová data nejen rychlá, ale i užitečná. Během integrace propojte Motor přímého pohonu návrh s diagnostickým plánem linky. Stanovte referenční průběhy pro bezchybný pohyb, definujte poplachy pro abnormální chybu sledování nebo požadavek na točivý moment a udržujte nastavovací parametry pod kontrolou revizí. Pokud synchronizované osy sdílejí síť, ověřte časování cyklu, synchronizaci hodin a chování při obnově po chybě ještě před tím, než budete tvrdit zvýšení výkonu.
Bezpečnost také patří do přezkumu architektury. Bezpečnostní funkce pohonných jednotek s proměnnou rychlostí jsou popsány v normách jako je IEC 61800-5-2, avšak požadované funkce a jejich ověření závisí na kompletní analýze rizik stroje. Výběr motoru sám o sobě není důkazem souladu. Motor, pohonnou jednotku, bezpečnostní řízení, způsob brzdění nebo udržování polohy a sekvenci restartu je třeba koordinovat s týmem odpovědným za bezpečnost stroje.
Pro výrobce strojů (OEM) a tvůrce systémů může raná spolupráce s výrobcem motorů s permanentními magnety pomoci sladit požadavky na točivý moment a otáčky, montážní rozměry, potřeby zpětné vazby, předpoklady pro chlazení a omezení integrace. Qingdao Enneng Motor CO., Ltd. nabízí řešení motorů PMSM pro průmyslové aplikace; konečná konfigurace by měla být ověřena proti skutečnému profilu zátěže a testovacím údajům stroje.
Metoda uvedení do provozu, která prokazuje zisk
Uvedení do provozu by mělo prokázat odezvu na zátěž, nikoli pouze na hřídeli motoru. Začněte konzervativními limity proudu a rychlosti, ověřte směr otáčení a polaritu zpětné vazby a poté postupně laděte regulační smyčky. Proveďte profil bez zátěže, reprezentativní výrobní profil a profil za nejnepříznivějších podmínek zátěže nebo teploty. Porovnejte osu s přímým pohonem se základním stavem pomocí stejného řídicího profilu.
- Změřte čas zrychlení, maximální chybu sledování, dobu ustálení a opakovatelnost konečního polohování.
- Prozkoumejte průběhy točivého momentu/proudu, abyste zjistili neočekávané tření, nerovnováhu nebo rezonanci.
- Zkontrolujte kvalitu procesu: registraci, umístění, napětí, polohu řezu nebo stabilitu kontrolního procesu.
- Potvrďte, že tepelné chování zůstává přijatelné v rámci skutečného provozního zatížení.
- Dokumentujte změny parametrů, aby údržbové týmy mohly obnovit dříve ověřený stav.
Pokud se nová osa ustálí rychleji, ale způsobuje vibrace rámu, snižte cílovou hodnotu ladění nebo zlepšete tuhost konstrukce. Pokud se zrychluje dobře, ale přehřívá, znovu posuďte předpoklady týkající se trvalého točivého momentu a chlazení. Stabilní provozní rozsah je důležitější než agresivní nastavení zesílení, které lze pozorovat pouze v krátké ukázce.
Kontaktujte nás
Pokud posuzujete komerční trvalé magnetické motory k prodeji a potřebujete technicky navržené řídicí řešení, které zaručuje účinnost a dlouhou životnost, je ENNENG vaším důvěryhodným partnerem. Kontaktujte ENNENG ještě dnes .Promluvte si s naším technickým inženýrským týmem, abyste obdrželi přizpůsobený návrh řídicího systému.
- WhatsApp:+86 18562780228
- E-mail: [email protected]
- Telefon: +86 532 66000559
Uplatnění přímého pohonu do praxe
AMotor přímého pohonu může zvýšit rychlost odezvy na inteligentní automatizované průmyslové výrobní lince odstraněním mezilehlého převodového chování, které spotřebovává přesnost pohybu a rezervu pro ladění. Jeho nejvýraznější přínos spočívá v mechanické průhlednosti: menší vůle, kratší cesta točivého momentu a zpětnovazební vztah, který lépe odráží chování zátěže. Architektura Bezpřevodovým motorem stále vyžaduje důkladnou analýzu setrvačnosti, řízení rezonancí, ladění servopohonů, tepelný návrh, bezpečnostní posouzení a měřené uvedení do provozu. Pokud jsou tyto prvky navrženy společně, přímý pohon se stává praktickým způsobem, jak převést rychlejší příkazy na rychlejší a opakovatelnější reakci stroje.

