
 EN

Hvordan direktdrevmotorer forbedrer utstyrets responsfart på intelligente, automatiserte industrielle produksjonslinjer
På en rask automatisert linje skyldes en forsinket akse sjelden bare én enkelt komponent. Kommandoprosessering, drivertilpasning, motordreiemoment, lasttreghet, koblinger, girbokser, remmer og sensorer samt mekaniske faktorer bidrar alle til tiden mellom en bevegelsesforespørsel og et stabilt resultat. En Direkte Drev Motor direktdrevmotor kan forbedre denne kjeden ved å overføre dreiemoment til lasten uten en konvensjonell girboks, rem eller polle. Fordelen er ikke et magisk hastighetstall. Det er en enklere mekanisk vei som gir kontrollsystemet færre elastiske og spillemessige elementer å håndtere.
For ingeniører som planlegger indekseringsbord, roterende overføringsstasjoner, inspeksjonsakser, viklingsutstyr eller koordinerte robotceller, er det praktiske spørsmålet: hvor går responsen tapt i dag? Denne artikkelen forklarer hvordan en Direkte Drev Motor endrer responsbudsjettet, hvilke designsjekker som fremdeles er relevante og hvordan man validerer resultatet på en intelligent produksjonslinje.
Responshastighet er et systematferd, ikke en katalogverdi
Utstyrets responshastighet kan bety rask akselerasjon, kortere innstillingstid, raskere reversering, bedre sporing av en endrende kommando eller raskere gjenoppretting etter en forstyrrelse. Disse målene er relaterte, men ikke identiske. En motor med høy toppdreiemoment kan fortsatt gi en skuffende bevegelse hvis mekanismen vrir seg, en reduksjonsboks legger til fleksibilitet, oppløsningen på enkoderen er utilstrekkelig eller servoloopen er avstemt for konservativt.
En nyttig gjennomgang starter med å dele bevegelseskjeden inn i fem lag:
- Kommandolag: PLC, bevegelsesstyring, interpolasjon, nettverksoppdateringsfrekvens og synkroniseringslogikk.
- Drivlaget: strøm-, hastighets- og posisjonsløkker; begrensninger; filtrering; og feilhåndtering.
- Motordraget: dreiemomentproduksjon, termisk kapasitet, rotortreghet og tilbakemeldingsgrensesnitt.
- Transmisjonslaget: gearkasse, rem, kobling, hjul eller andre komponenter mellom motor og last.
- Lastlaget: lasttreghet, friksjon, ubalanse, strukturell stivhet, resonans og prosesskontaktkrefter.
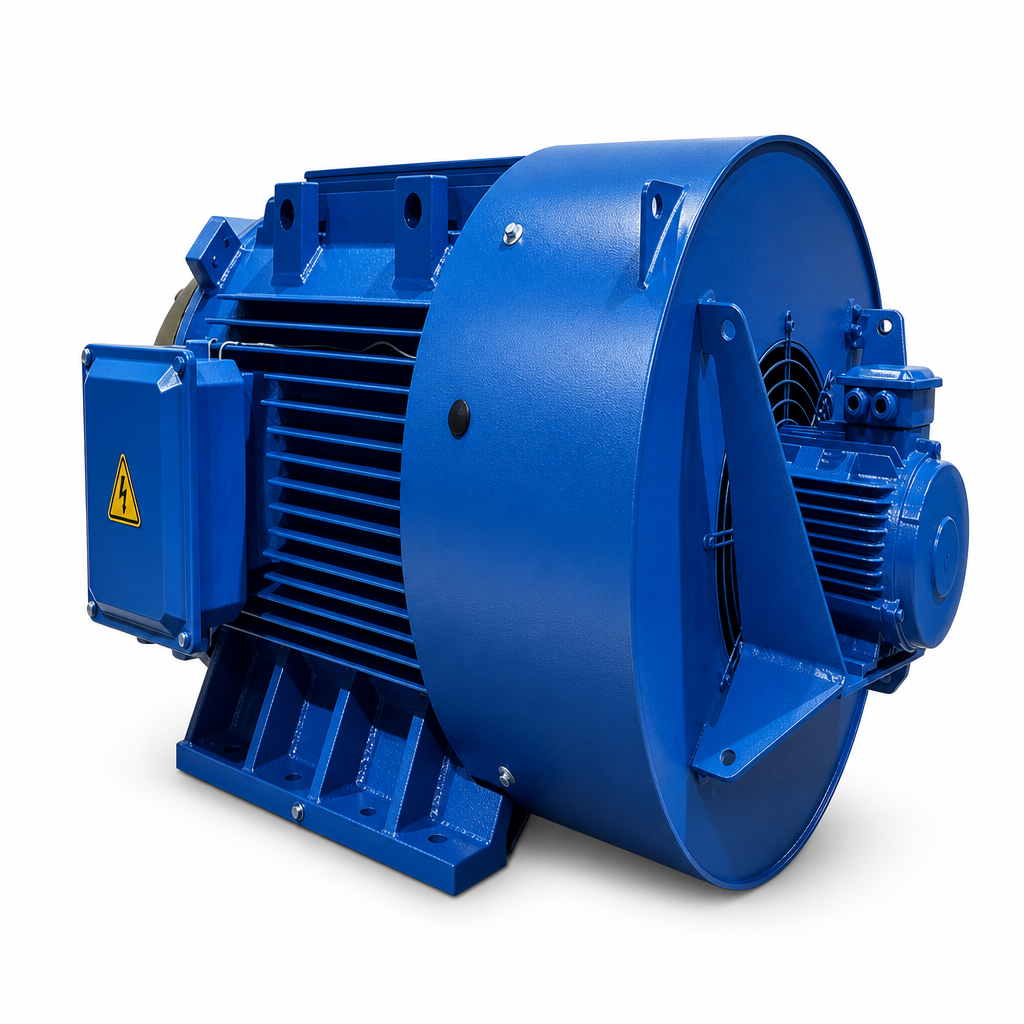
Hvorfor færre mekaniske grensesnitt kan forbedre responsen
1. Mindre spil ved retningsskifter og posisjonering
På en akse med gir eller remdrift kan en retningsendring først ta opp spillet eller deformere fleksible deler før lasten reagerer. En Direkte Drev Motor eliminerer én eller flere grensesnitt der dette tapte bevegelsesrommet kan oppstå, forutsatt at lageranordningen og maskinrammen også er tilstrekkelig stive.
2. En mer direkte sammenheng mellom tilbakemelding og last
Servosystemer bruker tilbakemelding for å sammenligne faktisk og kommandert bevegelse. Når en motor-encoder er plassert før en fleksibel overføring, kan styringsenheten registrere motorens posisjon mens lasten drar etter eller svinger. En direkte arkitektur reduserer denne avstanden. Dette eliminerer ikke behovet for høykvalitets tilbakemelding eller grundig avstemming, men det kan gjøre styringsløkken mer gjennomsiktig. For kritiske prosessakser kan en lastsidig encoder fortsatt være verdifull når strukturell fleksibilitet forblir betydelig.
3. Bedre utnyttelse av dreiemoment ved lave hastigheter
Mange produksjonslinjeapplikasjoner krever kontrollert dreiemoment ved lav hastighet i stedet for ekstrem akselhastighet (rpm). En dreiemomentkapabel Direkte Drev Motor kan velges basert på den faktiske belastningskravet i stedet for å stole på en reduksjonsenhet for å omforme hastighet til dreiemoment. Dette kan være nyttig for roterende bord med stor diameter, webhåndtering der spenning er kritisk, langsom inspeksjonsrotasjon og synkronisert materialebevegelse. Valget må ta hensyn til kontinuerlig dreiemoment, toppdreiemoment, driftssyklus, kjøling og treghetsmoment som reflekteres i akselen.
4. Færre slitasjepunkter som kan avvike over tid
Mekaniske transmisjonskomponenter kan føre til behov for smøring, endringer i remsspenningsnivå, tannhjulslitasje eller justeringssensitivitet. Dette er først og fremst vedlikeholdsrelaterte bekymringer, men kan bli responsrelaterte problemer når tilstanden endres. En Direkte Drev Motor kan ikke forhindre alle mekaniske problemer, men å redusere antallet mellomledd kan gjøre det dynamiske oppførselen mer gjentakbar på sikt og forenkle feilsøking når syklustiden begynner å avvike.
Hvor en gearløs motor tilnærming er mest nyttig
AGearless Motor tilnærmingen bør vurderes når prosessen krever hyppige retningsskifter, nøyaktig posisjonering ved lav hastighet, kompakt bevegelsesarkitektur eller koordinerte akser som må stabilisere seg før neste operasjon starter. Typiske kandidater inkluderer elektroniske monteringsbord, automatiserte testfiksturer, pakkeindekseringssystemer, halvlederstøtteutstyr, trykk- og konverteringsmoduler samt automatiserte inspeksjonsstasjoner.
Gearløs betyr imidlertid ikke automatisk bedre for hver enkelt maskin. Et reduksjonsstadium kan fortsatt være hensiktsmessig når det kobler en høyhastighetsmotor til en tung last på en økonomisk måte, beskytter motoren mot et ugunstig treghetsforhold eller støtter en nødvendig byggeform. Ingeniørmålet er ikke å fjerne gir som standard. Det er å velge den overføringsarkitekturen som oppfyller kravene til respons, termisk ytelse, nøyaktighet, vedlikehold og kostnad – samtidig.
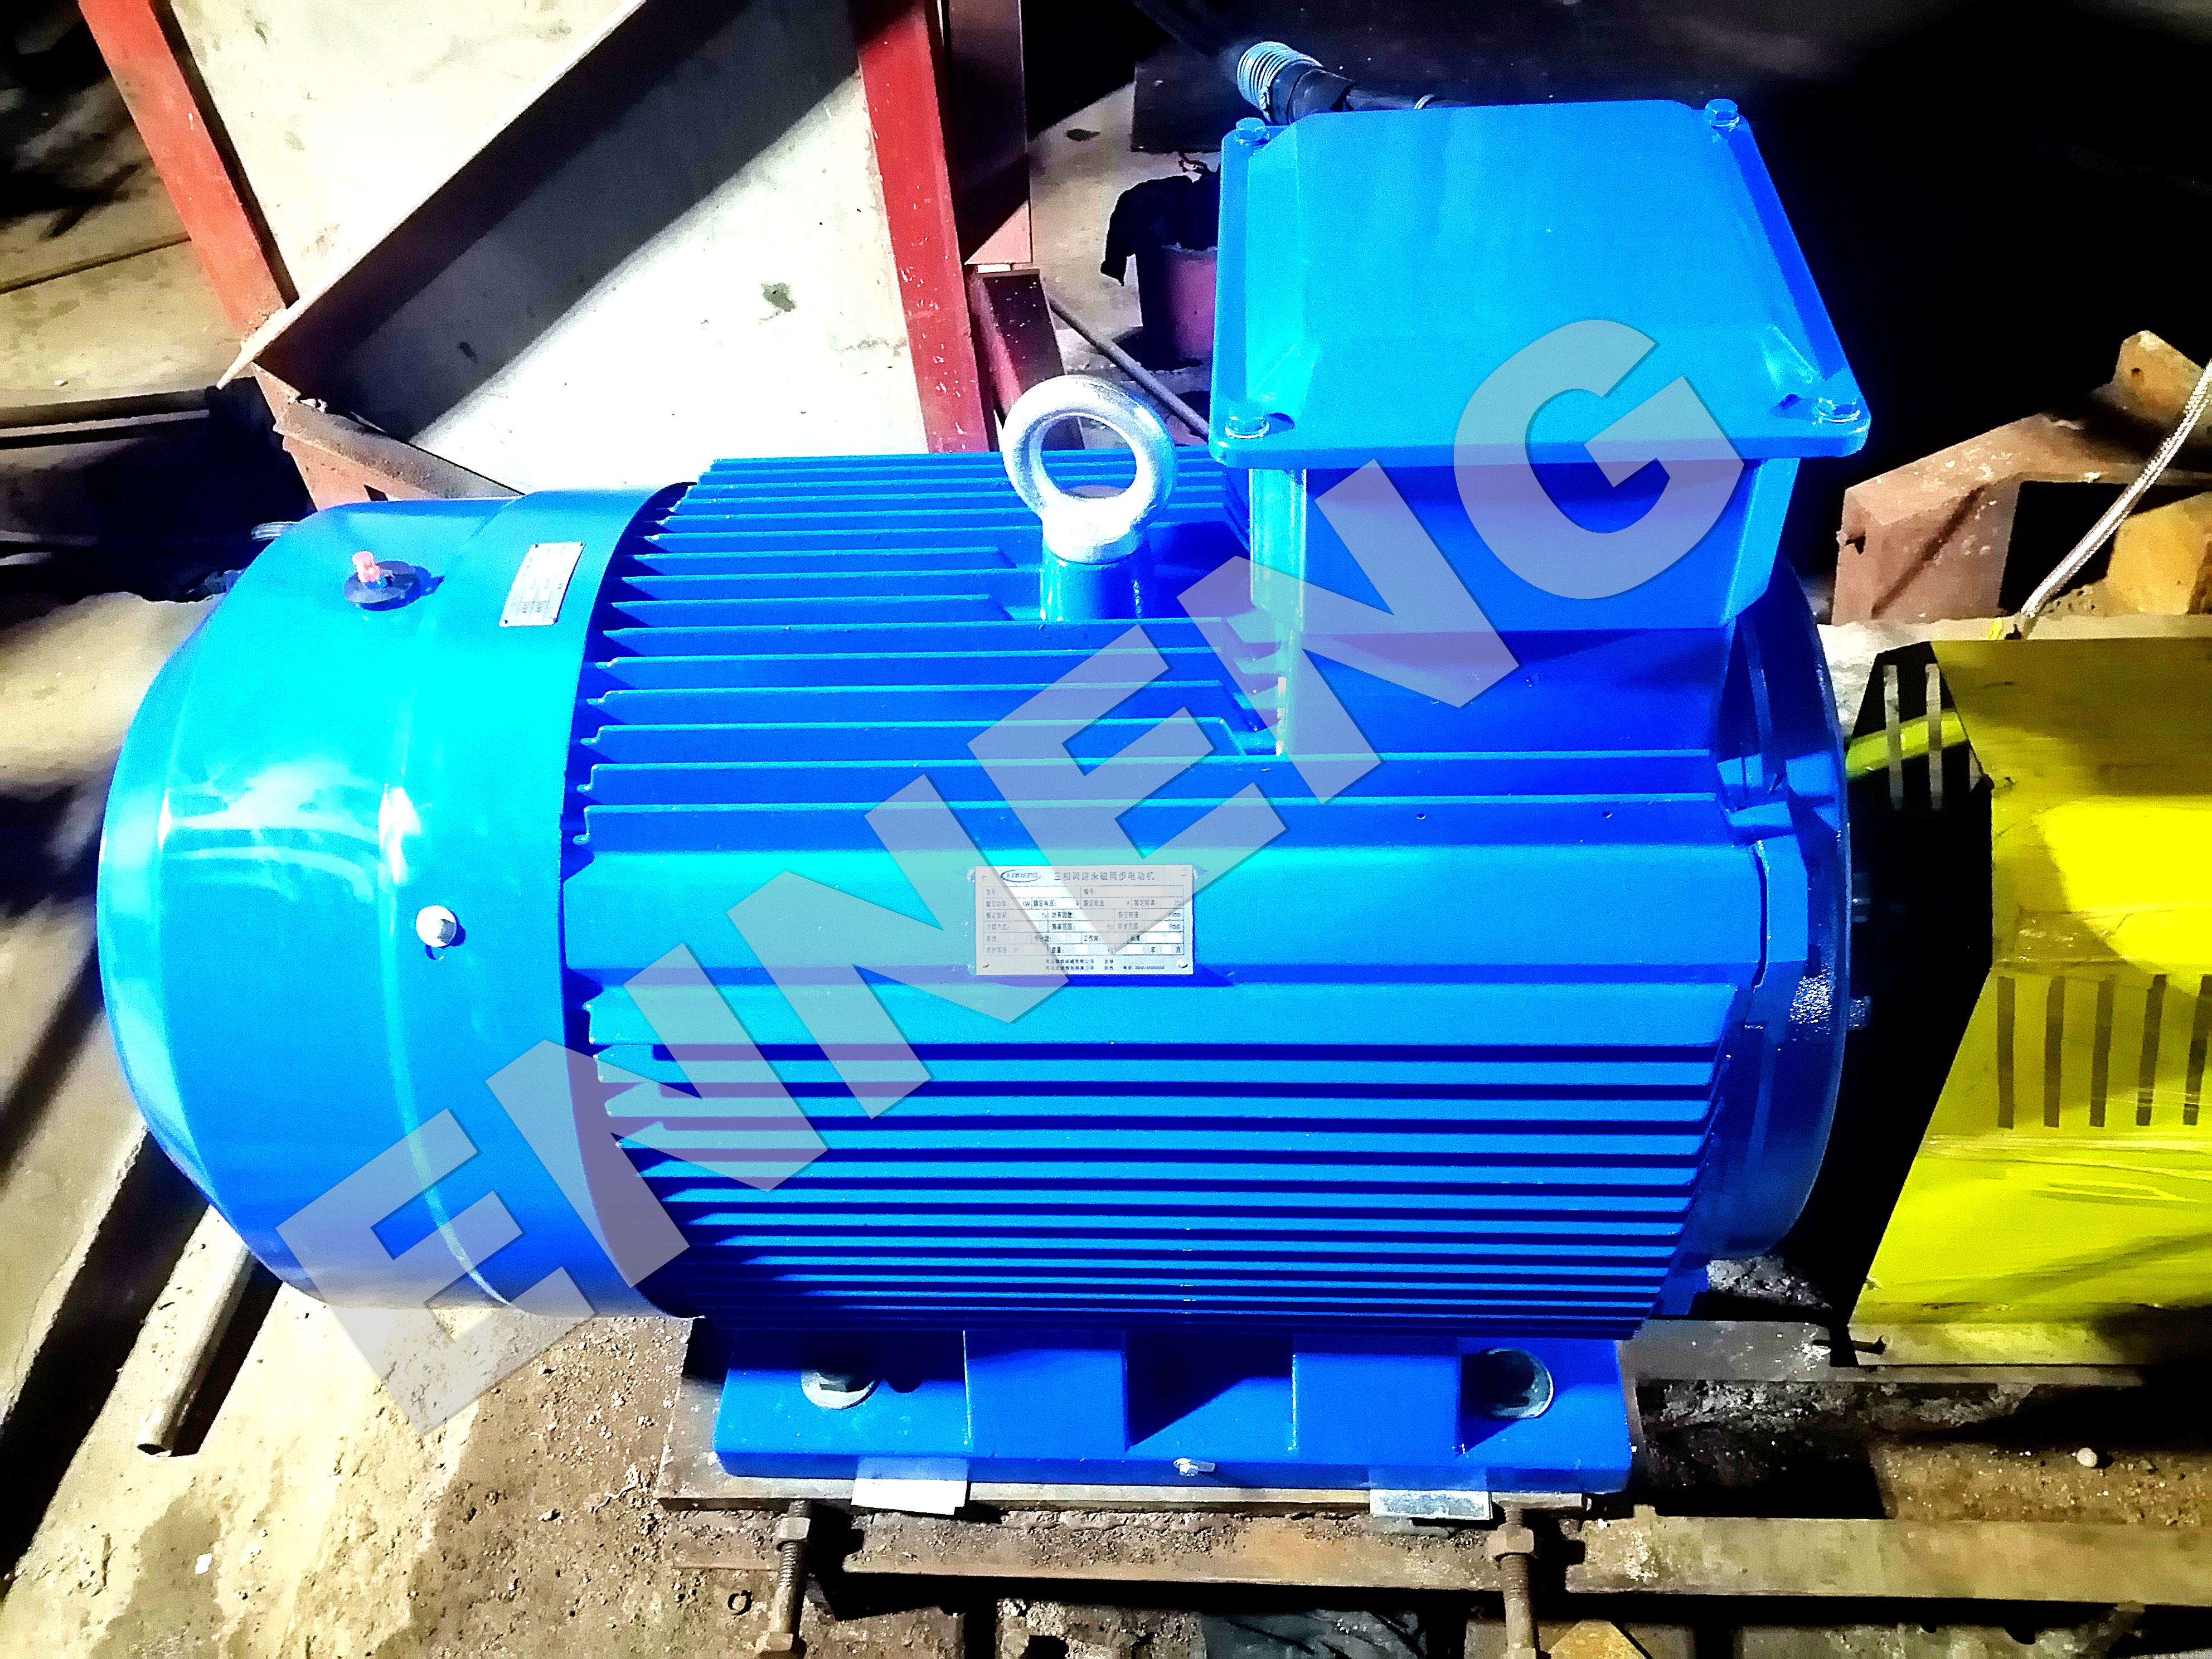
Hvordan vurdere muligheten for raskere respons
Før du spesifiserer en Direkte Drev Motor , ta en basislinje fra den eksisterende maskinen. Bruk tidsmerkede bevegelsesspor i stedet for operatørens inntrykk. Registrer kommandoposisjon, faktisk posisjon, hastighet, dreiemoment eller strøm, følgefeil, innstillingstid og relevante prosesssignaler. Gjennomgå deretter følgende spørsmål.
- Hva er den begrensende hendelsen? Identifiser om flaskehalsen ligger i akselerasjon, innstilling, sensorbekreftelse, nettverksforsinkelse, mekanisk vibrasjon eller selve prosessen.
- Hvor stort treghetsmoment påvirker motoren? Beregn eller mål treghetsmomentet ved aksen, og inkluder fester, produktvariasjon og roterende verktøy.
- Hvilke resonanser blir utløst? En stiv utforming kan likevel ha resonansmoder. En direkte kobling kan avdekke disse modene fordi motoren er nærmere koblet til lasten.
- Hvor stort dreiemoment kreves gjennom hele syklusen? Sjekk toppakselerasjonsdreiemoment, kontinuerlig prosessdreiemoment, friksjon, gravitasjonseffekter og en realistisk termisk driftssyklus.
- Hvordan vil tilbakemelding bli implementert? Oppløsning på enkoder, monteringsnøyaktighet, kabelføring og drivkompatibilitet påvirker hvor mye responsforbedring som er brukbar.
Denne fremgangsmåten unngår en vanlig feil: å erstatte et gir med en Direkte Drev Motor mens den egentlige begrensningen for respons – for eksempel en fleksibel feste eller en forsinket inspeksjonstrigger – ikke endres.
Integrering av direktdriv i en intelligent produksjonslinje
Intelligent automatisering har fordeler når bevegelsesdata er nyttige så vel som raske. Under integrering kobler du Direkte Drev Motor designet til linjens diagnostiske plan. Opprett referansekurver for en sunn bevegelse, definer varsler for uvanlig følgefeil eller dreiemomentkrav, og hold oppsettsparemetre under revisjonskontroll. Der synkroniserte akser deler et nettverk, må du bekrefte syklustid, klokkesynkronisering og feilhåndteringsoppførsel før du hevder en økning i gjennomstrømning.
Sikkerhet hører også hjemme i arkitekturgjennomgangen. Sikkerhetsfunksjoner for frekvensomformere med variabel hastighet er behandlet i standarder som IEC 61800-5-2, men de nødvendige funksjonene og valideringen avhenger av en fullstendig risikovurdering av maskinen. Et valg av motor alene utgjør ikke bevis for etterlevelse. Samarbeid med maskinsikkerhetsteamet om motor, frekvensomformer, sikkerhetsstyring, bremse- eller festemetode og gjenstartsekvens.
For OEM-er og systembyggere kan tidlig samarbeid med en produsent av motorer med permanentmagnet hjelpe til å justere dreiemoment–hastighetskrav, monteringsvolum, behov for tilbakemelding, antagelser om kjøling og integreringsbegrensninger. Qingdao Enneng Motor CO., Ltd. leverer PMSM-motorløsninger for industrielle anvendelser; den endelige konfigurasjonen bør valideres mot den faktiske belastningsprofilen og maskintestdataene.
En igangsattingsmetode som demonstrerer forsterkningen
Oppstart skal demonstrere respons ved lasten, ikke bare ved motorens aksling. Start med forsiktige strøm- og hastighetsgrenser, bekreft rotasjonsretning og tilbakekoplingspolaritet, deretter avstem loopen trinnvis. Kjør en profil uten last, en representativ produksjonsprofil og en profil under verste tenkelige belastning eller temperaturforhold. Sammenlign direktdrevet aksen med referanseaksen ved hjelp av samme kommandoprosfil.
- Mål akselerasjonstid, maksimal følgefeil, innstillingstid og endelig posisjonsrepeterbarhet.
- Undersøk dreiemoment-/strømforløp for uventet friksjon, ubalanse eller resonans.
- Sjekk prosesskvaliteten: registrering, plassering, spenning, skjærestilling eller inspeksjonsstabilitet.
- Bekreft at termisk oppførsel forblir akseptabel gjennom den faktiske driftsbelastningen.
- Dokumenter parameterendringer slik at vedlikeholdsgrupper kan gjenopprette en bevist tilstand.
Hvis den nye aksen stabiliserer seg raskere, men forårsaker rammevibrasjoner, reduser styringsmålet eller forbedre strukturell stivhet. Hvis den akselererer godt, men overopphetes, gjennomgå på nytt antagelsene om kontinuerlig dreiemoment og kjøling. Et stabilt driftsvindu er viktigere enn en aggressiv forsterkningsinnstilling som bare vises i en kort demonstrasjon.
Kontakt oss
Hvis du vurderer kommersielle permanente-magnetmotorer til salgs og trenger en teknisk utviklet drivløsning som garanterer effektivitet og levetid, er ENNENG din pålitelige partner. Kontakt ENNENG i dag .Snakk med vårt tekniske ingeniørteam for å få et tilpasset drivforslag.
- WhatsApp:+86 18562780228
- E-post: [email protected]
- Telefon: +86 532 66000559
Å sette direktdrift i praksis
ADirekte Drev Motor kan forbedre responsfarten på en intelligent, automatisk industriell produksjonslinje ved å fjerne mellomliggende transmisjonsmekanismer som svekker bevegelsesnøyaktighet og justeringsmargin. Dens sterkeste bidrag er mekanisk tydlighet: mindre spil, en kortere dreiemomentsbane og et tilbakemeldingsforhold som bedre reflekterer belastningsoppførsel. En Gearless Motor arkitektur krever fortsatt disiplinert treghetsanalyse, resonanskontroll, servostyring, termisk design, sikkerhetsvurdering og målt igangsatt drift. Når disse komponentene utformes sammen, blir direktdrift en praktisk måte å omforme raskere kommandoer til raskere og mer gjentakbare maskinsvar.

