
 EN

Quomodo Direct Drive Motor Velocitatem Responsionis Apparatus in Lineis Productionis Industrialibus Automatis Intellegentibus Meliorat
In linea automata celeri, axis tardus raro ex una parte sola oritur. Processus imperii, adaptatio driveris, momentum motoris, inertia oneris, iuncturae, scatulae denticulatae, cingula, sensoria et mechanica omnia tempus inter petitionem motus et resultatum stabilem augent. A Motor Direct Drive hanc catenam meliorare potest torque ad onus applicando absque scatula denticulata, cingulo aut rotula conventionale. Commodum non est numerus magicus velocitatis. Est via mechanica simplicior quae systemati controlis pauciora elementa elastica et praedita ludus retrogradis administranda praebet.
Pro ingegneri che pianificano tavole di indicizzazione, stazioni di trasferimento rotanti, assi di ispezione, apparecchiature per avvolgimento o celle robotizzate coordinate, la domanda pratica è: dove oggi si perde risposta? Questo articolo spiega come un Motor Direct Drive cambia il bilancio della risposta, quali verifiche di progettazione restano rilevanti e come validare il risultato su una linea di produzione intelligente.
La velocità di risposta è un comportamento del sistema, non un valore di catalogo
La velocità di risposta di un’attrezzatura può significare accelerazione rapida, tempo di assestamento più breve, inversione più veloce, tracciamento migliore di un comando variabile o recupero più rapido dopo una perturbazione. Queste misure sono correlate ma non identiche. Un motore con coppia di picco elevata può comunque produrre un movimento deludente se il meccanismo si torce, un riduttore introduce cedevolezza, la risoluzione dell’encoder è insufficiente o il loop di servocontrollo è tarato in modo troppo conservativo.
Una revisione utile inizia separando la catena di movimento in cinque livelli:
- Livello comando: PLC, controller motus, interpolatio, ratio actualizationis rete, et logica synchronisationis.
- Stratum actuationis: circuitus currentis, velocitatis, et positionis; limites; filtratio; et tractatio defectuum.
- Stratum motoris: productio momenti torsionis, capacitas thermalis, inertia rotoris, et interfacies retroactionis.
- Stratum transmissionis: scatula dentata, cingulum, connexio, puleius, aut alia componentia inter motorem et onus.
- Stratum oneris: inertia oneris, frictio, imparilitas, rigiditas structuralis, resonantia, et vires contactus processus.
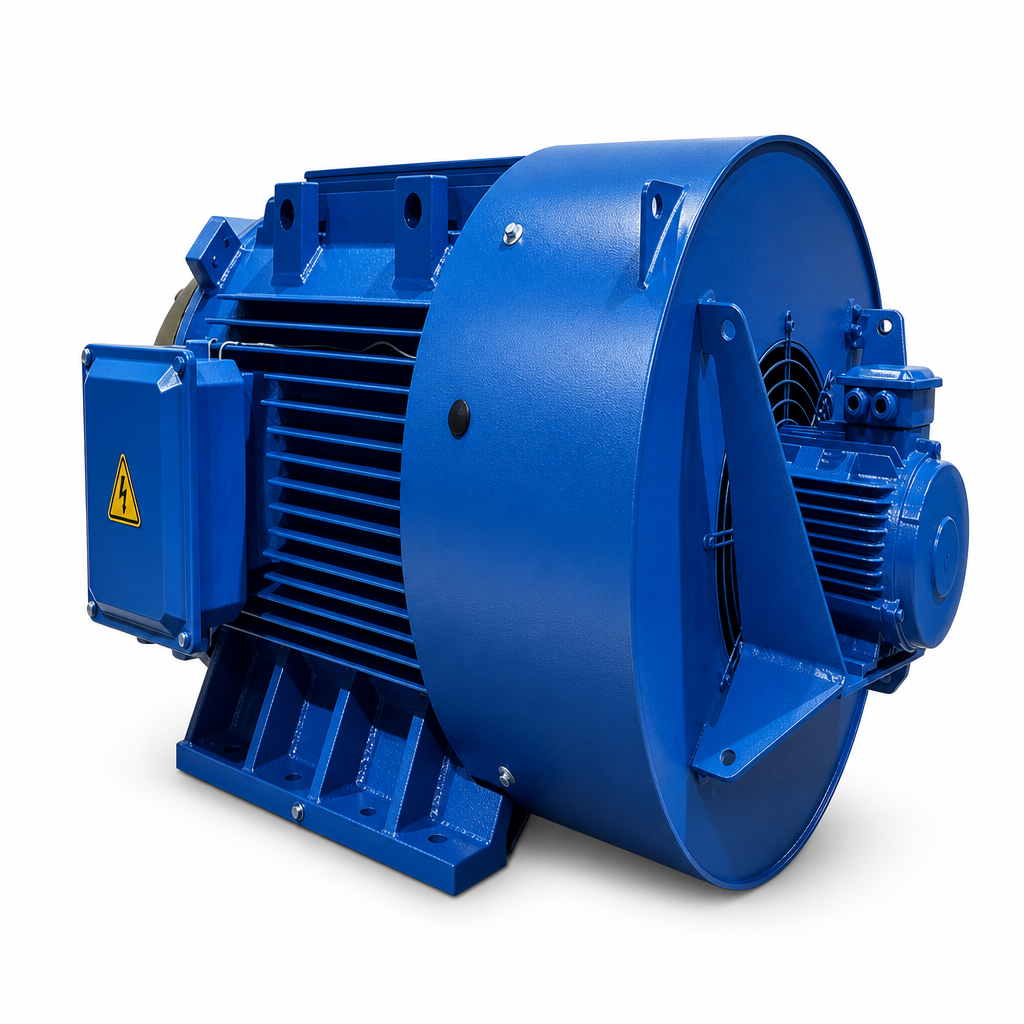
Cur pauciores interfacies mechanicae responsum meliorare possint
1. Minus backlash during reversals and indexing
In a geared or belt-driven axis, a direction change can first take up clearance or deform compliant parts before the load responds. A Motor Direct Drive removes one or more interfaces where that lost motion can occur, provided the bearing arrangement and machine frame are also stiff enough.
2. A more direct feedback-to-load relationship
Servo systems use feedback to compare actual and commanded motion. When a motor encoder sits upstream of a flexible transmission, the controller can see motor position while the load lags or oscillates. A direct architecture reduces this separation. That does not eliminate the need for high-quality feedback or thoughtful tuning, but it can make the control loop more transparent. For critical process axes, a load-side encoder can still be valuable when structural compliance remains significant.
3. Better use of low-speed torque
Multae applicationes in linea productionis requirunt torque regulatum ad velocitatem inferiorem, non autem extremum rpm axis. Torque-capabilis Motor Direct Drive potest seligi circa realem necessitatem oneris, non autem innitendo in gradu reductionis ut multiplicetur velocitas in torque. Hoc potest esse utile pro tabulis rotundis diametri magnae, pro tractatione web sensibili ad tensionem, pro lenta rotatione inspectionis, et pro motu materialis synchronizato. Selectio debet rationem habere torque continui, torque maximalis, cycli operis, refrigerationis, et inertiae quae ad axem reflectitur.
4. Pauciores puncta attritionis quae possunt cum tempore derivare
Componentes transmissionis mechanicae possunt inducere necessitates lubrificationis, mutationes tensionis cinguli, attritionem denticulorum, aut sensibilitatem ad alignmentem. Haec sunt primum curae de manutenentia, sed possunt fieri curae de responsione cum condicio eorum mutatur. A Motor Direct Drive non potest prohibere omne problema mechanicum, tamen reducere partes intermedias potest facere comportamentum dynamicum longi temporis magis repetibilem et simplificare investigationem causae primariae cum tempus cycli incipit derivare.
Ubi adhibere motoris sine rotae rationem maxime utile est
AMotor Sine Scatula Velocitatum rationem aestimare oportet cum processus saepe conversiones postulat, accuratam positionem ad parvam velocitatem, compactam architecturam motus, aut axes coordinatos qui ante initium operationis sequentis quiescere debent. Candidati typici sunt mensae ad congregationem electronicam, instrumenta ad experimenta automatizata, systemata ad indicem impachetandi, instrumenta ad subsidium semiconductorum, moduli ad imprimendum et transformandum, et stationes inspectionis automatizatae.
Tamen motor sine rota non semper melior est pro omni machina. Gradus reductionis adhuc aptus esse potest, cum motoris altam velocitatem ad onus grave aequet pretio aequo, motoris ab inaequali proportione inertiae protegat, aut formam requisitam sustineat. Obiectivum ingenieriae non est rotae per se tollere. Sed est architecturam transmissionis eligere quae simul requiruntur de responsione, calore, accurate, servitio, et pretio compleat.
Quomodo occasionem celeritatis responsionis aestimare
Antequam Motor Direct Drive , capere basim ex machina iam existente. Utī temporāle notātās motūs trāctōs potius quam operātoris impressionēs. Notāre positionem imperātī, positionem reālem, celeritātem, torquem aut cūrrentem, errōrem sequentem, tempus ad quietem, et signa processūs pertinentia. Deinde recensēre sequentēs quaestiōnēs.
- Quod est eventum limitāns? Identificāre utrum angustia sit in acceleratiōne, in quiete, in confirmatione sensoris, in morā rēte, in vibrātiōne mechanica, an in ipso prōcessū.
- Quae inertiā oneris advenit ad motōrem? Calculāre aut metīrī inertiām oneris in axī et includere fixūrās, variationem prōductī, et ferramenta rotāntia.
- Quae resonāntiae excitantur? Compositiō quae rigida vidētur tamen modōs resonāntiās habēre potest. Coniūnctiō directa istōs modōs patefacere potest, quia motōrem magis propinquē ad onus coniungit.
- Quis torques per cyclum necessārius est? Examināre torquem accelerātiōnis maximam, torquem processūs continuī, frictiōnem, effectūs gravitātis, et rēālem cyclus thermicum.
- Quōmodo feedback implementābitur? Resolutio encoderis, accuratio montagii, dispositio cavi, et compatibilitas impulsum influunt quantum melioratio responsionis uti potest.
Hoc modus vitat errorem vulgarem: substituere reductorem per Motor Direct Drive dum vera limitatio responsionis—ut fixura flexibilis aut impulsum inspectionis tardum—intacta manet.
Integratio directi impulsum in lineam productionis intelligentem
Beneficia automationis intelligentis cum data motus non solum cito sed etiam utilia sunt. Durante integratione, connecte Motor Direct Drive designum ad planum diagnosticum lineae. Constitue traciatas referentiales pro motu sano, define alarmas pro errore sequenti anormali aut postulatione momenti, et tene parametra configurationis sub controllo versionum. Ubi axes synchronizati eandem rete partiantur, verifica tempus cycli, synchronisationem horologii, et comportamentum recuperationis errorum antequam augmentum productivitatis asseratur.
Securitas etiam in architecturae examen pertinet. Functiones securitatis variabilis velocitatis impulsum in normis ut IEC 61800-5-2 tractantur, sed functiones requirae et validatio dependet ab integra machinae valutatione risici. Electio motoris solius non est probatio conformitatis. Coordina motor, impulsum, controllem securitatis, methodum frenandi vel retinendi, et seriem reinitiationis cum aequipe securitatis machinae.
Pro OEMs et aedificatoribus systematum, collaboratio praeceps cum fabricante motorum magnetorum permanentium adiuvat ad harmonizandum requisita torque-velocitatis, volumen montis, necessitates retroactionis, suppositiones refrigerationis, et constrictiones integrationis. Qingdao Enneng Motor CO., Ltd. solutiones motorum PMSM pro applicationibus industrialibus praebet; configuratio finalis contra verum profilum oneris et data experimentorum machinae conprobanda est.
Methodus commissionis quae gain probat
Commissioning should demonstrate response at the load, not merely at the motor shaft. Start with conservative current and speed limits, verify rotation and feedback polarity, then tune the loops in stages. Run an unloaded profile, a representative production profile, and a worst-case payload or temperature condition. Compare the direct-drive axis with the baseline using the same command profile.
- Measure acceleration time, peak following error, settling time, and final positioning repeatability.
- Inspect torque/current traces for unexpected friction, imbalance, or resonance.
- Check process quality: registration, placement, tension, cut position, or inspection stability.
- Confirm that thermal behavior remains acceptable across the real operating duty.
- Document parameter changes so maintenance teams can restore a proven state.
Si novus axis celerius stabilizatur sed vibrationem structurae inducit, minue obiectivum sintonizationis aut augere rigiditatem structuralem. Si bene accelerat sed excalescit, revidere suppositiones de torque continuo et refrigeratione. Fenestra operationis stabilis magis valet quam aggressiva reglatio guaniorum visibilis in brevi demonstratione.
Contacta Nos
Si vos evaluatis motores commercialis de magnetes permanentes pro venditione et necessitas unam solutionem tecnicam de ductus quae garantit efficaciam et longaevitatem, ENNENG est vester socius fidus. Contactate ENNENG Hodie .Loquimini ad nostrum team tecnicum de ingegneria ut accipiatis unam propositionem de ductus personalis.
- Whatsapp:+86 18562780228
- Litterae Electronicae: [email protected]
- Telephonum: +86 532 66000559
Directum impulsum in praxi ponere
AMotor Direct Drive potest velocitatem responsionis in intelligenti linea productionis industrialis automatizata augere, removendo comportamentum transmissionis intermedium quod consumit accuratiam motus et marginem sintonizationis. Maxima eius contributio est claritas mechanica: minus backlash, via torque brevior, et relatio feedback quae melius potest reflectere comportamentum oneris. A Motor Sine Scatula Velocitatum architectura adhuc requirit analysin disciplinatam inertiae, controllem resonance, sintonizationem servorum, designum thermale, revisionem securitatis, et commissionem mensuratam. Cum istae partes simul ingeniantur, directus impulsus fit modus practicus ut iussa celeriora in celeriorem, repetibilioremque responsionem machinae convertantur.

