
 EN

Як прямий привідний двигун підвищує швидкість реакції обладнання на інтелектуальних автоматизованих промислових виробничих лініях
На швидкій автоматизованій лінії затримка осі рідко виникає через один-єдиний компонент. Обробка команд, налаштування приводу, крутний момент двигуна, інерція навантаження, муфти, редуктори, ремені, датчики та механічні елементи — усі вони впливають на час між подачею команди на рух і досягненням стабільного результату. Прямий привідний двигун Прямий привід мотор може покращити цей ланцюг, передаючи крутний момент навантаженню без традиційного редуктора, ременя або шківа. Перевага полягає не в «магічному» показнику швидкості, а в простішому механічному шляху, що зменшує кількість пружних елементів і елементів із люфтом, які потрібно контролювати системі керування.
Для інженерів, які проектують індексні столи, поворотні трансферні станції, вісі контролю якості, намотувальне обладнання або координовані роботизовані клітини, практичним питанням є: де сьогодні втрачається швидкість реакції? У цій статті пояснюється, як Прямий привід мотор змінює бюджет реакції, які перевірки проекту залишаються актуальними й як перевірити результат на інтелектуальній виробничій лінії.
Швидкість реакції — це поведінка системи, а не значення з каталогу
Швидкість реакції обладнання може означати швидке прискорення, скорочення часу затухання коливань, швидшу зміну напрямку руху, краще відстеження змінної команди або швидше відновлення після збурення. Ці показники пов’язані між собою, але не є тотожними. Двигун із високим піковим моментом все одно може забезпечити незадовільний рух, якщо механізм скручується, редуктор вносить піддатливість, роздільна здатність енкодера недостатня або сервопетля налаштована надто консервативно.
Корисний огляд починається з розподілу ланцюга руху на п’ять рівнів:
- Рівень команд: ПЛК, контролер руху, інтерполяція, частота оновлення мережі та логіка синхронізації.
- Рівень приводу: контур струму, контур швидкості та контур положення; обмеження; фільтрація та обробка несправностей.
- Рівень двигуна: створення крутного моменту, теплова потужність, інерція ротора та інтерфейс зворотного зв’язку.
- Рівень передачі: редуктор, ремінь, муфта, шків або інші компоненти між двигуном та навантаженням.
- Рівень навантаження: інерція вантажу, тертя, дисбаланс, жорсткість конструкції, резонанс та сили контакту в технологічному процесі.
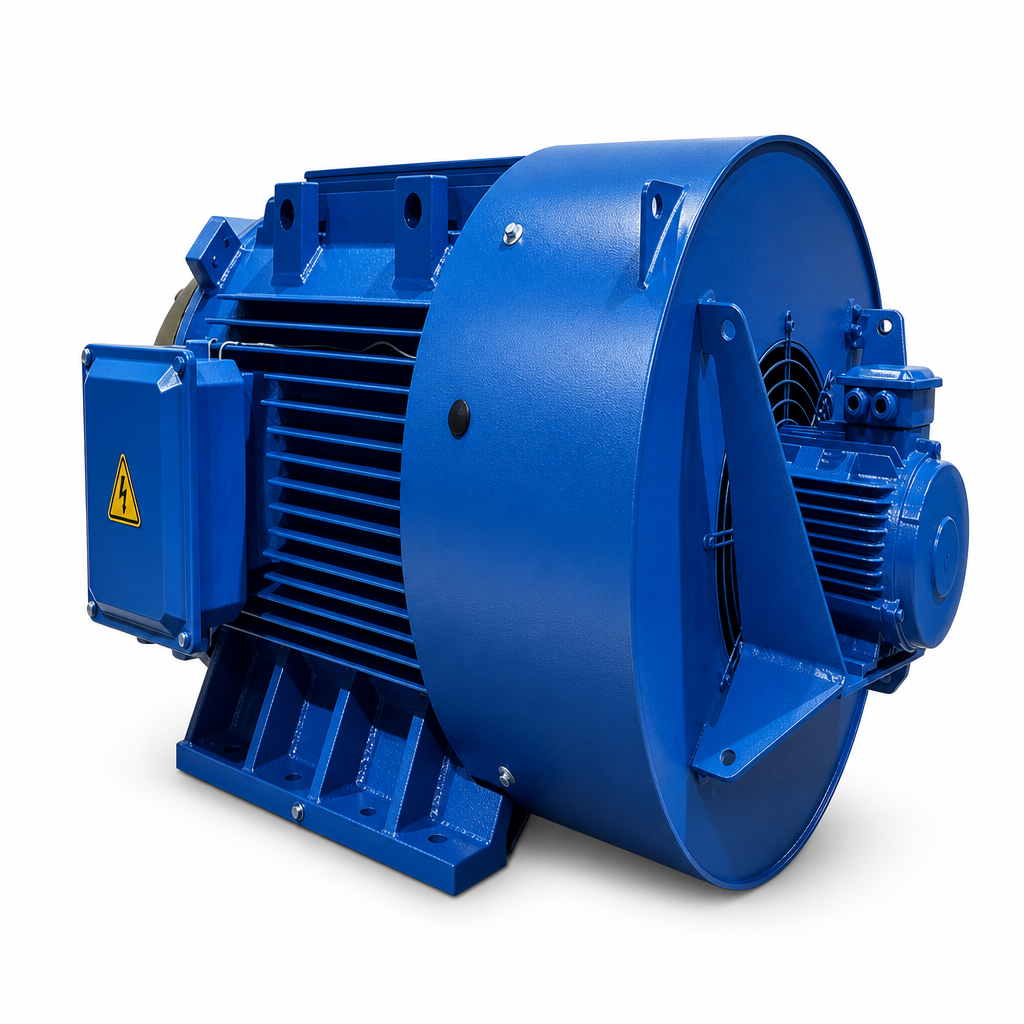
Чому менша кількість механічних інтерфейсів може покращити швидкість реакції
1. Менше люфту під час зміни напрямку та позиціонування
У вісі з передачею через зубчасту передачу або ремінь зміна напрямку спочатку може компенсувати зазор або деформувати еластичні деталі, перш ніж навантаження почне реагувати. Пряма конструкція Прямий привід мотор усуває один або кілька інтерфейсів, на яких може виникати така втрата руху, за умови, що розташування підшипників і рама верстата також мають достатню жорсткість.
2. Більш прямий зв’язок між зворотним зв’язком і навантаженням
Сервосистеми використовують зворотний зв’язок для порівняння фактичного й заданого руху. Коли енкодер двигуна розташований до гнучкої передачі, контролер фіксує положення двигуна, тоді як навантаження відстає або коливається. Пряма архітектура зменшує цей розрив. Це не скасовує потреби у високоякісному зворотному зв’язку чи продуманій налаштуванні, але може зробити контур керування більш прозорим. Для критичних технологічних осей енкодер на стороні навантаження залишається корисним, якщо структурна піддатливість залишається значною.
3. Ефективніше використання крутного моменту на низьких швидкостях
Багато застосувань на виробничих лініях потребують контрольованого крутного моменту при низькій швидкості обертання, а не екстремальних обертів вала. Двигун із високим крутним моментом Прямий привід мотор можна підібрати з урахуванням фактичних вимог навантаження замість того, щоб покладатися на редукційний ступінь для перетворення швидкості на крутний момент. Це може бути корисним для великодіаметрових поворотних столів, обробки рулонних матеріалів із чутливим до натягу контролем, повільного обертання під час інспекції та синхронного переміщення матеріалів. Під час вибору необхідно враховувати номінальний крутний момент, піковий крутний момент, цикл роботи, охолодження та інерцію, відображену на валі.
4. Менше точок зношування, параметри яких можуть змінюватися з часом
Механічні елементи передачі можуть вимагати мастила, зміни натягу ременів, зношення зубчастих коліс або чутливості до вирівнювання. Це спочатку проблеми технічного обслуговування, але вони можуть стати проблемами реакції, коли стан компонентів змінюється. Прямий привід Прямий привід мотор не може запобігти всім механічним проблемам, однак зменшення кількості проміжних деталей дозволяє забезпечити більш стабільну довготривалу динамічну поведінку та спростити виявлення первинної причини, коли час циклу починає змінюватися.
Де підхід із безредукторним двигуном є найбільш ефективним
А Безредукторний двигун цей підхід варто розглянути, коли процес потребує частого змінювання напрямку руху, точного позиціонування на низьких швидкостях, компактної конструкції приводу або синхронізації осей, які мають повністю затихнути перед початком наступної операції. Типовими кандидатами є столи для електронної збірки, автоматизовані випробувальні пристрої, системи індексації в упакувальному обладнанні, обладнання для підтримки напівпровідників, модулі друку та переробки матеріалів, а також автоматизовані станції інспекції.
Проте відсутність редуктора не означає, що такий рішення завжди краще для будь-якого верстата. Ступінь редукції все ще може бути доцільною, коли вона економічно узгоджує високошвидкісний двигун із важким навантаженням, захищає двигун від несприятливого співвідношення інерцій або відповідає необхідним габаритам. Інженерна мета — не видаляти редуктори за замовчуванням, а вибирати таку конструкцію передачі, яка одночасно задовольняє вимоги до швидкодії, теплового режиму, точності, технічного обслуговування та вартості.
Як оцінити потенціал підвищення швидкодії
Перш ніж обрати Прямий привід мотор , зафіксувати базові показники існуючого обладнання. Використовувати часові сліди руху замість суб’єктивних вражень оператора. Записувати командну позицію, фактичну позицію, швидкість, крутний момент або струм, похибку слідування, час затухання коливань та відповідні технологічні сигнали. Потім проаналізувати такі запитання.
- Яка подія є обмежувальною? Визначити, чи є вузьким місцем прискорення, затухання коливань, підтвердження даних датчиком, затримка в мережі, механічні вібрації чи сам процес.
- Яка інерція навантаження досягає двигуна? Розрахувати або виміряти інерцію навантаження на осі, враховуючи кріплення, варіації продукту та обертове інструментальне обладнання.
- Які резонансні частоти збуджуються? Навіть жорстка на вигляд конструкція може мати резонансні моди. Прямий зв’язок може виявити ці моди, оскільки двигун тісніше зв’язаний із навантаженням.
- Який крутний момент потрібен протягом циклу? Перевірити піковий крутний момент при прискоренні, постійний технологічний крутний момент, тертя, вплив сили тяжіння та реалістичний тепловий цикл навантаження.
- Як буде реалізовано зворотний зв’язок? Роздільна здатність енкодера, точність кріплення, прокладання кабелів і сумісність приводу впливають на те, наскільки значним є покращення швидкодії.
Цей підхід запобігає поширеній помилці: заміні редуктора на Прямий привід мотор з залишенням справжнього обмеження швидкодії — наприклад, гнучкого кріплення або затриманого тригера перевірки — без змін.
Інтеграція прямих приводів у розумну виробничу лінію
Дає переваги розумній автоматизації, коли дані про рух є корисними, а не лише швидкими. Під час інтеграції підключіть Прямий привід мотор конструкцію до діагностичного плану лінії. Встановіть опорні сліди для нормального руху, визначте тривожні сигнали для аномальних помилок слідування або надмірного моменту, і зберігайте параметри налаштування під контролем ревізій. У разі синхронізованих осей, що спільно використовують мережу, перевірте часові цикли, синхронізацію годинників і поведінку відновлення після помилок перед тим, як стверджувати про зростання продуктивності.
Безпека також має бути включена до огляду архітектури. Функції безпеки змінних частотних перетворювачів регламентуються стандартами, наприклад IEC 61800-5-2, але потрібні функції та їх верифікація залежать від повної оцінки ризиків машини. Вибір двигуна сам по собі не є доказом відповідності. Узгодьте двигун, перетворювач, систему керування безпекою, метод гальмування або утримання та послідовність повторного запуску з командою з безпеки машини.
Для виробників обладнання та інтеграторів систем раннє співробітництво з виробником двигунів з постійними магнітами може сприяти узгодженню вимог до моменту обертання й частоти обертання, габаритів кріплення, потреб у зворотному зв’язку, припущень щодо охолодження та обмежень інтеграції. Qingdao Enneng Motor CO., Ltd. надає рішення з двигунів PMSM для промислових застосувань; остаточну конфігурацію слід перевірити на відповідність реальному профілю навантаження та даним випробувань машини.
Метод введення в експлуатацію, який підтверджує коефіцієнт підсилення
Пусконалагоджувальні роботи мають демонструвати реакцію на навантаженні, а не лише на валу двигуна. Почніть із консервативних обмежень струму та швидкості, перевірте напрямок обертання й полярність зворотного зв’язку, потім налаштовуйте контури поетапно. Запустіть профіль без навантаження, типовий виробничий профіль та профіль у найгірших умовах (максимальне навантаження або температура). Порівняйте вісь з прямим приводом із базовим варіантом, використовуючи однаковий командний профіль.
- Виміряйте час прискорення, максимальну похибку слідування, час затухання коливань та повторюваність кінцевого позиціонування.
- Проаналізуйте графіки крутного моменту/струму на предмет неочікуваного тертя, дисбалансу або резонансу.
- Перевірте якість процесу: реєстрацію, розміщення, натяг, положення розрізу або стабільність контролю.
- Переконайтеся, що теплові характеристики залишаються прийнятними в усіх реальних умовах експлуатації.
- Документуйте всі зміни параметрів, щоб команди технічного обслуговування могли відновити перевірений стан.
Якщо нова вісь стабілізується швидше, але викликає вібрацію рами, зменште цільове значення налаштування або покращте жорсткість конструкції. Якщо вона прискорюється добре, але перегрівається, перевірте припущення щодо номінального крутного моменту та охолодження. Стабільне робоче вікно важливіше за агресивне значення коефіцієнта підсилення, яке спостерігається лише під час короткочасної демонстрації.
Зв’язатися з нами
Якщо ви оцінюєте комерційні постійномагнітні двигуни для продажу й потребуєте інженерного рішення щодо приводу, яке гарантує ефективність та тривалий термін служби, ENNENG — ваш надійний партнер. Зв’яжіться з ENNENG уже сьогодні .Поговоріть із нашою технічною інженерною командою, щоб отримати індивідуальне пропозицію щодо приводу.
- WhatsApp:+86 18562780228
- Електронна пошта: [email protected]
- Телефон: +86 532 66000559
Застосування безпосереднього приводу на практиці
А Прямий привід мотор може підвищити швидкість реакції на інтелектуальній автоматизованій промисловій виробничій лінії шляхом усунення проміжної передачі, що знижує точність руху й запас для налаштування. Його найважливіша перевага — механічна чіткість: менший люфт, коротший шлях передачі крутного моменту та зворотний зв’язок, який точніше відображає поведінку навантаження. А Безредукторний двигун архітектура все ще вимагає дисциплінованого аналізу інерції, контролю резонансу, налаштування сервоприводів, теплового проектування, перевірки безпеки та експериментальної введення в експлуатацію. Коли всі ці елементи спроектовані узгоджено, безпосередній привід стає практичним способом перетворити швидші команди на швидшу й більш повторювану реакцію обладнання.

