
 EN

وقتی که یک بلوک سرد لاستیک طبیعی به داخل مخلوطکن داخلی ریخته میشود، یا وقتی که سنگ مرطوب وارد محفظهٔ شکن فکی میشود، به سرعت به محور گشتاوری ناگهانی نیاز است — پیش از اینکه مواد شروع به برش شدن کنند. در سیستمهای محرک قدیمی که بر پایهٔ موتورهای القایی و گیربکسها ساخته شدهاند، دقیقاً این سه ثانیهٔ اول زمانی است که تجهیزات از کار میافتند. لغزش روتور افزایش مییابد، جریان از حد مجاز قطعکننده عبور میکند، میلههای روتور تحت گرمای القایی داغ میشوند و دندانههای گیربکس ضربهای سخت میخورند.
ENNENG موتورهای چرخان مغناطیس دائمی را طراحی و تولید میکند که برای این چرخههای کار سخت بهینهسازی شدهاند؛ این موتورها در بازهٔ توانی یکپارچهٔ ۵ کیلووات تا ۵ مگاوات و بازهٔ ولتاژی ۱۱۰ ولت تا ۶۹۰ ولت عرضه میشوند و همچنین ژنراتورهای توربین بادی محور عمودی با توان ۱ تا ۱۰ کیلووات (واحدهای ۳، ۵ و ۱۰ کیلووات) را نیز پوشش میدهند. با جایگزینی موتور همگام پی ام روشی را که دستگاه با بارهای ضربهای رفتار میکند تغییر میدهد، به شرطی که اندازهٔ بستهبندی بر اساس نمودار واقعی پیک بار (surge profile) و نه بر اساس عدد کیلووات ذکرشده در کاتالوگ تعیین شده باشد. به جای اتکا به جریان القایی روتور که نسبت به بار عقبافتاده است، روتور NdFeB (نئودیمیوم-آهن-بورون) از صفر دور بر دقیقه (RPM) میدان مغناطیسی خود را مستقیماً به محور منتقل میکند.
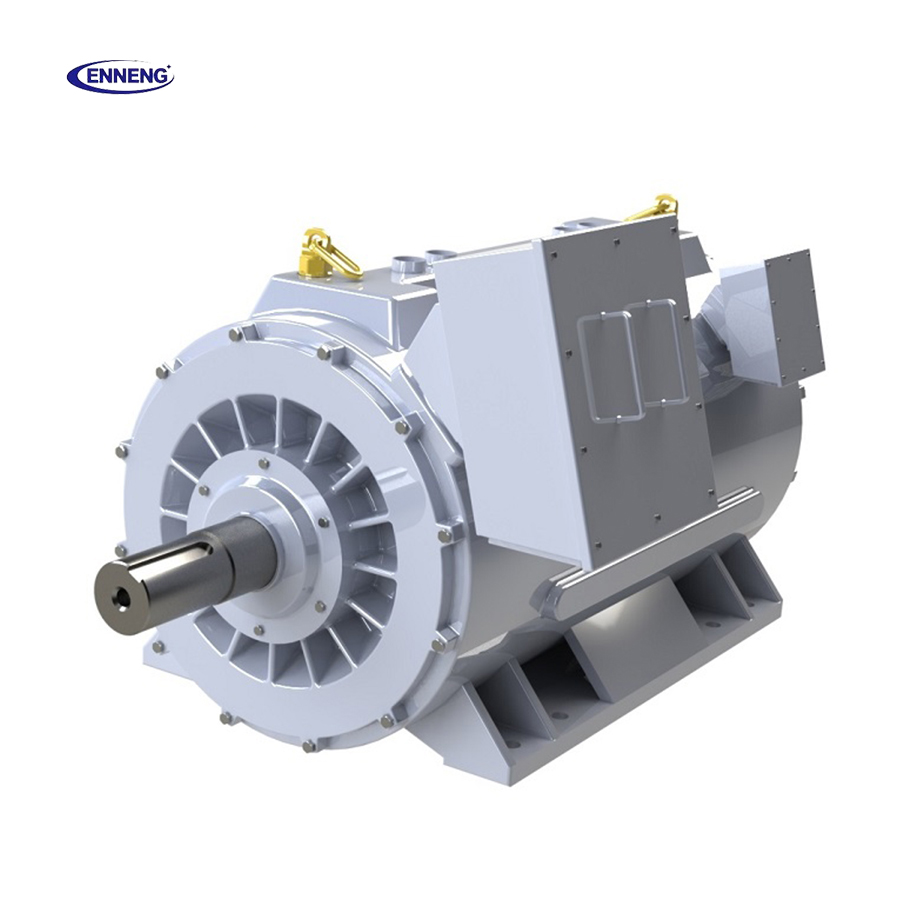
در داخل موتور هنگام افزایش ناگهانی بار چه اتفاقی میافتد
هنگامی که نوار نقالهٔ معدنی تحت بار سنگ یا گلآب (slurry) دوباره راهاندازی میشود یا پمپ گلآب خط انسدادی را پاک میکند، افزایش ناگهانی بار مستقیماً به شکاف هوایی (air gap) منتقل میشود.
عدم لغزش روتور به معنای سختی گشتاور فوری است
موتور القایی ناهمزمان در حین اوجگیری بار با یک معضل دوگانه روبهرو میشود: برای تولید گشتاور اضافی، روتور باید نسبت به میدان استاتور کندتر شود تا جریان بیشتری از طریق شکاف هوایی القا شود. اگر افزایش ناگهانی بار روتور را فراتر از نقطهٔ لغزش بحرانی (breakdown slip point) هل دهد، گشتاور افت میکند و سیستم متوقف میشود. یک موتور همگام پی ام بر اساس جفتشدن مغناطیسی قفلشدهای کار میکند که در آن قطبهای روتور بدون لغزش، فرکانس استاتور را دنبال میکنند. هنگامی که درایو فرکانس متغیر (VFD) گام ناگهانی گشتاور را تشخیص میدهد، کنترل برداری در عرض چند میلیثانیه جریانی را در امتداد محور گشتاور تزریق میکند. ترکیب شار مغناطیس دائمی با طراحی مقاومت روتور، ویژگیهایی را فراهم میکند که موتور مغناطیس دائمی (PMSM) گشتاور بالایی را دقیقاً در زمانی تأمین میکند که چکششکن یا مخلوطکن برای عبور از گیرافتادگی به نیروی بیشتری نیاز دارد.
راهاندازی خنککنندهٔ Surge 20K تفاوتی اساسی ایجاد میکند
توانایی تحمل بار اضافی، مسئلهای مربوط به ذخیرهسازی حرارت است. موتوری که در حین شیفتهای عادی نزدیک سقف حرارتی خود کار میکند، تقریباً هیچ ظرفیتی برای جذب پرش ۱۶۰٪ای جریان ندارد، بدون اینکه عایق لاک استاتور را بسوزاند یا آهنرباهای دائمی را به سمت ازدستدادن مغناطیس راند. از آنجا که یک موتور همگام پی ام دارای قطبهای NdFeB ازپیش مغناطیسشده است، هیچ جریان تحریکی در روتور جریان نمییابد و تلفات مسی روتور ناپدید میشود. در عملیات روزانه، یک موتور دائمی گشتاور بالاى ENNENG موتور دائمی گشتاور بالا با افزایش دمایی ۲۰ کلوین کمتر از موتور القایی کار میکند—و در شیفتهای پیوسته زیر ۶۰ کلوین باقی میماند. این پایهٔ ۲۰ کلوینی خنکتر، بهعنوان یک بافر حرارتی عمل میکند وقتی نوسانهای دورهای مکرر S3 یا S6 تحت قوانین بارگذاری IEC 60034-1 رخ میدهند.
|
ضریب عملیاتی در محل |
موتور همزمان مغناطیس دائمی ENNENG (PMSM) |
موتور القایی استاندارد بههمراه گیربکس |
|
محور تحت ضربه |
سرعت همزمان قفلشده؛ گشتاور برداری سریع |
لغزش روتور افزایش مییابد؛ سرعت کاهش مییابد |
|
دمای پیشفرض سیمپیچ |
بدون تلفات مسی رُتور؛ خنککنندهای با دمای ۲۰ کلوین (کمتر از ۶۰ کلوین) |
گرمای بالای روتور حاشیهٔ ایمنی را کاهش میدهد |
|
سقف بازدهی |
IE5 (IEC 60034-30-1); بار ۲۵ تا ۱۲۰ درصد (+۲ تا ۵ درصد) |
زیر ۵۰ درصد بار کاهش مییابد |
|
ضریب توان و آمپر |
۰٫۹۵ تا ۱٫۰؛ کاهش آمپر بیش از ۱۰ درصد، VFD را آزاد میکند |
در نزدیکی ۰٫۸۶ به اوج میرسد؛ باعث قطع شدن درایوها میشود |
|
توان و ولتاژ |
۵ کیلووات تا ۵ مگاوات / ۱۱۰ ولت تا ۶۹۰ ولت (برای توربینهای بادی: ۱ کیلووات تا ۱۰ کیلووات؛ ۳، ۵ و ۱۰ کیلووات) |
قابهای سرعت بالا همراه با کاهندهها |
بررسیهایی که در محل کار عملکرد ناگهانی را تعیین میکنند
خرید موتور مغناطیس دائمی (PMSM) تنها بر اساس کیلووات نامی روی پلاک مشخصات، فریبآمیز است. یک موتور ۲۰۰ کیلوواتی در ۱۵۰۰ دور بر دقیقه و یک موتور ۲۰۰ کیلوواتی در ۶۰ دور بر دقیقه، گشتاور محوری بسیار متفاوتی تولید میکنند.
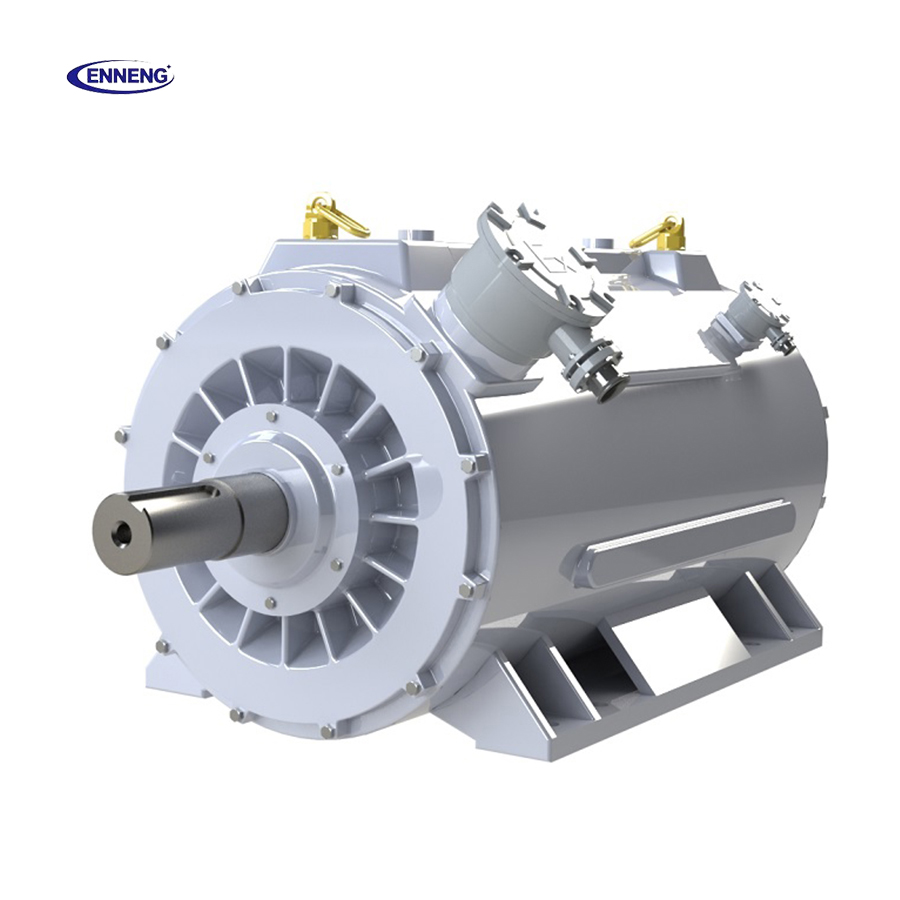
بر اساس گشتاور خروجی انتخاب اندازه کنید و در جای ممکن از گیربکس صرفنظر نمایید
هر گیربکس میانی، اتصال مایع یا مجموعه تسمهای، بازخورد و پیچش را در طول گام بار افزایش میدهد. وقتی گیر کردن برطرف میشود، انرژی کشسانی ذخیرهشده بهصورت ناگهانی به دندانههای چرخ دنده وارد میشود. با افزایش تعداد قطبهای روتور، شرکت اِنِنگ هر موتور صنعتی با حرکت مستقیم و موتور همگام پی ام را طوری طراحی میکند که در سرعتهای اسمی تکرقمی کار کند و مستقیماً به محور بار متصل شود. حذف کاهنده، خستگی دندانههای گیربکس، نشت روغن و نیاز به محافظهای استاندارد اوشا ۱۹۱۰٫۲۱۹ را از بین میبرد و در عین حال سطح صوت را زیر ۵۵ دسیبل و ارتعاش را در محدوده استانداردهای ایزو ۱۰۸۱۶ و ایزو ۲۰۸۱۶ نگه میدارد. در خطوط اختلاط لاستیک لینگلونگ، نصب مجدد موتورهای با حرکت مستقیم، صورتحساب برق را به میزان ۷ تا ۴۰ درصد , کاهش میدهد، درحالیکه کمپرسورهای هوا با تقاضای متغیر در شرکت سینوپک و معادن طلا شاندونگ، مصرف برق را تا 50%.
سقف جریان درایو فرکانس متغیر و عایقبندی سیمپیچ را هماهنگ کنید
ا موتور همگام پی ام تنها تا حدی که اینورتر اجازه میدهد، نیرو وارد میکند. اگر موتور بتواند گشتاور اوج ۲۰۰٪ را تحمل کند اما اینورتر حداکثر جریان ۱۱۰٪ را مجاز بشمارد، در لحظه وقوع هر پالس جریان، سیستم قطع میشود. ادغامکنندگان باید ظرفیت بار اضافی اینورتر را با بزرگترین گام گشتاور پیشبینیشده هماهنگ کنند. زیرا یک موتور مغناطیس دائمی (PMSM) در بارهای از ۲۵ تا ۱۲۰ درصد، ضریب توان آن بین ۰٫۹۵ تا ۱٫۰ است؛ جریان پایهای آن بیش از ۱۰ درصد کمتر از واحد القایی است و این امر گرمای کابل و درایو متغیر فرکانس (VFD) را کاهش میدهد. سیمپیچهای استاتور نیز باید قوانین ضربهی ولتاژ بخش ۳۱ استاندارد ANSI/NEMA MG 1 و کدهای زمینکردن NFPA 70 را رعایت کنند.
تعیین موتور آمادهی نوسان بدون حدسزنی
با پشتیبانی مهندسان مرکز ملی مهندسی آهنرباهای دائمی عناصر کمیاب و دهها اختراع ثبتشده، شرکت ENNENG موتورهای سفارشی را طراحی و تولید میکند. موتور همگام پی ام و موتور مغناطیس دائمی (PMSM) این موتورها در ولتاژهای ۱۱۰ تا ۶۹۰ ولت (۳۸۰، ۶۶۰ و ۱۱۴۰ ولت) و فریمهای ۶ کیلوولت و ۱۰ کیلوولت عرضه میشوند — یکی تا دو اندازهی فریم کوچکتر از واحدهای القایی. پیش از انتشار برگهی ساخت، رهبران پروژه باید سه مورد را دقیقاً تعیین کنند:
• نقشهبرداری چرخهی نوسان: ثبت گشتاور پیوسته، گشتاور شوک اوج، مدت زمان نوسان (بر حسب ثانیه) و فراوانی ساعتی.
• هماهنگی سنسورهای درایو: اتصال پروبهای PT100 و انکودرها به منطق درایو متغیر فرکانس (VFD) برای تنظیم ایمن بار.
• نگهداری صحیح از قسمتهای فعال: روغنکاری یاتاقانهای عایقشده، پاکسازی غبار از پرههای خنککننده تا افزایش دمایی کمتر از ۶۰ کلوین حفظ شود و همترازی نیز بررسی گردد.
با مهندسان شرکت ENNENG صحبت کنید
با پشتیبانی فنی ENNENG تماس بگیرید و منحنیهای افزایش بار را ارسال کنید تا برگهی سفارشی ساخت دریافت کنید: موتور همگام پی ام برگهی سفارشی ساخت:
- واتساپ: +۸۶ ۱۸۵۶۲۷۸۰۲۲۸
- پست الکترونیکی: [email protected]
- تلفن: +86 532 66000559
پرسشهای متداول
پ: چرا موتور سنکرون با مغناطیس دائم (PM) در برابر افزایش ناگهانی بار صنعتی بدون قفل شدن مقاومت میکند، در حالی که موتور القایی اینگونه نیست؟
الف: موتور القایی برای القای جریان به لغزش روتور متکی است؛ بنابراین بارهای ضربهای سنگین باعث کاهش سرعت و گرمایش سریع روتور میشوند. موتور سنکرون با مغناطیس دائم (PMSM) از آهنرباهای دائم نئودیمیوم-آهن-بور (NdFeB) در روتور استفاده میکند که بهصورت سنکرون با میدان استاتور قفل شدهاند. همراه با کنترل برداری درایو فرکانس متغیر (VFD)، این موتور گشتاور فوری خروجی را در محدودهی بار ۲۵ تا ۱۲۰ درصد تأمین میکند و در حین کار حدود ۲۰ کلوین خنکتر از طراحیهای القایی عمل میکند.
پ: حذف گیربکس با استفاده از موتور مغناطیس دائم (PMSM) چگونه در برابر بارهای ضربهای از تجهیزات محافظت میکند؟
الف: طراحی با تعداد قطب بالا این امکان را فراهم میکند که موتور دائمی ENNENG (PMSM) مستقیماً به شفتهای محرک کمسرعت متصل شود، بدون نیاز به کاهندهی سرعت مکانیکی میانی. حذف گیربکس مکانیکی، بازخورد (بکلش)، برش دندانهی پینیون و خرابی آببندی روغن را در هنگام پیکهای ناگهانی گشتاور از بین میبرد، در عین حال ارتعاش را در محدودهی استاندارد ISO 20816 و سطح صوت عملیاتی را زیر ۵۵ دسیبل نگه میدارد.
پرسش: ENNENG چه گزینههایی از توان و ولتاژ را برای کاربردهای سنگین با نوسان شدید طراحی میکند؟
الف: ENNENG بستههای سفارشی موتورهای سنکرون مغناطیسی دائمی (PM) و ژنراتورها را در محدودهی توان یکسان ۵ کیلووات تا ۵ مگاوات و محدودهی ولتاژ ۱۱۰ ولت تا ۶۹۰ ولت تولید میکند؛ همچنین ژنراتورهای توربین بادی محور عمودی با توان ۱ کیلووات تا ۱۰ کیلووات را نیز عرضه میکند که تمرکز اصلی آنها بر روی مدلهای ۳ کیلووات، ۵ کیلووات و ۱۰ کیلووات است. اندازهی بدنه، هندسهی شفت و پیچشهای مناسب برای اینورتر (طبق بخش ۳۱ استاندارد ANSI/NEMA MG 1) بهطور دقیق بر اساس نمودارهای نوسان خاص نیروگاه تنظیم میشوند.

