
 EN

Tại sao Động cơ Đồng bộ Nam châm Vĩnh cửu giảm hư hại do tải va đập lên thiết bị cơ khí công nghiệp phía đầu vào và đầu ra
Khi băng tải kẹt, máy trộn khởi động dưới tải nặng hoặc cụm bơm gặp sự cố quy trình đột ngột, hư hại hiếm khi chỉ giới hạn ở một thành phần duy nhất. Các hiện tượng đảo chiều mô-men xoắn và tăng tốc nhanh có thể lan truyền dọc theo trục, khớp nối, hộp số, dây đai, ổ bi và máy được dẫn động. Một Động cơ đồng bộ pm có thể giúp giảm mức độ phơi nhiễm này vì nó cung cấp khả năng điều khiển chính xác mô-men xoắn và tốc độ cho toàn bộ hệ thống truyền động. Điều kiện quan trọng cần lưu ý là động cơ không phải là bộ giảm chấn độc lập. Lợi ích chỉ xuất hiện khi Động cơ đồng bộ pm động cơ, bộ biến tần (inverter), khớp nối và các thiết lập bảo vệ cơ học được thiết kế đồng bộ như một hệ thống duy nhất.
Từ góc độ kỹ thuật ứng dụng, câu hỏi đầu tiên không phải là “Động cơ này có hiệu quả không?” mà là “Tải thực hiện điều gì trong các giai đoạn khởi động, dừng, kẹt và đảo chiều?” Sự thay đổi này rất quan trọng vì hư hỏng do va đập thường do mô-men xoắn quá độ gây ra, chứ không chỉ do công suất trạng thái ổn định. Động cơ đồng bộ pm có thể điều chỉnh những biến thiên quá độ này trước khi chúng trở thành các xung gây hại cho thiết bị kết nối.
Cách tải va đập làm hư hại hệ truyền động công nghiệp
Tải va đập xảy ra khi mô-men xoắn truyền đi thay đổi nhanh hơn khả năng hấp thụ hoặc phân phối lại của hệ thống cơ học. Một lệnh đột ngột, một cơ cấu phía hạ lưu bị kẹt, sự bù trừ khe hở backlash hoặc một vòng điều khiển tốc độ được hiệu chỉnh kém đều có thể tạo ra đỉnh mô-men xoắn. Trục động cơ phản ứng đầu tiên, sau đó khớp nối và hộp số chịu gia tốc xoắn, còn máy được dẫn động có thể nhận tác động sau một khoảng trễ ngắn. Các sự kiện lặp đi lặp lại có thể góp phần gây mài mòn vi mô, bu-lông lỏng, hư hỏng răng, tổn thương bạc đạn và lệch tâm.
AĐộng cơ đồng bộ pm không loại bỏ quán tính hay làm cho đoàn tàu cứng nhắc trở nên linh hoạt. Điều mà nó có thể làm là cung cấp một nguồn mô-men xoắn điện từ có thể điều khiển được. Với điều khiển vector phù hợp, bộ truyền động có thể giới hạn yêu cầu mô-men xoắn, tăng/giảm tốc độ một cách dự đoán được và phản ứng với tín hiệu quá tải mà không ngay lập tức áp dụng mô-men xoắn tối đa khả dụng. Sự khác biệt này là trọng tâm: mô-men xoắn được điều khiển làm giảm mức độ nghiêm trọng của sự kiện; thiết kế cơ khí vẫn quyết định khả năng chịu đựng của đoàn tàu.
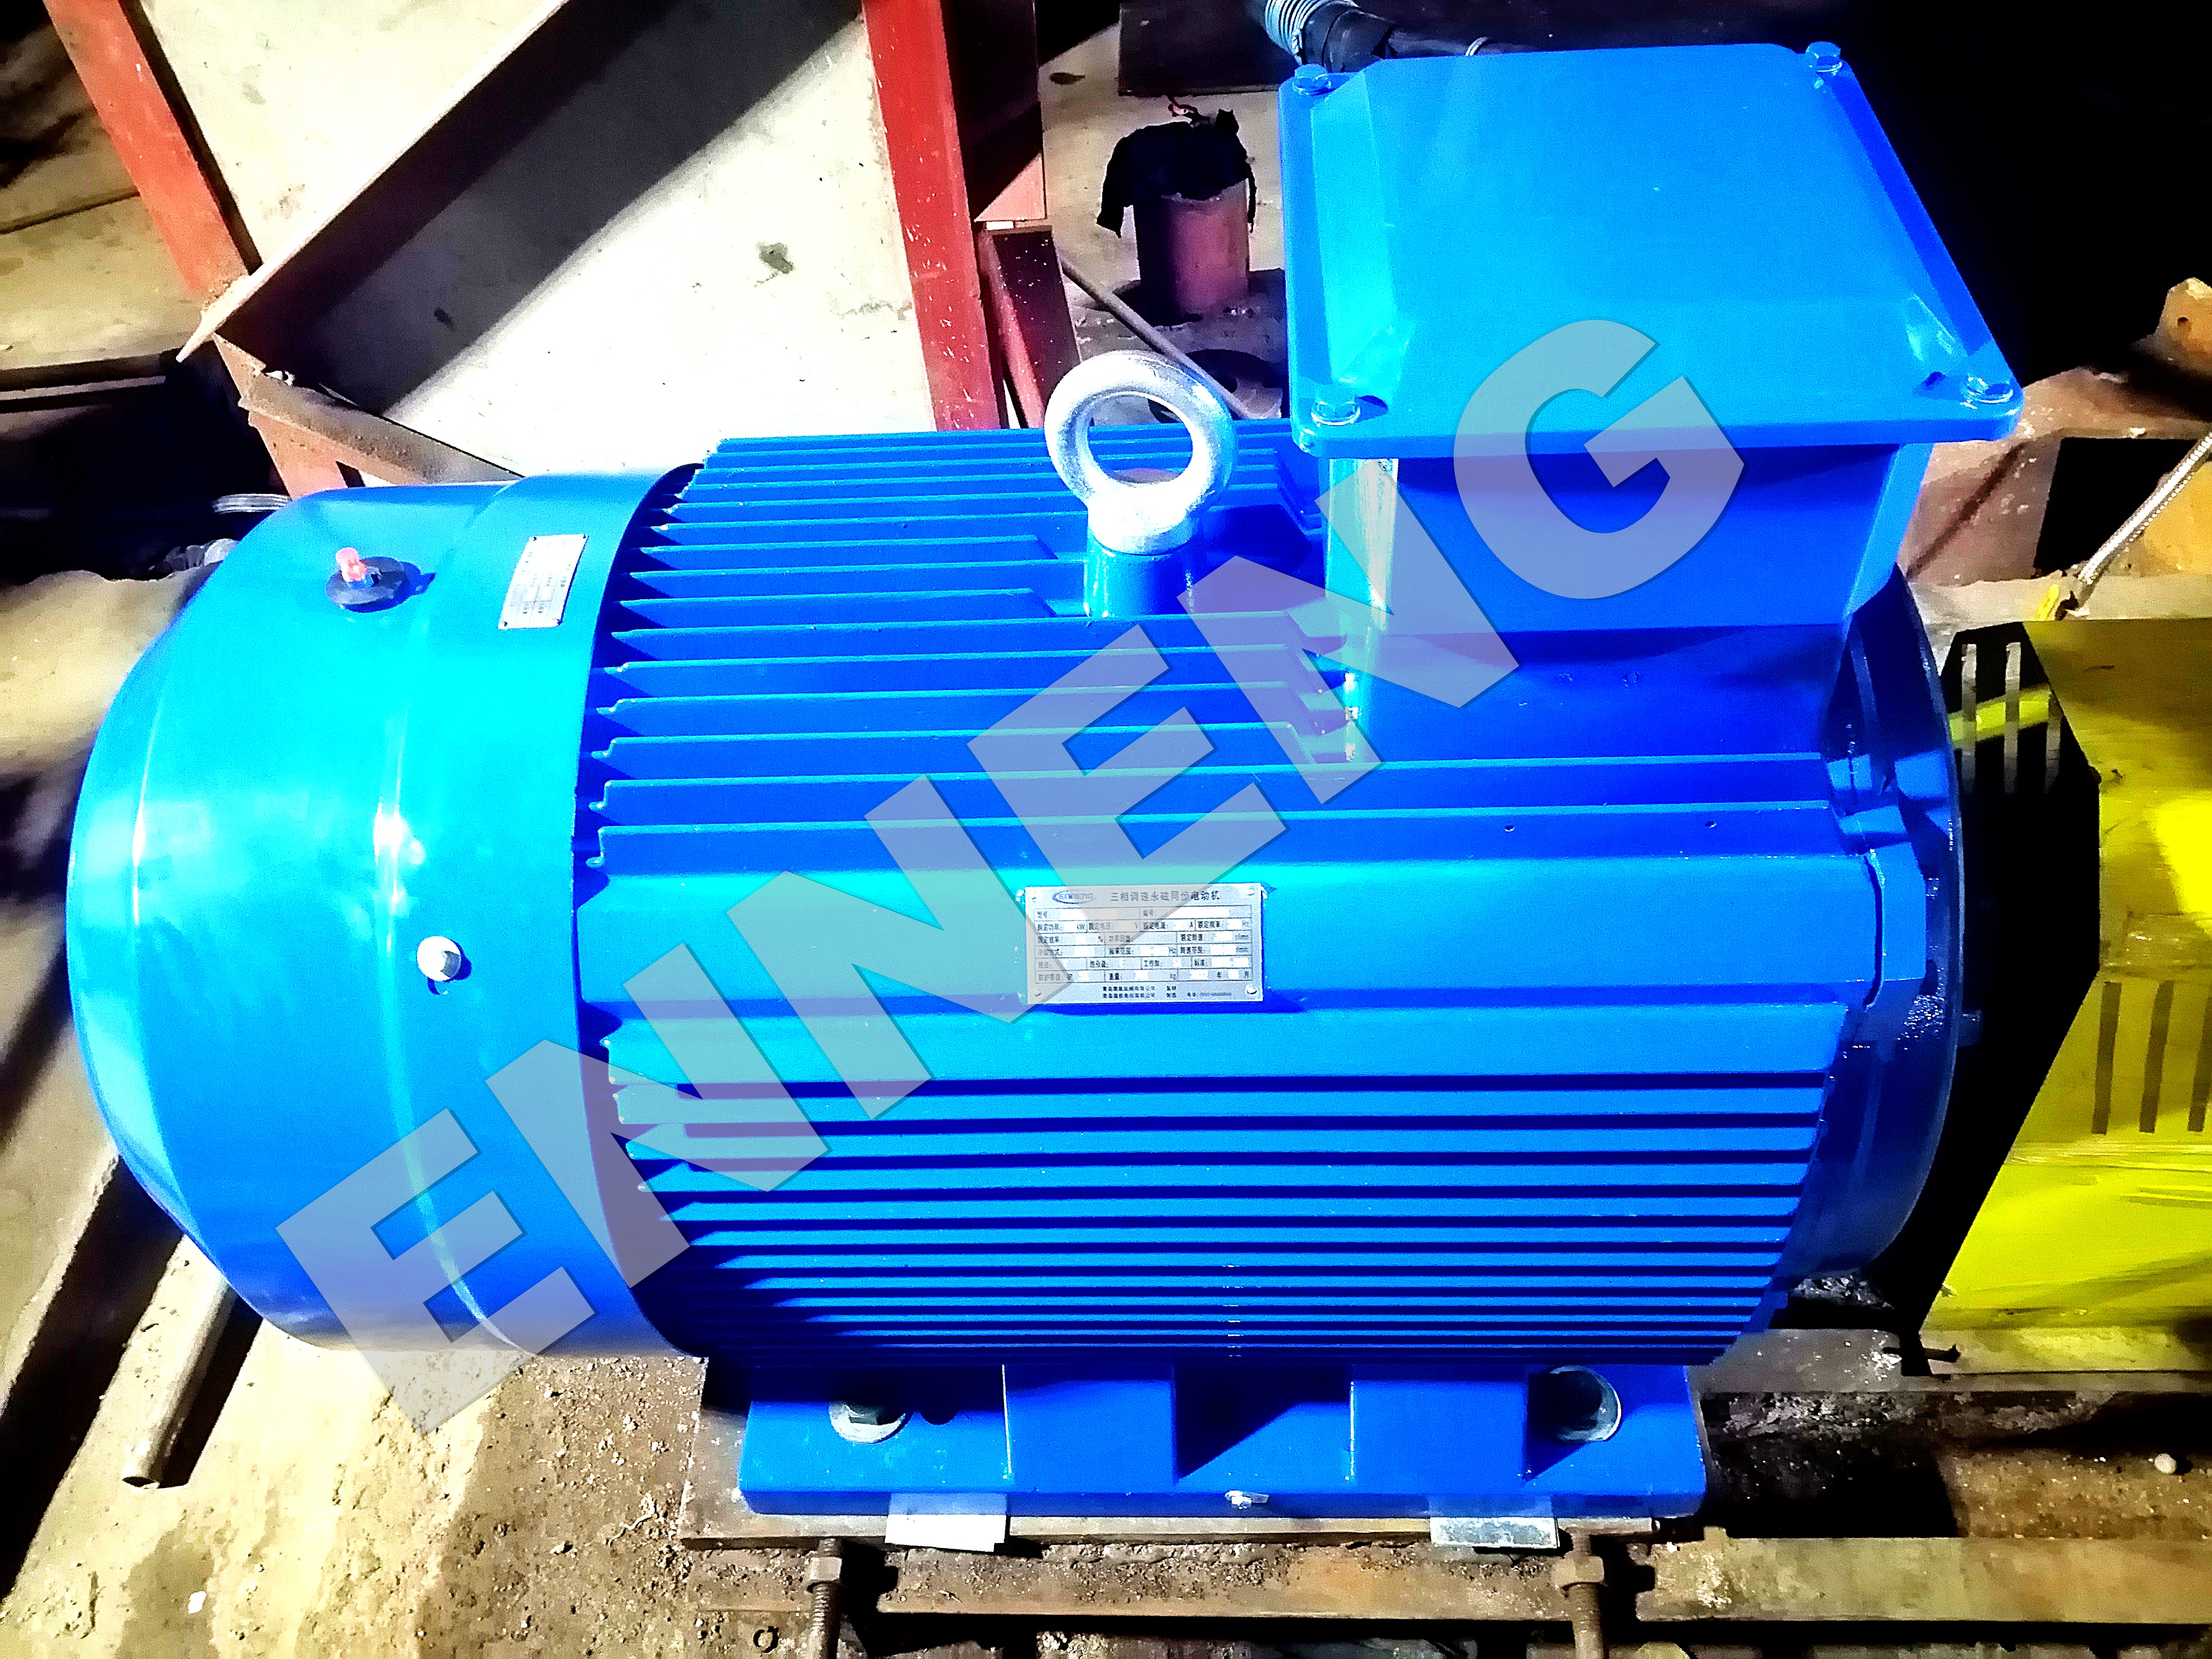
Tại sao điều khiển động cơ đồng bộ nam châm vĩnh cửu có thể làm dịu mô-men xoắn quá độ
1. Mô-men xoắn có thể được quản lý độc lập với phản ứng tốc độ lưới cố định
AĐộng cơ đồng bộ pm được vận hành cùng bộ biến tần phù hợp có thể điều tiết đồng thời dòng điện sinh mô-men xoắn và tốc độ. Về mặt thực tiễn, kỹ sư có thể thiết lập gia tốc, giảm tốc, giới hạn mô-men xoắn, giới hạn dòng điện và phản ứng sự cố dựa trên chu kỳ làm việc thực tế. Thay vì để một điều chỉnh tốc độ đột ngột trở thành cú va chạm cơ học toàn phần, Động cơ đồng bộ pm hệ thống có thể thực hiện điều chỉnh đó trong một khoảng thời gian được kiểm soát.
Điều này đặc biệt hữu ích trong các quy trình thường xuyên khởi động, tải vật liệu thay đổi hoặc đôi khi bị cản trở. Khoảng thời gian tăng tốc phù hợp không mang tính phổ quát. Một dải tăng tốc bảo vệ băng chuyền nhẹ có thể quá chậm đối với dây chuyền nhạy cảm với lực căng, trong khi một dải tăng tốc nhanh đáp ứng được mục tiêu năng suất lại có thể gây quá tải cho máy trộn có quán tính cao. Ứng dụng cần được xem xét kỹ lưỡng mối quan hệ mô-men xoắn theo thời gian, chứ không phải chỉ áp dụng cài đặt chung sao chép từ máy khác.
2. Phản hồi nhanh có thể phát hiện nhiễu trước khi nó biến thành các cú sốc lặp đi lặp lại
AĐộng cơ đồng bộ pm bộ điều khiển thường hoạt động dựa trên phản hồi tốc độ hoặc vị trí và ước tính hoặc đo các biến liên quan đến mô-men xoắn. Nếu tốc độ thực tế giảm so với giá trị đặt trong trường hợp kẹt, logic điều khiển có thể giảm yêu cầu đầu ra, duy trì ngưỡng mô-men xoắn an toàn hoặc ngắt hoạt động theo triết lý bảo vệ đã thiết lập. Điều này không đảm bảo sẽ không xảy ra hư hại nào trong suốt thời gian tắc nghẽn, nhưng có thể tránh hành vi ‘đẩy mạnh hơn’ lặp đi lặp lại, vốn làm gia tăng ứng suất lên thiết bị ở phía đầu vào và đầu ra.
Vì lý do đó, một Động cơ nam châm vĩnh cửu PMSM giải pháp cần được xác định rõ cùng với logic dừng đột ngột, quá tải và khởi động lại của bộ điều khiển. Việc tự động khởi động lại có thể hữu ích trong trường hợp gián đoạn quy trình nhẹ, nhưng đây là phản ứng sai lầm khi cần kiểm tra trước tiên nguyên nhân do người vận hành, sự tích tụ sản phẩm hoặc tải bị kẹt cơ học.
3. Mô-men xoắn êm ở tốc độ thấp có thể làm giảm các sự kiện tiếp xúc trở lại (backlash take-up)
Nhiều vấn đề va đập biểu hiện rõ nhất gần tốc độ bằng không: băng tải có hộp số tiếp nhận khe hở, cần cẩu ổn định vào tải hoặc tổ máy bơm đi qua điều kiện lưu lượng thấp. Một Động cơ đồng bộ pm có thể cung cấp mô-men xoắn được điều khiển ở tốc độ thấp khi hệ thống điều khiển và lựa chọn động cơ phù hợp với chế độ làm việc đó. Việc áp dụng mô-men xoắn một cách êm ái giúp giảm hiện tượng tiếp xúc trở lại đột ngột, từ đó bảo vệ khớp nối và ăn khớp bánh răng khỏi các cú sốc tiếp xúc lặp lại.
Tuy nhiên, hoạt động ở tốc độ thấp làm thay đổi điều kiện làm mát và nhiệt. Cần kiểm tra định mức làm việc của động cơ, kiểu vỏ bọc, phương án làm mát và khả năng tương thích với bộ biến tần. Tiêu chuẩn IEC 60034-1 cung cấp bối cảnh chung về định mức và hiệu suất cho các máy điện quay; đây là điểm khởi đầu hữu ích để xác nhận chế độ làm việc, chứ không phải là sự thay thế cho đánh giá cơ học quá độ.
Ở những nơi lợi ích bảo vệ là đáng tin cậy nhất
Lập luận ủng hộ một Động cơ đồng bộ pm mạnh nhất khi tải va đập liên quan đến những thay đổi tốc độ hoặc mô-men xoắn có thể điều khiển được. Các ví dụ điển hình bao gồm băng tải có tải thay đổi, máy trộn yêu cầu mô-men xoắn khởi động cao, máy nghiền hoặc phễu cấp liệu gặp trở ngại ngắt quãng, bơm chịu các thay đổi quy trình đột ngột, và thiết bị cơ khí phải đảo chiều mà không gây sốc lên hộp số. Trong những trường hợp này, Động cơ đồng bộ pm có thể là một phần của chiến lược phối hợp nhằm giảm sốc gia tốc và giới hạn mô-men xoắn trong các điều kiện bất thường.
Lợi ích trở nên ít trực tiếp hơn khi sự kiện hoàn toàn bên ngoài: tải giảm đột ngột, hiện tượng búa nước trong đường ống, va chạm hoặc hỏng hóc cơ học ở phần hạ lưu. Động cơ đồng bộ pm một bộ điều khiển vẫn có thể được lập trình để phản ứng nhanh, nhưng không thể thay thế bộ giới hạn mô-men xoắn, ly hợp an toàn, bộ giảm chấn thủy lực, khớp nối đàn hồi, chốt cắt hoặc hộp số được định mức đúng khi những thành phần này là bắt buộc.
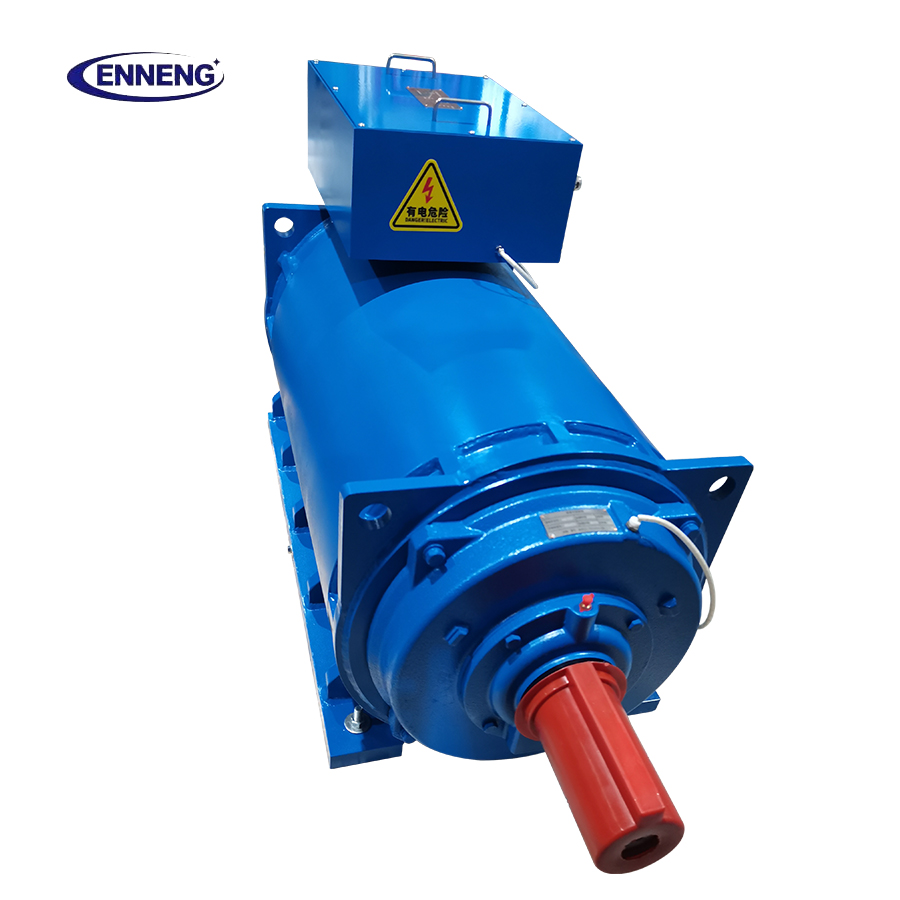
Thiết kế động cơ, bộ điều khiển và cơ cấu cơ khí như một hệ thống bảo vệ duy nhất
Phương pháp đáng tin cậy nhất là xác định toàn bộ đường truyền tải. Bắt đầu từ nguồn cấp và bộ điều khiển, tiếp tục qua động cơ, trục, khớp nối, hộp số và máy được dẫn động, sau đó xác định vị trí mà dao động quá độ có thể khởi phát và vị trí mà nó có thể được giới hạn một cách an toàn. Động cơ đồng bộ pm động cơ
- Xác định các dải mô-men xoắn bình thường và bất thường. Bao gồm các tình huống khởi động, dừng, đảo chiều, hãm ngược (plugged) và các tình huống kẹt khả dĩ.
- Thiết lập giới hạn mô-men xoắn và dòng điện một cách có chủ đích. Đừng giả định rằng dự trữ mô-men xoắn sẵn có cao tự động mang lại lợi ích cho máy.
- Điều phối các dốc tăng tốc và giảm tốc. Một độ dốc được kiểm soát Động cơ đồng bộ pm dốc phải phù hợp với quy trình và giới hạn xoắn của hệ truyền động.
- Chọn thiết bị bảo vệ cơ học riêng biệt. Sử dụng khớp nối đàn hồi hoặc thiết bị giới hạn mô-men xoắn tại những vị trí mà hậu quả của cú sốc đòi hỏi điều này.
- Xác thực điều kiện cấp điện và làm mát. Hướng dẫn của NEMA nhấn mạnh tầm quan trọng của việc cân bằng điện áp đầu cực và các yếu tố liên quan đến độ tăng nhiệt; chất lượng điện có thể ảnh hưởng đến biên an toàn còn lại trong chế độ làm việc yêu cầu cao.
Các kiểm tra vận hành nhằm ngăn chặn một thiết kế tốt gây hư hại
AĐộng cơ đồng bộ pm việc lắp đặt cần được bàn giao dựa trên bằng chứng, chứ không chỉ dựa trên việc chạy không tải thành công. Ghi lại lệnh tốc độ, tốc độ thực tế, xu hướng dòng điện hoặc mô-men xoắn, và phản ứng rung trong suốt các quá trình chuyển đổi khắt khe nhất được phép. Kiểm tra xem hành vi giới hạn mô-men xoắn có ổn định hay không, bộ điều khiển có dao động quanh giá trị đặt tốc độ hay không, và việc phục hồi sau sự cố không được khởi động lại vào một chướng ngại vật nguy hiểm.
Các bảng thông số kỹ thuật không thể tự mình xác định nhiều điều kiện biên, do đó cần kiểm tra: nhiệt độ môi trường, làm mát ở tốc độ thấp, độ đồng tâm trục, tình trạng khớp nối, khe hở bánh răng hộp số, và độ cứng của bệ đỡ. Một Động cơ đồng bộ pm có thể rất nhạy bén, nhưng nền móng lỏng lẻo hoặc khớp nối bị mòn có thể biến một thay đổi lệnh khiêm tốn thành một sự kiện cơ học.
Liên hệ với chúng tôi
Neu ban dang danh gia cac dong co nam cham vinh cuu thuong mai de ban va can mot giai phap truyen dong duoc thiet ke rieng bao dam hieu suat va do ben, ENNENG la doi tac tin cay cua ban. Lien he ENNENG ngay hom nay .Noi voi doi ngu ky su ky thuat cua chung toi de nhan mot de xuat truyen dong duoc thiet ke rieng.
- WhatsApp:+86 18562780228
- Thư điện tử: [email protected]
- Điện thoại: +86 532 66000559
Kết luận lựa chọn thực tiễn
AĐộng cơ đồng bộ pm giảm thiểu hư hại do tải va đập một cách hiệu quả nhất khi mô-men xoắn có thể điều khiển được sử dụng để quản lý nguyên nhân gây sốc: khởi động mạnh, dừng đột ngột, phản ứng kẹt hoặc loại bỏ độ rơ. Động cơ đồng bộ pm không chỉ nằm ở việc động cơ sử dụng nam châm vĩnh cửu. Giá trị kỹ thuật thực sự đến từ việc kết hợp động cơ này với bộ điều khiển được hiệu chỉnh đúng, xác minh khả năng chịu tải phù hợp và các biện pháp bảo vệ cơ học nhằm xử lý các tải mà điện tử không thể hấp thụ.
Trước khi chọn Động cơ đồng bộ pm hãy yêu cầu chu kỳ tải, dữ liệu quán tính, các sự kiện bất thường dự kiến, hành vi khởi động lại yêu cầu và giới hạn của từng thành phần trong toàn bộ đường dẫn công suất. Động cơ đồng bộ pm hệ thống bảo vệ thiết bị sản xuất thay vì chỉ đơn thuần cung cấp chuyển động quay.

