
 EN

Kalıcı Manyetli Senkron Motor’un (PMSM), üst ve alt akış endüstriyel mekanik ekipmanlara etki yük hasarını neden azalttığı
Bir konveyör tıkandığında, bir karıştırıcı ağır bir partiye karşı çalıştırıldığında veya bir pompa ünitesi ani bir proses bozukluğuna maruz kaldığında, hasar genellikle tek bir bileşende kalmaz. Tork tersinmeleri ve hızlı ivmelenme, miller, kavramalar, redüktörler, kayışlar, yataklar ve tahrik edilen makine boyunca yayılabilir. Bir Pm senkron motoru bu maruziyeti azaltmaya yardımcı olabilir çünkü tahrik sistemine hassas tork ve hız kontrolü sağlar. Önemli vurgu şudur: bir motor, tek başına bir şok emici değildir. Fayda, Pm senkron motoru , invertör, kavrama ve mekanik koruma ayarları tek bir sistem olarak tasarlandığında ortaya çıkar.
Uygulama mühendisliği açısından ilk soru, 'Bu motor verimli mi?' değil; 'Yük, başlatma, durdurma, tıkanma ve yön değiştirme sırasında nasıl davranır?' şeklindedir. Bu yaklaşım değişikliği önemlidir çünkü darbe hasarı genellikle yalnızca sürekli durum gücü değil, geçici tork tarafından meydana gelir. Doğru şekilde uygulanan bir Pm senkron motoru bağlı ekipmandaki zarar verici darbeler oluşmadan önce bu geçici etkileri biçimlendirebilir.
Darbe yüklerinin endüstriyel tahrik sisteminde nasıl hasara neden olduğu
Darbe yükleme, iletilen torkun mekanik sistem tarafından emilebilmesi veya yeniden dağıtılabilmesinden daha hızlı değişmesi durumunda gerçekleşir. Ani bir komut, aşağı akıştaki bir mekanizmanın sıkışması, boşluk alınması ya da kötü ayarlanmış bir hız döngüsü tork zirvesine neden olabilir. Motor milinde ilk tepki görülür; ardından kaplin ve redüktör burulma ivmesine maruz kalır ve sürülen makine kısa bir gecikmeden sonra bu bozukluğu hissedebilir. Tekrarlayan olaylar, aşınma, gevşek bağlantı elemanları, diş hasarı, yatak hasarı ve hizalama bozukluğuna katkıda bulunabilir.
K Pm senkron motoru ataleti ortadan kaldırmaz ya da sert bir treni esnek hale getirmez. Yapabildiği şey, kontrol edilebilir bir elektromanyetik tork kaynağı sağlamaktır. Uygun vektör kontrol ile sürücü, tork talebini sınırlayabilir, hızı öngörülebilir şekilde artırıp azaltabilir ve maksimum kullanılabilir torku hemen uygulamadan aşırı yük sinyaline yanıt verebilir. Bu ayrım merkezdedir: kontrol edilen tork bir olayın şiddetini azaltır; mekanik tasarım ise trenin neyi dayanabileceğini belirler.
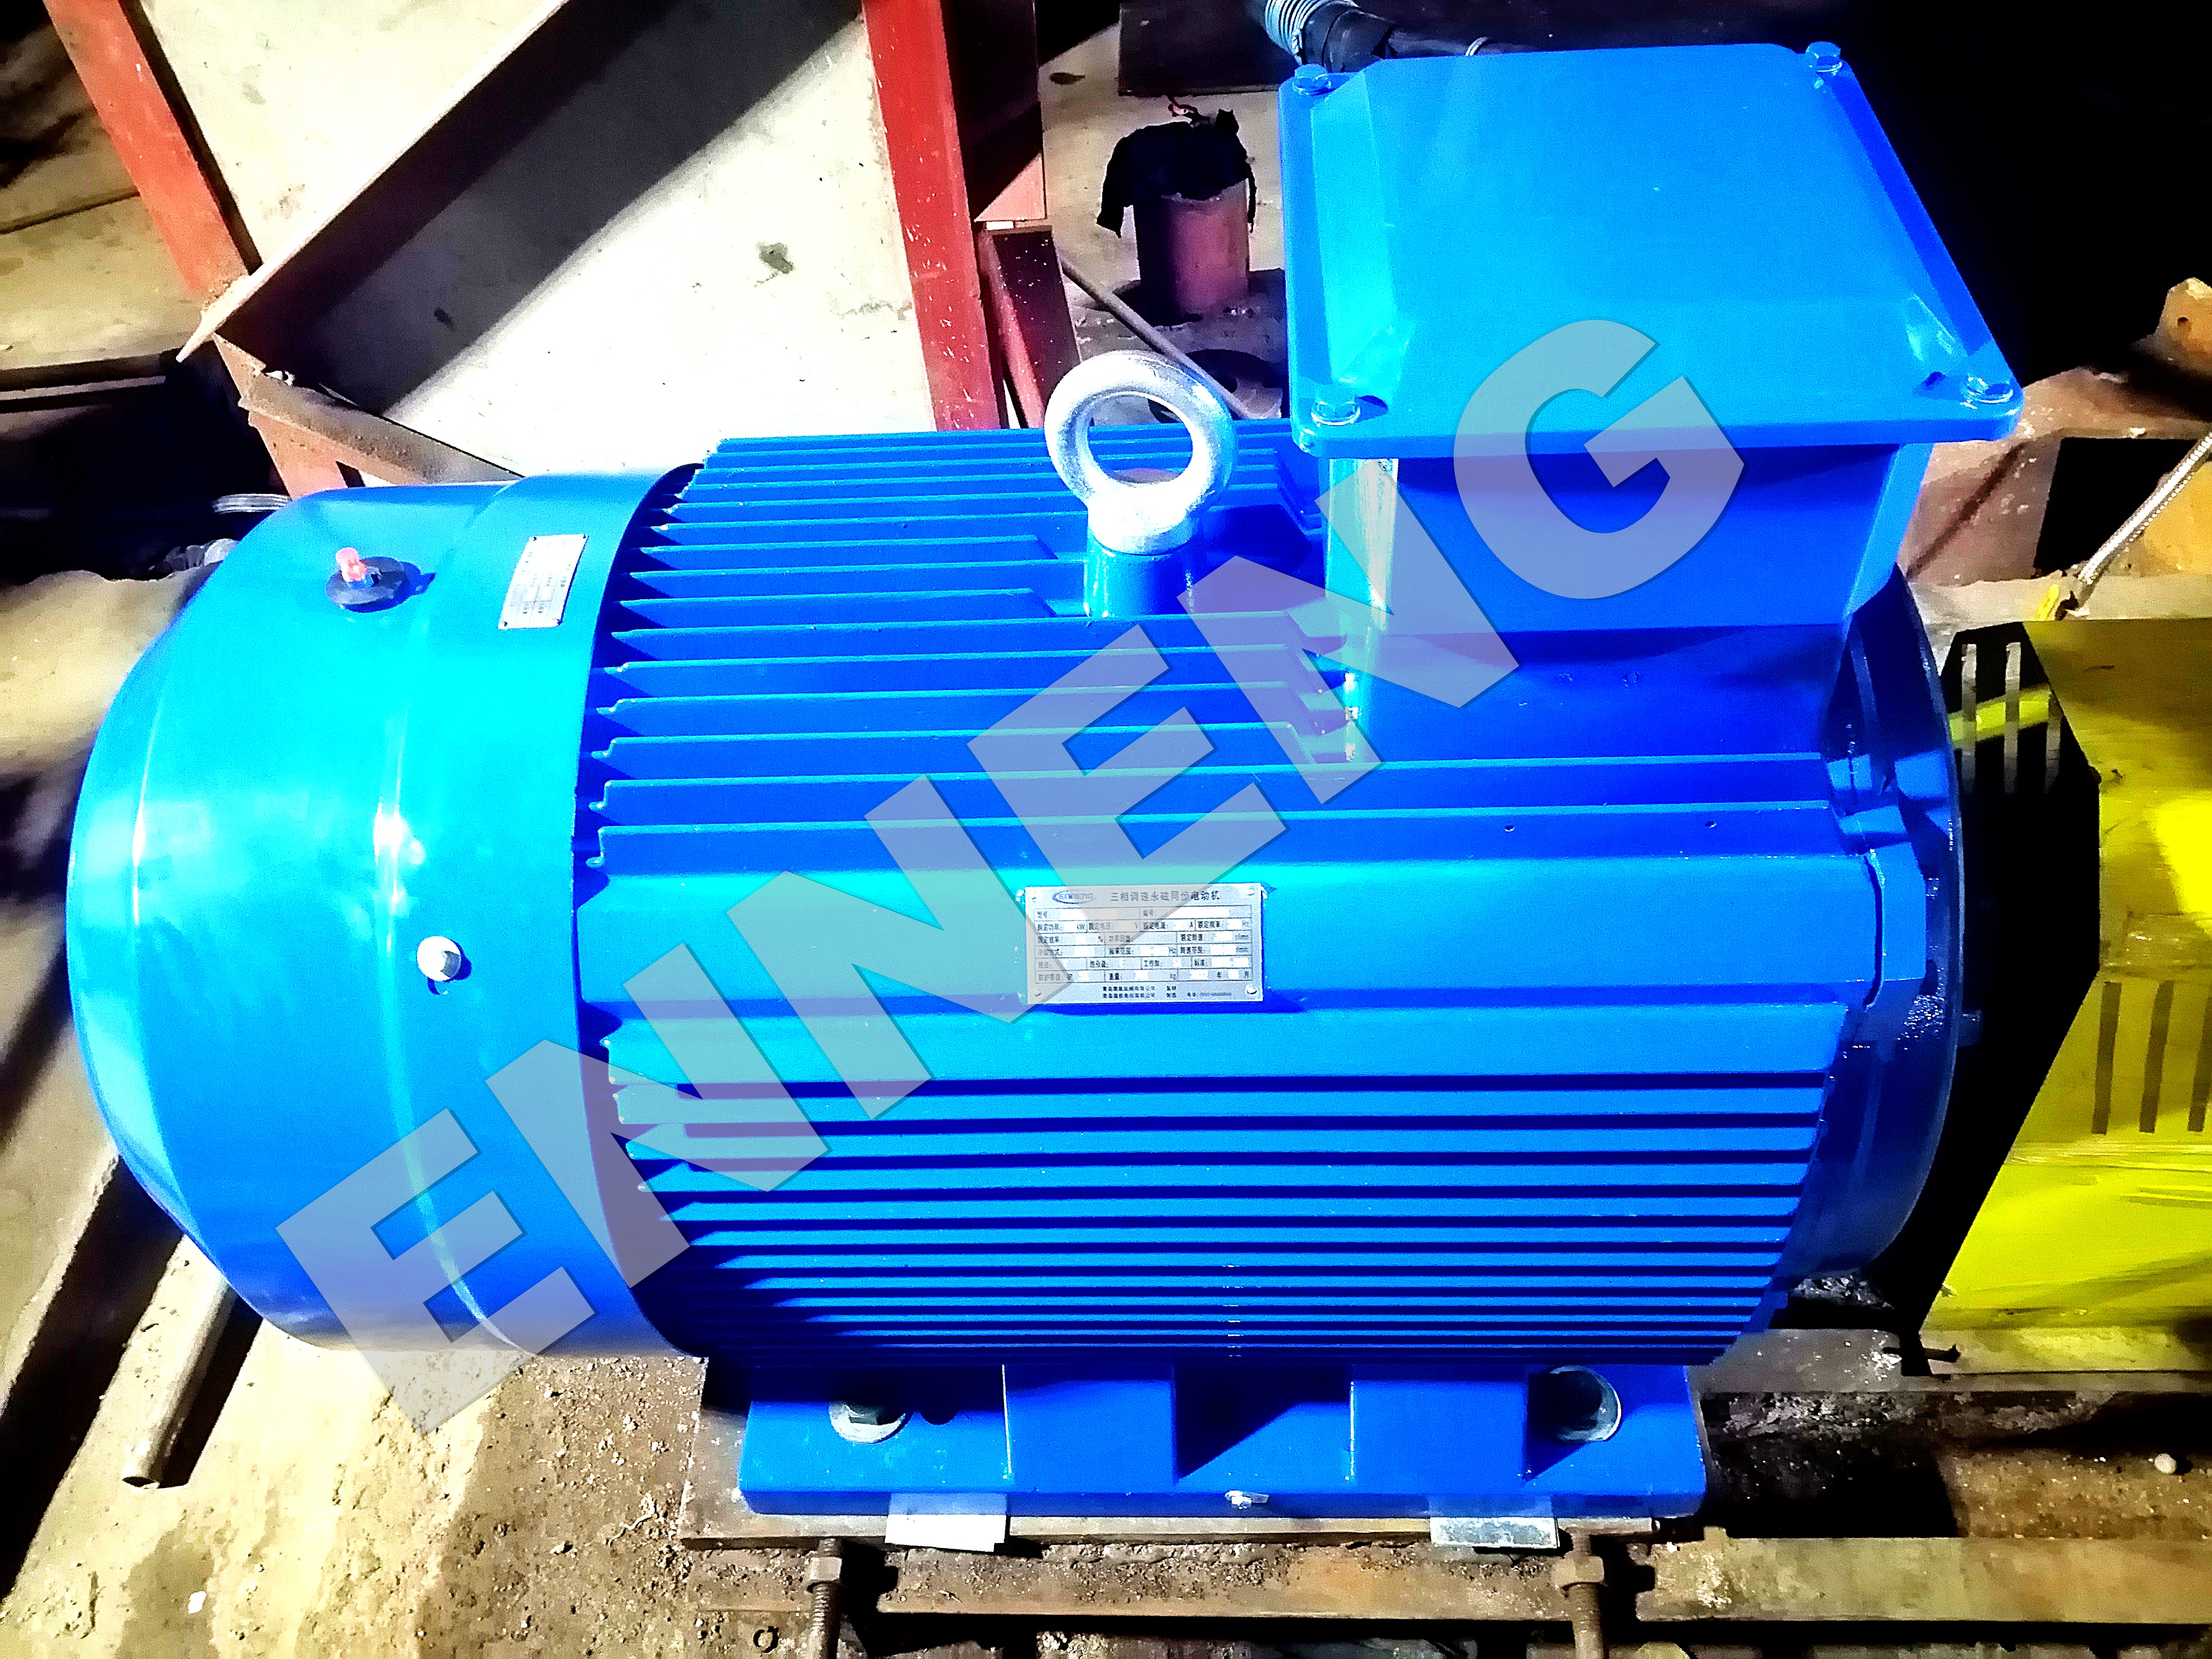
Neden Kalıcı Mıknatıslı Senkron Motor Kontrolü geçici torku yumuşatabilir
1. Tork, sabit hat hızı yanıtı bağımsız olarak yönetilebilir
K Pm senkron motoru uyumlu bir değişken frekanslı sürücü ile çalıştırıldığında tork üretici akımı ve hızı birlikte düzenleyebilir. Pratikte bir mühendis, gerçek çalışma döngüsüne göre ivme, yavaşlama, tork sınırları, akım sınırları ve arıza yanıtlarını ayarlayabilir. Ani bir hız düzeltmesinin tam bir mekanik darbe haline gelmesine izin vermek yerine Pm senkron motoru sistem düzeltmeyi kontrollü bir zaman aralığında yapabilir.
Bu, özellikle bir süreçte sık başlangıçlar, değişken malzeme yükleri veya ara sıra oluşabilecek tıkanmalar durumunda oldukça yararlıdır. Doğru rampa süresi evrensel değildir. Hafif bir bant konveyörünü koruyan bir rampa, gerilime duyarlı bir hattı çalıştırmak için çok yavaş olabilir; öte yandan üretim hedeflerini karşılayan hızlı bir rampa, yüksek eylemsizlikli bir karıştırıcıyı aşırı yükleme riskine maruz bırakabilir. Uygulama, başka bir makineden kopyalanmış genel bir ayar değil, tork-zaman analizi gerektirir.
2. Hızlı geri bildirim, bir bozulmanın tekrarlayan şoka dönüşmesinden önce onu tespit edebilir
K Pm senkron motoru sürücü genellikle hız veya konum geri bildiriminden çalışır ve torkla ilişkili değişkenleri tahmin eder ya da ölçer. Bir tıkanma sırasında gerçek hız komut değerinden saparsa, kontrol mantığı talebi azaltabilir, güvenli bir tork eşiğini koruyabilir veya koruma felsefesine göre devreye girebilir. Bu, bir tıkanma sırasında tamamen hasarsız kalınmasını garanti etmez; ancak yukarı akış ve aşağı akıştaki ekipmanlarda stresi artıran tekrarlayan ‘daha güçlü it’ davranışını önleyebilir.
Bu nedenle, bir Kalıcı Mıknatıslı Motor (PMSM) çözüm, sürücünün durma, aşırı yük ve yeniden başlatma mantığıyla birlikte belirtilmelidir. Otomatik yeniden başlatma, zararsız bir süreç kesintisi için faydalı olabilir; ancak operatör müdahalesi, ürün birikimi veya mekanik olarak kilitli bir yük gibi durumların öncelikle araştırılması gereken durumlarda bu yanlış bir tepkidir.
3. Pürüzsüz düşük hız torku, boşluk alınma olaylarını azaltabilir
Birçok darbe sorunu, özellikle sıfır hıza yakın bölgelerde en belirgin şekilde görülür: dişli bir konveyör boşluğu alır, bir vinç yüküne yerleşir ya da bir pompa grubu düşük debili bir durumdan geçer. Bir Pm senkron motoru kontrollü torku düşük hızda sağlayabilir, ancak bunun için kontrol sistemi ve motor seçimi bu işlevi yerine getirebilecek şekilde uygun olmalıdır. Pürüzsüz tork uygulaması, ani boşluk alınmasını azaltarak kaplinleri ve dişli çarkları tekrarlayan temas şoklarından korumaya yardımcı olur.
Bununla birlikte düşük hızda çalışma, soğutma ve termal koşulları değiştirir. Motorun çalışma sınıfı derecelendirmesi, muhafazası, soğutma düzeni ve invertör uyumluluğu kontrol edilmelidir. Dönen elektrik makineleri için genel derecelendirme ve performans bağlamını sağlayan IEC 60034-1 standardı, çalışma sınıfını doğrulamak amacıyla yararlı bir başlangıç noktasıdır; ancak geçici mekanik bir değerlendirme yerine geçmez.
Koruma avantajının en güvenilir olduğu durumda
Bir Pm senkron motoru etkileme yükünün kontrol edilebilir hız veya tork değişiklikleriyle ilişkilendirildiği durumlarda en güçlü gerekçesini bulur. Tipik örnekler arasında değişken yüklerle çalışan konveyörler, yüksek kopma torku gerektiren karıştırıcılar, aralıklı engellerle çalışan kırıcılar veya besleyiciler, ani süreç değişimlerine maruz kalan pompalar ve vites kutusuna çarpmadan yön değiştirmesi gereken makineler yer alır. Bu durumlarda, Pm senkron motoru ivmelenme şokunu azaltan ve anormal koşullar altında torku sınırlayan koordineli bir stratejinin parçası olabilir.
Avantaj, olay tamamen dışsal olduğunda daha az doğrudan ortaya çıkar: düşen yük, boru darbesi olayı, çarpışma veya aşağı akıştaki mekanik arıza. A Pm senkron motoru hâlâ hızlı tepki verecek şekilde programlanabilir; ancak bu, tork sınırlayıcı, güvenlik kavraması, hidrolik amortisör, esnek bağlantı elemanı, kesilme pimi veya doğru kapasitede redüktör gibi öğelerin gerekli olduğu durumlarda bunların yerini alamaz.
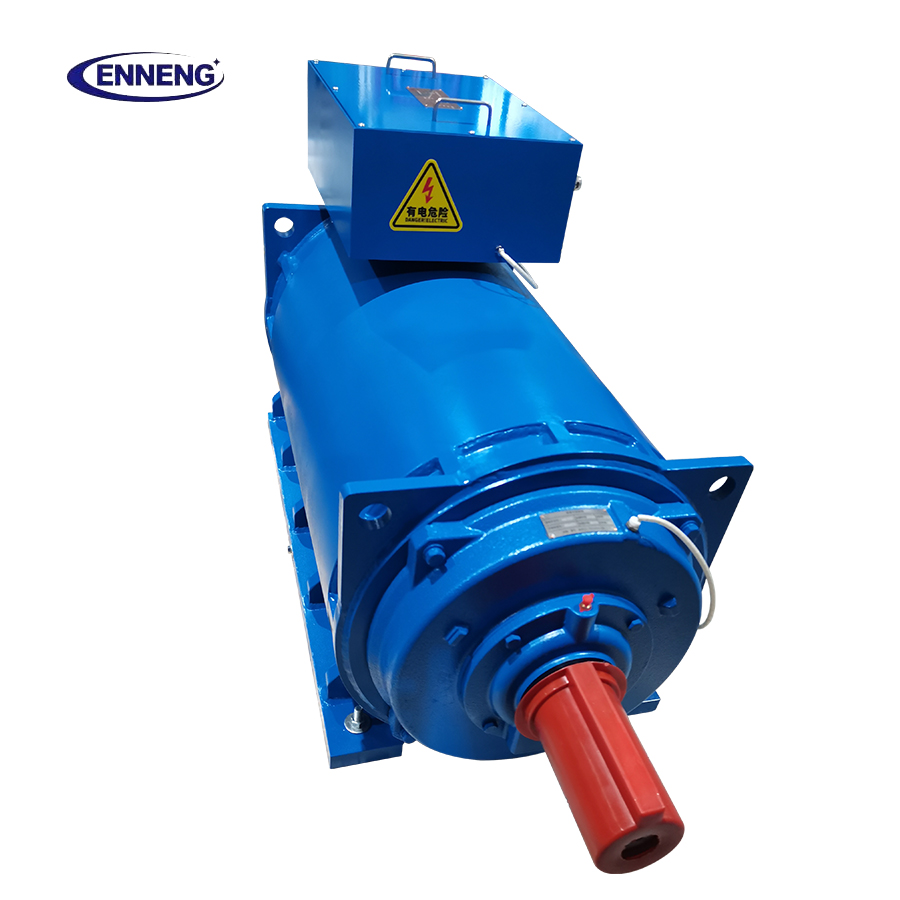
Motoru, sürücüyü ve mekanik sistemleri tek bir koruma sistemi olarak tasarlayın
En güvenilir yaklaşım, tam yük yolu haritasını çıkarmaktır. Şebeke ve sürücüden başlayarak Pm senkron motoru , mil, bağlantı elemanı, redüktör ve tahrik edilen makine boyunca ilerleyin; ardından geçici yükün nerede başlayabileceğini ve güvenle sınırlandırılabileceğini belirleyin. Yansıyan ataleti, burulma rijitliğini, boşluğu, hizmet faktörünü, bağlantı elemanı hizalama toleransını ve koruyucu komutun etkili olabilmesi için gereken süreyi göz önünde bulundurun.
- Normal ve anormal tork sınırlarını tanımlayın. Kalkış, durma, yön değiştirme, takılı çalışma koşulları ve inandırıcı sıkışma senaryolarını dahil edin.
- Tork ve akım sınırlarını bilinçli bir şekilde belirleyin. Yüksek kullanılabilir tork rezervinin otomatik olarak makine için faydalı olduğunu varsaymayın.
- İvme ve yavaşlama rampalarını koordine edin. Kontrollü bir Pm senkron motoru rampa, süreçle ve tahrik sisteminin burulma sınırlarıyla uyumlu olmalıdır.
- Mekanik korumayı ayrı olarak seçin. Şok sonucunun bunları gerektirdiği yerlerde esnek kavramalar veya tork sınırlayıcı cihazlar kullanın.
- Güç kaynağı ve soğutma koşullarını doğrulayın. NEMA rehberi, uç gerilimi dengesi ve sıcaklık artışı hususlarının önemini vurgular; elektriksel kalite, zorlu çalışma koşulları sırasında mevcut güvenlik payını etkileyebilir.
İyi bir tasarımı hasara uğratmasını önleyen devreye alma kontrolleri
K Pm senkron motoru kurulum, yalnızca yük olmadan başarılı çalıştırma ile değil, aynı zamanda kanıtla da yapılmalıdır. En zorlu izin verilen geçişler sırasında hız komutu, gerçek hız, akım veya tork eğilimi ve titreşim yanıtı kaydedilmelidir. Tork sınırlama davranışının kararlı olduğundan, sürücünün hız ayar noktası etrafında salınmadığından ve arıza kurtarma işleminin güvenli olmayan bir engelleme içine yeniden başlatamayacağından emin olun.
Veri sayfaları, kendi başlarına birkaç sınır koşulunu çözemeyeceğinden şu unsurları kontrol edin: ortam sıcaklığı, düşük hızda soğutma, mil hizalama durumu, bağlantı elemanı durumu, redüktör boşluğu ve taban rijitliği. Bir Pm senkron motoru çok duyarlı olabilir; ancak gevşek bir temel veya aşınmış bir bağlantı elemanı, bile küçük bir komut değişikliğini mekanik bir olaya dönüştürebilir.
BİZİMLE İLETİŞİME GEÇİN
Eğer satış için ticari kalıcı mıknatıslı motorlar değerlendiriyorsanız ve verimlilik ile dayanıklılık açısından garanti veren bir mühendislik çözümlü sürücüye ihtiyacınız varsa, ENNENG güvenilir ortağınızdır. Bugün ENNENG ile İletişime Geçin .Özelleştirilmiş bir sürücü teklifi almak için teknik mühendislik ekibimizle görüşün.
- WhatsApp:+86 18562780228
- E-Posta: [email protected]
- Telefon: +86 532 66000559
Pratik bir seçim sonucu
K Pm senkron motoru şokun nedenini yönetmek için kontrol edilebilir torkunu kullandığında, darbe yükü hasarını en etkili şekilde azaltır: agresif kalkış, ani durma, sıkışma tepkisi veya boşluk alma. Mühendislik değeri, motorun sabit mıknatıslı olması gerçeğinden ibaret değildir. Bu değer, doğru ayarlanmış kontrol ile, uygun çalışma doğrulaması ve elektronik bileşenlerin emyemeyeceği yükleri karşılayacak mekanik güvenlik önlemlerinin bir araya getirilmesinden kaynaklanır. Pm senkron motoru ile doğru ayarlanmış kontrolün, uygun çalışma doğrulamasının ve elektronik bileşenlerin emyemeyeceği yükleri karşılayacak mekanik güvenlik önlemlerinin bir araya getirilmesinden kaynaklanır.
Seçmeden önce bir Pm senkron motoru yük döngüsünü, eylemsizlik verilerini, beklenen anormal olayları, gerekli yeniden başlatma davranışını ve güç yolu boyunca her bileşenin sınırlarını sorun. Bu bilgilerle takım, üretim ekipmanını koruyan, sadece dönme sağlayan değil bir Pm senkron motoru sistem belirtebilir.

