
 EN

Pourquoi le moteur synchrone à aimants permanents (PM) réduit les dommages causés aux équipements mécaniques industriels amont et aval par les charges d’impact
Lorsqu’un convoyeur se bloque, qu’un mélangeur démarre contre une charge importante ou qu’une chaîne de pompes subit une perturbation brutale du procédé, les dégâts ne restent presque jamais localisés à un seul composant. Les inversions de couple et les accélérations rapides peuvent se propager le long des arbres, des accouplements, des boîtes de vitesses, des courroies, des roulements et de la machine entraînée. Un Moteur synchrone à aimants permanents peut contribuer à réduire cette exposition, car il confère au système d’entraînement un contrôle précis du couple et de la vitesse. La précision essentielle est qu’un moteur n’est pas un absorbeur de chocs autonome. L’avantage apparaît lorsque le Moteur synchrone à aimants permanents moteur, l’onduleur, l’accouplement et les paramètres de protection mécanique sont conçus comme un système intégré.
Du point de vue de l’ingénierie applicative, la première question n’est pas « Ce moteur est-il efficace ? », mais plutôt « Que fait la charge pendant les démarrages, les arrêts, les blocages et les inversions de sens ? ». Ce changement de perspective est essentiel, car les dommages par choc sont généralement causés par un couple transitoire, et non uniquement par la puissance en régime permanent. Un Moteur synchrone à aimants permanents bien dimensionné peut façonner ces régimes transitoires avant qu’ils ne se transforment en impulsions destructrices au sein des équipements connectés.
Comment les charges par choc endommagent une chaîne cinématique industrielle
Les charges par choc surviennent lorsque le couple transmis varie plus rapidement que le système mécanique n’est capable de l’absorber ou de le redistribuer. Une commande soudaine, un mécanisme aval bloqué, la reprise du jeu, ou encore une boucle de vitesse mal réglée peuvent engendrer un pic de couple. L’arbre du moteur réagit en premier lieu, puis le couplage et le réducteur subissent une accélération torsionnelle, tandis que la machine entraînée peut ne ressentir la perturbation qu’après un court délai. Des événements répétés peuvent provoquer des phénomènes de fretting, desserrer des fixations, endommager des dents d’engrenage, détériorer des roulements ou causer des désalignements.
AMoteur synchrone à aimants permanents ne supprime pas l’inertie ni ne rend un train rigide flexible. Ce qu’il peut faire, c’est fournir une source de couple électromagnétique commandable. Grâce à une commande vectorielle adaptée, l’entraînement peut limiter la demande de couple, faire varier la vitesse de façon prévisible et réagir à un signal de surcharge sans appliquer immédiatement le couple maximal disponible. Cette distinction est fondamentale : un couple commandé atténue la gravité d’un événement ; la conception mécanique détermine toutefois ce que le train est capable de supporter.
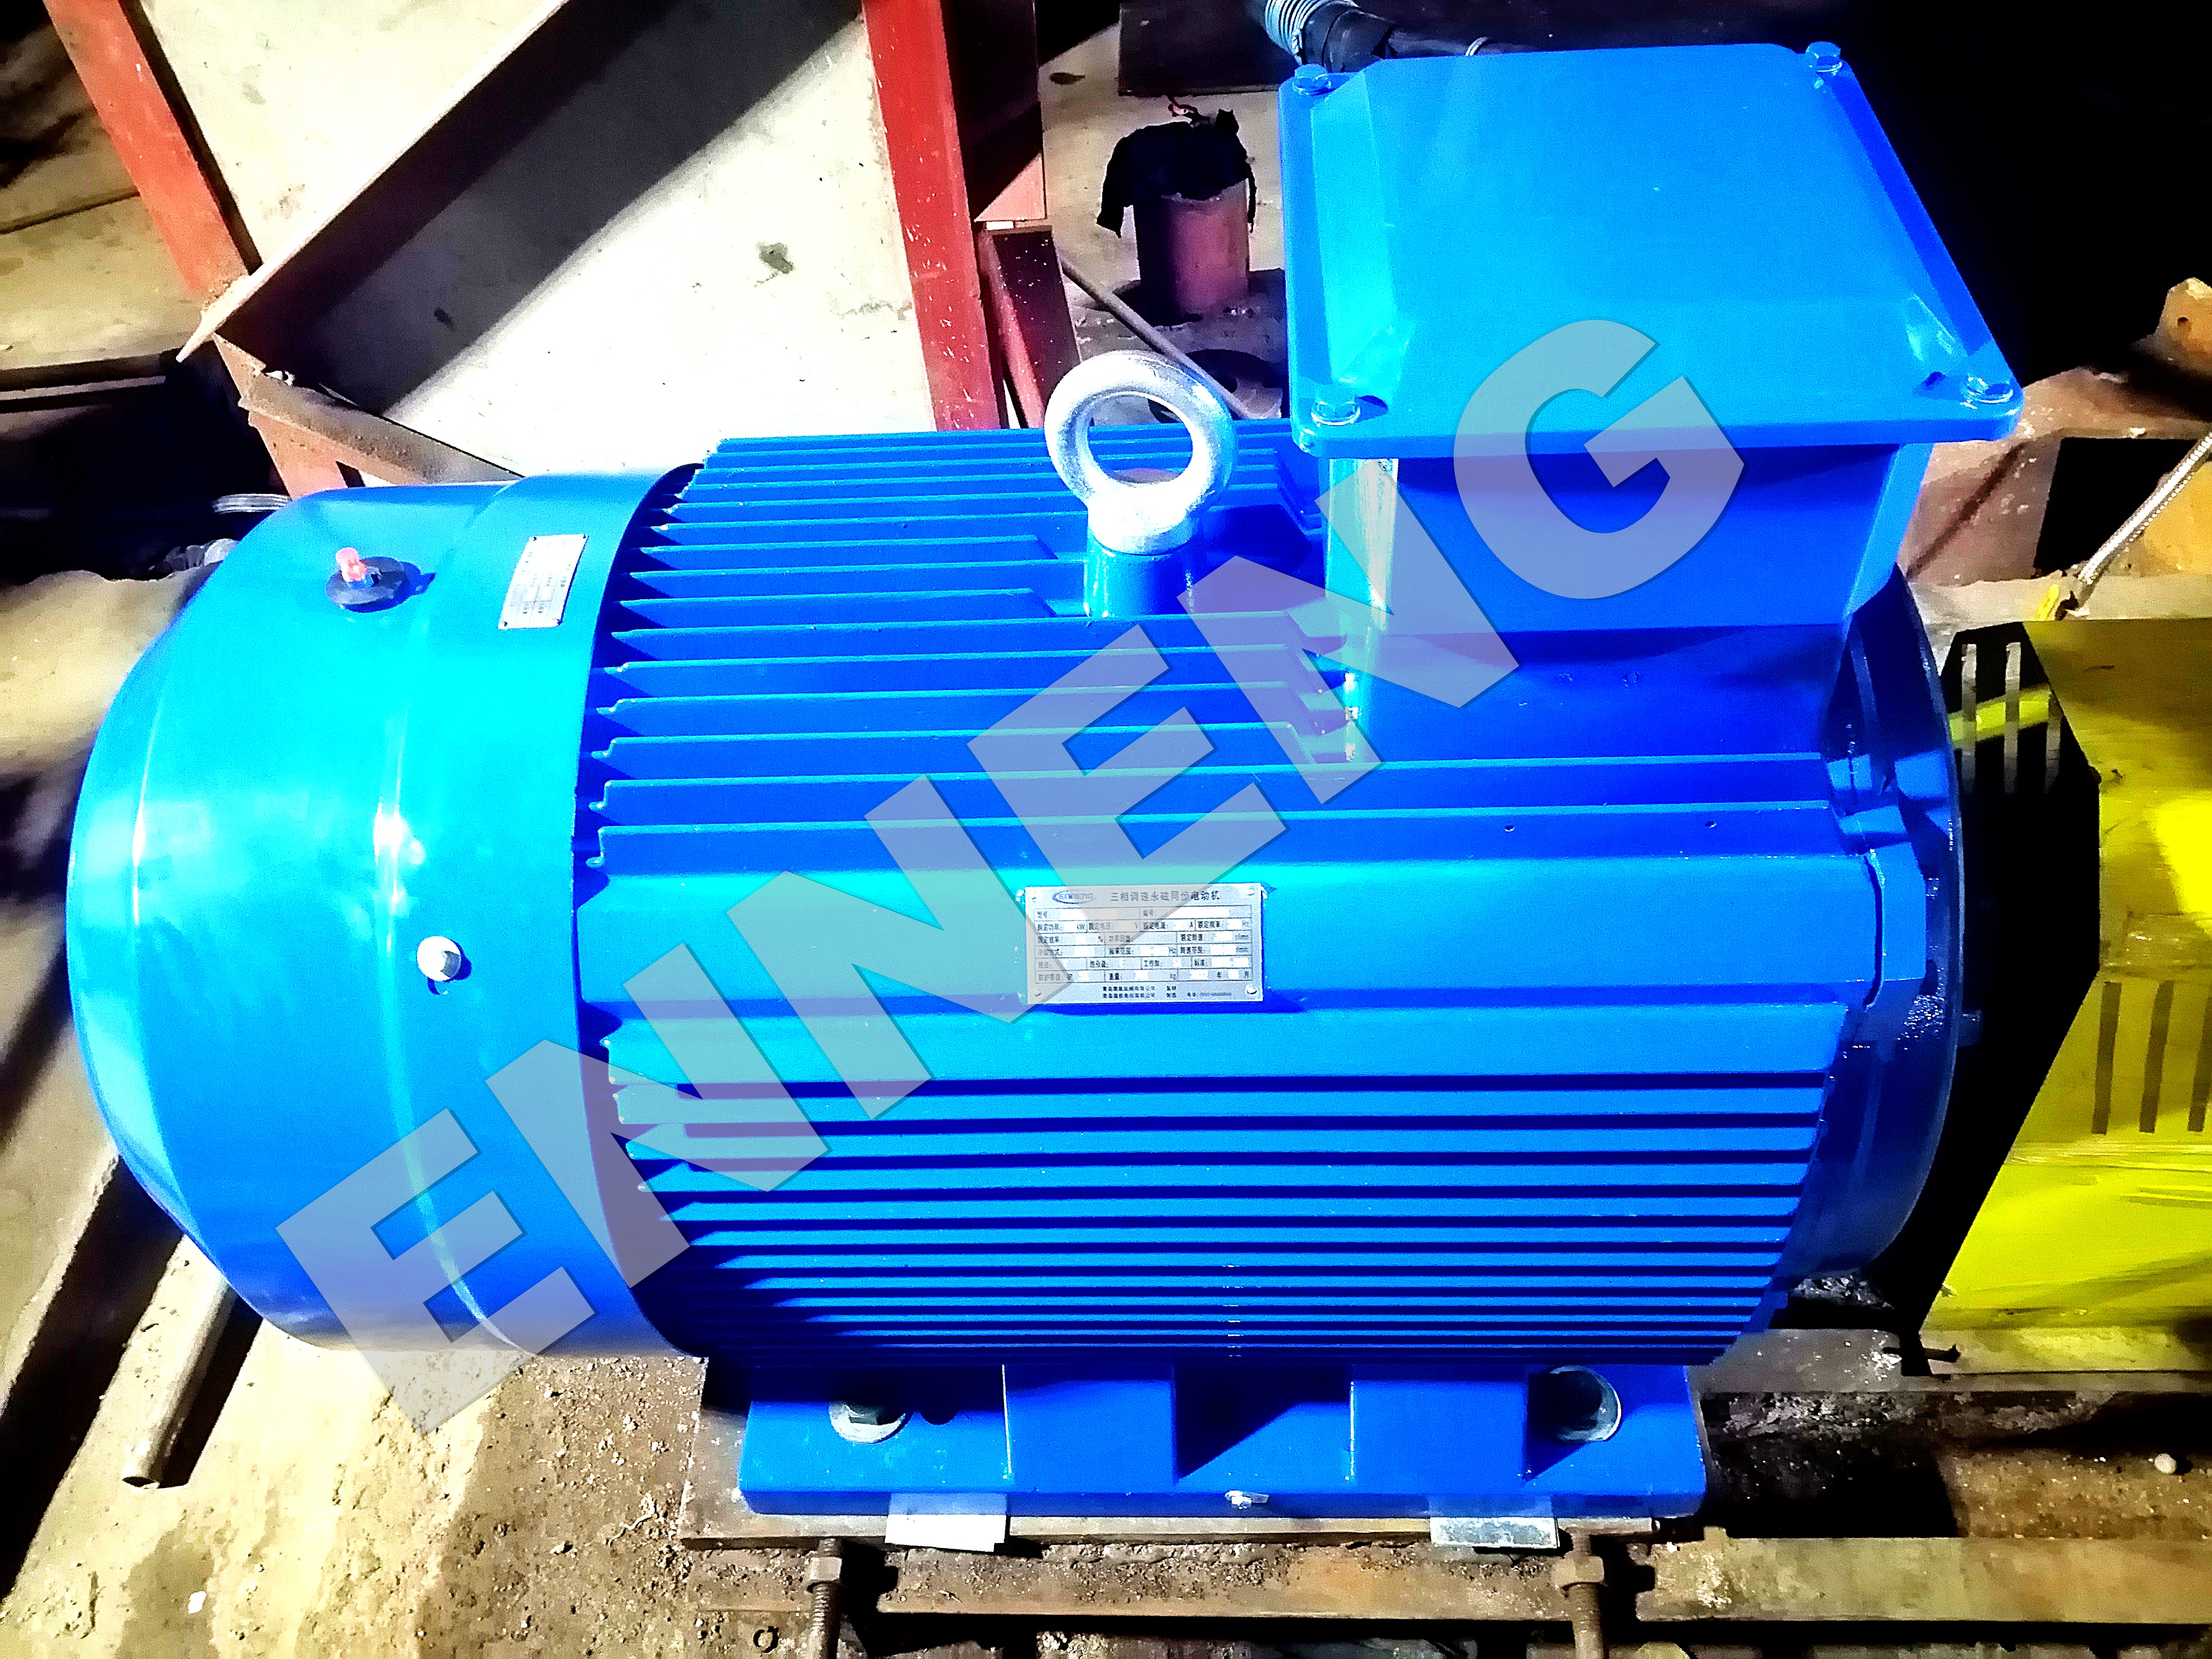
Pourquoi la commande du moteur synchrone à aimants permanents peut atténuer les couples transitoires
1. Le couple peut être géré indépendamment d’une réponse fixe à la vitesse du réseau
AMoteur synchrone à aimants permanents fonctionnant avec un variateur de fréquence compatible permet de réguler simultanément le courant producteur de couple et la vitesse. En pratique, un ingénieur peut définir les paramètres d’accélération, de décélération, de limites de couple, de limites de courant et de réponses aux défauts en fonction du cycle de service réel. Plutôt que de laisser une correction soudaine de vitesse se transformer en un choc mécanique complet, le Moteur synchrone à aimants permanents système peut effectuer cette correction sur un intervalle commandé.
Ceci est particulièrement utile lorsque le processus comporte des démarrages fréquents, des charges matérielles variables ou des obstructions occasionnelles. L’intervalle approprié n’est pas universel : une rampe qui protège un convoyeur à bande légère peut être trop lente pour une ligne sensible à la tension, tandis qu’une rampe rapide répondant aux objectifs de débit peut surcharger un mélangeur à forte inertie. L’application exige un examen couple-temps, et non un paramétrage générique copié depuis une autre machine.
2. Une rétroaction rapide permet de détecter une perturbation avant qu’elle ne se transforme en chocs répétés
AMoteur synchrone à aimants permanents l’onduleur fonctionne généralement à partir d’une rétroaction de vitesse ou de position et estime ou mesure des grandeurs liées au couple. Si la vitesse réelle s’écarte de la consigne pendant un blocage, la logique de commande peut réduire la demande, maintenir un seuil de couple sûr ou déclencher une coupure, selon la philosophie de protection adoptée. Cela ne garantit pas l’absence totale de dommages durant un blocage, mais cela évite le comportement répétitif « pousser plus fort » qui amplifie les contraintes sur les équipements en amont et en aval.
Pour cette raison, une PMSM la solution doit être spécifiée conjointement avec la logique de blocage, de surcharge et de redémarrage du variateur. Un redémarrage automatique peut s’avérer utile en cas d’interruption bénigne du processus, mais il constitue une réponse inappropriée lorsqu’une intervention préalable de l’opérateur, l’accumulation de produit ou une charge mécaniquement bloquée doit d’abord être investiguée.
3. Un couple fluide à basse vitesse peut réduire les événements de reprise de jeu
De nombreux problèmes de choc sont particulièrement visibles à proximité de la vitesse nulle : un convoyeur à engrenages reprend le jeu, une palan se stabilise sous charge ou une chaîne de pompage traverse une condition de faible débit. Un Moteur synchrone à aimants permanents variateur peut délivrer un couple contrôlé à basse vitesse lorsque le système de commande et le choix du moteur conviennent à cette fonction. L’application fluide du couple peut réduire la reprise brutale du jeu, ce qui contribue à protéger les accouplements et les engrenages contre des chocs répétés au contact.
Cela dit, le fonctionnement à faible vitesse modifie les conditions de refroidissement et thermiques. Il convient de vérifier la classe de service du moteur, son boîtier, son dispositif de refroidissement et sa compatibilité avec l’onduleur. La norme IEC 60034-1 fournit le cadre général relatif aux classes de service et aux performances des machines électriques tournantes ; elle constitue un point de départ utile pour confirmer la classe de service, mais ne saurait remplacer une évaluation mécanique transitoire.
Là où l’avantage en matière de protection est le plus crédible
Le cas en faveur d’un Moteur synchrone à aimants permanents est le plus fort lorsque les charges par impact sont liées à des variations de vitesse ou de couple maîtrisables. Des exemples typiques incluent les convoyeurs soumis à des charges variables, les mélangeurs nécessitant un couple de démarrage élevé, les concasseurs ou alimentateurs confrontés à des obstructions intermittentes, les pompes soumises à des changements brusques de procédé, ainsi que les machines devant inverser leur sens de rotation sans provoquer de choc mécanique dans le réducteur. Dans ces cas, le Moteur synchrone à aimants permanents peut s’intégrer à une stratégie coordonnée visant à réduire les chocs d’accélération et à limiter le couple en cas de conditions anormales.
L’avantage est moins direct lorsque l’événement est purement externe : une charge en chute libre, un coup de bélier dans une canalisation, une collision ou une défaillance mécanique en aval. Moteur synchrone à aimants permanents un variateur peut toutefois être programmé pour réagir rapidement, mais il ne saurait remplacer un limiteur de couple, un embrayage de sécurité, un amortisseur hydraulique, un accouplement souple, une goupille de cisaillement ou un réducteur correctement dimensionné, là où ces éléments sont requis.
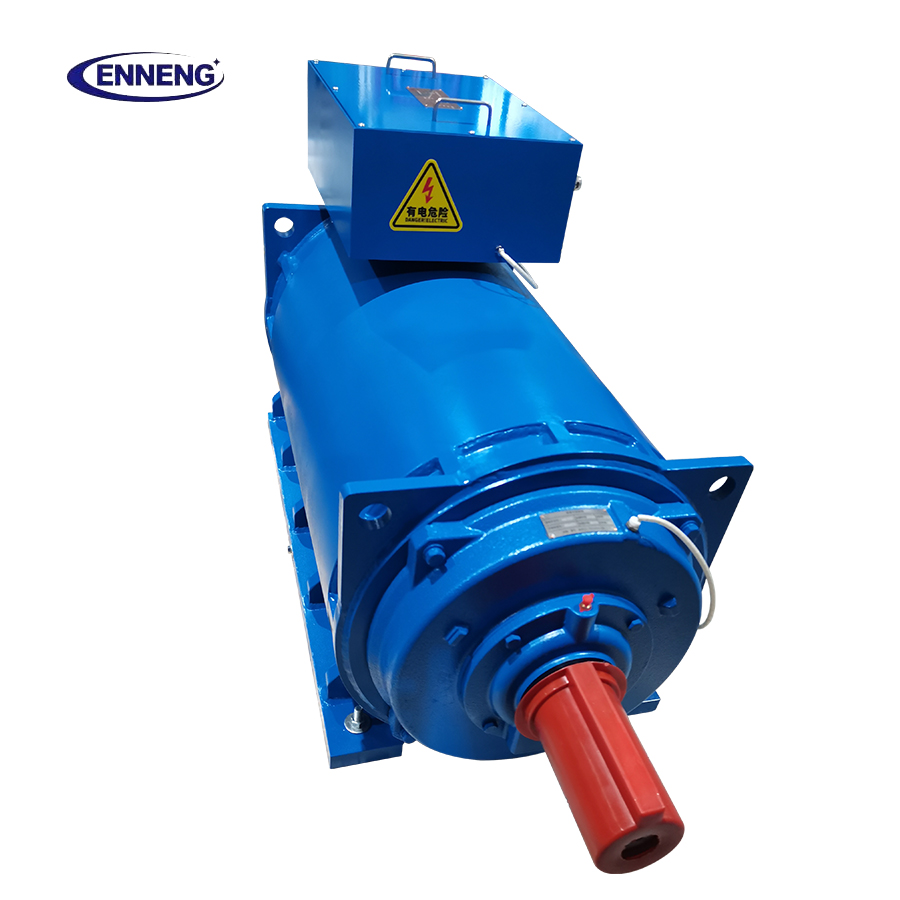
Concevoir le moteur, le variateur et la mécanique comme un seul système de protection
L’approche la plus fiable consiste à cartographier l’ensemble du chemin de charge. Commencer par l’alimentation et le variateur, poursuivre à travers le Moteur synchrone à aimants permanents moteur, l’arbre, l’accouplement, le réducteur et la machine entraînée, puis identifier les points d’origine d’une surcharge transitoire et les endroits où celle-ci peut être limitée en toute sécurité. Prendre en compte l’inertie réfléchie, la raideur torsionnelle, le jeu, le facteur de service, la tolérance au désalignement de l’accouplement, ainsi que le délai nécessaire à l’exécution d’une commande de protection.
- Définir les enveloppes de couple normales et anormales. Inclure les phases de démarrage, d’arrêt, d’inversion de sens, de freinage électrique (plugged) et les scénarios de blocage plausibles.
- Fixer délibérément les limites de couple et de courant. Ne supposez pas qu’une réserve de couple disponible élevée est automatiquement bénéfique pour la machine.
- Coordonnez les rampes d’accélération et de décélération. Une pente contrôlée Moteur synchrone à aimants permanents la rampe doit correspondre au procédé et aux limites torsionnelles de la transmission.
- Sélectionnez la protection mécanique séparément. Utilisez des accouplements élastiques ou des dispositifs limitant le couple là où les conséquences d’un choc le justifient.
- Validez les conditions d’alimentation et de refroidissement. Les recommandations NEMA soulignent l’importance de l’équilibre de la tension aux bornes et des considérations relatives à l’élévation de température ; la qualité électrique peut affecter la marge disponible en régime exigeant.
Vérifications de mise en service empêchant qu’une bonne conception ne cause des dommages
AMoteur synchrone à aimants permanents l’installation doit être validée par des preuves concrètes, et non uniquement par un essai à vide réussi. Enregistrez la consigne de vitesse, la vitesse réelle, l’évolution du courant ou du couple, ainsi que la réponse en vibration lors des transitions les plus exigeantes autorisées. Vérifiez que le comportement limite du couple est stable, que le variateur ne présente pas d’oscillation autour de la consigne de vitesse, et que la reprise après une défaillance ne peut pas redémarrer dans un obstacle dangereux.
Les fiches techniques ne permettent pas de définir à elles seules plusieurs conditions aux limites ; vérifiez donc : la température ambiante, le refroidissement à faible vitesse, l’alignement de l’arbre, l’état du couplage, le jeu du réducteur et la rigidité du bâti. Un Moteur synchrone à aimants permanents variateur peut être très réactif, mais une fondation instable ou un couplage usé peuvent transformer même une simple modification de consigne en un phénomène mécanique significatif.
Contactez-nous
Si vous évaluez des moteurs à aimants permanents destinés à la vente commerciale et que vous avez besoin d’une solution d’entraînement sur mesure garantissant efficacité et longévité, ENNENG est votre partenaire de confiance. Contactez ENNENG dès aujourd’hui .Parlez à notre équipe d’ingénierie technique pour recevoir une proposition d’entraînement personnalisée.
- WhatsApp : +86 18562780228
- Courriel : [email protected]
- Téléphone : +86 532 66000559
Une conclusion pratique de sélection
AMoteur synchrone à aimants permanents réduit le plus efficacement les dommages causés par les charges d’impact lorsque son couple commandable est utilisé pour maîtriser la cause du choc : démarrage brutal, arrêt brusque, réponse à un blocage ou absorption du jeu. La valeur ingénierie ne réside pas simplement dans le fait que le moteur soit à aimants permanents. Elle provient de l’association du Moteur synchrone à aimants permanents avec une commande correctement réglée, une vérification adéquate de la charge et des dispositifs de sécurité mécanique capables de supporter les charges que l’électronique ne peut absorber.
Avant de sélectionner une Moteur synchrone à aimants permanents , demandez le cycle de charge, les données d’inertie, les événements anormaux attendus, le comportement requis au redémarrage ainsi que les limites de chaque composant du chemin de puissance. À partir de ces informations, l’équipe peut spécifier un Moteur synchrone à aimants permanents système qui protège les équipements de production plutôt que de se contenter de fournir une rotation.

