
 EN

Hoekom die PM-sinkroonmotor die impaklas-skade aan bostaande en onderstaande industriële meganiese toerusting verminder
Wanneer 'n transportband vasval, 'n mengsel begin teen 'n swaar partjie of 'n pompreeks 'n skielike prosesversteuring ervaar, bly die skade selde by een komponent. Momentomkeerings en vinnige versnelling kan deur asse, koppeling, ratkas, rieme, lagers en die aangedrewe masjien beweeg. 'n Pm-sinchronemotor kan daardie blootstelling verminder omdat dit die aandrywingstelsel akkurate moment- en spoedbeheer gee. Die belangrike voorwaarde is dat 'n motor nie 'n selfstandige skokabsorbeerder is nie. Die voordeel tree op wanneer die Pm-sinchronemotor , omvormer, koppeling en meganiese beskermingsinstellings as een stelsel ontwerp word.
Van ’n toepassings-ingenieursperspektief is die eerste vraag nie “Is hierdie motor doeltreffend?” nie. Dit is eerder “Wat doen die las tydens begin, stop, vasval en omkeer?” Daardie verskuiwing is belangrik omdat impakskade gewoonlik deur oorgangsmoment veroorsaak word, nie net deur stadige-toestand drywing nie. ’n Behoorlik toegepaste Pm-sinchronemotor kan daardie oorgangse voor hulle skadelike impuls in gekoppelde toerusting word, vorm.
Hoe impaklasse ’n industriële dryflyn beskadig
Impakbelasting tree op wanneer oorgedraande moment vinniger verander as wat die meganiese stelsel kan absorbeer of herverdeel. ’n Skielike bevel, ’n vasgemaakte afstromingmeganism, terugslagopname of ’n swak afgestelde spoedlus kan ’n momentpiek veroorsaak. Die motoras reageer eerste, daarna ervaar die koppeling en ratkas torsionale versnelling, en die aangedrewe masjien kan die steuring na ’n kort vertraging ontvang. Herhaalde gebeure kan bydra tot fretting, los vasgoedere, tande-skade, laerprobleme en misuitlyning.
APm-sinchronemotor verwyder nie traagheid nie of maak 'n stywe trein buigsaam nie. Wat dit wel kan doen, is om 'n beheerbare elektromagnetiese draaimomentbron te verskaf. Met geskikte vektorbeheer kan die aandrywing die draaimomentvraag beperk, spoed voorspelbaar verhoog of verlaag, en op 'n oorbelastingsein reageer sonder om onmiddellik die maksimum beskikbare draaimoment toe te pas. Daardie verskil is sentraal: beheerde draaimoment verminder die erns van 'n gebeurtenis; meganiese ontwerp bepaal steeds wat die trein kan oorleef.
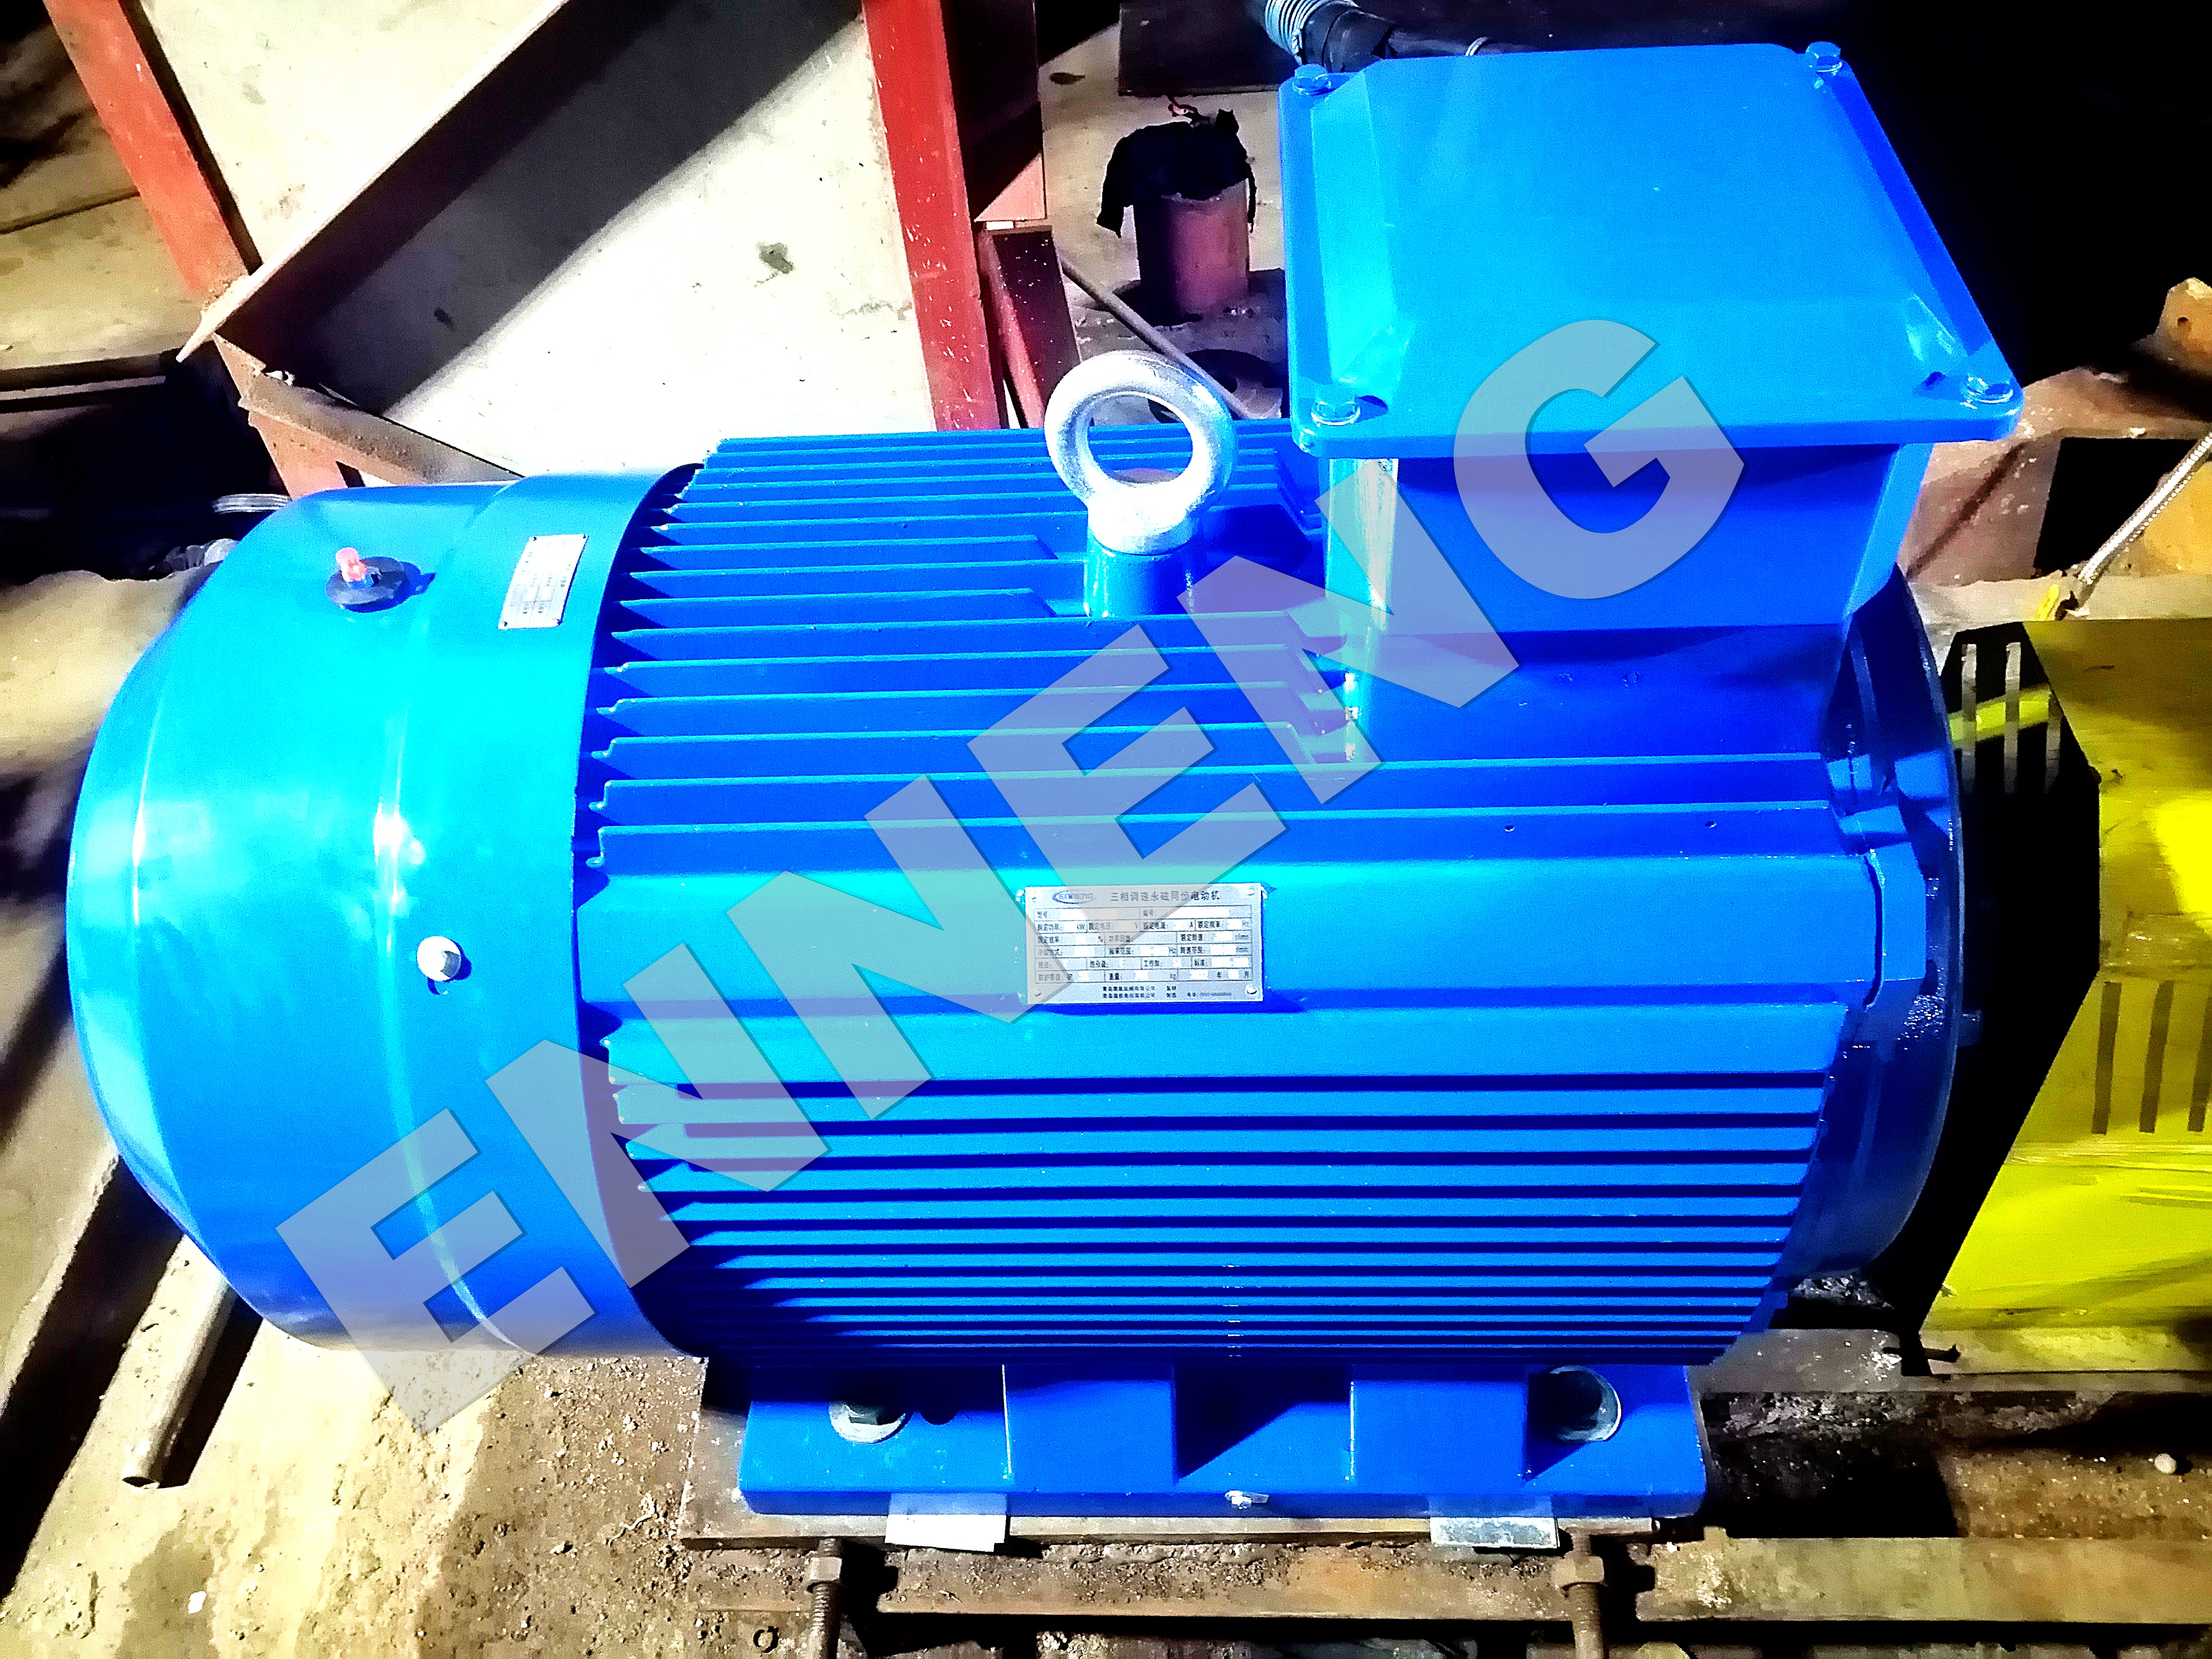
Hoekom PM-sinkroonmotorbeheer oorgangsdraaimoment kan versag
1. Draaimoment kan onafhanklik van 'n vasgeleë lynspoedreaksie bestuur word
APm-sinchronemotor bedryf met 'n kompatible veranderlike-frekwensie-aandrywing kan beide die draaimoment-veroorasakende stroom en spoed gelyktydig reguleer. In praktiese terme kan 'n ingenieur versnelling, vertraging, draaimomentbeperkings, stroombeperkings en foutreaksies rondom die werklike bedryfsiklus instel. In plaas daarvan om 'n skielike spoedkorreksie toe te laat om 'n volledige meganiese impak te word, kan die Pm-sinchronemotor stelsel die korreksie oor 'n beheerde tydinterval uitvoer.
Dit is veral nuttig waar 'n proses gereelde beginne, wisselende materiaallastings of geleentlike verstoppings het. Die regte interval is nie universeel nie. 'n Helling wat 'n ligte bandkonveerder beskerm, kan te stadig wees vir 'n spanning-gevoelige lyn, terwyl 'n vinnige helling wat deursettingsdoelwitte bereik, 'n hoë-inersie-mengselbeker oorbelas kan laat. Die toepassing vereis 'n wringkrag-teen-tyd-ondersoek, nie 'n algemene instelling wat van 'n ander masjien gekopieer is nie.
2. Vinnige terugvoer kan 'n steuring opspoor voordat dit herhaalde skok word
APm-sinchronemotor die aandrywing werk gewoonlik vanaf spoed- of posisie-terugvoer en skat of meet wringkrag-verwante veranderlikes. Indien die werklike spoed tydens 'n verstopping van die bevel afdaal, kan die beheerlogika die versoek verminder, 'n veilige wringkragdrempel handhaaf of volgens die beskermingsfilosofie afskakel. Dit verseker nie nul-skade tydens 'n blokkering nie, maar dit kan die herhaalde 'dui harder' gedrag vermy wat spanning in voor- en agterstroom-toerusting versterk.
Vir daardie rede 'n Permanent Magnet Motor PMSM die oplossing moet saam met die drywer se stalling-, oorbelasting- en herbegin-logika gespesifiseer word. 'n Outomatiese herbegin kan nuttig wees vir 'n onskuldige prosesonderbreking, maar dit is die verkeerde reaksie waar 'n bediener, produkopbou of 'n meganies vasgelokte las eers ondersoek moet word.
3. Gladde lae-spoed-draaimoment kan terugslag-opname-gebeurtenisse verminder
Baie impakprobleme is die mees sigbaar naby nul spoed: 'n Gereedstelde transportband neem toe ruimte op, 'n takel sak in die las in, of 'n pompreeks gaan deur 'n lae-vloei-toestand. 'n Pm-sinchronemotor kan beheerde draaimoment by lae spoed lewer wanneer die beheerstelsel en motorkeuse geskik is vir daardie taak. Gladde draaimomenttoepassing kan skielike terugslag-opname verminder, wat koppeling en ratverbindings beskerm teen herhaalde kontakskokke.
Daar word egter op gewys dat bedryf teen lae spoed die verkoeling en termiese toestande verander. Die motor se dienswaardering, behuising, verkoelingsreëling en kompatibiliteit met die omvormer moet nagegaan word. IEC 60034-1 verskaf die algemene konteks vir waardering en prestasie van roterende elektriese masjiene; dit is ’n nuttige beginpunt om die dienswaardering te bevestig, maar nie ’n vervanging vir ’n oorgangsmeganiese assessering nie.
Waar die beskermingsvoordeel die mees geloofwaardigste is
Die saak vir ’n Pm-sinchronemotor is die sterkste wanneer impakbelasting verbind is aan beheerbare spoed- of wringkragveranderings. Tipiese voorbeelde sluit onder andere konveiers met wisselende lasse, mengmasjiene met hoë beginwringkrag, brekers of voerders met onderbrekende hindernisse, pompe wat aan skielike prosesveranderings onderwerp is, en masjinerie wat sonder om ’n ratkas te laat bots, moet omkeer. In hierdie gevalle kan die Pm-sinchronemotor deel uitmaak van ’n gekoördineerde strategie wat versnellingskok verminder en wringkrag tydens abnormale toestande beperk.
Die voordeel is minder direk wanneer die gebeurtenis suiwer buitenskinds is: ’n valende las, ’n pyphamer-gebeurtenis, ’n botsing of ’n meganiese mislukking stroomaf. ’n Pm-sinchronemotor kan steeds geprogrammeer word om vinnig te reageer, maar dit kan nie ’n wringkragbeperker, veiligheidskoppeling, hidrouliese demper, veerkoppeling, skuifpen of ’n regte ratkas met die korrekte waardes vervang waar hierdie items vereis word nie.
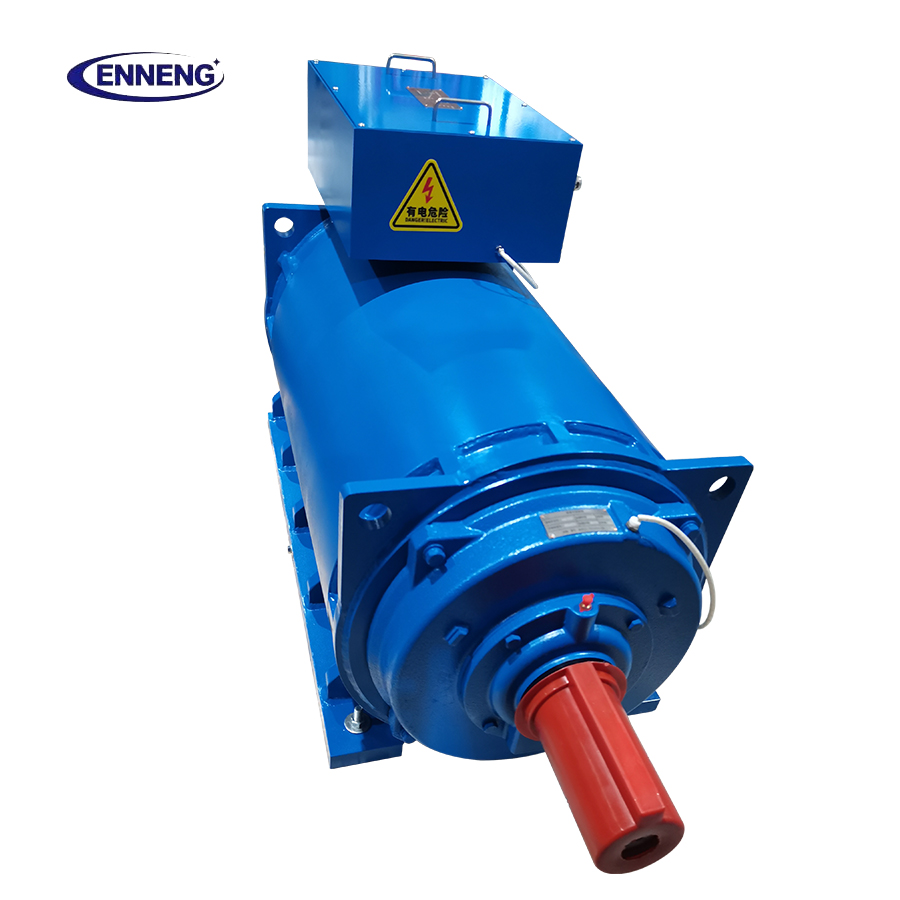
Ontwerp die motor, drywingseenheid en meganika as een beskermingsstelsel
Die betroubaarste benadering is om die volledige laspad in kaart te bring. Begin by die voorsiening en drywingseenheid, gaan voort deur die Pm-sinchronemotor , as, koppeling, ratkas en aangedrewe masjien, en identifiseer dan waar ’n oorgangstoestand kan begin en waar dit veilig beperk kan word. Oorweeg weerstand teen rotasie wat na die drywing terugwerk, torsionele styfheid, spel, diensfaktor, toleransie vir koppelingmisuitlyning en die tyd wat nodig is vir ’n beskermende bevel om effek te hê.
- Definieer normale en abnormale wringkragomhulsel. Sluit opstart, stop, omkeer, kortsluitingstoestande en gelooflike vasval-situasies in.
- Stel wringkrag- en stroombeperkings doelbewus. Moen nie aan dat 'n hoë beskikbare wringkragreser outomaties voordelig vir die masjien is nie.
- Koördineer versnellings- en vertragingsrampe. 'n Beheerde Pm-sinchronemotor die ramp moet by die proses en die dryflyn se torsie-beperkings pas.
- Kies meganiese beskerming afsonderlik. Gebruik veerkoppelinge of wringkragbeperkende toestelle waar die gevolg van 'n skok dit regverdig.
- Bevestig die voeding- en verkoelingsomstandighede. NEMA-riglyne beklemtoon die belangrikheid van terminaalspanningsbalans en temperatuurstygingoorwegings; elektriese gehalte kan die marjin wat tydens streng diens beskikbaar is, beïnvloed.
Inwerkingstellingstoetse wat verhoed dat 'n goeie ontwerp skade veroorsaak
APm-sinchronemotor installasie moet met bewyse goedgekeur word, nie net met ’n suksesvolle leë-loop-proef nie. Neem die spoedbevel, werklike spoed, stroom- of wringkragneiging en vibrasierespons aan gedurende die mees gevorderde toegelate oorgange. Kontroleer dat die wringkragbeperkingsgedrag stabiel is, dat die aandrywing nie rondom ’n spoedinstelling punt “soek” nie, en dat foutherstel nie in ’n onveilige verstopping kan begin nie.
Datablaaie kan nie verskeie grensvoorwaardes self oplos nie, dus kontroleer: omgewingstemperatuur, koeling by lae spoed, asuitlyning, koppelingstoestand, ratkas-speling en die styfheid van die basis. ’n Pm-sinchronemotor kan baie reaksievlugtig wees, maar ’n los fondasie of verslete koppeling kan selfs ’n beskeie bevelverandering in ’n meganiese gebeurtenis verander.
Neem kontak met ons op
As u ‘n kommersiële permanente-magneetmotore vir verkoop evalueer en ‘n ingenieursaandrywingoplossing benodig wat doeltreffendheid en lang lewensduur waarborg, is ENNENG u betroubare vennoot. Neem vandag nog kontak met ENNENG op .Praat met ons tegniese ingenieurspan om ‘n aangepaste aandrywingvoorstel te ontvang.
- WhatsApp:+86 18562780228
- E-pos: [email protected]
- Telefoon: +86 532 66000559
’n Praktiese keusegevolgtrekking
APm-sinchronemotor verlaag impakbelasting-skade die effektiefste wanneer sy beheerbare wringkrag gebruik word om die oorsaak van die skok te beheer: aggressiewe begin, skielike stop, vasgeval-reaksie of terugslag-opname. Die ingenieurswaarde lê nie bloot daarin dat die motor permanent-magneet-gebaseer is nie. Dit kom van die koppeling van die Pm-sinchronemotor met korrek afgestel beheer, toepaslike diensverifikasie en meganiese veiligheidsmaatreëls wat die belastings hanteer wat elektronika nie kan absorbeer nie.
Voordat jy kies Pm-sinchronemotor , vra vir die belastingsiklus, traagheiddata, verwagte abnormale gebeurtenisse, vereiste herbegin-gedrag en die perke van elke komponent in die kragpad. Met daardie inligting kan die span 'n Pm-sinchronemotor stelsel spesifiseer wat produksie-uitrusting beskerm eerder as om bloot rotasie te lewer.

