
 EN

Mengapa Motor Sinkron Magnet Permanen (PM) mengurangkan kerosakan akibat beban hentam terhadap peralatan mekanikal industri di bahagian hulu dan hilir
Apabila suatu konveyor tersumbat, pengadun bermula melawan kelompok berat, atau turus pam mengalami gangguan proses mendadak, kerosakan jarang terhad pada satu komponen sahaja. Pembalikan tork dan pecutan pantas boleh merambat melalui aci, sambungan, kotak gear, tali sawat, galas, dan jentera yang dipacu. Sebuah Motor sinkron pm boleh membantu mengurangkan pendedahan tersebut kerana ia memberikan kawalan tork dan kelajuan yang tepat kepada sistem pemacu. Syarat penting ialah motor bukan penyerap kejutan kendiri. Manfaat ini muncul apabila Motor sinkron pm , inverter, sambungan, dan tetapan perlindungan mekanikal direka sebagai satu sistem tunggal.
Dari sudut pandangan kejuruteraan aplikasi, soalan pertama bukanlah “Adakah motor ini cekap?” Tetapi “Apakah yang dilakukan beban semasa permulaan, penghentian, terkunci, dan pusingan balik?” Perubahan perspektif ini penting kerana kerosakan akibat hentaman biasanya disebabkan oleh tork sementara, bukan kuasa keadaan mantap sahaja. Suatu Motor sinkron pm yang dipasang dengan betul boleh membentuk tork sementara tersebut sebelum ia menjadi impuls merosakkan pada peralatan yang bersambung.
Cara beban hentaman merosakkan sistem pemacu industri
Beban hentaman berlaku apabila tork yang dihantar berubah lebih cepat daripada sistem mekanikal mampu menyerap atau mengagihkannya semula. Arahan mendadak, mekanisme hiliran yang terkunci, pengambilan jarak main bebas (backlash), atau gelung kelajuan yang tidak ditetapkan dengan baik boleh mencipta tork puncak. Acis motor bertindak balas terlebih dahulu, kemudian sambungan dan kotak gear mengalami pecutan torisional, manakala jentera yang dipacu mungkin menerima gangguan tersebut selepas jeda pendek. Kejadian berulang boleh menyumbang kepada kerosakan geseran (fretting), penyepit longgar, kerosakan gigi, tekanan pada bantalan, dan ketidakselarasan.
AMotor sinkron pm tidak menghilangkan inersia atau menjadikan kereta api yang kaku lebih lentur. Apa yang boleh dilakukannya ialah menyediakan sumber tork elektromagnetik yang boleh dikawal. Dengan kawalan vektor yang sesuai, pemacu boleh menghadkan tuntutan tork, meningkatkan kelajuan secara dapat diramal, dan memberi tindak balas terhadap isyarat beban berlebihan tanpa serta-merta mengenakan tork maksimum yang tersedia. Perbezaan ini merupakan aspek utama: tork yang dikawal mengurangkan keparahan suatu peristiwa; rekabentuk mekanikal masih menentukan apa yang mampu ditahan oleh kereta api.
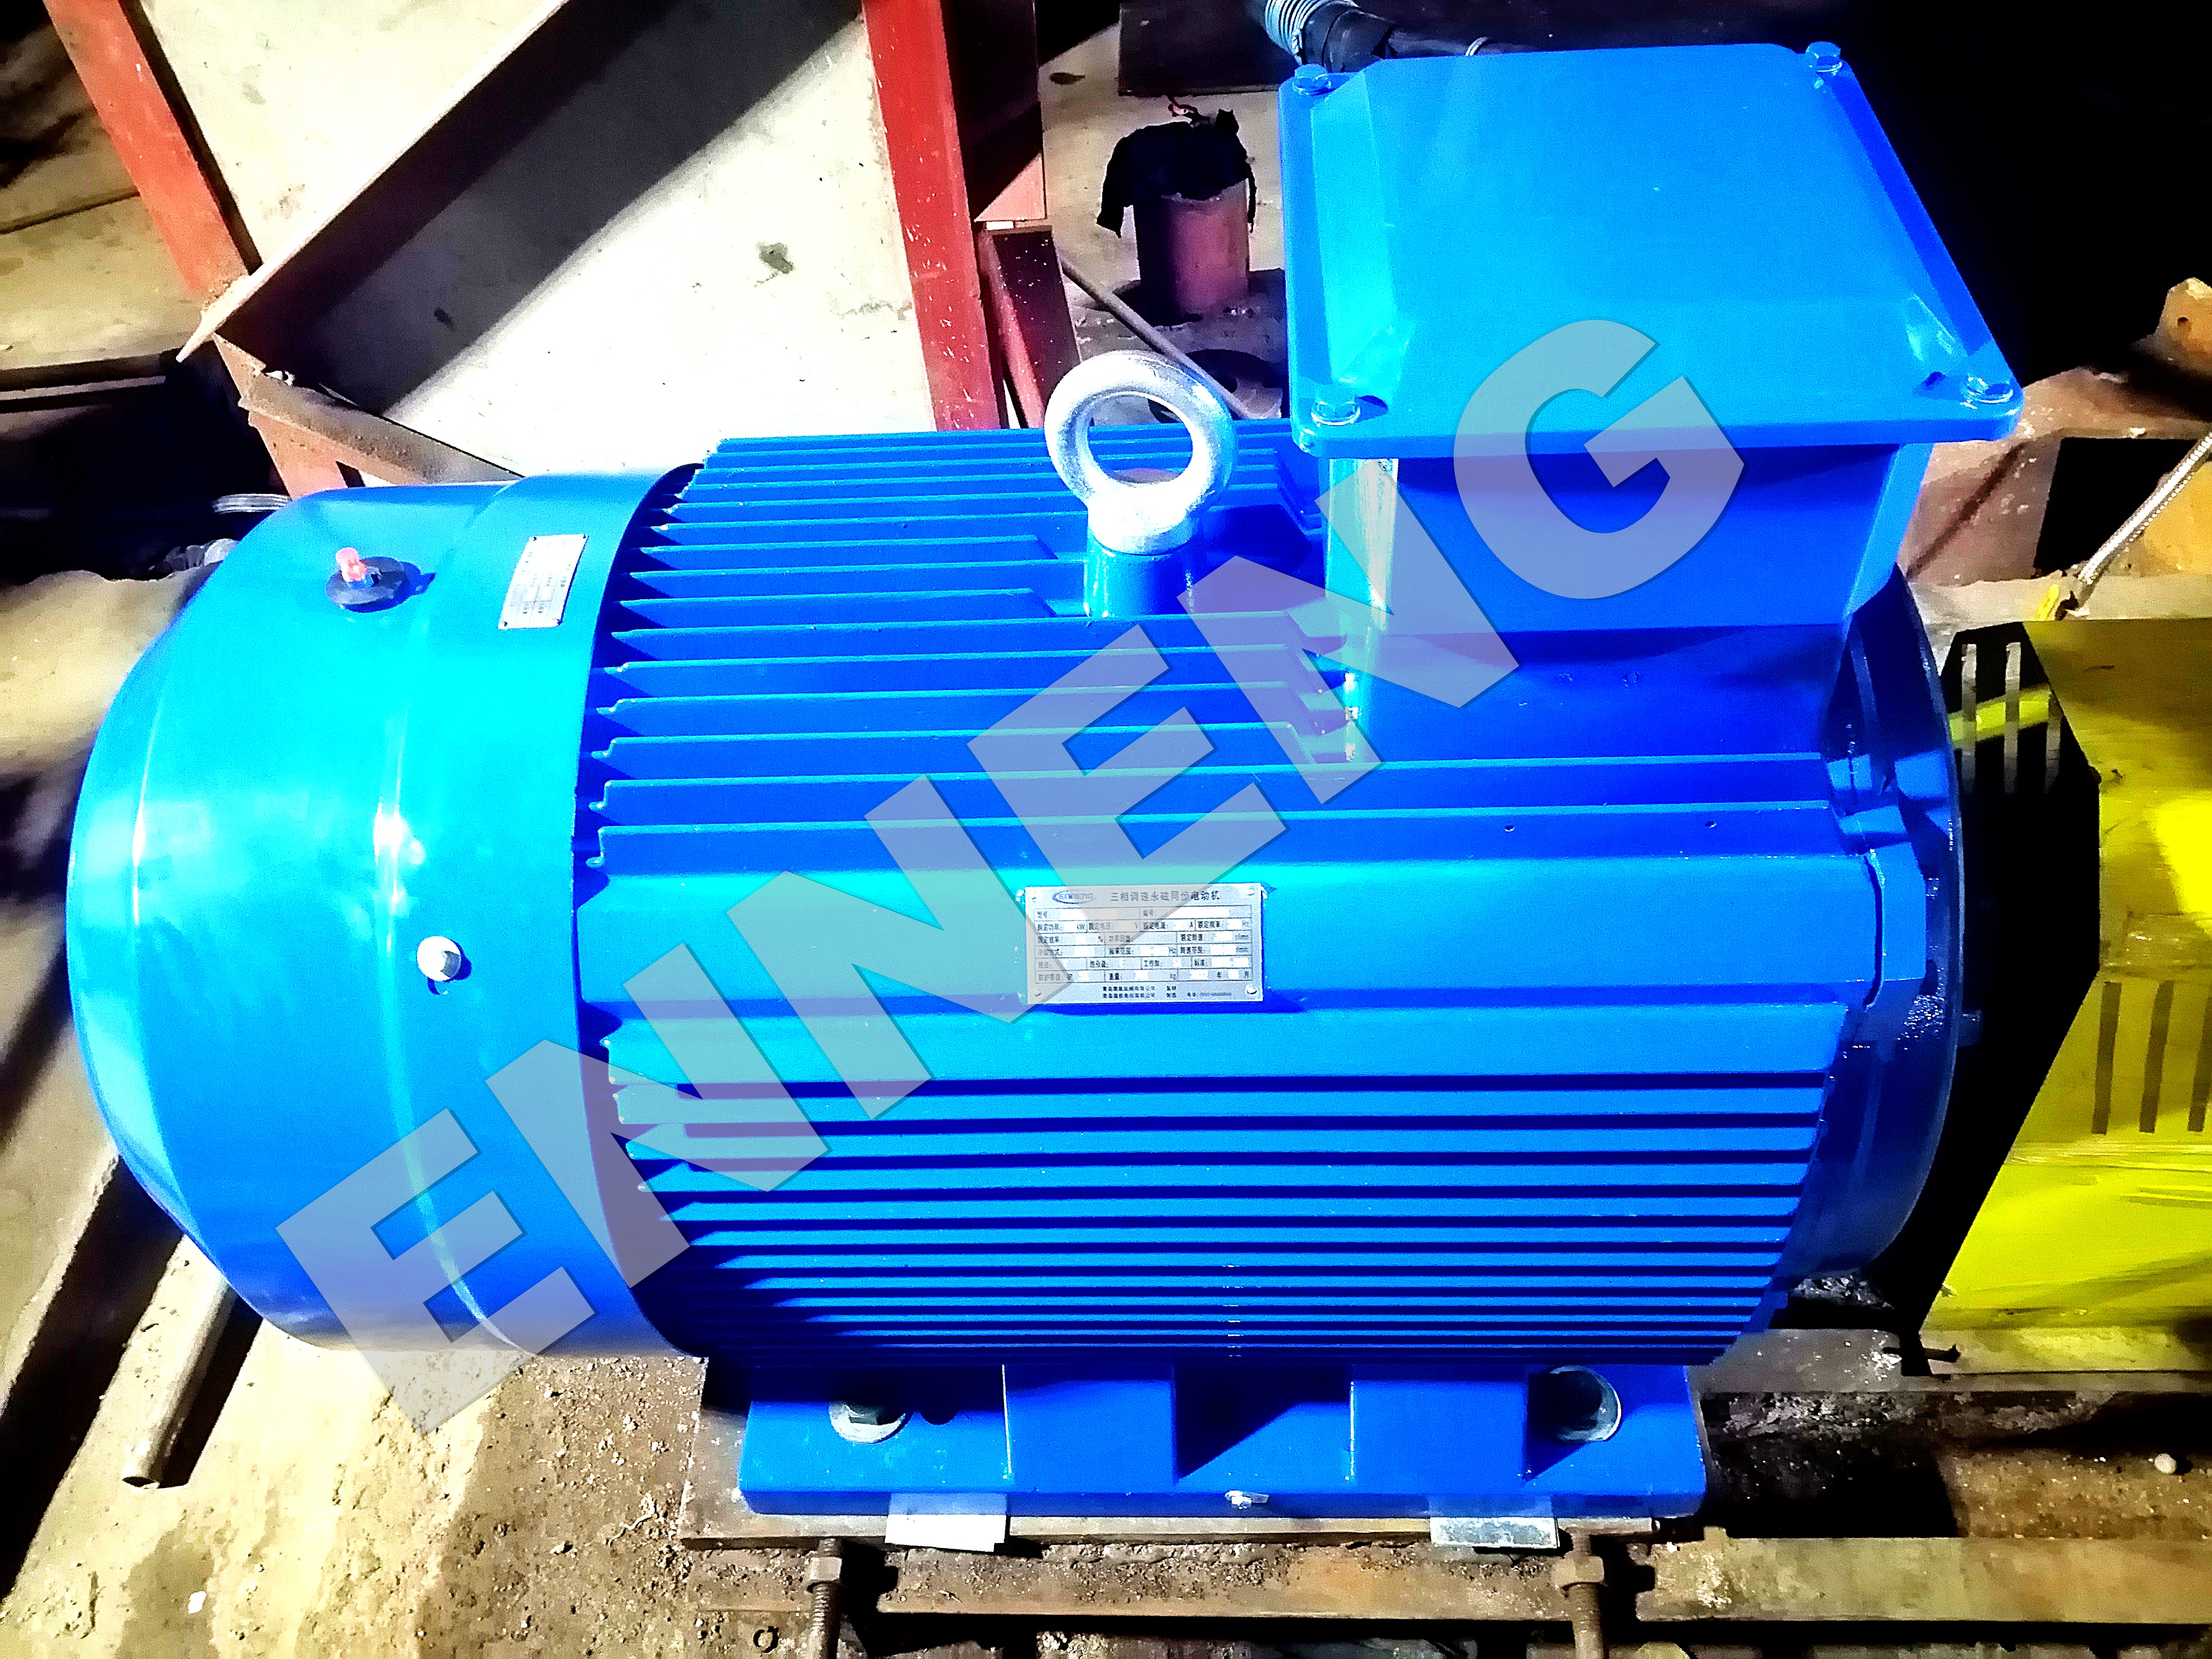
Mengapa kawalan motor sinkron magnet kekal boleh melunakkan tork sementara
1. Tork boleh dikendalikan secara bebas daripada tindak balas kelajuan talian tetap
AMotor sinkron pm dikendalikan dengan pemacu frekuensi berubah yang serasi boleh mengatur arus penghasil tork dan kelajuan secara serentak. Dalam istilah praktikal, jurutera boleh menetapkan pecutan, nyahpecutan, had tork, had arus, dan tindak balas kegagalan berdasarkan kitaran tugas sebenar. Daripada membenarkan pembetulan kelajuan mendadak menjadi hentaman mekanikal penuh, Motor sinkron pm sistem boleh membuat pembetulan tersebut dalam selang masa yang dikawal.
Ini amat berguna di mana suatu proses mempunyai permulaan yang kerap, beban bahan yang berubah-ubah, atau halangan berulang. Selang masa yang sesuai tidak bersifat universal. Suatu lereng yang melindungi penghantar tali sawat ringan mungkin terlalu perlahan untuk suatu talian yang peka terhadap tegangan, manakala suatu lereng pantas yang memenuhi sasaran keluaran mungkin memberi tekanan berlebihan kepada pengadun berinertia tinggi. Aplikasi ini memerlukan suatu kajian tork terhadap masa, bukan suatu tetapan am yang disalin daripada mesin lain.
2. Maklum balas pantas boleh mengesan gangguan sebelum ia berubah menjadi hentaman berulang
AMotor sinkron pm pemacu biasanya beroperasi berdasarkan maklum balas kelajuan atau kedudukan serta menganggar atau mengukur pemboleh ubah berkaitan tork. Jika kelajuan sebenar menyimpang daripada arahan semasa tersumbat, logik kawalan boleh mengurangkan permintaan, mengekalkan had tork yang selamat, atau mencetuskan pelindung mengikut falsafah perlindungan. Ini tidak menjamin tiada kerosakan semasa tersumbat, tetapi ia boleh mengelakkan tingkah laku berulang ‘tolak lebih kuat’ yang meningkatkan tekanan pada peralatan hulu dan hilir.
Oleh sebab itu, satu PMSM penyelesaian harus dinyatakan bersama-sama dengan logik henti, beban berlebihan, dan mulakan semula pemacu. Mulakan semula secara automatik mungkin berguna untuk gangguan proses yang tidak kritikal, tetapi ini merupakan tindak balas yang salah apabila seorang operator, penumpukan produk, atau beban terkunci secara mekanikal perlu disiasat terlebih dahulu.
3. Tork kelajuan rendah yang lancar dapat mengurangkan peristiwa pengambilan kelegaan (backlash)
Ramai masalah impak paling ketara berhampiran kelajuan sifar: sebuah konveyor bergerigi mengambil kelegaan, sebuah kren menetap ke dalam beban, atau satu turutan pam melalui keadaan aliran rendah. Sebuah Motor sinkron pm dapat memberikan tork terkawal pada kelajuan rendah apabila sistem kawalan dan pemilihan motor sesuai untuk tugas tersebut. Aplikasi tork yang lancar dapat mengurangkan pengambilan kelegaan (backlash) secara tiba-tiba, yang membantu melindungi sambungan (couplings) dan gigi (gear meshes) daripada hentaman sentuhan berulang.
Walaupun begitu, operasi kelajuan rendah mengubah keadaan penyejukan dan haba. Kadar tugas motor, pelindungnya, susunan penyejukan, dan keserasian dengan inverter perlu disemak. IEC 60034-1 memberikan konteks umum mengenai kadar tugas dan prestasi untuk jentera elektrik berputar; ini merupakan titik permulaan yang berguna untuk mengesahkan kadar tugas, bukan pengganti bagi penilaian mekanikal sementara.
Di mana manfaat perlindungan paling boleh dipercayai
Kes untuk sebuah Motor sinkron pm paling kuat apabila beban hentaman dikaitkan dengan perubahan kelajuan atau daya kilas yang boleh dikawal. Contoh lazim termasuk konveyor dengan beban berubah-ubah, pengadun dengan daya kilas pecah awal yang tinggi, penghancur atau pengumpan dengan halangan berkala, pam yang terdedah kepada perubahan proses mendadak, dan jentera yang mesti berpusing balik tanpa menghentam gearboks. Dalam kes-kes ini, Motor sinkron pm boleh menjadi sebahagian daripada strategi terkoordinasi yang mengurangkan kejutan pecutan dan mengehadkan daya kilas semasa keadaan tidak normal.
Manfaatnya kurang langsung apabila peristiwa tersebut sepenuhnya luaran: beban jatuh, peristiwa ketukan paip, perlanggaran, atau kegagalan mekanikal di hulu. Motor sinkron pm boleh masih diprogram untuk bertindak balas dengan cepat, tetapi tidak dapat menggantikan pelimit tork, kopling keselamatan, penyerap hidraulik, sambungan lentur, pin putus, atau kotak gear yang diberi kadar dengan betul di mana item-item tersebut diperlukan.
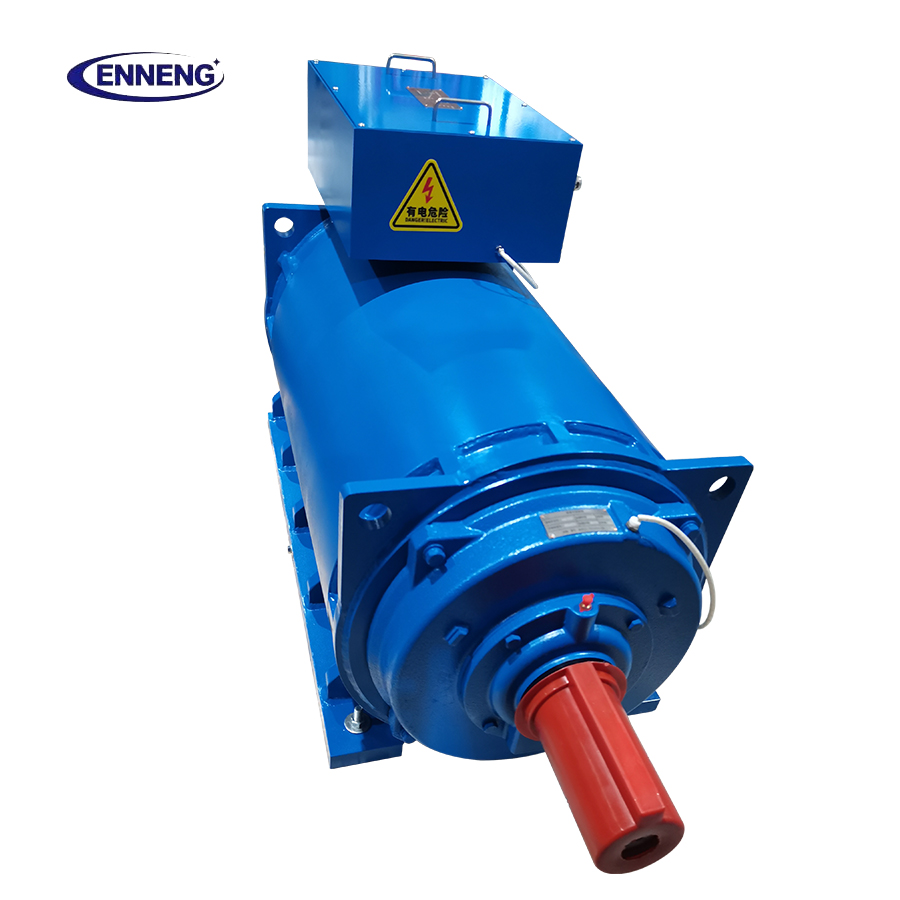
Rekabentuk motor, pemacu, dan komponen mekanikal sebagai satu sistem perlindungan
Pendekatan paling boleh dipercayai ialah memetakan keseluruhan laluan beban. Mulakan dari bekalan dan pemacu, teruskan melalui Motor sinkron pm , aci, sambungan, kotak gear, dan jentera yang dipacu, kemudian kenal pasti di mana transien boleh bermula dan di mana ia boleh dibataskan secara selamat. Pertimbangkan inersia pantulan, kekukuhan torisional, kelegaan torisional, faktor perkhidmatan, toleransi ketidakselarasan sambungan, dan masa yang diperlukan bagi arahan perlindungan untuk berkesan.
- Takrifkan julat tork normal dan tidak normal. Sertakan keadaan permulaan, penghentian, pusingan balik, keadaan terpalam (plugged), dan senario tersangkut yang munasabah.
- Tetapkan had tork dan had arus secara sengaja. Jangan menganggap bahawa cadangan tork yang tinggi secara automatik memberi manfaat kepada jentera.
- Koordinasikan cerun pecutan dan nyahpecutan. Kecerunan yang dikawal Motor sinkron pm cerun harus sepadan dengan proses dan had torsi sistem pemacuan.
- Pilih perlindungan mekanikal secara berasingan. Gunakan sambungan lentur atau peranti penghad tork di mana akibat kejutan memerlukannya.
- Sahkan keadaan bekalan dan penyejukan. Garispanduan NEMA menekankan kepentingan keseimbangan voltan terminal dan pertimbangan kenaikan suhu; kualiti elektrik boleh mempengaruhi jarak keselamatan yang tersedia semasa tugas mencabar.
Semakan pemasangan yang mengelakkan rekabentuk baik daripada menyebabkan kerosakan
AMotor sinkron pm pemasangan harus dilaksanakan dengan bukti, bukan hanya dengan ujian tanpa beban yang berjaya. Rekod arahan kelajuan, kelajuan sebenar, corak arus atau tork, dan sambutan getaran melalui peralihan paling mencabar yang dibenarkan. Pastikan tingkah laku had tork adalah stabil, pemacu tidak berayun di sekitar titik tetap kelajuan, dan pemulihan daripada kegagalan tidak boleh bermula semula ke dalam halangan yang tidak selamat.
Lembaran data tidak dapat menyelesaikan beberapa syarat sempadan secara sendirinya, jadi semak: suhu persekitaran, penyejukan pada kelajuan rendah, penyelarasan aci, keadaan sambungan, kelegaan gearboks, dan kekukuhan tapak. A Motor sinkron pm boleh menjadi sangat responsif, tetapi asas yang longgar atau sambungan yang haus boleh mengubah perubahan arahan yang sederhana pun menjadi peristiwa mekanikal.
Hubungi Kami
Jika anda menilai motor magnet kekal komersial untuk dijual dan memerlukan penyelesaian pemacuan yang direkabentuk khusus bagi menjamin kecekapan dan jangka hayat yang panjang, ENNENG ialah rakan percaya anda. Hubungi ENNENG Hari Ini .Bercakap dengan pasukan kejuruteraan teknikal kami untuk menerima cadangan pemacuan tersuai.
- WhatsApp:+86 18562780228
- E-mel: [email protected]
- Telefon: +86 532 66000559
Kesimpulan pilihan praktikal
AMotor sinkron pm mengurangkan kerosakan akibat beban hentaman paling berkesan apabila tork boleh kawalnya digunakan untuk menguruskan punca kejutan: permulaan yang agresif, penghentian mendadak, tindak balas terkunci, atau pengambilan kesilapan. Nilai kejuruteraannya bukan sekadar motor berbasis magnet kekal. Ia datang daripada pasangan Motor sinkron pm dengan kawalan yang ditetapkan secara tepat, pengesahan tugas yang sesuai, dan perlindungan mekanikal yang menangani beban yang tidak dapat diserap oleh elektronik.
Sebelum memilih Motor sinkron pm , mintalah kitaran beban, data inersia, peristiwa tidak normal yang dijangka, tingkah laku permulaan semula yang diperlukan, dan had setiap komponen dalam laluan kuasa. Dengan maklumat itu, pasukan boleh menentukan spesifikasi satu Motor sinkron pm sistem yang melindungi peralatan pengeluaran, bukan sekadar memberikan putaran.

