
why-pm-synchronous-motor-delivers-stable-torque-output-under-complex-variablespeed-working-modes, why-pm-synchronous-motor-delivers-stable-torque-output-under-complex-variablespeed-working-modes, /blog
EN

2026/09/15
Ang mga makina na pumapabilis, kumakapit, at nagbabago ng direksyon ay nangangailangan ng mataas na torque mula sa drive—na hindi kailanman nabubunyag sa fixed-speed rating. Ang PM Synchronous Motor ay idinisenyo upang tugunan ito, dahil ang rotor field nito ay nakakonekta nang direkta sa power supply, kaya ang torque ay laging available mula sa standstill hanggang sa rated speed. Ang pinakamahirap na bahagi ay panatilihin ang parehong antas ng torque habang may mabilis na pagbabago ng direksyon o mahabang pagpapanatili ng mababang bilis—nang hindi nawawala sa step o sobrang mainit. Sa PM Synchronous Motor, ang ganitong operasyon ay naging karaniwan, hindi na panganib.
Isang linya ng pagpoproseso ay gumamit ng isang extruder na kailangan ng buong torque sa mabagal na bilis ng pagpapadala bago ang mabilis na pag-ikot ng screw. Ang dating drive ay nawalan ng kontrol sa mabagal na paghawak at nagdulot ng pagtigil ng matunaw na materyal, kaya kailangan ng isang mas malakas na kapalit na nag-aaksaya ng enerhiya buong araw. Pagkatapos palitan ito ng isang PM Synchronous Motor, nanatili ang torque sa pagpapadala at nanatiling epektibo ang mabilis na pag-ikot. Tinanggal ng PM Synchronous Motor ang kompromiso ng dalawang bilis, dahil ang torque ay nasaan man kung saan hiniling ng screw sa buong kurba.
Ang isang drive na gumagana lamang malapit sa rated speed ay nabigo agad kapag bumaba ang duty sa hold o creep. Ang PM Synchronous Motor ay napapabigat nang eksakto sa mga punto na iyon, kung saan ang mas mahinang disenyo ay nawawala ang field o control at pumapahintulot sa shaft na umiling. Ang reversal ay nagdaragdag ng biglang torque step na naglo-load sa rotor at coupling, samantalang ang matagal na hold ay nagpapataas ng init kung ang cooling ay ipinapalagay para sa full speed. Ang PM Synchronous Motor ay dapat manatiling nakakabit at stable sa lahat ng iyon—isa itong iba’t ibang kailangan kumpara sa isang solong punto sa isang malinis na curve. Karamihan sa mga linya ay binabago ang kanilang mode mix bawat linggo, kaya ang drive ay nananatili sa transisyon nang higit pa kaysa sa anumang isang bilis.
Ang makina ay panatilihin ang torque sa pamamagitan ng pagpapanatili ng anggulo sa pagitan ng rotor at stator fields, at sa pamamagitan ng pagpapahintulot sa control na sundin ang setpoint. Ang PM Synchronous Motor ay kumuha ng pangalan nito dahil sa lock na iyon, hindi dahil sa mas malaking frame.
Ang torque sa isang synchronous machine ay itinatakda ng anggulo sa pagitan ng magnet field ng rotor at ng stator field, at nananatiling matatag ang yunit hangga't ang anggulong iyon ay nasa ilalim ng pull-out. Ang isang PM Synchronous Motor na may sukat na pull-out torque na malinaw na mas mataas kaysa sa pinakamataas na pangangailangan ay hindi mabibigay o mawawala sa step habang nagpapabilis o naka-jam. Dahil ang magnet ang nagtatakda ng field, ang available torque ay hindi nawawala sa mababang bilis tulad ng ginagawa ng induction design, kaya ang PM Synchronous Motor ay nagbibigay ng parehong kapangyarihan mula sa kalmado hanggang sa rated speed.
Ang pagpapatakbo ay nag-aayos ng kasalukuyang stator upang tugma sa posisyon ng rotor, kaya ang PM Synchronous Motor ay nagbibigay ng torque nang walang paghahanap o paglilipat. Sa isang pagbabago ng direksyon, ang controller ay namamahala sa hakbang at pinapanatili ang anggulo sa loob ng kanyang limitasyon, at sa isang paghawak, binabawasan nito ang kasalukuyan upang maiwasan ang walang kabuluhang pag-init. Kaya't nananatiling matatag ang PM Synchronous Motor dahil ang magnet ang nagbibigay ng torque habang ang kontrol ang nagbibigay ng disiplina, at pareho silang angkop para sa gawaing may baryabil na bilis na hinihingi ng mga modernong linya.
Ang isang synchronous machine na pinapagana ng converter ay nabubuhay o namamatay batay sa kung paano ang motor, drive, at kable ay kinokonsidera bilang isang buong sistema—hindi batay sa isang hiwalay na nameplate. Ang tamang mga pamantayan ang nagpapalit ng pahayag tungkol sa torque at katatagan sa mga numerong maaaring suriin ng isang planta.
Ang IEC 60034-25 ay nagtatakda ng mga patakaran para sa mga a.c. motor na ginawa upang tumakbo mula sa isang converter imbes na direktang mula sa pangunahing suplay, kabilang ang mga hugis ng boltahe, pagpapalit, at epekto sa init na kinakaharap ng isang PM Synchronous Motor sa tunay na operasyon. Ang pagtukoy sa pamantayang ito ay nakakaiwas sa karaniwang kabiguan kung saan ang isang mahusay na motor ay nasira dahil sa isang drive na hindi ito sinubok o pinatunayan, kaya’t nananatiling protektado ang insulation at balanse ng PM Synchronous Motor sa ilalim ng tunay na pulso na operasyon.
Ang IEC 61800-7 ay nagtatakda ng mga control at interface profiles para sa mga adjustable-speed drives, ang layer kung saan ang load-angle control at ang converter ay talagang nakikipag-usap. Ang PM Synchronous Motor ay gumaganap lamang nang gayon kalakas kung paano pinapahintulutan ng kanilang interaksyon, dahil ang position feedback at torque command ay kailangang sumunod sa profile. Ang pagsunod sa pamantayan ay nagpapahintulot sa isang planta na palitan o i-tune ang mga drive nang walang kailangang muling i-derive ang buong control loop na depende sa motor.
Ang pagtukoy at pagsisimula ng yunit ay nagsisimula sa mode profile, hindi mula sa isang rated point. Ang isang PM Synchronous Motor ay nananatiling naka-step lamang kapag ang converter, feedback, at commissioning ay na-set sa duty kung saan talaga ito tumatakbo.
Ilagay ang peak load angle at ang pull-out reserve bago mag-quote, dahil ang margin na iyon — hindi ang speed na nakasaad sa nameplate — ang nagdedesisyon kung ang PM Synchronous Motor ay mananatiling locked. Itanong ang resolution ng position-feedback na kailangan ng field-oriented controller, ang switching frequency na kwalipikado para sa insulation ayon sa IEC 60034-25, at ang control mode na hinihingi ng proseso. Ang isang converter na na-matched sa mga limitasyong iyon ay nangangahulugan na ang linya ay nakakakuha ng katatagan mula sa unang araw, imbes na pagkatapos ng mahal na over-sizing.
Suriin ang mga item na nakaaapekto sa pagtanda ng isang converter drive una: pag-align ng encoder, kalusugan ng bus-capacitor, at ang trend ng partial-discharge ng insulation na dulot ng switching. Dapat suriin ang isang PM Synchronous Motor para sa synchronization drift habang may tunay na ramp at reversal, hindi lamang habang naka-idle, dahil ang mabagal na pagkawala ng lock ay lumilitaw bilang current ripple bago ito maging init. Panatilihin ang mga parameter ng converter at ang record ng feedback commissioning, dahil umaasa ang PM Synchronous Motor sa tuning na iyon upang manatiling naka-step habang nagbabago ang profile.
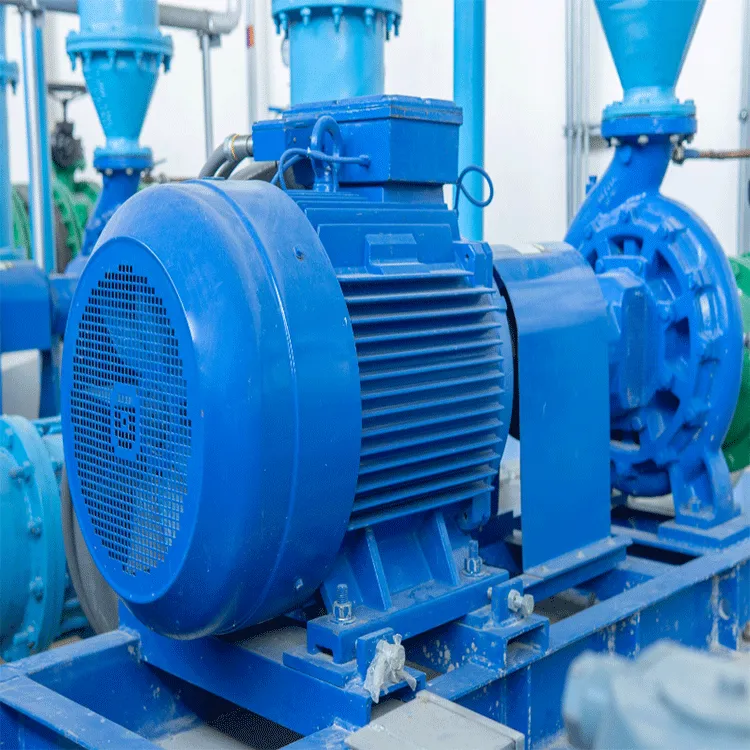
Ang magnet ng rotor ang nagtatakda ng field, kaya ang torque ay hindi nakasalalay sa pagbuo ng stator ng flux habang bumababa ang bilis. Samakatuwid, ang isang PM Synchronous Motor ay nananatiling may malakas na torque habang nasa mabagal na hold o creep, kung saan madalas kailangan ito ng proseso. Dahil ang field ay naroroon mula sa standstill, ang response ay pare-pareho sa bawat pagbabago ng mode, at ang torque curve ay nananatiling sapat na patag upang mapagkatiwalaan sa loob ng mga ramp nang walang pagbaba o pag-stall ng load.
Ang pull-out torque ay ang pinakamataas na angle ng karga na kayang pigilan ng makina bago ito mawala sa pagkakasunod. Ang isang PM Synchronous Motor na may sapat na pull-out margin ay nananatiling nakakonekta habang nagpapabilis, nang magkaroon ng pagkakaharang, o nang magbago ng direksyon—imbes na mawala ang synchronism. Ang margin na ito ang naghihiwalay sa isang matatag na variable-speed drive mula sa isang drive na nawawalan ng koneksyon kapag may malaking biglang pagbabago, at dapat itong i-check laban sa pinakamataas na kailangan, hindi sa average.
Sinusukat ng drive ang posisyon ng rotor at inaayos ang kasalukuyang daloy upang tumugma dito, kaya ang PM Synchronous Motor ay gumagawa ng torque nang walang slip o hunting. Habang nagbabago ng direksyon, pinapanatili ng controller ang angle ng karga sa loob ng limitasyon nito, at habang nakahawak, binabawasan nito ang kasalukuyang daloy upang maiwasan ang sobrang init. Ang magnet ang nagbibigay ng torque, samantalang ang control ang nagbibigay ng kumpas, at ang dalawa ay sama-samang pinapanatili ang pare-parehong output sa buong saklaw ng bilis.
Oo, dahil ang field ay nakafixed at ang controller ang nangangasiwa sa torque step. Ang PM Synchronous Motor ay kayang magkaroon ng mabilis na pagbabago ng direksyon at manatiling nakakabit habang ang load angle ay nananatili sa loob ng pull-out. Ang closed-loop control ay nagpipigil sa slip habang gumagalaw, na ang kawalan ng ganitong kontrol ang pangunahing sanhi ng kabiguan ng mga drive na itinayo para sa isang solong steady speed. Kaya nga ang parehong unit ay maaaring gamitin nang maayos para sa forward at reverse duty.
Ang IEC 60034-25 ay sumasaklaw sa mga a.c. motor na ginawa para sa converter supply, kabilang ang mga epekto ng switching at thermal na kinakaharap ng PM Synchronous Motor habang nasa serbisyo. Ang IEC 61800-7 naman ang nagtatakda ng mga control at interface profiles kung saan talagang tumatakbo ang load-angle loop. Pinakamabuti na suriin ang PM Synchronous Motor batay sa kombinasyong ito, dahil ang mga pagbabago ng mode ay nagpapalipat-lipat ng stress sa motor, sa converter, at sa cable sa buong araw ng operasyon.
Suriin ang gawain, hindi lamang ang kalendaryo. Ang isang PM Synchronous Motor ay nangangailangan ng thermal scan habang tumatakbo nang tunay at habang nagbabago ang direksyon, kasama na ang buwanang log ng kasalukuyang daloy at temperatura. Obserbahan ang init ng bearing, signal ng encoder, at kalinisan ng sistema ng pagpapalamig, dahil ang variable stress ang unang pumipinsala sa mga ito. Ang patuloy na pagtaas ng mga sukat ay nagpapahiwatig ng paparating na kabiguan, at ang profile ay kadalasang nagbabago nang sapat para ang nakarekord na tuning ay mapanatili ang lock at ang katatagan na pinili ang motor.


 EN