
why-pm-synchronous-motor-delivers-stable-torque-output-under-complex-variablespeed-working-modes, why-pm-synchronous-motor-delivers-stable-torque-output-under-complex-variablespeed-working-modes, /blog
EN

2026/09/15
Macchine che accelerano, mantengono la posizione e invertono il senso di rotazione impongono al sistema di azionamento un carico di coppia che una valutazione a velocità fissa non rivela mai. Un motore sincrono a magneti permanenti è progettato per soddisfare tale esigenza, poiché il campo del rotore è sincronizzato con l’alimentazione e la coppia rimane disponibile dall’arresto fino alla velocità nominale. La parte più complessa consiste nel mantenere tale coppia costante durante inversioni rapide e prolungati periodi di funzionamento a bassa velocità, senza che l’unità perda il passo o surriscaldi. Il motore sincrono a magneti permanenti rende questo profilo operativo ordinario anziché rischioso.
Una linea di lavorazione utilizzava un estrusore che richiedeva una coppia massima a bassa velocità di dosaggio, seguita da una rapida rotazione della vite. L’inverter precedente perdeva il controllo durante la fase di mantenimento a bassa velocità, causando il blocco del materiale fuso e rendendo necessario un sostituto sovradimensionato, che consumava energia inutilmente per tutta la giornata. Dopo aver installato un motore sincrono a magneti permanenti, la fase di mantenimento a bassa velocità ha conservato la coppia richiesta e la rapida rotazione della vite è rimasta efficiente. Il motore sincrono a magneti permanenti ha eliminato il compromesso legato alla doppia velocità, poiché la coppia era disponibile in ogni punto della curva, esattamente dove la vite la richiedeva.
Un azionamento che funziona correttamente solo in prossimità della velocità nominale fallisce non appena il carico scende a un regime di ritenuta o di strisciamento. Un motore sincrono a magneti permanenti subisce sollecitazioni proprio in quei punti, dove le versioni meno robuste perdono il campo magnetico o il controllo, causando uno scostamento dell’albero. Una inversione di rotazione introduce un brusco gradino di coppia che sollecita il rotore e l’accoppiamento, mentre una ritenuta prolungata genera calore se il sistema di raffreddamento è progettato per la velocità massima. Il motore sincrono a magneti permanenti deve mantenere il blocco e la stabilità in tutte queste condizioni: si tratta di un requisito ben diverso rispetto a un singolo punto su una curva ideale. La maggior parte delle linee modifica settimanalmente la propria miscela di modalità operative, quindi l’azionamento opera prevalentemente in transizione, piuttosto che a una velocità costante.
La macchina mantiene la coppia conservando l’angolo tra i campi del rotore e dello statore e consentendo al sistema di controllo di seguire il valore di riferimento. Il motore sincrono a magneti permanenti trae il proprio nome da tale blocco, non da una struttura più ingombrante.
La coppia in una macchina sincrona è determinata dall’angolo tra il campo magnetico del rotore e il campo dello statore; l’unità rimane stabile fintanto che tale angolo resta inferiore all’angolo di distacco. Un motore sincrono a magneti permanenti dimensionato con una coppia di distacco ben superiore alla richiesta massima non perde il passo durante una rampa o un inceppamento. Poiché il magnete fissa il campo, la coppia disponibile non diminuisce a bassa velocità come avviene nelle macchine ad induzione, quindi il motore sincrono a magneti permanenti fornisce la stessa capacità di controllo dalla condizione di riposo fino alla velocità nominale.
La guida allinea la corrente dello statore con la posizione del rotore, in modo che il motore sincrono a magneti permanenti eroghi coppia senza oscillazioni o scivolamento. Durante una inversione di marcia, il controllore gestisce il passaggio e mantiene l’angolo entro i limiti consentiti; durante una fase di ritenuta, regola la corrente per evitare riscaldamenti inutili. Il motore sincrono a magneti permanenti rimane quindi stabile perché il magnete fornisce la coppia mentre il sistema di controllo ne garantisce la precisione: insieme, soddisfano le esigenze di lavoro a velocità variabile richieste dalle moderne linee produttive.
Il funzionamento e la durata di una macchina sincrona alimentata da convertitore dipendono dall’insieme motori–guida–cavo, non da una targhetta identificativa presa isolatamente. Le norme appropriate trasformano le affermazioni relative a coppia e stabilità in valori verificabili, controllabili in fabbrica.
IEC 60034-25 stabilisce le regole per i motori in corrente alternata progettati per funzionare da convertitore anziché direttamente dalla rete, coprendo le forme d’onda di tensione, la commutazione e gli effetti termici cui un motore sincrono a magneti permanenti è sottoposto nell’uso reale. La conformità a tale norma evita il classico guasto in cui un motore di alta qualità viene danneggiato da un azionamento per il quale non era mai stato qualificato, consentendo così al motore sincrono a magneti permanenti di mantenere l’integrità del suo isolamento e il suo equilibrio anche sotto regime di alimentazione a impulsi.
IEC 61800-7 definisce i profili di controllo e di interfaccia per gli azionamenti a velocità variabile, ovvero il livello in cui avviene la comunicazione tra il controllo dell’angolo di carico e il convertitore. Le prestazioni di un motore sincrono a magneti permanenti sono limitate esattamente da tale scambio di informazioni, poiché il feedback di posizione e il comando di coppia devono essere coerenti con il profilo specificato. L’adozione della norma consente a un impianto di sostituire o regolare gli azionamenti senza dover riprogettare interamente il ciclo di controllo su cui il motore dipende.
La specifica e l’avviamento dell’unità partono dal profilo di funzionamento, non da un singolo punto nominale. Un motore sincrono a magneti permanenti rimane in fase soltanto quando il convertitore, il sistema di retroazione e la messa in servizio sono impostati per la condizione effettiva di esercizio.
Indicare l’angolo di carico massimo e la riserva di pull-out prima di formulare un’offerta, poiché tale margine — e non il regime di velocità riportato sulla targhetta — determina se il motore sincrono a magneti permanenti rimane bloccato. Richiedere la risoluzione della retroazione di posizione necessaria al controllore orientato al campo, la frequenza di commutazione per la quale l’isolamento è qualificato secondo la norma IEC 60034-25 e la modalità di controllo richiesta dal processo. Un convertitore adeguato a tali limiti garantisce stabilità alla linea fin dal primo giorno, anziché dopo un costoso sovradimensionamento.
Controllare per primi gli elementi che subiscono l’invecchiamento causato da un convertitore: allineamento dell’encoder, stato di salute del condensatore sul bus e andamento della scarica parziale sull’isolamento generata dagli switching. Un motore sincrono a magneti permanenti va verificato per eventuali derive di sincronizzazione durante una rampa reale e una inversione di rotazione, non soltanto a vuoto, poiché una lenta perdita di sincronismo si manifesta inizialmente come ripple di corrente, prima di evidenziarsi come aumento di temperatura. Conservare i parametri del convertitore e il verbale di messa in servizio del sistema di feedback, poiché il motore sincrono a magneti permanenti dipende da tale taratura per mantenere la sincronia al variare del profilo di movimento.
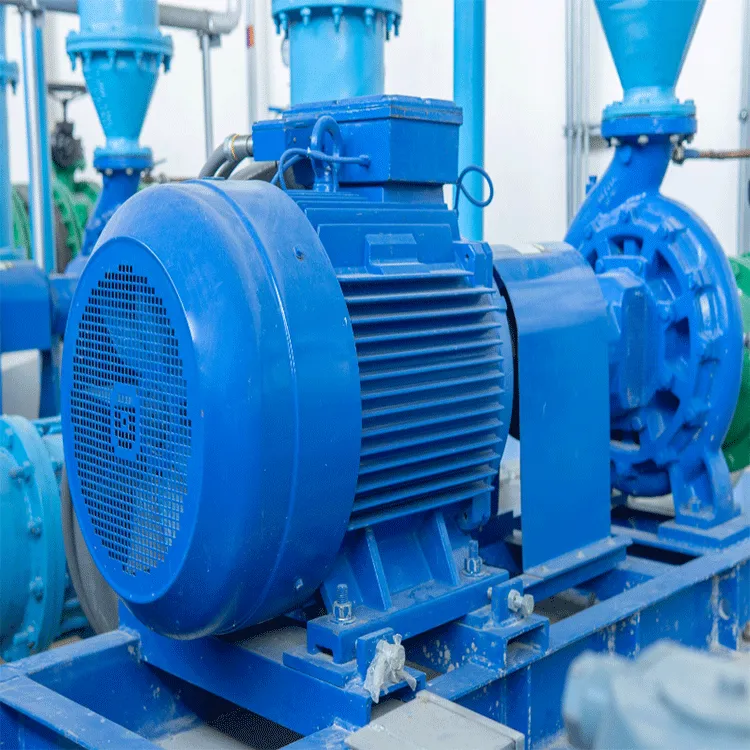
Il magnete del rotore genera il campo magnetico, quindi la coppia non dipende dalla capacità dello statore di costruire flusso man mano che la velocità diminuisce. Un motore sincrono a magneti permanenti mantiene pertanto una coppia elevata anche durante una sosta prolungata o un movimento strisciante (creep), situazioni in cui il processo ne ha spesso più bisogno. Poiché il campo è presente già dalla condizione di fermo, la risposta rimane stabile in ogni transizione tra modalità operative e la curva della coppia resta sufficientemente piatta da garantire affidabilità durante le rampe, senza cali di coppia né stallo del carico.
La coppia di estrazione è l'angolo di carico massimo che il motore può sostenere prima di perdere il passo. Un motore sincrono a magneti permanenti (PM Synchronous Motor) dimensionato con un adeguato margine di coppia di estrazione rimane in sincronismo durante una rampa, un blocco o una inversione di marcia, anziché perdere il sincronismo. Questo margine distingue un azionamento a velocità variabile stabile da uno che perde il sincronismo in presenza di un carico improvviso, ed esso va verificato rispetto al picco di richiesta, non alla media.
L'azionamento misura la posizione del rotore e allinea la corrente su di essa, in modo che il motore sincrono a magneti permanenti produca coppia senza scorrimento né oscillazioni. Durante un'inversione di marcia il controllore mantiene l'angolo di carico entro i limiti consentiti; durante una fase di ritenuta riduce la corrente per evitare surriscaldamento. I magneti forniscono la coppia, mentre il sistema di controllo fornisce la precisione: insieme garantiscono un'uscita stabile su tutto il campo di velocità.
Sì, perché il campo è fisso e il controllore gestisce il gradino di coppia. Un motore sincrono a magneti permanenti può subire un rapido cambio di direzione e rimanere sincronizzato fintanto che l'angolo di carico resta entro il limite di pull-out. Il controllo in catena chiusa previene lo slittamento durante la commutazione, che è il guasto che compromette gli azionamenti progettati per una singola velocità costante. È per questo che la stessa unità svolge in modo impeccabile sia il servizio in avanti sia quello in retromarcia.
La norma IEC 60034-25 riguarda i motori in corrente alternata costruiti per l'alimentazione da convertitore, compresi gli effetti termici e di commutazione cui un motore sincrono a magneti permanenti è soggetto in esercizio. La norma IEC 61800-7 definisce i profili di controllo e di interfaccia nei quali opera effettivamente il loop dell'angolo di carico. Un motore sincrono a magneti permanenti va valutato congiuntamente sulla base di entrambe le norme, poiché le variazioni di modalità spostano lo stress tra motore, convertitore e cavo nel corso della giornata operativa.
Eseguire l’ispezione in base al carico effettivo, non solo al calendario. Un motore sincrono a magneti permanenti richiede una scansione termica durante un vero transitorio di accelerazione e inversione di marcia, oltre a un registro mensile di corrente e temperatura. Prestare attenzione al surriscaldamento dei cuscinetti, al segnale dell’encoder e alla pulizia del sistema di raffreddamento, poiché le sollecitazioni variabili ne accelerano il degrado. Una tendenza ascendente preannuncia un guasto, e il profilo di funzionamento varia con sufficiente frequenza da rendere indispensabile registrare i parametri di taratura per preservare il blocco e la stabilità per cui il motore è stato scelto.


 EN