
why-pm-synchronous-motor-delivers-stable-torque-output-under-complex-variablespeed-working-modes, why-pm-synchronous-motor-delivers-stable-torque-output-under-complex-variablespeed-working-modes, /blog
EN

2026/09/15
ماشینهایی که شتاب میگیرند، سرعت را ثابت نگه میدارند و جهت را معکوس میکنند، بار گشتاوری بر درایو وارد میکنند که ردهبندی سرعت ثابت هرگز آن را آشکار نمیسازد. موتور همزمان مغناطیس دائمی برای پاسخ به این نیاز ساخته شده است، زیرا میدان روتور به منبع تغذیه قفل شده و گشتاور از حالت ساکن تا سرعت نامی در دسترس باقی میماند. بخش دشوار این است که این گشتاور را در طول معکوسشدنهای سریع و توقفهای طولانی با سرعت پایین بدون لغزش واحد از حالت همزمان یا افزایش غیرطبی دما ثابت نگه داشت. موتور همزمان مغناطیس دائمی این الگو را از یک عملیات پرریسک به یک فرآیند معمول تبدیل میکند.
یک خط فرآورش دارای اکسترودری بود که برای سرعت کند تغذیهکننده، گشتاور کاملی نیاز داشت؛ سپس در سرعت بالای پیچ، عملیات انجام میشد. درایوی که قبلاً استفاده میشد، در حالت نگهداری کند، کنترل خود را از دست داد و باعث قفلشدن جریان ذوب شد؛ بنابراین مجبور شدیم جایگزینی با قدرت بیشتر نصب کنیم که در طول روز انرژی زیادی هدر میداد. پس از جایگزینی آن با موتور سنکرون مغناطیس دائمی، در حالت نگهداری تغذیهکننده، گشتاور بهطور پایدار حفظ شد و عملیات سریع پیچ نیز کارایی خود را حفظ کرد. موتور سنکرون مغناطیس دائمی این تضادِ دوسرعتی را از بین برد، چرا که گشتاور در هر نقطهای از منحنی که پیچ آن را میخواست، موجود بود.
رانشی که تنها در نزدیکی سرعت نامی کار میکند، در لحظهای که بار به حالت تثبیت یا حرکت آهسته کاهش مییابد، از کار میافتد. موتور سنکرون با مغناطیس دائم (PM Synchronous Motor) دقیقاً در همین نقاط تحت تنش قرار میگیرد؛ جایی که طراحیهای ضعیفتر از دست دادن میدان یا کنترل رنج میبرند و باعث میشوند محور منحرف شود. معکوسشدن جهت، گامی ناگهانی از گشتاور ایجاد میکند که روتور و اتصال را تحت بار قرار میدهد، در حالی که تثبیت طولانیمدت گرما را افزایش میدهد — مشروط بر اینکه سیستم خنککننده برای سرعت کامل طراحی شده باشد. موتور سنکرون با مغناطیس دائم (PM Synchronous Motor) باید در تمام این شرایط قفلشده و پایدار باقی بماند؛ این نیازی متفاوت از عملکرد در یک نقطهٔ منفرد روی یک منحنی تمیز است. اکثر خطوط تولید هفتگی ترکیب حالتهای کاری خود را تغییر میدهند، بنابراین رانش بیشتر در حالت انتقال زندگی میکند تا در هر سرعت ثابتی.
این ماشین گشتاور را با حفظ زاویهٔ بین میدان روتور و میدان استاتور و همچنین اجازهٔ ردیابی دقیق نقطهٔ تنظیمشده توسط سیستم کنترل حفظ میکند. موتور سنکرون با مغناطیس دائم (PM Synchronous Motor) نام خود را از همین قفلشدن میدانی میگیرد، نه از اندازهٔ بزرگتر بدنه.
گشتاور در یک ماشین همزمان توسط زاویهٔ بین میدان مغناطیسی روتور و میدان استاتور تعیین میشود و واحد در شرایطی که این زاویه از زاویهٔ خروج (پُل-آُت) کمتر باشد، پایدار میماند. یک موتور همزمان با آهنربای دائمی که بر اساس گشتاور خروج طراحی شده باشد—و این گشتاور خروج بسیار بیشتر از حداکثر نیاز باشد—در طول شتابگیری یا قفلشدن، از حالت همزمانی خارج نمیشود. از آنجا که میدان توسط آهنربا ثابت است، گشتاور قابلدسترس در سرعتهای پایین کاهش نمییابد—برخلاف طراحیهای القایی—بنابراین موتور همزمان با آهنربای دائمی، از حالت ساکن تا سرعت نامی، گشتاور یکسانی ارائه میدهد.
این سیستم جریان استاتور را با موقعیت روتور همراستا میکند، بنابراین موتور سنکرون مغناطیس دائمی گشتاور را بدون نوسان یا لغزش تأمین میکند. در حالت معکوسسازی، کنترلر گام را مدیریت میکند و زاویه را در محدودهٔ تعیینشده نگه میدارد؛ و در حالت ثابت، جریان را تنظیم میکند تا از گرمای بیفایده جلوگیری شود. بنابراین موتور سنکرون مغناطیس دائمی پایدار میماند، چون مغناطیس گشتاور را فراهم میکند و سیستم کنترل انضباط لازم را تأمین میکند؛ و این دو در کنار هم برای کارهای متغیرسرعتی که خطوط مدرن نیاز دارند مناسب هستند.
زندگی یا مرگ ماشین سنکرون تغذیهشده از مبدل به نحوهٔ صلاحیتیابی توأمان موتور، راهانداز و کابل بستگی دارد، نه به برچسب مشخصات جداگانهای. استانداردهای مناسب ادعای گشتاور و پایداری را به اعداد قابل بررسی تبدیل میکنند که کارخانه میتواند آنها را بازرسی کند.
استاندارد آیئیسی ۶۰۰۳۴-۲۵ قوانین مربوط به موتورهای جریان متناوب را که برای کار از روی مبدل (به جای تغذیه مستقیم از شبکه) طراحی شدهاند، تعیین میکند و شامل اشکال ولتاژ، سوئیچینگ و اثرات حرارتی است که یک موتور سنکرون با مغناطیس دائم در شرایط واقعی کار با آنها روبرو میشود. رعایت این استاندارد از شکستهای رایج جلوگیری میکند؛ مثلاً زمانی که یک موتور باکیفیت توسط درایوی نابسامان و بدون صلاحیت از بین میرود. بنابراین موتور سنکرون با مغناطیس دائم عایقبندی و تعادل خود را تحت شرایط واقعی کار با پالس حفظ میکند.
استاندارد آیئیسی ۶۱۸۰۰-۷ پروفیلهای کنترل و رابط برای درایوهای قابل تنظیم سرعت را تعیین میکند؛ لایهای که در آن کنترل زاویه بار و مبدل واقعاً با یکدیگر ارتباط برقرار میکنند. عملکرد موتور سنکرون با مغناطیس دائم تنها تا حدی که این تعامل (handshake) اجازه دهد، مطلوب خواهد بود، زیرا بازخورد موقعیت و دستور گشتاور باید با پروفیل تعیینشده هماهنگ باشند. رعایت این استاندارد امکان جایگزینی یا تنظیم درایوها در یک نیروگاه را بدون نیاز به بازطراحی کامل حلقه کنترلی که موتور بر آن متکی است، فراهم میکند.
تعیین و راهاندازی واحد از پروفایل حالت آغاز میشود، نه از یک نقطهٔ نامی. موتور سنکرون با مغناطیس دائم تنها زمانی در فاز باقی میماند که مبدل، سیستم بازخورد و راهاندازی به وظیفهای که موتور در عمل انجام میدهد، تنظیم شده باشند.
قبل از ارائه پیشفاکتور، زاویهٔ بار اوج و حاشیهٔ خروج را ذکر کنید؛ زیرا این حاشیه — نه سرعت مشخصشده روی پلاک — تعیینکنندهٔ این است که آیا موتور سنکرون با مغناطیس دائم قفل باقی میماند یا خیر. از رزولوشن بازخورد موقعیتی که کنترلکنندهٔ جهتیافتهٔ میدان نیاز دارد، فرکانس سوئیچینگی که عایقبندی بر اساس استاندارد IEC 60034-25 برای آن تأیید شده است، و حالت کنترلی که فرآیند از آن میخواهد، سؤال کنید. مبدلی که با این محدودیتها هماهنگ باشد، به جای افزایش غیرضروری و پرهزینهٔ ظرفیت، از روز اول ثبات خط را تضمین میکند.
مواردی را که درازای عمر درایو کنورتر را تحت تأثیر قرار میدهند ابتدا بررسی کنید: همترازی انکودر، سلامت خازنهای باس و روند تخلیه جزئی عایق ناشی از سوئیچینگ. باید موتور سنکرون PM را در حین شتابگیری واقعی و معکوسسازی، نه فقط در حالت بیبار، برای جابجایی همزمانی بررسی کرد؛ زیرا از دسترفتن تدریجی همزمانی ابتدا بهصورت نوسان جریان و سپس بهصورت گرما مشاهده میشود. پارامترهای کنورتر و سوابق راهاندازی فیدبک را نگهداری کنید، چرا که موتور سنکرون PM برای حفظ همزمانی در هنگام تغییر پروفیل، به آن تنظیمات وابسته است.
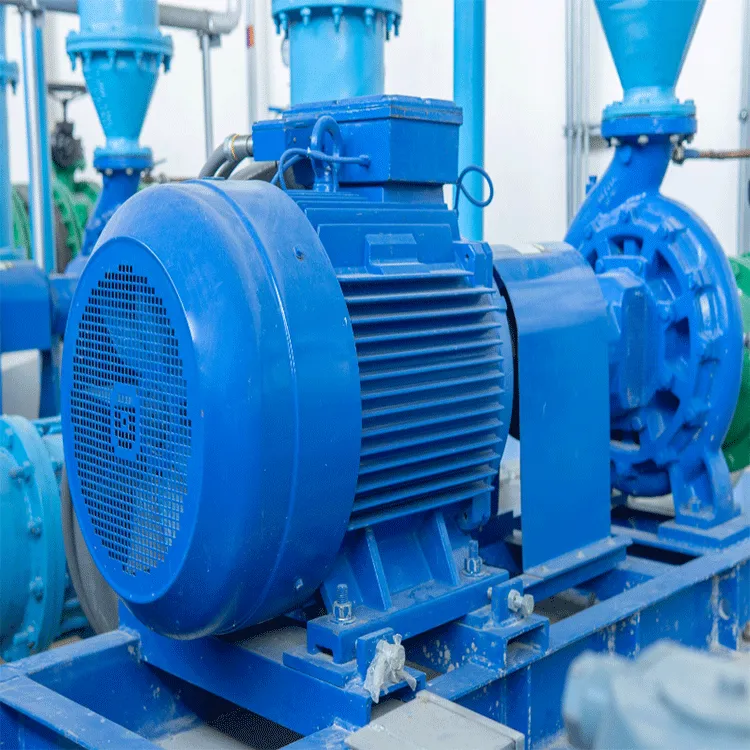
آهنگرها (مغناطیسهای روتور) میدان را تعیین میکنند، بنابراین گشتاور وابسته به ایجاد شار توسط استاتور نیست و با کاهش سرعت کاهش نمییابد. در نتیجه، موتور سنکرون PM در حین نگهداری آهسته یا حرکت کند (کریپ)، جایی که فرآیند اغلب بیشترین نیاز را دارد، گشتاور قوی خود را حفظ میکند. از آنجا که میدان از لحظه ایستایی موجود است، پاسخ در تمام تغییرات حالت پایدار است و منحنی گشتاور بهاندازهای تخت باقی میماند که بتوان به آن در طول شتابگیریها اعتماد کرد، بدون اینکه گشتاور کاهش یابد یا بار قفل کند.
گشتاور کشیدن بیشترین زاویهٔ باری است که ماشین میتواند قبل از آنکه از فاز خارج شود، نگه دارد. موتور سنکرون با مغناطیس دائم (PM) که با حاشیهٔ اطمینان مناسبی انتخاب شده باشد، در طول شتابدهی، قفلشدن یا معکوسشدن، به جای از دست دادن هماهنگی، ثابت باقی میماند. این حاشیه، موتور محرک متغیرسرعت پایدار را از موتوری که تحت تأثیر تغییر ناگهانی سخت از هماهنگی خارج میشود، جدا میکند و باید در مقابل بیشترین تقاضای بار، نه میانگین آن، بررسی شود.
درایو موقعیت روتور را اندازهگیری کرده و جریان را نسبت به آن همراست میکند؛ بنابراین موتور سنکرون با مغناطیس دائم (PM) بدون لغزش یا نوسان گشتاور تولید میکند. در حین معکوسشدن، کنترلکننده زاویهٔ بار را در محدودهٔ مجاز نگه میدارد و در حالت نگهداشتن، جریان را کاهش میدهد تا از تولید گرمای اضافی جلوگیری شود. مغناطیس گشتاور را تأمین میکند و سیستم کنترل دقت را فراهم میسازد؛ و این دو در کنار هم، خروجی را در سرتاسر محدودهٔ سرعت پایدار نگه میدارند.
بله، زیرا میدان ثابت است و کنترلکننده گام گشتاور را مدیریت میکند. موتور سنکرون با آهنربای دائمی میتواند تغییر جهت سریعی را تحمل کند و همچنان قفل بماند، به شرطی که زاویه بار در محدوده خارجشدن (پول-آوت) باقی بماند. کنترل حلقه بسته از لغزش در طول نوسان جلوگیری میکند؛ این لغزش همان عیبی است که محرکهایی را که بر پایه یک سرعت ثابت طراحی شدهاند، از کار میاندازد. به همین دلیل همین واحد بهطور تمیز و بدون مشکل هم برای کار در جهت پیشرو و هم برای کار در جهت معکوس به کار میرود.
استاندارد IEC 60034-25 به موتورهای جریان متناوب طراحیشده برای تغذیه از مبدل میپردازد، از جمله اثرات سوئیچینگ و حرارتی که موتور سنکرون با آهنربای دائمی در عملکرد واقعی خود تجربه میکند. استاندارد IEC 61800-7 پروفیلهای کنترل و رابط را تعیین میکند که در آن حلقه زاویه بار واقعاً اجرا میشود. بهترین روش ارزیابی موتور سنکرون با آهنربای دائمی، ارزیابی ترکیبی بر اساس این دو استاندارد است، زیرا تغییر حالتها در طول روز کاری، تنش را بین موتور، مبدل و کابل توزیع میکند.
بررسی را نهتنها بر اساس تقویم، بلکه بر اساس وظیفه انجام دهید. یک موتور سنکرون با جریان متناوب (PM) نیازمند اسکن حرارتی در حین شتابگیری واقعی و معکوسشدن است و همچنین ثبت ماهانهی جریان و دما ضروری است. گرمای یاتاقانها، سیگنال انکودر و پاکیزگی سیستم خنککننده را زیر نظر داشته باشید، زیرا تنشهای متغیر این اجزا را زودتر فرسوده میکنند. افزایش مداوم در دادهها نشاندهندهی خرابی آینده است و الگوی عملکرد بهقدری اغلب تغییر میکند که ثبت تنظیمات انجامشده، قفلشدن و پایداری که موتور بهخاطر آن انتخاب شده بود را حفظ میکند.


 EN