
why-pm-synchronous-motor-delivers-stable-torque-output-under-complex-variablespeed-working-modes, why-pm-synchronous-motor-delivers-stable-torque-output-under-complex-variablespeed-working-modes, /blog
EN

2026/09/15
जो मशीनें गति बढ़ाती हैं, धारण करती हैं और उलटती हैं, वे ड्राइव पर एक टॉर्क मांग डालती हैं जिसे निश्चित गति की रेटिंग कभी प्रकट नहीं करती। पीएम सिंक्रोनस मोटर इसकी पूर्ति के लिए बनाई गई है, क्योंकि रोटर का चुंबकीय क्षेत्र आपूर्ति से जुड़ा होता है और टॉर्क शून्य गति से अधिकतम गति तक उपलब्ध रहता है। कठिन हिस्सा यह है कि तीव्र उलटाओं और लंबे समय तक कम गति पर धारण के दौरान भी उस टॉर्क को स्थिर रखा जाए, बिना इकाई के कदम से बाहर हो जाने या अत्यधिक गर्म होने के। पीएम सिंक्रोनस मोटर इस प्रोफ़ाइल को जोखिम भरे के बजाय नियमित बना देती है।
एक प्रोसेसिंग लाइन में एक एक्सट्रूडर चल रहा था, जिसे तेज़ स्क्रू रन से पहले धीमी मीटरिंग गति पर पूर्ण टॉर्क की आवश्यकता थी। पिछले ड्राइव ने धीमी होल्ड पर अपना नियंत्रण खो दिया और पिघले हुए पदार्थ को रोक दिया, जिससे ऊर्जा की बर्बादी करने वाले ओवर-रेटेड प्रतिस्थापन की आवश्यकता पड़ी। जब इसके स्थान पर एक परमाणु चुंबकीय सिंक्रोनस मोटर लगाई गई, तो मीटरिंग होल्ड ने अपना टॉर्क बनाए रखा और तेज़ रन कुशल बना रहा। परमाणु चुंबकीय सिंक्रोनस मोटर ने दो-गति समझौते को समाप्त कर दिया, क्योंकि टॉर्क स्क्रू द्वारा वक्र पर कहीं भी माँगे जाने पर उपलब्ध था।
एक ड्राइव जो केवल नामांकित गति के पास काम करती है, उस क्षण विफल हो जाती है जब कार्य भार धारण या धीमी गति पर कम हो जाता है। परमाणु चुंबक समकालिक मोटर (पीएम सिंक्रोनस मोटर) उन्हीं बिंदुओं पर तनावग्रस्त होती है, जहाँ कमज़ोर डिज़ाइन चुंबकीय क्षेत्र या नियंत्रण खो देते हैं और शाफ्ट को विस्थापित होने देते हैं। दिशा-परिवर्तन एक अचानक टॉर्क कदम जोड़ता है, जो रोटर और कपलिंग को भारित करता है, जबकि लंबे समय तक धारण करने से ऊष्मा उत्पन्न होती है यदि शीतलन पूर्ण गति की परिकल्पना करता है। पीएम सिंक्रोनस मोटर को सभी स्थितियों में बिल्कुल स्थिर और अवरुद्ध रहना आवश्यक है—यह एक साफ़ वक्र पर एकल बिंदु पर आधारित आवश्यकता से भिन्न है। अधिकांश लाइनें अपने संचालन-मोड मिश्रण को साप्ताहिक रूप से बदलती हैं, अतः ड्राइव एक विशिष्ट गति की तुलना में अधिकांश समय संक्रमण की स्थिति में ही कार्य करती है।
मशीन टॉर्क को रोटर और स्टेटर के क्षेत्रों के बीच के कोण को बनाए रखकर तथा नियंत्रण को सेटपॉइंट के अनुसार ट्रैक करने देकर बनाए रखती है। पीएम सिंक्रोनस मोटर इसी अवरोधन के कारण अपना नाम प्राप्त करती है, न कि किसी बड़े फ्रेम के कारण।
एक समकालिक मशीन में बलाघूर्ण रोटर के चुंबकीय क्षेत्र और स्टेटर के क्षेत्र के बीच के कोण द्वारा निर्धारित होता है, और जब तक वह कोण पुल-आउट से कम रहता है, इकाई स्थिर रहती है। यदि एक परमाणु चुंबक समकालिक मोटर को शिखर मांग से काफी अधिक पुल-आउट बलाघूर्ण के आधार पर आकार दिया गया हो, तो यह रैंप या जैम के दौरान कदम से बाहर नहीं फिसल सकती है। चूँकि चुंबक क्षेत्र को स्थिर कर देता है, उपलब्ध बलाघूर्ण कम गति पर उस तरह कम नहीं होता जैसा कि प्रेरण डिज़ाइन में होता है, इसलिए परमाणु चुंबक समकालिक मोटर विराम से लेकर नामांकित गति तक समान नियंत्रण प्रदान करती है।
ड्राइव स्टेटर करंट को रोटर की स्थिति के साथ संरेखित करता है, जिससे परमाणु चुंबकीय सिंक्रोनस मोटर शिकार या फिसलन के बिना टॉर्क प्रदान करती है। दिशा परिवर्तन के समय नियंत्रक कदम को संभालता है और कोण को अपनी सीमा के भीतर बनाए रखता है, और स्थिरता के समय यह व्यर्थ तापन से बचने के लिए करंट को समायोजित करता है। अतः परमाणु चुंबकीय सिंक्रोनस मोटर स्थिर रहती है क्योंकि चुंबक टॉर्क प्रदान करता है जबकि नियंत्रण अनुशासन प्रदान करता है, और दोनों मिलकर आधुनिक लाइनों द्वारा आवश्यक चर-गति कार्य के लिए उपयुक्त होते हैं।
कन्वर्टर-आपूर्ति वाली सिंक्रोनस मशीन का जीवन या मृत्यु मोटर, ड्राइव और केबल के साथ-साथ उनके योग्यता मूल्यांकन पर निर्भर करती है, न कि किसी अकेले नामपट्ट के आधार पर। सही मानक टॉर्क और स्थिरता के दावे को ऐसी जाँच योग्य संख्याओं में बदल देते हैं जिनका कोई संयंत्र ऑडिट कर सकता है।
आईईसी 60034-25 उन ए.सी. मोटर्स के लिए नियम देता है जिन्हें सीधे मेन्स के बजाय कनवर्टर से चलाने के लिए बनाया गया है, जिसमें वोल्टेज आकृतियाँ, स्विचिंग और थर्मल प्रभाव शामिल हैं जो एक परमाणु चुंबकीय सिंक्रोनस मोटर वास्तविक सेवा में अनुभव करती है। इस मानक के अनुसार विनिर्देशन करने से वह पारंपरिक विफलता रोकी जाती है जिसमें एक उत्कृष्ट मोटर को उस ड्राइव द्वारा नष्ट कर दिया जाता है जिसके खिलाफ उसे कभी पात्रता प्रदान नहीं की गई थी, इसलिए परमाणु चुंबकीय सिंक्रोनस मोटर वास्तविक पल्स ड्यूटी के तहत अपनी विद्युत रोधन और संतुलन बनाए रखती है।
आईईसी 61800-7 समायोज्य गति ड्राइव के लिए नियंत्रण और इंटरफ़ेस प्रोफाइल निर्धारित करता है, जो वह परत है जहाँ लोड-एंगल नियंत्रण और कनवर्टर वास्तव में संवाद करते हैं। एक परमाणु चुंबकीय सिंक्रोनस मोटर का प्रदर्शन केवल उस हैंडशेक की सीमा तक ही होता है, क्योंकि स्थिति प्रतिक्रिया और टॉर्क कमांड को प्रोफाइल के अनुरूप होना आवश्यक है। मानक का पालन करने से कोई भी संयंत्र पूरे नियंत्रण लूप को फिर से व्युत्पन्न किए बिना ड्राइव को बदल सकता है या समायोजित कर सकता है जिस पर मोटर निर्भर करती है।
इकाई का निर्दिष्टीकरण और संचालन एक मानक बिंदु से नहीं, बल्कि मोड प्रोफ़ाइल से शुरू होता है। एक पीएम सिंक्रोनस मोटर केवल तभी कदम से कदम मिलाकर चलती रहती है जब कनवर्टर, प्रतिपुष्टि और आयोजन उस कार्य-भार पर सेट किए गए हों जिस पर वह वास्तव में चलती है।
उद्धरण देने से पहले शिखर भार कोण और खींचने का आरक्षित अंतर सूचीबद्ध करें, क्योंकि यह अंतर — नामपट्टिका गति नहीं — यह निर्णय लेता है कि क्या पीएम सिंक्रोनस मोटर बंद रहेगी। फ़ील्ड-ओरिएंटेड नियंत्रक के लिए स्थिति-प्रतिपुष्टि का संकल्प, आईईसी ६००३४-२५ के अंतर्गत विद्युतरोधन द्वारा अनुमोदित स्विचिंग आवृत्ति, और प्रक्रिया द्वारा आवश्यक नियंत्रण मोड पूछें। उन सीमाओं के अनुरूप एक कनवर्टर का उपयोग करने से लाइन को पहले दिन से ही स्थिरता प्राप्त होती है, बजाय महंगे अतिआकारण के बाद।
उन वस्तुओं को देखें जिनकी आयु एक कन्वर्टर ड्राइव बढ़ाती है: एन्कोडर संरेखण, बस-कैपेसिटर की स्थिति, और स्विचिंग के कारण उत्पन्न होने वाली विद्युत रोधक आंशिक डिस्चार्ज प्रवृत्ति। एक पीएम सिंक्रोनस मोटर की जाँच वास्तविक रैम्प और उलटाव के दौरान सिंक्रोनाइज़ेशन ड्रिफ्ट के लिए की जानी चाहिए, केवल निष्क्रिय स्थिति में नहीं, क्योंकि धीमे लॉक के नुकसान का प्रभाव गर्मी के रूप में दिखने से पहले धारा के तरंगाकार व्यवहार के रूप में दिखाई देता है। कन्वर्टर के पैरामीटर और प्रतिक्रिया शुरू करने का अभिलेख रखें, क्योंकि पीएम सिंक्रोनस मोटर अपने ट्यूनिंग पर निर्भर करती है ताकि प्रोफ़ाइल बदलने के साथ-साथ कदम से कदम मेल बनाए रख सके।
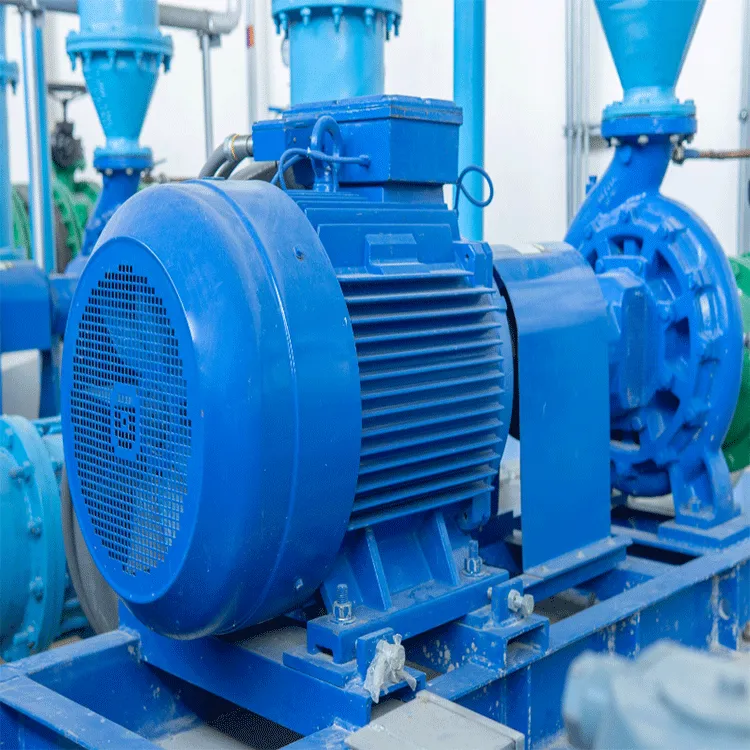
रोटर का चुंबक क्षेत्र निर्धारित करता है, इसलिए गति के गिरने के साथ स्टेटर द्वारा फ्लक्स बनाने की आवश्यकता नहीं होती है। इसलिए पीएम सिंक्रोनस मोटर धीमी पकड़ या धीमी गति के दौरान मज़बूत टॉर्क बनाए रखती है, जहाँ प्रक्रिया अक्सर इसकी सबसे अधिक आवश्यकता महसूस करती है। चूँकि क्षेत्र शून्य गति से ही मौजूद होता है, प्रत्येक मोड परिवर्तन के दौरान प्रतिक्रिया स्थिर रहती है, और टॉर्क वक्र इतना समतल रहता है कि रैम्प के दौरान झुकाव या भार के रुकने के बिना उस पर भरोसा किया जा सकता है।
पुल-आउट टॉर्क अधिकतम लोड कोण है जिसे मशीन स्टेप से बाहर नहीं फिसलने दे सकती है। एक पीएम सिंक्रोनस मोटर जिसका आकार पर्याप्त पुल-आउट मार्जिन के साथ चुना गया हो, रैम्प, जैम या रिवर्सल के दौरान सिंक में बनी रहती है, बजाय अपना सिंक खो देने के। यह मार्जिन एक स्थिर वेरिएबल-स्पीड ड्राइव और एक ऐसी ड्राइव के बीच अंतर करता है जो कठिन स्टेप के तहत ड्रॉप आउट हो जाती है, और इसे औसत के बजाय शिखर मांग के विरुद्ध जाँचा जाना चाहिए।
ड्राइव रोटर की स्थिति को मापती है और धारा को उसके अनुरूप संरेखित करती है, इसलिए पीएम सिंक्रोनस मोटर बिना स्लिप या हंटिंग के टॉर्क उत्पन्न करती है। रिवर्सल के दौरान कंट्रोलर लोड कोण को उसकी सीमा के भीतर बनाए रखता है, और होल्ड के दौरान यह अप्रयुक्त ऊष्मा से बचने के लिए धारा को कम कर देता है। चुंबक टॉर्क प्रदान करता है जबकि नियंत्रण सटीकता प्रदान करता है, और दोनों मिलकर पूरी गति सीमा में आउटपुट को स्थिर रखते हैं।
हाँ, क्योंकि फ़ील्ड स्थिर है और कंट्रोलर टॉर्क स्टेप का प्रबंधन करता है। एक परमाणु चुंबकीय सिंक्रोनस मोटर तीव्र दिशा परिवर्तन को स्वीकार कर सकती है और लोड कोण पुल-आउट के भीतर बना रहने तक लॉक्ड रह सकती है। क्लोज़्ड-लूप नियंत्रण झूलने के दौरान स्लिप को रोकता है, जो वह विफलता है जो एकल स्थिर गति पर आधारित ड्राइव को असफल बना देती है। यही कारण है कि एक ही यूनिट आगे और पीछे के कार्य दोनों को साफ़-साफ़ संभाल सकती है।
IEC 60034-25 में कन्वर्टर आपूर्ति के लिए निर्मित ए.सी. मोटरों को शामिल किया गया है, जिसमें एक परमाणु चुंबकीय सिंक्रोनस मोटर की सेवा के दौरान होने वाले स्विचिंग और तापीय प्रभाव भी शामिल हैं। IEC 61800-7 में नियंत्रण और इंटरफ़ेस प्रोफ़ाइल निर्धारित किए गए हैं, जहाँ लोड-एंगल लूप वास्तव में चलता है। एक परमाणु चुंबकीय सिंक्रोनस मोटर का मूल्यांकन उस संयुक्त आधार पर सबसे अच्छा किया जाता है, क्योंकि मोड परिवर्तन ऑपरेटिंग दिन भर मोटर, कन्वर्टर और केबल के बीच तनाव को स्थानांतरित करते हैं।
कैलेंडर के अलावा, कर्तव्य के आधार पर निरीक्षण करें। एक पीएम सिंक्रोनस मोटर को वास्तविक रैंप और उलटाव के दौरान थर्मल स्कैन की आवश्यकता होती है, तथा धारा और तापमान का मासिक लॉग रखना चाहिए। बेयरिंग की गर्मी, एन्कोडर सिग्नल और शीतलन की सफाई पर नज़र रखें, क्योंकि परिवर्तनशील तनाव इन्हें सबसे पहले क्षीण कर देता है। बढ़ती प्रवृत्ति विफलता की भविष्यवाणी करती है, और प्रोफ़ाइल इतनी बार बदलती है कि दर्ज की गई ट्यूनिंग मोटर के लॉक और स्थिरता की रक्षा करती है, जिसके लिए उसे चुना गया था।


 EN