
why-pm-synchronous-motor-delivers-stable-torque-output-under-complex-variablespeed-working-modes, why-pm-synchronous-motor-delivers-stable-torque-output-under-complex-variablespeed-working-modes, /blog
EN

2026/09/15
Mesin yang melakukan akselerasi, mempertahankan kecepatan, dan membalik arah memberikan tuntutan torsi pada penggerak yang tidak pernah terungkap oleh peringkat kecepatan tetap. Motor Sinkron PM dirancang khusus untuk memenuhi tuntutan tersebut, karena medan rotor terkunci pada suplai listrik sehingga torsi tetap tersedia mulai dari kondisi berhenti hingga kecepatan nominal. Bagian tersulitnya adalah menjaga torsi tersebut tetap stabil selama pembalikan arah cepat dan pemeliharaan kecepatan rendah dalam waktu lama tanpa unit kehilangan sinkronisasi atau menjadi terlalu panas. Motor Sinkron PM menjadikan profil operasi semacam itu sebagai hal biasa, bukan risiko.
Satu jalur pemrosesan menjalankan ekstruder yang memerlukan torsi penuh pada kecepatan metering lambat sebelum putaran sekrup cepat. Drive sebelumnya kehilangan kendali pada tahap tahan lambat dan menyebabkan lelehan macet, sehingga mengharuskan penggantian dengan drive berkapasitas berlebih yang membuang energi sepanjang hari. Setelah diganti dengan Motor Sinkron PM, tahap tahan metering tetap mempertahankan torsinya dan putaran cepat tetap efisien. Motor Sinkron PM menghilangkan kompromi dua-kecepatan, karena torsi tersedia di mana pun sekrup membutuhkannya sepanjang kurva.
Suatu penggerak yang hanya berfungsi di dekat kecepatan nominal akan gagal seketika ketika beban turun menjadi kondisi tahan (hold) atau merayap (creep). Motor Sinkron Magnet Permanen mengalami tekanan tepat pada titik-titik tersebut, di mana desain yang lebih lemah kehilangan medan atau kendali sehingga poros bergeser. Pembalikan arah menambahkan lonjakan torsi mendadak yang memberi beban pada rotor dan kopling, sedangkan kondisi tahan (hold) yang berkepanjangan menimbulkan panas jika sistem pendinginan dirancang untuk kecepatan penuh. Motor Sinkron Magnet Permanen harus tetap terkunci dan stabil dalam semua kondisi tersebut—ini merupakan persyaratan yang berbeda dari sekadar satu titik pada kurva ideal tanpa gangguan. Sebagian besar jalur produksi mengubah komposisi mode operasinya setiap minggu, sehingga penggerak justru lebih sering berada dalam kondisi transisi daripada beroperasi pada satu kecepatan tertentu.
Mesin ini mempertahankan torsi dengan menjaga sudut antara medan rotor dan medan stator, serta memungkinkan sistem kendali mengikuti nilai acuan (setpoint). Motor Sinkron Magnet Permanen memperoleh namanya melalui kunci (lock) tersebut, bukan karena bingkai (frame) yang lebih besar.
Torsi pada mesin sinkron ditentukan oleh sudut antara medan magnet rotor dan medan stator, serta unit tetap stabil selama sudut tersebut tetap berada di bawah batas pull-out. Motor Sinkron PM yang dirancang dengan torsi pull-out jauh di atas permintaan puncak tidak akan kehilangan sinkronisasi selama akselerasi atau terkunci. Karena magnet menetapkan medan secara pasti, torsi yang tersedia tidak berkurang pada kecepatan rendah sebagaimana terjadi pada desain induksi, sehingga Motor Sinkron PM memberikan kemampuan torsi yang konsisten dari kondisi diam hingga kecepatan nominal.
Penggerak menyelaraskan arus stator dengan posisi rotor, sehingga motor sinkron magnet permanen menghasilkan torsi tanpa osilasi atau selip. Saat terjadi pembalikan arah, pengendali mengatur langkahnya dan menjaga sudut tetap dalam batas yang ditentukan; saat dalam kondisi tahan (hold), arus disesuaikan agar tidak menimbulkan pemanasan yang tidak perlu. Oleh karena itu, motor sinkron magnet permanen tetap stabil karena magnet menyediakan torsi sedangkan pengendali memberikan pengaturan yang presisi—keduanya bersama-sama memenuhi tuntutan kerja kecepatan variabel yang diperlukan oleh jalur produksi modern.
Kinerja mesin sinkron berbasis konverter sangat bergantung pada kualifikasi bersama antara motor, penggerak, dan kabel—bukan hanya berdasarkan nama pelat (nameplate) terpisah. Standar yang tepat mengubah klaim torsi dan stabilitas menjadi angka terukur yang dapat diaudit oleh pabrik.
IEC 60034-25 memberikan aturan untuk motor arus bolak-balik yang dirancang untuk dioperasikan dari konverter alih-alih langsung dari jaringan listrik, mencakup bentuk tegangan, pensaklaran, serta efek termal yang dialami motor sinkron magnet permanen dalam kondisi operasi nyata. Spesifikasi sesuai standar ini mencegah kegagalan klasik di mana motor berkualitas tinggi rusak akibat penggerak yang tidak pernah diuji kesesuaiannya dengannya, sehingga motor sinkron magnet permanen tetap mempertahankan isolasi dan keseimbangannya di bawah beban pulsa sebenarnya.
IEC 61800-7 menetapkan profil pengendalian dan antarmuka untuk penggerak kecepatan variabel, yaitu lapisan tempat pengendalian sudut beban dan konverter benar-benar berkomunikasi. Motor sinkron magnet permanen hanya dapat berkinerja sebaik izin yang diberikan oleh interaksi tersebut, karena umpan balik posisi dan perintah torsi harus sesuai dengan profil yang ditetapkan. Penerapan standar ini memungkinkan pabrik mengganti atau menyetel penggerak tanpa harus merancang ulang seluruh lingkar pengendalian yang menjadi andalan motor.
Menentukan dan mengoperasikan unit dimulai dari profil mode, bukan dari satu titik peringkat. Motor Sinkron PM tetap sinkron hanya ketika konverter, umpan balik, dan penyetelan awal disetel sesuai dengan beban aktual yang dijalankannya.
Daftarkan sudut beban puncak dan cadangan tarik-keluar sebelum memberikan kutipan, karena margin tersebut — bukan kecepatan pada plat nama — yang menentukan apakah Motor Sinkron PM tetap terkunci. Mintalah resolusi umpan balik posisi yang dibutuhkan oleh pengendali berorientasi medan, frekuensi pensaklaran yang disetujui isolasi menurut IEC 60034-25, serta mode kendali yang dituntut proses. Konverter yang selaras dengan batasan-batasan tersebut berarti sistem memperoleh stabilitas sejak hari pertama, bukan setelah pembesaran berlebih yang mahal.
Periksa komponen-komponen yang mengalami penuaan akibat pengoperasian konverter terlebih dahulu: keselarasan encoder, kondisi kapasitor bus, dan tren pelepasan parsial isolasi yang dihasilkan oleh proses pensaklaran. Motor Sinkron PM harus diperiksa terhadap pergeseran sinkronisasi selama akselerasi nyata dan pembalikan arah, bukan hanya dalam kondisi idle, karena kehilangan kunci secara perlahan akan tampak sebagai riak arus sebelum muncul sebagai panas. Simpan parameter konverter dan catatan komisioning umpan balik, karena Motor Sinkron PM bergantung pada penyetelan tersebut agar tetap sinkron saat profil operasi berubah.
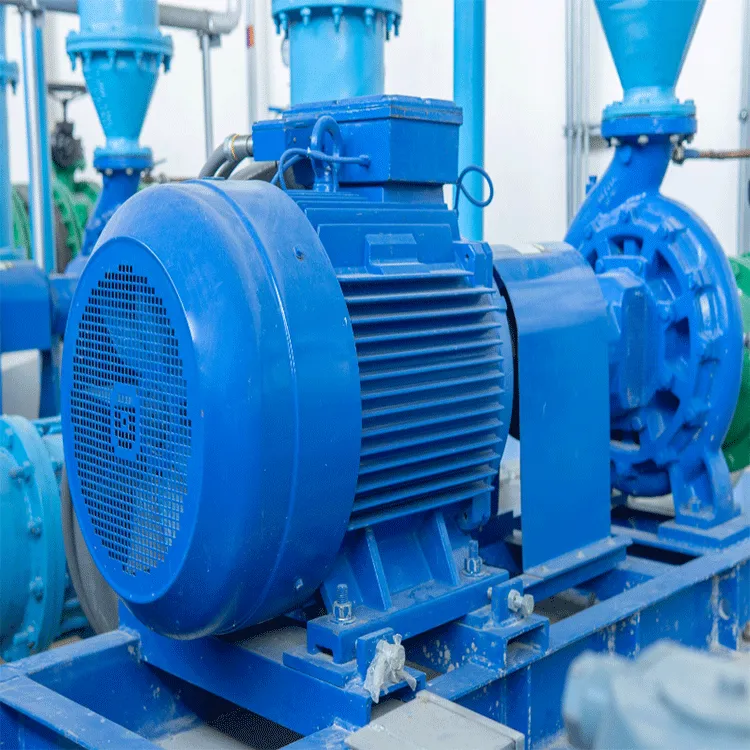
Magnet rotor menentukan medan magnet, sehingga torsi tidak bergantung pada kemampuan stator membangun fluks saat kecepatan turun. Oleh karena itu, Motor Sinkron PM mampu mempertahankan torsi yang kuat selama kondisi tahan lambat atau merayap lambat, yaitu saat proses justru paling membutuhkannya. Karena medan magnet sudah hadir sejak kondisi berhenti, responsnya stabil di setiap perubahan mode, dan kurva torsi tetap cukup datar untuk diandalkan selama akselerasi tanpa mengalami penurunan torsi atau stall beban.
Torsi tarik-keluar adalah sudut beban maksimum yang dapat ditahan mesin sebelum tergelincir keluar dari sinkronisasi. Motor Sinkron PM yang diukur dengan margin tarik-keluar yang memadai tetap terkunci selama akselerasi, macet, atau pembalikan arah—bukan kehilangan sinkronisasi. Margin inilah yang membedakan penggerak kecepatan variabel yang stabil dari penggerak yang gagal sinkron saat terjadi perubahan mendadak, dan margin ini harus diverifikasi terhadap permintaan puncak, bukan rata-rata.
Penggerak mengukur posisi rotor dan menyelaraskan arus sesuai dengannya, sehingga Motor Sinkron PM menghasilkan torsi tanpa slip maupun hunting. Selama pembalikan arah, pengendali menjaga sudut beban tetap dalam batasnya, dan selama kondisi tahan (hold), arus dikurangi untuk mencegah pemborosan panas. Magnet menyediakan torsi, sedangkan pengendali memberikan presisi; keduanya bersama-sama menjaga keluaran tetap stabil di seluruh rentang kecepatan.
Ya, karena medan tersebut tetap dan pengendali mengatur langkah torsi. Motor Sinkron PM mampu melakukan perubahan arah secara cepat serta tetap terkunci selama sudut beban berada dalam batas pull-out. Pengendalian closed-loop mencegah slip selama ayunan—yaitu kegagalan yang membuat drive berbasis kecepatan tetap tunggal tidak berfungsi. Itulah sebabnya unit yang sama dapat menjalankan tugas maju maupun mundur secara bersih.
IEC 60034-25 mencakup motor a.c. yang dirancang khusus untuk suplai konverter, termasuk efek switching dan termal yang dihadapi Motor Sinkron PM dalam operasi nyata. IEC 61800-7 menetapkan profil pengendalian dan antarmuka tempat loop sudut beban benar-benar beroperasi. Motor Sinkron PM paling tepat dinilai berdasarkan kombinasi kedua standar tersebut, karena perubahan mode memindahkan beban stres antara motor, konverter, dan kabel sepanjang hari operasional.
Periksa sesuai tugasnya, bukan hanya berdasarkan kalender. Motor Sinkron PM memerlukan pemindaian termal saat peningkatan beban dan pembalikan arah yang sebenarnya, serta pencatatan bulanan arus dan suhu. Pantau panas bantalan, sinyal encoder, dan kebersihan sistem pendingin, karena tekanan variabel mempercepat penuaan komponen-komponen tersebut. Tren kenaikan suhu memprediksi kegagalan, dan profil kinerja sering berubah sehingga penyetelan yang tercatat melindungi kunci dan stabilitas yang menjadi alasan pemilihan motor tersebut.


 EN