
why-pm-synchronous-motor-delivers-stable-torque-output-under-complex-variablespeed-working-modes, why-pm-synchronous-motor-delivers-stable-torque-output-under-complex-variablespeed-working-modes, /blog
EN

2026/09/15
Maskiner, der accelererer, holder stilling og reverserer, stiller krav til drejningsmomentet fra drivsystemet – krav, som en fasthastighedsangivelse aldrig afslører. En PM-synkronmotor er konstrueret til at imødegå disse krav, fordi rotorens magnetfelt er låst til strømforsyningen, og drejningsmomentet forbliver tilgængeligt fra standstil til nominel hastighed. Den svære del er at holde dette drejningsmoment stabilt gennem hurtige reverseringer og længerevarende lavhastighedsdrift uden, at enheden går ud af trin eller overophedes. PM-synkronmotoren gør netop denne driftsprofil rutinemæssig i stedet for risikofyldt.
Én fremstillingsserie kørte en ekstruder, der krævede fuld drejningsmoment ved en langsom doseringshastighed før en hurtig skruedrejning. Den tidligere frekvensomformer mistede kontrol ved den langsomme holdfase og forårsagede stop i smeltedelen, hvilket tvang en udskiftning med en overdimensioneret enhed, der spildte energi hele dagen. Efter at en permanentmagnet-synkronmotor erstattede den, opretholdt doseringsfasen sit drejningsmoment, og den hurtige drejning forblev effektiv. Den permanente magnet-synkronmotor eliminerede kompromiset med to hastigheder, fordi drejningsmomentet var til stede, hvor skruen krævede det på kurven.
En motor, der kun fungerer tæt på den angivne hastighed, svigter i det øjeblik belastningen falder til en fastholdelses- eller krybehastighed. En permanentmagnet-synkronmotor udsættes netop for de punkter, hvor svagere konstruktioner mister magnetfeltet eller kontrol og lader akslen glide. En retningsskift tilføjer et pludseligt drejningsmoment, der belaster rotoren og koblingen, mens en længere fastholdelse genererer varme, hvis kølingen er dimensioneret til fuld hastighed. Den permanente-magnet-synkronmotor skal forblive låst og stabil gennem hele denne proces – hvilket er en anden kravspecifikation end blot ét punkt på en ren kurve. De fleste produktionslinjer ændrer deres driftsmodus ugentligt, så motoren lever mere i overgangstilstande end ved én enkelt hastighed.
Maskinen fastholder drejningsmoment ved at fastholde vinklen mellem rotor- og statorfeltet samt ved at lade reguleringen følge referenceværdien. En permanentmagnet-synkronmotor får sit navn gennem denne låsefunktion – ikke gennem en større kabinet.
Drejningsmomentet i en synkron maskine fastsættes af vinklen mellem rotorens magnetfelt og statorfeltet, og enheden forbliver stabil, så længe denne vinkel forbliver under udtrækningsvinklen. En permanentmagnet-synkronmotor, der er dimensioneret med et udtrækningsdrejningsmoment langt over det maksimale krævede drejningsmoment, kan ikke miste trin under en accelerationsrampe eller ved blokering. Da magneterne fastholder feltet, falder det tilgængelige drejningsmoment ikke ved lave hastigheder på samme måde som ved en induktionsdesign, så den permanente-magnet-synkronmotor leverer samme drejningsmoment fra hvile til nominel hastighed.
Driften justerer statorstrømmen i forhold til rotorpositionen, så den permanentmagnetiske synkronmotor leverer drejningsmoment uden jægeri eller glidning. Ved en retningsskift håndterer styreenheden trinnet og holder vinklen inden for dens grænser, og ved en fastholdning justerer den strømmen for at undgå unødigt opvarmningsforbrug. Den permanentmagnetiske synkronmotor forbliver derfor stabil, fordi magneten leverer drejningsmomentet, mens styringen leverer disciplinen – og sammen er de velegnede til variabelhastighedsarbejde, som moderne produktionslinjer kræver.
En konverterforsynet synkronmaskine lever eller dør af, hvordan motoren, drivsystemet og kablet er godkendt sammen – ikke af et enkelt navneskilt. De rigtige standarder omdanner påstanden om drejningsmoment og stabilitet til kontrollerbare tal, som en fabrik kan revidere.
IEC 60034-25 fastsætter reglerne for vekselstrømsmotorer, der er konstrueret til at køre fra en frekvensomformer i stedet for direkte fra elnettet, og dækker spændningsformen, skiftning og termiske virkninger, som en permanentmagnet-synkronmotor oplever i reel drift. At specificere efter denne standard forhindrer den klassiske fejl, hvor en fremragende motor ødelægges af en frekvensomformer, den aldrig er blevet godkendt til at arbejde med, således at permanentmagnet-synkronmotoren bevarer sin isolering og balance under ægte pulsbetjening.
IEC 61800-7 fastsætter kontrol- og grænsefladeprofilerne for justerbare hastighedsdrev, altså det lag, hvor belastningsvinkelstyring og frekvensomformeren faktisk kommunikerer. En permanentmagnet-synkronmotor yder kun så godt, som denne kommunikation tillader, fordi positionsfeedback og drejningsmomentkommandoen skal være i overensstemmelse med profilen. Ved at følge standarden kan en produktionsanlæg udskifte eller afstemme frekvensomformere uden at skulle genudvikle hele den reguleringsløkke, som motoren afhænger af.
Angivelse og drift af enheden starter fra tilstandsprofilen, ikke fra ét nominelt punkt. En permanentmagnet-synkronmotor forbliver i trin kun, når omformeren, feedbacksystemet og igangsættelsen er indstillet til den belastning, hvormed motoren faktisk kører.
Angiv topbelastningsvinklen og trækud-reserven, før du udarbejder et tilbud, fordi denne margin – ikke mærkeskiltets omdrejningshastighed – afgør, om permanentmagnet-synkronmotoren forbliver låst. Spørg efter opløsningen på position-feedback, som den feltorienterede regulator kræver, skiftfrekvensen, som isoleringen er godkendt til i henhold til IEC 60034-25, og den styringsmode, som processen kræver. En omformer, der er tilpasset disse grænser, betyder, at nettet opnår stabilitet fra første dag i stedet for efter en kostbar overdimensionering.
Overvåg de elementer, som en konverterdrev alder først: encoderjustering, bus-kondensatorers tilstand og isoleringsdeludladningstendensen, som skiftningen skaber. En PM-synkronmotor skal kontrolleres for synkroniseringsdrift under en reel acceleration og omvendelse, ikke kun i tomgang, fordi en langsom tab af låsning vises som strømbølger, inden den vises som varme. Gem konverterparametrene og feedback-opsætningsprotokollen, fordi PM-synkronmotoren afhænger af denne afstemning for at holde trit, når profilen ændres.
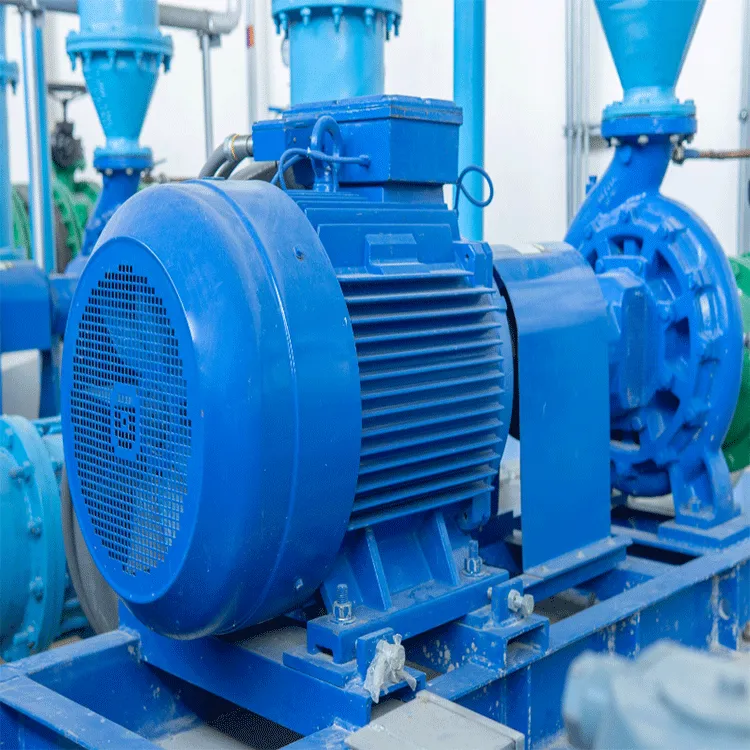
Rotormagneten fastsætter magnetfeltet, så drejningsmomentet afhænger ikke af, at statorspolen opbygger flux, når hastigheden falder. En PM-synkronmotor bibeholder derfor kraftigt drejningsmoment under en langsom holdposition eller krybning, hvor processen ofte har størst brug for det. Da feltet er til stede fra standstil, er responsen stabil ved alle tilstandsændringer, og drejningsmomentkurven forbliver tilstrækkeligt flad til at være pålidelig under acceleration uden at faldes eller få belastningen til at gå i stå.
Trækmomentet er den maksimale belastningsvinkel, som maskinen kan holde, inden den glider ud af fase. En permanentmagnet-synkronmotor, der er dimensioneret med en tilstrækkelig trækmargin, forbliver låst under en accelerationsrampe, ved en blokering eller ved en omvendt rotation i stedet for at miste synkroniseringen. Denne margin adskiller en stabil variabelhastighedsdrev fra et drev, der mister synkroniseringen ved en kraftig ændring i belastningen, og den bør kontrolleres i forhold til den maksimale belastning – ikke den gennemsnitlige.
Drevet måler rotorens position og justerer strømmen i overensstemmelse hermed, så den permanente-magnet-synkronmotor producerer moment uden glidning eller søgning. Under en omvendt rotation holder styringen belastningsvinklen inden for dens grænse, og under en fast holdning reducerer den strømmen for at undgå unødigt varmetab. Magnetens leverer momentet, mens styringen leverer præcisionen, og de to sammen sikrer en stabil outputmoment over hele hastighedsområdet.
Ja, fordi feltet er fast, og styringen håndterer drejningsmomenttrinnet. En permanentmagnet-synkronmotor kan udføre en hurtig retningsskift og forblive synkron, så længe belastningsvinklen forbliver inden for trækgrænsen. Lukket lukket-styring forhindrer glidning under skiftet, hvilket er den fejl, der gør drivsystemer unavngivelige, som er bygget omkring én konstant hastighed. Derfor kan samme enhed anvendes renligt til både fremad- og baglæns drift.
IEC 60034-25 dækker vekselstrømsmotorer, der er bygget til konverterspænding, herunder de skifte- og termiske effekter, som en permanentmagnet-synkronmotor oplever i brug. IEC 61800-7 fastsætter styrings- og grænsefladeprofilerne, hvor belastningsvinkelløkken faktisk kører. En permanentmagnet-synkronmotor bedømmes bedst på grundlag af denne kombinerede basis, fordi tilstandsændringer flytter belastning mellem motoren, konverteren og kablet gennem driftsdagen.
Inspekter i forhold til drift, ikke kun kalenderen. En permanentmagnet-synkronmotor kræver en termisk scanning under en reel acceleration og retningsskift samt en månedlig log over strøm og temperatur. Overvåg lejrens temperatur, encoderens signal og rengøringen af kølingen, da variabel belastning påvirker dem først. En stigende tendens forudsiger fejl, og profilen ændrer sig ofte nok til, at optaget af justeringer beskytter låsningen og den stabilitet, som motoren blev valgt for.


 EN