
why-pm-synchronous-motor-delivers-stable-torque-output-under-complex-variablespeed-working-modes, why-pm-synchronous-motor-delivers-stable-torque-output-under-complex-variablespeed-working-modes, /blog
EN

2026/09/15
เครื่องจักรที่เร่งความเร็ว รักษาความเร็วไว้ และกลับทิศทาง จะสร้างภาระแรงบิดต่อระบบขับเคลื่อน ซึ่งการระบุค่าความเร็วคงที่ไม่สามารถเปิดเผยได้เลย มอเตอร์ซิงโครนัสแบบแม่เหล็กถาวรถูกออกแบบมาเพื่อรับมือกับภาระนี้โดยเฉพาะ เพราะสนามแม่เหล็กของโรเตอร์เชื่อมโยงแน่นกับแหล่งจ่ายไฟ ทำให้แรงบิดพร้อมใช้งานได้ตั้งแต่หยุดนิ่งจนถึงความเร็วที่กำหนดไว้ ส่วนที่ยากคือการรักษาแรงบิดให้คงที่แม้ในขณะเปลี่ยนทิศทางอย่างรวดเร็วหรือรักษาความเร็วต่ำเป็นเวลานาน โดยไม่เกิดการหลุดเฟสหรือร้อนจัดเกินไป มอเตอร์ซิงโครนัสแบบแม่เหล็กถาวรทำให้โพรไฟล์การใช้งานเช่นนี้กลายเป็นเรื่องปกติ แทนที่จะเป็นเรื่องเสี่ยง
สายการผลิตหนึ่งสายใช้เครื่องอัดรีดที่ต้องการแรงบิดสูงสุดที่ความเร็วในการจ่ายวัสดุช้า ก่อนจะเร่งความเร็วของสกรูอย่างรวดเร็ว ไดรฟ์รุ่นก่อนหน้าสูญเสียการควบคุมขณะจ่ายวัสดุด้วยความเร็วช้า ส่งผลให้เนื้อวัสดุละลายหยุดไหล และจำเป็นต้องเปลี่ยนเป็นมอเตอร์ที่มีกำลังเกินความจำเป็น ซึ่งสิ้นเปลืองพลังงานตลอดทั้งวัน หลังจากเปลี่ยนมาใช้มอเตอร์ซิงโครนัสแบบแม่เหล็กถาวรแล้ว ความสามารถในการรักษาระดับแรงบิดขณะจ่ายวัสดุยังคงมีอยู่ และการหมุนสกรูด้วยความเร็วสูงก็ยังมีประสิทธิภาพ มอเตอร์ซิงโครนัสแบบแม่เหล็กถาวรจึงขจัดข้อจำกัดของการออกแบบมอเตอร์สองระดับความเร็ว เพราะแรงบิดมีอยู่เสมอ ไม่ว่าตำแหน่งใดบนเส้นโค้งที่สกรูต้องการ
การขับเคลื่อนที่ทำงานได้ดีเฉพาะใกล้ความเร็วที่ระบุไว้ จะล้มเหลวทันทีที่ภาระงานลดลงเหลือเพียงการทรงตัวหรือการเคลื่อนที่ช้าๆ การใช้มอเตอร์ซิงโครนัสแบบแม่เหล็กถาวร (PM Synchronous Motor) จะทำให้เกิดแรงเครียดสูงสุด ณ จุดที่กล่าวมา โดยมอเตอร์ที่ออกแบบมาไม่แข็งแรงพออาจสูญเสียสนามแม่เหล็กหรือการควบคุม ส่งผลให้เพลาหมุนคลาดเคลื่อน การเปลี่ยนทิศทางการหมุนจะก่อให้เกิดแรงบิดกระแทกอย่างฉับพลัน ซึ่งส่งผลต่อโรเตอร์และชุดเชื่อมต่อ ในขณะที่การทรงตัวเป็นเวลานานจะทำให้เกิดความร้อนสะสม หากระบบระบายความร้อนถูกออกแบบมาให้ทำงานภายใต้ความเร็วสูงสุดเท่านั้น มอเตอร์ซิงโครนัสแบบแม่เหล็กถาวรจึงจำเป็นต้องคงสถานะล็อกและมีเสถียรภาพตลอดทุกเงื่อนไขดังกล่าว ซึ่งเป็นข้อกำหนดที่ต่างออกไปจากกรณีที่พิจารณาเพียงจุดเดียวบนกราฟประสิทธิภาพที่สมบูรณ์แบบ สายการผลิตส่วนใหญ่มีการเปลี่ยนสัดส่วนของโหมดการทำงานทุกสัปดาห์ ดังนั้นระบบขับเคลื่อนจึงใช้เวลาส่วนใหญ่ในการเปลี่ยนผ่านมากกว่าการคงอยู่ที่ความเร็วใดความเร็วหนึ่ง
เครื่องจักรรักษากำลังแรงบิดโดยการคงมุมระหว่างสนามแม่เหล็กของโรเตอร์กับสเตเตอร์ไว้ และให้ระบบควบคุมสามารถติดตามค่าที่ตั้งไว้ได้อย่างแม่นยำ มอเตอร์ซิงโครนัสแบบแม่เหล็กถาวรได้ชื่อนี้มาจากการล็อกดังกล่าว ไม่ใช่เพราะมีโครงสร้างขนาดใหญ่กว่า
แรงบิดในเครื่องจักรแบบซิงโครนัสถูกกำหนดโดยมุมระหว่างสนามแม่เหล็กของโรเตอร์กับสนามแม่เหล็กของสเตเตอร์ และหน่วยจะคงเสถียรภาพไว้ตราบใดที่มุมนั้นยังไม่เกินค่าพีคเอาต์ โมเตอร์ซิงโครนัสแบบแม่เหล็กถาวรที่ออกแบบให้มีแรงบิดพีคเอาต์สูงกว่าความต้องการสูงสุดอย่างชัดเจน จะไม่หลุดออกจากการทำงานแบบซิงโครนัสระหว่างการเร่งความเร็วหรือเมื่อเกิดการขัดขวาง เนื่องจากสนามแม่เหล็กถูกกำหนดโดยแม่เหล็กถาวร แรงบิดที่ใช้งานได้จึงไม่ลดลงที่ความเร็วต่ำเหมือนกับการออกแบบแบบเหนี่ยวนำ ดังนั้น โมเตอร์ซิงโครนัสแบบแม่เหล็กถาวรจึงให้แรงบิดเท่ากันตั้งแต่ภาวะหยุดนิ่งจนถึงความเร็วที่ระบุ
การขับเคลื่อนจัดแนวกระแสในส่วนสเตเตอร์ให้สอดคล้องกับตำแหน่งของโรเตอร์ ทำให้มอเตอร์ซิงโครนัสแบบแม่เหล็กถาวรสร้างแรงบิดได้โดยไม่มีการสั่นหรือลื่นไถล ขณะเปลี่ยนทิศทาง ตัวควบคุมจะจัดการการเปลี่ยนขั้นตอนอย่างแม่นยำและรักษาค่ามุมไว้ภายในขอบเขตที่กำหนด และขณะหยุดนิ่ง จะปรับกระแสให้เหมาะสมเพื่อหลีกเลี่ยงการเกิดความร้อนโดยไม่จำเป็น ดังนั้นมอเตอร์ซิงโครนัสแบบแม่เหล็กถาวรจึงมีเสถียรภาพสูง เพราะแรงบิดเกิดจากแม่เหล็ก ส่วนการควบคุมทำหน้าที่กำหนดวินัยในการทำงาน ทั้งสองส่วนนี้ร่วมกันรองรับงานที่ต้องใช้ความเร็วแปรผัน ซึ่งเป็นข้อกำหนดหลักของสายการผลิตสมัยใหม่
ประสิทธิภาพและความน่าเชื่อถือของเครื่องจักรซิงโครนัสที่ขับด้วยคอนเวอร์เตอร์ ขึ้นอยู่กับการรับรองร่วมกันของมอเตอร์ ไดรฟ์ และสายเคเบิล มากกว่าการพิจารณาเฉพาะชื่อหรือป้ายระบุข้อมูลของแต่ละชิ้นส่วนแยกต่างหาก มาตรฐานที่เหมาะสมจะแปลงข้ออ้างเกี่ยวกับแรงบิดและเสถียรภาพให้กลายเป็นตัวเลขที่ตรวจสอบได้ ซึ่งโรงงานสามารถตรวจสอบและประเมินผลได้
IEC 60034-25 กำหนดหลักเกณฑ์สำหรับมอเตอร์กระแสสลับที่ออกแบบมาให้ทำงานกับอุปกรณ์แปลงไฟฟ้าแทนการเชื่อมต่อกับแหล่งจ่ายไฟโดยตรง ครอบคลุมรูปคลื่นแรงดัน การสับเปลี่ยน และผลกระทบทางความร้อนที่มอเตอร์ซิงโครนัสแบบแม่เหล็กถาวรจะเผชิญในสภาวะการใช้งานจริง การระบุข้อกำหนดตามมาตรฐานนี้ช่วยป้องกันความล้มเหลวแบบดั้งเดิมที่มอเตอร์คุณภาพดีถูกทำลายจากอุปกรณ์ขับเคลื่อนที่มอเตอร์ไม่เคยผ่านการรับรองให้ใช้งานร่วมกัน ดังนั้นมอเตอร์ซิงโครนัสแบบแม่เหล็กถาวรจึงรักษาฉนวนและสมดุลของตนไว้ได้ภายใต้ภาระงานแบบพัลส์จริง
IEC 61800-7 กำหนดโปรไฟล์การควบคุมและการติดต่อสื่อสารสำหรับอุปกรณ์ขับเคลื่อนแบบปรับความเร็วได้ ซึ่งเป็นชั้นที่การควบคุมมุมโหลดกับอุปกรณ์แปลงไฟฟ้าสื่อสารกันโดยตรง มอเตอร์ซิงโครนัสแบบแม่เหล็กถาวรสามารถทำงานได้ดีเท่าที่การสื่อสารระหว่างสองฝ่ายนี้จะเอื้ออำนวย เพราะสัญญาณตอบกลับตำแหน่งกับคำสั่งควบคุมโมเมนต์ต้องสอดคล้องกับโปรไฟล์ที่กำหนด การปฏิบัติตามมาตรฐานนี้ช่วยให้โรงงานสามารถเปลี่ยนหรือปรับแต่งอุปกรณ์ขับเคลื่อนได้โดยไม่จำเป็นต้องออกแบบวงจรควบคุมทั้งหมดใหม่ซึ่งมอเตอร์พึ่งพาอยู่
การระบุและเริ่มใช้งานหน่วยงานนั้นเริ่มต้นจากโปรไฟล์โหมด ไม่ใช่จากจุดที่ระบุค่าไว้เพียงจุดเดียว มอเตอร์ซิงโครนัสแบบแม่เหล็กถาวรจะคงอยู่ในสภาวะซิงโครนัสได้ก็ต่อเมื่ออุปกรณ์แปลงไฟฟ้า ระบบตอบกลับ และการตั้งค่าเริ่มต้นสอดคล้องกับภาระงานที่มอเตอร์นั้นทำงานจริง
โปรดระบุมุมโหลดสูงสุดและค่าสำรองความสามารถในการดึงออก (pull-out reserve) ก่อนเสนอราคา เนื่องจากค่าระยะเผื่อนนี้ — ไม่ใช่ความเร็วที่ระบุบนป้ายชื่อ — ที่เป็นตัวกำหนดว่ามอเตอร์ซิงโครนัสแบบแม่เหล็กถาวรจะยังคงล็อกอยู่ได้หรือไม่ โปรดสอบถามความละเอียดของการตอบกลับตำแหน่งที่ตัวควบคุมแบบสนาม-กำหนดทิศทาง (field-oriented controller) ต้องการ ความถี่ในการสลับกระแสที่ฉนวนสามารถรองรับได้ตามมาตรฐาน IEC 60034-25 และโหมดการควบคุมที่กระบวนการผลิตต้องการ การเลือกอุปกรณ์แปลงไฟฟ้าที่สอดคล้องกับข้อจำกัดเหล่านี้จะทำให้ระบบมีเสถียรภาพตั้งแต่วันแรก แทนที่จะต้องรอจนกว่าจะมีการปรับขนาดเกินความจำเป็นซึ่งส่งผลให้เกิดค่าใช้จ่ายสูง
สังเกตสิ่งของที่ตัวแปลงกระแสขับเคลื่อนตามอายุการใช้งานก่อนเป็นอันดับแรก: การจัดแนวเอนโค้ดเดอร์ สุขภาพของตัวเก็บประจุบนบัส และแนวโน้มการปล่อยประจุบางส่วนที่ฉนวนกันไฟฟ้าแสดงออกเมื่อมีการสลับสัญญาณ ควรตรวจสอบมอเตอร์ซิงโครนัสแบบแม่เหล็กถาวรเพื่อหาการเลื่อนของการซิงโครไนซ์ระหว่างการเร่งความเร็วจริงและการกลับทิศทาง ไม่ใช่เฉพาะขณะอยู่ในภาวะนิ่งเท่านั้น เพราะการสูญเสียการล็อกอย่างช้าๆ จะปรากฏเป็นคลื่นรบกวนของกระแสก่อนจะแสดงผลเป็นความร้อน ควรจัดเก็บพารามิเตอร์ของตัวแปลงกระแสและบันทึกการปรับแต่งระบบป้อนกลับไว้อย่างเป็นระบบ เนื่องจากมอเตอร์ซิงโครนัสแบบแม่เหล็กถาวรอาศัยการปรับแต่งนี้เพื่อรักษาความสอดคล้องกันอย่างต่อเนื่อง แม้เมื่อลักษณะการใช้งานเปลี่ยนแปลงไป
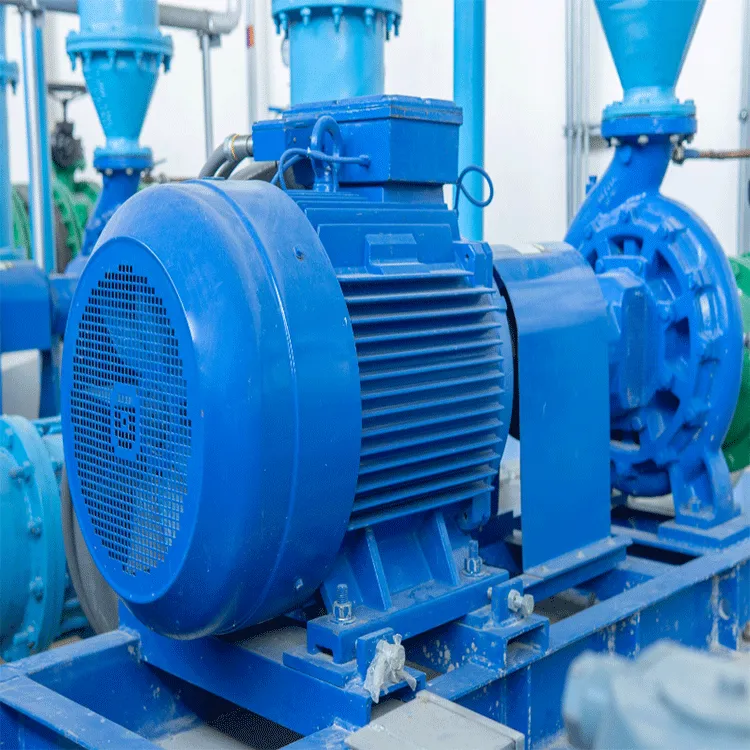
แม่เหล็กบนโรเตอร์สร้างสนามแม่เหล็กขึ้นเอง ดังนั้นแรงบิดจึงไม่ขึ้นกับความสามารถของสตาเตอร์ในการสร้างสนามแม่เหล็กเมื่อความเร็วลดลง มอเตอร์ซิงโครนัสแบบแม่เหล็กถาวรจึงสามารถรักษาแรงบิดที่แข็งแกร่งไว้ได้แม้ในภาวะการหยุดนิ่งหรือเคลื่อนที่ช้าๆ ซึ่งมักเป็นช่วงที่กระบวนการต้องการแรงบิดมากที่สุด เนื่องจากสนามแม่เหล็กมีอยู่แล้วตั้งแต่สถานะหยุดนิ่ง ปฏิกิริยาจึงคงที่ตลอดการเปลี่ยนโหมดทุกชนิด และเส้นโค้งแรงบิดยังคงเรียบพอที่จะเชื่อถือได้แม้ในช่วงการเร่งความเร็ว โดยไม่เกิดการลดลงของแรงบิดหรือทำให้โหลดหยุดหมุน
แรงบิดแบบดึงออกคือมุมโหลดสูงสุดที่เครื่องจักรสามารถรักษาไว้ได้ก่อนที่จะหลุดออกจากภาวะสมมาตร โมเตอร์ซิงโครนัสแบบแม่เหล็กถาวรที่เลือกขนาดมาอย่างเหมาะสมโดยมีระยะสำรองของแรงบิดแบบดึงออกเพียงพอ จะยังคงรักษาภาวะสมมาตรไว้ได้ตลอดการเร่งความเร็ว การติดขัด หรือการกลับทิศทาง แทนที่จะสูญเสียภาวะสมมาตร ระยะสำรองนี้คือสิ่งที่ทำให้ระบบขับเคลื่อนแบบปรับความเร็วแปรผันมีเสถียรภาพ ต่างจากระบบที่หยุดทำงานเมื่อเผชิญกับการเปลี่ยนแปลงอย่างฉับพลัน และควรตรวจสอบระยะสำรองนี้เทียบกับค่าความต้องการสูงสุด ไม่ใช่ค่าเฉลี่ย
อุปกรณ์ขับเคลื่อนวัดตำแหน่งของโรเตอร์แล้วจัดแนวกระแสไฟฟ้าให้สอดคล้องกับตำแหน่งนั้น ทำให้โมเตอร์ซิงโครนัสแบบแม่เหล็กถาวรสร้างแรงบิดได้โดยไม่มีการลื่นไถลหรือสั่นไหว ขณะกลับทิศทาง ตัวควบคุมจะรักษาให้มุมโหลดอยู่ภายในขอบเขตที่กำหนด และขณะยึดตำแหน่งไว้ จะลดกระแสลงเพื่อหลีกเลี่ยงการเกิดความร้อนส่วนเกิน แม่เหล็กเป็นผู้จัดหาแรงบิด ในขณะที่ระบบควบคุมเป็นผู้จัดหาความแม่นยำ ทั้งสองส่วนนี้ร่วมกันรักษาผลลัพธ์ให้คงที่ตลอดช่วงความเร็ว
ใช่ เพราะสนามแม่เหล็กนั้นคงที่ และตัวควบคุมจัดการการเปลี่ยนแปลงแรงบิดแบบก้าวกระโดด โมเตอร์ซิงโครนัสแบบแม่เหล็กถาวรสามารถเปลี่ยนทิศทางได้อย่างรวดเร็วและยังคงล็อกอยู่ได้ตราบใดที่มุมโหลดยังอยู่ภายในขอบเขตการดึงออก การควบคุมแบบปิดห่วง (closed-loop control) ช่วยป้องกันไม่ให้เกิดการเลื่อนไถลระหว่างการเปลี่ยนทิศทาง ซึ่งเป็นความล้มเหลวหลักที่ทำให้ระบบขับเคลื่อนที่ออกแบบมาเพื่อทำงานที่ความเร็วคงที่เพียงค่าเดียวไม่สามารถใช้งานได้จริง นี่คือเหตุผลที่หน่วยเดียวกันนี้สามารถทำหน้าที่ได้อย่างมีประสิทธิภาพทั้งในโหมดเดินหน้าและถอยหลัง
IEC 60034-25 ครอบคลุมมอเตอร์กระแสสลับที่ออกแบบสำหรับจ่ายไฟผ่านคอนเวอร์เตอร์ รวมถึงผลกระทบจากการสลับวงจรและผลกระทบด้านความร้อนที่มอเตอร์ซิงโครนัสแบบแม่เหล็กถาวรต้องเผชิญในระหว่างการใช้งานจริง ส่วน IEC 61800-7 กำหนดโปรไฟล์การควบคุมและอินเทอร์เฟซ ซึ่งเป็นจุดที่ห่วงควบคุมมุมโหลด (load-angle loop) ทำงานจริง มอเตอร์ซิงโครนัสแบบแม่เหล็กถาวรจึงควรประเมินจากฐานที่รวมกันทั้งสองมาตรฐานนี้ เนื่องจากการเปลี่ยนโหมดจะส่งผลให้แรงเครียดย้ายไปมาระหว่างมอเตอร์ คอนเวอร์เตอร์ และสายเคเบิลตลอดระยะเวลาการใช้งานในแต่ละวัน
ตรวจสอบตามภาระงาน ไม่ใช่เพียงแค่ตามปฏิทิน การตรวจสอบด้วยกล้องถ่ายภาพความร้อนควรทำกับมอเตอร์แบบซิงโครนัสแบบพีเอ็ม (PM Synchronous Motor) ขณะทำงานจริงในช่วงเร่งความเร็วและเปลี่ยนทิศทาง พร้อมบันทึกค่ากระแสไฟฟ้าและอุณหภูมิเป็นรายเดือน ให้สังเกตความร้อนของแบริ่ง สัญญาณเอนโค้ดเดอร์ และความสะอาดของระบบระบายความร้อน เนื่องจากแรงเครียดแปรผันจะทำให้ชิ้นส่วนเหล่านี้เสื่อมสภาพก่อนชิ้นส่วนอื่น แนวโน้มอุณหภูมิที่เพิ่มขึ้นอย่างต่อเนื่องบ่งชี้ถึงความล้มเหลวที่อาจเกิดขึ้น และลักษณะการตอบสนองของมอเตอร์มักเปลี่ยนแปลงบ่อยพอสมควร ดังนั้นการบันทึกค่าพารามิเตอร์การปรับแต่งไว้จึงช่วยรักษาความแม่นยำในการควบคุมและความมั่นคงที่มอเตอร์ถูกเลือกมาเพื่อใช้งาน


 EN