
 EN

มอเตอร์แบบไม่มีเกียร์ไม่ใช่มอเตอร์แบบทั่วไปที่เพียงแต่ตัดส่วนประกอบหนึ่งออกเท่านั้น แต่เป็นการเปลี่ยนแปลงวิธีการกระจายแรงบิด ความเร็ว การควบคุมการเคลื่อนที่ งานบริการ และความเสี่ยงในการติดตั้งทั่วทั้งเครื่องจักร ในระบบมอเตอร์-เกียร์แบบดั้งเดิม มอเตอร์ที่หมุนด้วยความเร็วค่อนข้างสูงจะทำงานผ่านตัวลดความเร็ว (reducer) เพื่อให้ได้ความเร็วและแรงบิดที่ต้องการสำหรับอุปกรณ์ที่ขับเคลื่อน ส่วนมอเตอร์แบบไม่มีเกียร์ซึ่งมักจัดวางในรูปแบบขับตรง (direct-drive) จะถูกเลือกหรือออกแบบมาให้สามารถผลิตแรงบิดที่ใช้งานได้จริงโดยไม่จำเป็นต้องผ่านขั้นตอนการลดความเร็ว
ความแตกต่างด้านสถาปัตยกรรมนั้นอาจทำให้เครื่องจักรเรียบง่ายขึ้น แต่ก็ไม่ได้หมายความว่าทางเลือกหนึ่งจะเหนือกว่าอีกทางเลือกโดยอัตโนมัติ ในการพิจารณาเชิงเทคนิค สิ่งที่ควรเปรียบเทียบอย่างมีประโยชน์ไม่ใช่ “สิ่งใหม่เทียบกับสิ่งเก่า” แต่คือการประเมินว่า ภาระงาน รอบการทำงานที่ต้องการ ช่วงความเร็วที่จำเป็น ขนาดพื้นที่ติดตั้งที่มีอยู่ ระบบควบคุม และรูปแบบการให้บริการซ่อมบำรุงนั้นเอื้อต่อการใช้มอเตอร์แบบไม่มีเกียร์ (Gearless Motor) หรือระบบมอเตอร์รวมกับกล่องเกียร์มากกว่ากัน
เริ่มต้นจากการวิเคราะห์เส้นทางการส่งกำลัง
การจับคู่มอเตอร์กับเกียร์แบบดั้งเดิมมีหน้าที่หลักสามประการ ได้แก่ มอเตอร์สร้างพลังงานเชิงกล กล่องเกียร์เปลี่ยนอัตราส่วนระหว่างความเร็วกับแรงบิด และชิ้นส่วนถ่ายทอดกำลัง เช่น ตัวเชื่อมต่อ (couplings) หรือชิ้นส่วนอื่นๆ ทำหน้าที่ส่งกำลังที่ได้ออกไปยังภาระงาน การเลือกอัตราทดเกียร์ช่วยให้ผู้ออกแบบสามารถใช้มอเตอร์ที่หมุนด้วยความเร็วมาตรฐานทั่วไป ขณะเดียวกันก็ได้ความเร็วของการหมุนที่ส่งออกต่ำลง โครงสร้างนี้ยังคงมีความเหมาะสมในทางปฏิบัติสำหรับเครื่องจักรหลายประเภท เช่น เครื่องลำเลียง เครื่องผสม เครื่องยกของ และเครื่องจักรอื่นๆ อีกจำนวนมาก ซึ่งความเร็วของการหมุนที่ส่งออกนั้นต่ำกว่าความเร็วในการทำงานที่มีประสิทธิภาพของมอเตอร์อย่างมาก
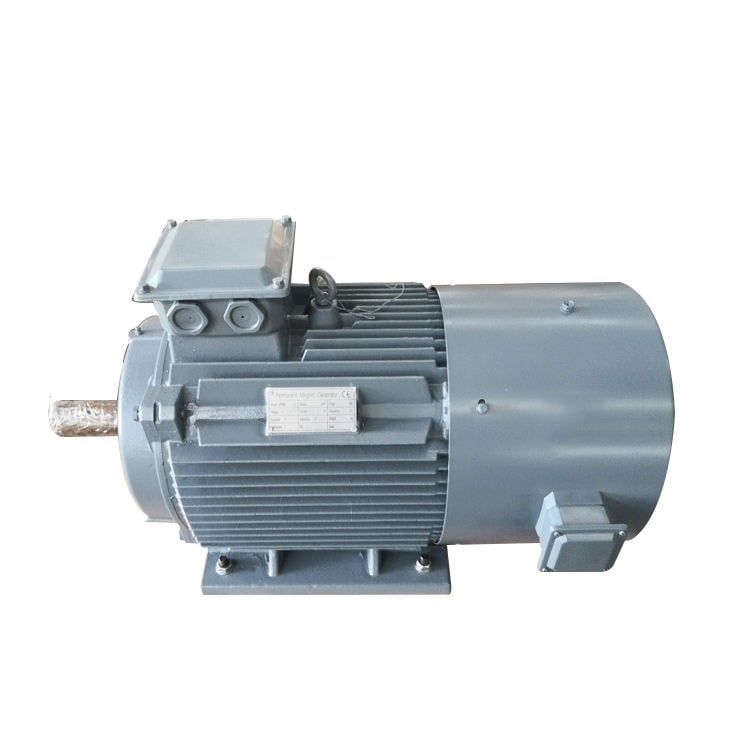
มอเตอร์แบบไม่มีเกียร์จะส่งแรงบิดของมอเตอร์ไปยังเพลาที่รับภาระโดยตรง หรือใกล้เคียงกับเพลานั้นมากที่สุด ในระบบขับเคลื่อนแบบตรง (direct-drive) มอเตอร์มักถูกออกแบบให้มีความเร็วต่ำกว่าแต่ให้แรงบิดสูงกว่ามอเตอร์ที่ใช้ร่วมกับเกียร์ ไม่มีการสัมผัสกันระหว่างฟันเกียร์ของโรเตอร์กับโหลดที่ขับเคลื่อน ผลลัพธ์ที่ได้คือเส้นทางการส่งกำลังเชิงกลที่สั้นลง อย่างไรก็ตาม มอเตอร์ ไดรเวอร์ อุปกรณ์ตรวจจับตำแหน่ง (feedback device) ตลับลูกปืน และโครงสร้างยึดติด ต้องรับผิดชอบต่อประสิทธิภาพโดยรวมมากขึ้น
1. ความเร็วและแรงบิดเกิดขึ้นด้วยวิธีที่ต่างกัน
ในมอเตอร์แบบมีเกียร์ อัตราส่วนเกียร์ทำหน้าที่เพิ่มแรงบิดเชิงกล มอเตอร์ขนาดเล็กที่หมุนเร็วสามารถขับโหลดที่หมุนช้าแต่ต้องการแรงบิดสูงได้ เนื่องจากตัวลดความเร็ว (reducer) แปลงความเร็วเป็นแรงบิด ในขณะที่มอเตอร์แบบไม่มีเกียร์ แรงบิดต้องถูกสร้างขึ้นด้วยหลักการแม่เหล็กไฟฟ้า ณ ความเร็วขาออกที่ต้องการ ซึ่งอาจจำเป็นต้องใช้มอเตอร์ที่มีเส้นผ่านศูนย์กลางใหญ่ขึ้น หรือมอเตอร์ที่มีโครงสร้างให้แรงบิดสูงขึ้น หรือการออกแบบระบบระบายความร้อนอย่างรอบคอบ
ด้วยเหตุนี้ จึงควรเปรียบเทียบโปรไฟล์โหลดเต็มที่ (full load profile) ทั้งหมด แทนที่จะพิจารณาเฉพาะค่ากำลังไฟฟ้าที่ระบุไว้ (rated kW) เท่านั้น A มอเตอร์แบบไม่มีเกียร์ อาจเหมาะกับภาระที่ควบคุมอย่างต่อเนื่องด้วยความเร็วต่ำมาก ในขณะที่ชุดขับเคลื่อนแบบมีเกียร์อาจยังคงมีขนาดกะทัดรัดกว่าหรือประหยัดกว่าเมื่อใช้งานในภาระที่ตรงไปตรงมา และมีอัตราทดมาตรฐานให้เลือก แรงบิดสูงสุด แรงบิดเริ่มหมุน ความเฉื่อย เวลาเร่ง ลักษณะการรับภาระแบบโอเวอร์โฮลลิง และจำนวนชั่วโมงในการทำงานที่ความเร็วต่ำ ล้วนเป็นปัจจัยที่ต้องนำมาคำนวณด้วย
2. การสูญเสียพลังงานเชิงกลและจุดที่ต้องบำรุงรักษาเปลี่ยนแปลงไป
การติดตั้งเกียร์จะเพิ่มพื้นผิวสัมผัสของฟันเฟือง ตลับลูกปืน ซีล น้ำมันหล่อลื่น และมักต้องมีการบำรุงรักษาตามรอบ เช่น การตรวจสอบสภาพน้ำมัน รอยรั่ว ความคล่องตัวของเกียร์ (backlash) และการสั่นสะเทือน ภาระงานที่แท้จริงขึ้นอยู่กับโครงสร้างของเกียร์และลักษณะการใช้งาน จึงไม่ควรสมมุติว่าจะมีช่วงเวลาการบริการที่ใช้ได้ทั่วไปสำหรับทุกกรณี อย่างไรก็ตาม แต่ละขั้นตอนเชิงกลที่เพิ่มเข้ามา หมายถึงชุดชิ้นส่วนอีกชุดหนึ่งที่ต้องตรวจสอบ
มอเตอร์แบบไม่มีเกียร์จะตัดกล่องเกียร์และแรงสูญเสียจากการสัมผัสของฟันเกียร์ออกจากระบบ การลดจำนวนชิ้นส่วนในระบบส่งกำลังสามารถลดจุดเชื่อมต่อที่ต้องจัดแนวให้ตรงกัน และลดงานที่เกี่ยวข้องกับการหล่อลื่น อย่างไรก็ตาม คำว่า "ไม่มีเกียร์" ไม่ได้หมายความว่าไม่ต้องบำรุงรักษาเลย มอเตอร์แบบไม่มีเกียร์ยังคงต้องดูแลแบริ่งอย่างเหมาะสม รักษาความสะอาดของทางระบายความร้อน ตรวจสอบการต่อสายไฟฟ้า ตรวจสภาพการยึดติด และวินิจฉัยระบบควบคุม ทั้งนี้ ในโรงงานจริง ความสะดวกในการเข้าถึงเพื่อซ่อมบำรุงและความสามารถในการวินิจฉัยมักมีความสำคัญไม่แพ้จำนวนชิ้นส่วน
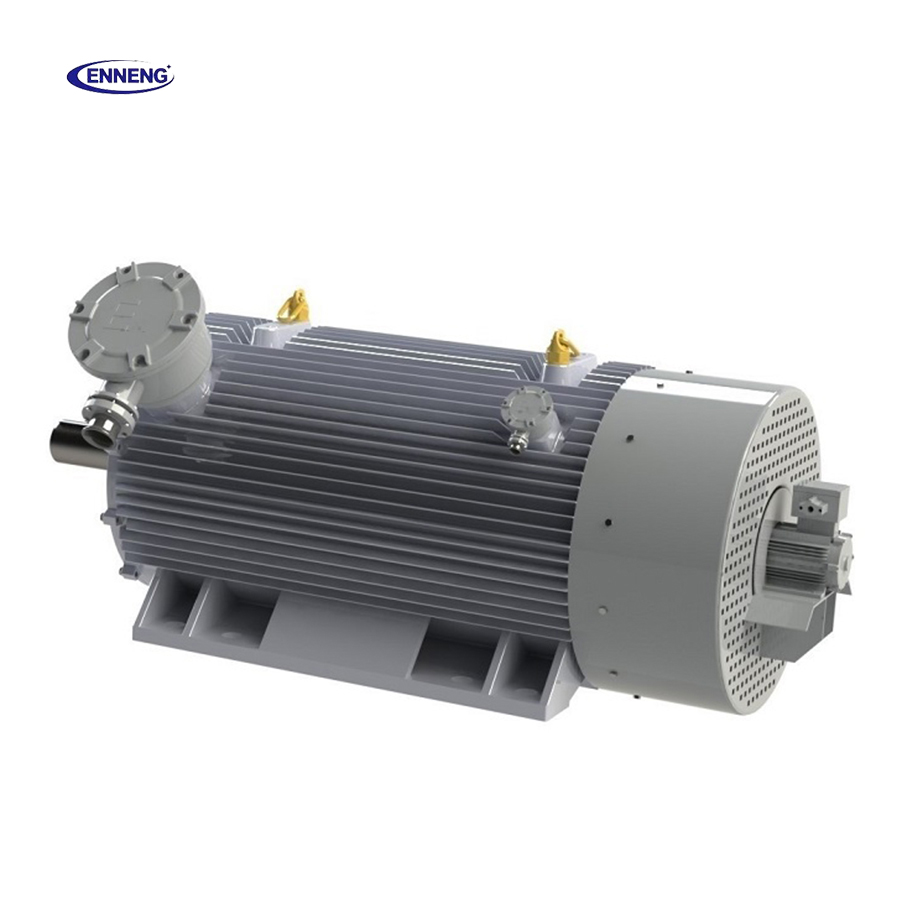
3. ประสิทธิภาพต้องประเมินเป็นระบบทั้งระบบ
เป็นเรื่องสมเหตุสมผลที่คาดหวังว่ามอเตอร์แบบไม่มีเกียร์จะหลีกเลี่ยงการสูญเสียจากกล่องเกียร์ โดยเฉพาะในกรณีที่ตัวลดความเร็วต้องทำงานเป็นเวลานาน อย่างไรก็ตาม ประสิทธิภาพโดยรวมขึ้นอยู่กับลักษณะโค้งประสิทธิภาพของตัวมอเตอร์เอง อินเวอร์เตอร์ การปรับแต่งระบบควบคุม และจุดการทำงานจริง หากมอเตอร์แบบขับตรงที่เลือกมาไม่สอดคล้องกันดี และทำงานห่างไกลจากบริเวณที่ให้ประสิทธิภาพดีที่สุด ก็อาจไม่สามารถมอบข้อได้เปรียบที่คาดไว้
คำเตือนเดียวกันนี้ใช้ได้กับระบบที่มีเกียร์ด้วย เช่น มอเตอร์ที่จับคู่ได้ดีกับตัวลดความเร็วคุณภาพสูง อาจเป็นระบบที่เหมาะสมสำหรับงานที่ใช้ความเร็วคงที่หรือจำกัดความเร็วเท่านั้น คำถามที่สำคัญกว่าคือ ภายใต้ความเร็วและแรงบิดที่เครื่องจักรจะต้องรับจริง ระบบที่สมบูรณ์แบบใดให้การสูญเสียพลังงานต่ำกว่าและมีการเพิ่มขึ้นของอุณหภูมิอยู่ในเกณฑ์ที่ยอมรับได้ ให้ประเมินค่าดังกล่าวโดยใช้รอบการทำงาน (duty cycle) แทนที่จะพึ่งข้อมูลจากแคตาล็อกเพียงค่าเดียว ไม่ว่าอย่างไร ประเด็นหลักไม่ใช่เทคโนโลยีใดใหม่กว่า แต่เป็นการเลือกเทคโนโลยีที่สอดคล้องกับข้อจำกัดเฉพาะหน้าสถานที่จริง โดยไม่ก่อให้เกิดปัญหาการบำรุงรักษาในอีกสองปีข้างหน้า
4. ความแม่นยำในการควบคุมและการตอบสนองแบบไดนามิกแตกต่างกัน
มอเตอร์แบบไม่มีเกียร์สามารถกำจัดปัญหา backlash ของเกียร์และ torsional compliance ออกจากชุดขับเคลื่อน ซึ่งช่วยให้งานที่ต้องการการเคลื่อนที่ที่เรียบเนียนที่ความเร็วต่ำ การกำหนดตำแหน่งซ้ำได้แม่นยำ การกลับทิศทางอย่างรวดเร็ว หรือการควบคุมแรงบิดที่ไวต่อการตอบสนอง ดังนั้น การจัดวางมอเตอร์แบบขับตรง (Direct Drive Motor) มักถูกพิจารณาใช้เมื่อโหลดจำเป็นต้องตอบสนองโดยตรงต่อวงจรควบคุม
การจับคู่มอเตอร์กับเกียร์แบบดั้งเดิมยังสามารถควบคุมได้อย่างมีประสิทธิภาพ แต่ต้องพิจารณาอัตราส่วนของเกียร์ ความคล่องตัวของเกียร์ (backlash) ความเฉื่อยที่สะท้อนกลับ (reflected inertia) และการสั่นพ้องเชิงกล (mechanical resonance) ด้วย มอเตอร์แบบไม่มีเกียร์ ในระบบแบบนี้ การต่อโดยตรง (direct coupling) ยังทำให้การรบกวนจากโหลดส่งผลต่อมอเตอร์และตัวควบคุมได้ชัดเจนยิ่งขึ้น การปรับแต่งพารามิเตอร์การควบคุม (control tuning) การใช้เอ็นโคเดอร์เพื่อป้อนสัญญาณกลับ (encoder feedback) ตามความจำเป็น และความแข็งแกร่งของโครงสร้าง (structural stiffness) ควรได้รับการพิจารณาตั้งแต่ระยะเริ่มต้น ไม่ใช่ปล่อยไว้จนถึงขั้นตอนการติดตั้งและตรวจสอบระบบ (commissioning)
5. ข้อแลกเปลี่ยนด้านการติดตั้งและพื้นที่ไม่ได้มีด้านเดียวเท่านั้น
การตัดลดเกียร์ออกอาจทำให้ระบบขับเคลื่อนสั้นลงและลดจำนวนชิ้นส่วนที่ต้องจัดแนวให้ตรงกัน ซึ่งอาจช่วยให้การติดตั้งง่ายขึ้นในเครื่องจักรที่มีข้อจำกัดด้านพื้นที่ อย่างไรก็ตาม มอเตอร์แบบไม่มีเกียร์ (Gearless Motor) ที่สามารถให้แรงบิดสูงแม้ที่ความเร็วต่ำ อาจมีขนาดใหญ่หรือหนักกว่ามอเตอร์ความเร็วสูงที่มันเข้ามาแทนที่ ดังนั้น จึงจำเป็นต้องตรวจสอบพื้นผิวสำหรับการยึดติด (mounting face) รอยต่อเพลา (shaft interface) ภาระที่กระทำต่อลูกปืน (bearing loading) และความสามารถในการระบายความร้อน (heat rejection) ทั้งหมดร่วมกันในฐานะชุดประกอบแบบบูรณาการ
มอเตอร์เกียร์สามารถให้รูปแบบการติดตั้งที่เป็นมาตรฐานและสะดวก รวมทั้งวิธีการเปลี่ยนชิ้นส่วนที่คุ้นเคย สำหรับการปรับปรุงระบบเดิม การคงรูปแบบการติดตั้งของลดความเร็ว (reducer) ที่มีอยู่แล้วอาจทำได้ง่ายกว่า แต่สำหรับอุปกรณ์ใหม่ มอเตอร์แบบไม่ใช้เกียร์ (Gearless Motor) อาจน่าสนใจกว่า หากสามารถออกแบบเครื่องจักรทั้งระบบให้รองรับการเชื่อมต่อโดยตรง (direct-coupled layout) ตั้งแต่ขั้นตอนการออกแบบ
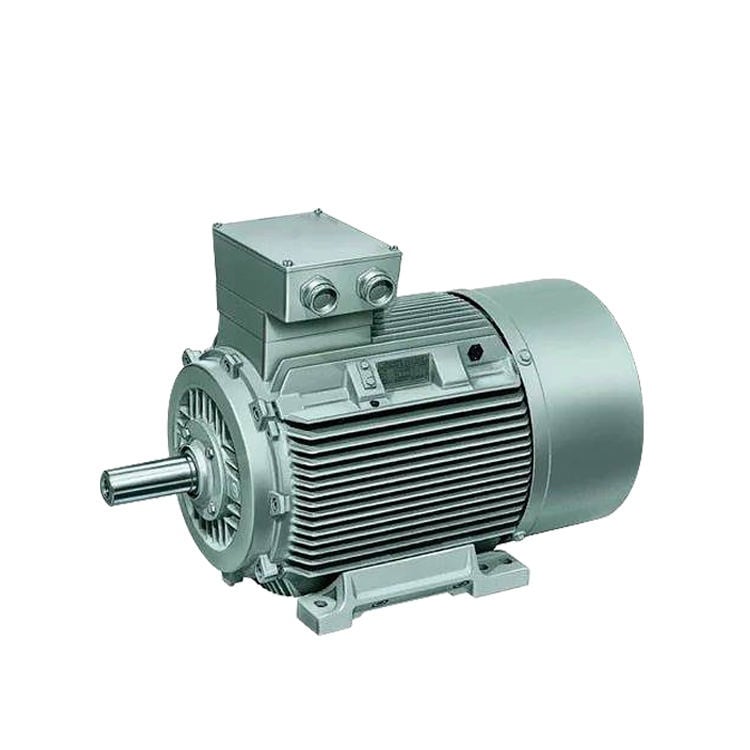
6. การบูรณาการด้านไฟฟ้ากลายเป็นหัวใจสำคัญของการขับเคลื่อนโดยตรง
แอปพลิเคชันส่วนใหญ่ของมอเตอร์แบบไม่ใช้เกียร์พึ่งพาอินเวอร์เตอร์ควบคุมความถี่แปรผัน (variable-frequency drive) หรืออินเวอร์เตอร์ควบคุมเซอร์โว (servo drive) เพื่อให้ได้การควบคุมความเร็วและแรงบิดตามต้องการ ส่งผลให้การเลือกอินเวอร์เตอร์ ความยาวสายไฟ การต่อสายดิน ฉนวนมอเตอร์ และมาตรการลดกระแสไหลผ่านแบริ่ง กลายเป็นส่วนหนึ่งของกระบวนการคัดเลือกตั้งแต่ต้น ไม่ใช่เรื่องที่พิจารณาภายหลัง เช่น มาตรฐาน NEMA MG 1 ส่วนที่ 31 กล่าวถึงประเด็นที่เกี่ยวข้องกับเครื่องจักรที่ขับด้วยอินเวอร์เตอร์ เช่น คลื่นแรงดันกระชาก (voltage spikes) และการป้องกันแบริ่งจากแรงดันบนเพลา (shaft-voltage-related bearing protection) ซึ่งจุดตรวจสอบดังกล่าวเป็นส่วนหนึ่งของขั้นตอนการออกแบบ ไม่ใช่การรับรองว่ามอเตอร์ทุกตัวมีค่าการรับรองเฉพาะใดเฉพาะหนึ่ง
ก่อนพิจารณาค่ากำลังขับที่ระบุ ให้ถามก่อนว่าโหลดนั้นต้องการกำลังจริงๆ เท่าใดขณะทำงานที่ความเร็วต่ำ กลับทิศทางบ่อยแค่ไหน และตัวควบคุมสามารถปกป้องมอเตอร์ได้ในทุกโหมดการใช้งานหรือไม่ มอเตอร์แบบไม่มีเกียร์ (Gearless Motor) ที่มีระบบควบคุมที่ระบุคุณสมบัติไม่ชัดเจน อาจสูญเสียความเรียบง่ายด้านกลไกซึ่งเป็นจุดประสงค์หลักของการออกแบบ
ข้อได้เปรียบด้านการปรับแต่งเฉพาะของ ENNENG
ไม่มีสถานประกอบการอุตสาหกรรมสองแห่งใดที่มีข้อจำกัดด้านพื้นที่หรือเชิงกลเหมือนกัน eNNENG โดดเด่นเพราะเราไม่ได้จัดจำหน่ายสินค้าตามแคตาล็อกทั่วไปเท่านั้น แต่เรามีความเชี่ยวชาญเฉพาะด้านการจัดส่ง การส่งมอบ มอเตอร์แม่เหล็กถาวรที่ออกแบบเฉพาะ ปรับแต่งให้เหมาะกับการใช้งานเฉพาะของคุณ
เราได้รับการสนับสนุนจากทีมวิจัยและพัฒนาชั้นนำ ซึ่งประกอบด้วยวิศวกรจาก National Rare Earth Permanent Magnet Engineering Centre และได้รับการสนับสนุนจากสิทธิบัตรหลายสิบฉบับ เราออกแบบโซลูชันแรงดันสูง (6 กิโลโวลต์/10 กิโลโวลต์) และแรงดันต่ำ (380 โวลต์/660 โวลต์/1140 โวลต์) ให้สอดคล้องกับโครงสร้างพื้นฐานที่มีอยู่ของท่าน ไม่ว่าจะเป็นสถานีบำบัดน้ำ บ่อน้ำมัน หรือสภาพแวดล้อมการทำเหมืองที่ต้องป้องกันการระเบิด เรามอบสมรรถนะสูงสุดในสถานการณ์ที่มอเตอร์แบบทั่วไปไม่สามารถทำงานได้อย่างเหมาะสม
หากท่านกำลังประเมินมอเตอร์แม่เหล็กถาวรเชิงพาณิชย์สำหรับขาย และต้องการโซลูชันขับเคลื่อนที่ออกแบบมาอย่างดี ซึ่งรับประกันประสิทธิภาพและความทนทาน ENNENG คือพันธมิตรที่ท่านวางใจได้ ติดต่อ ENNENG วันนี้ .พูดคุยกับทีมวิศวกรเทคนิคของเราเพื่อรับข้อเสนอโซลูชันขับเคลื่อนที่ปรับแต่งเฉพาะตามความต้องการของท่าน
- วอตส์แอป: +86 18562780228
- อีเมล: [email protected]
- โทรศัพท์: +86 532 66000559

