
 EN

موتور بدون دنده تنها یک موتور معمولی نیست که یک قطعه از آن حذف شده باشد. بلکه نحوهٔ توزیع گشتاور، سرعت، کنترل حرکت، کارهای تعمیر و نگهداری و خطرات نصب در سراسر ماشین را تغییر میدهد. در ترکیب موتور-دندهٔ سنتی، موتوری با سرعت نسبتاً بالا از طریق یک کاهشدهنده عمل میکند تا سرعت و گشتاور خروجی مورد نیاز تجهیزات محرک را فراهم آورد. اما موتور بدون دنده، که اغلب بهصورت ماشین پیشرانی مستقیم پیکربندی میشود، چنان انتخاب یا طراحی میگردد که بتواند گشتاور خروجی قابلاستفاده را بدون نیاز به مرحلهٔ کاهش تأمین کند.
این تفاوت معماری میتواند ماشین را سادهتر کند، اما بهطور خودکار گزینهای را برتر نمیسازد. بهعنوان یک پرسش فنی در زمینه انتخاب، مقایسهٔ مفید «جدید در مقابل قدیمی» نیست؛ بلکه این است که آیا بار، چرخهٔ کار، محدودهٔ سرعت مورد نیاز، فضای نصب، سیستمهای کنترل و مدل خدمات، موتور بدون گیربکس یا سیستم موتور همراه با گیربکس را ترجیح میدهد.
با مسیر توان شروع کنید
ترکیب سنتی موتور و گیربکس سه عملکرد اصلی دارد: موتور توان مکانیکی تولید میکند، گیربکس سرعت را به گشتاور تبدیل میکند و اتصالدهندهها یا سایر قطعات انتقال، این خروجی را به بار منتقل میکنند. نسبتهای گیربکس به طراحان اجازه میدهد از سرعتهای رایج موتور استفاده کنند و در عین حال چرخش خروجی کندتری بهدست آورند. این ترتیب همچنان برای نوارهای نقاله، همزنها، بالابرها و بسیاری از ماشینهای دیگر که سرعت خروجیشان بسیار پایینتر از سرعت کارایی بهینهٔ موتور است، راهحلی عملی باقی مانده است.
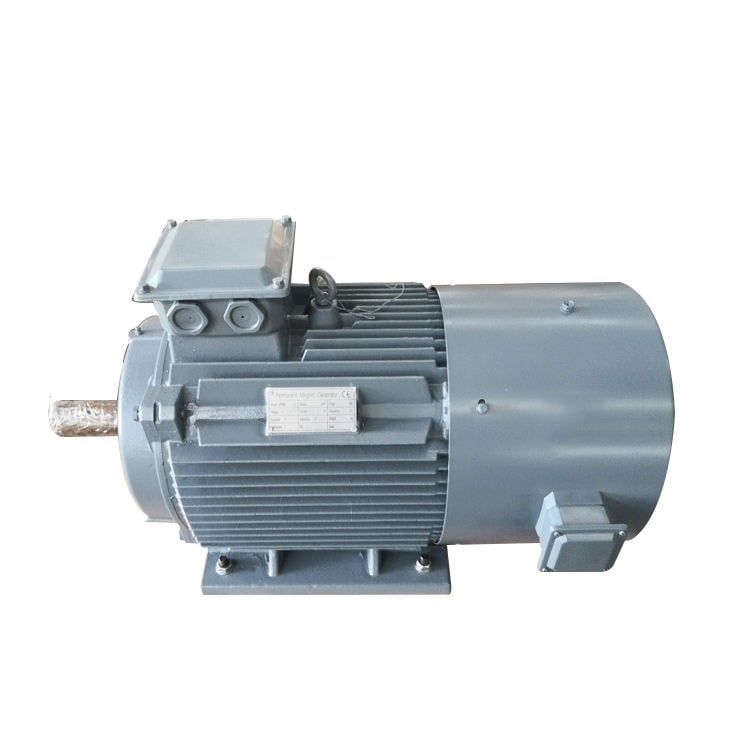
موتور بدون دنده، گشتاور موتور را مستقیماً در محور بار یا نزدیک به آن اعمال میکند. در طرحهای محرک مستقیم، معمولاً موتور برای سرعت پایینتر و گشتاور بالاتری نسبت به موتورِ استفادهشده در سیستمهای دندهدار انتخاب میشود. هیچ تماس دندهای بین روتور و بار محرک وجود ندارد. این امر میتواند منجر به کوتاهتر شدن مسیر مکانیکی انتقال توان شود، اما اکنون موتور، درایو، دستگاه بازخورد، یاتاقانها و سازهٔ نصب بخش بیشتری از مسئولیت عملکرد را بر عهده دارند.
۱. سرعت و گشتاور به روشهای متفاوتی حاصل میشوند
در موتورهای دندهدار، نسبت دندهها ضربالاجسام مکانیکی را فراهم میکند. یک موتور کوچک و سریع میتواند باری با سرعت پایین و گشتاور بالا را به حرکت درآورد، زیرا کاهنده سرعت را به گشتاور تبدیل میکند. اما در موتور بدون دنده، گشتاور باید بهصورت الکترومغناطیسی در سرعت خروجی مورد نیاز تولید شود. این امر ممکن است نیازمند موتوری با قطر بزرگتر، یا طرح موتوری با گشتاور بالاتر، یا طراحی حرارتی دقیق باشد.
به این دلیل، نباید تنها توان نامی (کیلووات) را مقایسه کرد، بلکه باید کل نمودار بار در حالت کامل بارگذاری را مقایسه نمود. موتور بدون گیربکس ممکن است برای بار کمسرعت و کنترلشدهٔ پیوسته بسیار مناسب باشد، درحالیکه یک مجموعهٔ دندهدار ممکن است هنگامیکه بار کار ساده است و نسبت استانداردی موجود باشد، فشردهتر یا اقتصادیتر بماند. گشتاور اوج، گشتاور شکست، لختی، زمان شتابگیری، رفتار بار بازگشتی، و ساعات کار در سرعت پایین همه جزو محاسبات هستند.
۲. تلفات مکانیکی و نقاط نگهداری تغییر میکنند
یک گیربکس شامل تماس دندهها، یاتاقانها، آببندیها، روغن روانکار و اغلب یک برنامهٔ نگهداری برای بررسی وضعیت روغن، نشتی، بازخورد (بکلش)، و ارتعاش است. بار کار دقیق به ساختار گیربکس و نوع کاربرد آن بستگی دارد؛ بنابراین نباید فاصلهٔ زمانی عمومی برای نگهداری فرض شود. با این حال، هر مرحلهٔ مکانیکی اضافی، مجموعهای دیگر از قطعات برای بازرسی محسوب میشود.
موتور بدون گیربکس، گیربکس و تلفات ناشی از درگیری دندهها را از مسیر حذف میکند. کاهش تعداد اجزای انتقال قدرت میتواند منجر به کاهش رابطهای تنظیمشده و کاهش وظایف مربوط به روغنکاری شود. با این حال، عبارت «بدون گیربکس» به معنای عدم نیاز به نگهداری نیست. موتور بدون گیربکس همچنان نیازمند مراقبت مناسب از یاتاقانها، پاکیزگی مسیر خنککنندگی، بررسی اتصالات الکتریکی، بازرسی نصب و تشخیصگری سیستم کنترل است. در نیروگاههای واقعی، دسترسی به خدمات و قابلیت تشخیصگری اغلب به اندازه تعداد اجزا اهمیت دارد.
۳. بازده باید بهصورت یک سیستم ارزیابی شود
انتظار منطقی این است که موتور بدون گیربکس از تلفات گیربکس جلوگیری کند، بهویژه زمانی که یک کاهنده قدرت برای ساعتهای طولانی کار میکند. با این حال، منحنی بازده خود موتور، اینورتر، تنظیم کنترل و نقطه کار تعیینکننده نتیجه کلی هستند. یک ماشین مستقیمران با تطبیق نامناسب که دور از ناحیه مطلوب خود کار میکند، ممکن است مزیت مورد انتظار را فراهم نکند.
هشدار مشابهی نیز برای راهحلهای دارای گیربکس صادق است. موتوری که بهدرستی با گیربکس تطبیق یافته و گیربکسی با کیفیت بالا، میتوانند سیستمی مناسب برای کاربردهای با سرعت ثابت یا محدود باشند. اما پرسش بهتر این است: در سرعتها و گشتاورهایی که ماشین در عمل با آنها روبهرو خواهد شد، کدام سیستم کامل اتلاف انرژی کمتری دارد و افزایش دمایی قابل قبولی ایجاد میکند؟ این مقدار را بر اساس چرخه کار (دیوتی سایکل) تخمین بزنید، نه بر اساس یک مقدار منفرد از کاتالوگ. در هر صورت، نکته اصلی این نیست که کدام فناوری جدیدتر است؛ بلکه این است که کدام یک بدون ایجاد مشکلات نگهداری دو سال پس از نصب، با محدودیتهای واقعی محل نصب سازگار است.
۴. دقت کنترل و پاسخ دینامیکی متفاوتاند
موتور بدون گیربکس میتواند بازخورد (بکلش) گیربکس و انعطافپذیری پیچشی را از سیستم محرک حذف کند. این ویژگی میتواند در کاربردهایی که نیازمند حرکت نرم در سرعتهای پایین، موقعیتیابی تکرارپذیر، معکوسشدن سریع یا کنترل گشتاور واکنشگرا هستند، مفید باشد. بنابراین، چیدمان موتور مستقیم (دایرکت درایو) اغلب زمانی در نظر گرفته میشود که بار باید بهطور مستقیم به حلقه کنترل پاسخ دهد.
ترکیبهای سنتی گیربکس و موتور نیز میتوانند بهطور مؤثر کنترل شوند، اما باید نسبت گیربکس، بازی گیربکس، اینرسی منعکسشده و تشدید مکانیکی در نظر گرفته شوند. در یک موتور بدون گیربکس سیستم، اتصال مستقیم همچنین اختلالات بار را برای موتور و کنترلر قابلمشاهدهتر میکند. تنظیم کنترل، فیدبک انکودر در صورت نیاز و سفتی سازه باید از ابتدا مورد توجه قرار گیرند و نه اینکه به مرحله راهاندازی موکول شوند.
۵. مزایا و معایب نصب و فضای مورد نیاز دوطرفه نیستند
حذف کاهنده میتواند طول سیستم انتقال قدرت را کوتاه کند و تعداد اجزای هممحور را کاهش دهد. این امر ممکن است نصب را در چیدمان ماشینی با فضای محدود سادهتر کند. از سوی دیگر، یک موتور بدون گیربکس که قادر به ایجاد گشتاور بالا در سرعت پایین است، از نظر ابعاد یا وزن ممکن است بزرگتر از موتور کوچکتر با سرعت بالاتری باشد که جایگزین آن میشود. صفحه نصب، رابط شافت، بار برینگها و دفع حرارت آن باید بهعنوان یک مجموعه یکپارچه بررسی شوند.
موتور-دنده میتواند اشکال استاندارد شدهی نصب را بهصورت مناسب و رویههای جایگزینی آشنا فراهم کند. در موارد بازسازی، ممکن است حفظ ابعاد کاهندهی موجود سادهتر باشد. برای تجهیزات جدید، اگر کل دستگاه از ابتدا حول چیدمان مستقیم-اتصال طراحی شود، موتور بدون دنده جذابتر خواهد بود.
۶. ادغام الکتریکی در مرکز توجه سیستمهای محرک مستقیم قرار میگیرد
بسیاری از کاربردهای موتور بدون دنده به درایو فرکانس متغیر یا درایو سروو وابستهاند تا کنترل سرعت و گشتاور مطلوب را فراهم کنند. این امر باعث میشود انتخاب درایو، طول کابل، اتصال زمین، عایقبندی موتور و روشهای کاهش جریان یاتاقانها بخشی از فرآیند انتخاب باشند، نه اموری که پس از انتخاب در نظر گرفته میشوند. بهعنوان مثال، بخش ۳۱ استاندارد NEMA MG 1 به ملاحظات مربوط به ماشینهای تغذیهشده از اینورتر، از جمله پیکهای ولتاژ و حفاظت یاتاقانها در برابر ولتاژ شفت، میپردازد. این یک نقطهی کنترل طراحی است، نه ادعایی مبنی بر اینکه هر موتوری دارای ردهبندی خاصی است.
پیش از بررسی توان خروجی نامی، باید پرسید که بار واقعی در سرعت پایین چه مقدار مصرف میکند، چندبار جهت آن معکوس میشود و آیا کنترلر قادر است موتور را در تمام حالتهای کاری محافظت کند یا خیر. یک موتور بدون گیربکس با سیستم کنترل ضعیفمشخصشده میتواند سادگی مکانیکی که قرار بود فراهم کند را از دست بدهد.
مزیت سفارشیسازی ENNENG
هیچ دو تأسیسات صنعتی از نظر محدودیتهای فضایی یا مکانیکی یکسان نیستند. eNNENG بهدلیل رویکرد متفاوت خود برجسته میشود؛ ما تنها محصولات موجود در کاتالوگ را عرضه نمیکنیم، بلکه در زمینهی تأمین موتور مغناطیس دائمی سفارشیسازیشدهی متناسب با کاربرد خاص شما تخصص داریم. ارائهکردن یک موتور آهنربای دائمی سفارشیسازیشده برای کاربرد خاص شما سفارشیسازیشده.
با حمایت تیم تحقیق و توسعه ما که از مهندسان مرکز ملی مهندسی آهنرباهای دائمی عناصر کمیاب تشکیل شده و با دهها اختراع ثبتشده پشتیبانی میشود، راهحلهای ولتاژ بالا (۶ کیلوولت/۱۰ کیلوولت) و ولتاژ پایین (۳۸۰ ولت/۶۶۰ ولت/۱۱۴۰ ولت) را بهصورت سفارشی برای تطبیق با زیرساخت موجود شما طراحی میکنیم. از تأسیسات تصفیه آب و چاههای نفت تا محیطهای معدنی ضد انفجار، ما عملکرد بهینه را در جایی فراهم میکنیم که موتورهای عمومی ناتوانند.
اگر در حال ارزیابی موتورهای تجاری مغناطیس دائمی برای فروش هستید و به راهحلی مهندسیشده برای سیستم رانش نیاز دارید که بازدهی و طول عمر بالایی را تضمین کند، اننِنگ شریک قابل اعتماد شماست. امروز با اننِنگ تماس بگیرید .با تیم مهندسی فنی ما صحبت کنید تا پیشنهاد رانشی سفارشی دریافت کنید.
- واتساپ: +۸۶ ۱۸۵۶۲۷۸۰۲۲۸
- پست الکترونیکی: [email protected]
- تلفن: +86 532 66000559

