
 EN

โรงงานอาจมีความจุหม้อแปลงเพียงพอ แต่ยังประสบปัญหาสายจ่ายไฟเกินโหลด อุณหภูมิของสายเคเบิลสูงผิดปกติ หรือค่าแฟกเตอร์กำลังต่ำ สาเหตุมักไม่ใช่การขาดแคลนพลังงานจริง (kW) แต่เป็นกระแสไฟฟ้าที่จำเป็นสำหรับสร้างสนามแม่เหล็ก มอเตอร์แบบพีเอ็มซิงโครนัส สามารถลดแหล่งหนึ่งของกระแสไฟฟ้านั้นได้ เนื่องจากสนามแม่เหล็กของโรเตอร์เกิดจากแม่เหล็กถาวร แทนที่จะดึงกระแสเลี้ยงโรเตอร์จากแหล่งจ่ายไฟกระแสสลับ ความแตกต่างนี้ช่วยลดความต้องการพลังงานปฏิกิริยาสำหรับการเหนี่ยวนำสนามแม่เหล็กของมอเตอร์ และในรอบการทำงานที่เหมาะสม จะช่วยลดการสูญเสียที่เกี่ยวข้องกับกระแสไฟฟ้าในส่วนต้นทาง
ตัวแปรสำคัญคือ “ในสภาวะการใช้งานที่เหมาะสม” การเปลี่ยนมอเตอร์ไม่ใช่โครงการปรับค่าแฟกเตอร์กำลังแบบทั่วไป ไดรฟ์ความเร็วแปรผัน ฮาร์โมนิกส์ อุปกรณ์ที่โหลดเบา ความยาวของสายเคเบิล ภาระบนหม้อแปลง และธนาคารตัวเก็บประจุที่มีอยู่แล้ว ล้วนส่งผลต่อค่าที่แสดงบนมิเตอร์ของโรงงาน ดังนั้นคำถามที่มีประโยชน์จึงไม่ใช่เพียงแค่ “มอเตอร์แม่เหล็กถาวร (PMSM) มีประสิทธิภาพหรือไม่” แต่คือ “มอเตอร์ชนิดนี้ช่วยลดค่า kVAr และกระแสไฟฟ้าที่ไหลจริงผ่านเฟดเดอร์เฉพาะจุดหรือไม่”
พลังงานปฏิบัติการเป็นปัญหาที่เกี่ยวข้องกับกระแสไฟฟ้าในการจ่ายจ่าย ไม่ใช่เพียงตัวเลขบนใบแจ้งค่าไฟฟ้าของบริษัทจำหน่ายไฟฟ้า
ในระบบมอเตอร์กระแสสลับ กำลังจริง (กิโลวัตต์) สร้างงานที่เพลา ขณะที่กำลังปฏิกิริยา (กิโลโวลต์แอมแปร์ปฏิกิริยา) สนับสนุนสนามแม่เหล็ก ทั้งสองชนิดรวมกันกำหนดกำลังปรากฏ (กิโลโวลต์แอมแปร์) สำหรับภาระเชิงกลที่กำหนดไว้ ค่าแฟกเตอร์กำลังที่ต่ำกว่าหมายความว่าต้องมีกระแสไฟฟ้าไหลผ่านอุปกรณ์เปิด-ปิด สายเคเบิล หม้อแปลง และอุปกรณ์ป้องกันมากขึ้น เนื่องจากความสูญเสียจากการให้ความร้อนของตัวนำเพิ่มขึ้นตามกำลังสองของกระแสไฟฟ้า ดังนั้นการลดกระแสลงเพียงเล็กน้อยก็สามารถบรรเทาความสูญเสียและแรงกดดันจากความร้อนตามเส้นทางที่มีภาระหนักได้
มอเตอร์แบบเหนี่ยวนำต้องการกระแสแม่เหล็กเพื่อสร้างฟลักซ์ในช่องว่างอากาศ กระแสดังกล่าวส่วนใหญ่มีลักษณะเป็นปฏิกิริยา (reactive) และสังเกตเห็นได้ชัดเจนเป็นพิเศษเมื่อมอเตอร์ทำงานที่โหลดต่ำกว่าค่าที่กำหนดไว้มาก มอเตอร์ซิงโครนัสแบบแม่เหล็กถาวร (PM Synchronous Motor) มีแม่เหล็กถาวรติดตั้งอยู่ที่โรเตอร์ ดังนั้นสนามแม่เหล็กของโรเตอร์จึงไม่จำเป็นต้องสร้างขึ้นด้วยกระแสแม่เหล็กจากสตาเตอร์เช่นเดียวกับมอเตอร์แบบเหนี่ยวนำ สตาเตอร์ยังคงมีกระแสที่ควบคุมได้ ซึ่งองค์ประกอบปฏิกิริยาของกระแสขึ้นอยู่กับไดรฟ์ โหมดการควบคุม ความเร็ว แรงบิด และการออกแบบมอเตอร์ แต่ในหลายแอปพลิเคชัน มอเตอร์ชนิดนี้สามารถทำงานได้ใกล้เคียงกับค่าแฟกเตอร์กำลังพื้นฐาน (fundamental power factor) เท่ากับหนึ่งมากกว่ามอเตอร์แบบเหนี่ยวนำที่เทียบเคียงกัน
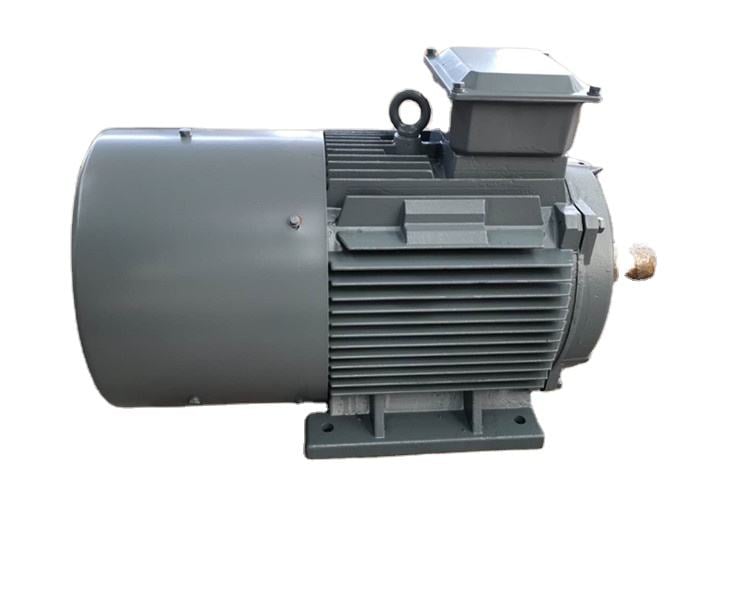
จุดที่มอเตอร์ซิงโครนัสแบบแม่เหล็กถาวร (PM Synchronous Motor) เปลี่ยนภาพรวมด้านไฟฟ้า
กลไกหลักคือการเหนี่ยวนำสนามแม่เหล็ก สำหรับมอเตอร์แบบเหนี่ยวนำทั่วไป ขดลวดสเตเตอร์จะจ่ายกระแสทั้งสองชนิด ได้แก่ กระแสที่สร้างแรงบิดและกระแสที่ทำให้เกิดสนามแม่เหล็ก ส่วนในมอเตอร์แบบใช้แม่เหล็กถาวร (PMSM) สนามแม่เหล็กของโรเตอร์จะเกิดจากแม่เหล็กถาวรที่ติดตั้งอยู่บนโรเตอร์ ระบบขับเคลื่อนแบบเวกเตอร์ควบคุมสามารถปรับกระแสในแนวแกน d และแนวแกน q แยกจากกัน เพื่อผลิตแรงบิดตามที่ต้องการ โดยหลีกเลี่ยงกระแสปฏิกิริยาที่ไม่จำเป็นภายในขอบเขตการใช้งานที่กำหนดของมอเตอร์และอินเวอร์เตอร์
สิ่งนี้สามารถสร้างผลประโยชน์สามประการที่สัมพันธ์กันภายในระบบจ่ายไฟในโรงงาน
- กระแสในสายจ่ายลดลงสำหรับภาระที่เพลาเท่ากัน: เมื่อความต้องการกำลังจริง (kW) ไม่เปลี่ยนแปลง แต่ส่วนประกอบของพลังงานปฏิบัติการลดลง ค่า kVA และกระแสไฟฟ้าก็จะลดลงด้วย
- การสูญเสียจาก I²R ลดลง: กระแสเฉลี่ยกำลังสอง (RMS) ที่ไหลผ่านสายเคเบิล รางนำไฟฟ้า ขดลวดหม้อแปลง และความต้านทานที่จุดสัมผัสลดลง ส่งผลให้การสูญเสียที่ขึ้นกับกระแสลดลง
- ความสามารถในการจ่ายไฟฟ้าของระบบกระจายกำลังเพิ่มขึ้น: ความต้องการ kVA ที่ลดลงอาจทำให้มีพื้นที่ว่างสำหรับโหลดอื่นๆ โดยไม่จำเป็นต้องเพิ่มขนาดหม้อแปลงหรือสายจ่าย
ไม่ควรสรุปผลกระทบใด ๆ เหล่านี้จากชื่อผลิตภัณฑ์เพียงอย่างเดียว ระดับประสิทธิภาพสูงและค่าแฟกเตอร์กำลังของมอเตอร์ที่ดีเป็นตัวบ่งชี้ที่มีประโยชน์ แต่ไม่สามารถแทนการวัดจริงภายใต้รูปแบบโหลดที่ใช้งานจริงได้
เหตุใดโรงงานที่ทำงานภายใต้โหลดบางส่วนจึงมักพบโอกาสที่ใหญ่ที่สุด
ปั๊ม พัดลม เครื่องอัดอากาศ สายพานลำเลียง และอุปกรณ์เสริมกระบวนการหลายชนิดไม่ได้ทำงานที่โหลดตามค่าที่ระบุไว้เสมอไป สายการผลิตอาจหยุดนิ่งระหว่างการผลิตแต่ละรอบ หน่วยควบคุมอากาศอาจปรับการทำงานตามวงจรควบคุมอุณหภูมิ หรือปั๊มอาจถูกจำกัดการไหลหรือลดความเร็ว สิ่งเหล่านี้คือจุดที่การเปรียบเทียบเฉพาะประสิทธิภาพที่โหลดเต็มอาจทำให้ผลของการกระจายโหลดถูกซ่อนไว้
การเปลี่ยนแปลงข้อกำหนดที่มีประโยชน์คือ การตั้งคำถามว่า รอบการทำงาน (duty cycle) นั้นจริง ๆ แล้วถึงจุดที่ระบุประสิทธิภาพสูงสุดหรือไม่ สำหรับอุปกรณ์ที่ทำงานที่โหลดบางส่วนเป็นเวลานาน ควรพิจารณาแผนที่ประสิทธิภาพ กระแสขาเข้า และค่าเพาเวอร์แฟกเตอร์พื้นฐานตลอดช่วงการใช้งาน — ไม่ใช่เฉพาะที่จุดที่ระบุค่าตามมาตรฐานเท่านั้น ถ้าโหลดคงที่และใกล้เคียงกับโหลดเต็ม ข้อได้เปรียบจากกำลังปฏิกิริยาเพิ่มเติมอาจมีขนาดเล็กกว่า; แต่ถ้าโหลดเปลี่ยนแปลงอย่างมาก พฤติกรรมรวมของระบบควบคุมและมอเตอร์อาจมีผลสำคัญยิ่ง
อย่าสับสนระหว่างการปรับปรุงมอเตอร์กับการแก้ไขด้วยชุดตัวเก็บประจุ
ชุดตัวเก็บประจุชดเชยกำลังปฏิกิริยาแบบเหนี่ยวนำ (inductive kVAr) ที่จุดเชื่อมต่อ (bus) หรือสายจ่าย (feeder) ส่วนมอเตอร์ซิงโครนัสแบบแม่เหล็กถาวร (PM Synchronous Motor) ลดหรือเปลี่ยนความต้องการกำลังปฏิกิริยาที่ตัวโหลดเอง แนวทางทั้งสองนี้สามารถเสริมกันได้ แต่ไม่สามารถแทนกันได้
|
คำถาม |
แนวทางมอเตอร์และไดรฟ์แบบแม่เหล็กถาวร |
แนวทางชุดตัวเก็บประจุ |
|
ความต้องการกำลังปฏิกิริยาถูกจัดการที่ใด |
ที่จุดทำงานของมอเตอร์หรือโหลด |
ที่จุดเชื่อมต่อ (bus) หรือสายจ่าย (feeder) ของการจ่ายไฟ |
|
สิ่งอื่นใดที่อาจเปลี่ยนแปลงได้ |
ประสิทธิภาพของมอเตอร์ การควบคุมความเร็ว และพฤติกรรมภายใต้ภาระส่วนหนึ่ง |
ตัวประกอบกำลังจากการเปลี่ยนแปลงระดับระบบเป็นหลัก |
|
สิ่งใดที่ต้องตรวจสอบ? |
ฮาร์โมนิกจากอุปกรณ์สวิตช์ ค่าการตั้งค่าการควบคุม รอบการทำงาน และขีดจำกัดของมอเตอร์ |
ขั้นตอนการสลับสัญญาณ ความเสี่ยงจากเรโซแนนซ์ และการเปลี่ยนแปลงของภาระ |
|
สามารถกำจัดงาน kVAr ทั้งหมดได้หรือไม่? |
ไม่ได้; ยังคงมีโหลดแบบเหนี่ยวนำอื่นๆ อยู่ |
ไม่ได้; ไม่ช่วยปรับปรุงการสูญเสียจากการแปลงพลังงานของมอเตอร์ |
มีแนวโน้มที่จะถือว่า เครื่องจักรแบบแม่เหล็กถาวร เป็นทางเลือกแทนชุดคอนเดนเซอร์ อย่างไรก็ตาม ในทางปฏิบัติ โรงงานหนึ่งๆ มักมีหม้อแปลงไฟฟ้า มอเตอร์อื่นๆ อุปกรณ์เชื่อมโลหะ และไดรฟ์ควบคุมความเร็วแปรผัน ซึ่งแต่ละชนิดมีพฤติกรรมด้านคุณภาพพลังงานของตนเอง การปรับเปลี่ยนชุดคอนเดนเซอร์ใดๆ ควรดำเนินภายหลังการศึกษาคุณภาพพลังงานโดยรวมอย่างรอบด้าน โดยเฉพาะในกรณีที่มีการใช้งานไดรฟ์ควบคุมความเร็วแปรผันอย่างแพร่หลาย
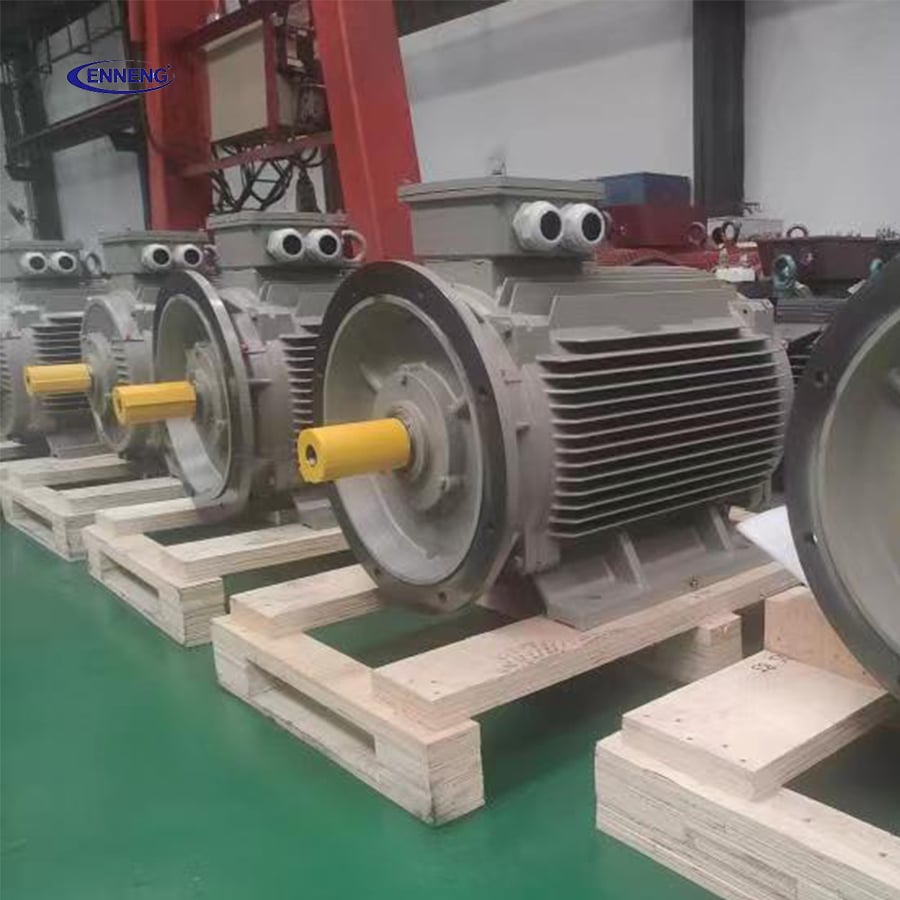
แผนการตรวจสอบที่ใช้งานได้จริงสำหรับสายจ่ายไฟของโรงงาน
เริ่มต้นด้วยการวัดค่าพื้นฐาน แทนที่จะเปรียบเทียบจากแคตาล็อก วัดค่าที่สายจ่ายไฟที่ส่งพลังงานไปยังอุปกรณ์เป้าหมาย ภายใต้สภาวะการผลิตที่เป็นตัวแทน เช่น สภาวะหยุดนิ่ง สภาวะโหลดปกติ สภาวะโหลดสูงสุด และจุดความเร็วที่เกิดขึ้นบ่อยครั้ง บันทึกค่ากำลังจริง (kW), กำลังปฏิบัติ (kVAr), กำลังปรากฏ (kVA), กระแสเฉลี่ยแบบรากที่สอง (RMS current), แรงดันไฟฟ้า, แฟกเตอร์กำลังพื้นฐาน, แฟกเตอร์กำลังรวม, และสัดส่วนการบิดเบือนของกระแส (current THD) ถ้าโรงงานใช้ระบบคิดค่าบริการตามความต้องการสูงสุด (demand charges) หรือมีข้อจำกัดเชิงสัญญาเกี่ยวกับแฟกเตอร์กำลัง ให้บันทึกข้อมูลในช่วงเวลาที่ใช้ในการออกใบแจ้งหนี้ด้วย
- ทำแผนภูมิรูปแบบการใช้โหลด ระบุจำนวนชั่วโมงที่เกิดขึ้นในแต่ละช่วงความเร็วและแรงบิด การวัดเพียงจุดเดียวมักไม่เพียงพอ
- ยืนยันขอบเขตของระบบ ตัดสินใจว่าการเปรียบเทียบจะวัดที่ขั้วมอเตอร์ ขาเข้าของอุปกรณ์ควบคุมความเร็วแบบแปรผัน (VFD) แผงควบคุมในพื้นที่ หรือแผงจ่ายไฟหลัก
- เปรียบเทียบผลลัพธ์ที่เทียบเคียงกันได้จริง ตรวจสอบความเร็วของเพลา อัตราการผลิตกระบวนการ ความดัน อัตราการไหล หรือมวลที่ลำเลียง เพื่อให้แน่ใจว่ากระแสไฟฟ้าที่ลดลงไม่ได้เกิดจากปริมาณการผลิตที่ลดลงเพียงอย่างเดียว
- ตรวจสอบคุณภาพพลังงานฝั่งไดรฟ์ ทบทวนตัวต้านทานเข้า (input reactors) ตัวกรอง พฤติกรรมของสายพานกระแสตรง (DC bus) ขีดจำกัดฮาร์โมนิก รวมทั้งกำลังปฏิกิริยาพื้นฐาน (fundamental kVAr)
- ประเมินขั้นตอนการชดเชยด้วยตัวเก็บประจุใหม่ หลังจากข้อมูลการดำเนินงานใหม่คงที่แล้ว ให้พิจารณาว่าขั้นตอนการชดเชยที่มีอยู่ยังเหมาะสมอยู่หรือไม่
รายละเอียดข้อกำหนดที่ใช้ตัดสินว่าประโยชน์นั้นเป็นจริงหรือไม่
ขอข้อมูลประสิทธิภาพและกระแสไฟฟ้าจากผู้จัดจำหน่ายในช่วงความเร็ว-แรงบิดที่ตั้งใจใช้งานทั้งหมด ไม่ใช่เพียงแค่ที่จุดอัตราการใช้งานเท่านั้น ยืนยันความเข้ากันได้ของอินเวอร์เตอร์ ความถี่การสลับที่อนุญาต วิธีการระบายความร้อน ระบบฉนวน ข้อจำกัดความยาวสายเคเบิล และการตั้งค่าการป้องกัน การจัดหมวดหมู่ประสิทธิภาพตามมาตรฐาน IEC ให้บริบทที่เป็นประโยชน์สำหรับการเปรียบเทียบ แต่การอ้างอิงว่าสอดคล้องตามมาตรฐานควรตรวจสอบให้ตรงกับมอเตอร์เฉพาะและขอบเขตของมาตรฐานที่เกี่ยวข้อง
รายการตรวจสอบการเดินเครื่องมอเตอร์ซิงโครนัสแม่เหล็กถาวร
ใช้รายการตรวจสอบแบบกระชับนี้เพื่อให้การเปรียบเทียบยึดโยงกับหลักฐานจากโรงงาน แทนที่จะอาศัยสมมุติฐานจากแผ่นป้ายชื่อ
- มอเตอร์ซิงโครนัสแบบแม่เหล็กถาวร (PM Synchronous Motor): บันทึกค่า kW, kVAr, kVA, กระแสไฟฟ้า และอัตราการผลิตที่ขาเข้าของ VFD
- มอเตอร์แม่เหล็กถาวร (PMSM): เปรียบเทียบค่าที่สอดคล้องกันทั้งในด้านความเร็วและแรงบิด ค่าเพาเวอร์แฟกเตอร์พื้นฐานและรวม ค่า THD ของกระแสไฟฟ้า อุณหภูมิของสายเคเบิล และขอบเขตของวงจรจ่ายไฟ
- มอเตอร์ซิงโครนัสแบบเพอร์มาเนนต์แมกเนต: ตรวจสอบการตั้งค่าไดรฟ์ ตัวกรอง การตอบสนองของแบงก์ตัวเก็บประจุ ช่วงความต้องการที่เปรียบเทียบได้ และค่าที่รับรอง
ให้เครดิตมอเตอร์ซิงโครนัสแบบแม่เหล็กถาวร (PM Synchronous Motor) ก็ต่อเมื่อขอบเขตด้านไฟฟ้าและขอบเขตด้านการผลิตสามารถเปรียบเทียบกันได้
เมื่อกรณีมีความแข็งแกร่งที่สุด — และเมื่อไม่ใช่
มอเตอร์ซิงโครนัสแบบแม่เหล็กถาวร (PM Synchronous Motor) มีคุณค่ามากที่สุดในการศึกษาในสถานการณ์ที่มีมอเตอร์อินดักชันจำนวนมากทำงานต่อเนื่องเป็นเวลานาน มีโหลดที่มักทำงานต่ำกว่าจุดที่ระบุไว้ มีข้อจำกัดด้านกระแสไฟฟ้าในเฟดเดอร์หรือโหลดบนหม้อแปลง และมีความจำเป็นอยู่แล้วสำหรับการควบคุมความเร็วแบบแปรผัน อุปกรณ์ประเภทพัดลม ปั๊ม เครื่องอัดอากาศ และอุปกรณ์ขนส่งวัสดุแบบต่อเนื่องมักเป็นตัวเลือกที่พบได้บ่อย ทั้งนี้ต้องขึ้นอยู่กับว่าสถาปัตยกรรมของกระบวนการและไดรฟ์สอดคล้องกัน
กรณีนี้มีความน่าเชื่อถือต่ำลงเมื่อมอเตอร์ที่มีอยู่แล้วทำงานใกล้จุดที่เหมาะสมอยู่แล้ว ระยะเวลาการใช้งานสั้น การสูญเสียพลังงานในระบบจ่ายไฟมีระยะทางสั้น หรือปัญหาคุณภาพของกำลังไฟฟ้าที่เกิดจากอุปกรณ์ควบคุมความเร็วแบบแปรผัน (VFD) ยังไม่ได้รับการออกแบบให้แก้ไขอย่างเหมาะสม เทคโนโลยีนี้ไม่ใช่ทางลัดสำหรับสายเคเบิลที่มีขนาดเล็กเกินไป สมดุลแรงดันไฟฟ้าที่ไม่ดี หรือฮาร์โมนิกส์ที่ไม่มีการควบคุม
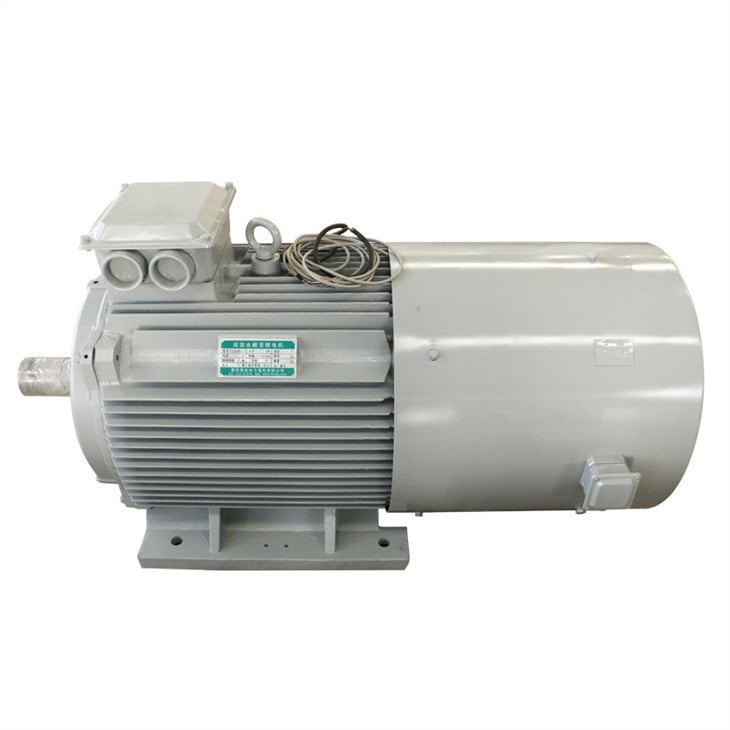
ข้อได้เปรียบด้านการปรับแต่งเฉพาะของ ENNENG
ไม่มีสถานประกอบการอุตสาหกรรมสองแห่งใดที่มีข้อจำกัดด้านพื้นที่หรือเชิงกลเหมือนกัน eNNENG โดดเด่นเพราะเราไม่ได้จัดจำหน่ายสินค้าตามแคตาล็อกทั่วไปเท่านั้น แต่เรามีความเชี่ยวชาญเฉพาะด้านการจัดส่ง การส่งมอบ มอเตอร์แม่เหล็กถาวรที่ออกแบบเฉพาะ ปรับแต่งให้เหมาะกับการใช้งานเฉพาะของคุณ
ได้รับการสนับสนุนจากทีมวิจัยและพัฒนาชั้นนำของเรา ซึ่งประกอบด้วยวิศวกรจากศูนย์วิศวกรรมแม่เหล็กถาวรธาตุหายากแห่งชาติ และได้รับการคุ้มครองด้วยสิทธิบัตรหลายสิบฉบับ เราออกแบบโซลูชันแรงดันสูง (6 กิโลโวลต์/10 กิโลโวลต์) และแรงดันต่ำ (380 โวลต์/660 โวลต์/1140 โวลต์) ให้สอดคล้องกับโครงสร้างพื้นฐานที่มีอยู่ของท่าน โดยเราให้บริการในหลากหลายสถานที่ ตั้งแต่สถานีบำบัดน้ำ ไปจนถึงบ่อน้ำมัน และสภาพแวดล้อมการทำเหมืองที่ต้องป้องกันการระเบิด พร้อมมอบสมรรถนะสูงสุดในสถานการณ์ที่มอเตอร์ทั่วไปไม่สามารถทำงานได้อย่างมีประสิทธิภาพ
หากท่านกำลังประเมินมอเตอร์แม่เหล็กถาวรเชิงพาณิชย์สำหรับขาย และต้องการโซลูชันขับเคลื่อนที่ออกแบบมาอย่างดี ซึ่งรับประกันประสิทธิภาพและความทนทาน ENNENG คือพันธมิตรที่ท่านวางใจได้ ติดต่อ ENNENG วันนี้ .พูดคุยกับทีมวิศวกรเทคนิคของเราเพื่อรับข้อเสนอโซลูชันขับเคลื่อนที่ปรับแต่งเฉพาะตามความต้องการของท่าน
- วอตส์แอป: +86 18562780228
- อีเมล: [email protected]
- โทรศัพท์: +86 532 66000559

