
 EN

Una fabbrica può disporre di una capacità adeguata del trasformatore e tuttavia riscontrare sovraccarichi sui circuiti di alimentazione, surriscaldamento dei cavi o letture scadenti del fattore di potenza. La causa non è spesso una carenza di kW utili, bensì la corrente necessaria per generare i campi magnetici. Un Motore sincrono a pm può ridurre una delle principali fonti di tale corrente, poiché il suo campo rotore proviene da magneti permanenti anziché da un’eccitazione rotorica prelevata dall’alimentazione in corrente alternata. Questa distinzione può abbassare la richiesta di potenza reattiva di magnetizzazione del motore e, nel ciclo di lavoro appropriato, ridurre le perdite correlate alla corrente a monte.
Il fattore importante da considerare è «nel ciclo di lavoro appropriato». La sostituzione di un motore non è un progetto universale di correzione del fattore di potenza. Gli azionamenti a velocità variabile, le armoniche, le apparecchiature scarsamente caricate, la lunghezza dei cavi, il carico del trasformatore e il banco di condensatori esistente possono tutti influenzare quanto indicato dal contatore dell’impianto. La domanda utile, quindi, non è semplicemente se un motore a magneti permanenti (PMSM) è efficiente, bensì se riduce i kVAr e la corrente effettivamente circolanti in un determinato alimentatore.
La potenza reattiva è un problema di corrente nella distribuzione, non solo un valore sulla bolletta dell’operatore di rete
In un sistema con motore a corrente alternata, la potenza attiva (kW) produce il lavoro sull’albero, mentre la potenza reattiva (kVAr) sostiene i campi magnetici. Insieme determinano la potenza apparente (kVA). Per un dato carico meccanico, un fattore di potenza più basso implica che una corrente maggiore debba attraversare gli interruttori, i cavi, i trasformatori e i dispositivi di protezione. Poiché le perdite termiche nei conduttori aumentano con il quadrato della corrente, anche una riduzione modesta della corrente può attenuare le perdite e lo stress termico lungo un percorso fortemente caricato.
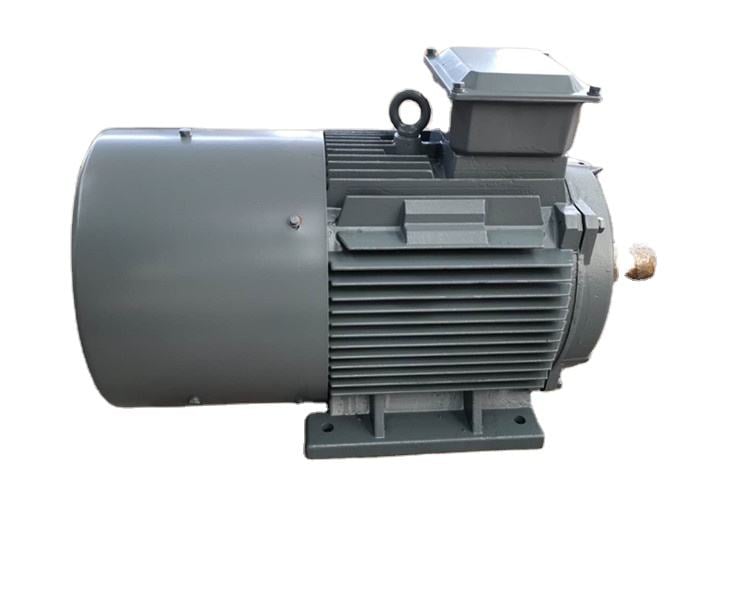
I motori ad induzione necessitano di una corrente di magnetizzazione per generare il flusso nel traferro. Tale corrente è prevalentemente reattiva ed è particolarmente evidente quando il motore funziona ben al di sotto del suo carico nominale. Un motore sincrono a magneti permanenti (PM Synchronous Motor) presenta magneti permanenti sul rotore, quindi il campo rotorico non deve essere generato nello stesso modo mediante corrente di magnetizzazione fornita dallo statore. Lo statore trasporta comunque una corrente controllata, la cui componente reattiva dipende dall’inverter, dalla modalità di controllo, dalla velocità, dalla coppia e dal progetto del motore. Tuttavia, in molte applicazioni, questo motore può funzionare con un fattore di potenza fondamentale più vicino all’unità rispetto a un motore ad induzione equivalente.
Dove un motore sincrono a magneti permanenti (PM Synchronous Motor) modifica il quadro elettrico
Il meccanismo chiave è l'eccitazione di campo. In una macchina ad induzione convenzionale, lo statore fornisce sia la corrente produttrice di coppia sia la corrente di magnetizzazione. In un motore a magneti permanenti (PMSM), i magneti del rotore forniscono il flusso rotorico. Un azionamento a controllo vettoriale può quindi regolare le componenti della corrente sugli assi d e q per generare la coppia richiesta, evitando al contempo correnti reattive non necessarie entro i limiti operativi del motore e dell'inverter.
Ciò può generare tre vantaggi correlati nella distribuzione all'interno dello stabilimento:
- Corrente inferiore nel circuito di alimentazione per lo stesso compito sull'albero: quando la richiesta di kW rimane invariata ma la componente reattiva diminuisce, anche la potenza apparente (kVA) e la corrente possono diminuire.
- Perdite I²R inferiori: una corrente efficace (RMS) minore nei cavi, nelle canaline portacavi, negli avvolgimenti dei trasformatori e nelle resistenze di contatto comporta minori perdite dipendenti dalla corrente.
- Capacità di distribuzione più utilizzabile: una richiesta ridotta di kVA può creare un margine per altri carichi senza dover aumentare le dimensioni del trasformatore o del circuito di alimentazione.
Nessuno di questi effetti deve essere dedotto esclusivamente dal nome del prodotto. Una classe di efficienza elevata e un fattore di potenza del motore favorevole sono indicatori utili, ma non sostituiscono le misurazioni effettuate sul profilo di carico reale.
Perché le fabbriche che operano a carico parziale spesso individuano le opportunità maggiori
Molti pompe, ventilatori, compressori, nastri trasportatori e ausiliari di processo non funzionano costantemente al carico nominale. Una linea di produzione può rimanere inattiva tra un ciclo e l’altro; un’unità di trattamento aria può seguire un controllo di temperatura; una pompa può essere strozzata o rallentata. È proprio in questi casi che il confronto basato esclusivamente sull’efficienza a pieno carico può mascherare l’effetto della distribuzione.
Un utile cambio di prospettiva consiste nel chiedersi se il ciclo di lavoro effettivo raggiunge effettivamente il punto in cui viene indicata l'efficienza massima. Per apparecchiature che operano a carico parziale per lunghi periodi, esaminare la mappa di efficienza, la corrente di ingresso e il fattore di potenza fondamentale sull’intero intervallo di funzionamento, non solo al punto nominale. Se il carico è costante e vicino al carico pieno, il vantaggio incrementale in termini di potenza reattiva potrebbe essere minore; se invece il carico varia ampiamente, il comportamento combinato del sistema di controllo e del motore può risultare più rilevante.
Non confondere il miglioramento del motore con la correzione mediante banco di condensatori
I banchi di condensatori compensano i kVAr induttivi a un nodo o a un alimentatore. Un motore sincrono a magneti permanenti riduce o modifica la richiesta di potenza reattiva direttamente al carico. Questi approcci possono integrarsi reciprocamente, ma non sono intercambiabili.
|
Domanda |
Approccio con motore a magneti permanenti e azionamento |
Approccio con banco di condensatori |
|
Dove viene gestita la richiesta di potenza reattiva? |
Al punto di funzionamento del motore/carico |
A un nodo di distribuzione o a un alimentatore |
|
Cos’altro può cambiare? |
Efficienza del motore, controllo della velocità e comportamento a carico parziale |
Fattore di potenza per spostamento, prevalentemente a livello di sistema |
|
Cosa deve essere verificato? |
Armoniche dell'inverter, impostazioni di controllo, ciclo di lavoro, limiti del motore |
Passi di commutazione, rischio di risonanza, variazione del carico |
|
Può eliminare completamente il lavoro in kVAr? |
No; rimangono altri carichi induttivi |
No; non migliora le perdite di conversione del motore |
È allettante trattare un Macchina a magneti permanenti come sostituto di un banco di condensatori. Nella pratica, una fabbrica comprende anche trasformatori, altri motori, apparecchiature per saldatura e azionamenti, ciascuno con il proprio comportamento in termini di qualità della potenza. Ogni modifica a un banco di condensatori deve essere preceduta da uno studio coordinato sulla qualità della potenza, in particolare nei casi in cui gli azionamenti a frequenza variabile sono diffusi.
Un piano pratico di verifica per un alimentatore di stabilimento
Iniziare con un valore di riferimento piuttosto che con un confronto basato su catalogo. Misurare l’alimentatore che fornisce energia all’equipaggiamento oggetto di analisi in condizioni operative rappresentative: stato di riposo, carico tipico, carico massimo e qualsiasi punto frequente di velocità. Registrare i valori di kW, kVAr, kVA, corrente efficace (RMS), tensione, fattore di potenza fondamentale, fattore di potenza totale e distorsione armonica totale della corrente (THD). Se nello stabilimento sono applicati addebiti per la potenza massima richiesta (demand charges) o limiti contrattuali per il fattore di potenza, registrare anche i dati relativi all’intervallo di fatturazione.
- Mappare il profilo di carico. Identificare quante ore si verificano in ciascun intervallo di velocità e coppia; una singola misurazione puntuale raramente è sufficiente.
- Confermare il confine del sistema. Decidere se il confronto viene effettuato ai morsetti del motore, all’ingresso del VFD, sul quadro locale o sulla quadro principale di distribuzione.
- Confrontare grandezze equivalenti in uscita. Verificare velocità dell’albero, portata di processo, pressione, portata volumetrica o massa trasportata, affinché una corrente inferiore non corrisponda semplicemente a una produzione ridotta.
- Verificare la qualità della potenza sul lato azionamento. Esaminare reattori d’ingresso, filtri, comportamento del bus in corrente continua e limiti armonici insieme alla potenza reattiva fondamentale in kVAr.
- Rivalutare i gradini dei condensatori. Una volta stabilizzati i nuovi dati operativi, determinare se i gradini di compensazione esistenti rimangono ancora adeguati.
Dettagli specifici che stabiliscono se il vantaggio è reale
Chiedere ai fornitori i dati sull’efficienza e sulla corrente nell’intero intervallo previsto di velocità e coppia, non solo al punto nominale. Confermare la compatibilità con l’inverter, la frequenza di commutazione ammissibile, il metodo di raffreddamento, il sistema di isolamento, i vincoli sulla lunghezza dei cavi e le impostazioni di protezione. Le classificazioni IEC per l’efficienza forniscono un contesto utile per il confronto, ma le dichiarazioni di conformità devono essere verificate rispetto al motore specifico e al campo di applicazione dello standard pertinente.
Checklist per la messa in servizio del motore sincrono a magneti permanenti
Usare questa checklist sintetica per mantenere il confronto ancorato alle evidenze dell’impianto, anziché alle ipotesi basate sulla targhetta.
- Motore sincrono a magneti permanenti (PM): registrare kW, kVAr, kVA, corrente e portata produttiva all’ingresso del VFD.
- Motore a magneti permanenti (PMSM): confrontare punti abbinati di velocità/coppia, fattore di potenza fondamentale e totale, THD della corrente, temperatura del cavo e confine dell’alimentatore.
- Motore sincrono a magneti permanenti: verificare le impostazioni del sistema di azionamento, i filtri, la risposta del banco di condensatori, gli intervalli di richiesta comparabili e le letture di accettazione.
Assegna credito a un motore sincrono a magneti permanenti soltanto quando i suoi confini elettrici e produttivi sono confrontabili.
Quando il caso è più forte — e quando non lo è
Un motore sincrono a magneti permanenti merita maggiormente di essere esaminato nei casi in cui una vasta popolazione di motori asincroni funziona per molte ore, in cui i carichi operano frequentemente al di sotto del punto nominale, in cui la corrente sull’alimentatore o il carico sul trasformatore è limitato e in cui è già richiesto il controllo a velocità variabile. Ventilatori, pompe, compressori e apparecchiature per il trasporto continuo di materiali sono candidati comuni, purché l’architettura del processo e dell’inverter sia adeguata.
Il caso è meno convincente quando il motore esistente opera già vicino a un punto ottimale, il tempo di funzionamento è ridotto, il percorso di perdita nella distribuzione è breve oppure i problemi di qualità della potenza derivanti dall’inverter a frequenza variabile (VFD) non sono stati progettati specificamente. Questa tecnologia non rappresenta una scorciatoia per compensare cavi sottodimensionati, squilibri di tensione o armoniche non controllate.
Il vantaggio della personalizzazione ENNENG
Nessuna coppia di impianti industriali condivide gli stessi vincoli spaziali o meccanici. ENNENG si distingue perché non fornisce semplicemente prodotti standard dal catalogo; ci specializziamo nella fornire un motore a magneti permanenti su misura personalizzato per la tua specifica applicazione.
Sostenuto dal nostro team R&S d'élite, composto da ingegneri del National Rare Earth Permanent Magnet Engineering Centre e supportato da dozzine di brevetti, personalizziamo soluzioni ad alta tensione (6 kV/10 kV) e a bassa tensione (380 V/660 V/1140 V) per adattarsi perfettamente alla vostra configurazione esistente. Dai depuratori d'acqua ai pozzi petroliferi, fino agli ambienti minerari antideflagranti, garantiamo prestazioni ottimali là dove i motori general-purpose non riescono.
Se state valutando motori commerciali a magneti permanenti in vendita e avete bisogno di una soluzione di azionamento progettata su misura che garantisca efficienza e longevità, ENNENG è il vostro partner affidabile. Contattate ENNENG oggi .Parlate con il nostro team tecnico di ingegneria per ricevere una proposta di azionamento personalizzata.
- WhatsApp:+86 18562780228
- E-mail: [email protected]
- Telefono: +86 532 66000559

