
 EN

Num sistema de energia industrial distribuída, a carga raramente se comporta como um resistor de laboratório estável. Uma esteira pode iniciar, uma bomba pode ciclar, uma estação de soldagem pode pulsar e um motor acionado por inversor pode parar subitamente de consumir potência. A pergunta útil não é se um Gerador de Ímã Permanente PMG consegue produzir eletricidade. É se o gerador, o conversor, a proteção e os controles conseguem manter o barramento útil estável quando a demanda muda mais rapidamente do que o motor primário consegue reagir.
Como engenheiro de energia renovável que analisa curvas de carga e relatórios de comissionamento, começo com o ciclo de operação em vez da placa de identificação. Essa distinção é importante porque um gerador de ímã permanente (PMG) possui um campo magnético fixo. Ele não pode aumentar ou reduzir a excitação do rotor da mesma forma que um alternador de campo enrolado. Sua adaptação a condições de carga instáveis resulta, portanto, de um sistema coordenado: inércia mecânica, projeto da máquina elétrica, eletrônica de potência, armazenamento de energia e controle escalonado de carga.
Por que cargas instáveis desafiam um gerador de ímã permanente (PMG)
A tensão e a frequência do gerador estão ligadas à velocidade do rotor e às características da máquina. Quando uma carga industrial aumenta abruptamente, o torque elétrico sobe. Se o motor, a turbina, o acionamento hidráulico ou outro acionador primário não fornecer imediatamente um torque equivalente, a velocidade cai. Em uma configuração CA direta, isso pode reduzir a frequência e a tensão nos terminais. Uma rejeição súbita de carga pode ter o efeito oposto: a velocidade e a tensão podem subir até que o controlador reduza a potência de entrada, desvie energia ou aplique frenagem.
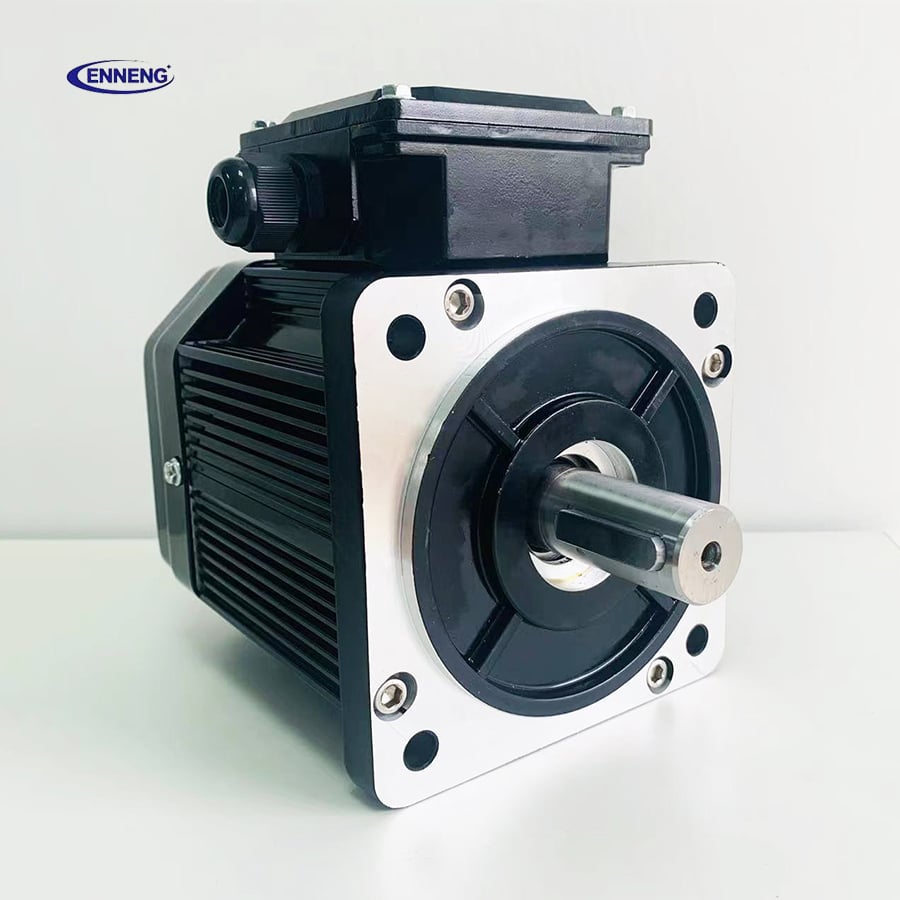
O ponto-chave é que um gerador com ímãs permanentes (PMG) não é inerentemente instável. Ele responde rapidamente porque não possui um circuito de campo no rotor para ser excitado. Contudo, essa rápida resposta eletromagnética não elimina o problema do equilíbrio energético. O sistema ainda precisa de uma fonte de energia durante um aumento súbito de carga e de um local para dissipar essa energia durante uma rejeição de carga.
Isso é frequentemente interpretado erroneamente como um problema exclusivo do tamanho do gerador. Mais precisamente, trata-se de um problema de compatibilidade entre a capacidade transitória do gerador, a curva torque-velocidade do motor primário, a potência nominal do conversor, a capacidade do barramento CC ou do sistema de armazenamento e a sequência de cargas. Uma unidade que parece adequada à potência nominal pode ainda apresentar baixa continuidade operacional se esses componentes não estiverem adequadamente coordenados.
Como a Interface Eletrônica de Potência Cria Adaptabilidade
Para geração distribuída de velocidade variável, a arquitetura comum é saída CA de um gerador de ímã permanente (PMG), retificação para um barramento CC e inversão para a tensão e frequência exigidas pelas cargas industriais. Um retificador controlado ou ativo pode regular a corrente do gerador, enquanto o inversor mantém o barramento CA a jusante dentro dos limites programados. Isso separa a velocidade do gerador da frequência de saída percebida pela planta.
Durante um degrau de carga positivo, o inversor detecta uma tendência de queda na barra de corrente contínua (DC-bus) e aumenta seu pedido de potência. O controlador do retificador solicita mais corrente do gerador dentro dos limites seguros. Ainda pode ocorrer uma breve excursão de tensão; o objetivo é uma recuperação controlada, em vez de uma promessa irrealista de desvio nulo. Durante uma rejeição de carga, o sistema de controle reduz a carga elétrica no gerador de ímãs permanentes (PMG) e deve gerenciar a entrada mecânica excessiva por meio do controle do motor primário, de uma carga de descarga (dump load), do carregamento de sistemas de armazenamento ou de frenagem.
Um retificador de diodos pode ser adequado para aplicações mais simples, mas oferece menor capacidade de controle sobre a corrente e o comportamento da barra de corrente contínua (DC-bus) comparado a uma entrada ativa (active front end). A escolha correta depende da dinâmica de carga do local, dos limites de harmônicos, da estratégia de falhas, da capacidade de manutenção e do orçamento. Se sua prioridade for a continuidade do processo diante de degraus frequentes de carga, o fator a avaliar primeiro é o pacote completo de conversor e controle, não apenas o PMG.
O projeto mecânico ainda é fundamental durante transientes rápidos
Os controles elétricos operam dentro de limites físicos. A inércia do rotor fornece ou absorve energia por um curto intervalo, mas uma inércia insuficiente pode fazer com que a velocidade varie rapidamente após uma mudança abrupta. Uma inércia excessiva pode retardar a capacidade do sistema de acompanhar uma fonte de energia variável disponível. A rigidez do acoplamento, os modos torcionais, os limites de sobrevelocidade e a resposta do governador ou do controlador da turbina também afetam o resultado.
Configurações de gerador de ímã permanente (PMG) com acionamento direto podem reduzir pontos de falha mecânica ao eliminar a caixa de engrenagens em aplicações adequadas. Isso é valioso em instalações industriais remotas ou de difícil acesso para manutenção, embora o acionamento direto não elimine a necessidade de avaliar a ondulação de torque e a dinâmica do eixo. Após considerar a temperatura ambiente, a altitude, o resfriamento do invólucro e o ciclo real de operação, a potência nominal não equivale à capacidade contínua no local.
O mesmo raciocínio se aplica quando um Motor de Ímã Permanente PMSM faz parte da carga. Um motor síncrono de ímã permanente (PMSM) controlado por um acionamento de frequência variável pode gerar mudanças rápidas na demanda de potência durante aceleração, desaceleração ou frenagem regenerativa. Coordenar as taxas de rampa do acionamento e o tratamento da regeneração com o controlador do lado do gerador evita que uma parte da microrrede force outra a desligar desnecessariamente.
Quatro Medidas de Projeto para Cargas Industriais Instáveis
1. Elaborar um perfil realista de degrau de carga
Liste as partidas dos maiores motores, ciclos de soldagem, transições de compressores, eventos regenerativos e operações simultâneas. Registre o método de partida, o tempo esperado de rampa, o comportamento do fator de potência e a duração. Não dimensione apenas com base na soma dos kW em regime permanente. A mudança que transforma um exercício de especificação é perceber que a classificação de pico importa somente se o gerador e seus controles puderem suportar o perfil temporal real desse pico.
2. Reservar corrente transitória e margem de capacidade do conversor
Especifique separadamente os limites de corrente contínua e de curta duração para o gerador de ímãs permanentes (PMG), retificador, inversor, cabos e dispositivos de proteção. A capacidade de sobrecarga do conversor é útil apenas quando os limites térmicos, os limites de tensão do barramento CC e o motor primário conseguem suportá-la. A colocação em serviço deve verificar a resposta a variações de carga representativas, em vez de presumir que uma percentagem de sobrecarga anunciada se aplica a todas as instalações.
3. Adicione armazenamento de energia e um caminho seguro para rejeição de energia
Os capacitores do link CC lidam com perturbações muito breves. Baterias, supercapacitores, volantes de inércia ou outros sistemas de armazenamento podem cobrir lacunas mais longas entre uma mudança de carga e a resposta do motor primário. Para excesso de fornecimento ou perda súbita de carga, pode ser necessário um banco de cargas dissipativas controlável, uma resistência de frenagem, um carregador de sistema de armazenamento ou um caminho para redução da potência de entrada. A combinação correta depende da magnitude e da duração da energia envolvida, não de uma preferência genérica por determinado produto.
4. Coordene as configurações de controle e de proteção
Defina limites razoáveis para a tensão do barramento CC, corrente do gerador, velocidade, sobrecarga do inversor, frequência e descarga de carga. Utilize prioridades em etapas, de modo que cargas não críticas sejam desconectadas antes dos controles essenciais ou dos equipamentos de segurança. Evite configurações de proteção que entrem em conflito entre si: por exemplo, um limite excessivamente rápido de corrente do gerador combinado com uma atuação por subtensão do inversor pode transformar um evento controlável em uma interrupção.
Uma sequência de comissionamento que revele pontos fracos
- Verifique a polaridade, o aterramento, o isolamento e a calibração dos sensores antes de energizar o sistema completo.
- Execute o motor primário e o gerador de ímã permanente (PMG) na faixa de velocidade esperada, sem carga de processo.
- Aplique etapas controladas de carga resistiva e indutiva, observando velocidade, corrente CA, tensão do barramento CC, tensão de saída e tempo de recuperação.
- Repita os testes com os equipamentos reais de alto impacto, incluindo o perfil de rampa de cada acionamento de motor de ímã permanente (PMSM).
- Rejeição de carga de teste, limites de carregamento de armazenamento, operação de descarga e redução escalonada sob condições supervisionadas.
- Registre alarmes e tendências para que as equipes futuras de manutenção possam distinguir um problema mecânico decorrente do envelhecimento de um problema relacionado às configurações de controle.
As condições importam. Uma configuração de controle estável com o motor aquecido e uma oficina parcialmente carregada pode necessitar de ajuste em temperaturas ambientes baixas, em altitudes elevadas ou após uma expansão da produção. É por isso que os testes de aceitação em campo devem ser tratados como parte da adaptação do gerador, e não como uma consideração secundária.
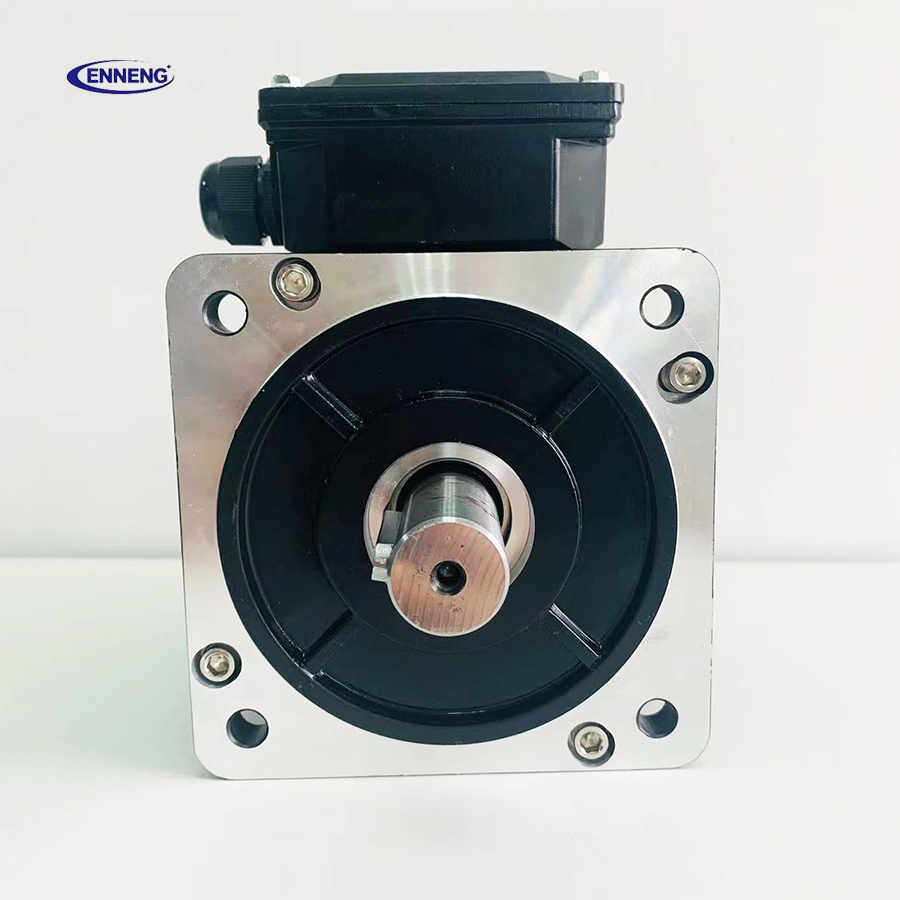
O que perguntar antes de selecionar o sistema
- Quais são os maiores incrementos e decrementos de carga, e com que frequência ocorrem?
- Com que rapidez o motor primário pode adicionar ou remover torque?
- A saída será um barramento CA direto ou um barramento CC regulado seguido por um inversor?
- Quais cargas são críticas, adiáveis ou seguras para serem desconectadas?
- Como a energia regenerativa proveniente de um motor de ímã permanente (PMSM) ou de outro acionamento será absorvida?
- Quais condições ambientais exigem redução de potência e quais monitoramentos estarão disponíveis após a colocação em operação?
Não há uma resposta universal aqui. Uma carga modesta e previsível pode funcionar bem com uma configuração simples, enquanto um local com partidas frequentes, regeneração e velocidade variável do motor primário geralmente se beneficia de conversão, armazenamento intermediário e controle supervisionado mais avançados. A instalação mais confiável de Gerador de Ímã Permanente (PMG) é aquela especificada com base no comportamento real da carga medido e verificada com testes transitórios — não aquela selecionada apenas com base na potência contínua em kW.

