
 EN

در یک سیستم تأمین انرژی صنعتی توزیعشده، بار بهندرت رفتاری شبیه به یک مقاومت آزمایشگاهی ثابت دارد. مثلاً یک نوار نقاله ممکن است شروع به کار کند، یک پمپ ممکن است چرخهای کار کند، یک ایستگاه جوشکاری ممکن است پالسی عمل کند و یک موتور محرک با اینورتر ممکن است ناگهان متوقف شده و مصرف توان خود را قطع کند. پرسش مفید این نیست که آیا ژنراتور مغناطیس دائمی PMG میتواند برق تولید کند، بلکه این است که آیا ژنراتور، مبدل، سیستمهای حفاظتی و کنترلی میتوانند ولتاژ قابلاستفاده در اتصالی (باس) را در شرایطی که تقاضا سریعتر از واکنش محرک اولیه تغییر میکند، پایدار نگه دارند.
بهعنوان یک مهندس انرژی تجدیدپذیر که منحنیهای بار و گزارشهای راهاندازی را بررسی میکند، من ابتدا با چرخه کار شروع میکنم نه با برچسب ظاهری. این تمایز اهمیت دارد زیرا یک مولدهای مغناطیس دائمی (PMG) دارای میدان مغناطیسی ثابتی است. این مولد نمیتواند مانند یک آلتِرناتور با سیمپیچدار، تحریک روتور را افزایش یا کاهش دهد. بنابراین، سازگی آن با شرایط بار ناپایدار از طریق یک سیستم هماهنگ حاصل میشود: لختی مکانیکی، طراحی ماشین الکتریکی، الکترونیک قدرت، ذخیرهسازی انرژی و کنترل پلکانی بار.
چرا بارهای ناپایدار برای یک مولد مغناطیس دائمی (PMG) چالشبرانگیز هستند
ولتاژ و فرکانس ژنراتور به سرعت چرخش روتور و ویژگیهای ماشین وابستهاند. هنگامی که بار صنعتی بهطور ناگهانی افزایش مییابد، گشتاور الکتریکی افزایش مییابد. اگر موتور، توربین، سیستم هیدرولیک یا سایر نیروگاههای اولیه بلافاصله گشتاور متناظر را تأمین نکنند، سرعت کاهش مییابد. در یک راستای مستقیم جریان متناوب، این امر میتواند فرکانس و ولتاژ دهانه را کاهش دهد. انداختن ناگهانی بار اثری معکوس دارد: سرعت و ولتاژ ممکن است افزایش یابند تا زمانی که کنترلکننده توان ورودی را کاهش دهد، انرژی را هدایت کند یا ترمز اعمال کند.
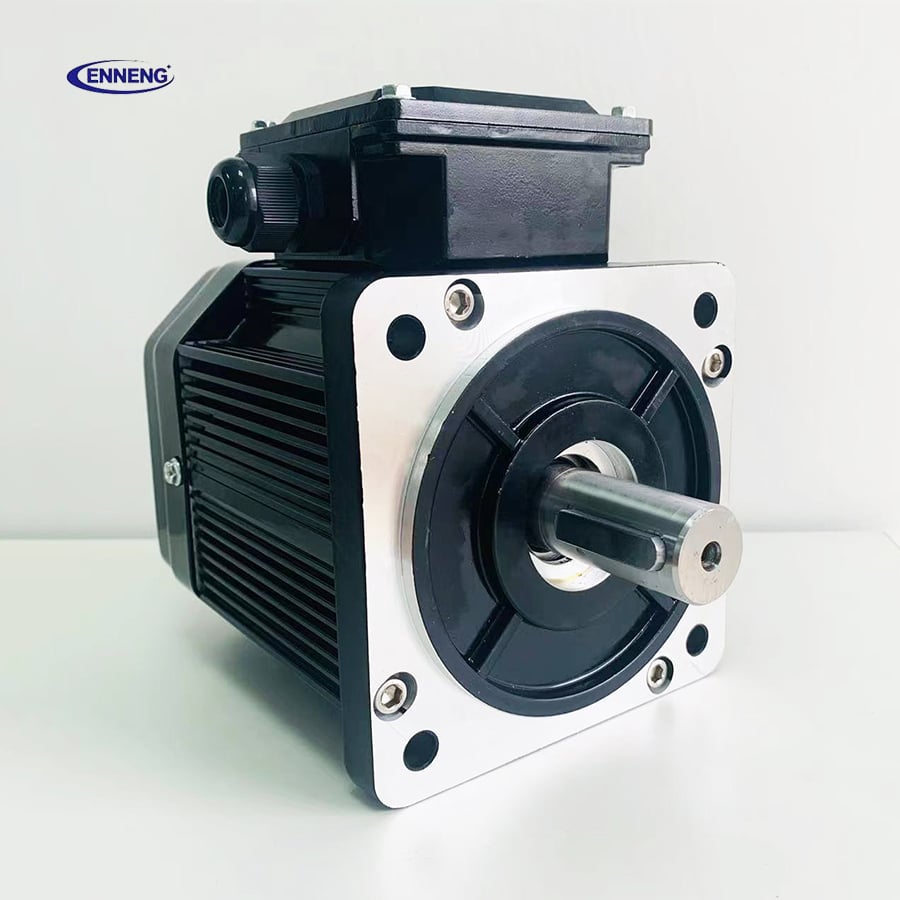
نکته اصلی این است که ژنراتور مغناطیس دائمی (PMG) ذاتاً ناپایدار نیست. این ژنراتور بهدلیل عدم وجود مدار میدان روتور برای ایجاد شدن، پاسخ سریعی نشان میدهد. اما این پاسخ الکترومغناطیسی سریع، مشکل تعادل انرژی را از بین نمیبرد. سیستم همچنان نیاز دارد که در هنگام افزایش بار، انرژی از جایی تأمین شود و در هنگام انداختن بار، انرژی به جایی هدایت شود.
این مسئله اغلب بهصورت نادرستی تنها بهعنوان یک مشکل مربوط به اندازهٔ مولدها تفسیر میشود. دقیقتر بگوییم، این یک مسئلهٔ هماهنگی بین قابلیت گذرا (ترانسینت) مولد، منحنی گشتاور-سرعت محرک اصلی، ظرفیت مبدل، ظرفیت لینک مستقیم (DC-link) یا سیستم ذخیرهسازی و توالی بار است. واحدی که در توان نامی بهنظر کافی میآید، ممکن است همچنان ادامهٔ فرآیند را با کیفیت پایینی تأمین کند، در صورتی که این اجزا بهدرستی هماهنگ نشده باشند.
چگونه رابط الکترونیکی توان، انعطافپذیری ایجاد میکند
برای تولید پراکندهٔ متغیرسرعت، معماری رایج عبارت است از خروجی AC از مولد مغناطیس دائمی (PMG)، تبدیل آن به جریان مستقیم (رکتیفیکیشن) روی اتوبوس DC و سپس تبدیل مجدد به ولتاژ و فرکانس مورد نیاز بارهای صنعتی (اینورژن). یک رکتیفایر کنترلشده یا فعال میتواند جریان مولد را تنظیم کند، درحالیکه اینورتر ولتاژ اتوبوس AC پاییندست را در محدودههای برنامهریزیشدهٔ خود نگه میدارد. این امر سرعت مولد را از فرکانس خروجی مشاهدهشده توسط نیروگاه جدا میکند.
در طول گام بار مثبت، اینورتر تمایل به کاهش ولتاژ اتصال مستقیم (DC-bus) را تشخیص داده و درخواست توان خود را افزایش میدهد. کنترلکنندهٔ یکسوکننده جریان ژنراتور را در محدودههای ایمن بیشتر میکند. همچنان ممکن است نوسان کوتاهمدتی در ولتاژ رخ دهد؛ هدف، بازیابی کنترلشدهاست نه وعدهٔ غیرواقعی عدم انحراف حتی بهاندازهٔ کوچکترین مقدار. در زمان رد بار، سیستم کنترل بار الکتریکی واردشده به ژنراتور مغناطیس دائمی (PMG) را کاهش داده و باید ورودی مکانیکی اضافی را از طریق کنترل محرک اولیه، بار تخلیهای، شارژ ذخیرهسازها یا ترمز کردن مدیریت کند.
یکسوکنندهٔ دیودی ممکن است برای کاربردهای سادهتر مناسب باشد، اما قابلیت کنترل جریان و رفتار اتصال مستقیم (DC-bus) را کمتر از یکسوکنندهٔ فعال (active front end) فراهم میکند. انتخاب مناسب به پویایی بار محل، محدودیتهای هارمونیک، استراتژی مقابله با خطاهای سیستم، توانایی نگهداری و بودجهٔ پروژه بستگی دارد. اگر اولویت شما ادامهٔ فرآیند در شرایط گامهای مکرر بار است، عاملی که باید ابتدا ارزیابی شود، بستهٔ کامل کنترلی مبدل است نه ژنراتور مغناطیس دائمی (PMG) بهتنهایی.
طراحی مکانیکی هنوز در حین گذارهای سریع اهمیت دارد
کنترلهای الکتریکی در محدودیتهای فیزیکی عمل میکنند. اینرسی روتور برای بازهای کوتاه انرژی تأمین یا جذب میکند، اما اینرسی بسیار کم میتواند باعث شود سرعت پس از تغییر ناگهانی بهسرعت تغییر کند. اینرسی بسیار زیاد نیز ممکن است توانایی سیستم را در پیگیری منبع انرژی متغیر موجود کند. سفتی اتصال، اشکال پیچشی، محدودیتهای سرعت بیش از حد و پاسخ کنترلکنندهٔ گاورنر یا توربین نیز بر نتیجه تأثیر میگذارند.
پیکربندیهای ژنراتور مغناطیس دائمی (PMG) با اتصال مستقیم میتوانند تعداد نقاط خرابی مکانیکی را با حذف گیربکس در کاربردهای مناسب کاهش دهند. این ویژگی در مراکز صنعتی دورافتاده یا دشوارالوصول ارزشمند است، هرچند اتصال مستقیم لزوم ارزیابی نوسان گشتاور و پویایی شفت را از بین نمیبرد. پس از در نظر گرفتن دمای محیط، ارتفاع از سطح دریا، سیستم خنککنندگی پوشش و چرخهٔ واقعی کار، توان نامپلاک همان توان قابلاستفادهٔ پیوسته در محل نیست.
همین رویکرد هنگامی که یک موتور مغناطیس دائمی (PMSM) بخشی از بار است. یک موتور سنکرون با مغناطیسدائم (PMSM) که توسط درایو فرکانس متغیر کنترل میشود، ممکن است در حین شتابگیری، کاهش سرعت یا ترمز تولیدی، تغییرات سریعی در تقاضای توان ایجاد کند. هماهنگسازی نرخهای شیب درایو و مدیریت ترمز تولیدی با کنترلکنندهٔ سمت ژنراتور، از آن جمله میشود که بخشی از ریزشبکه، بخش دیگری را بهصورت غیرضروری وارد قطع شود.
چهار اقدام طراحی برای بارهای صنعتی ناپایدار
۱. ترسیم پروفایل واقعبینانهٔ گامهای بار
بزرگترین روشنشدنهای موتور، چرخههای جوشکاری، انتقالهای کمپرسور، رویدادهای ترمز تولیدی و عملیات همزمان را فهرست کنید. روش روشنشدن، زمان پیشبینیشدهٔ شیب، رفتار ضریب توان و مدت زمان را ثبت کنید. تنها بر اساس مجموع توان در حالت پایدار (kW) اندازهگیری نکنید. تغییری که یک تمرین مشخصسازی را دگرگون میکند، این است که درک کنید رتبهٔ اوج تنها زمانی اهمیت دارد که ژنراتور و کنترلکنندههای آن بتوانند پروفایل زمانی واقعی آن اوج را پشتیبانی کنند.
۲. اختصاص ظرفیت جریان گذرا و فضای اضافی مبدل
محدودیتهای جریان پیوسته و کوتاهمدت را بهطور جداگانه برای ماشین مغناطیس دائمی (PMG)، یکسوکننده، اینورتر، کابلها و دستگاههای حفاظتی مشخص کنید. ظرفیت بار اضافی مبدل تنها زمانی مفید است که محدودیتهای حرارتی، محدودیتهای ولتاژ باس مستقیم (DC-bus) و محرک اولیه بتوانند آن را پشتیبانی کنند. در راهاندازی، پاسخ سیستم به گامهای نمونه بار باید تأیید شود، نه اینکه فرض شود درصد بار اضافی اعلامشده برای هر نصبی قابل اعمال است.
۳. ذخیرهسازی انرژی و مسیر امن تخلیه انرژی را اضافه کنید
خازنهای پیوند مستقیم (DC-link) اختلالات بسیار کوتاهمدت را جبران میکنند. باتریها، ابرخازنها، چرخهای لختی یا سایر سیستمهای ذخیرهسازی میتوانند فاصلههای طولانیتر بین تغییر بار و واکنش محرک اولیه را پوشش دهند. در موارد افزایش عرضه انرژی یا افت ناگهانی بار، ممکن است نیاز به بار تخلیهکننده قابل کنترل، مقاومت ترمز، شارژر ذخیرهسازی یا مسیر کاهش توان ورودی باشد. ترکیب مناسب بستگی به بزرگی و مدت زمان انرژی دارد، نه به ترجیح عمومی برای یک محصول خاص.
۴. تنظیمات کنترل و حفاظت را هماهنگ کنید
محدودیتهای معقولی برای ولتاژ اتصال مستقیم (DC-bus)، جریان ژنراتور، سرعت، بار اضافی اینورتر، فرکانس و قطع بار تعیین کنید. از اولویتبندی مرحلهای استفاده کنید تا بارهای غیرضروری پیش از قطع کنترلهای اساسی یا تجهیزات ایمنی قطع شوند. از تنظیمات حفاظتی که با یکدیگر در تضاد هستند خودداری کنید؛ مثلاً محدودیت جریان ژنراتور با واکنش بسیار سریع همراه با قطع اینورتر در صورت کاهش ولتاژ میتواند رویدادی قابل مدیریت را به قطعی برق تبدیل کند.
دنبالهای برای راهاندازی اولیه که نقاط ضعف را آشکار میکند
- پیش از روشن کردن کامل سیستم، قطبیت، اتصال زمین، عایقبندی و مقیاسبندی سنسورها را تأیید کنید.
- موتور اصلی و ژنراتور مغناطیس دائمی (PMG) را در محدوده سرعت مورد انتظار و بدون بار فرآیندی به کار بیندازید.
- گامهای کنترلشده مقاومتی و القایی را اعمال کنید و سرعت، جریان متناوب (AC)، ولتاژ اتصال مستقیم (DC-bus)، ولتاژ خروجی و زمان بازیابی را مشاهده کنید.
- آزمونها را برای تجهیزات واقعی با تأثیر بالا تکرار کنید، از جمله نمودار شیب (ramp profile) هر درایو موتور مغناطیس دائمی (PMSM).
- رد بار آزمایشی، محدودیتهای شارژ ذخیرهسازی، عملیات تخلیه بار و قطع مرحلهای بار در شرایط نظارتی.
- ثبت هشدارها و روندها بهگونهای که تیمهای نگهداری آینده بتوانند مشکل مکانیکی ناشی از فرسودگی را از مشکل ناشی از تنظیمات کنترلی تشخیص دهند.
شرایط اهمیت دارند. تنظیم کنترلی که در شرایط موتور گرم و کارگاه با بار جزئی پایدار است، ممکن است در دمای محیط پایین، ارتفاع زیاد یا پس از گسترش تولید نیاز به تنظیم مجدد داشته باشد. بههمین دلیل، آزمون پذیرش در محل باید بهعنوان بخشی از سازگاری ژنراتور در نظر گرفته شود، نه بهعنوان امری بعد از اتمام نصب.
سوالاتی که باید پیش از انتخاب سیستم مطرح شوند
- بزرگترین گامهای مثبت و منفی بار چقدر است و چندبار تکرار میشوند؟
- موتور اصلی چقدر سریع میتواند گشتاور اضافه یا کم کند؟
- خروجی بهصورت اتصال مستقیم AC یا اتصال DC تنظیمشده و سپس اینورتر خواهد بود؟
- کدام بارها حیاتی، قابل موکولکردن یا ایمن برای قطع هستند؟
- انرژی بازیابیشده از موتور مغناطیس دائمی (PMSM) یا سایر درایوها چگونه جذب خواهد شد؟
- چه شرایط محیطی نیازمند کاهش ظرفیت هستند و پس از راهاندازی چه سیستمهای نظارتی در دسترس خواهند بود؟
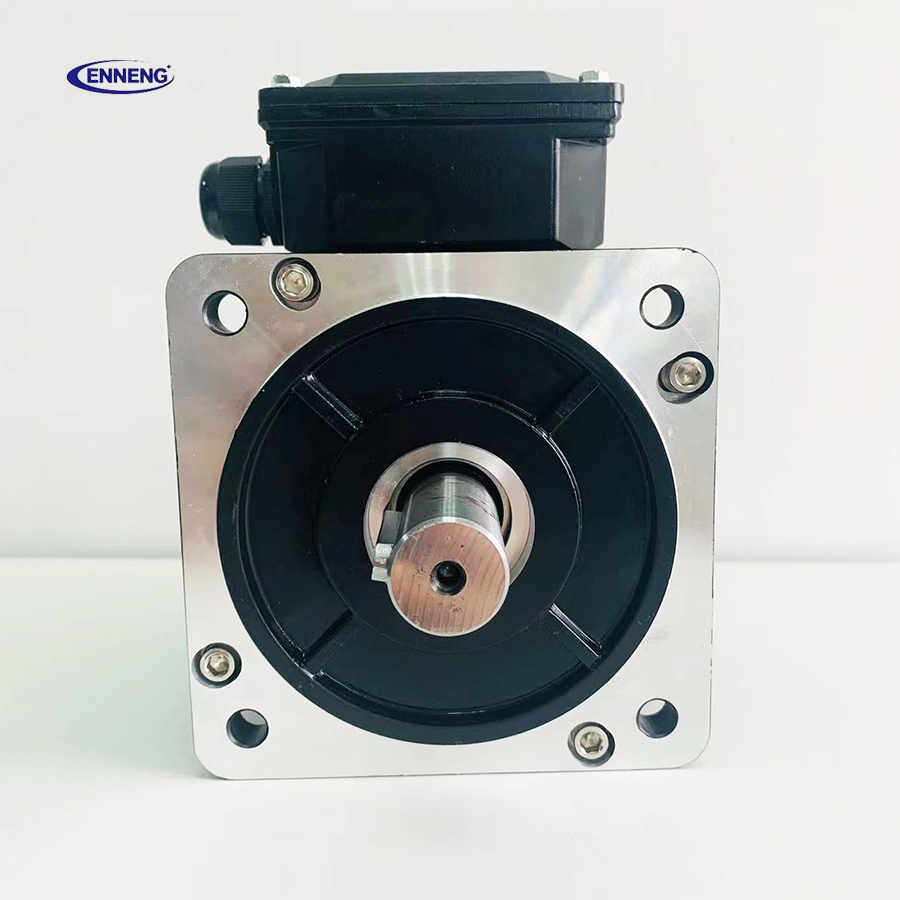
در اینجا پاسخ جهانی وجود ندارد. باری معتدل و قابل پیشبینی ممکن است با یک رآرایش ساده بهخوبی کار کند، درحالیکه یک سایت با راهاندازیهای متعدد، تولید انرژی بازیابیشده و سرعت متغیر محرک اصلی عموماً از تبدیل، ذخیرهسازی و کنترل نظارتی پیشرفتهتر بهره میبرد. قابلاطمینانترین نصبگذاری ژنراتور مغناطیس دائمی (PMG) آن است که بر اساس رفتار اندازهگیریشده بار مشخص شده و با آزمونهای گذرا تأیید شده است—نه آنی که تنها بر اساس توان ثابت (kW) انتخاب شده باشد.

