
 EN

एक वितरित औद्योगिक शक्ति प्रणाली में, लोड शायद ही कभी एक स्थिर प्रयोगशाला प्रतिरोध की तरह व्यवहार करता है। एक कन्वेयर शुरू हो सकता है, एक पंप चक्रीय हो सकता है, एक वेल्डिंग स्टेशन धड़कन भर सकता है, और एक इन्वर्टर-चालित मोटर अचानक बिजली के उपयोग को रोक सकती है। उपयोगी प्रश्न यह नहीं है कि क्या एक स्थायी चुंबक जनरेटर पीएमजी बिजली उत्पन्न कर सकता है। यह यह है कि क्या जनरेटर, कन्वर्टर, सुरक्षा और नियंत्रण तब भी उपयोगी बस को स्थिर रख सकते हैं जब मांग प्राइम मूवर की प्रतिक्रिया की तुलना में तेज़ी से बदल रही हो।
एक नवीकरणीय ऊर्जा इंजीनियर के रूप में, जो लोड वक्रों और कमीशनिंग रिपोर्ट्स की समीक्षा कर रहा है, मैं नामपट्ट (नेमप्लेट) के बजाय कार्य चक्र (ड्यूटी साइकिल) से शुरुआत करता हूँ। यह अंतर महत्वपूर्ण है क्योंकि एक स्थायी चुंबक जनरेटर (PMG) में एक निश्चित चुंबकीय क्षेत्र होता है। यह एक वाउंड-फील्ड ऑल्टरनेटर की तरह रोटर उत्तेजना को न तो बढ़ा सकता है और न ही घटा सकता है। अतः अस्थिर लोड की स्थितियों के प्रति इसका अनुकूलन एक समन्वित प्रणाली से आता है: यांत्रिक जड़त्व, विद्युत मशीन का डिज़ाइन, पावर इलेक्ट्रॉनिक्स, ऊर्जा बफ़रिंग और चरणबद्ध लोड नियंत्रण।
अस्थिर लोड PMG को क्यों चुनौती देते हैं
जनरेटर का वोल्टेज और आवृत्ति रोटर की गति और मशीन की विशेषताओं से जुड़े होते हैं। जब कोई औद्योगिक भार अचानक बढ़ जाता है, तो विद्युत टॉर्क बढ़ जाता है। यदि इंजन, टर्बाइन, हाइड्रोलिक ड्राइव या कोई अन्य प्राइम मूवर तुरंत समान टॉर्क प्रदान नहीं करता है, तो गति कम हो जाती है। एक प्रत्यक्ष एसी व्यवस्था में, यह आवृत्ति और टर्मिनल वोल्टेज को कम कर सकता है। अचानक भार अस्वीकृति का विपरीत प्रभाव हो सकता है: गति और वोल्टेज बढ़ सकते हैं जब तक कि नियंत्रक इनपुट शक्ति को कम नहीं कर देता, ऊर्जा को अन्य दिशा में मोड़ देता या ब्रेक लगा देता है।
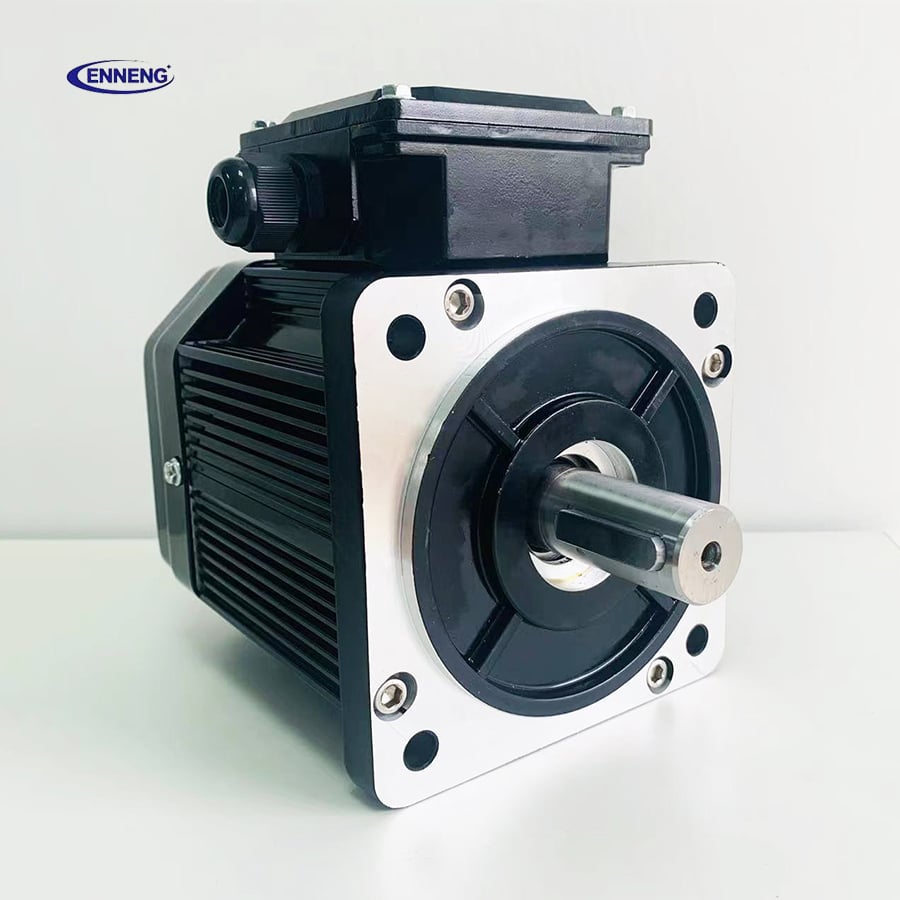
मुख्य बात यह है कि पीएमजी स्वतः अस्थिर नहीं होता है। यह तेज़ी से प्रतिक्रिया करता है क्योंकि इसके रोटर में कोई क्षेत्र सर्किट नहीं होता जो बनने के लिए समय ले। लेकिन यह तीव्र विद्युत चुंबकीय प्रतिक्रिया ऊर्जा-संतुलन की समस्या को दूर नहीं करती है। प्रणाली को अभी भी भार में अचानक परिवर्तन के दौरान ऊर्जा कहीं से प्राप्त करने की आवश्यकता होती है और भार अस्वीकृति के दौरान उस ऊर्जा को कहीं जाने का मार्ग चाहिए।
यह अक्सर केवल जनरेटर के आकार की समस्या के रूप में गलत तरीके से पढ़ा जाता है। अधिक सटीक रूप से, यह जनरेटर की क्षणिक क्षमता, प्राइम मूवर के टॉर्क-स्पीड वक्र, कन्वर्टर की रेटिंग, डीसी-लिंक या स्टोरेज क्षमता, और लोड अनुक्रम के बीच एक मिलान समस्या है। एक ऐसी इकाई जो नामांकित शक्ति पर पर्याप्त लगती है, फिर भी उन घटकों के समन्वयित न होने के कारण प्रक्रिया निरंतरता में कमजोरी दिखा सकती है।
पावर-इलेक्ट्रॉनिक इंटरफ़ेस कैसे अनुकूलनशीलता पैदा करता है
परिवर्तनशील-गति वितरित उत्पादन के लिए, सामान्य वास्तुकला पीएमजी एसी आउटपुट, डीसी बस पर रेक्टिफिकेशन, और औद्योगिक लोडों द्वारा आवश्यक वोल्टेज और आवृत्ति पर इन्वर्जन है। एक नियंत्रित या सक्रिय रेक्टिफायर जनरेटर धारा को नियंत्रित कर सकता है, जबकि इन्वर्टर नीचे की ओर एसी बस को अपनी कार्यक्रमित सीमाओं के भीतर बनाए रखता है। यह जनरेटर की गति को संयंत्र द्वारा देखी जाने वाली आउटपुट आवृत्ति से अलग कर देता है।
सकारात्मक लोड के चरण के दौरान, इन्वर्टर डीसी-बस के गिरने की प्रवृत्ति का पता लगाता है और अपने शक्ति अनुरोध में वृद्धि करता है। रेक्टिफायर नियंत्रक सुरक्षित सीमाओं के भीतर अधिक जनरेटर धारा का अनुरोध करता है। एक संक्षिप्त वोल्टेज उतार-चढ़ाव अभी भी हो सकता है; लक्ष्य नियंत्रित पुनर्प्राप्ति है, न कि शून्य विचलन का अवास्तविक वादा। लोड अस्वीकृति के दौरान, नियंत्रण प्रणाली पीएमजी पर विद्युत लोड को कम करती है और अतिरिक्त यांत्रिक इनपुट को प्राइम-मूवर नियंत्रण, डम्प लोड, संग्रहण आवेशण, या ब्रेकिंग के माध्यम से प्रबंधित करना होता है।
डायोड रेक्टिफायर सरल अनुप्रयोगों के लिए उपयुक्त हो सकता है, लेकिन यह एक सक्रिय फ्रंट एंड की तुलना में धारा और डीसी-बस व्यवहार पर कम नियंत्रण प्रदान करता है। सही विकल्प साइट की लोड गतिशीलता, हार्मोनिक सीमाएँ, दोष रणनीति, रखरखाव क्षमता और बजट पर निर्भर करता है। यदि आपकी प्राथमिकता बार-बार होने वाले लोड चरणों के माध्यम से प्रक्रिया निरंतरता है, तो पहले मूल्यांकन करने योग्य कारक पूर्ण कनवर्टर-नियंत्रण पैकेज है, केवल पीएमजी नहीं।
तीव्र अस्थायी स्थितियों के दौरान भी यांत्रिक डिज़ाइन महत्वपूर्ण रहता है
विद्युत नियंत्रण भौतिक सीमाओं के भीतर कार्य करते हैं। रोटर जड़त्व एक छोटे समयावधि के लिए ऊर्जा की आपूर्ति या अवशोषण करता है, लेकिन बहुत कम जड़त्व के कारण चरण परिवर्तन के बाद गति तेज़ी से बदल सकती है। अत्यधिक जड़त्व सिस्टम की उपलब्ध परिवर्तनशील ऊर्जा स्रोत का अनुसरण करने की क्षमता को धीमा कर सकता है। युग्मन दृढ़ता, ऐंठन मोड, अधिक गति सीमा, और गवर्नर या टरबाइन नियंत्रक की प्रतिक्रिया भी परिणाम को प्रभावित करती हैं।
डायरेक्ट-ड्राइव स्थायी चुंबक जनरेटर (PMG) विन्यास उपयुक्त अनुप्रयोगों में गियरबॉक्स को हटाकर यांत्रिक विफलता के बिंदुओं को कम कर सकते हैं। यह दूरस्थ या सेवा करने में कठिन औद्योगिक स्थलों के लिए मूल्यवान है, हालाँकि डायरेक्ट ड्राइव टॉर्क रिपल और शाफ्ट गतिकी का आकलन करने की आवश्यकता को समाप्त नहीं करता है। एक बार जब आप वातावरणीय तापमान, ऊँचाई, आवरण शीतलन और वास्तविक कार्य चक्र को ध्यान में रख लेते हैं, तो नामपट्टिका शक्ति निरंतर स्थल क्षमता के समान नहीं होती है।
वही सोच तब भी लागू होती है जब एक स्थायी चुंबक मोटर पीएमएसएम यह भार का हिस्सा है। एक परिवर्तनशील-आवृत्ति ड्राइव द्वारा नियंत्रित PMSM त्वरण, मंदन या पुनर्जनित ब्रेकिंग के दौरान शक्ति की मांग में तीव्र परिवर्तन उत्पन्न कर सकता है। ड्राइव की रैम्प दरों और पुनर्जनन प्रबंधन का जनरेटर-पक्ष नियंत्रक के साथ समन्वयन यह सुनिश्चित करता है कि माइक्रोग्रिड का एक हिस्सा दूसरे हिस्से को अनावश्यक ट्रिप में धकेले।
अस्थिर औद्योगिक भारों के लिए चार डिज़ाइन उपाय
१. एक वास्तविक भार-चरण प्रोफ़ाइल बनाएँ
सबसे बड़े मोटर स्टार्ट, वेल्डिंग चक्र, कंप्रेसर संक्रमण, पुनर्जनित घटनाएँ और एक साथ होने वाली कार्यवाहियाँ सूचीबद्ध करें। प्रारंभ विधि, अपेक्षित रैम्प समय, शक्ति गुणांक का व्यवहार और अवधि को रिकॉर्ड करें। केवल स्थायी-अवस्था kW के योग से आकार निर्धारित न करें। वह परिवर्तन जो एक विनिर्देशन अभ्यास को बदल देता है, यह समझना है कि शिखर रेटिंग केवल तभी मायने रखती है जब जनरेटर और उसके नियंत्रक उस शिखर के वास्तविक समय प्रोफ़ाइल का समर्थन कर सकें।
२. अस्थायी धारा और कनवर्टर हेडरूम के लिए आरक्षित करें
पीएमजी, रेक्टिफायर, इन्वर्टर, केबल्स और सुरक्षा उपकरणों के लिए निरंतर और अल्पकालिक धारा सीमाओं को अलग-अलग निर्दिष्ट करें। कन्वर्टर अतिभार क्षमता केवल तभी उपयोगी है जब तापीय सीमाएँ, डीसी-बस वोल्टेज सीमाएँ और प्राइम मूवर इसे समर्थन दे सकें। चालू करने के दौरान प्रतिनिधि भार कदमों के प्रति प्रतिक्रिया की जाँच करनी चाहिए, यह नहीं मानना चाहिए कि विज्ञापित अतिभार प्रतिशत प्रत्येक स्थापना पर लागू होता है।
३. ऊर्जा बफ़रिंग और सुरक्षित ऊर्जा-अस्वीकृति पथ जोड़ें
डीसी-लिंक कैपेसिटर बहुत छोटी विक्षोभों को संभालते हैं। बैटरियाँ, सुपरकैपेसिटर, फ्लाईव्हील या अन्य भंडारण उपकरण भार परिवर्तन और प्राइम मूवर की प्रतिक्रिया के बीच के लंबे अंतराल को संभाल सकते हैं। अतिरिक्त आपूर्ति या अचानक भार ह्रास के लिए, नियंत्रित डम्प लोड, ब्रेकिंग प्रतिरोधक, भंडारण चार्जर या इनपुट-शक्ति कमी पथ की आवश्यकता हो सकती है। सही संयोजन ऊर्जा के परिमाण और अवधि पर निर्भर करता है, कोई सामान्य उत्पाद प्राथमिकता नहीं है।
४. नियंत्रण और सुरक्षा सेटिंग्स का समन्वय करें
डीसी-बस वोल्टेज, जनरेटर करंट, गति, इन्वर्टर ओवरलोड, आवृत्ति और लोड शेडिंग के लिए उचित सीमाएँ निर्धारित करें। चरणबद्ध प्राथमिकताओं का उपयोग करें ताकि गैर-महत्वपूर्ण लोड, आवश्यक नियंत्रण या सुरक्षा उपकरणों से पहले डिस्कनेक्ट हो जाएँ। ऐसी सुरक्षा सेटिंग्स से बचें जो एक-दूसरे का विरोध करें: उदाहरण के लिए, जनरेटर करंट सीमा का अत्यधिक तीव्र प्रतिक्रिया देना और इन्वर्टर अंडरवोल्टेज ट्रिप का संयोजन एक नियंत्रित घटना को विफलता में बदल सकता है।
ऐसा प्रारंभिक क्रम जो कमजोर बिंदुओं को उजागर करे
- पूर्ण प्रणाली को ऊर्जा देने से पहले ध्रुवता, ग्राउंडिंग, विद्युत रोधन और सेंसर स्केलिंग की पुष्टि करें।
- प्राइम मूवर और परमाणु चुंबकीय जनरेटर (PMG) को कोई प्रक्रिया लोड लगाए बिना अपेक्षित गति सीमा में चलाएँ।
- नियंत्रित प्रतिरोधी और प्रेरक कदमों को लागू करें, और गति, एसी करंट, डीसी-बस वोल्टेज, आउटपुट वोल्टेज और पुनर्प्राप्ति समय का अवलोकन करें।
- प्रत्येक स्थायी चुंबक मोटर (PMSM) ड्राइव की रैंप प्रोफाइल सहित वास्तविक उच्च-प्रभाव वाले उपकरणों के लिए परीक्षणों को दोहराएँ।
- परीक्षण भार अस्वीकरण, भंडारण आवेशन सीमाएँ, डम्प-लोड संचालन, और निगरानी के अधीन चरणबद्ध भार कम करना।
- चेतावनियों और प्रवृत्तियों को रिकॉर्ड करें ताकि भविष्य की रखरखाव टीमें एक बूढ़ी हुई यांत्रिक समस्या को नियंत्रण सेटिंग संबंधी समस्या से अलग कर सकें।
परिस्थितियाँ महत्वपूर्ण हैं। एक गर्म इंजन और आंशिक रूप से लोड किए गए कार्यशाला के साथ स्थिर एक नियंत्रण सेटिंग को कम वातावरणीय तापमान, उच्च ऊँचाई, या उत्पादन विस्तार के बाद समायोजित करने की आवश्यकता हो सकती है। यही कारण है कि क्षेत्र स्वीकृति परीक्षण को जनरेटर अनुकूलन के एक हिस्से के रूप में माना जाना चाहिए, न कि एक बाद के विचार के रूप में।
प्रणाली का चयन करने से पहले क्या पूछना चाहिए
- सबसे बड़े धनात्मक और ऋणात्मक भार चरण क्या हैं, और वे कितनी बार होते हैं?
- प्राइम मूवर टॉर्क को कितनी तेज़ी से जोड़ या हटा सकता है?
- आउटपुट एक प्रत्यक्ष AC बस होगा या एक नियंत्रित DC बस जिसके बाद एक इन्वर्टर होगा?
- कौन से भार महत्वपूर्ण हैं, कौन से स्थगित किए जा सकते हैं, और कौन से सुरक्षित रूप से कम किए जा सकते हैं?
- स्थायी चुंबक मोटर (PMSM) या किसी अन्य ड्राइव से पुनर्जनित ऊर्जा को कैसे अवशोषित किया जाएगा?
- कौन सी वातावरणीय परिस्थितियों के कारण डेरेटिंग की आवश्यकता होती है, और चालू करने के बाद कौन सी निगरानी उपलब्ध होगी?
इसका कोई सार्वभौमिक उत्तर नहीं है। एक मामूली, भरोसेमंद लोड सरल व्यवस्था के साथ अच्छी तरह काम कर सकता है, जबकि जिन स्थलों पर बार-बार शुरू करना, रीजनरेशन और प्राइम-मूवर की गति में परिवर्तन होता है, वहाँ अधिक क्षमता वाले रूपांतरण, बफ़रिंग और सुपरवाइज़री नियंत्रण का लाभ आमतौर पर मिलता है। सबसे विश्वसनीय स्थायी चुंबक जनरेटर (PMG) स्थापना वह है जिसे मापे गए लोड व्यवहार के आधार पर निर्दिष्ट किया गया हो और जिसकी पारगम्य परीक्षणों के माध्यम से पुष्टि की गई हो—न कि केवल स्थायी-अवस्था किलोवाट के आधार पर चुनी गई।

