
 EN

In un sistema di alimentazione industriale distribuita, il carico raramente si comporta come una resistenza di laboratorio costante. Un nastro trasportatore può avviarsi, una pompa può ciclare, una stazione di saldatura può emettere impulsi e un motore azionato da inverter può interrompere improvvisamente il prelievo di potenza. La domanda utile non è se un Generatore a Magneti Permanenti PMG possa produrre elettricità. Piuttosto, è se il generatore, il convertitore, i dispositivi di protezione e i sistemi di controllo riescano a mantenere stabile il bus utilizzabile quando la domanda varia più rapidamente della reazione del motore primo.
Come ingegnere specializzato in energie rinnovabili che analizza curve di carico e rapporti di collaudo, inizio dall’analisi del ciclo di lavoro piuttosto che dalla targhetta. Questa distinzione è fondamentale perché un generatore a magneti permanenti (PMG) possiede un campo magnetico fisso: non può aumentare né ridurre l’eccitazione del rotore nello stesso modo di un alternatore a eccitazione avvolta. La sua capacità di adattarsi a condizioni di carico instabili deriva quindi da un sistema coordinato, comprendente inerzia meccanica, progettazione della macchina elettrica, elettronica di potenza, accumulo energetico e controllo graduale del carico.
Perché i carichi instabili rappresentano una sfida per un generatore a magneti permanenti (PMG)
La tensione e la frequenza del generatore sono legate alla velocità di rotazione del rotore e alle caratteristiche della macchina. Quando un carico industriale aumenta bruscamente, la coppia elettrica cresce. Se il motore, la turbina, l’azionamento idraulico o un altro motore primo non fornisce immediatamente una coppia equivalente, la velocità diminuisce. In un collegamento CA diretto, ciò può causare una riduzione della frequenza e della tensione ai morsetti. Un improvviso rilascio del carico può avere l’effetto opposto: la velocità e la tensione possono aumentare fino a quando il controllore non riduce la potenza in ingresso, devia l’energia o applica il freno.
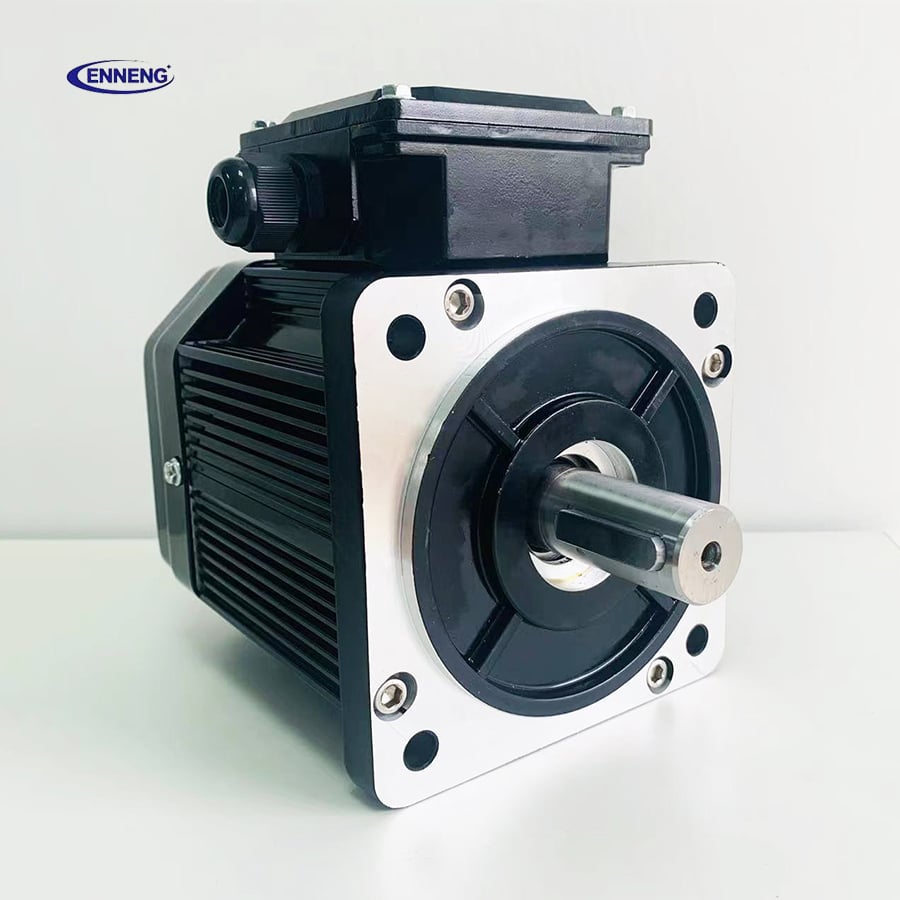
Il punto fondamentale è che un PMG non è intrinsecamente instabile. Risponde rapidamente perché non possiede un circuito di eccitazione sul rotore da far crescere. Tuttavia, questa rapida risposta elettromagnetica non elimina il problema del bilancio energetico. Il sistema necessita comunque di una fonte da cui prelevare energia durante un incremento improvviso del carico e di un luogo dove convogliare l’energia durante un rilascio improvviso del carico.
Questo problema viene spesso interpretato erroneamente come un semplice problema di dimensionamento del generatore. Più precisamente, si tratta di un problema di corrispondenza tra la capacità transitoria del generatore, la curva coppia-velocità del motore primo, la potenza nominale del convertitore, la capacità del collegamento in corrente continua (DC-link) o dello storage e la sequenza dei carichi. Un’unità che appare adeguata alla potenza nominale potrebbe comunque garantire una scarsa continuità del processo se tali componenti non sono opportunamente coordinati.
Come l’interfaccia elettronica di potenza crea adattabilità
Per la generazione distribuita a velocità variabile, l’architettura più comune prevede un generatore sincrono a magneti permanenti (PMG) con uscita in corrente alternata (AC), una rettificazione verso un bus in corrente continua (DC bus) e un’inversione per ottenere la tensione e la frequenza richieste dai carichi industriali. Un raddrizzatore controllato o attivo può regolare la corrente del generatore, mentre l’inverter mantiene il bus AC a valle entro i limiti programmati. Ciò separa la velocità del generatore dalla frequenza dell’uscita percepita dall’impianto.
Durante un incremento di carico positivo, l'inverter rileva una tendenza del bus in corrente continua a diminuire e aumenta la richiesta di potenza. Il controllore del raddrizzatore richiede una corrente del generatore maggiore, entro i limiti di sicurezza. Può comunque verificarsi una breve escursione di tensione; l’obiettivo è un recupero controllato, non una promessa irrealistica di assenza totale di deviazioni. Durante un rilascio di carico, il sistema di controllo riduce il carico elettrico sul PMG e deve gestire l’eccesso di potenza meccanica in ingresso tramite il controllo del motore primo, un carico di scarico, la ricarica di sistemi di accumulo o il frenaggio.
Un raddrizzatore a diodi può essere adeguato per applicazioni più semplici, ma offre una minore controllabilità della corrente e del comportamento del bus in corrente continua rispetto a un active front end. La scelta ottimale dipende dalle dinamiche di carico del sito, dai limiti armonici, dalla strategia di gestione dei guasti, dalle capacità di manutenzione e dal budget. Se la priorità è la continuità del processo in presenza di frequenti variazioni di carico, il fattore da valutare per primo è l’intero pacchetto di controllo del convertitore, non il solo PMG.
La progettazione meccanica rimane fondamentale anche durante transitori rapidi
I controlli elettrici operano entro limiti fisici. L’inerzia del rotore fornisce o assorbe energia per un breve intervallo, ma un’inerzia troppo bassa può causare variazioni rapide della velocità dopo un cambio a gradino. Un’inerzia eccessiva potrebbe rallentare la capacità del sistema di seguire una fonte energetica variabile disponibile. Anche la rigidità di accoppiamento, le modalità torsionali, i limiti di sovraspeed e la risposta del regolatore o del controllore della turbina influenzano il risultato.
Le configurazioni di generatori a magneti permanenti (PMG) con azionamento diretto possono ridurre i punti di guasto meccanico eliminando il riduttore in applicazioni idonee. Ciò è particolarmente utile in siti industriali remoti o di difficile accesso per la manutenzione, sebbene l’azionamento diretto non elimini la necessità di valutare l’ondulazione di coppia e la dinamica dell’albero. Una volta considerati temperatura ambiente, altitudine, raffreddamento dell’involucro e ciclo di lavoro effettivo, la potenza nominale non corrisponde alla potenza continua disponibile sul sito.
Lo stesso ragionamento si applica quando un Motore a magneti permanenti PMSM fa parte del carico. Un motore sincrono a magneti permanenti (PMSM) controllato da un azionamento a frequenza variabile può generare variazioni rapide della richiesta di potenza durante accelerazione, decelerazione o frenata rigenerativa. Coordinare le velocità di rampa dell’azionamento e la gestione della rigenerazione con il controllore lato generatore evita che una parte della microrete costringa un’altra parte a un intervento di protezione evitabile.
Quattro misure progettuali per carichi industriali instabili
1. Creare un profilo realistico di variazione di carico
Elencare gli avvii dei motori più grandi, i cicli di saldatura, le transizioni dei compressori, gli eventi rigenerativi e le operazioni simultanee. Registrare il metodo di avviamento, il tempo di rampa previsto, il comportamento del fattore di potenza e la durata. Non dimensionare il sistema soltanto sulla somma delle potenze kW in regime stazionario. Il passaggio decisivo nella definizione del progetto consiste nel riconoscere che la potenza di picco ha rilevanza solo se il generatore e i suoi sistemi di controllo sono in grado di supportare effettivamente il profilo temporale reale di tale picco.
2. Riservare corrente transitoria e margine di capacità per i convertitori
Specificare separatamente i limiti di corrente continui e a breve durata per il generatore a magneti permanenti (PMG), il raddrizzatore, l'inverter, i cavi e i dispositivi di protezione. La capacità di sovraccarico del convertitore è utile soltanto quando i limiti termici, i limiti di tensione sul bus in corrente continua (DC-bus) e il motore primo ne consentono il funzionamento. Durante la messa in servizio si deve verificare la risposta a variazioni di carico rappresentative, anziché presupporre che una percentuale di sovraccarico dichiarata si applichi a ogni installazione.
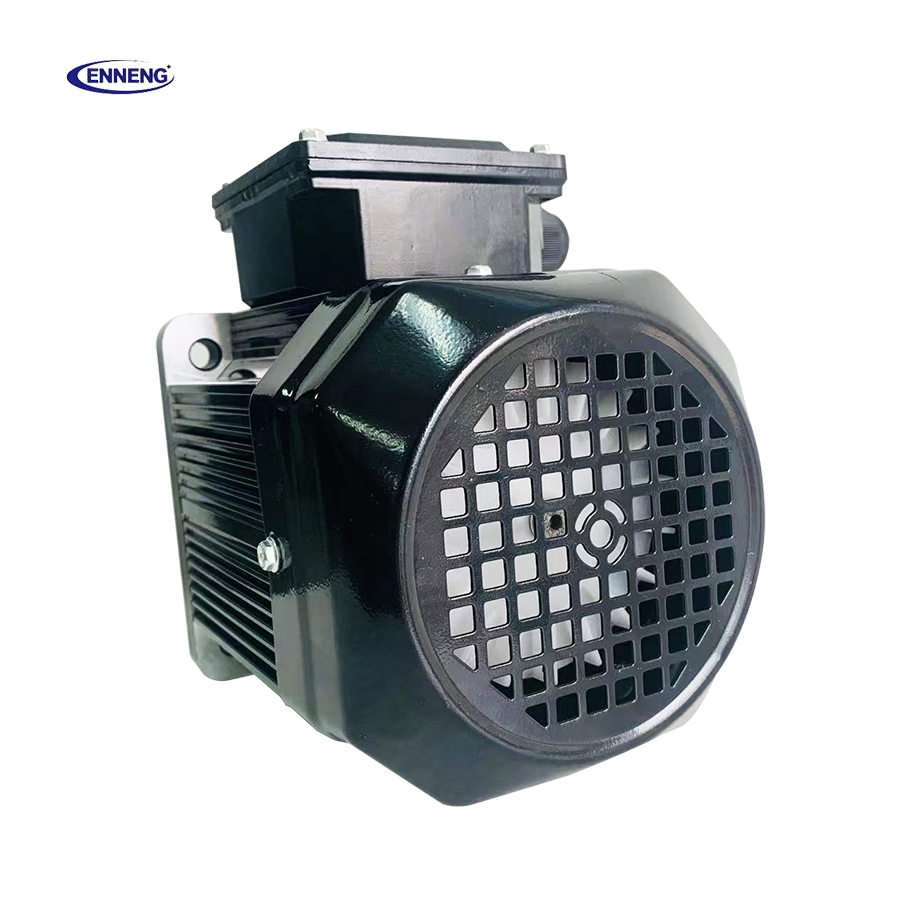
3. Aggiungere un’accumulazione energetica e un percorso sicuro per lo smaltimento dell’energia
I condensatori del collegamento in corrente continua (DC-link) gestiscono disturbi di durata molto breve. Batterie, supercondensatori, volani o altri sistemi di accumulo possono coprire intervalli più lunghi tra una variazione di carico e la risposta del motore primo. In caso di eccesso di fornitura o di perdita improvvisa di carico, potrebbe essere necessario un carico dissipativo controllabile, una resistenza di frenatura, un caricabatterie per sistemi di accumulo o un percorso per la riduzione della potenza in ingresso. La combinazione corretta dipende dall’entità e dalla durata dell’energia coinvolta, non da una preferenza generica verso un determinato prodotto.
4. Coordinare le impostazioni dei sistemi di controllo e di protezione
Impostare limiti ragionevoli per la tensione del bus in corrente continua, la corrente del generatore, la velocità, il sovraccarico dell'inverter, la frequenza e il distacco dei carichi. Utilizzare priorità gerarchiche in modo che i carichi non critici vengano scollegati prima dei controlli essenziali o delle apparecchiature di sicurezza. Evitare impostazioni di protezione che si contraddicono a vicenda: ad esempio, un limite di corrente del generatore eccessivamente rapido abbinato a un intervento di sottotensione dell'inverter può trasformare un evento gestibile in un'interruzione.
Una sequenza di messa in servizio che rivela i punti deboli
- Verificare la polarità, il collegamento a terra, l'isolamento e la taratura dei sensori prima di alimentare l'intero sistema.
- Far funzionare il motore primo e il generatore a magneti permanenti (PMG) nell'intero intervallo di velocità previsto, senza carico di processo.
- Applicare passi controllati di carico resistivo e induttivo, osservando velocità, corrente alternata, tensione del bus in corrente continua, tensione di uscita e tempo di recupero.
- Ripetere i test sulle vere apparecchiature ad alto impatto, inclusi i profili di rampa di ciascun azionamento a motore sincrono a magneti permanenti (PMSM).
- Prova di rifiuto del carico, limiti di ricarica dello storage, funzionamento con carico di scarico (dump-load) e distacco graduale sotto condizioni controllate.
- Registrare allarmi e andamenti in modo che i futuri team di manutenzione possano distinguere un problema meccanico legato all’invecchiamento da un problema relativo alle impostazioni di controllo.
Le condizioni contano. Un’impostazione di controllo stabile con motore riscaldato e officina parzialmente caricata potrebbe richiedere regolazioni a bassa temperatura ambiente, ad alta quota o dopo un ampliamento produttivo. Per questo motivo, i test di accettazione sul campo devono essere considerati parte integrante dell’adattamento del gruppo elettrogeno, non un semplice passaggio finale.
Cosa chiedere prima di selezionare il sistema
- Quali sono i maggiori incrementi e decrementi di carico, e con quale frequenza si verificano?
- Con quale rapidità il motore primo può aggiungere o rimuovere coppia?
- L’uscita sarà un bus CA diretto oppure un bus CC regolato seguito da un invertitore?
- Quali carichi sono critici, differibili o sicuri da distaccare?
- Come verrà assorbita l’energia rigenerativa proveniente da un motore a magneti permanenti (PMSM) o da un altro azionamento?
- Quali condizioni ambientali richiedono la riduzione della potenza e quali funzionalità di monitoraggio saranno disponibili dopo la messa in servizio?
Non esiste una risposta universale in questo caso. Un carico modesto e prevedibile può funzionare bene con una configurazione semplice, mentre un impianto con avvii frequenti, rigenerazione e velocità variabile del motore primo trae generalmente vantaggio da una conversione più performante, da sistemi di accumulo e da un controllo supervisionato più avanzato. L’installazione più affidabile di un generatore a magneti permanenti (PMG) è quella progettata sulla base del comportamento effettivo del carico misurato e verificata mediante test transitori, non quella scelta esclusivamente in base alla potenza in regime stazionario espressa in kW.

