
 EN

Dalam sistem kuasa industri teragih, beban jarang berkelakuan seperti perintang makmal yang stabil. Suatu penghantar mungkin bermula, suatu pam mungkin berkitar, suatu stesen kimpalan mungkin berdenyut, dan suatu motor berpandukan penyebalik mungkin tiba-tiba berhenti menarik kuasa. Soalan yang berguna bukan sama ada Penjana Magnet Tetap PMG mampu menghasilkan elektrik. Soalan itu ialah sama ada penjana, penukar, perlindungan, dan kawalan mampu mengekalkan kelajuan bus yang boleh digunakan apabila permintaan berubah lebih pantas daripada tindak balas jentera utama.
Sebagai jurutera tenaga boleh baharu yang mengkaji lengkung beban dan laporan penyerahan, saya mula dengan kitaran tugas bukan dengan plat nama. Perbezaan ini penting kerana Penjana Magnet Tetap (PMG) mempunyai medan magnet tetap. Ia tidak boleh meningkatkan atau mengurangkan pengujaan rotor dengan cara yang sama seperti alternator medan terlilit. Oleh itu, penyesuaian PMG terhadap keadaan beban tidak stabil datang daripada sistem yang diselaraskan: inersia mekanikal, rekabentuk jentera elektrik, elektronik kuasa, penimbal tenaga, dan kawalan beban berperingkat.
Mengapa Beban Tidak Stabil Mencabar Penjana Magnet Tetap (PMG)
Voltan penjana dan frekuensi berkaitan dengan kelajuan rotor dan ciri-ciri jentera. Apabila beban industri meningkat secara tiba-tiba, tork elektrik meningkat. Jika enjin, turbin, pemacu hidraulik, atau penggerak utama lain tidak segera memberikan tork yang sepadan, kelajuan akan berkurang. Dalam susunan AC langsung, ini boleh menurunkan frekuensi dan voltan terminal. Penolakan beban secara tiba-tiba boleh memberi kesan sebaliknya: kelajuan dan voltan mungkin meningkat sehingga pengawal mengurangkan kuasa input, mengalihkan tenaga, atau mengenakan brek.
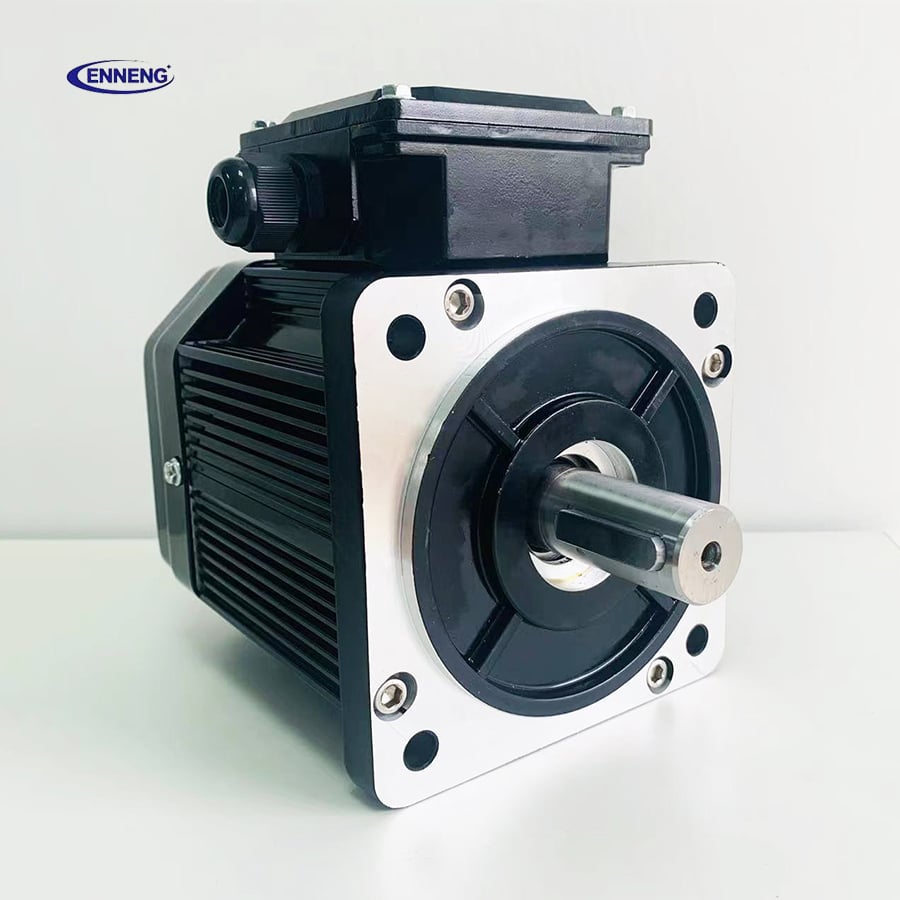
Titik utamanya ialah PMG tidak secara semula jadi tidak stabil. Ia memberi tindak balas dengan cepat kerana tiada litar medan rotor untuk dibina. Namun, tindak balas elektromagnetik yang pantas ini tidak menyingkirkan masalah keseimbangan tenaga. Sistem masih memerlukan sumber tenaga semasa langkah beban dan tempat untuk tenaga itu pergi semasa penolakan beban.
Ini kerap disalahfahami sebagai isu saiz penjana sahaja. Lebih tepatnya, ini adalah isu penyesuaian antara keupayaan sementara penjana, lengkung tork–kelajuan penggerak utama, kadar penukar, kapasiti pautan-DC atau storan, dan jujukan beban. Seunit yang kelihatan mencukupi pada kuasa kadar masih boleh memberikan kesinambungan proses yang lemah jika komponen-komponen tersebut tidak diselaraskan.
Bagaimana Antara Muka Elektronik Kuasa Mencipta Kemampuan Menyesuaikan Diri
Bagi penjanaan teragih kelajuan berubah, senibina lazim ialah output AC PMG, penyearahan kepada bas-DC, dan penukaran balik kepada voltan dan frekuensi yang diperlukan oleh beban industri. Penyearah terkawal atau aktif boleh mengawal arus penjana, manakala penukar balik mengekalkan bas-AC hilir dalam had yang diprogramkan. Ini memisahkan kelajuan penjana daripada frekuensi output yang dilihat oleh loji.
Semasa langkah beban positif, penyebalik mengesan kecenderungan bus-DC untuk turun dan meningkatkan permintaan kuasanya. Pengawal rektifier meminta arus penjana yang lebih tinggi dalam had keselamatan. Pencalaran voltan sementara masih boleh berlaku; matlamatnya ialah pemulihan terkawal, bukan janji tidak realistik tentang tiada penyimpangan sama sekali. Semasa penolakan beban, sistem kawalan mengurangkan beban elektrik pada PMG dan mesti mengurus input mekanikal berlebihan melalui kawalan prime-mover, beban buang, pengecasan storan, atau rem.
Rektifier diod boleh sesuai untuk aplikasi yang lebih mudah, tetapi ia memberikan kawalan yang kurang terhadap arus dan kelakuan bus-DC berbanding hujung hadapan aktif. Pilihan yang betul bergantung kepada dinamik beban tapak, had harmonik, strategi ralat, keupayaan penyelenggaraan, dan bajet. Jika keutamaan anda ialah kesinambungan proses melalui langkah beban yang kerap, faktor yang perlu dinilai terlebih dahulu ialah pakej penukar-kawalan lengkap, bukan PMG sahaja.
Reka Bentuk Mekanikal Masih Penting Semasa Transien Pantas
Kawalan elektrik beroperasi dalam had fizikal. Inersia rotor membekalkan atau menyerap tenaga untuk jangka masa pendek, tetapi inersia yang terlalu rendah boleh menyebabkan kelajuan berubah dengan pantas selepas perubahan langkah. Inersia yang terlalu tinggi pula boleh memperlahankan keupayaan sistem mengikuti sumber tenaga boleh ubah yang tersedia. Kekukuhan penghubung, mod torsi, had kelajuan berlebihan, dan tindak balas pengawal turbin atau pengawal governor juga mempengaruhi hasil akhir.
Konfigurasi Penjana Magnet Kekal (PMG) pemanduan langsung boleh mengurangkan titik kegagalan mekanikal dengan mengeluarkan kotak gear dalam aplikasi yang sesuai. Ini bernilai di tapak industri yang jauh atau sukar diakses untuk penyelenggaraan, walaupun pemanduan langsung tidak menghilangkan keperluan untuk menilai riak tork dan dinamik aci. Setelah mengambil kira suhu persekitaran, altitud, penyejukan pelindung, dan kitaran tugas sebenar, kuasa plat nama tidak sama dengan keupayaan berterusan di tapak.
Pemikiran yang sama digunakan apabila sebuah PMSM ialah sebahagian daripada beban. Sebuah PMSM yang dikawal oleh pemacu frekuensi boleh ubah mungkin menghasilkan perubahan pantas dalam permintaan kuasa semasa pecutan, nyahpecutan, atau pengebrekan regeneratif. Menyelaraskan kadar kecerunan pemacu dan pengendalian regenerasi dengan pengawal di sisi penjana mengelakkan sebahagian daripada mikrogrid memaksakan bahagian lain ke dalam trip yang boleh dielakkan.
Empat Langkah Reka Bentuk bagi Beban Industri Tidak Stabil
1. Bangunkan profil langkah beban yang realistik
Senaraikan permulaan motor terbesar, kitaran kimpalan, peralihan pemampat, peristiwa regeneratif, dan operasi serentak. Catatkan kaedah permulaan, masa kecerunan yang dijangkakan, kelakuan faktor kuasa, dan tempoh. Jangan sahaja menentukan saiz berdasarkan jumlah kW keadaan mantap. Perubahan utama yang mengubah latihan spesifikasi ialah kesedaran bahawa penarafan puncak hanya penting jika penjana dan kawalan nya mampu menyokong profil masa sebenar puncak tersebut.
2. Sediakan arus transien dan ruang kepala penukar
Nyatakan had arus berterusan dan had arus jangka pendek secara berasingan bagi PMG, penyearah, penyongsang, kabel, dan peranti perlindungan. Keupayaan beban lebih penukar hanya berguna apabila had terma, had voltan DC-bus, dan jentera pemacu utama dapat menyokongnya. Pengujian awal harus mengesahkan tindak balas terhadap langkah beban yang mewakili, bukan dengan mengandaikan bahawa peratusan beban lebih yang diiklankan berlaku untuk setiap pemasangan.
3. Tambah penimbal tenaga dan laluan penolakan tenaga yang selamat
Kapasitor pautan-DC mengendali gangguan yang sangat singkat. Bateri, superkapasitor, roda daya, atau storan lain boleh menutup jurang yang lebih panjang antara perubahan beban dan tindak balas jentera pemacu utama. Bagi kelebihan bekalan atau kehilangan beban secara tiba-tiba, beban buang yang boleh dikawal, perintang rem, pengecas storan, atau laluan pengurangan kuasa input mungkin diperlukan. Kombinasi yang betul bergantung pada magnitud dan tempoh tenaga, bukan pada keutamaan produk umum.
4. Koordinasikan tetapan kawalan dan perlindungan
Tetapkan had yang munasabah bagi voltan DC-bus, arus penjana, kelajuan, beban lebih inverter, frekuensi dan pengurangan beban. Gunakan keutamaan berperingkat supaya beban tidak kritikal terputus dahulu sebelum kawalan penting atau peralatan keselamatan. Elakkan tetapan perlindungan yang saling bertentangan: sebagai contoh, had arus penjana yang terlalu pantas dipasangkan dengan pelanjutan voltan rendah inverter boleh mengubah kejadian yang boleh dikawal menjadi pemadaman.
Urutan Penyusunan yang Mendedahkan Titik Lemah
- Sahkan polariti, penyambungan ke bumi, penebatan dan penskalaan sensor sebelum menghidupkan sistem sepenuhnya.
- Jalankan jentera utama dan Penjana Magnet Kekal (PMG) melalui julat kelajuan yang dijangkakan tanpa beban proses.
- Gunakan langkah rintangan dan induktif terkawal, sambil memerhatikan kelajuan, arus AU, voltan DC-bus, voltan output dan masa pemulihan.
- Ulangi ujian untuk peralatan sebenar berimpak tinggi, termasuk profil landai setiap pemacu Motor Magnet Kekal (PMSM).
- Ujian penolakan beban, had pengecasan storan, operasi beban buang, dan pengurangan berperingkat di bawah keadaan penyeliaan.
- Rekodkan amaran dan corak kecenderungan supaya pasukan penyelenggaraan masa depan dapat membezakan masalah mekanikal akibat penuaan daripada masalah tetapan kawalan.
Keadaan penting. Tetapan kawalan yang stabil dengan enjin panas dan bengkel separa-beban mungkin memerlukan pelarasan pada suhu persekitaran rendah, altitud tinggi, atau selepas pengembangan pengeluaran. Justeru, ujian penerimaan di tapak harus dianggap sebagai sebahagian daripada penyesuaian penjana, bukan sebagai perkara tambahan.
Apa yang Perlu Ditanya Sebelum Memilih Sistem
- Apakah langkah beban positif dan negatif terbesar, serta berapa kerap ia berlaku?
- Seberapa cepat jentera utama boleh menambah atau mengurangkan tork?
- Adakah output akan menjadi bas AC langsung atau bas DC beratur diikuti oleh penyongsang?
- Beban manakah yang kritikal, boleh ditangguhkan, atau selamat untuk dibuang?
- Bagaimana tenaga regeneratif daripada motor magnet kekal (PMSM) atau pemacu lain akan diserap?
- Keadaan persekitaran manakah yang memerlukan penurunan kadar operasi, dan pemantauan apakah yang akan tersedia selepas penyerahan sistem?
Tiada jawapan universal di sini. Beban yang sederhana dan boleh diramalkan mungkin berfungsi dengan baik menggunakan susunan yang ringkas, manakala tapak yang mengalami permulaan kerap, regenerasi, dan kelajuan penggerak utama yang berubah-ubah secara umumnya mendapat manfaat daripada penukaran, penimbalan, dan kawalan penyeliaan yang lebih canggih. Pemasangan Penjana Magnet Tetap (PMG) yang paling boleh dipercayai ialah yang dispesifikasikan berdasarkan kelakuan beban yang diukur dan disahkan melalui ujian sementara—bukan yang dipilih berdasarkan kW keadaan mantap sahaja.

