
 EN

In a distributed industrial power system, the load rarely behaves like a steady laboratory resistor. A conveyor may start, a pump may cycle, a welding station may pulse, and an inverter-driven motor may suddenly stop drawing power. The useful question is not whether a Permanent Magnet Generator PMG can produce electricity. It is whether the generator, converter, protection, and controls can keep the usable bus stable when demand changes faster than the prime mover can react.
Ut ingenieur energetici renovabilis, qui curvat curvas oneris et relationes commissionis, ego incipio ab ipsa cycli officii potius quam ab inscriptione nominis. Haec distinctio valet, quia generator magnetis permanentis (PMG) habet campum magneticum fixum. Non potest augere aut minuere excitationem rotoris eodem modo quo alternator cum campo inducto. Ergo eius adaptatio ad conditiones oneris instabilis ex systemate coordinato venit: inertia mechanica, designatio machinae electricae, electronica potentiae, tamponatio energiae, et controllo oneris per gradus.
Cur onera instabilia PMG (generator magnetis permanentis) vexent
Tensio generatoris et frequencia ad velocitatem rotoris et proprietates machinae ligantur. Cum onus industriale subito crescat, momentus electricum crescit. Si motor, turbinis, impellens hydraulicus, aut alius motor primarius non statim momentus aequale praebet, velocitas decrescit. In dispositione directa AC, hoc frequenciam et tensionem terminalem minuere potest. Repulsio subita oneris effectum contrarium habere potest: velocitas et tensio crescere possunt donec controller potestatem introductam amovet, energiam deviat, aut frenum applicat.
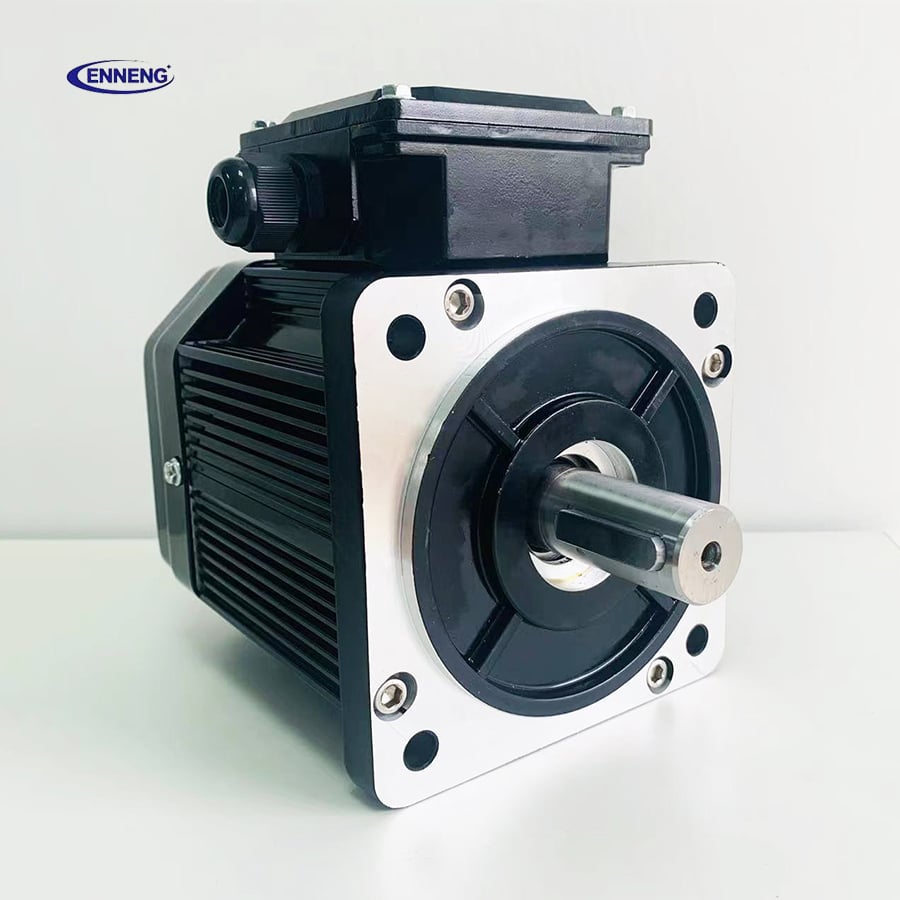
Punctum clavis est quod PMG non est per se instabilis. Cito respondet quia nullum circuitum campi rotoris habet ut construatur. Sed haec celeris responsio electromagnetica non tollit problema aequilibrii energiae. Systema adhuc locum necessitat unde energia veniat durante passu oneris et ubi ea eat durante repulsione oneris.
Hoc saepe perperam legitur ut tantum problema magnitudinis generatoris. Magis exacte, est quaestio congruentiae inter facultatem transitoriam generatoris, curvam momenti et velocitatis motoris primarii, valorem converteris, capacitatem catenae DC aut capacitatem accumulationis, et ordinem onerum. Unitas quae ad potestatem nominalem videtur sufficere, tamen processum continuitatem parvam praebere potest, nisi istae partes bene coordinentur.
Quomodo Interfacies Electronica Potestatis Adaptabilitatem Creat
Pro generatione distributa velocitatis variabilis, architectura communis est: output AC generatoris magnetis permanentibus, rectificatio ad catenam DC, et inversio ad tensionem et frequentiam quas onera industrialia postulant. Rectificator regulatus aut activus regulare potest currentem generatoris, dum inversor catenam AC inferiorem intra limites programmatos suos tenet. Hoc velocitatem generatoris a frequentia output separare potest quam planta videt.
Durante un incrementum oneris positivum, l’inverter sentit tendentiam del bus DC ad deprimi et augit suam petitionem de potentia. Ille controller del rectificator petet plus currente del generator intra limites securi. Un breve excursus de voltatum potest adhuc occurrere; il fine est un recuperatio controlata, non un promissa irrealistic de zero deviation. Durante un rejection de onus, il systema de control diminuit le carga electric super le PMG e debe gerer le excessu de input mechanic per le control del prime-mover, un dump load, un charging de immagazinage, o un freno.
Un rectificator a diodos pote esser appropriate pro applicationes plus simplices, sed illo offre minus controllabilitate super le currente e le comportamento del bus DC quam un active front end. Le election correcte depende ab le dynamicas del onus del sito, le limites harmonic, le strategia contra defectus, le capacitate de maintenance, e le budget. Si tu prioritatem es le continuitate del processo per frequentes passus de onus, le factor a valutar primo es le pacchetto complete de control del converter, non le PMG solmente.
Mechanical Design Still Matters During Fast Transients
Electrical controls work within physical limits. Rotor inertia supplies or absorbs energy for a short interval, but too little inertia can make speed move quickly after a step change. Too much inertia may slow the system’s ability to follow an available variable energy source. Coupling stiffness, torsional modes, overspeed limits, and the response of the governor or turbine controller also affect the outcome.
Direct-drive Permanent Magnet Generator PMG configurations can reduce mechanical failure points by eliminating a gearbox in suitable applications. That is valuable in remote or difficult-to-service industrial sites, although direct drive does not eliminate the need to assess torque ripple and shaft dynamics. Once you account for ambient temperature, altitude, enclosure cooling, and the actual duty cycle, nameplate power is not the same as continuous site capability.
The same thinking applies when a Permanent Magnet Motor PMSM est pars oneris. Motor PMSM, qui a ductu variabilis frequentiae regitur, mutationes rapidas in postulatione energiae durante acceleratione, deceleratione, aut frenatione regeneratione creare potest. Coordinationem velocitatum rampae ductus et gestionis regenerationis cum controllero lateris generatoris facit ut una pars microretis alteram in tripum evitabilem non cogat.
Quattuor Mensurae Designis pro Onere Industriali Instabili
1. Profilum realistici gradus oneris constituere
Enumerare magnos initios motorum, cycli sudationis, transitiones compressorum, eventa regenerationis, et operationes simulaneas. Notare methodum initiationis, tempus rampae expectatum, comportamentum factoris potentiae, et durationem. Non tantum ex summa kW statis dimensionare. Mutatio quae exercitium specificandi mutat est cognitio quod valorem culminis tantum refert si generator et eius controllatores profili temporali actuali illius culminis suffragari possunt.
2. Reservare currentem transitoriam et spatium caputis converteris
Specify continuous and short-duration current limits separately for the PMG, rectifier, inverter, cables, and protection devices. Converter overload capacity is useful only when thermal limits, DC-bus voltage limits, and the prime mover can support it. Commissioning should verify the response to representative load steps rather than assuming that an advertised overload percentage applies to every installation.
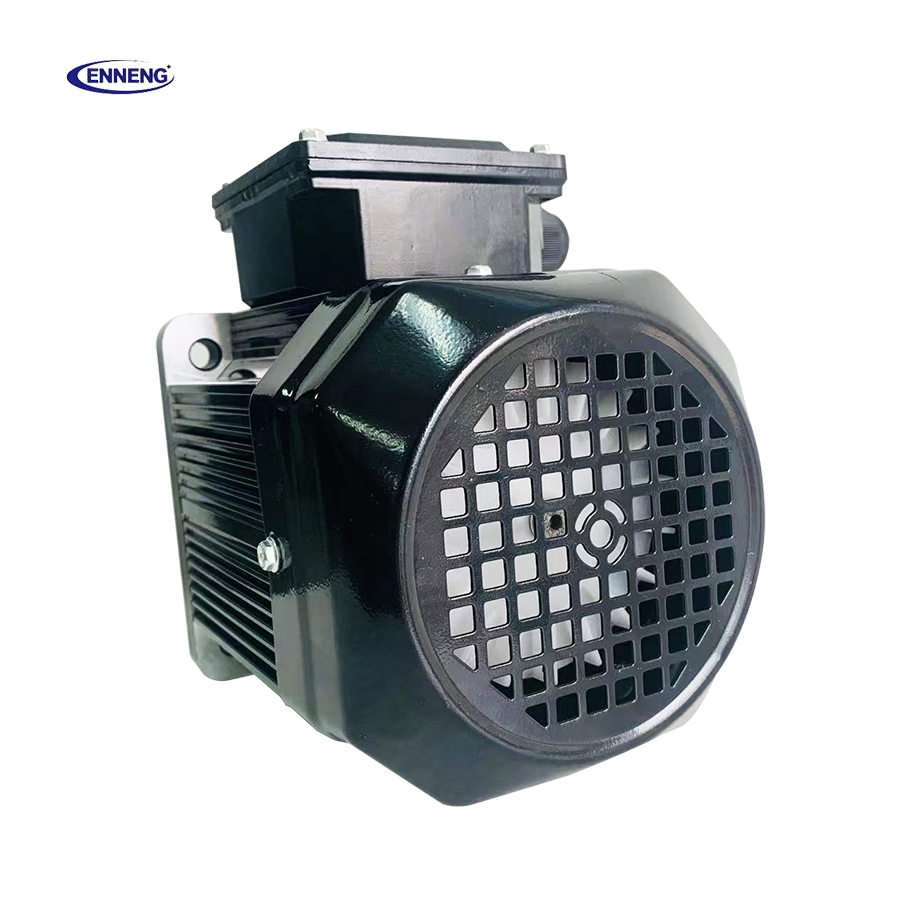
3. Add energy buffering and a safe energy-rejection path
DC-link capacitors handle very short disturbances. Batteries, supercapacitors, flywheels, or other storage can cover longer gaps between a load change and prime-mover response. For oversupply or sudden load loss, a controllable dump load, braking resistor, storage charger, or input-power reduction path may be necessary. The correct combination depends on the energy magnitude and duration, not on a generic product preference.
4. Coordinate controls and protection settings
Set sensible limits for DC-bus voltage, generator current, speed, inverter overload, frequency, and load shedding. Use staged priorities so that noncritical loads disconnect before essential controls or safety equipment. Avoid protection settings that fight each other: for example, an overly fast generator-current limit paired with an inverter undervoltage trip can turn a manageable event into an outage.
A Commissioning Sequence That Reveals Weak Points
- Verify polarity, grounding, insulation, and sensor scaling before energizing the full system.
- Run the prime mover and Permanent Magnet Generator PMG through the expected speed range with no process load.
- Apply controlled resistive and inductive steps, observing speed, AC current, DC-bus voltage, output voltage, and recovery time.
- Repeat tests for the real high-impact equipment, including the ramp profile of each Permanent Magnet Motor PMSM drive.
- Testum de reiectione oneris, limites pro incarcatione in deposito, operatio de reiectione excessus, et detractio gradatim sub conditionibus supervisae.
- Notare alarmos et tendentias ut aequipes futurae maintenance possint distinguere problemata mechanica senescentia ab problematis de regulando controlli.
Conditiones valent. Regulatio controlli quae est stabilis cum machina calida et officina partim onerata forsitan mutanda est ad temperaturam ambientem infimam, altitudinem magnam, vel post expansionem productionis. Ideo testatio in campo acceptationis tractanda est ut pars adaptationis generatoris, non ut cogitatio posterior.
Quid interrogare ante systema seligendum
- Quae sunt maximi gradus oneris positivi et negativi, et quam saepe occurrunt?
- Quam cito motor primarius potest addere aut removere torquem?
- Eritne productum directe in bus AC an in bus DC regulatum sequentur inverter?
- Quae onera sunt critica, differenda, aut secure detractibilia?
- Quomodo energia regenerativa ab Motori Permanentis Magneti (PMSM) aut alio motore absorbetur?
- Quae conditiones ambientales requirunt reductionem potestatis, et quae monitorationes post commissionem disponibiles erunt?
Non est una universalis responsio. Modica et praedicta onus bene operari potest cum simplici dispositione, dum locus frequenter incipiens, regenerans, et varians velocitatem motoris primarii generaliter proficit ex conversione, accumulatione, et supervisoria directione potentioribus. Firmissima installatio generatoris permanentis magnetis (PMG) est ea quae specificatur secundum mensuratum onus et confirmatur per experimenta transitoria—non ea quae seligitur ex solis kW statis.

