
 EN

Pro aequipe OEM, eligerere Motor Direct Drive non est tantum substitutio componentis. Est decisio redesignandi viam inter generationem torque et onus impulsum. Cum calefactor, cingulum, puleius, aut coniunctio removetur, machina fortasse habet pauciora partes, stack-up breviorem, et pauciores interfaces ad alignandum. Etiam novas postulat in dimensione torque, in oneribus cuneorum, in disigno thermalis, in controllis, et in accessu servitii. Quaestio utilior est utrum Motor Direct Drive faciat totam machinam faciliorem ad construendum, ad validandum, et ad supportandum.
Incipe ab architectura mechanica, non ab catalogo motorum
Motor Direct Drive transfert torque ad onus sine intermedio gradu reductionis vel cingulo. Haec definitio est gravis, quia Direct Drive est architectura, non una universalis motoris constructio. Machina synchrona permanentis magnetis, motor torque, motor outer-rotor, aut alia idonea topologia uti possunt, secundum onus, ambitum velocitatis, volumen, et modum regendi.
In conventionali systemate transmittendi potentiam, axis motoris, iunctura, reductor vel pulley set, axis motus, vectes, tecta, et tabulae fixationis singuli creant interfacies. Quaelibet interfacies addit dimensiones, accumulationem tolerantiarum, gradus coniunctionis, et possibiles fontes vibrationis. Motor Direct Drive potest hanc catenam comprimere. Pro OEM qui fabricat pompam, ventilem, convectorem, mensam rotativam, mixtorem, machinam involventem, aut modulum processus speciale, hoc significat pauciores partes emptas et dispositionem magis compactam.
Est una conditio importantis: pauciores partes transmissionis non significat automatio machinam simpliciorem. Rotor et membrum motum possunt fieri unum aggregatum integratum, ideo designer debet statuere de axis, cubo, cuneo, carcasse, et sigillo antea. A Motor Direct Drive simplificat dispositionem solummodo cum istae decisiones tractantur ut systema.
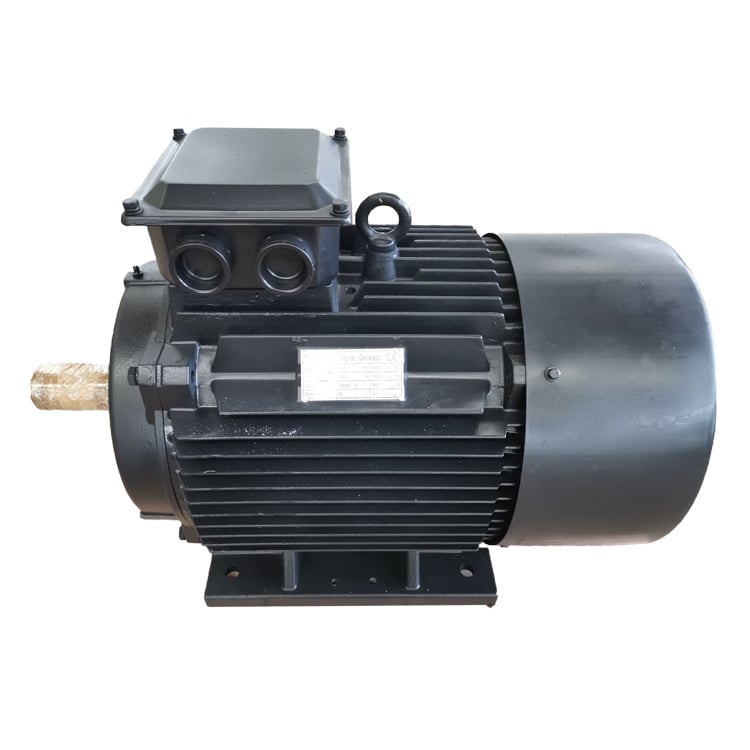
Ubi Motor Directus Motum Mechanicum tollit
1. Contrahe catenam tolerantiarum
Omnis puleius, cingulum, scatula velocitatum, et connexio separata introducit inspectiones concentricitatis, eccentricitatis, ludicri, aut allignmentis. Cum Motore Directo, OEM saepe potest constituere unum axem rotationis principalem ab adiutorio motoris per membrum motum. Id potest minuere complexitatem fixturae durante confectione et simplificare fasciculum schematum pro fabricatione externa.
Exempli gratia, pro designando basi motoris, adjustmente tensionis cinguli, duobus diametris puleiorum, via cinguli tutata, et sustentatione axis acti, turma potest designare interfaciem motoris et unam dispositionem sustentationis oneris. Resultans tabula materialium brevior est. Importunius autem, ordo commissionis definiri facilior potest.
2. Eliminat hardware pro selectione rationis
Reductor vel ratio cinguli normaliter seligitur ut velocitatem praefertam motoris ad velocitatem processus accommodet. Motor Direct Drive hanc functionem accommodationis in dimensionem electromagneticam et selectionem controlis transferre potest. Haec res valde utilis esse potest cum onus ad velocitatem inferiorem cum torque alto operari debet, saepe inversum, accurate indexatum, aut intra angustum spatium axiale constrictum.
Id non facit quaestionem rationis evanescere. Mutat formam. Reductores minuunt inertiam oneris reflectam ad motorem per quadratum rationis, itaque removere reductorem mutat calculum inertiae et accelerationis quod motor sustinere debet. Fabricator originalis debet calculare veram inertiam oneris, accelerationem requisitam, officium cycli, torquem maximam et torquem continuam antequam assumat Motor Direct Drive meliorare responsionem.
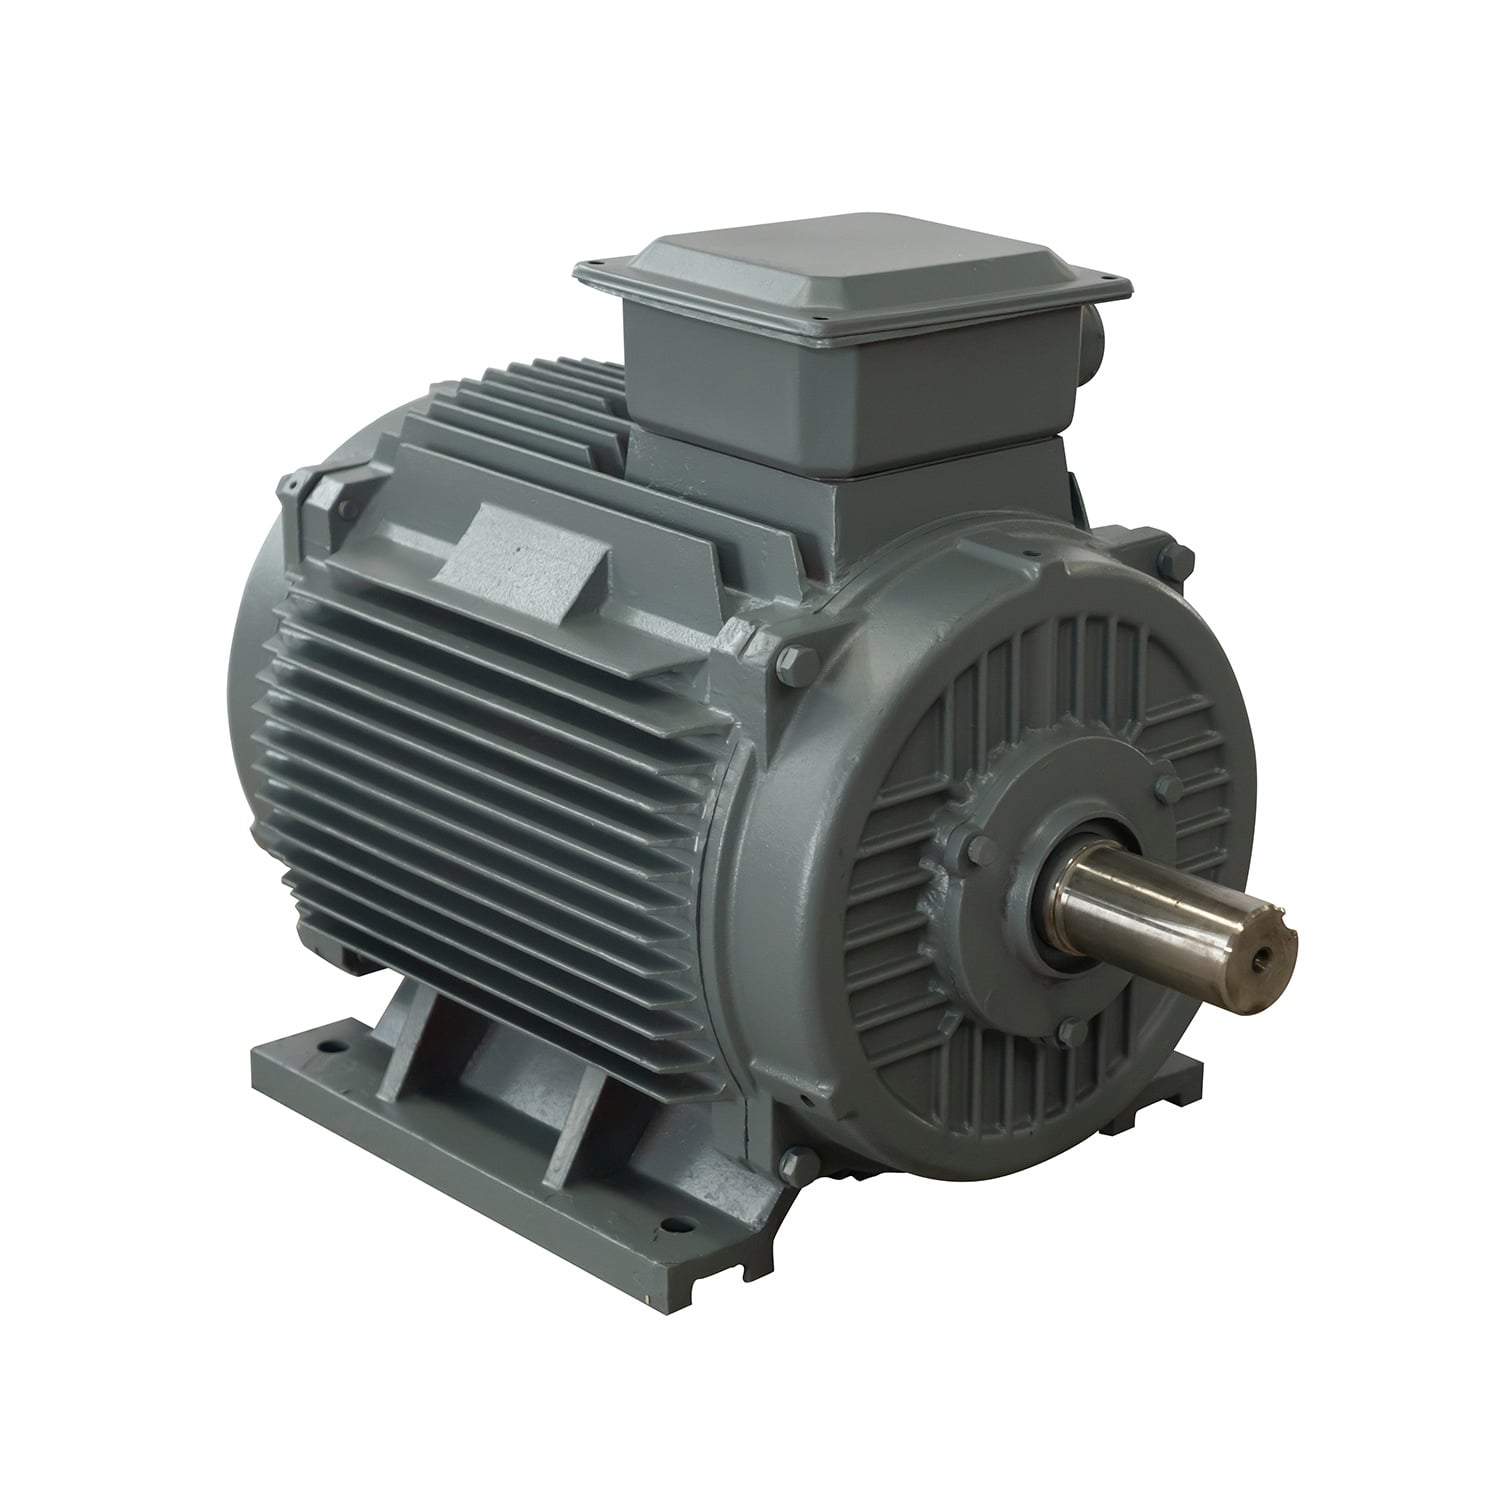
3. Potest minuere ludum et flexibilitatem
Elasticitas cinguli, ludus reductoris, torsio coniunctionis, et interfacies mechanicae attritae comportamentum positionis praedicere difficiliorem faciunt. Motor Directus bene dimensuratus tollit plura eorum elementorum ex via torquis. Beneficium practicum potest esse reversio lenior, indexatio purior, et anulus regulans qui onus magis directe reflectit.
Tamen, directa connexio alios modos conformitatis patefacit. Flexibilis machinae structura, tenuis monturae flangia, debilis axis, aut male sustentatum onus praecipuum effectum habere possunt. In praxi, Motor Directus saepius maxime felix est, cum structurae designer rigiditatem modalem tam diligenter examinat quam ingenior electricus limites currentis.
Mutationes designi quas OEMs deliberatim facere debent
Torque et velocitas in onere specificandae sunt
Cum Motor Directus utitur, applicationem in terminis oneris specifice: intervallum velocitatis, torque maximum, torque continuus, tempus accelerationis, tempus stationis, vires radiales et axiales externae, et numerus cyclorum expectatus. Evita electionem ex sola potestate nominali. Machina lenta magnam torque postulare potest, etiam si potentia media modica videtur.
Ask a practical question early: what happens at the slowest operating speed, at the highest process load, and after the enclosure has warmed? A Direct Drive Motor that meets a nominal point but cannot reject heat across the actual duty cycle may create a more difficult enclosure than the transmission it replaced.
Bearing responsibility may move into the motor interface
In a geared system, separate shafts and gearbox bearings often absorb radial, axial, or overturning loads. In a Direct Drive Motor arrangement, those loads may reach the motor bearings unless the OEM provides an independent load-bearing structure. This is especially important for large fans, vertical loads, eccentric tooling, belt remnants, and cantilevered discs.
Un desīgn sonōrum distinguit transmissiōnem momentī a sustentatiōne oneris. Motor Directus Potest momentūm trādere dum sētus cūrātōrum speciālis onera prōcessūs sustinet. Hoc optiōnem potest vītam cūrātōrum servāre, substitūtiōnem simplificāre, et incertitūdinem in validātiōne minuere.
Contrōla ad partem dēsignis mechanici pertinent
Motor Directus frequenter operat cum impulsum variābilis frequēntiae aut impulsum servōrum compatibilibus, apparātū feedback, et circuitū contrōlīs adaptātō. Ūnus quī dēsignat partes mechanicas nōn necesse est ut peritus impulsum fieret, sed spatium reservāre debet pro cānālibus, ductibus feedback, terrae connexiōne, dissipātiōne calōris, et mānitēnantia sēcūrā. Dispositiō quae est mechanice compacta sed nullam viam relinquat pro cānālibus scūtātīs aut refrigerātiōne impulsum non vere simplificāta est.
Pro applicationes variabilis velocitatis, fabricantes originarii (OEMs) etiam confirmare debent quod schemata efficacitatis et conformitatis in mercatu destinatario applicentur. IEC 60034-30-2 tractat classes efficacitatis pro motoribus AC variabilis velocitatis extra ambitum IEC 60034-30-1. Exacta exigentia dependet ab apparatu et a mercatu; ideo verificanda est pro machina finita, non assumenda ex etiquetta motoris.
Quomodo Motor Sine Rota Dentata Mutationem Inducit in Servitio et Periculo
Motor sine rota dentata potest tollere programmatas lubricationes, inspectiones abrasionis rotarum, adjustmentes tensionis cinguli, et aliquas partes substituendas. Pro machinis in locis incommodis aut ubi pretium temporis inactivitatis altum est, haec diminutio potest planum servitii meliorare. Sed facilitas servitii designanda est: consideranda sunt accessus ad fixationes, spatium ad removendum rotorem, puncta ad sustinendum, connectores pro signis retroactis, et ordo pro substituendo sigillis vel cuneis.
Eadem ratio ad motorem directae actionis applicatur. Pauciores partes routine maintenance minuere possunt, sed rotoris et oneris unitas integrata disiunctionem accuratiorem postulat. Optima a fabricante originali (OEM) designata machina inspectiones vulgares faciles reddit et, ubi possibile est, res consumibiles a partibus motoris pretiosioribus separare potest.
Usus simplificationis ad machinam meliorem reddendam, non tantum ad partium numerum minuendum
Fabricantibus originalibus (OEM), fortissimum argumentum pro motore directae actionis saepe architectonicum est: interfaces, quae tolerantias, backlash, sonos et opera maintenance generant, removere potest. Non est substitutum universale pro systemate cinguli aut scatulae denticulatae. Torque altum, velocitas parva, inertia magna, onera externa et limites thermici saepe transmissionem conventionalem meliorem optionem technicam reddunt.
Cum applicatio id permittit, tamen Motor Directus ad Motum permittit fabricatoribus designare circa breviorem, transparendioremque viam momenti. Incipe ab onere, describatur structura sustinens, confirmetur systema motus, et recenseantur conformatio atque servitium antequam carcer firmetur. Sic conceptus compactus evadit machina motoris directi ad motum fabricabilis, non autem arduum opus integrationis.
Si vos evaluatis motores commercialis de magnetes permanentes pro venditione et necessitas unam solutionem tecnicam de ductus quae garantit efficaciam et longaevitatem, ENNENG est vester socius fidus. Contactate ENNENG Hodie .Loquimini ad nostrum team tecnicum de ingegneria ut accipiatis unam propositionem de ductus personalis.
- Whatsapp:+86 18562780228
- Litterae Electronicae: [email protected]
- Telephonum: +86 532 66000559

