
what-mechanical-matching-obstacles-may-occur-during-retrofit-induction-to-pmsm-field-execution, what-mechanical-matching-obstacles-may-occur-during-retrofit-induction-to-pmsm-field-execution, /blog
EN

2026/09/15
Eski bir indüksiyon motorunu kalıcı mıknatıslı bir üniteyle değiştirmenin en zor kısmı nadiren elektriksel özelliklerdir; bunun yerine, yoğun dolu ve yaşlanmakta olan bir şaseye fiziksel olarak uyum sağlamaktır. Bir İndüksiyon Motorunun PMSM’ye Dönüşümü aynı ayak üzerine oturmalı, miller yüksekliğini paylaşmalı ve temeli yeniden şekillendirmeden aynı yükü döndürmelidir. Sahada uygulama, çizimlerde gizlenen uyumsuzlukları ortaya çıkarır ve mil merkez hattındaki yarım inçlik bir fark, işin tamamını sahada durdurabilir.
Yirmi yıldır çalışan bir sürücüde, Toplu Taşıma Konveyörü hattı için bir PMSM’ye Geri Dönüş Endüksiyonu planlanmıştı. Yeni ünite, farklı bir mil yüksekliği ve daha kısa bir gövde ile geldiğinden, kavrama ulaşamadı ve ayak delikleri tabana uymadı. Ekip, sahada boşluk parçaları üretti ve yataklama plakasını tekrar delerek bir vardiya kaybetti; ayrıca hizalama riski oluştu. PMSM’ye Geri Dönüş Endüksiyonu, mekanik uyum zorla sağlanmadıkça tasarruf sağlamadı, çünkü sipariş verilmeden önce eski merkez çizgisi kimse tarafından ölçülmemişti.
Yaşlı makineler, daha eski çerçeve standartlarına göre inşa edilmiştir ve çevreleyen taban, bağlantı elemanı ile tahrik edilen yük bu tam geometriye göre ayarlanmıştır. Yenilenmiş bir Asenkron Motor’dan Kalıcı Mıknatıslı Senkron Motor’a (PMSM) geçişte kullanılan, daha yeni bir çerçeveye göre üretilen birim, yerine takıldığı birimin aksine daha yüksek veya daha uzun olabilir; bu nedenle mil, artık yük ile hizalanmaz. Boya birikimi, aşınmış ayaklar ve çarpık yataklar, bu farkı artıran birkaç milimetreye neden olur. Dolayısıyla Yenilenmiş Asenkron Motor’tan PMSM’ye Geçiş, binanın fiziksel geçmişine uyar ve engel, katalogtaki ölçümler ile gerçek, yerleşmiş çerçeve arasındaki uçurumdur.
Engeller, geometri ve dinamik etrafında toplanır: mil yüksekliği ve ayak düzeni, ardından eylemsizlik ve bağlantı davranışları. Sipariş verilmeden önce her ikisini de ölçen bir Yenilenmiş Asenkron Motor’tan PMSM’ye Geçiş planı, zaman kaybettiren ve hizalamayı zorlaştıran sahada imalat işlemlerinden kaçınmayı sağlar.
Mil merkez hattı yüksekliği, kavramanın hizalanıp hizalanmayacağını belirler; ayak delik düzeni ise ünitenin delme işlemi yapılmadan cıvatalanıp cıvatalanmayacağını belirler. Farklı bir mil merkez hattına sahip bir Geri Dönüşüm Endüksiyonu’ndan Kalıcı Manyetik Sürekli Akım Motoru’na (PMSM) geçiş, şaşırtma parçaları veya yeni bir taban plakası gerektirir ve her ikisi de yanlış hizalama riski taşır. Ayak düzenleri çerçeve nesilleri boyunca değişiklik gösterdiğinden, cıvata delikleri eski tabanla hiç uyuşmayabilir. Geri Dönüşüm Endüksiyonu’ndan PMSM’ye geçiş siparişi verilmeden önce mevcut mil merkez hattı ve delik düzeni ölçümlerinin yapılması, sahada yaşanacak bir krizi teklifte kontrol edilmiş bir maddeye dönüştürür.
Kalıcı mıknatıslı rotorun kendi eylemsizliği vardır ve yer değiştirdiği asenkron üniteden farklı bir başlangıç davranışı gösterir; mevcut bağlantı elemanı bu duruma uygun olmayabilir. Asenkron motoru kalıcı mıknatıslı senkron motora (PMSM) dönüştürme işlemi, yansıtılan eylemsizliği değiştirerek bağlantı elemanını zorlayabilir veya trenin rezonans frekansını kaydırabilir. Eski makinede işlev gören sert bir bağlantı elemanı, yeni rotorun istemediği şokları iletebilir. Bağlantı elemanının doğru seçilmesi ve eylemsizlik oranının kontrol edilmesi, dönüştürme işleminin kararlı kalmasını sağlar; çünkü ilk dönüşü belirleyen şey nameplate (etiket) değil, mekanik arayüzdür.
Montaj ve denge standartları, uyumluluğu ölçülebilir kontroller haline getirir. Bu standartlara uygun olarak yapılan bir asenkron motorun PMSM’ye dönüştürülmesi işlemi, doğru çalışmayı ve yüksek kullanılabilirliği sağlar; bu nedenle standartlar saha planını yönlendirmelidir.
IEC 60034-7, Retrofit İndüksiyon’dan PMSM’ye geçişin eski tabana bağlanıp bağlanamayacağını ve şaft yüksekliğini paylaşılıp paylaşmayacağını belirleyen montaj düzenlerini ve çerçeve boyutlarını tanımlar. Sipariş vermeden önce bu standardı kontrol etmek, konveyör hattının bir vardiya süresince durmasına neden olabilecek sahada delme ve shimleme işlemlerini önler. Standard, sahanın ihtiyaç duyduğu ayak ve merkez çizgisi verilerini sağlar; böylece Retrofit İndüksiyon’dan PMSM’ye geçiş öncelikle kağıt üzerinde, ardından zeminde eşleştirilir ve arada sürpriz yaşanmaz.
ISO 1940-1, yeni rotorun mekanik uyumdan sonra doğru dönmesini sağlamak için denge sınıfını belirler; ISO 10816 ise hizalamanın korunduğunu doğrulamak için titreşim sınırlarını verir. Her iki standardı da karşılayan bir Retrofit İndüksiyon’dan PMSM geçişi, sahadaki uygulamanın kusursuz olduğunu gösterir; çünkü iyi bir dengeleme ve düşük titreşim eğilimi, şaftın yük ile aynı hizada olduğunu işaret eder. Bu standartlar, mekanik uyumu tahminden, sahanın zaman içinde kaydedip güvenebileceği ölçülebilir bir sonuca dönüştürür.
Cihazın seçilmesi ve monte edilmesi, eski makinenin dikkatlice ölçülmesini ve yeni makinenin teknik özelliklerinin belirlenmesini gerektirir. Bir Retrofit Endüksiyon motorunun PMSM'ye dönüştürülmesi, mekanik uygulamanın gerçek çerçeveyle, ideal çizimle değil, uyumlu olduğu takdirde yalnızca nominal değerlerine ulaşabilir.
Teklif vermeden önce çalışan makinede mil eksen hattı yüksekliğini, ayak delikleri düzenini, gövde uzunluğunu ve kavrama tipini ölçün. Bir Retrofit Endüksiyon motorunun PMSM'ye dönüştürülmesi bu ölçümlere uygun olmalı ya da belgelenmiş bir adaptör planıyla birlikte teslim edilmelidir; umutla değil. Sürülen yük ile atalet oranını doğrulayın ve yeni rotor için uygun bir kavrama seçin. Retrofit Endüksiyon motoru ölçülen çerçeveye göre belirtildiğinde, sahada uygulama zeminde bir imalat işi değil, sadece cıvata ile montaj haline gelir.
Yazılı bir uyum planına göre monte edin: gerekirse şimlerle merkez hattını doğrulayın, ayakları belirtilen tork değerine kadar sıkın ve ilk çalıştırma öncesi kavramayı hizalayın. Bir Retrofit İndüksiyon motorunun PMSM ile değiştirilmesi durumunda, hizalama sonrası titreşim ölçümü yapılmalı ve ilk yüklü hafta sonrasında takip ölçümü yapılmalıdır; çünkü küçük uyum hataları gerçek tork altında ortaya çıkar. Ölçülen gövde verilerini yeni kayıttan ayrı tutun ve kavrama ile ayakları planlanan rutinde inceleyin; böylece mekanik uyum, işletme ömrü boyunca korunur.
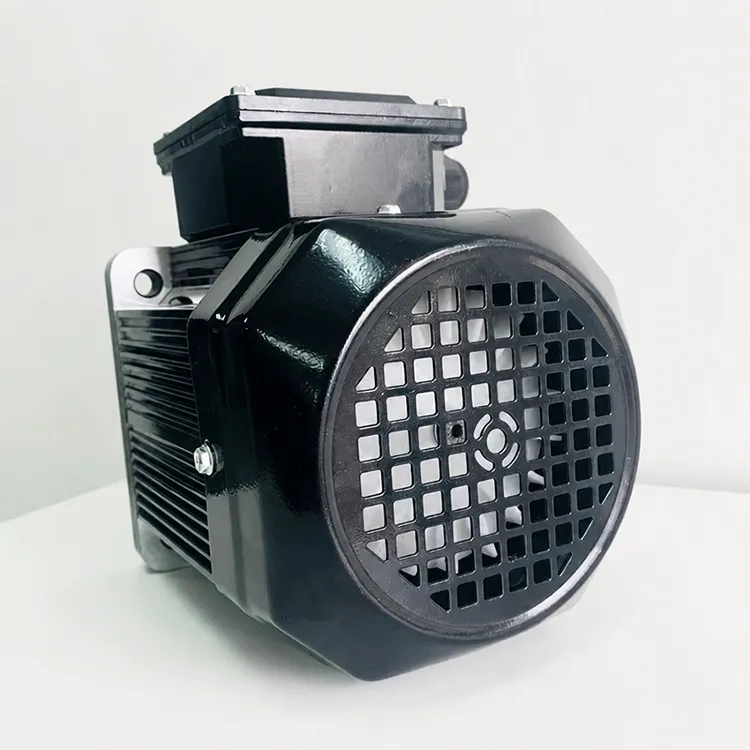
Eski makineler daha eski gövde standartlarına uyar; tabanı, kavraması ve yükü tam olarak o geometriye göre ayarlanmıştır. Daha yeni bir gövde standardına göre üretilen bir Retrofit İndüksiyon motorunun PMSM ile değiştirilmesi durumunda, makine daha yüksek veya daha uzun olabilir; bu nedenle mil hizalanmaz ve ayaklar delikleri kaçırır. Boya katmanları, aşınmış ayaklar ve çarpılmış yataklar ekstra milimetreler ekler ve bu hatalar birikir. Engelin kaynağı, katalog çizimi ile zeminde yerleşmiş gerçek gövde arasındaki farktır.
Millerin merkez hattı yüksekliği ve ayak delik düzeni önceliklidir. Bir Yenileme Endüksiyon motorundan Farklı bir merkez hattına sahip PMSM'ye geçiş, şimler veya yeni bir taban plakası gerektirir; ayrıca ayak delik düzenleri çerçeve nesilleri arasında değişir, bu nedenle cıvatalar hizalanmayabilir. Bunlardan herhangi biri, bir cıvatalama işlemini imalata dönüştürür. Sipariş vermeden önce mevcut merkez hattını ve delikleri ölçmek, konveyör hattında kaybedilen bir vardiyayı ve riskli bir hizalama durumunu önleyen sahada delme işlemlerini engeller.
Evet, çünkü kalıcı mıknatıslı rotorun kendi eylemsizliği vardır ve yerine geçtiği endüksiyon ünitesinden farklı bir başlangıç davranışı gösterir. Yenileme Endüksiyon motorundan PMSM'ye yapılan bir geçişte yansıtılan eylemsizliğin değişmesi, bağlantı elemanını zorlayabilir veya tahrik sisteminin rezonans frekansını kaydırabilir. Eski makine için uygun olan sert bir bağlantı elemanı, yeni rotorun istemediği şokları iletebilir. Bağlantı elemanının eşleştirilmesi ve eylemsizlik oranının kontrol edilmesi, ilk çalıştırmanın kararlı ve güvenli olmasını sağlar.
IEC 60034-7, yeni ünitenin cıvatalanma düzenini ve mil yüksekliğini paylaşma durumunu belirleyen montaj düzenlerini ve çerçeve boyutlarını tanımlar. Sipariş vermeden önce bunu kontrol etmek, sahada delme ve ayarlama işlemlerini önler. ISO 1940-1, denge sınıfını belirler; ISO 10816 ise hizalamanın korunduğunu doğrulamak için titreşim sınırlarını verir. Böylece Endüksiyon Motorun PMSM’ye Dönüşümü öncelikle teoride eşleştirilir, ardından montajdan sonra ölçümle doğrulanır.
Uyarlama parçaları ve ayarlama plakaları (shim’ler), merkez çizgisi veya delik boşluğunu kapatabilir; ancak bu, hizalama riskini artırır ve sahada üretim süresini uzatır. Çerçeve farklı olduğunda bir Endüksiyon Motorun PMSM’ye Dönüşümü, uyumluluk umuduyla değil, belgelenmiş bir uyarlama planıyla teslim edilmelidir. Dikkatli kullanıldığında uyarlama parçaları işi kurtarabilir; ancak bilinçsizce kullanıldığında titreşim eğilimi ile ileride yatak veya kavrama arızası olarak ortaya çıkacak bir hizalama hatası yaratır.
Yazılı bir uyum planına göre monte edin: merkez çizgisine ayarlamak için shim (kılavuz) kullanın, ayakları sıkın ve çalıştırılmadan önce kavramayı hizalayın. Endüksiyon motorundan PMSM’ye yapılan yenileme işlemi, hizalama sonrası titreşim ölçümü ve ilk yüklü hafta sonrasında takip ölçümü gerektirir; çünkü küçük uyum hataları gerçek tork altında ortaya çıkar. Ölçülen çerçeve verilerini yeni kayıttan ayrı tutun ve kavrama ile ayakları rutin kontrol sırasında inceleyin; böylece mekanik uyum, işletme ömrü boyunca korunur.


 EN