
what-mechanical-matching-obstacles-may-occur-during-retrofit-induction-to-pmsm-field-execution, what-mechanical-matching-obstacles-may-occur-during-retrofit-induction-to-pmsm-field-execution, /blog
EN

2026/09/15
ส่วนที่ยากที่สุดของการเปลี่ยนมอเตอร์แบบอินดักชันรุ่นเก่าด้วยมอเตอร์แบบแม่เหล็กถาวร แทบไม่เคยเกี่ยวข้องกับข้อกำหนดด้านไฟฟ้าเลย แต่กลับเป็นเรื่องของการติดตั้งทางกายภาพบนโครงสร้างที่แออัดและเสื่อมสภาพแล้ว การปรับปรุงมอเตอร์แบบอินดักชันให้เป็นแบบพีเอ็มเอสเอ็มจำเป็นต้องวางตัวบนฐานเดิม รักษาระดับความสูงของเพลาไว้เท่าเดิม และหมุนโหลดเดิมได้โดยไม่ต้องปรับเปลี่ยนฐานราก การดำเนินงานภาคสนามจะเผยให้เห็นความไม่สอดคล้องกันที่แบบแปลนอาจละเลยไป และความคลาดเคลื่อนเพียงครึ่งนิ้วของแกนกลางเพลาก็อาจทำให้งานทั้งหมดหยุดชะงักได้ที่หน้างาน
สายพานลำเลียงแบบมวลรวมหนึ่งสายมีแผนปรับปรุงระบบขับเคลื่อนแบบอินดักชันให้เป็นมอเตอร์แบบ PMSM ซึ่งมอเตอร์เดิมใช้งานมาแล้วยี่สิบปี หน่วยใหม่ที่ส่งมาถึงมีความสูงของเพลาต่างจากของเดิม และตัวเรือนสั้นกว่า ส่งผลให้ข้อต่อไม่สามารถเชื่อมต่อกันได้ และรูสำหรับยึดขาของมอเตอร์ไม่ตรงกับฐานรองรับ ทีมงานจึงต้องขึ้นรูปแผ่นเว้นระยะเองและเจาะรูใหม่บนแผ่นฐานที่สถานที่ติดตั้ง ทำให้เสียเวลาหนึ่งกะงานและมีความเสี่ยงต่อการจัดแนวที่ไม่ถูกต้อง การปรับปรุงระบบขับเคลื่อนแบบอินดักชันให้เป็น PMSM จึงให้ผลประหยัดตามที่คาดไว้ก็ต่อเมื่อการติดตั้งทางกลเสร็จสมบูรณ์อย่างบังคับเท่านั้น เนื่องจากไม่มีผู้ใดวัดแนวศูนย์กลางของมอเตอร์เดิมก่อนสั่งซื้อ
เครื่องจักรที่ใช้งานมานานถูกออกแบบให้สอดคล้องกับมาตรฐานโครงสร้างรุ่นเก่า และฐานรองรอบข้าง ชุดต่อเชื่อม (coupling) และโหลดที่ขับเคลื่อนก็ได้รับการปรับแต่งให้เข้าพอดีกับรูปทรงเรขาคณิตแบบนั้นอย่างแม่นยำ ดังนั้น มอเตอร์เหนี่ยวนำแบบเปลี่ยนแปลงใหม่ (Retrofit Induction) ที่เปลี่ยนเป็นมอเตอร์แบบ PMSM ซึ่งผลิตตามโครงสร้างรุ่นใหม่ อาจมีความสูงหรือความยาวมากกว่าหน่วยเดิมที่ถูกแทนที่ ส่งผลให้เพลาไม่อยู่ในแนวเดียวกับโหลดอีกต่อไป ทั้งชั้นสีที่ทับซ้อนกัน ขาตั้งที่สึกหรอ และฐานรองที่บิดเบี้ยว ล้วนเพิ่มความหนาเป็นมิลลิเมตรซึ่งสะสมกันจนเกิดผลกระทบอย่างมีน้ำหนัก มอเตอร์เหนี่ยวนำแบบเปลี่ยนแปลงใหม่ที่เปลี่ยนเป็น PMSM จึงต้องเผชิญกับประวัติศาสตร์ทางกายภาพของอาคารจริง และอุปสรรคหลักคือช่องว่างระหว่างข้อมูลในแคตตาล็อกกับโครงสร้างจริงที่ตั้งอยู่แล้ว
อุปสรรคเหล่านี้มักเกิดจากปัจจัยด้านเรขาคณิตและพลศาสตร์ โดยเฉพาะความสูงของเพลาและรูปแบบขาตั้ง ตามด้วยค่าอินเนอร์เชียและพฤติกรรมของชุดต่อเชื่อม (coupling) การวางแผนเปลี่ยนมอเตอร์เหนี่ยวนำเป็น PMSM แบบเปลี่ยนแปลงใหม่ (Retrofit Induction to PMSM) ที่วัดค่าทั้งสองปัจจัยนี้ก่อนสั่งซื้อ จะช่วยหลีกเลี่ยงการตัดแต่งหรือประกอบเพิ่มเติมหน้างาน ซึ่งใช้เวลานานและทำให้การจัดแนวเสียเวลา
ความสูงของแกนกลางเพลาเป็นตัวกำหนดว่าข้อต่อจะจัดแนวได้พอดีหรือไม่ และรูปแบบรูยึดขาเป็นตัวกำหนดว่าอุปกรณ์จะยึดติดกับฐานได้โดยไม่ต้องเจาะรูเพิ่มหรือไม่ การเปลี่ยนเครื่องมอเตอร์แบบอินดักชันเป็นมอเตอร์แบบพีเอ็มเอสเอ็ม (PMSM) ที่มีความสูงของแกนกลางต่างออกไป จะบังคับให้ต้องใช้แผ่นรองหรือฐานรองใหม่ ซึ่งแต่ละทางเลือกมีโอกาสก่อให้เกิดการจัดแนวผิดพลาดได้ รูปแบบรูยึดขาแตกต่างกันไปตามรุ่นของโครงสร้างมอเตอร์ ดังนั้นรูยึดอาจไม่สอดคล้องกับฐานเดิมเลย การวัดความสูงของแกนกลางและตำแหน่งรูยึดขาที่มีอยู่ก่อนสั่งเปลี่ยนเครื่องมอเตอร์แบบอินดักชันเป็นมอเตอร์แบบพีเอ็มเอสเอ็ม (PMSM) จะเปลี่ยนสถานการณ์ฉุกเฉินในสนามให้กลายเป็นรายการหนึ่งที่ผ่านการตรวจสอบแล้วในใบเสนอราคา
โรเตอร์แม่เหล็กถาวรนั้นมีความเฉื่อยของตัวเองและมีพฤติกรรมการสตาร์ทที่แตกต่างจากหน่วยเหนี่ยวนำที่ถูกแทนที่ ดังนั้นข้อต่อที่มีอยู่อาจไม่เหมาะสมกับมัน การปรับเปลี่ยนระบบเหนี่ยวนำให้เป็นมอเตอร์แบบ PMSM อาจเปลี่ยนค่าความเฉื่อยที่สะท้อนกลับ ซึ่งอาจทำให้ข้อต่อเกิดความเครียดหรือเปลี่ยนความถี่เรโซแนนซ์ของชุดขับเคลื่อนได้ ข้อต่อแบบแข็งที่ใช้งานได้ดีกับมอเตอร์รุ่นเก่าอาจส่งแรงกระแทกไปยังโรเตอร์ตัวใหม่ซึ่งไม่สามารถรองรับได้ การเลือกข้อต่อให้เหมาะสมและการตรวจสอบอัตราส่วนความเฉื่อยจึงเป็นสิ่งสำคัญต่อความมั่นคงของการปรับเปลี่ยนระบบเหนี่ยวนำให้เป็น PMSM เนื่องจากอินเทอร์เฟซเชิงกล ไม่ใช่ข้อมูลบนป้ายชื่อ ที่ควบคุมการหมุนรอบแรก
มาตรฐานการติดตั้งและการทรงตัวทำให้การติดตั้งสามารถวัดผลและตรวจสอบได้อย่างเป็นรูปธรรม มอเตอร์ที่ผ่านการปรับเปลี่ยนจากระบบเหนี่ยวนำเป็น PMSM ตามมาตรฐานเหล่านี้จะหมุนได้อย่างสมดุลและพร้อมใช้งานอย่างต่อเนื่อง จึงเป็นเหตุผลว่าทำไมมาตรฐานจึงควรเป็นแนวทางหลักในการวางแผนงานภาคสนาม
IEC 60034-7 กำหนดรูปแบบการติดตั้งและขนาดของโครงเครื่อง ซึ่งเป็นเกณฑ์อ้างอิงว่ามอเตอร์แบบ Retrofit Induction to PMSM จะสามารถยึดติดกับฐานเดิมได้หรือไม่ และมีความสูงของเพลาเท่ากันหรือไม่ การตรวจสอบมาตรฐานนี้ก่อนสั่งซื้อจะช่วยหลีกเลี่ยงการเจาะรูและการปรับระดับ (shimming) ที่สถานที่ติดตั้ง ซึ่งอาจทำให้สายพานลำเลียงหยุดทำงานเป็นเวลาหนึ่งกะงาน มาตรฐานนี้ให้ข้อมูลเกี่ยวกับตำแหน่งขาตั้งและแนวศูนย์กลางที่จำเป็นสำหรับการใช้งานจริง จึงทำให้มอเตอร์ Retrofit Induction to PMSM สามารถจับคู่กันได้อย่างถูกต้องก่อนติดตั้งบนกระดาษ และยืนยันอีกครั้งเมื่อติดตั้งจริงบนพื้น โดยไม่มีความผิดพลาดใดๆ เกิดขึ้นระหว่างกระบวนการ
ISO 1940-1 กำหนดระดับความสมดุล เพื่อให้โรเตอร์ใหม่หมุนได้อย่างราบรื่นหลังจากติดตั้งทางกลอย่างถูกต้อง ส่วน ISO 10816 กำหนดขีดจำกัดการสั่นสะเทือนเพื่อยืนยันว่าการจัดแนวยังคงอยู่ในเกณฑ์ที่เหมาะสม มอเตอร์ Retrofit Induction to PMSM ที่ผ่านเกณฑ์ทั้งสองข้อนี้แสดงว่าการดำเนินงานภาคสนามเป็นไปอย่างแม่นยำ เพราะความสมดุลที่ดีและแนวโน้มการสั่นสะเทือนต่ำ หมายความว่าเพลาจัดแนวเข้ากับโหลดได้อย่างถูกต้อง มาตรฐานเหล่านี้จึงเปลี่ยนการจับคู่เชิงกลจากข้อสันนิษฐานให้กลายเป็นผลลัพธ์ที่วัดค่าได้จริง ซึ่งสถานที่ติดตั้งสามารถบันทึกและวางใจได้ในระยะยาว
การเลือกและติดตั้งอุปกรณ์หมายถึงการวัดเครื่องเก่าอย่างละเอียดรอบคอบเท่ากับการระบุข้อกำหนดของเครื่องใหม่ การเปลี่ยนแปลงมอเตอร์แบบอินดักชันเป็นมอเตอร์แบบ PMSM จะทำงานได้ตามค่าที่ระบุไว้เฉพาะเมื่อการติดตั้งเชิงกลสอดคล้องกับโครงสร้างจริง ไม่ใช่เพียงแค่รูปวาดในแบบจำลอง
วัดความสูงของแกนศูนย์กลาง เพลาที่รูยึดขา ความยาวตัวเครื่อง และชนิดของข้อต่อของเครื่องที่กำลังใช้งานอยู่ก่อนจัดทำใบเสนอราคา มอเตอร์แบบเปลี่ยนแปลงจากอินดักชันเป็น PMSM ต้องสอดคล้องกับค่าที่วัดมาเหล่านี้ หรือต้องจัดส่งพร้อมแผนการใช้แผ่นปรับแต่งที่มีเอกสารรับรองอย่างชัดเจน ไม่ใช่อาศัยความหวังเพียงอย่างเดียว ยืนยันอัตราส่วนความเฉื่อยร่วมกับโหลดที่ขับเคลื่อน และเลือกข้อต่อที่เหมาะสมกับโรเตอร์ตัวใหม่ เมื่อมอเตอร์แบบเปลี่ยนแปลงจากอินดักชันเป็น PMSM ถูกกำหนดข้อกำหนดโดยอ้างอิงจากโครงสร้างที่วัดจริงแล้ว การติดตั้งในสถานที่จะกลายเป็นงานประกอบแบบยึดสกรูเท่านั้น แทนที่จะเป็นงานขึ้นรูปหรือดัดแปลงบนพื้นโรงงาน
ติดตั้งตามแผนการติดตั้งที่เขียนไว้: ตรวจสอบแนวแกนกลางด้วยชิมหากจำเป็น ขันสกรูขาให้ได้แรงบิดตามข้อกำหนด และจัดแนวคัปปลิงก่อนเริ่มเดินเครื่องครั้งแรก การเปลี่ยนแปลงมอเตอร์แบบรีโทรฟิตจากแบบอินดักชันเป็นแบบ PMSM ควรวัดค่าการสั่นสะเทือนหลังจัดแนวแล้ว และวัดซ้ำอีกครั้งหลังใช้งานภายใต้โหลดเต็มเป็นเวลาหนึ่งสัปดาห์ เนื่องจากความคลาดเคลื่อนเล็กน้อยในการติดตั้งจะปรากฏชัดเจนเฉพาะเมื่อมีแรงบิดจริง บันทึกข้อมูลโครงสร้างที่วัดได้ไว้ร่วมกับบันทึกใหม่ และตรวจสอบคัปปลิงและขาตามเส้นทางที่วางแผนไว้ เพื่อให้การจับคู่เชิงกลยังคงแม่นยำตลอดอายุการใช้งาน
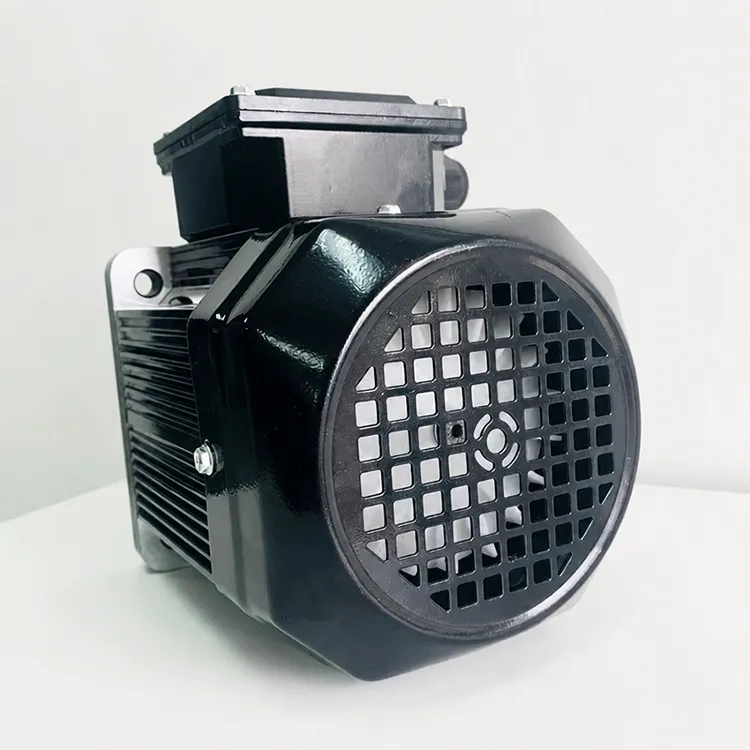
เครื่องจักรรุ่นเก่าออกแบบตามมาตรฐานโครงสร้างรุ่นเก่า ทั้งฐาน คัปปลิง และโหลดจึงปรับแต่งให้สอดคล้องกับเรขาคณิตแบบนั้นอย่างแม่นยำ มอเตอร์แบบรีโทรฟิตจากอินดักชันเป็น PMSM ที่ผลิตตามโครงสร้างรุ่นใหม่อาจมีความสูงหรือความยาวต่างออกไป ส่งผลให้เพลาไม่อยู่ในแนวเดียวกัน และขาไม่ตรงกับรูยึด พื้นผิวสี ขาที่สึกหรอ และฐานที่บิดเบี้ยว ล้วนเพิ่มความคลาดเคลื่อนเป็นมิลลิเมตรซึ่งสะสมกันไป ปัญหาหลักคือช่องว่างระหว่างภาพวาดจากแคตตาล็อกกับโครงสร้างจริงที่วางนิ่งอยู่บนพื้น
ความสูงของแกนเพลาและรูปแบบรูยึดขาเครื่อง ถ้าเปลี่ยนเครื่องมอเตอร์แบบรีทรอฟิตจากแบบอินดักชันเป็นแบบพีเอ็มเอสเอ็มที่มีความสูงของแกนเพลาต่างกัน จะจำเป็นต้องใช้แผ่นรองหรือฐานรองใหม่ และรูปแบบรูยึดขาอาจแตกต่างกันไปตามรุ่นของโครงเครื่อง ทำให้สกรูไม่สามารถจัดแนวได้พอดี กรณีใดกรณีหนึ่งนี้จะเปลี่ยนการติดตั้งแบบพร้อมใช้งานให้กลายเป็นงานขึ้นรูปแทน การวัดความสูงของแกนเพลาและตำแหน่งรูยึดของเครื่องเดิมก่อนสั่งซื้อ จะช่วยป้องกันการเจาะรูเพิ่มในสถานที่จริง ซึ่งเคยทำให้สายพานลำเลียงหยุดทำงานเสียเวลาหนึ่งกะและเกิดความเสี่ยงต่อการจัดแนว
สำคัญ เพราะโรเตอร์แม่เหล็กถาวรมีค่าอินเนอร์เชียของตัวเอง และพฤติกรรมการสตาร์ตต่างจากมอเตอร์อินดักชันที่ถูกแทนที่ การรีทรอฟิตจากมอเตอร์อินดักชันเป็นมอเตอร์พีเอ็มเอสเอ็มที่เปลี่ยนค่าอินเนอร์เชียที่สะท้อนกลับอาจทำให้ข้อต่อรับแรงเครียดหรือเปลี่ยนความถี่เรโซแนนซ์ของระบบส่งกำลัง ข้อต่อแบบแข็งที่ใช้ได้ดีกับมอเตอร์รุ่นเก่าอาจส่งแรงกระแทกไปยังโรเตอร์รุ่นใหม่ซึ่งไม่สามารถรับแรงกระแทกดังกล่าวได้ การเลือกข้อต่อให้ตรงกับข้อกำหนดและตรวจสอบอัตราส่วนอินเนอร์เชียจะช่วยให้การหมุนครั้งแรกเกิดขึ้นอย่างมั่นคงและปลอดภัย
IEC 60034-7 กำหนดรูปแบบการติดตั้งและขนาดของโครงเครื่อง ซึ่งเป็นเกณฑ์อ้างอิงว่าหน่วยใหม่สามารถยึดติดกับพื้นฐานได้หรือไม่ และมีความสูงของเพลาตรงกันหรือไม่ การตรวจสอบข้อนี้ก่อนสั่งซื้อจะช่วยหลีกเลี่ยงการเจาะรูหรือใช้แผ่นรองปรับระดับในสนาม ISO 1940-1 กำหนดระดับความสมดุล และ ISO 10816 กำหนดขีดจำกัดการสั่นสะเทือน เพื่อยืนยันว่าการจัดแนวยังคงถูกต้อง ดังนั้น การเปลี่ยนระบบเหนี่ยวนำเป็น PMSM จึงต้องตรงกันทั้งในเอกสารก่อนติดตั้ง และยืนยันความถูกต้องด้วยการวัดจริงหลังติดตั้งแล้ว
ตัวแปลงและแผ่นรองปรับระดับสามารถลดช่องว่างของแนวศูนย์กลางหรือรูยึดได้ แต่จะเพิ่มความเสี่ยงต่อการจัดแนวผิดพลาด และเพิ่มเวลาในการประกอบภาคสนาม ดังนั้น การเปลี่ยนระบบเหนี่ยวนำเป็น PMSM ควรมาพร้อมแผนการใช้ตัวแปลงที่ระบุไว้อย่างชัดเจนเมื่อโครงเครื่องไม่ตรงกัน ไม่ใช่อาศัยความหวังว่าการติดตั้งจะพอดีโดยไม่มีการวางแผนล่วงหน้า การใช้ตัวแปลงอย่างระมัดระวังสามารถช่วยให้งานดำเนินไปได้ตามเป้าหมาย แต่หากใช้โดยขาดการพิจารณาอย่างรอบคอบ ก็อาจก่อให้เกิดการจัดแนวผิดพลาด ซึ่งแนวโน้มการสั่นสะเทือนในภายหลังจะเผยให้เห็นว่าเป็นสาเหตุของความเสียหายที่ตลับลูกปืนหรือข้อต่อ
ติดตั้งตามแผนการติดตั้งที่เขียนไว้: ใช้แผ่นรองเพื่อจัดตำแหน่งให้ศูนย์กลาง ขันสกรูขาให้ได้แรงบิดที่กำหนด และปรับแนวข้อต่อให้ตรงก่อนเริ่มเดินเครื่อง การเปลี่ยนแปลงมอเตอร์แบบรีโทรฟิตจากมอเตอร์เหนี่ยวนำเป็นมอเตอร์ PMSM ควรทำการวัดค่าการสั่นสะเทือนหลังปรับแนวข้อต่อ และวัดซ้ำอีกครั้งหลังจากใช้งานภายใต้โหลดเป็นเวลาหนึ่งสัปดาห์ เนื่องจากข้อผิดพลาดเล็กน้อยในการติดตั้งมักปรากฏชัดเมื่อมีแรงบิดจริง โปรดเก็บข้อมูลโครงสร้างที่วัดได้ไว้พร้อมบันทึกใหม่ และตรวจสอบข้อต่อและขาของมอเตอร์ตามเส้นทางการตรวจสอบเป็นประจำ เพื่อให้มั่นใจว่าการจับคู่เชิงกลจะคงความแม่นยำตลอดอายุการใช้งาน


 EN