
what-mechanical-matching-obstacles-may-occur-during-retrofit-induction-to-pmsm-field-execution, what-mechanical-matching-obstacles-may-occur-during-retrofit-induction-to-pmsm-field-execution, /blog
EN

2026/09/15
Der schwierigste Teil beim Austausch einer alten Asynchronmaschine durch eine Permanentmagnetmaschine ist selten die elektrische Spezifikation; vielmehr ist es die physische Passform an einem überfüllten, alternden Gestell. Eine Nachrüstung von Asynchronmaschine auf PMSM muss exakt am gleichen Standort installiert werden, die Wellenhöhe muss identisch sein und die gleiche Last antreiben – ohne dass das Fundament umgestaltet werden muss. Vor-Ort-Ausführungen enthüllen Unstimmigkeiten, die in Zeichnungen kaschiert sind; bereits eine Abweichung von einem halben Zoll in der Wellenmittellinie kann die gesamte Montage vor Ort zum Stillstand bringen.
Eine Förderbandanlage mit Massengutförderung plante eine Nachrüstung einer Induktionsmaschine durch eine PMSM an einem Antrieb, der zwanzig Jahre lang gelaufen war. Das neue Gerät traf mit einer anderen Wellenhöhe und einem kürzeren Gehäuse ein, sodass die Kupplung nicht mehr erreichte und die Fußbohrungen nicht mit der Fundamentplatte übereinstimmten. Das Team fertigte vor Ort Abstandshalter an und bohrte die Bettplatte neu, wodurch eine Schicht verloren ging und die Ausrichtung gefährdet war. Die Nachrüstung der Induktionsmaschine durch eine PMSM erzielte ihre Einsparung erst, nachdem die mechanische Passform gewaltsam korrigiert worden war – denn niemand hatte vor Auftragserteilung die alte Mittellinie gemessen.
Veraltete Maschinen wurden nach älteren Gehäusestandards gefertigt, und die umgebende Grundplatte, die Kupplung sowie die angetriebene Last waren exakt auf diese Geometrie abgestimmt. Ein Retrofit-Induktionsmotor mit Permanentmagnet-Synchronmotor (PMSM) nach neuerem Gehäusestandard kann höher oder länger sitzen als das zu ersetzende Gerät, sodass die Welle nicht mehr mit der Last ausgerichtet ist. Farbaufbau, abgenutzte Füße und verformte Fundamente fügen Millimeter hinzu, die sich kumulieren. Der Retrofit-Induktionsmotor mit PMSM muss daher die physische Geschichte des Gebäudes berücksichtigen; das Hindernis ist die Lücke zwischen dem Katalog und dem realen, eingefahrenen Gehäuse.
Die Hindernisse konzentrieren sich auf Geometrie und Dynamik: Wellenhöhe und Fußmuster sowie anschließend Trägheitsmoment und Kupplungsverhalten. Ein Retrofit-Induktionsmotor-mit-PMSM-Plan, der beide Parameter vor der Bestellung misst, vermeidet die zeitaufwändige Montage- und Ausrichtungsarbeit vor Ort.
Die Wellenmittellinienhöhe bestimmt, ob die Kupplung ausgerichtet wird, und das Fußbohrungsmuster entscheidet, ob das Gerät ohne Bohren verschraubt werden kann. Ein Retrofit-Induktionsmotor zu einem PMSM mit einer anderen Mittellinienhöhe erfordert Spacer oder eine neue Fundamentplatte – beides birgt das Risiko einer Fehlausrichtung. Fußmuster variieren zwischen verschiedenen Gehäusegenerationen, sodass die Schraublöcher möglicherweise überhaupt nicht mit der alten Unterlage übereinstimmen. Die Messung der vorhandenen Mittellinienhöhe und des Bohrungsmusters vor Bestellung des Retrofit-Induktionsmotors zu einem PMSM verwandelt eine vor-Ort-Krise in ein abgehaktes Feld im Angebot.
Der Rotor mit Permanentmagnet besitzt seine eigene Trägheit und ein anderes Anlaufverhalten als die Induktions-Einheit, die er ersetzt; die vorhandene Kupplung ist möglicherweise nicht dafür geeignet. Ein Retrofit-Induktionsmotor, der auf einen PMSM umgerüstet wird, und bei dem sich die reflektierte Trägheit ändert, kann die Kupplung überlasten oder die Resonanz des Antriebsstrangs verschieben. Eine starre Kupplung, die am alten Motor funktionierte, könnte Stöße übertragen, die der neue Rotorkörper nicht verträgt. Die Abstimmung der Kupplung sowie die Überprüfung des Trägheitsverhältnisses gewährleisten die Stabilität des Retrofit-Induktionsmotors mit PMSM, denn die mechanische Schnittstelle – nicht die Typenschildangabe – bestimmt das Verhalten beim ersten Hochlaufen.
Montage- und Auswuchtstandards wandeln die Passung in messbare Prüfkriterien um. Ein Retrofit-Induktionsmotor, der auf einen PMSM umgerüstet wird und an diesen Normen ausgerichtet ist, läuft wahr und bleibt betriebsbereit – daher sollte die Norm den Feldplan leiten.
Die Norm IEC 60034-7 legt Montagearten und Gehäuseabmessungen fest und dient als Referenz dafür, ob ein Retrofit-Induktionsmotor zu einem PMSM am alten Fundament befestigt werden kann und die Wellenhöhe teilt. Die Prüfung dieser Norm vor der Bestellung verhindert vor Ort notwendige Bohrarbeiten und Ausgleichsmaßnahmen, die eine Schicht Produktionsausfall für die Förderstrecke bedeuten würden. Die Norm liefert die für die Praxis erforderlichen Daten zu Fußabmessungen und Mittellinie, sodass der Retrofit-Induktionsmotor zuerst auf dem Papier und dann vor Ort korrekt eingepasst wird – ohne unvorhergesehene Probleme dazwischen.
ISO 1940-1 legt Auswuchtgrade fest, damit der neue Rotor nach der mechanischen Montage wuchtgerecht läuft; ISO 10816 gibt zulässige Schwingungsgrenzwerte vor, um zu bestätigen, dass die Ausrichtung stabil bleibt. Ein Retrofit-Induktionsmotor zu einem PMSM, der beide Normen erfüllt, beweist, dass die Montage vor Ort sauber ausgeführt wurde: Eine gute Auswuchtung und ein niedriger Schwingungswert deuten darauf hin, dass die Welle mit der Last exakt ausgerichtet ist. Diese Normen verwandeln die mechanische Anpassung von einer Schätzung in ein messbares Ergebnis, das vor Ort dokumentiert und langfristig verlässlich ist.
Die Auswahl und Montage der Einheit bedeutet, das alte Gerät genauso sorgfältig zu vermessen wie die Spezifikation des neuen Geräts. Ein Retrofit-Induktionsmotor für einen PMSM arbeitet nur dann gemäß seiner Nennleistung, wenn die mechanische Ausführung mit dem realen Gehäuse – nicht mit der idealisierten Zeichnung – übereinstimmt.
Messen Sie vor der Angebotserstellung die Wellenmittellinienhöhe, das Fußbohrungsmuster, die Gehäuselänge und den Kupplungstyp am laufenden Gerät. Ein Retrofit-Induktionsmotor für einen PMSM muss diese Werte exakt erfüllen oder mit einem dokumentierten Adapterkonzept geliefert werden – nicht mit bloßen Hoffnungen. Bestätigen Sie das Trägheitsverhältnis mit der angetriebenen Last und wählen Sie eine Kupplung, die zum neuen Rotor passt. Wenn der Retrofit-Induktionsmotor für einen PMSM anhand des tatsächlich gemessenen Gehäuses spezifiziert wird, reduziert sich die Montage vor Ort auf ein einfaches Aufschrauben statt auf eine aufwendige Fertigung direkt vor Ort.
Installation gemäß schriftlichem Einpassplan: Mittellinie ggf. mit Distanzscheiben überprüfen, Füße entsprechend Spezifikation anziehen und Kupplung vor dem Erstlauf ausrichten. Bei einem Retrofit-Induktionsmotor, der durch einen PMSM-Motor ersetzt wird, sollte nach der Ausrichtung eine Schwingungsmessung erfolgen sowie eine Folgemessung nach der ersten belasteten Woche, da sich kleine Einpassfehler erst unter realer Drehmomentbelastung zeigen. Die gemessenen Gehäusedaten sind zusammen mit dem neuen Eintrag zu archivieren; Kupplung und Füße sind entlang der geplanten Prüfroute zu inspizieren, damit die mechanische Passgenauigkeit während der gesamten Betriebslebensdauer gewährleistet bleibt.
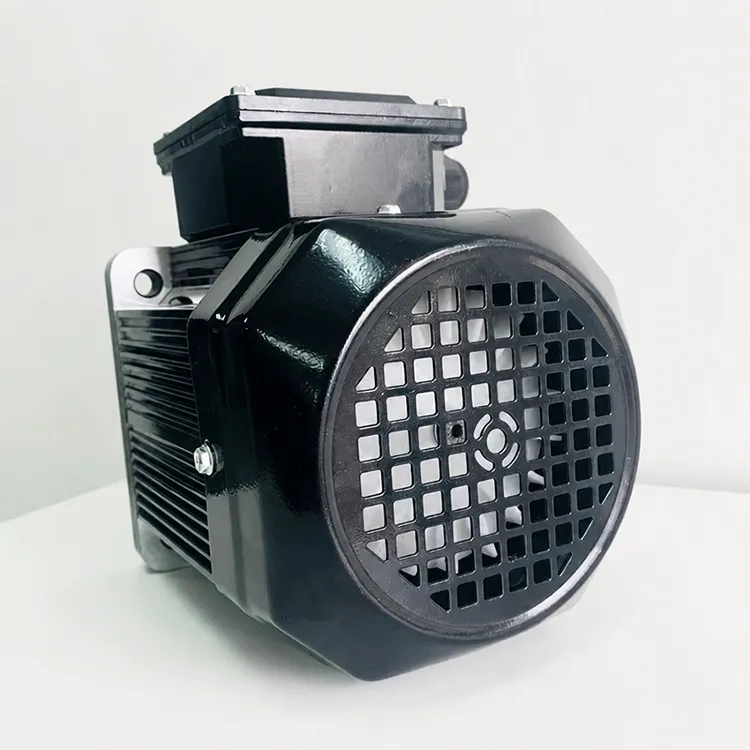
Ältere Maschinen folgen älteren Gehäusestandards; Basis, Kupplung und Last waren auf diese exakte Geometrie abgestimmt. Ein Retrofit-Induktionsmotor, der durch einen nach neuerem Gehäusestandard gefertigten PMSM-Motor ersetzt wird, kann höher oder länger sitzen, wodurch die Wellenachse nicht mehr übereinstimmt und die Füße nicht mehr in die Bohrungen greifen. Farbschichten, abgenutzte Füße und verformte Fundamente fügen Millimeter hinzu, die sich kumulativ auswirken. Das eigentliche Hindernis ist die Lücke zwischen der Katalogzeichnung und dem realen, bereits eingesessenen Gehäuse am Boden.
Die Höhe der Wellenmittellinie und das Fußbohrungsmuster sind entscheidend. Ein Austausch einer Asynchronmaschine durch eine Permanentmagnet-Synchronmaschine (PMSM) mit anderer Mittellinienhöhe erfordert Ausgleichscheiben oder eine neue Fundamentplatte; zudem variieren die Fußbohrungsmuster zwischen verschiedenen Gehäusegenerationen, sodass die Schrauben möglicherweise nicht mehr übereinstimmen. Beides verwandelt eine einfache Montage in einen Fertigungsaufwand. Die Messung der bestehenden Mittellinienhöhe und der Bohrungen vor der Bestellung verhindert vor Ort notwendiges Bohren – was bei der Förderanlage bereits einen ganzen Schichtverlust und eine riskante Ausrichtung zur Folge hatte.
Ja, denn der Permanentmagnet-Rotor besitzt eine eigene Trägheit und ein anderes Anlaufverhalten als die zu ersetzende Asynchronmaschine. Ein Austausch einer Asynchronmaschine durch eine Permanentmagnet-Synchronmaschine (PMSM), der die reflektierte Trägheit verändert, kann die Kupplung überlasten oder die Resonanzfrequenz des Antriebsstrangs verschieben. Eine starre Kupplung, die für die alte Maschine geeignet war, könnte Stöße übertragen, die der neue Rotor nicht verträgt. Die passende Kupplung sowie die Überprüfung des Trägheitsverhältnisses gewährleisten einen stabilen und sicheren Erstlauf.
IEC 60034-7 definiert Montageanordnungen und Gehäuseabmessungen; diese Norm ist die Referenz dafür, ob das neue Gerät verschraubt werden kann und die Wellenhöhe mit der bestehenden übereinstimmt. Eine Prüfung vor der Bestellung verhindert Bohrarbeiten und Ausgleichsmaßnahmen vor Ort. ISO 1940-1 legt Auswuchtgrade fest, und ISO 10816 gibt Schwingungsgrenzwerte vor, um zu bestätigen, dass die Ausrichtung eingehalten wurde. So wird der Austausch einer Asynchronmaschine durch eine PMSM bereits auf dem Papier abgestimmt – und anschließend durch Messung nach dem Einbau verifiziert.
Adapter und Ausgleichscheiben können eine Abweichung in der Mittellinie oder bei den Befestigungslöchern ausgleichen, erhöhen jedoch das Risiko einer Fehlausrichtung und den Aufwand für die Fertigung vor Ort. Bei einem Austausch einer Asynchronmaschine durch eine PMSM sollte ein dokumentierter Adapterplan bereits vorliegen, sobald sich das Gehäuse unterscheidet – nicht bloß die Hoffnung, dass die Passung zufällig funktioniert. Bei sorgfältigem Einsatz ermöglichen Adapter die Rettung des Projekts; bei unkritischer Anwendung führen sie hingegen zu einer Fehlausrichtung, die sich später im Schwingungstrend als Lager- oder Kupplungsfehler offenbart.
Installation gemäß schriftlichem Einpassplan: Zentrierung durch Ausgleichscheiben, Anziehen der Füße mit vorgeschriebenem Drehmoment und Ausrichtung der Kupplung vor Inbetriebnahme. Bei einem Retrofit von einem Asynchronmotor auf einen Permanentmagnet-Synchronmotor (PMSM) ist eine Schwingungsmessung nach der Ausrichtung sowie eine Folgemessung nach der ersten belasteten Woche erforderlich, da sich geringfügige Passungsfehler erst unter realer Drehmomentbelastung bemerkbar machen. Die gemessenen Gehäusedaten sind zusammen mit dem neuen Eintrag zu archivieren; zudem sind Kupplung und Füße im Wartungszyklus zu inspizieren, um die mechanische Passgenauigkeit über die gesamte Betriebslebensdauer sicherzustellen.


 EN