
what-mechanical-matching-obstacles-may-occur-during-retrofit-induction-to-pmsm-field-execution, what-mechanical-matching-obstacles-may-occur-during-retrofit-induction-to-pmsm-field-execution, /blog
EN

2026/09/15
La partie la plus difficile du remplacement d’un ancien moteur à induction par une unité à aimants permanents réside rarement dans les spécifications électriques ; elle réside plutôt dans l’adaptation physique sur un châssis encombré et vieillissant. Un rétrofitage d’un moteur à induction vers un moteur synchrone à aimants permanents doit reposer sur le même socle, présenter la même hauteur d’arbre et entraîner la même charge sans nécessiter de retouche des fondations. L’exécution sur site met en évidence des incompatibilités que les plans masquent, et un écart de seulement un demi-pouce sur l’axe central de l’arbre peut bloquer l’ensemble du chantier sur place.
Une ligne de convoyeur en vrac prévoyait une rétrofitation par induction vers un moteur synchrone à aimants permanents (PMSM) sur un entraînement fonctionnant depuis vingt ans. L’unité neuve est arrivée avec une hauteur d’arbre différente et un corps plus court, si bien que le couplage ne pouvait pas s’ajuster et que les trous des pattes ne correspondaient plus à la semelle. L’équipe a fabriqué des entretoises sur site et a repercé la plaque de base, ce qui a fait perdre un poste de travail et a exposé à un risque de mauvais alignement. La rétrofitation par induction vers un PMSM n’a permis de réaliser ses économies qu’après avoir contraint l’ajustement mécanique, car personne n’avait mesuré la ligne centrale d’origine avant la passation de la commande.
Les machines anciennes ont été conçues selon des normes de châssis obsolètes, et la base environnante, le couplage et la charge entraînée étaient ajustés précisément à cette géométrie. Un moteur asynchrone rétrofité vers un moteur synchrone à aimants permanents (PMSM), construit selon une norme de châssis plus récente, peut être plus haut ou plus long que l’unité qu’il remplace, si bien que l’arbre ne s’aligne plus avec la charge. L’accumulation de peinture, l’usure des pattes de fixation et la déformation des bâti ajoutent plusieurs millimètres dont les effets se cumulent. Le rétrofit d’un moteur asynchrone vers un PMSM doit donc tenir compte de l’histoire physique du bâtiment, et l’obstacle réside dans l’écart entre les données du catalogue et le châssis réel, déjà installé et stabilisé.
Ces obstacles se concentrent autour de la géométrie et de la dynamique : hauteur de l’arbre et configuration des pattes de fixation, puis inertie et comportement du couplage. Un plan de rétrofit d’un moteur asynchrone vers un PMSM qui mesure ces deux paramètres avant la commande évite les opérations de fabrication sur site, coûteuses en temps et en précision d’alignement.
La hauteur de l’axe détermine si l’accouplement s’aligne correctement, et le schéma des trous de fixation détermine si l’unité peut être boulonnée sans perçage. Un remplacement d’un moteur à induction par un moteur synchrone à aimants permanents (PMSM) avec une hauteur d’axe différente exige l’ajout de cales ou la pose d’une nouvelle platine, chacune de ces solutions augmentant le risque de désalignement. Les schémas de trous de fixation varient selon les générations de carcasses, de sorte que les trous pour boulons peuvent ne pas du tout correspondre à l’ancienne base. Mesurer au préalable la hauteur d’axe existante et la disposition des trous avant de commander le remplacement d’un moteur à induction par un PMSM transforme une crise sur site en une case cochée dans le devis.
Le rotor à aimants permanents possède son propre moment d’inertie et un comportement au démarrage différent de celui de l’unité à induction qu’il remplace, et le couplage existant peut ne pas lui convenir. Une conversion d’un moteur à induction vers un moteur synchrone à aimants permanents (Retrofit Induction to PMSM) modifiant l’inertie réfléchie peut solliciter excessivement le couplage ou décaler la fréquence de résonance du train. Un couplage rigide qui fonctionnait correctement sur l’ancienne machine peut transmettre des chocs que le nouveau rotor ne tolère pas. Adapter le couplage et vérifier le rapport d’inertie garantit la stabilité de la conversion Retrofit Induction to PMSM, car c’est l’interface mécanique — et non la plaque signalétique — qui détermine le comportement lors du premier démarrage.
Les normes relatives au montage et à l’équilibrage transforment cet ajustement en contrôles mesurables. Une conversion Retrofit Induction to PMSM conforme à ces normes tourne sans vibration et reste disponible en service, ce qui explique pourquoi la norme doit guider le plan d’intervention sur site.
La norme IEC 60034-7 définit les dispositions de fixation et les dimensions du bâti, référence essentielle pour déterminer si le remplacement d’un moteur asynchrone par un moteur à aimants permanents (PMSM) permettra de conserver la fixation sur l’ancienne base et de maintenir la même hauteur d’axe. Vérifier cette norme avant commande évite les opérations sur site telles que le perçage et le calage, qui entraînent l’arrêt complet d’une ligne de convoyeur pendant un poste de travail. Cette norme fournit les données relatives aux pattes de fixation et à la ligne centrale nécessaires sur le terrain, afin que le remplacement d’un moteur asynchrone par un PMSM soit validé sur papier en premier lieu, puis concrètement sur le sol en second lieu, sans imprévus intermédiaires.
La norme ISO 1940-1 fixe les classes d’équilibrage afin que le nouveau rotor tourne parfaitement après ajustement mécanique, tandis que l’ISO 10816 établit les limites de vibration pour confirmer le maintien de l’alignement. Un remplacement d’un moteur asynchrone par un PMSM satisfaisant aux deux normes prouve que l’exécution sur site a été rigoureuse : un bon équilibrage combiné à une faible tendance vibratoire signifie que l’axe s’aligne correctement avec la charge. Ces normes transforment l’ajustement mécanique, initialement incertain, en un résultat mesurable, documentable et fiable dans le temps.
Choisir et installer l’unité implique de mesurer aussi soigneusement l’ancienne machine que de spécifier la nouvelle. Une conversion d’un moteur à induction vers un moteur synchrone à aimants permanents (PMSM) fonctionne conformément à sa puissance nominale uniquement lorsque l’exécution mécanique correspond au bâti réel, et non au dessin théorique.
Mesurer, avant toute offre, la hauteur de l’axe de l’arbre, le gabarit des trous de fixation, la longueur du corps et le type d’accouplement sur la machine en service. Une conversion d’un moteur à induction vers un moteur synchrone à aimants permanents (PMSM) doit correspondre exactement à ces valeurs ou être accompagnée d’un plan d’adaptation documenté — et non d’une simple espérance. Vérifier le rapport d’inertie avec la charge entraînée et sélectionner un accouplement adapté au nouveau rotor. Lorsqu’un moteur à induction converti en PMSM est spécifié sur la base des mesures réelles du bâti, l’installation sur site se résume à un simple montage par boulonnage, et non à une opération de fabrication sur le terrain.
Installer selon un plan d’ajustement écrit : vérifier l’alignement du centre avec des cales si nécessaire, serrer les pieds à la valeur de couple spécifiée et aligner l’accouplement avant la première mise en service. Pour une conversion d’un moteur asynchrone vers un moteur synchrone à aimants permanents (PMSM), effectuer une mesure des vibrations après l’alignement, puis une seconde mesure après la première semaine sous charge, car de faibles écarts d’ajustement ne deviennent visibles qu’en présence d’un couple réel. Conserver les données mesurées du bâti dans le nouveau dossier technique, et inspecter l’accouplement ainsi que les pieds lors des contrôles programmés afin de garantir la fidélité de l’ajustement mécanique tout au long de la durée de vie opérationnelle.
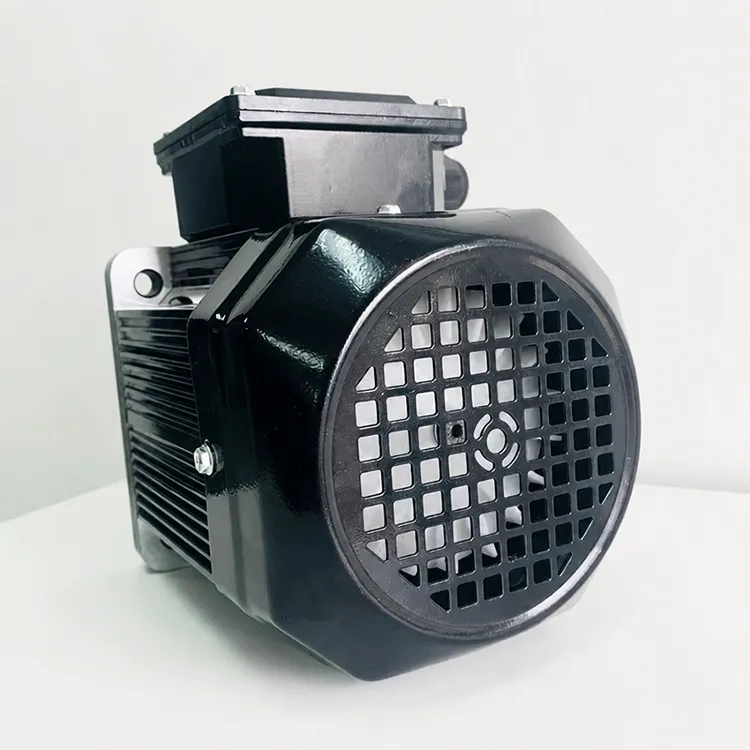
Les machines anciennes respectent d’anciennes normes de bâti, et leur socle, leur accouplement ainsi que leur charge ont été ajustés précisément à cette géométrie spécifique. Un moteur synchrone à aimants permanents (PMSM) installé en remplacement d’un moteur asynchrone, mais conçu selon une norme de bâti plus récente, peut présenter une hauteur ou une longueur différente, ce qui désaligne l’arbre et empêche les pieds de coïncider avec les trous de fixation. La peinture, l’usure des pieds et les déformations du bâti ajoutent des fractions de millimètre dont les effets s’accumulent. L’obstacle principal réside dans l’écart entre le dessin fourni dans le catalogue et la réalité du bâti réellement posé et stabilisé sur le sol.
Hauteur de l’axe du rotor et configuration des trous de fixation. Un remplacement d’un moteur à induction par un moteur synchrone à aimants permanents (PMSM) avec une hauteur d’axe différente nécessite l’ajout de cales ou le remplacement de la platine de fixation ; par ailleurs, les configurations des trous de fixation varient selon les générations de carcasses, si bien que les boulons peuvent ne pas s’aligner. Dans l’un ou l’autre cas, une simple installation devient une opération de fabrication. Mesurer au préalable la hauteur d’axe et les emplacements des trous évite de devoir percer sur site — ce qui avait entraîné l’arrêt d’une ligne de convoyeur pendant un poste complet et une mise en service risquée.
Oui, car le rotor à aimants permanents possède sa propre inertie et un comportement au démarrage différent de celui du moteur à induction qu’il remplace. Un remplacement d’un moteur à induction par un PMSM modifiant l’inertie réfléchie peut solliciter excessivement l’accouplement ou déplacer la fréquence de résonance de l’ensemble entraîné. Un accouplement rigide adapté à l’ancien moteur pourrait transmettre des chocs que le nouveau rotor ne tolère pas. Adapter l’accouplement et vérifier le rapport d’inertie garantissent une première mise en rotation stable et sûre.
La norme IEC 60034-7 définit les dispositions de fixation et les dimensions du bâti, référence permettant de déterminer si le nouveau moteur se fixe par boulonnage et partage la même hauteur d’axe. Sa vérification avant commande évite les perçages et les calages sur site. La norme ISO 1940-1 établit les classes d’équilibrage, tandis que la norme ISO 10816 fixe les limites de vibration afin de confirmer que l’alignement est maintenu : ainsi, la rétrofitisation d’un moteur asynchrone vers un moteur synchrone à aimants permanents (PMSM) est d’abord validée sur papier, puis prouvée par mesure après montage.
Les adaptateurs et les cales permettent de combler un écart sur l’axe ou entre les trous de fixation, mais ils augmentent les risques de désalignement et prolongent le temps de fabrication sur site. Lorsque le bâti diffère, une rétrofitisation d’un moteur asynchrone vers un moteur synchrone à aimants permanents (PMSM) doit être livrée avec un plan d’adaptation documenté, et non avec l’espoir qu’un ajustement improvisé fonctionnera. Utilisés avec précaution, les adaptateurs permettent de sauver l’opération ; utilisés aveuglément, ils provoquent un désalignement que la tendance vibratoire révélera ultérieurement sous forme de défaillance de roulement ou d’accouplement.
Installer selon un plan d’ajustement écrit : utiliser des cales pour centrer l’axe, serrer les pieds à couple spécifié et aligner l’accouplement avant la mise en service. Un remplacement d’un moteur asynchrone par un moteur synchrone à aimants permanents (PMSM) nécessite une mesure des vibrations après l’alignement, puis un suivi une semaine après la première mise sous charge, car de faibles erreurs d’ajustement se révèlent sous couple réel. Conserver les données mesurées du bâti dans le nouveau dossier et inspecter régulièrement l’accouplement et les pieds afin de garantir la fidélité du montage mécanique tout au long de la durée de vie opérationnelle.


 EN