In mixeribus internis caoutchouc robustis, molaribus sphaericis mineralium, extrusoribus plasticis bi-coclearibus, et machinis elevandis metallicis velocitatis infimae, axis machinarum requirunt torque magni momenti ad initium motus et torque rotatorium continuatum ad velocitates inter 10 RPM et 300 RPM. Cum aedificatores machinarum conantur has oneras torque-elevatae et velocitatis-infimae impellere per motores inductionis asynchronos conventionales quattuor-polares aut sex-polares, coguntur uti cassis reductoribus multistadiis ingentibus, accoplationibus fluidis, aut telis motorum exsuperantibus magnitudinem. Sub oneribus initialibus gravissimis et operatione continua ad RPM infimis, systemata transmittendi asynchrona tradita patiuntur calorem ex scivolamento rotoris altum, factoris potentiae deterioris, fatigationis dentium cassis reductorum, et interruptionum frequentium ob supercurationem thermicam.
The fundamental limitation of an asynchronous induction motor in low-speed, high-torque service lies in its electromagnetic physics: generating high torque requires inducing large electrical currents in the rotor cage, and building a high-pole-count induction motor causes magnetizing current losses to skyrocket while the power factor plummets below 0.65. Transitioning to a purpose-engineered Motor Permanentis Magnetis Synchronus from ENNENG overcomes these electromagnetic barriers, delivering exceptional torque density and cool, zero-slip rotation directly at low industrial speeds.
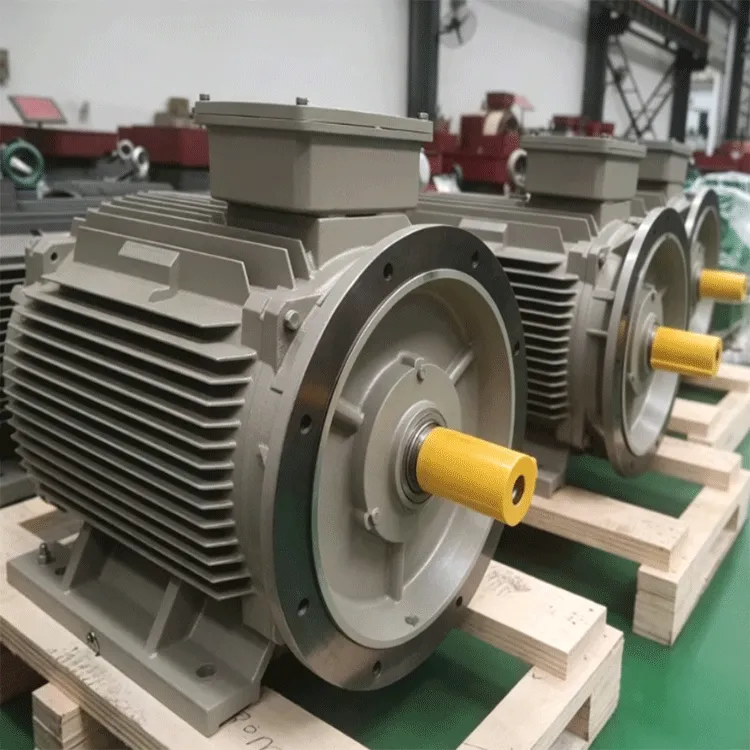
Technical Highlights: Why Asynchronous Physics Struggles at Low Speed and High Torque
Magnetizing Flux Leakage and Severe Power Factor Collapse in Multi-Pole Induction Motors
Ad faciendum ut motor inductionis AC conventionalis native volvetur ad RPM infimum sine ingenti scatula velocitatum, ingeniores debent augere numerum polorum magneticorum statoris (exempli gratia, ad 12, 16, aut 24 polos). Tamen, cum passus poli angustatur in motore inductionis multi-polari, fuga fluxus magnetici trans interstitium aeris crescit valde. Spira statoris debet trahere magnam currentem reactivam magnetizantem tantum ad excitandum nucleum rotoris, quod causat col lapsum factoris potentiae motoris ad 0.55–0.70 et cogit corpus motoris esse physice ingens et thermice inaefficiens.
Excitatio Rarae-Terrae Multi-Polaris Motoris Synchroni Magnetis Permanens
An ENNENG Motor Permanentis Magnetis Synchronus est fundamentaliter aptus ad officium industriale ad velocitatem infimam et torque altum, quia campus magneticus rotoris praebetur per magneta permanentia altae energiae potius quam per currentem statoris inducendam:
-
Designus Altus Numeri Polorum Sine Poena Factoris Potentiae: Quia magnetes permanentes constituunt fluxum interstitii aerei independentem a corrente magnetizante statoris, motor synchronus ENNENG cum magnete permanente construi potest cum 16 ad 60+ polis, dum manet factor potentiae prope unitatem (0.95 ad 1.00).
-
Nulla Perditio Cupri Rotoris Sub Torque Stagnationis et Initii: Praebens torque initiale stagnationis et initii 150% ad 200% in convectore aut miscitore onerato generat nullum calorem resistivum intra rotorem, quod impedit demagnetizationem thermicam aut rimas in barris rotoris.
-
Excellentia Torque-ad-Pondus et Densitas Corporis: Concentrando altam densitatem fluxus magnetici per peripheriam rotoris producitur torque continuus 30% ad 50% maior per unitatem voluminis corporis quam in aequivalentibus asynchronis.
Praecipua Praecepta Systematum Motorum Synchronorum ENNENG cum Magnete Permanente
Directa Torque Sine Ensis Transmittenda per Supples Industriales 110V–690V
Per generare nativamente una forza tangenziale massiccia a basse velocità di rotazione, un motore sincrono a magneti permanenti ENNENG si accoppia direttamente a rulli industriali, tamburi e alberi di agitatori a bassa velocità—eliminando riduttori multistadio, cinghie trapezoidali e giunti idraulici. Progettati per un intervallo di tensione unificato da 110 V a 690 V, questi sistemi di azionamento sincroni eliminano dal 8% al 15% delle perdite per attrito nei riduttori meccanici, riducendo nel contempo l’assorbimento di corrente sulle trasformatori di fabbrica. Oltre alle unità di propulsione industriali pesanti, ENNENG applica questa fisica a bassa velocità con multipoli ai generatori a magneti permanenti, che coprono un intervallo di potenza unificato da 5 kW a 5 MW (110 V–690 V) e alle turbine eoliche ad asse verticale da 1 kW a 10 kW, con particolare attenzione alle unità di generazione rinnovabile da 3 kW, 5 kW e 10 kW.
Conforme alle norme IEC TS 60034-30-2, IEC 60034-1 e ISO 10816
Heavy-duty low-speed industrial drives must satisfy strict thermal, overload, and mechanical vibration codes. Every ENNENG Permanent Magnet Synchronous Motor is engineered and tested in compliance with IEC 60034-1 for continuous S1 duty and short-time overload torque capability, while achieving IE5 ultra-premium efficiency under IEC TS 60034-30-2 across variable speed-torque points. Furthermore, eliminating gear-mesh backlash and asynchronous slip pulsations keeps bearing housing vibration well within ISO 10816-3 Class I limits, protecting driven machinery shafts and seals from fatigue failure.
Scenaria Applicationum Industrialium et Directivum Pro Manutenentia Technica
1. Rubber Banbury Mixers, Extruders, and Slurry Thickener Drives
In tire compounding mixers and mineral slurry thickeners, viscosity spikes subject the drive shaft to severe low-RPM torque shocks. Installing an ENNENG Permanent Magnet Synchronous Motor provides instantaneous closed-loop vector torque response without rotor slip stall or gearbox tooth stripping.
2. Protocola practica selectionis, inspectionis, et manutentionis
Ad haec normas technicas observare, ut motor synchronus cum magnete permanente optime perficiat et per multos decennios fidelis maneat, cum in machinis lentis velocitatis et alti momenti torque applicatur:
-
Momenti torque continuo nominale (Nm) specificare, non solum kilowatt: Ad velocitates rotationis parvas, potentia mechanica (kW) modica est, etiam si momentum torque axis (Nm) magnum est; semper motor synchronus cum magnete permanente secundum requisita momenti torque continuo et momenti torque maximalis ad initium motus dimensio habere debet.
-
Ventilationem coactam (IC416) aut refrigerationem aquae (IC71W) ad valde parvas rotationes per minuta (RPM) eligere: Cum motor alti momenti torque continue infra 150 RPM operatur, ventilatorem independentem (IC416) aut iaculum statoris refrigeratum aqua (IC71W) specificare oportet, ut dissipatio caloris constans garantur, quae a velocitate axis non pendet.
-
VFD positionem rotoris ad velocitates parvas configurare: Utilizare encoderem rotativum absolutum, resolverem, aut algoritmum vectorialem sensorless injectionis altius frequentialis in VFD, ut tenor exactus et initiatus torque 100%+ ab RPM zero servetur.
-
Verificare il collegamento torsionale e il precarico dei bulloni della piastra di base: Ispezionare i dischi di contrazione ad alto momento torcente o i giunti a flangia rigida durante le fermate programmate per confermare l'assenza di microfretting sotto inversioni cicliche di elevato momento torcente.
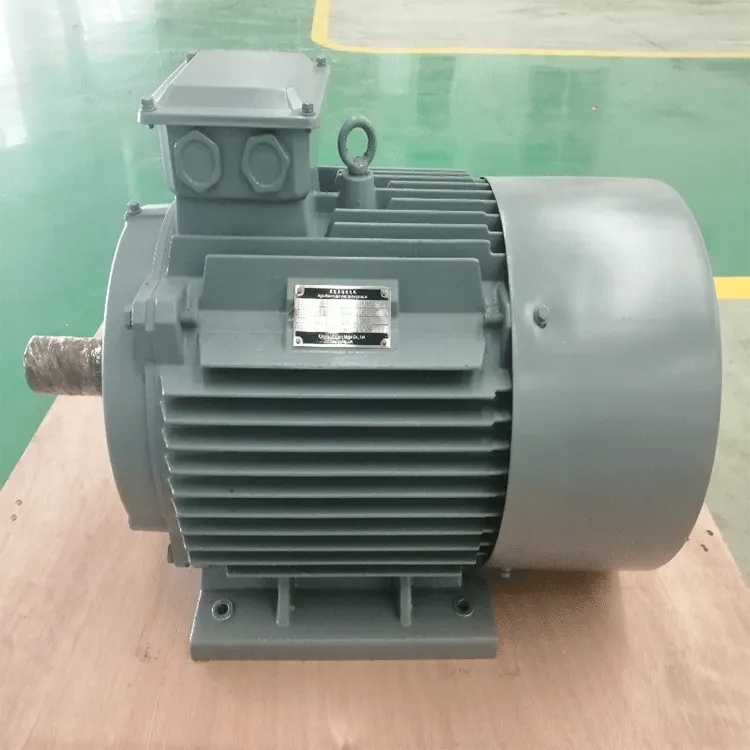
The ENNENG Customisation Advantage
Le macchine industriali a bassa velocità ed elevato momento torcente raramente rispettano le dimensioni standard dei motori indicati nei cataloghi. ENNENG progetta su misura la propria serie di motori sincroni a magneti permanenti nell'intera gamma unificata da 110 V a 690 V — adattando il numero di poli del rotore per ottenere esattamente le velocità nominali da 10 giri/min a 600 giri/min, geometrie con albero cavo o montaggio a flangia, e pacchetti di raffreddamento IC416/IC71W per un'integrazione diretta nelle pesanti macchine OEM.
Contacta ENNENG Hodie.
Consulta le Squadra di ingegneria per azionamenti ad alto momento torcente ENNENG per valutare le vostre curve di momento torcente a bassa velocità e ricevere una proposta personalizzata per un motore sincrono a magneti permanenti.
-
Whatsapp:+86 18562780228
-
Litterae Electronicae: [email protected]
-
Telephonum: +86 532 66000559
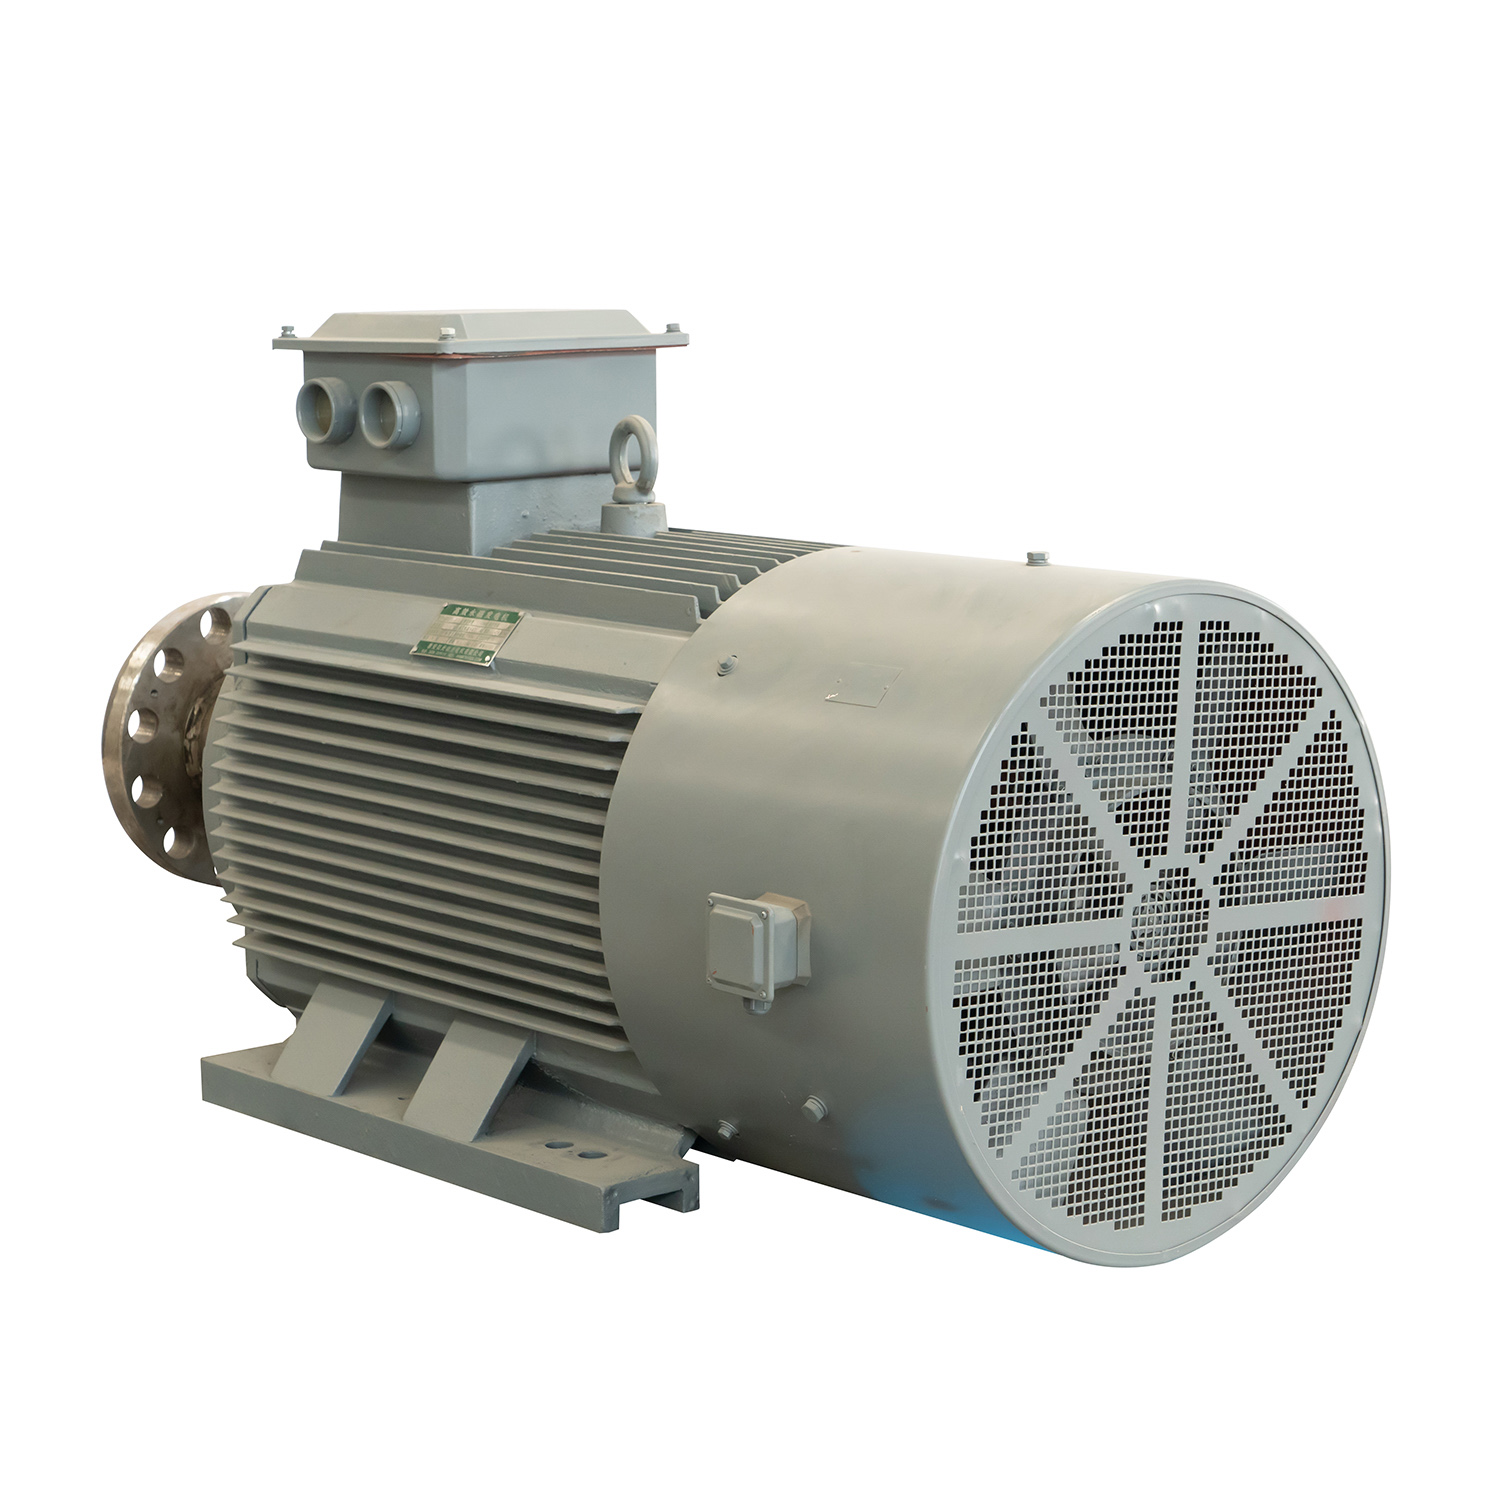
Quaestiones Frequentes
D: Perché un motore sincrono a magneti permanenti con più poli mantiene un fattore di potenza elevato a basse velocità, dove i motori ad induzione falliscono?
A:Cum motor inducens designatur cum multibus polis pro operatione lenta, fluxus per interstitium aeris diffunditur et stator magnam currentem reactivam trahere debet ut rotor magnetizetur, quare factor potestatis sub 0.65 cadit. Motor synchronus ENNENG cum magnete permanente excitationem ex magnete permanente rotoris sumit, ita ut factor potestatis 0.95 ad 1.00 maneat etiam ad RPM ultra parva.
Q: Quomodo motor synchronus ENNENG cum magnete permanente operationem continuam ad plenum torquem ad RPM valde parva sine supercalefactione tractat?
A:In motore inducenti communi, torques alti ad velocitatem parvam generant currentes rotatorias graves quae cito calorem in gabbia rotoris augent. Quoniam motor synchronus ENNENG cum magnete permanente nullam perditam potentiam in cupro rotoris generat et refrigeratione aera coacta IC416 aut iaculo aquae IC71W muniri potest, torque plenum nominale continuo usque ad RPM unius digitī tute praebet.
Q: Quae genera tensionis et potestatis ENNENG fabricat per technologiam synchronam cum magnete permanente?
A:ENNENG fabricat suum portfolium de motores synchroni permanentis magnetis per unum intervallo unificatum de voltages de 110V usque ad 690V pro compatibilitate industriali globali. Applens idem design electromagneticum de basso velocitate et alto torque ad generationem de potentia, ENNENG suppeditat generatores de magnetis permanentibus per unum intervallo unificatum de potentia de 5kW usque ad 5MW et turbinas venti de axe verticali de 1kW usque ad 10kW (concentrans in modellis de 3kW, 5kW, et 10kW).

 EN


