Nei miscelatori interni in gomma pesanti, nei mulini a sfera per minerali, negli estrusori plastici a doppia vite e nei verricelli minerari a bassa velocità, gli alberi delle macchine richiedono una coppia di spunto e una coppia rotazionale continua molto elevate, a velocità comprese tra 10 giri/min e 300 giri/min. Quando i costruttori di apparecchiature tentano di azionare questi carichi ad alta coppia e bassa velocità utilizzando motori asincroni a induzione convenzionali a quattro o sei poli, sono costretti a ricorrere a ingombranti riduttori a più stadi, accoppiamenti idraulici o telai motore sovradimensionati. Sotto carichi di avviamento gravosi e funzionamento continuo a bassi giri/min, i tradizionali gruppi motopropulsori asincroni subiscono un’elevata generazione di calore dovuta allo scorrimento del rotore, un fattore di potenza scadente, l’affaticamento dei denti del riduttore e frequenti interventi di sovraccarico termico.
Il limite fondamentale di un motore asincrono a induzione nell’impiego a bassa velocità e alta coppia risiede nella sua fisica elettromagnetica: generare una coppia elevata richiede l’induzione di correnti elettriche elevate nella gabbia del rotore, e la realizzazione di un motore a induzione con elevato numero di poli fa impennare le perdite di corrente di magnetizzazione mentre il fattore di potenza crolla al di sotto di 0,65. Il passaggio a un Motore Sincrono a Magneti Permanenti progettato appositamente da ENNENG supera questi ostacoli elettromagnetici, offrendo un’eccezionale densità di coppia e una rotazione fresca e priva di scorrimento esattamente alle basse velocità industriali.
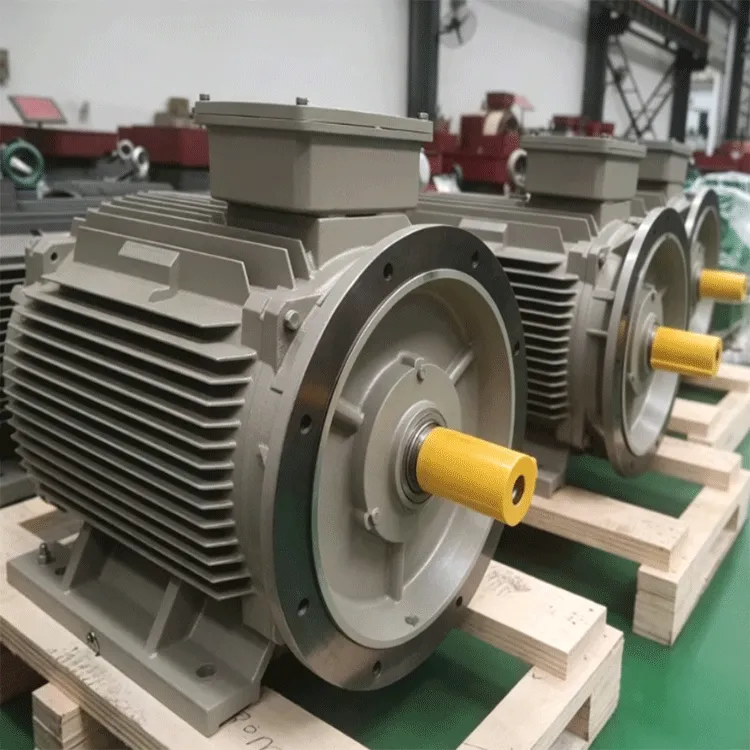
Elementi tecnici salienti: Perché la fisica asincrona incontra difficoltà a bassa velocità e alta coppia
Perdite di flusso di magnetizzazione ed eclatante crollo del fattore di potenza nei motori a induzione multipolari
Per far ruotare nativamente un motore a induzione CA convenzionale a bassi giri al minuto senza un ingranaggio di dimensioni enormi, gli ingegneri devono aumentare il numero di poli magnetici nello statore (ad esempio, portandoli a 12, 16 o 24 poli). Tuttavia, man mano che il passo polare si restringe in un motore a induzione multipolare, le perdite di flusso magnetico attraverso il traferro aumentano in modo drammatico. L’avvolgimento dello statore deve assorbire una corrente magnetizzante reattiva enorme soltanto per eccitare il nucleo del rotore, causando un crollo del fattore di potenza del motore a 0,55–0,70 e costringendo il telaio del motore a diventare fisicamente molto grande e termicamente inefficiente.
Eccitazione a multi-polare con terre rare nel motore sincrono a magneti permanenti
Un ENNENG Motore Sincrono a Magneti Permanenti è fondamentalmente adatto per applicazioni industriali a bassa velocità e alta coppia, poiché il campo magnetico del rotore è fornito da magneti permanenti ad alta energia anziché da corrente indotta nello statore:
-
Progettazione ad alto numero di poli senza penalità sul fattore di potenza: Poiché i magneti permanenti generano il flusso nel traferro indipendentemente dalla corrente di magnetizzazione dello statore, un motore sincrono a magneti permanenti ENNENG può essere realizzato con 16–60+ poli mantenendo un fattore di potenza prossimo all’unità (0,95–1,00).
-
Perdita di rame rotorica nulla in condizioni di stallo e di coppia di spunto: Fornire una coppia di spunto pari al 150–200% su un nastro trasportatore o un miscelatore caricato genera zero calore resistivo all’interno del rotore, prevenendo la smagnetizzazione termica o la frattura delle barre rotoriche.
-
Rapporto coppia/peso e densità di telaio superiori: Concentrare un’elevata densità di flusso magnetico lungo la periferia del rotore produce una coppia continua superiore del 30–50% per unità di volume del telaio rispetto ai motori asincroni equivalenti.
Vantaggi fondamentali dei sistemi motore sincrono a magneti permanenti ENNENG
Trasmissione diretta della coppia senza riduttore su alimentazioni industriali da 110 V a 690 V
Generando nativamente una massiccia forza tangenziale a basse velocità di rotazione, un motore sincrono a magneti permanenti ENNENG si accoppia direttamente a rulli industriali, tamburi e alberi di agitatori a bassa velocità, eliminando riduttori multistadio, cinghie trapezoidali e giunti idraulici. Progettati per un intervallo di tensione unificato da 110 V a 690 V, questi sistemi di azionamento sincroni riducono le perdite per attrito nei riduttori meccanici dell’8–15 % e diminuiscono il consumo di corrente sulle trasformatori di fabbrica. Oltre alle applicazioni di propulsione industriale pesante, ENNENG applica questa fisica a bassa velocità con multipoli anche ai generatori a magneti permanenti, coprendo un intervallo di potenza unificato da 5 kW a 5 MW (110 V–690 V) e alle turbine eoliche ad asse verticale da 1 kW a 10 kW, con particolare attenzione alle unità di generazione rinnovabile da 3 kW, 5 kW e 10 kW.
Conforme alle norme IEC TS 60034-30-2, IEC 60034-1 e ISO 10816
Gli azionamenti industriali pesanti a bassa velocità devono soddisfare rigorosi codici termici, di sovraccarico e di vibrazione meccanica. Ogni motore sincrono a magneti permanenti ENNENG è progettato e collaudato in conformità alla norma IEC 60034-1 per funzionamento continuo in regime S1 e per capacità di coppia di sovraccarico a breve termine, raggiungendo nel contempo l’efficienza ultra-premium IE5 secondo la norma IEC TS 60034-30-2 su tutta la gamma di punti di velocità-coppia variabile. Inoltre, l’eliminazione del gioco tra i denti degli ingranaggi e delle pulsazioni di scorrimento asincrone mantiene le vibrazioni del supporto del cuscinetto ben al di sotto dei limiti della classe I della norma ISO 10816-3, proteggendo alberi e guarnizioni delle macchine azionate da rotture per fatica.
Scenari applicativi industriali e guida alla manutenzione ingegneristica
1. Azionamenti per miscelatori Banbury in gomma, estrusori e addensatori per poltiglie
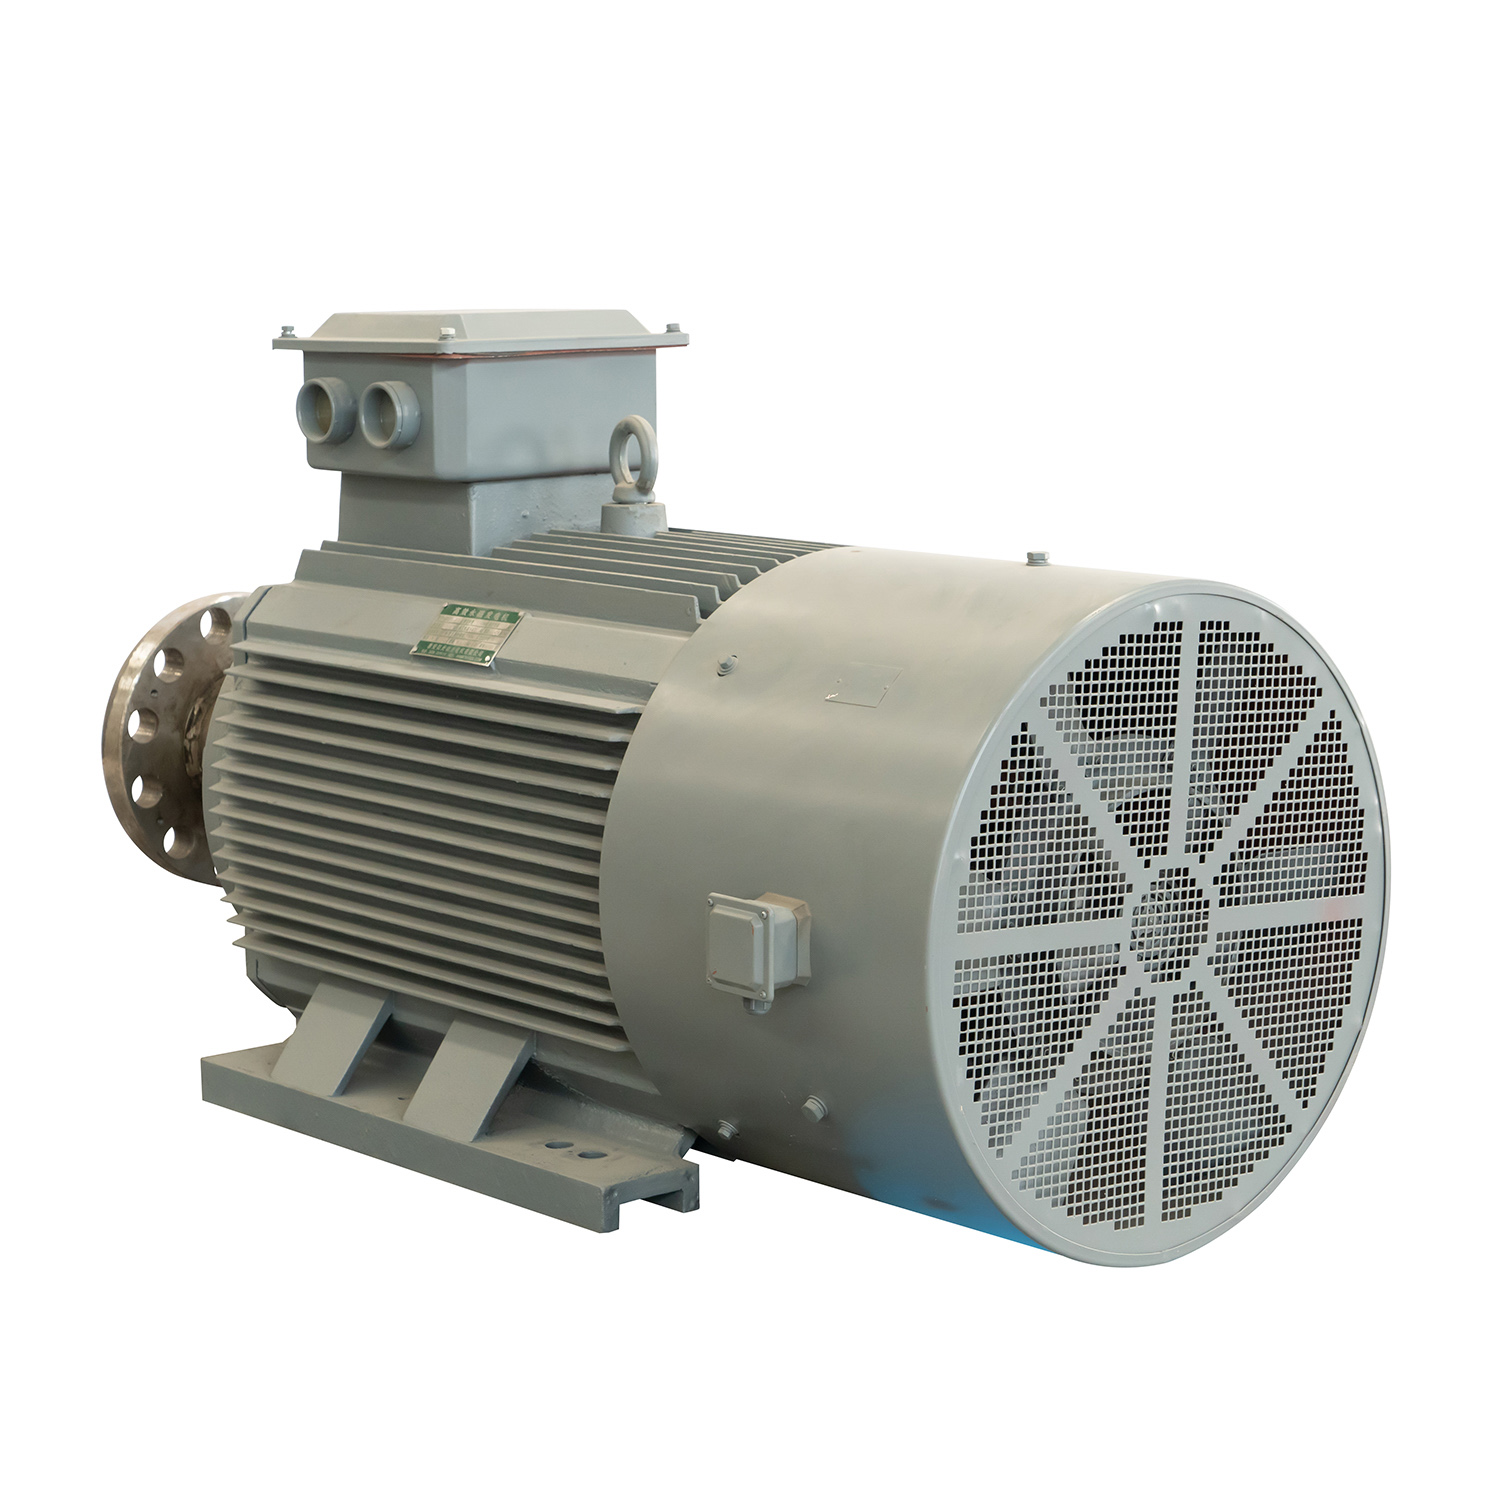
Nei miscelatori per la composizione dei pneumatici e negli addensatori per poltiglie minerali, gli improvvisi aumenti di viscosità sottopongono l’albero di trasmissione a forti picchi di coppia a basso regime. L’installazione di un motore sincrono a magneti permanenti ENNENG garantisce una risposta istantanea della coppia in controllo vettoriale chiuso, senza stallo per scorrimento del rotore né danneggiamento dei denti del riduttore.
2. Protocolli pratici di selezione, ispezione e manutenzione
Per garantire prestazioni ottimali e affidabilità pluriennale nell’applicazione di un motore sincrono a magneti permanenti a macchinari a bassa velocità e alta coppia, seguire queste linee guida ingegneristiche:
-
Specificare la coppia nominale continua (Nm) anziché soltanto i chilowatt: A basse velocità di rotazione, la potenza meccanica (kW) è modesta anche quando la coppia sull’albero (Nm) è elevatissima; dimensionare sempre il motore sincrono a magneti permanenti sulla base dei requisiti di coppia continua in funzionamento e di coppia di spunto massima.
-
Scegliere la ventilazione forzata (IC416) o il raffreddamento ad acqua (IC71W) per RPM ultra-bassi: Quando un motore ad alta coppia opera continuamente sotto i 150 RPM, specificare un ventilatore ausiliario indipendente (IC416) o una giacca statorica raffreddata ad acqua (IC71W) per garantire una dissipazione termica costante, indipendente dalla velocità dell’albero.
-
Configurare il tracciamento della posizione del rotore a bassa velocità sul VFD: Utilizzare un encoder rotativo assoluto, un resolver o un algoritmo vettoriale sensorless con iniezione ad alta frequenza sul VFD per mantenere una coppia di tenuta e di avviamento precisa al 100%+ a partire da zero RPM.
-
Verificare l’accoppiamento torsionale e il precarico dei bulloni della piastra di base: Ispezionare i dischi di contrazione ad alto momento torcente o gli accoppiamenti a flangia rigida durante le fermate programmate per confermare l’assenza di microfretting sotto inversioni cicliche di elevato momento torcente.
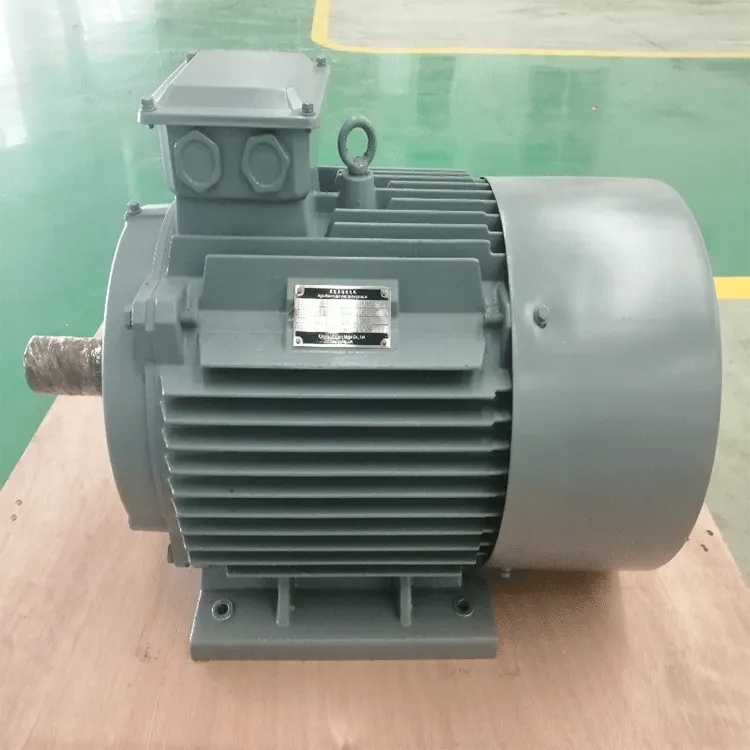
Il vantaggio della personalizzazione ENNENG
Le macchine industriali a bassa velocità e alto momento torcente raramente rispettano le dimensioni standard dei motori indicati nei cataloghi. Il team di progettazione personalizzata di ENNENG sviluppa la propria serie di motori sincroni a magneti permanenti su un’unica gamma di tensione da 110 V a 690 V, adattando il numero di poli del rotore per ottenere esattamente le velocità nominali richieste, da 10 giri/min a 600 giri/min, con geometrie a albero cavo o a montaggio su flangia, e pacchetti di raffreddamento IC416/IC71W per un’integrazione diretta nelle pesanti macchine OEM.
Contatta ENNENG oggi.
Consultare il Team di ingegneria per azionamenti ad alto momento torcente di ENNENG per valutare le vostre curve di momento torcente a bassa velocità e ricevere una proposta personalizzata per un motore sincrono a magneti permanenti.
FAQ
D: Perché un motore sincrono a magneti permanenti con più poli mantiene un fattore di potenza elevato a basse velocità, dove i motori ad induzione falliscono?
A:Quando un motore ad induzione è progettato con molti poli per il funzionamento a bassa velocità, le perdite di flusso nella zona d'aria aumentano e lo statore deve assorbire una corrente reattiva molto elevata per magnetizzare il rotore, riducendo il fattore di potenza al di sotto di 0,65. Un motore sincrono a magneti permanenti ENNENG utilizza magneti permanenti sul rotore per l'eccitazione, mantenendo un fattore di potenza compreso tra 0,95 e 1,00 anche a giri ultra-bassi.
D: Come gestisce un motore sincrono a magneti permanenti ENNENG il funzionamento continuo a coppia massima a velocità molto basse senza surriscaldarsi?
A:In un motore ad induzione convenzionale, la fornitura di coppia elevata a bassa velocità induce correnti rotoriali elevate che riscaldano rapidamente la gabbia del rotore. Poiché un motore sincrono a magneti permanenti ENNENG genera zero perdite di rame nel rotore ed è disponibile con raffreddamento forzato ad aria IC416 o con giacca a circolazione d'acqua IC71W, esso eroga in modo continuo la coppia nominale completa fino a regimi di rotazione a una sola cifra in totale sicurezza.
D: Quali intervalli di tensione e di potenza generata produce ENNENG utilizzando la tecnologia sincrona a magneti permanenti?
A:ENNENG produce la sua gamma di motori sincroni a magneti permanenti con un intervallo di tensione unificato da 110 V a 690 V, per garantire compatibilità industriale globale. Applicando lo stesso design elettromagnetico a bassa velocità e alta coppia anche alla generazione di energia, ENNENG fornisce generatori a magneti permanenti con una potenza unificata da 5 kW a 5 MW e turbine eoliche ad asse verticale da 1 kW a 10 kW (con particolare attenzione ai modelli da 3 kW, 5 kW e 10 kW).

 EN


