Виробники оригінального обладнання (OEM) — які проектують високопродуктивне промислове устаткування — постійно стикаються з викликом: забезпечити вищу точність динамічного позиціонування, швидші циклові швидкості та більшу надійність конструкції, одночасно мінімізуючи загальні габарити машини та вартість її виготовлення. У традиційній архітектурі машин — зокрема, у поворотних індексних каруселях, пресах для обробки металів, важких конвеєрах для транспортування матеріалів та екструдерах для пластику — привідна система спирається на ланцюг механічних проміжних елементів. Конструктори змушені використовувати високошвидкісні двигуни, планетарні редуктори, ремінні передачі з зубчастими ременями, шківи та гнучкі муфти. Така багатоелементна стратегія передачі вносить механічну піддатливість, накопичення похибок при збиранні та вразливість до технічного обслуговування. Переходячи до архітектури двигунів безпосереднього приводу (Direct Drive Motor), виробники обладнання можуть усунути проміжні механічні етапи й радикально спростити компоновку машини.
Механічні недоліки передачі в традиційному устаткуванні
Накопичення похибок, люфт і динамічне запізнення: коли інженери-механіки підключають електродвигун до робочого шпинделя верстата через редуктори й муфти, кожен механічний інтерфейс вносить позиційну неточність. Зубчасті передачі потребують механічного люфту, щоб працювати без заклинювання, що призводить до кутового люфту, який накопичується в багатоступінчастих редукторах. У застосуваннях з високошвидкісною індексацією або прецизійним позиціонуванням такий люфт погіршує повторювану точність і викликає коливання «полювання» під час затухання сервосистеми. Крім того, компоненти механічної передачі мають структурну крутильну пружність. За раптового прискорення або різких змін навантаження валів приводу й ременів синхронізації діють як крутильні пружини, вносячи динамічне запізнення, дзвінливі коливання та похибки позиціонування, що обмежують продуктивність виробництва.
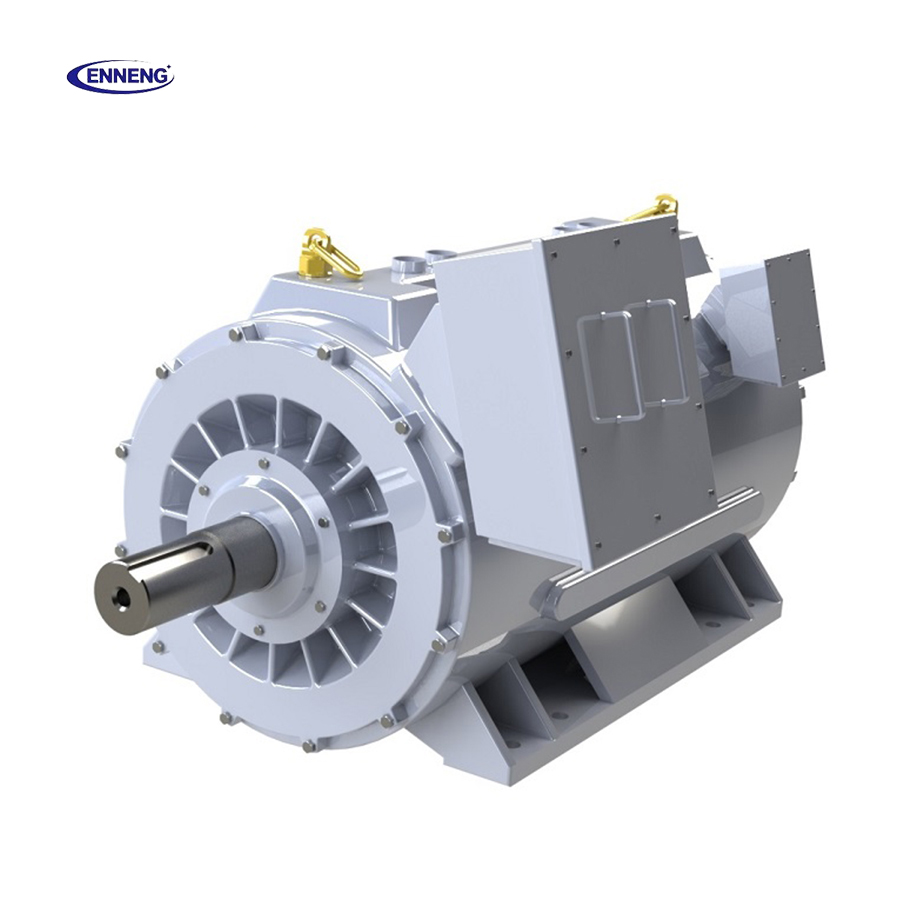
Об’ємна структура, кількість деталей та терміни поставки компонентів: обсяг простору, необхідний для традиційних трансмісій, суттєво обмежує загальне конструювання машини. Проміжні редуктори з зубчастими колесами, фланці-адаптери, кріплення для двигунів та захисні кожухи для ременів займають цінне місце на підлозі машини й збільшують загальну масу обладнання. Виробники машин повинні керувати десятками окремих артикулів, кожен із яких вимагає точного механічного оброблення, складського запасу та ручної збірки. Закупівля спеціалізованих прецизійних планетарних або черв’ячних редукторів часто пов’язана з термінами поставки понад 20 тижнів, що створює вузькі місця в ланцюзі поставок і затримує комерційні поставки машин. Щоб усунути ці інженерні та логістичні обмеження, ENNENG постачає високомоментні Прямий привід мотор рішення в діапазоні потужності від 5 кВт до 5 МВт та робочих напруг від 110 В до 690 В, що дозволяє виробникам машин безпосередньо монтувати ротори двигунів на привідні валі машин.
Механізми механічного спрощення архітектури двигунів безпосереднього приводу
Пряме з’єднання ротора та передача без люфту: двигун із прямим приводом усуває всі проміжні елементи передачі, з’єднуючи ротор двигуна безпосередньо з валом приводного агрегату. Використовуючи високощільні топології постійних магнітів, двигун із прямим приводом ENNENG забезпечує надзвичайно високий неперервний крутний момент при низьких частотах обертання, точно відповідаючи профілю швидкості–крутячого моменту, необхідному для технологічного процесу агрегату, без потреби у редукторі для зниження швидкості. Оскільки навантаження безпосередньо зафіксоване в електромагнітному полі ротора, механічний люфт зводиться до нуля. Динамічна крутна жорсткість зростає на порядок величини, що дозволяє підвищити коефіцієнти петлі сервокерування, скоротити час затухання коливань та забезпечити вищу точність динамічного контурного керування в автоматизованому обладнанні.
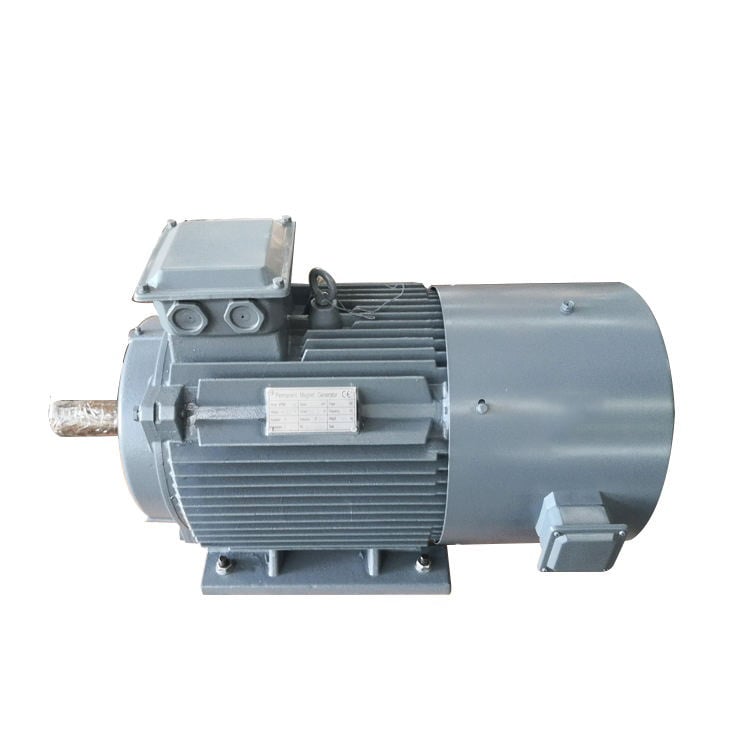
Просторова інтеграція, конструкції з порожнистим валом та об’єднання деталей: двигуни без редуктора дають можливість конструкторам-механікам перетворити електродвигун із незручного зовнішнього елемента на інтегрований структурний компонент машини. ENNENG пропонує спеціалізовані пакети двигунів без редуктора з великодіаметровими порожнистими валами, індивідуальними фланцями кріплення та вбудованими корпусами підшипників-картриджів. Двигун без редуктора з порожнистим валом дозволяє пневматичним лініям, гідравлічним трубопроводам, електричним кабелям або оптичним лазерним системам проходити прямо крізь центр осі приводу, що усуває необхідність у зовнішніх кабельних трасах і зменшує загальні габарити машини. Виробники обладнання об’єднують десятки механічних деталей у єдиний компактний двигун, скорочуючи час збірки на заводі та усуваючи процедури механічного вирівнювання.
Стандарти безпеки машин та етапи інженерного проектування для виробників обладнання
Відповідність міжнародним стандартам ISO 12100, IEC 60204-1 та ISO 1940-1: Інтеграція технології прямого приводу в промислове обладнання вимагає дотримання міжнародних стандартів безпеки та конструювання. Безпека конструкції машини відповідає принципам ISO 12100, оскільки усунення високошвидкісних обертових валів, зовнішніх ременів і незахищених зон защемлення природним чином підвищує безпеку машини для операторів. Інтеграція електричного керування відповідає стандарту IEC 60204-1 («Безпека машин — електрообладнання машин»), що забезпечує правильне відключення при перевантаженні, теплові захисні блокування та координацію аварійного зупинення. Динамічне балансування ротора відповідає класу G2.5 за стандартом ISO 1940-1, запобігаючи передачі гармонійних вібрацій від високомоментних низькошвидкісних зборок прямого приводу до чутливих основ верстатів.
Протокол спрощення чотирьохфазної системи приводу для OEM:
- Визначити динаміку навантаження та співвідношення масових інерцій: розрахувати тривалий робочий крутний момент, піковий прискорювальний крутний момент та інерцію навантаження, щоб забезпечити оптимальне співвідношення інерцій для безпосереднього приводу.
- Здійснити просторове спільне проектування в CAD: інтегрувати тривимірні моделі STEP спеціалізованого корпусу безпосереднього приводу в каркас машини, щоб оптимізувати структурну жорсткість, доступ до монтажних болтів та шляхи тепловідведення.
- Налаштувати параметри керування з орієнтацією на поле: ввести у експлуатацію частотний перетворювач із використанням електричних констант двигуна (Rs, Ld, Lq та постійна ЕРС Ke), що забезпечує високочастотні контури керування швидкістю та положенням.
- Встановити протилежні профілактичні протоколи технічного обслуговування: архітектури безпосереднього приводу усувають необхідність заміни мастила в редукторі й потребують лише періодичного контролю змащення підшипників та перевірки електричної ізоляції при 1000 В постійного струму.
Зв’язатися з нами
Спрощення архітектури передачі обладнання за допомогою технології постійних магнітів з прямим приводом дозволяє виробникам машин створювати швидші, компактніші та надійніші промислові системи. Інженерні консультанти компанії ENNENG співпрацюють із командами механічного проектування OEM-виробників — від початкового кінематичного моделювання до виготовлення прототипів та серійного виробництва. Зверніться до нашого підрозділу застосувань прямих приводів, щоб прискорити розробку машин:
-
WhatsApp:+86 18562780228
-
Електронна пошта: [email protected]
-
Телефон: +86 532 66000559
F AQ
П.: Як двигун з прямим приводом усуває механічний люфт у виробничому обладнанні?
А: Двигун з прямим приводом безпосередньо з’єднує свій ротор із шпинделем приводного верстата, не використовуючи проміжних зубчастих передач, шківів або муфт. Оскільки механічні взаємодії з зачепленням відсутні, люфт у зубчастих передачах повністю усувається. Точність позиціонування обмежена лише роздільною здатністю оптичного або магнітного зворотного зв’язку (енкодера), що забезпечує повторюваність позиціонування на рівні менше ніж одна дугова секунда.
П.: Чи вимагає усунення редуктора збільшення потужності електродвигуна?
А: Ні, двигуни з прямим приводом розроблено спеціально з високою кількістю полюсів і щільними масивами постійних магнітів для створення дуже високого неперервного крутного моменту на низьких швидкостях. Хоча фізична рама двигуна може бути більшою за раму високошвидкісного двигуна окремо, загальний фізичний розмір значно менший за сумарний об’єм високошвидкісного двигуна, корпусу кріплення, гнучкої муфти та багатоступінчастого планетарного редуктора.
Питання: Які машинні застосування найбільше виграють від спрощення передачі на рівні всієї машини?
А: Основні застосування включають поворотні індексні каруселі, поворотні столи верстатів, промислові друкарські циліндри, барабани для витягування дроту та важкі насосні установки для буринної рідини. Будь-яке обладнання, у якому механічні редуктори часто страждають від погіршення люфтів, високих витрат на технічне обслуговування або суворих обмежень щодо фізичного простору, одразу вигодає від переходу на прямий привід.

 EN


