Производители оригинального оборудования (OEM), разрабатывающие высокопроизводительные промышленные станки, постоянно сталкиваются с задачей: обеспечить более высокую точность динамического позиционирования, увеличить скорость циклов и повысить надёжность конструкции, одновременно минимизируя общий габаритный размер станка и себестоимость его изготовления. В традиционной архитектуре станков — включая поворотные индексирующие карусели, прессы для обработки металлов, конвейеры для перемещения тяжёлых грузов и экструдеры для переработки пластмасс — силовая передача основана на цепочке механических посредников. Конструкторы вынуждены использовать высокоскоростные электродвигатели, планетарные редукторы, ремни с зубчатым зацеплением, шкивы и эластичные муфты. Такой многоэлементный подход к передаче мощности порождает механическую податливость, накопление погрешностей при сборке и повышенную уязвимость к техническому обслуживанию. Переход на архитектуру двигателей прямого привода позволяет производителям оборудования полностью исключить промежуточные механические звенья и кардинально упростить компоновку станка.
Недостатки механической передачи в традиционных станках
Накопление погрешностей, люфт и динамическое запаздывание: при соединении инженерами-механиками электродвигателя с рабочим шпинделем станка через редукторы и муфты каждый механический интерфейс вносит погрешность позиционирования. Для беспрепятственной работы зубчатых передач необходим механический люфт, что приводит к угловому зазору, накапливающемуся в многоступенчатых редукторах. В задачах высокоскоростной индексации или прецизионного позиционирования такой люфт ухудшает повторяемость точности и вызывает колебания «охоты» в процессе затухания переходного процесса сервопривода. Кроме того, компоненты механической передачи обладают структурной крутильной упругостью. При резком ускорении или значительных изменениях нагрузки валы привода и ремни синхронизации действуют как крутильные пружины, вызывая динамическое запаздывание, кольцевые колебания и погрешности позиционирования, ограничивающие производительность.
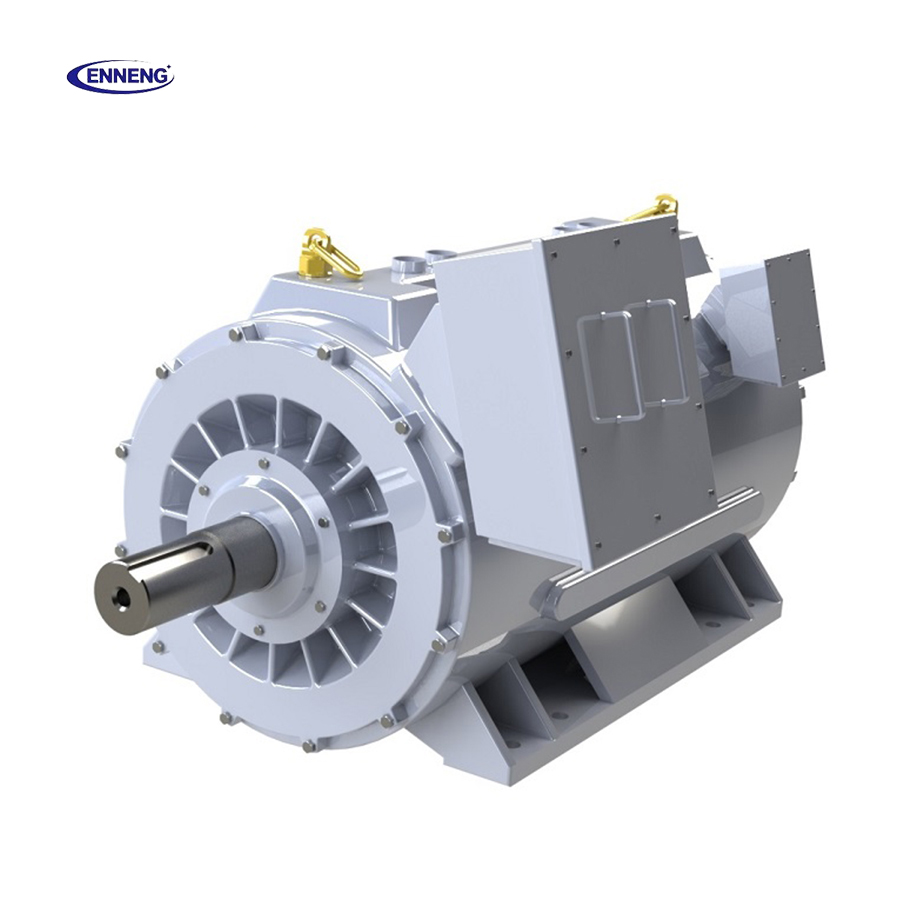
Объём конструкции, количество деталей и сроки закупки: объём пространства, требуемый традиционными трансмиссиями, создаёт серьёзные ограничения для общего проектирования машины. Промежуточные редукторы с зубчатыми передачами, переходные фланцы, кронштейны для электродвигателей и защитные кожухи ремённых передач занимают ценные площади на полу машины и увеличивают общую массу оборудования. Производителям машин приходится управлять десятками отдельных номеров деталей, каждая из которых требует точной механической обработки, хранения на складе и ручной сборки. Закупка специализированных прецизионных планетарных или червячных редукторов зачастую связана со сроками поставки свыше 20 недель, что создаёт узкие места в цепочке поставок и задерживает коммерческие поставки машин. Чтобы устранить эти инженерные и логистические ограничения, ENNENG предоставляет решения с высоким крутящим моментом Двигатель прямого привода в диапазоне мощности от 5 кВт до 5 МВт и рабочих напряжений от 110 В до 690 В, позволяя производителям машин (OEM) непосредственно монтировать роторы электродвигателей на приводные валы машин.
Механизмы механического упрощения архитектуры бесступенчатого электродвигателя
Прямое соединение ротора и передача без люфта: двигатель с прямым приводом устраняет все промежуточные элементы передачи, соединяя ротор двигателя напрямую с валом приводимого оборудования. Благодаря использованию топологий с высокой плотностью постоянных магнитов двигатель ENNENG с прямым приводом обеспечивает чрезвычайно высокий непрерывный крутящий момент при низких частотах вращения, точно соответствующий требуемому профилю скорости–крутящего момента технологического процесса без необходимости в редукторе для понижения скорости. Поскольку нагрузка напрямую связана с электромагнитным полем ротора, механический люфт сводится к нулю. Динамическая крутильная жёсткость возрастает на порядок величины, что позволяет повысить коэффициенты усиления контура сервоуправления, сократить время установления и достичь превосходной динамической точности обработки контуров в автоматизированном оборудовании.
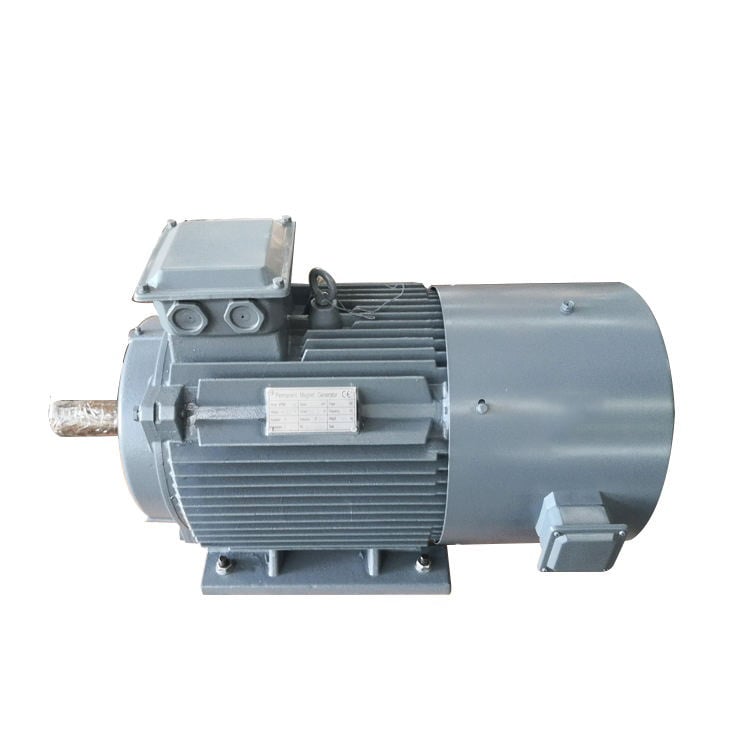
Пространственная интеграция, конструкции с полым валом и объединение компонентов: двигатели прямого привода позволяют конструкторам-механикам преобразовать электродвигатель из громоздкого внешнего элемента в интегрированный структурный компонент машины. ENNENG предлагает индивидуальные комплекты двигателей прямого привода с крупногабаритными полыми сквозными валами, специальными монтажными фланцами и встроенными корпусами подшипниковых узлов типа «картридж». Двигатель прямого привода с полым валом позволяет пропускать пневмолинии, гидравлические трубопроводы, электрические кабели или оптические лазерные компоненты непосредственно через центр оси привода, устраняя необходимость во внешних кабельных трассах и уменьшая габариты оборудования. Производители техники объединяют десятки механических деталей в один компактный двигательный узел, сокращая трудозатраты на сборку на заводе и исключая процедуры механической юстировки.
Стандарты безопасности машин и этапы инженерного проектирования для OEM
Соответствие стандартам ISO 12100, IEC 60204-1 и ISO 1940-1: интеграция технологии прямого привода в промышленные станки требует соблюдения международных стандартов безопасности и конструкции. Безопасность конструкции станка соответствует принципам стандарта ISO 12100, при этом устранение быстро вращающихся валов, внешних ремней и открытых зон защемления изначально повышает безопасность станка для операторов. Интеграция электрического управления соответствует стандарту IEC 60204-1 («Безопасность машин — электрическое оборудование машин»), обеспечивая корректное отключение при перегрузке по току, тепловую защиту с блокировками и согласованную работу аварийной остановки. Динамическое балансирование ротора соответствует классу G2.5 стандарта ISO 1940-1, предотвращая передачу гармонических вибраций от низкооборотных высокомоментных сборок прямого привода в чувствительные основания станков.
Протокол упрощения оригинального четырёхфазного силового агрегата:
- Определение динамики нагрузки и соотношений массовой инерции: расчёт непрерывного рабочего крутящего момента, пикового крутящего момента при ускорении и инерции нагрузки для обеспечения оптимального соотношения инерции при прямом приводе.
- Выполнение пространственного совместного проектирования в CAD: интеграция трёхмерных моделей STEP специализированного корпуса двигателя с прямым приводом в каркас станка для оптимизации конструкционной жёсткости, доступа к монтажным болтам и путей отвода тепла.
- Настройка параметров управления с ориентацией на поток: ввод в эксплуатацию преобразователя частоты с использованием электрических констант двигателя (Rs, Ld, Lq и постоянная противо-ЭДС Ke), что обеспечивает высокочастотные контуры регулирования скорости и положения.
- Внедрение протоколов профилактического обслуживания: архитектуры с прямым приводом исключают замену масла в редукторе и требуют лишь периодического контроля смазки подшипников и проверки электрической изоляции при напряжении 1000 В постоянного тока.
Свяжитесь с нами
Упрощение архитектуры передачи оборудования за счёт технологии прямого привода с постоянными магнитами позволяет производителям машин создавать более быстрые, компактные и надёжные промышленные системы. Инженерные консультанты компании ENNENG сотрудничают с командами механического проектирования OEM-производителей — от первоначального кинематического моделирования до изготовления прототипов и серийного производства. Свяжитесь с нашим отделом применения прямых приводов, чтобы ускорить разработку машин:
-
WhatsApp:+86 18562780228
-
Электронная почта: [email protected]
-
Телефон: +86 532 66000559
F AQ
В: Как двигатель прямого привода устраняет механический люфт в производственном оборудовании?
A:Двигатель прямого привода соединяет свой ротор напрямую с шпинделем приводимой машины, без промежуточных зубчатых колёс, шкивов или муфт. Поскольку механические сопрягаемые поверхности отсутствуют, люфт в зацеплении передач полностью устраняется. Точность позиционирования ограничена лишь разрешением оптического или магнитного энкодера обратной связи, что обеспечивает повторяемость позиционирования менее одной дуговой секунды.
В: Требуется ли увеличение номинальной мощности электродвигателя при исключении редуктора?
A:Нет, двигатели прямого привода разработаны специально с большим числом полюсов и плотными массивами постоянных магнитов для обеспечения очень высокого непрерывного крутящего момента на низких скоростях. Хотя физический корпус двигателя может быть крупнее корпуса высокоскоростного двигателя в отдельности, общий габаритный размер значительно меньше совокупного объёма высокоскоростного двигателя, крепёжного фланца-колокола, эластичной муфты и многоступенчатого планетарного редуктора.
Вопрос: Какие машины и области применения наиболее выигрывают от упрощения трансмиссии на уровне всей машины?
A:Основные области применения включают поворотные индексирующие карусели, поворотные столы станков, печатные цилиндры промышленных печатных машин, барабаны для волочения проволоки и передвижные установки тяжёлых шламовых насосов. Любое оборудование, в котором механические редукторы страдают от частого ухудшения зазора (люфта), высоких эксплуатационных затрат или чрезвычайно жёстких ограничений по физическому пространству, немедленно выигрывает от перехода на прямой привод.

 EN


