ผู้ผลิตอุปกรณ์ดั้งเดิม (OEMs) ที่ออกแบบเครื่องจักรอุตสาหกรรมประสิทธิภาพสูง ต้องเผชิญกับความท้าทายอย่างต่อเนื่อง นั่นคือ การให้ความแม่นยำในการควบคุมตำแหน่งแบบไดนามิกที่สูงขึ้น ความเร็วของรอบการทำงานที่เร็วขึ้น และความน่าเชื่อถือของโครงสร้างที่ดีขึ้น ขณะเดียวกันก็ลดพื้นที่รวมของเครื่องจักรและต้นทุนการผลิตให้น้อยที่สุด ในสถาปัตยกรรมเครื่องจักรแบบดั้งเดิม — ซึ่งรวมถึงระบบหมุนแบบดัชนี (rotary indexing carousels), เครื่องกดขึ้นรูปโลหะ (metal-forming presses), สายพานลำเลียงวัสดุหนัก (heavy material handling conveyors) และเครื่องอัดรีดพลาสติก (plastic extruders) — ระบบขับเคลื่อนอาศัยโซ่ของตัวกลางทางกล วิศวกรจำเป็นต้องใช้มอเตอร์ความเร็วสูง ทดรอบแบบเกียร์ดาวเคราะห์ (planetary gear reducers) สายพานฟัน (timing belts) ล้อเฟือง (pulleys) และข้อต่อเพลาแบบยืดหยุ่น (flexible shaft couplings) กลยุทธ์การส่งกำลังแบบหลายองค์ประกอบนี้ก่อให้เกิดความยืดหยุ่นเชิงกล ความคลาดเคลื่อนสะสมจากการประกอบ และจุดอ่อนที่อาจเกิดปัญหาในการบำรุงรักษา การเปลี่ยนผ่านไปสู่สถาปัตยกรรมมอเตอร์แบบไดร์เวกต์ (Direct Drive Motor) ช่วยให้ผู้ผลิตเครื่องจักรสามารถตัดขั้นตอนทางกลระหว่างกลางออกได้ทั้งหมด ส่งผลให้การจัดวางเครื่องจักรมีความเรียบง่ายอย่างมาก
ข้อเสียของระบบส่งกำลังเชิงกลในเครื่องจักรแบบดั้งเดิม
การสะสมความคลาดเคลื่อน การมีช่องว่างระหว่างฟันเกียร์ และการหน่วงเชิงพลศาสตร์: เมื่่วิศวกรเครื่องกลต่อมอเตอร์ไฟฟ้าเข้ากับเพลาของเครื่องจักรที่ใช้งานจริงผ่านกล่องเกียร์และข้อต่อเพลา แต่ละจุดต่อเชิงกลจะก่อให้เกิดความไม่แม่นยำในการระบุตำแหน่ง เฟืองจำเป็นต้องมีช่องว่างระหว่างฟันเพื่อป้องกันไม่ให้เกิดการติดขัดขณะทำงาน ซึ่งส่งผลให้เกิดการเลื่อนเชิงมุมที่สะสมกันไปตามระบบลดความเร็วแบบหลายขั้นตอน ในการประยุกต์ใช้งานที่ต้องหมุนเปลี่ยนตำแหน่งด้วยความเร็วสูงหรือระบุตำแหน่งอย่างแม่นยำ ช่องว่างนี้จะทำให้ความเที่ยงตรงซ้ำได้ลดลง และก่อให้เกิดการสั่นสะเทือนแบบเหวี่ยงกลับ (hunting oscillations) ขณะระบบเซอร์โวปรับตัวให้คงที่ นอกจากนี้ องค์ประกอบการส่งกำลังเชิงกลยังแสดงสมบัติยืดหยุ่นแบบบิดตัวทางโครงสร้าง อันเนื่องจากเพลาขับและสายพานเวลาภายใต้การเร่งความเร็วอย่างฉับพลันหรือการเปลี่ยนแปลงภาระงานอย่างหนัก จะทำหน้าที่เสมือนสปริงแบบบิดตัว ส่งผลให้เกิดการหน่วงเชิงพลศาสตร์ การสั่นสะเทือนแบบรินกิ้ง (ringing vibration) และความคลาดเคลื่อนตำแหน่ง ซึ่งจำกัดอัตราการผลิตโดยรวม
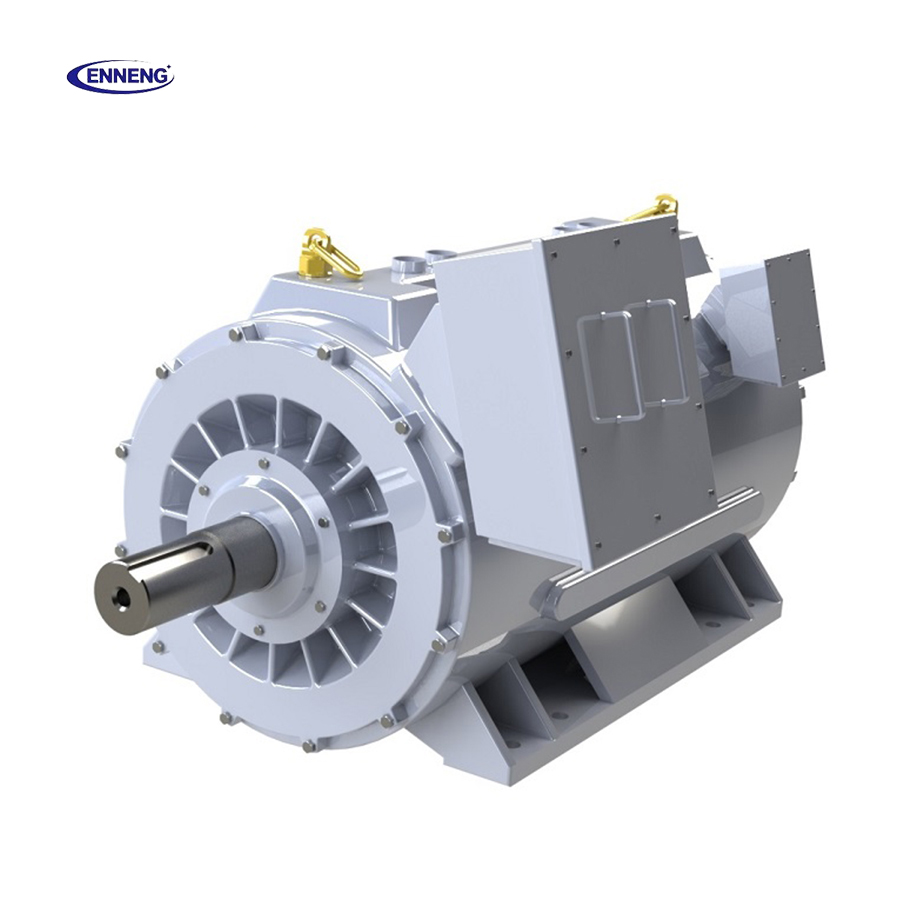
ปริมาตรเชิงโครงสร้าง จำนวนชิ้นส่วน และระยะเวลาการจัดซื้อ: ปริภูมิเชิงพื้นที่ที่ระบบขับเคลื่อนแบบดั้งเดิมต้องการนั้นก่อให้เกิดข้อจำกัดอย่างรุนแรงต่อการออกแบบเครื่องจักรโดยรวม ตัวลดความเร็วเกียร์แบบกลาง แปลนต่อเชื่อม โครงยึดมอเตอร์ และฝาครอบป้องกันสายพาน ล้วนใช้พื้นที่บนพื้นผิวเครื่องจักรอย่างมีค่าและเพิ่มน้ำหนักรวมของอุปกรณ์ทั้งหมด ผู้ผลิตเครื่องจักรจำเป็นต้องบริหารจัดการชิ้นส่วนหลายสิบรายการ แต่ละรายการต้องผ่านกระบวนการกลึงความแม่นยำ การจัดเก็บสินค้าคงคลัง และการประกอบด้วยมืออย่างละเอียด การจัดหาตัวลดความเร็วเกียร์แบบเพลเนทารีหรือเกียร์แบบเวิร์มที่มีความแม่นยำสูงมักใช้เวลาจัดซื้อเกิน 20 สัปดาห์ ส่งผลให้เกิดคอขวดในห่วงโซ่อุปทาน ซึ่งทำให้การส่งมอบเครื่องจักรเชิงพาณิชย์ล่าช้า ด้วยเหตุนี้ เพื่อแก้ไขข้อจำกัดด้านวิศวกรรมและโลจิสติกส์เหล่านี้ ENNENG จัดจำหน่ายโซลูชันมอเตอร์แบบไดร์ฟโดยตรงที่ให้แรงบิดสูง มอเตอร์ขับตรง ครอบคลุมช่วงกำลังตั้งแต่ 5 กิโลวัตต์ ถึง 5 เมกะวัตต์ และช่วงแรงดันไฟฟ้าในการทำงานตั้งแต่ 110 โวลต์ ถึง 690 โวลต์ ทำให้ผู้ผลิตเครื่องจักร (OEM) สามารถติดตั้งโรเตอร์ของมอเตอร์โดยตรงเข้ากับเพลาขับของเครื่องจักรได้
กลไกการลดความซับซ้อนเชิงกลของสถาปัตยกรรมมอเตอร์แบบไดร์ฟโดยตรง
การต่อกลับหมุนโดยตรงและระบบส่งกำลังแบบไม่มีการเลื่อนกลับ: มอเตอร์ขับเคลื่อนโดยตรง (Direct Drive Motor) ตัดองค์ประกอบการส่งกำลังระหว่างกลางทั้งหมดออก โดยเชื่อมต่อโรเตอร์ของมอเตอร์เข้ากับเพลาของเครื่องจักรที่ขับเคลื่อนโดยตรง ด้วยการใช้โครงสร้างแม่เหล็กถาวรความหนาแน่นสูง มอเตอร์ขับเคลื่อนโดยตรงของ ENNENG สามารถให้แรงบิดต่อเนื่องสูงมากในช่วงความเร็วในการหมุนต่ำ ซึ่งสอดคล้องพอดีกับลักษณะความเร็ว–แรงบิดที่กระบวนการของเครื่องจักรต้องการ โดยไม่จำเป็นต้องใช้เกียร์ลดความเร็ว เนื่องจากโหลดถูกยึดแน่นโดยตรงกับสนามแม่เหล็กไฟฟ้าของโรเตอร์ จึงทำให้การเลื่อนกลับเชิงกลเป็นศูนย์ ความแข็งแกร่งเชิงบิดแบบไดนามิกเพิ่มขึ้นเป็นสิบเท่า ส่งผลให้สามารถปรับค่ากำไรของวงจรควบคุมเซอร์โวให้สูงขึ้น ลดระยะเวลาในการหยุดนิ่งหลังการเปลี่ยนแปลง และเพิ่มความแม่นยำในการควบคุมรูปทรงแบบไดนามิกให้เหนือกว่าในเครื่องจักรอัตโนมัติ
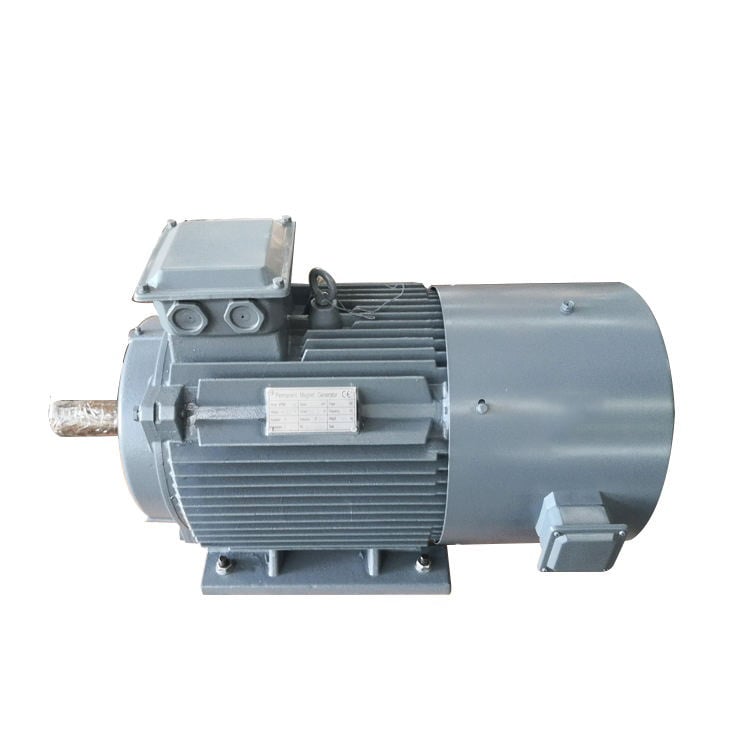
การผสานรวมเชิงพื้นที่ โครงสร้างเพลาแบบกลวง และการรวมชิ้นส่วน: มอเตอร์ขับตรงช่วยให้วิศวกรด้านเครื่องจักรสามารถเปลี่ยนแปลงมอเตอร์ไฟฟ้าจากส่วนประกอบภายนอกที่ไม่สะดวกต่อการใช้งาน ให้กลายเป็นองค์ประกอบเชิงโครงสร้างที่ผสานเข้ากับเครื่องจักรอย่างแนบเนียน บริษัท เอ็นเนง (ENNENG) นำเสนอชุดมอเตอร์ขับตรงแบบปรับแต่งเฉพาะ โดยมีเพลาแบบกลวงขนาดเส้นผ่านศูนย์กลางใหญ่ แผ่นยึดที่ออกแบบตามความต้องการของลูกค้า และที่รองรับตลับลูกปืนแบบคาร์ทริดจ์ที่ติดตั้งไว้ภายในตัวมอเตอร์แล้ว มอเตอร์ขับตรงแบบเพลากลวงช่วยให้ท่อลมอัด ท่อไฮดรอลิก สายไฟฟ้า หรือระบบออปติกเลเซอร์สามารถผ่านเข้าไปได้โดยตรงผ่านศูนย์กลางของแกนขับ ทำให้ไม่จำเป็นต้องใช้รางเดินสายภายนอก และลดพื้นที่ที่เครื่องจักรต้องใช้โดยรวม ผู้ผลิตเครื่องจักรสามารถรวมชิ้นส่วนทางกลหลายสิบชิ้นเข้าเป็นมอเตอร์ชุดเดียวที่มีขนาดกะทัดรัด ส่งผลให้ลดเวลาการประกอบในโรงงาน และไม่จำเป็นต้องจัดแนวชิ้นส่วนทางกลอีกต่อไป
มาตรฐานความปลอดภัยสำหรับเครื่องจักร และขั้นตอนการออกแบบวิศวกรรมสำหรับผู้ผลิตอุปกรณ์ดั้งเดิม
การปฏิบัติตามมาตรฐาน ISO 12100, IEC 60204-1 และ ISO 1940-1: การผสานเทคโนโลยีขับเคลื่อนโดยตรงเข้ากับเครื่องจักรอุตสาหกรรมจำเป็นต้องสอดคล้องกับมาตรฐานความปลอดภัยและมาตรฐานการผลิตระดับสากล ความปลอดภัยในการออกแบบเครื่องจักรสอดคล้องกับหลักการของ ISO 12100 โดยการกำจัดเพลาหมุนความเร็วสูง สายพานภายนอก และจุดที่อาจก่อให้เกิดการหนีบอย่างชัดเจน ซึ่งโดยธรรมชาติแล้วจะยกระดับความปลอดภัยของเครื่องจักรสำหรับผู้ปฏิบัติงาน การผสานระบบควบคุมไฟฟ้าสอดคล้องกับ IEC 60204-1 (ความปลอดภัยของเครื่องจักร – อุปกรณ์ไฟฟ้าของเครื่องจักร) เพื่อให้มั่นใจว่ามีการตัดวงจรเมื่อกระแสเกินขนาดอย่างเหมาะสม มีระบบล็อกป้องกันความร้อน และมีการประสานงานกับปุ่มหยุดฉุกเฉินอย่างถูกต้อง การทรงตัวแบบไดนามิกของโรเตอร์เป็นไปตามมาตรฐาน ISO 1940-1 ระดับ G2.5 ซึ่งช่วยป้องกันไม่ให้ชุดขับเคลื่อนโดยตรงแบบแรงบิดสูงและรอบต่ำส่งผ่านการสั่นสะเทือนแบบฮาร์โมนิกเข้าสู่ฐานเครื่องมือกลที่ไวต่อการสั่น
แนวปฏิบัติการลดความซับซ้อนของระบบขับเคลื่อนแบบสี่เฟสสำหรับผู้ผลิตอุปกรณ์ดั้งเดิม
- กำหนดพลศาสตร์ของโหลดและอัตราส่วนความเฉื่อยของมวล: คำนวณทอร์กในการทำงานอย่างต่อเนื่อง ทอร์กเร่งสูงสุด และความเฉื่อยของโหลด เพื่อให้มั่นใจว่าอัตราส่วนการจับคู่ความเฉื่อยแบบไดรฟ์โดยตรงมีความเหมาะสม
- ดำเนินการออกแบบร่วมด้วยซอฟต์แวร์ CAD แบบสามมิติ: ผสานแบบจำลอง 3D STEP ของโครงบอดี้มอเตอร์แบบไดรฟ์โดยตรงที่ออกแบบเฉพาะเข้ากับโครงแชสซีของเครื่องจักร เพื่อเพิ่มประสิทธิภาพความแข็งแรงเชิงโครงสร้าง การเข้าถึงสกรูยึดติด และเส้นทางการกระจายความร้อน
- ตั้งค่าพารามิเตอร์ของการขับเคลื่อนแบบวางแนวสนามแม่เหล็ก: ติดตั้งอุปกรณ์ควบคุมความถี่แปรผันโดยใช้ค่าคงที่ไฟฟ้าของมอเตอร์ที่ตรงกัน (Rs, Ld, Lq และค่าแรงดันไฟฟ้าเหนี่ยวนำกลับ Ke) เพื่อให้สามารถควบคุมความเร็วและตำแหน่งได้อย่างแม่นยำในแถบความถี่สูง
- จัดทำแนวทางการบำรุงรักษาเชิงป้องกัน: สถาปัตยกรรมแบบไดรฟ์โดยตรงไม่จำเป็นต้องเปลี่ยนน้ำมันเกียร์ จึงต้องตรวจสอบการหล่อลื่นแบริ่งเป็นระยะเท่านั้น รวมทั้งตรวจสอบฉนวนไฟฟ้าที่แรงดัน 1000 V DC
ติดต่อเรา
การใช้เทคโนโลยีมอเตอร์แบบไดรเวตโดยตรงที่ขับด้วยแม่เหล็กถาวรช่วยทำให้โครงสร้างระบบส่งกำลังของเครื่องจักรเรียบง่ายขึ้น ผู้ผลิตเครื่องจักรจึงสามารถออกแบบระบบอุตสาหกรรมที่มีความเร็วสูงขึ้น ขนาดเล็กลง และเชื่อถือได้มากยิ่งขึ้น ที่ปรึกษาด้านวิศวกรรมของ ENNENG ร่วมงานกับทีมออกแบบเชิงกลของผู้ผลิตอุปกรณ์ดั้งเดิม (OEM) ตั้งแต่ขั้นตอนการจำลองการเคลื่อนที่เบื้องต้น ไปจนถึงการผลิตต้นแบบและการผลิตเชิงพาณิชย์ในปริมาณมาก ติดต่อแผนกแอปพลิเคชันมอเตอร์แบบไดรเวตโดยตรงของเราเพื่อเร่งกระบวนการออกแบบเครื่องจักร:
F AQ
คำถาม: มอเตอร์แบบไดรเวตโดยตรงลดปัญหาแบคลาชทางกลในเครื่องจักรผลิตได้อย่างไร?
A:มอเตอร์แบบไดรเวตโดยตรงเชื่อมโรเตอร์เข้ากับเพลาของเครื่องจักรที่ขับโดยตรง โดยไม่ผ่านฟันเฟือง กะบะเล่ หรือข้อต่อใดๆ ทั้งสิ้น เนื่องจากไม่มีพื้นผิวสัมผัสเชิงกลที่ต้องสอดแทรกกัน จึงไม่มีปรากฏการณ์แบคลาชจากเกียร์เกิดขึ้นเลย ความแม่นยำในการกำหนดตำแหน่งขึ้นอยู่กับความละเอียดของเอนโค้เดอร์สำหรับตรวจจับตำแหน่งแบบแสงหรือแม่เหล็กเท่านั้น ซึ่งสามารถให้ค่าความซ้ำซ้อนของการระบุตำแหน่งได้ต่ำกว่าหนึ่งอาร์คเซคันด์
คำถาม: การตัดเกียร์ออกจะทำให้ต้องเลือกมอเตอร์ไฟฟ้าที่มีขนาดใหญ่เกินความจำเป็นหรือไม่?
A:ไม่ โมเตอร์แบบไดรเวตโดยตรงถูกออกแบบมาโดยเฉพาะด้วยจำนวนขั้วสูงและอาร์เรย์แม่เหล็กถาวรที่มีความหนาแน่นสูง เพื่อผลิตทอร์กต่อเนื่องสูงมากที่ความเร็วต่ำ แม้ว่าโครงสร้างภายนอกของมอเตอร์อาจใหญ่กว่ามอเตอร์ความเร็วสูงเพียงตัวเดียว แต่พื้นที่รวมทั้งหมดกลับเล็กลงอย่างมากเมื่อเทียบกับมอเตอร์ความเร็วสูง บอดี้ยึดติด ข้อต่อแบบยืดหยุ่น และเกียร์แบบดาวเคราะห์หลายขั้นตอนที่ต้องใช้ร่วมกัน
คำถาม: แอปพลิเคชันประเภทใดที่ได้รับประโยชน์สูงสุดจากการลดความซับซ้อนของระบบส่งกำลังแบบครบวงจร
A:แอปพลิเคชันหลัก ได้แก่ แท่นหมุนแบบดัชนีแบบหมุนรอบ (rotary indexing carousels), แท่นหมุนสำหรับเครื่องจักรกล (machine tool rotary tables), ลูกกลิ้งพิมพ์อุตสาหกรรม (industrial printing cylinders), เครื่องดึงลวด (wire drawing capstans) และแท่นปั๊มสารแขวนลอยหนัก (heavy slurry pump skids) อุปกรณ์ทุกชนิดที่ใช้กล่องเกียร์แบบกลไกแล้วประสบปัญหาการสูญเสียความแม่นยำจากแบ็กแลช (backlash degradation) บ่อยครั้ง ค่าใช้จ่ายในการบำรุงรักษาสูง หรือมีข้อจำกัดด้านพื้นที่ติดตั้งอย่างรุนแรง จะได้รับประโยชน์ทันทีจากการเปลี่ยนไปใช้ระบบไดรเวตโดยตรง

 EN


