
what-commissioning-guidelines-should-follow-for-textile-machinery-pm-motor-after-field-installation-work, what-commissioning-guidelines-should-follow-for-textile-machinery-pm-motor-after-field-installation-work, /blog
EN

2026/10/09
高速繊維生産環境では、数千本の紡錘にわたる極めて高い回転精度、熱的安定性、および同期制御が求められます。連続式リング紡績機を採用した大規模コンパクト糸紡績工場において、キャリブレーションされていないモーター設置により、複数の紡績バンクで著しい回転速度変動および周期的なモーターストール保護動作が発生しました。品質検査の結果、広範な糸切れと不均一な糸番手偏差が直ちに確認され、複数の生産ロットが全廃処分となりました。技術分析の結果、根本原因はインバータの自動チューニング不良、フィードバック配線のシールド未実施、およびモーター設置時の機械的「ソフトフット」(脚部の不完全接触)であることが特定されました。高性能 紡績機械用PMモーター の立ち上げには、電気的・機械的・動的チューニングに関する標準化された手順を厳密に遵守し、生産工程全体の完璧な同期を実現する必要があります。
|
立ち上げパラメータ |
非最適設定 |
生産不良 |
是正対応手順 |
|
インバータ電流ループゲイン |
遅いPI応答 |
動的な糸張力の変動 |
高速ダイナミックループ自動チューニング |
|
リゾルバ/エンコーダ オフセット |
角度オフセット誤差(5度を超える場合) |
高トルクリップル、音響チャッター |
磁極ゼロ角度の同定 |
|
ベースプレートの共面性 |
ソフトフット変形(0.05 mmを超える場合) |
フレーム振動が高まりトリップする現象 |
高精度ステンレス鋼シム |
|
熱制限パラメータ |
センサ種別のマッピングが正しくありません |
誤った熱過負荷トリップ |
キャリブレーション済みPT100/PTCセンサのスケーリング |
引き揃え・テキスタイル加工機、円編機、連続紡績機などの現代的な繊維機械では、糸の伸長ムラを防ぐために、正確な速度制御が不可欠です。標準の誘導電動機は動的滑りを伴うため、糸巻き径の増加や機械的摩擦の変動に応じて回転速度が変動します。繊維機械用PMモータへアップグレードすれば、永久磁石同期技術によりロータの滑りが完全に解消され、シャフトの回転がインバータ出力周波数と直接同期されます。ただし、この高精度な同期を実現するには、厳密な起動調整手順が不可欠です。
多軸紡績機械では、数十台のモーターが機械的に完全に同期して加速・定速運転・減速を行う必要があります。ローラーと巻取りスピンドルの回転速度にわずかでもずれが生じると、瞬時に糸の絡まりや断線が発生します。 紡績機械用PMモーター スリップのない真の同期速度制御を実現し、各軸の回転速度を個々のスピンドルにおける摩擦のばらつきに関わらず常に同一に保ちます。現場エンジニアは、インバーターのマスターフォローサイクル同期バスがマイクロ秒単位のタイミングで確実に通信していることを確認しなければなりません。
紡績工場の作業環境は高温であり、大量の浮遊繊維(フライリンツ)や可燃性の綿埃が発生します。冷却用の通気路が詰まると、電動機は急速に過熱する恐れがあります。そのため、特別に設計された 紡績機械用PMモーター 設計は、通気孔のない密閉形(TENV)または完全密閉ファン冷却形(TEFC)の筐体を採用しており、詰まりにくい表面形状を備えています。据付時のチェック手順では、空気の流れがスムーズであることを確認し、ドライブコントローラ内部の温度センサのトリップ値も検証する必要があります。
紡績機械では、ボビンが満載状態のときに始動慣性が非常に大きくなります。このような高慣性スピンドルバンクを、ドライブの始動アルゴリズムが適切に調整されていない状態で加速しようとすると、インバータの過電流保護が作動したり、糸が切れることがあります。ENNENG社の紡績機械用PMモーターとスマートドライブを組み合わせることで、過大な突入電流を抑えつつ高い始動トルクを発生させ、ゼロ速から最高速度まで安定した糸張力制御を実現します。
完璧な糸の品質を実現するには、極めて滑らかな回転性能と連続的な熱的安定性を実現するモータードライブ技術が必要です。ENNENG社は、厳しい要求が求められる紡績機械向けに特化して開発された高精度永久磁石同期モーターを製造しています。生産ラインにENNENG社製モーターを導入することで、15~35%の省エネルギー効果が得られるとともに、絶対的な速度同期が保証されます。 紡績機械用PMモーター 生産ラインにENNENG社製モーターを導入することで、15~35%の省エネルギー効果が得られるとともに、絶対的な速度同期が保証されます。
|
技術的パラメータ |
標準的な非同期駆動 |
ENNENG テキスタイル機械用PMモーター |
|
回転速度スリップ |
2~5%(動的スリップ) |
ゼロスリップ(0%) |
|
統一された動作電圧範囲 |
380V~440V(固定式) |
110V~690V対応(多様な電源環境に対応) |
|
全出力能力マトリクス |
小型フレーム(セグメント化) |
5kW~5MW統一プラットフォーム |
|
運転時の温度上昇 |
クラスB(80K) |
60K未満 |
ENNENGが提供する統合製造マトリクスは、5kWから5MWまでの広範な出力範囲と、110Vから690Vにわたる多様な電圧対応能力を備えています。内部温度上昇を60K未満に抑えることで、巻線の絶縁性能を保護し、局所的な過熱による合成繊維の溶融を防ぎます。
電動機内部のトルク脈動は、微小な回転速度変動を引き起こし、編地に目立つ「バリー(barree)」欠陥を生じさせます。ENNENGのテキスタイル用モーターでは、独自のステータ槽スカイユイング設計および最適化された磁石アール形状を採用し、コギングトルクを定格トルクの0.5%未満まで低減しています。この滑らかな電磁トルク出力により、繊細な紡糸工程においても均一な糸張力を確保します。
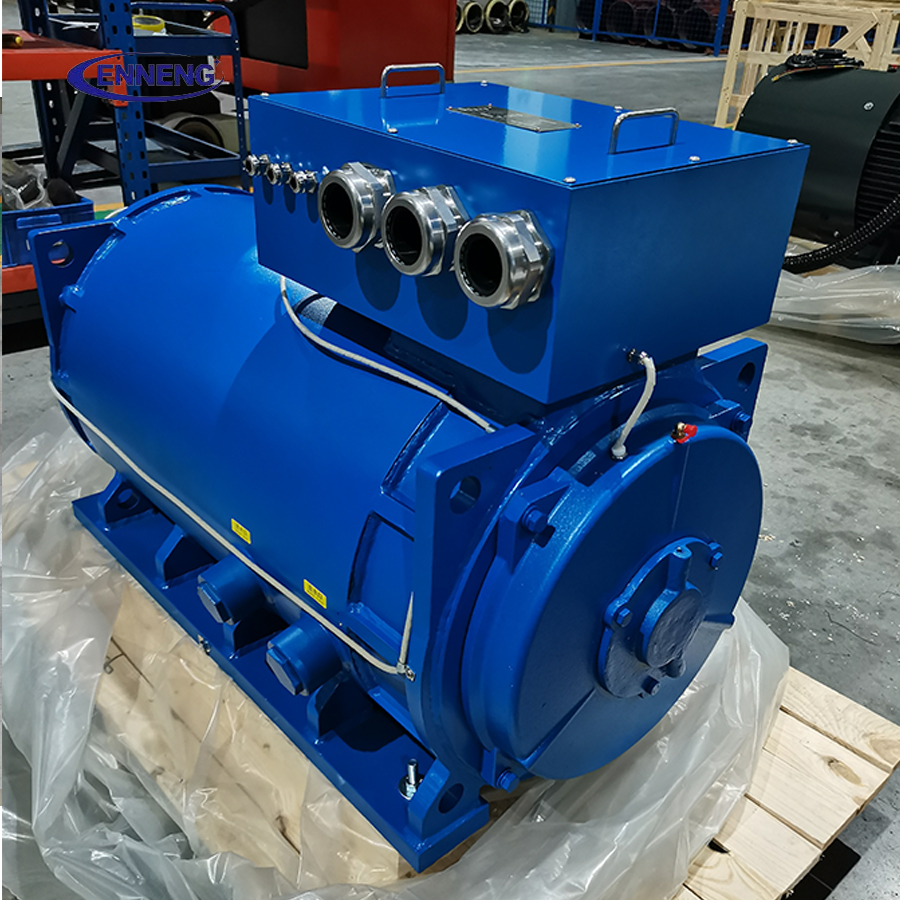
織機は、複数のモーター駆動ローラーをコンパクトな構造フレーム内に集約して配置します。ENNENGの永久磁石同期モーターは、非常に高いトルクと電力密度を実現し、従来の誘導電動機と比べて設置面積を30%小さくできます。この小型設計により、コンパクトな紡績機や引き撚機への改造工事が容易になります。
織機の電気設備の設置および試運転には、厳格な国際産業規格への適合が求められます。機械の電気的安全性および制御アーキテクチャは、産業用機械の電気設備に関するIEC 60204-1規格を満たす必要があります。この規格では、非常停止の分類や導体の保護なども定められています。
据え付け後の回転振動の検証は、ISO 10816-3 ゾーンAのガイドラインに従い、振動速度が1.4 mm/s RMS以下であることを確認しなければなりません。電動機の熱定格および効率試験は、IEC 60034-1およびIEC 60034-2-1に準拠する必要があります。さらに、繊維加工施設には可燃性の綿埃(フライ・ファイバー)が存在するため、電気機器の筐体およびケーブル導入口は、NFPA 654およびNFPA 70のクラスII、ディビジョン1またはディビジョン2(可燃性粉塵安全基準)に適合しなければなりません。密閉型の 紡績機械用PMモーター iP55、IP65、またはIP66規格に適合する機器を採用することで、粉塵の堆積による内部電気アークや閃光火災を防止できます。
高精度かつ信頼性の高い繊維加工作業を確実に実現するため、機械的な取付作業完了後に、この体系的な立ち上げ手順に従ってください。
電源投入前に、フィーラーゲージを用いてモーターのマウント脚を点検し、ソフトフットが0.03 mmを超えないことを確認します。レーザー測定器でシャフトのアライメントを確認し、角度誤差および平行誤差がともに0.05 mm未満であることを保証します。1000 V DCメガオーム計を用いて、ステータの相間および対地絶縁抵抗を測定し、その値が100 MΩを超えることを確認します。
モーターの銘板記載値(定格電圧、定格周波数、極対数、逆起電力定数)を正確に可変周波数ドライブに設定します。インバータの静的自動調整手順を実行し、ステータ巻線抵抗およびd軸・q軸インダクタンスを測定します。ロータリーエンコーダまたはレゾルバを備えたモーターでは、磁極角同定(ゼロ位置オフセット補正)を行い、滑らかでリップルのないトルク発生を確保します。
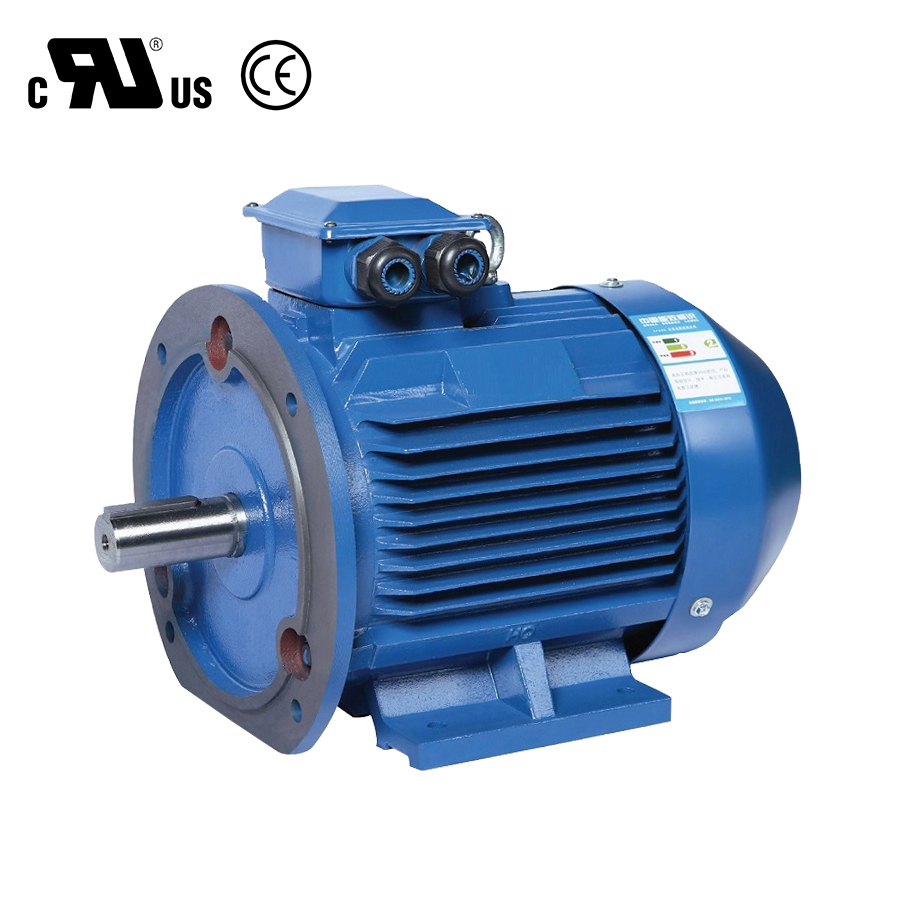
「 紡績機械用PMモーター 低速(100 rpm)でモータを脱着し、回転方向が正しいことを確認します。その後、徐々に回転速度を最大運転周波数まで上げながら、各軸の運転電流および機械的振動を監視します。最後に、モータを織機に接続し、フルヤーンパッケージ負荷下で電流ループの比例積分(PI)ゲインを調整・補正したうえで、連続4時間の生産運転後の温度上昇が設計仕様範囲内に収まることを検証します。
技術図面および織機用ドライブ仕様書をご確認になるには、以下のサイトをご覧ください。 ENNENG 製品カタログ をご参照いただき、 ENNENG 織機用ドライブ技術部 .
織機用モータの立ち上げ手順やドライブパラメータ調整に関する技術サポートが必要な場合は、ENNENGまでお問い合わせください。
Q:織機用永久磁石モータの立ち上げ時に、磁極角度の同定がなぜ不可欠なのですか?
A可変周波数駆動装置は、フィールド指向ベクトル制御を用いて、ロータの磁界に対して電気的角度で正確に90度ずれた位置に電流を印加します。エンコーダまたはレゾルバのゼロ位置オフセットがずれている場合、駆動装置は軸方向から外れた電流を注入し、過大な電流流入、著しいトルクリップル、およびモーターの過熱を引き起こします。正確な極角キャリブレーションにより、アンペアあたり最大トルクと滑らかな糸送りが保証されます。
Q: 紡績用モーターに可燃性の飛散繊維(フライリンツ)が付着・堆積するのを、技術者はどのように防いでいますか?
A専用の紡績用モーターは、フライリンツが引っかかりやすい外部冷却フィンを備えない、表面が滑らかで完全密閉非通風型(TENV)または滑らかな外装ファン冷却型(TEFC)の構造を採用しています。据付時の定期点検手順では、乾燥圧縮空気による定期的な清掃を実施し、モーター表面温度がNFPA 654規準で定められた粉塵発火温度限界を十分に下回っていることを確認する必要があります。
Q: 紡績機の加速運転中に急激な過電流トリップが発生する原因は何ですか?
A加速時の急激な過電流トリップは、通常、インバータの加速プロファイルが不適切に調整されているか、慣性比の設定が誤っていることに起因します。ドライブの加速率が、負荷をかけた回転体の機械的性能を上回ると、モーターがピーク飽和電流を引き込みます。加速ラップタイムを数秒延長するか、速度制御器の積分ゲインを上げることで、この問題は解消されます。


 EN