
 EN

एक कन्वेयर क्षण भर के लिए अटक जाता है, एक पंप में दबाव में तेज़ी से वृद्धि होती है, या एक मिक्सर को अपेक्षित से अधिक घने बैच का सामना करना पड़ता है। प्रत्येक स्थिति में, चालित उपकरण गति में कोई स्पष्ट गिरावट होने से पहले अधिक टॉर्क की माँग करता है। ए पीएम सिंक्रनस मोटर इस प्रकार की घटना के प्रति अच्छी तरह से प्रतिक्रिया कर सकता है, लेकिन व्यावहारिक कारण ‘स्थायी चुंबक इसे मज़बूत बनाते हैं’ से अधिक सटीक है। यह प्रतिक्रिया रोटर, इन्वर्टर, नियंत्रण लूप, यांत्रिक ट्रेन और तापीय ड्यूटी साइकिल के अंतर्क्रिया से उत्पन्न होती है।
प्लांट इंजीनियरों के लिए, यह अंतर महत्वपूर्ण है। सही रूप से निर्दिष्ट पीएम सिंक्रोनस मोटर और ड्राइव टॉर्क को तेज़ी से और भरोसेमंद ढंग से बहाल कर सकते हैं; जबकि एक छोटे आकार का इन्वर्टर, कमज़ोर डीसी बस, खराब ट्यून किया गया नियंत्रक, या अनुपयुक्त गियरबॉक्स अभी भी उसी लोड झटके को ट्रिप में बदल सकते हैं। अतः उपयोगी प्रश्न यह नहीं है कि क्या पीएम सिंक्रोनस मोटर हर अतिभार को सहन कर सकता है। बल्कि यह है कि क्या पूरा ड्राइव प्रणाली वास्तविक प्रक्रिया के लिए पर्याप्त अस्थायी टॉर्क, धारा सीमा, शीतलन पुनर्प्राप्ति और सुरक्षा समन्वय प्रदान कर सकती है।
एक पीएम सिंक्रोनस मोटर लोड स्टेप के प्रति तेज़ी से क्यों प्रतिक्रिया करती है
पीएम सिंक्रोनस मोटर में, स्थायी चुंबक रोटर के फ्लक्स को स्थापित करते हैं, जिसके लिए अन्य कई सिंक्रोनस डिज़ाइनों द्वारा उपयोग किया जाने वाला रोटर उत्तेजना धारा की आवश्यकता नहीं होती। वेक्टर नियंत्रण के साथ, परिवर्तनशील-आवृत्ति ड्राइव टॉर्क-उत्पादन करने वाले धारा घटक को फ्लक्स-संबंधित घटक से स्वतंत्र रूप से नियंत्रित करती है। जब भार बढ़ता है, तो ड्राइव तुरंत अधिक टॉर्क धारा का आदेश दे सकती है, बशर्ते वह इन्वर्टर और मोटर की सीमाओं के भीतर बनी रहे। यह प्रत्यक्ष नियंत्रण पीएम सिंक्रोनस मोटर के तीव्र रूप से बदलते औद्योगिक कार्यों में प्रभावी होने का मुख्य कारण है।
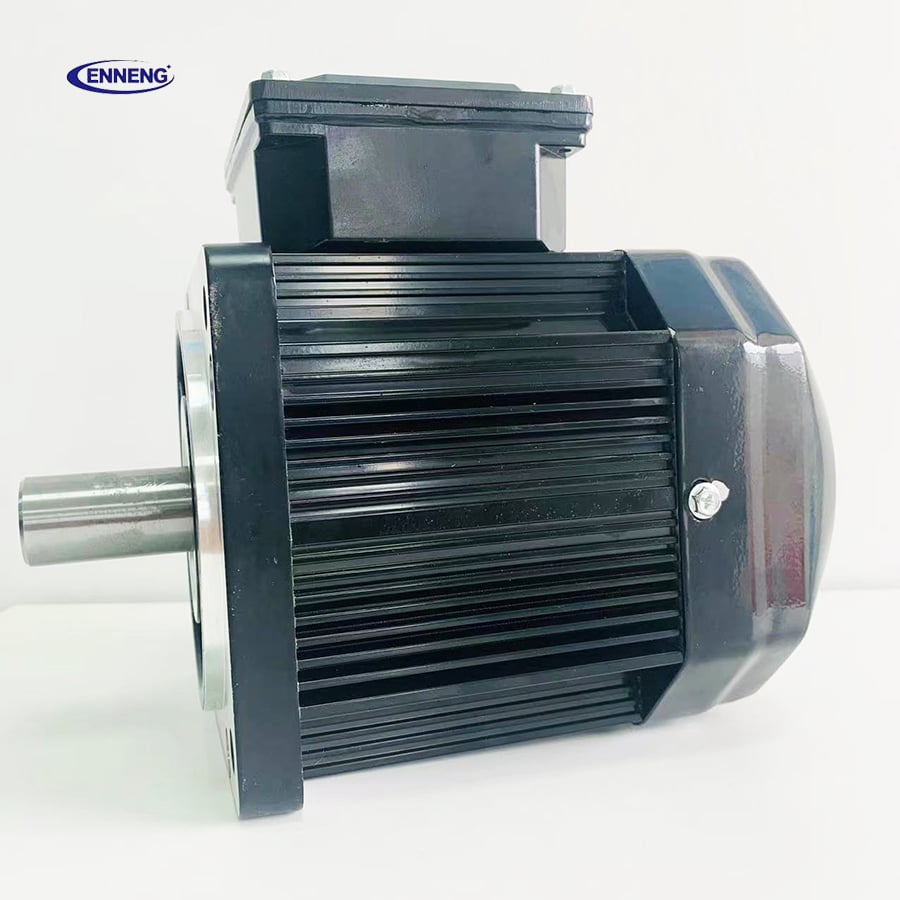
रोटर का डिज़ाइन भी सहायता करता है। कई पीएम सिंक्रोनस मोटर डिज़ाइन उच्च टॉर्क घनत्व और अनुकूल टॉर्क-से-जड़त्व अनुपात प्रदान करते हैं। कम घूर्णन जड़त्व स्वयं टॉर्क उत्पन्न नहीं करता, लेकिन एक बार विद्युत चुंबकीय टॉर्क उपलब्ध होने पर गति सुधार को अधिक प्रतिक्रियाशील बना सकता है। एक पैकेजिंग लाइन या चक्रीय पंप अनुप्रयोग में, यह विक्षोभ के बाद निर्धारित गति से नीचे बिताए गए समय को कम कर सकता है।
यहाँ एक महत्वपूर्ण सुधार है: तीव्र टॉर्क प्रतिक्रिया असीमित अतिभार क्षमता के समान नहीं है। पीएम सिंक्रोनस मोटर को एक ड्राइव के साथ जोड़ा जाना चाहिए जिसकी शिखर-धारा रेटिंग, नियंत्रण बैंडविड्थ, डीसी-बस क्षमता और सुरक्षा सेटिंग्स घटना के अनुकूल हों। यदि इनमें से कोई भी प्रतिबंध पहले प्राप्त हो जाता है, तो प्रणाली टॉर्क को सीमित कर देगी या ट्रिप कर जाएगी, भले ही मोटर स्वयं अधिक क्षमता रखती हो।
वास्तव में अचानक भार वृद्धि का प्रतिरोध करता है
१. बंद-लूप टॉर्क नियंत्रण
आधुनिक पीएम सिंक्रोनस मोटर ड्राइव धारा प्रतिक्रिया और रोटर-स्थिति की जानकारी का उपयोग करके टॉर्क आदेश की गणना करती है। अचानक भार वृद्धि के दौरान, नियंत्रक गति या टॉर्क त्रुटि का पता लगाता है और अपनी अनुमत सीमा के भीतर धारा बढ़ा देता है। उत्तम ट्यूनिंग प्रतिक्रिया को धीमा, दोलनशील या अत्यधिक आक्रामक नहीं बनने देती है। पीएम सिंक्रोनस मोटर के लिए, जो बार-बार भार परिवर्तन के साथ संचालित होती है, कमीशनिंग के दौरान प्रतिक्रिया की जाँच वास्तविक मशीन के साथ की जानी चाहिए—केवल अनलोडेड शाफ्ट के साथ नहीं।
२. उपयोग में लाये जा सकने वाली इन्वर्टर धारा शीर्ष भाग
इन्वर्टर अतिरिक्त टॉर्क उत्पन्न करने के लिए छोटी अवधि की धारा की आपूर्ति करता है। किसी पीएम सिंक्रोनस मोटर का नामपट्ट (नेमप्लेट) इन्वर्टर के ओवरलोड वक्र के स्थान पर उपयोग नहीं किया जा सकता है। पूछें कि क्या ड्राइव मापी गई चोटी अवधि और दोहराव दर के लिए आवश्यक धारा प्रदान कर सकती है, और क्या ऊपर की ओर की आपूर्ति प्रतिबाधा या कमज़ोर डीसी बस उस सीमा को कम कर देगी। यह जाँच विशेष रूप से तब महत्वपूर्ण है जब कई ड्राइव एक साथ त्वरित हो रही हों या जब पुनर्जनित घटनाएँ डीसी लिंक को विचलित कर रही हों।
३. रोटर की स्थिति और गति स्थिरता
चूँकि पीएम सिंक्रोनस मोटर अपने निर्दिष्ट विद्युत क्षेत्र के साथ सिंक्रोनस रूप से चलती है, इसलिए टॉर्क अस्थिरता के दौरान सटीक प्रतिक्रिया और स्थिर नियंत्रण अत्यंत महत्वपूर्ण हैं। यदि नियंत्रक रोटर की स्थिति के विश्वसनीय आँकड़ों को खो देता है या गति पर अपनी वोल्टेज सीमा तक पहुँच जाता है, तो टॉर्क उत्पादन कमज़ोर हो सकता है। अतः सेंसर चयन, एन्कोडर वायरिंग, फील्ड-वीकनिंग सेटिंग्स और पैरामीटर पहचान, सर्ज-लोड प्रतिरोध का हिस्सा हैं—ये केवल छोटे शुरुआती विवरण नहीं हैं।
४. मोटर शाफ्ट के पार यांत्रिक दृढ़ता
एक पीएम सिंक्रोनस मोटर अपेक्षित टॉर्क उत्पन्न कर सकती है, जबकि कपलिंग, बेल्ट, गियरबॉक्स या चालित मशीन उसे दुर्बल रूप से अवशोषित करती है। बैकलैश, लचीली शाफ्ट, ढीली माउंटिंग या अनुनाद एक लोड स्टेप को कंपन में और दोहराए गए टॉर्क दोलन में बदल सकते हैं। व्यवहार में, माउंटिंग या ट्रांसमिशन अनुपालन से उत्पन्न कंपन को अक्सर मोटर की सीमा के रूप में गलती से पहचाना जाता है। मोटर के आकार को बदलने से पहले पूरे घूर्णन प्रणाली की जाँच करें।
दोहराए गए झटके एक ऊष्मीय-कार्य दायित्व संबंधी प्रश्न हैं
एक अकेली छोटी घटना और एक दोहराए गए उत्पादन चक्र समकक्ष नहीं हैं। तांबे की हानि धारा के साथ बढ़ती है, इसलिए दोहराए गए उच्च-टॉर्क अनुरोध गर्मी को जमा कर सकते हैं, भले ही एक पीएम सिंक्रनस मोटर एकल अलग परीक्षण के दौरान ट्रिप न करे। आईईसी 60034-1 कार्य वर्गीकरण मूल इंजीनियरिंग सिद्धांत को मजबूत करते हैं: उपयुक्तता का आकलन वास्तविक कार्य चक्र के आधार पर किया जाता है, केवल नामपट्टिका पर दिए गए निरंतर बिंदु के आधार पर नहीं।
पीएम सिंक्रोनस मोटर के लिए, सर्ज के परिमाण, अवधि, प्रति घंटा घटनाओं की संख्या, वातावरण का तापमान, घटना के दौरान गति और पुनर्प्राप्ति समय के बारे में दस्तावेज़ तैयार करें। फिर वाइंडिंग के तापमान, इन्वर्टर के तापमान, कूलिंग वायु प्रवाह और अनुमेय बेयरिंग तथा गियरबॉक्स भार की पुष्टि करें। एन्क्लोज़र और कूलिंग का भी महत्व है। एक गर्म, संवृत कैबिनेट क्षेत्र में स्थापित मोटर की तुलना में एक स्वच्छ, वेंटिलेटेड परीक्षण फर्श पर स्थापित समान पीएम सिंक्रोनस मोटर की ऊष्मीय पुनर्प्राप्ति अधिक हो सकती है।
जहाँ स्थायी चुंबक मोटर (पीएमएसएम) के चयन में गलती हो सकती है
एक स्थायी चुंबक मोटर (पीएमएसएम) को अक्सर दक्षता और नियंत्रणीयता के कारण चुना जाता है, लेकिन एक अचानक भार विशिष्टता की शुरुआत प्रक्रिया भार वक्र से करनी चाहिए। केवल नामांकित किलोवाट के आधार पर चयन न करें। जब नियंत्रण प्रणाली को अस्थायी मांग के लिए डिज़ाइन किया गया हो, तो एक पीएम सिंक्रोनस मोटर चर-गति वाले पंप, पंखा, एक्सट्रूडर, मिक्सर, हॉइस्ट या कन्वेयर के लिए एक उत्कृष्ट विकल्प हो सकती है। हालाँकि, अनुप्रयोग के लिए विकल्प में अलग गियर अनुपात, बड़ा ड्राइव, मज़बूत यांत्रिक ट्रांसमिशन या संशोधित त्वरण प्रोफ़ाइल की आवश्यकता हो सकती है।
प्रक्रिया अवरोध को सामान्य अतिभार से अलग करें। एक पीएम सिंक्रोनस मोटर को नियंत्रित अल्पकालिक टॉर्क प्रदान करने के लिए कॉन्फ़िगर किया जा सकता है, लेकिन जब अवरोध जारी रहता है तो सुरक्षा सीमाएँ फिर भी ऊर्जा को सुरक्षित रूप से हटा देनी चाहिए। सुरक्षा को एक झंझट के रूप में मानना और उसे बाईपास करना विश्वसनीयता की कोई रणनीति नहीं है।
पीएम सिंक्रोनस मोटर के लिए एक व्यावहारिक विनिर्देशन जाँच सूची
- भार-टॉर्क प्रोफ़ाइल को मापें, जिसमें सबसे खराब स्थिति के कदम-परिवर्तन और उनकी आवृत्ति शामिल हों।
- पीएम सिंक्रोनस मोटर और इन्वर्टर को एक पैकेज के रूप में विनिर्दिष्ट करें, जिसमें अल्पकालिक धारा क्षमता भी शामिल हो।
- वास्तविक परिचालन गति पर टॉर्क उपलब्धता की पुष्टि करें, जिसमें कोई भी फ़ील्ड-वीकनिंग रेंज भी शामिल हो।
- अस्थायी टॉर्क और कंपन के लिए कपलिंग, गियरबॉक्स, शाफ्ट, बेल्ट और माउंटिंग की दृढ़ता की जाँच करें।
- वास्तविक ड्यूटी साइकिल और वातावरणीय परिस्थितियों के आधार पर शीतलन और तापमान वृद्धि की पुष्टि करें।
- पूर्ण मशीन पर धारा सीमाओं को शुरू करना, गति-लूप ट्यूनिंग, स्टॉल सुरक्षा और दोष पुनर्प्राप्ति की जाँच करें।
एनएनएनजी कस्टमाइज़ेशन लाभ
कोई भी दो औद्योगिक सुविधाएँ अपनी स्थानिक या यांत्रिक सीमाओं में समान नहीं होती हैं। एनएनएनजी इसलिए अलग खड़ा होता है क्योंकि हम केवल तैयार-के-उपयोग के सूचीबद्ध उत्पाद ही नहीं आपूर्ति करते; हम आपके विशिष्ट अनुप्रयोग के लिए एक अनुकूलित स्थायी चुंबक मोटर की आपूर्ति में विशेषज्ञता रखते हैं। डिलीवर करना विशेष रूप से निर्मित स्थायी चुंबक मोटर आपके विशिष्ट अनुप्रयोग के लिए अनुकूलित।
हमारे शीर्ष अनुसंधान एवं विकास टीम द्वारा समर्थित, जिसमें राष्ट्रीय दुर्लभ मृदा स्थायी चुंबक इंजीनियरिंग केंद्र के इंजीनियर शामिल हैं, और दर्जनों पेटेंटों के समर्थन से, हम आपके मौजूदा इंफ्रास्ट्रक्चर के अनुकूल उच्च-वोल्टेज (६ केवी/१० केवी) और निम्न-वोल्टेज (३८० वी/६६० वी/११४० वी) समाधानों को अनुकूलित करते हैं। जल उपचार सुविधाओं और तेल कुएँ से लेकर विस्फोटरोधी खनन वातावरण तक, हम वहाँ आदर्श प्रदर्शन प्रदान करते हैं जहाँ सामान्य उद्देश्य मोटर्स विफल हो जाती हैं।
यदि आप व्यावसायिक स्थायी चुंबक मोटरों का मूल्यांकन कर रहे हैं जो बिक्री के लिए उपलब्ध हैं, और आपको एक इंजीनियर्ड ड्राइव समाधान की आवश्यकता है जो दक्षता और दीर्घायु की गारंटी देता हो, तो ENNENG आपका विश्वसनीय साझेदार है। आज ही ENNENG से संपर्क करें .एक अनुकूलित ड्राइव प्रस्ताव प्राप्त करने के लिए हमारी तकनीकी इंजीनियरिंग टीम से बात करें।
- व्हॉट्सएप: +86 18562780228
- ईमेल: [email protected]
- फ़ोन: +86 532 66000559
निष्कर्ष
एक पीएम सिंक्रोनस मोटर अचानक के भार उछाल का प्रतिरोध कर सकती है, क्योंकि फ़ील्ड-ओरिएंटेड नियंत्रण उपलब्ध इन्वर्टर धारा को त्वरित रूप से नियंत्रित विद्युत चुम्बकीय टॉर्क में बदल सकता है, जबकि स्थायी चुम्बक रोटर डिज़ाइन सघन, प्रतिक्रियाशील ड्राइव प्रणालियों का समर्थन करता है। लेकिन यह दावा शर्तित है। एक मज़बूत परिणाम की संभावना अधिक होती है जब पीएम सिंक्रोनस मोटर, इन्वर्टर, प्रतिक्रिया उपकरण, यांत्रिक ट्रेन और शीतलन डिज़ाइन का मूल्यांकन एक मापी गई औद्योगिक ड्यूटी साइकिल के आधार पर किया जाता है। उस पूरी प्रणाली को निर्दिष्ट करें, और भार उछाल एक इंजीनियरिंग स्थिति बन जाते हैं जिन्हें प्रबंधित किया जा सकता है, न कि एक अप्रत्याशित उत्पादन व्यवधान।

