
 EN

نوار نقالهای برای چند لحظه قفل میشود، فشار در یک پمپ بهطور ناگهانی افزایش مییابد یا مخلوطکن با دستهای غلیظتر از آنچه انتظار میرفت روبهرو میشود. در هر یک از این موارد، تجهیزات محرک گشتاور بیشتری را پیش از آنکه سرعت آنها بهاندازهای کاهش یابد که در فرآیند قابلتشخیص باشد، درخواست میکنند. ا موتور همگام پی ام میتواند به این نوع رویداد واکنش مناسبی نشان دهد، اما دلیل عملی از عبارت «آهنرباهای دائمی باعث قدرتمند بودن آن میشوند» دقیقتر است. این واکنش از تعامل روتور، اینورتر، حلقه کنترل، سیستم مکانیکی و چرخه حرارتی ناشی میشود.
این تفاوت برای مهندسان نصبکننده اهمیت دارد. یک موتور همزمان مغناطیس دائمی و درایوی مناسب میتواند گشتاور را بهسرعت و پیشبینیپذیری بالا بازیابی کند؛ اما یک اینورتر کوچکمقیاس، اتصال DC با ظرفیت ناکافی، کنترلری با تنظیم نادرست یا گیربکسی نامناسب ممکن است همچنان در برابر همان افزایش بار، قطع شود. بنابراین، پرسش مفید این نیست که آیا موتور همزمان مغناطیس دائمی در تمام شرایط بار اضافی سالم باقی میماند، بلکه این است که آیا کل سیستم درایو دارای گشتاور لحظهای کافی، حاشیه جریان مناسب، توانایی بازیابی خنککنندگی و هماهنگی مناسب سیستمهای حفاظتی برای فرآیند واقعی است.
چرا موتور همزمان با آهنربای دائمی به سرعت به تغییر بار واکنش نشان میدهد
در موتور سنکرون با مغناطیسدائم، مغناطیسهای دائمی شار روتور را بدون جریان تحریک روتور که در بسیاری از طرحهای سنکرون دیگر استفاده میشود، ایجاد میکنند. با کنترل برداری، درایو فرکانس متغیر مؤلفه جریان تولیدکننده گشتاور را بهصورت مستقل از مؤلفه مرتبط با شار تنظیم میکند. هنگامی که بار افزایش مییابد، درایو میتواند تقریباً بلافاصله جریان گشتاور بیشتری را دستور دهد، مشروط بر اینکه در محدودههای اینورتر و موتور باقی بماند. این کنترل مستقیم دلیل اصلی اثربخشی موتور سنکرون با مغناطیسدائم در وظایف صنعتی با تغییر سریع است.
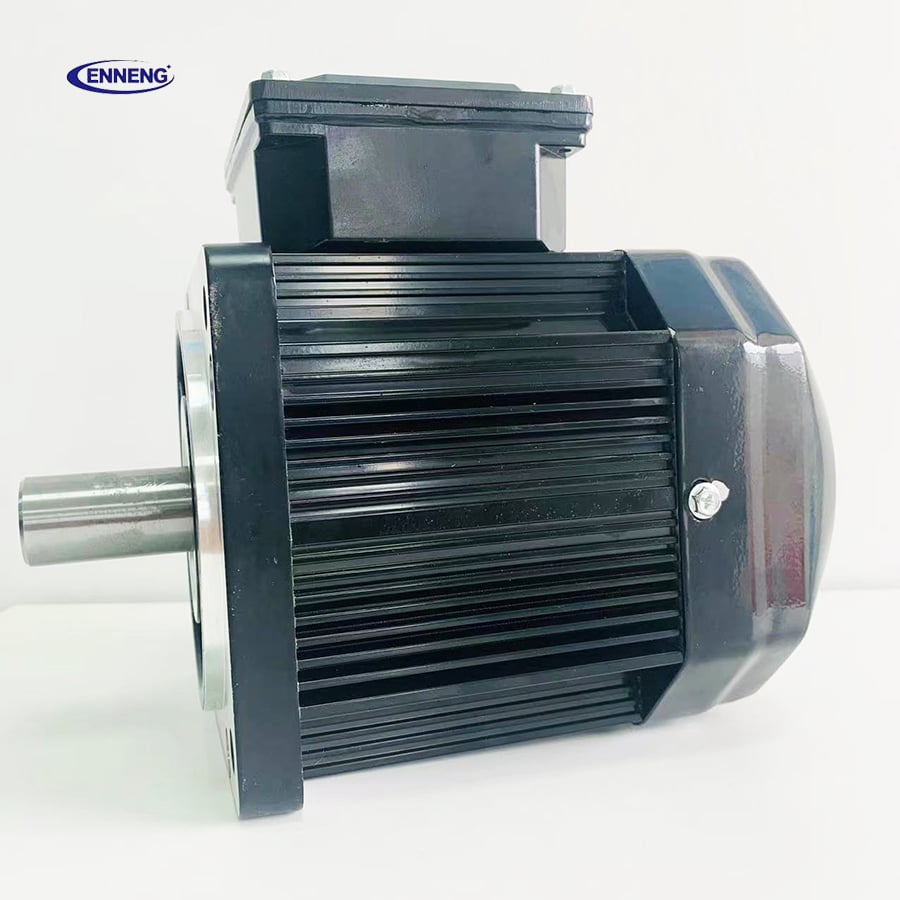
طرح روتور نیز کمککننده است. بسیاری از طرحهای موتور سنکرون با مغناطیسدائم چگالی گشتاور بالا و رابطه مطلوب گشتاور به لختی را ارائه میدهند. لختی دورانی کمتر بهخودیخود گشتاور ایجاد نمیکند، اما پس از دردسترس قرار گرفتن گشتاور الکترومغناطیسی، میتواند اصلاح سرعت را پاسخگوتر کند. در یک خط بستهبندی یا کاربرد پمپ دورهای، این امر میتواند زمان افت سرعت زیر سرعت مورد نظر پس از اختلال را کاهش دهد.
در اینجا اصلاحی مهم وجود دارد: پاسخ سریع گشتاور با ظرفیت بار اضافی نامحدود یکسان نیست. موتور سنکرون مغناطیس دائمی باید با درایویی ترکیب شود که رتبه جریان اوج، عرض باند کنترل، ظرفیت اتصال مستقیم (DC-bus) و تنظیمات حفاظتی آن با شرایط رویداد مورد نظر هماهنگ باشد. اگر هر یک از این محدودیتها ابتدا به حداکثر خود برسد، سیستم حتی زمانی که موتور خود قادر به تولید گشتاور بیشتری است، گشتاور را محدود میکند یا قطع میشود.
آنچه واقعاً در برابر افزایش ناگهانی بار مقاومت میکند
۱. کنترل گشتاور حلقه بسته
درایو مدرن موتور سنکرون مغناطیس دائمی از بازخورد جریان و اطلاعات موقعیت روتور برای محاسبه دستور گشتاور استفاده میکند. در صورت افزایش ناگهانی بار، کنترلر خطای سرعت یا گشتاور را تشخیص داده و جریان را در محدوده مجاز خود افزایش میدهد. تنظیم مناسب از پاسخ کند، نوسانی یا بیش از حد شتابدار جلوگیری میکند. برای موتور سنکرون مغناطیس دائمی که تحت تغییرات مکرر بار کار میکند، در فرآیند راهاندازی باید پاسخ سیستم با ماشین واقعی — نه صرفاً با شفت بدون بار — بررسی شود.
۲. فضای موجود جریان اینورتر قابل استفاده
مبدل جریان کوتاهمدتی را تأمین میکند که گشتاور اضافی ایجاد میکند. برچسب نام موتور سنکرون با آهنربای دائمی نمیتواند جای منحنی بار اضافی مبدل را بگیرد. از سازنده بپرسید که آیا درایو میتواند جریان مورد نیاز را برای مدت زمان پالس اندازهگیریشده و نرخ تکرار آن فراهم کند و آیا امپدانس منبع تغذیهٔ بالادستی یا باس مستقیم ضعیف، این حاشیهٔ ایمنی را کاهش میدهد. این بررسی بهویژه در مواردی که چندین درایو همزمان شتاب میگیرند یا رویدادهای بازیابیکننده (regenerative) به پیوند مستقیم (DC link) آسیب میزنند، اهمیت دارد.
۳. پایداری موقعیت و سرعت روتور
ازآنجاکه موتور سنکرون با آهنربای دائمی بهصورت سنکرون با میدان الکتریکی دستوری خود میچرخد، بازخورد دقیق و کنترل پایدار در شرایط گذار گشتاور بسیار حیاتی است. اگر کنترلکننده اطلاعات دقیق از موقعیت روتور را از دست بدهد یا در سرعتهای بالا به محدودیت ولتاژ خود برسد، تولید گشتاور ممکن است کاهش یابد. بنابراین، انتخاب سنسور، سیمکشی انکودر، تنظیمات ضعیفسازی میدان (field-weakening) و شناسایی پارامترها بخشی از مقاومت در برابر بارهای ناگهانی هستند و نه جزئیات جزئی راهاندازی.
۴. سفتی مکانیکی فراتر از شافت موتور
موتور همزمان مغناطیس دائمی ممکن است گشتاور درخواستشده را تولید کند، درحالیکه اتصال، تسمه، جعبه دنده یا ماشین محرکشده آن را بهدرستی جذب نمیکند. بازخورد (بکلش)، یک شفت انعطافپذیر، نصب شل یا پدیده رزونانس میتوانند یک گام بار را به ارتعاش و نوسانهای تکرارشونده گشتاور تبدیل کنند. در عمل، ارتعاشی که ریشه در انعطافپذیری نصب یا انتقال دارد، اغلب اشتباهی بهعنوان محدودیت موتور تشخیص داده میشود. پیش از تغییر اندازه موتور، کل سیستم چرخان را بررسی کنید.
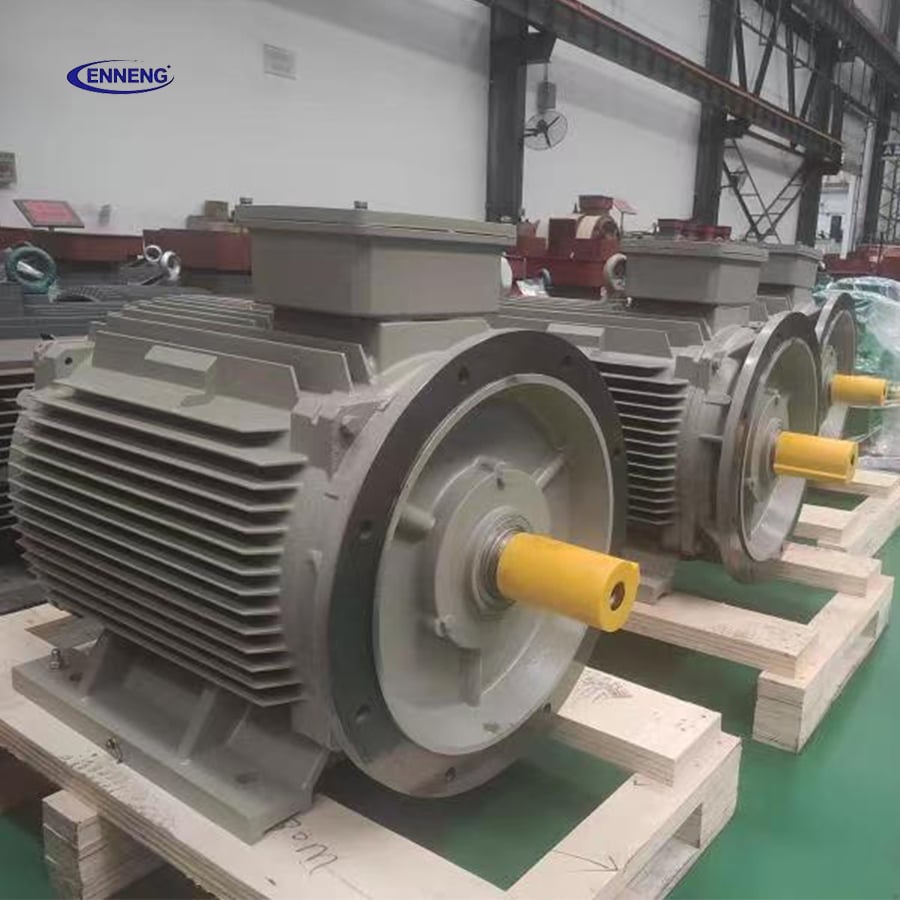
تکانههای تکراری مسئلهای مربوط به بار حرارتی هستند.
یک رویداد کوتاه منفرد و یک چرخهٔ تولیدی تکرارشونده معادل یکدیگر نیستند. تلفات مسی با افزایش جریان افزایش مییابد؛ بنابراین درخواستهای مکرر گشتاور بالا حتی اگر در یک آزمایش منفرد باعث قطع نشوند، میتوانند گرما را انباشته کنند. موتور همگام پی ام در طبقهبندیهای بار IEC 60034-1 تأکید شده است که اصل مهندسی اساسی این است: تناسب سیستم را باید در مقابل چرخهٔ واقعی بار ارزیابی کرد، نه صرفاً در برابر نقطهٔ نامی پیوستهٔ روی پلاک مشخصات.
برای موتور همزمان مغناطیس دائمی، بزرگی نوسان (سرج)، مدت زمان آن، تعداد رویدادها در هر ساعت، دمای محیط، سرعت در زمان رویداد و زمان بازیابی را ثبت کنید. سپس دمای پیچشها، دمای اینورتر، جریان هوای خنککننده و بارهای مجاز یاتاقان و جعبه دنده را تأیید نمایید. نوع پوشش موتور و سیستم خنککنندگی نیز اهمیت دارند. موتوری که در فضایی گرم و بسته مانند کابینت نصب شده باشد، ممکن است بازیابی حرارتی کمتری نسبت به همان موتور همزمان مغناطیس دائمی که روی کف آزمایشگاهی تمیز و تهویهشده نصب شده باشد، داشته باشد.
جایی که انتخاب موتور سنکرون با آهنربای دائم (PMSM) ممکن است اشتباه باشد
موتور مغناطیس دائمی (PMSM) اغلب بهدلیل بازده و قابلیت کنترل بالا انتخاب میشود، اما مشخصات کار در شرایط جریان ناگهانی باید از منحنی بار فرآیند آغاز شود. انتخاب صرفاً بر اساس کیلووات نامی توصیه نمیشود. موتور سنکرون مغناطیس دائمی ممکن است برای پمپ، فن، اکسترودر، میکسر، بالابر یا نوار نقاله با سرعت متغیر، در صورت طراحی سیستم کنترل برای پاسخگویی به تقاضای گذرا، گزینهای عالی باشد. با این حال، ممکن است کاربرد مورد نظر به جای آن نیازمند نسبت دندهٔ متفاوت، درایوی بزرگتر، انتقال مکانیکی مقاومتر یا پروفایل شتابدهی اصلاحشده باشد.
اتلاف فرآیند را از اضافهبار عادی جدا کنید. موتور سنکرون مغناطیس دائمی را میتوان بهگونهای پیکربندی کرد که گشتاور کوتاهمدت کنترلشده تأمین کند، اما محدودیتهای حفاظتی همچنان باید در صورت ادامهٔ انسداد، انرژی را بهصورت ایمن قطع کنند. در نظر گرفتن سیستمهای حفاظتی بهعنوان مزاحمتی که باید دور زده شود، استراتژی قابلیت اطمینانپذیری محسوب نمیشود.
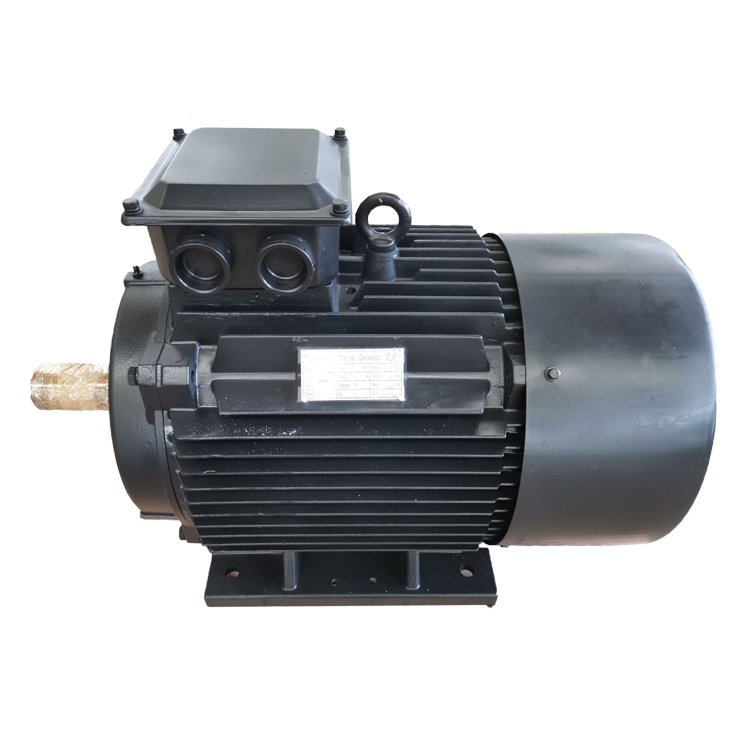
فهرست بررسی عملی مشخصات برای موتور سنکرون با مغناطیس دائم
- پروفایل گشتاور بار را اندازهگیری کنید، از جمله تغییرات ناگهانی بدترین حالت و فراوانی آنها.
- موتور سنکرون مغناطیس دائمی و اینورتر را بهصورت یک بسته مشخص کنید، از جمله ظرفیت جریان کوتاهمدت.
- در دسترسبودن گشتاور را در سرعت عملیاتی واقعی تأیید کنید، از جمله محدوده ضعیفسازی میدان (field-weakening).
- صلبیت اتصال، گیربکس، شفت، تسمه و محل نصب را برای گشتاورهای گذرا و ارتعاشات بررسی کنید.
- خنککنندگی و افزایش دما را در برابر چرخه کار واقعی و شرایط محیطی معتبر سازید.
- محدودیتهای جریان، تنظیم حلقه سرعت، حفاظت در برابر قفلشدگی (stall protection) و بازیابی خطای سیستم را روی ماشین کامل انجام دهید.
مزیت سفارشیسازی ENNENG
هیچ دو تأسیسات صنعتی از نظر محدودیتهای فضایی یا مکانیکی یکسان نیستند. eNNENG بهدلیل رویکرد متفاوت خود برجسته میشود؛ ما تنها محصولات موجود در کاتالوگ را عرضه نمیکنیم، بلکه در زمینهی تأمین موتور مغناطیس دائمی سفارشیسازیشدهی متناسب با کاربرد خاص شما تخصص داریم. ارائهکردن یک موتور آهنربای دائمی سفارشیسازیشده برای کاربرد خاص شما سفارشیسازیشده.
با حمایت تیم تحقیق و توسعهٔ نخبهٔ ما که از مهندسان مرکز ملی مهندسی آهنربای دائمی عناصر کمیاب تشکیل شدهاند و با پشتوانهٔ دهها اختراع ثبتشده، ما راهحلهای ولتاژ بالا (۶ کیلوولت/۱۰ کیلوولت) و ولتاژ پایین (۳۸۰ ولت/۶۶۰ ولت/۱۱۴۰ ولت) را بهصورت سفارشی برای تطبیق با زیرساخت موجود شما طراحی میکنیم. از تأسیسات تصفیهٔ آب و چاههای نفت تا محیطهای معدنی ضدانفجار، ما عملکردی بهینه را در جایی ارائه میدهیم که موتورهای عمومی ناتوان از انجام وظیفهشان هستند.
اگر در حال ارزیابی موتورهای تجاری مغناطیس دائمی برای فروش هستید و به راهحلی مهندسیشده برای سیستم رانش نیاز دارید که بازدهی و طول عمر بالایی را تضمین کند، اننِنگ شریک قابل اعتماد شماست. امروز با اننِنگ تماس بگیرید .با تیم مهندسی فنی ما صحبت کنید تا پیشنهاد رانشی سفارشی دریافت کنید.
- واتساپ: +۸۶ ۱۸۵۶۲۷۸۰۲۲۸
- پست الکترونیکی: [email protected]
- تلفن: +86 532 66000559
نقطه نهایی
موتور همزمان مغناطیسدائم میتواند در برابر افزایش ناگهانی بار مقاومت کند، زیرا کنترل جهتدار میدان قادر است جریان موجود اینورتر را بهسرعت به گشتاور الکترومغناطیسی کنترلشده تبدیل کند، درحالیکه طراحی روتور مغناطیسدائم سیستمهای محرک فشرده و پاسخگو را پشتیبانی میکند. اما این ادعا مشروط است. احتمال دستیابی به نتیجهای مستحکم در صورتی بیشتر است که موتور همزمان مغناطیسدائم، اینورتر، دستگاه بازخورد، ترانسمیشن مکانیکی و طراحی سیستم خنککننده در برابر چرخه کار صنعتی اندازهگیریشده ارزیابی شوند. این سیستم را بهصورت یکپارچه مشخص کنید تا افزایشهای ناگهانی بار بهجای یک اختلال تولید غیرقابل پیشبینی، بهعنوان یک شرایط مهندسی قابل مدیریت درآیند.

