
 EN

موتور مغناطیس دائمی پیاماسام میتواند گشتاور فشرده، بازده بالا و کنترل دقیق سرعت را فراهم کند، اما آهنرباهای روتور در برابر محیط کار مقاومت ندارند. دمغناطیسشدن زمانی نگرانکننده میشود که گرما، میدان مغناطیسی مخالف یا آسیب مکانیکی آهنربا را فراتر از نقطهٔ ایمن عملیاتیاش هل دهد. تفاوت مهم این است که کاهش موقت شار مغناطیسی در دمای بالا با از دستدادن برگشتناپذیر مغناطیسپذیری پس از خنکشدن ماشین متفاوت است.
برای تیمهای نگهداری، پرسش عملی این نیست که آیا یک موتور در حال کار است یا خیر؛ بلکه این است که آیا حاشیههای حرارتی، الکتریکی و مکانیکی آن در بدترین بخشهای چرخه کارش همچنان سالم باقی ماندهاند یا خیر. یک موتور سنکرون مغناطیس دائمی (PM) که بهدرستی انتخاب شده باشد، میتواند برای مدت طولانی بهصورت قابل اعتماد کار کند، درحالیکه همان طراحی ممکن است در صورت تغییر بار، تنظیمات درایو فرکانس متغیر (VFD)، مسیر خنککنندگی یا عیب در پیچشها — در صورت عدم بررسی — ریسک شتابداری یابد.
دلیل تغییر رفتار موتور در اثر دِمَگنتیزاسیون
آهنرباهای روتور، شار شکاف هوایی را ایجاد میکنند که امکان تولید گشتاور در موتورهای مغناطیس دائمی (PMSM) را فراهم میسازد. اگر این شار ضعیف شود، درایو ممکن است جریان بیشتری را برای حفظ سرعت یا گشتاور مورد نیاز دستور دهد. این جریان اضافی تلفات استاتور و گرما را افزایش میدهد و در نتیجه تنش را بیشتر میکند. این الگوی بازخوردی دلیل آن است که کاهش جزئی در حاشیه مغناطیسی باید بررسی شود، نه اینکه بهعنوان یک مشکل عملکردی منزوی در نظر گرفته شود.
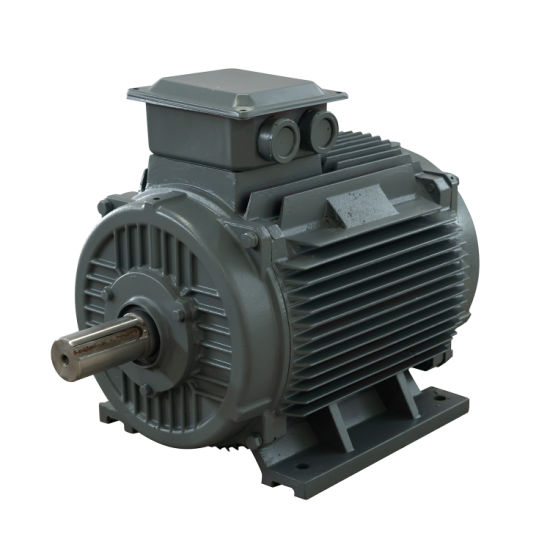
در خدمات صنعتی، علائم اولیه ممکن است شامل کاهش ذخیره گشتاور، تقاضای غیرمنتظره جریان در باری که قبلاً شناختهشده بوده، افزایش دمای پیچشها، تغییرات در ارتعاش یا سیستم کنترلی باشد که بهطور مکررتر به حد جریان خود میرسد. هیچیک از این علائم بهتنهایی اثباتکنندهٔ آهنگزدایی نیستند. این علائم نشانههایی هستند که دادههای عملیاتی را با یک خط مبنا سالم و شناختهشده مقایسه کنیم و مشکلات ناشی از بار، یاتاقانها، سیستم خنککننده، اینورتر و سنسورها را رد کنیم.
۱. دمای بیشازحد آهنگها
دماء مهمترین نقطهٔ شروع برای خطر آهنگزدایی است. با افزایش دمای روتور، مقاومت موثر آهنگها در برابر آهنگزدایی کاهش مییابد. در نقطهٔ عملیاتی نامطلوب کافی، میدان مخالف موجود در موتور میتواند منجر به از دستدادن دائمی شار شود. حاشیهٔ دقیق دمایی وابسته به درجهٔ آهنگ، هندسهٔ روتور، چرخهٔ کاری، طراحی سیستم خنککننده و مدار مغناطیسی است؛ بنابراین، تنها دمای مشخصشده روی پلاک نامی موتور جایگزین تحلیل حرارتی روتور نیست.
عوامل رایج این مشکل عبارتند از مسدود شدن جریان هوا، آلودگی مبدل حرارتی، افزایش دمای محیط، تهویه نامناسب کابینت، بارهای اضافی مکرر و فرآیندی که اکنون با سرعت یا گشتاور بالاتری نسبت به زمان راهاندازی اولیه کار میکند. کارکرد با فرکانس بالا نیز میتواند تلفات و افزایش دما را افزایش دهد. به عبارت دیگر، یک موتور مغناطیس دائمی (PMSM) ممکن است در یک نقطه کار حرارتی قابل قبول باشد، اما حاشیه ایمنی کمی در شرایط کار با سرعت بالا، گشتاور بالا یا ترانزیتهای مکرر داشته باشد.
تشخیص یک مشکل خنککنندگی بهسادگی بهعنوان مشکل استاتور تنها، گمراهکننده است. در عمل، چنین تشخیصی ناقص است. مشاهده مستقیم گرمای روتور دشوار است، بهویژه در تجهیزات بسته. دمایهای موجود را پایش کنید، رسانه خنککننده و مسیر جریان آن را بررسی نمایید و از حدود تعیینشده توسط تأمینکننده ماشین برای درجه مغناطیس و ساختار روتور استفاده کنید.
۲. ضعیفسازی شدید شار یا کنترل نادرست جریان محور d
در محرکهای کنترلشده با بردار، جریان منفی محور d برای ضعیفسازی شار بهکار میرود وقتی سرعت باید از ناحیه سرعت پایه فراتر رود. این روش کنترلی در چارچوب طراحی موتور و محرک کاملاً عادی است. خطر زمانی افزایش مییابد که جریان منفی محور d بیشازحد باشد، بهدرستی محدود نشده باشد، در دمای بالا اعمال شود یا با طراحی مغناطیسیای ترکیب شود که حاشیه مقاومت در برابر آهنگری کمی دارد.
برای موتور سنکرون مغناطیس دائمی (PMSM)، راهاندازی باید محدودیتهای جریان، مقادیر پارامترهای موتور، قطبیت انکودر یا رزولور و برنامه ضعیفسازی شار را تأیید کند. دادههای نادرست موتور یا تغییر در تنظیمات میتواند باعث شود محرک شرایط میدانی را اعمال کند که با آنچه طراح پیشبینی کرده است متفاوت باشد. لاگهای خطایی را بررسی کنید و جریان محور d را در حین شتابگیری، رویدادهای فراتر از سرعت اسمی، عملیات ضعیفسازی میدان و بازیابی پس از اختلال فرآیندی روندبرداری کنید. فرض نکنید که یک الگوی عمومی VFD برای همه موتورهای مغناطیس دائمی (PMSM) محافظت میکند.
۳. اتصال کوتاه، جریان اضافی و گذراهاي نامعمول
خطاهای الکتریکی میتوانند گرمایش محلی را با یک میدان مخالف قوی ترکیب کنند. اتصالات کوتاه بین دورهای سیمپیچ بهویژه مهم هستند، زیرا جریان بالا میتواند در بخش کوچکی از سیمپیچ گردش کند و نقطهای داغ متمرکز ایجاد نماید. خطاهای فاز به فاز، خطاهای اینورتر، محافظتهای نامتناسب، و رویدادهای مکرر قفلشدن روتور نیز میتوانند جریانها را بسیار فراتر از شرایط حرارتی عادی هدایت کنند.
این شرایط محدود به قطع ناگهانی و شدید نیست. قطعهای مزاحم مکرر، عدم تعادل توضیحناپذیر جریان، کاهش پیوسته مقاومت عایقی، یا افزایش نیاز به جریان در بار ثابت، نیازمند بررسی مهندسی هستند. اگر درایو قادر به ارائه آن باشد، امواج رویداد را ثبت کنید. سپس علت سطح سیستم را بررسی نمایید: وضعیت کابلها، سلامت ترمینالهای موتور، تنظیمات محافظت درایو، کیفیت منبع تغذیه، و اینکه آیا تجهیزات متصلشده باعث بار اضافی یا معکوسشدنهای سریع مکرر میشوند یا خیر.
۴. آسیب مکانیکی، ارتعاش و مشکلات در سلامت روتور
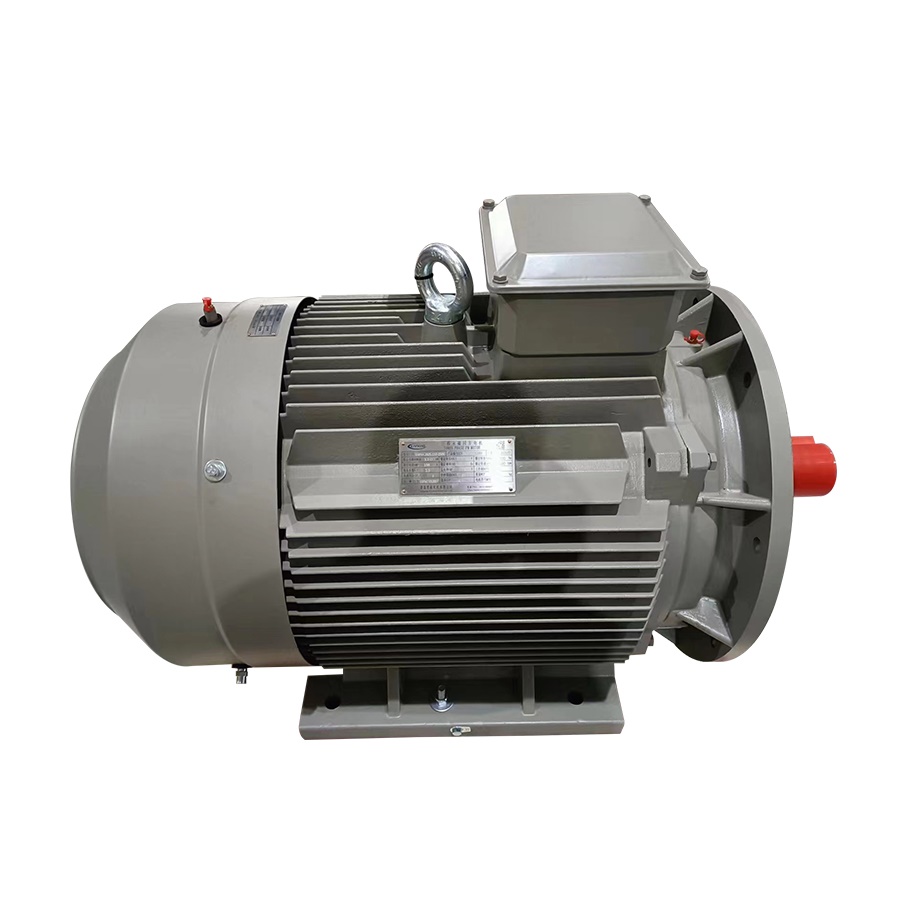
از دمغناطیسشدن معمولاً بهعنوان یک مشکل حرارتی یا الکترومغناطیسی صحبت میشود، اما نقصهای مکانیکی میتوانند حاشیهای را که این مکانیزمها را تحت کنترل نگه میدارد، از بین ببرند. تخریب بلبرینگها، تماس روتور با سایر قطعات، عدم تراز بودن، عدم تعادل یا آسیبدیدگی ناشی از ضربه میتوانند ارتعاش و گرما را افزایش دهند. این عوامل همچنین ممکن است ثابتکنندههای آهنربا را آسیب بزنند یا فاصله هوایی را تغییر دهند. پس از تغییر هندسه روتور، بارگذاری مغناطیسی محلی و گرمایش محلی ممکن است پیشبینیناپذیرتر شوند.
عادت مفیدی در نگهداری این است که ترتیب رویدادها را بررسی کنید، نه صرفاً هشدارها. آیا ارتعاش قبل از افزایش دما بالا رفت؟ آیا جایگزینی بلبرینگ باعث تغییر در تراز شد؟ آیا امضای جریان پس از گیر کردن فرآیند تغییر کرد؟ این توالی زمانی میتواند علت اصلی را از علائم بعدی که روی نمایشگر درایو ظاهر میشوند، متمایز سازد.
۵. پیرشدن، آلودگی و تغییرات نامناسب در شرایط کاری
گذشت زمان به تنهایی تضمینکنندهی خرابی آهنرباها نیست، اما قرار گرفتن طولانیمدت در معرض گرما، آلایندههای خورنده، نفوذ رطوبت یا چرخههای حرارتی شدید و مکرر میتواند پایداری عملکرد را کاهش دهد. موتور آهنربای دائمی (PMSM) که در محیطی سختتر از آنچه در ابتدا مشخص شده بود نصب شده است، نیازمند ارزیابی مجدد در زمینههای درزبندی، سیستم خنککننده، سلامت عایقبندی و چرخهی کاری است. همین امر زمانی که در فرآیند تولید، مدت زمان کار تحت بار بالا افزایش یابد، تعداد چرخههای روشن و خاموش بیشتر شود یا فصل محیطی گرمتری را تجربه کنیم نیز صدق میکند.
کنترل پیکربندی را برای هر دو موتور و درایو حفظ کنید. جایگزینی موتور با درجهی آهنربایی متفاوت، تغییر تنظیمات نرمافزاری درایو (VFD) یا تغییر در سیستم بازخورد انکودر میتواند حاشیهی واقعی عملکرد را تحت تأثیر قرار دهد. تطبیق مشخصات باید شامل کل سیستم موتور–درایو–بار باشد، نه صرفاً توان اسمی.
نقطهی تصمیمگیری کاربردی برای تیمهای صنعتی
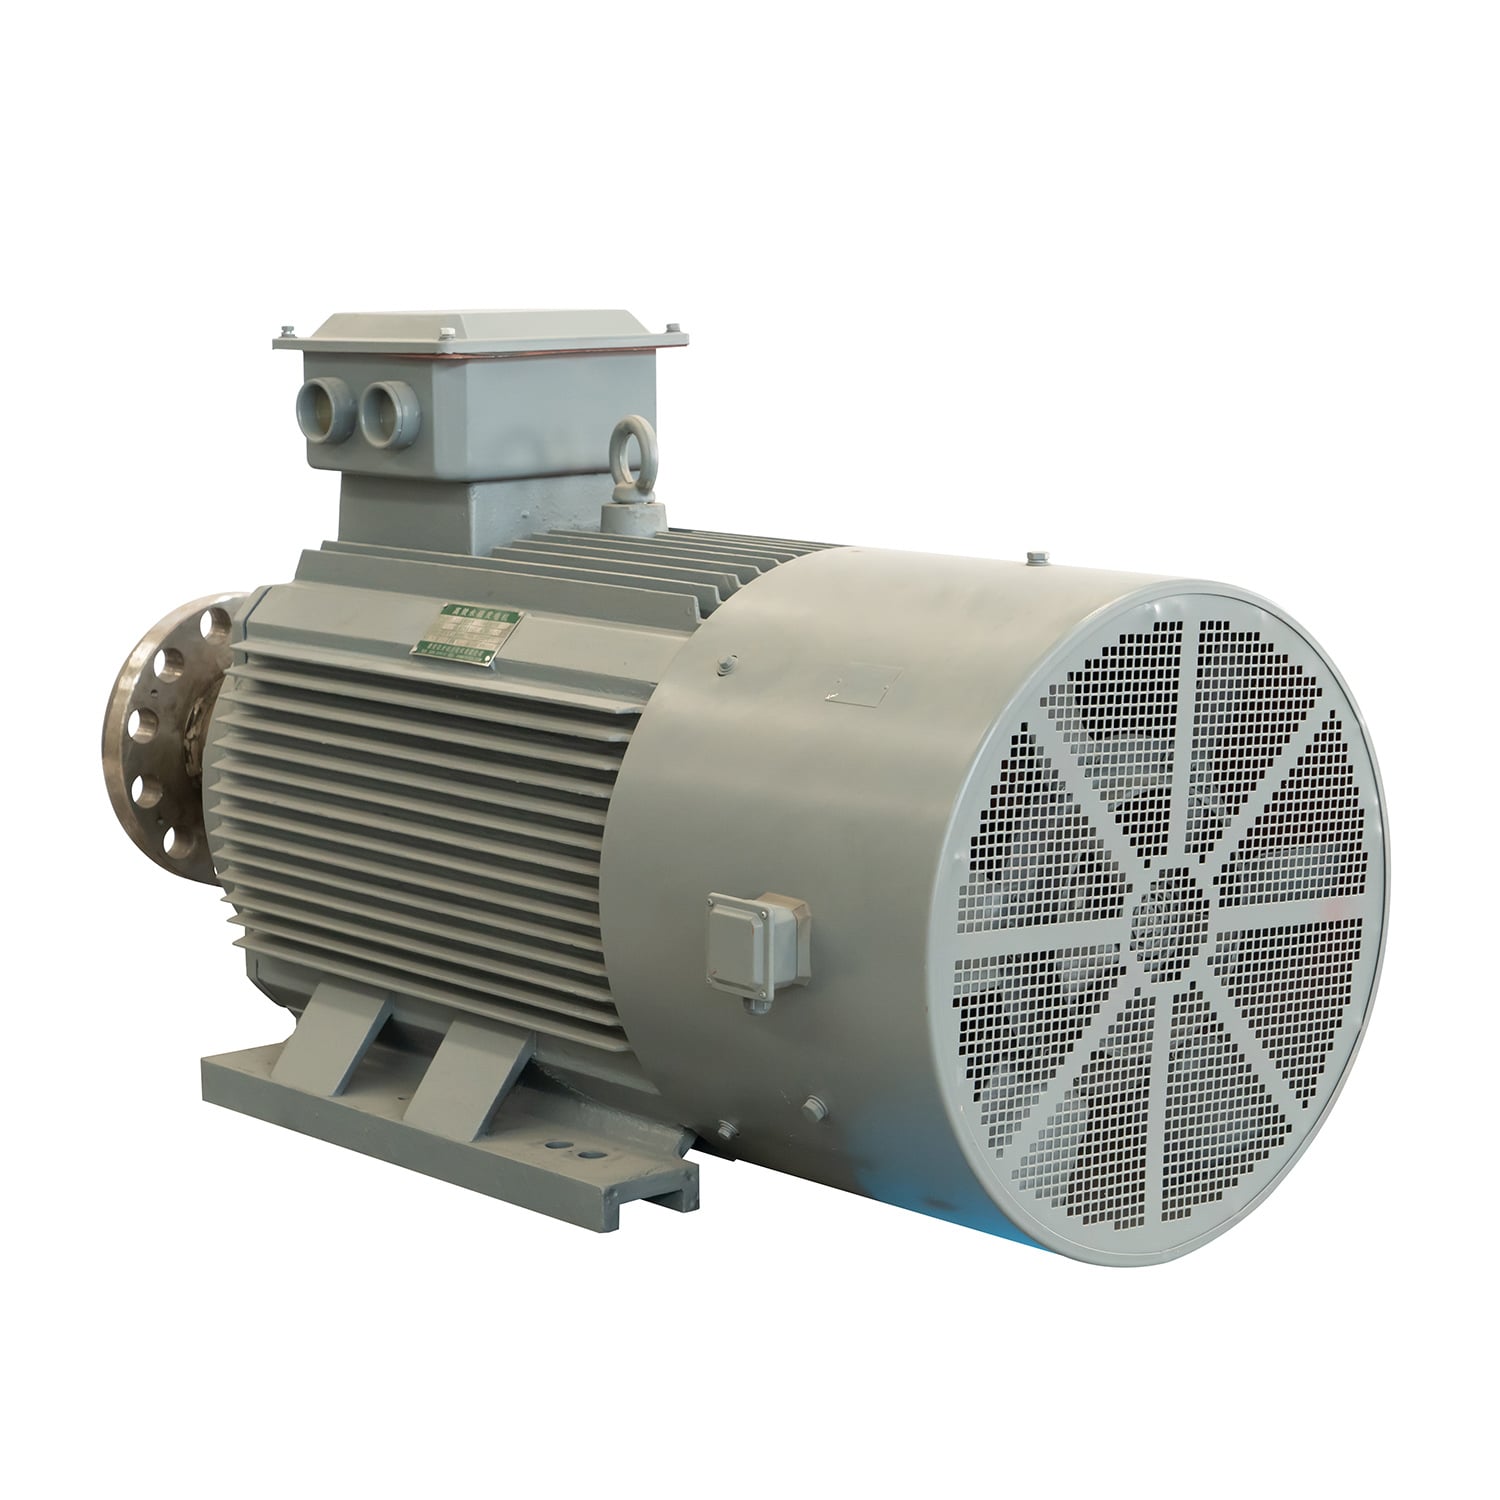
خطر از دست دادن مغناطیسپذیری معمولاً ناشی از یک عدد منفرد روی صفحهنمایش نیست. این خطر زمانی پدیدار میشود که موتور مغناطیس دائمی (PMSM) با ترکیبی از دمای بالای روتور، میدان کنترلی نامطلوب، جریان خطا و کاهش عملکرد سیستم خنککننده یا سلامت مکانیکی مواجه شود. محدودیتهای تعیینشده توسط سازنده برای آهنربا و درایو را بهعنوان دادههای اصلی طراحی در نظر بگیرید و سپس آنها را در برابر چرخه عملیات واقعی اعتبارسنجی کنید.
برای تجهیزات جدید، در مواردی که کاربرد نیازمند عملیات در دمای محیط بالا، بارهای اضافی مکرر، ضعیفسازی پیوسته شار، قرارگیری در معرض آلودگی شدید یا تغییر جهت سریع باشد، تأمینکننده موتور را در مراحل اولیه درگیر کنید. برای تجهیزات نصبشده، از روندها و تاریخچه خطاهای قبلی برای شناسایی کاهش حاشیه ایمنی قبل از اینکه کاهش گشتاور به یک اختلال تولیدی تبدیل شود، استفاده کنید. این رویکرد به موتور سنکرون مغناطیس دائمی (PM) شرایط عملیاتی را ارائه میدهد که برای آنها طراحی شده است، بدون اینکه ادعایی مبنی بر تحمل هر ماشینی در برابر تمامی نوسانات صنعتی مطرح شود.
اگر در حال ارزیابی موتورهای تجاری مغناطیس دائمی برای فروش هستید و به راهحلی مهندسیشده برای سیستم رانش نیاز دارید که بازدهی و طول عمر بالایی را تضمین کند، اننِنگ شریک قابل اعتماد شماست. امروز با اننِنگ تماس بگیرید .با تیم مهندسی فنی ما صحبت کنید تا پیشنهاد رانشی سفارشی دریافت کنید.
- واتساپ: +۸۶ ۱۸۵۶۲۷۸۰۲۲۸
- پست الکترونیکی: [email protected]
- تلفن: +86 532 66000559

