
what-onsite-constraints-need-full-consideration-before-retrofit-induction-to-pmsm-construction-start, what-onsite-constraints-need-full-consideration-before-retrofit-induction-to-pmsm-construction-start, /blog
EN

2026/10/09
การอัปเกรดเครื่องจักรแบบอินดักชันรุ่นเก่าให้เป็นเทคโนโลยีแม่เหล็กถาวรประสิทธิภาพสูง ช่วยประหยัดพลังงานได้อย่างมากในโรงงานผลิตทั่วทั้งระบบ ตัวอย่างเช่น ในโรงสีเยื่อและกระดาษที่ใช้ถังกวนสารละลายแบบต่อเนื่อง วิศวกรโครงการเริ่มดำเนินการเปลี่ยนมอเตอร์โดยตรง โดยไม่ได้ทำการตรวจสอบโครงสร้างพื้นฐานหน้างานล่วงหน้า เมื่อติดตั้งมอเตอร์ใหม่เข้าไปทางด้านกลไกแล้ว ช่างเทคนิคพบว่าความสูงของแกนเพลาของมอเตอร์ใหม่ไม่สอดคล้องกับข้อต่อรับของเกียร์บ๊อกซ์ที่มีอยู่ โดยมีความคลาดเคลื่อนถึงยี่สิบมิลลิเมตร ขณะเดียวกัน อุปกรณ์ควบคุมมอเตอร์ (MCC) และสวิตช์สตาร์ทเตอร์ที่มีอยู่ก็ไม่รองรับระบบขับเวกเตอร์ ความล่าช้าจากการปรับระดับเชิงกลด้วยแผ่นรอง (shimming) และการปรับปรุงระบบไฟฟ้าฉุกเฉินที่ตามมา ส่งผลให้สายการผลิตหยุดทำงานนานขึ้นถึงสิบสี่วัน และทำให้งบประมาณเริ่มต้นของโครงการเพิ่มสูงขึ้น การดำเนินการให้สำเร็จลุล่วงอย่างราบรื่น การปรับปรุงมอเตอร์อินดักชันให้เป็นมอเตอร์แบบ PMSM จำเป็นต้องมีการประเมินอย่างรอบคอบก่อนเริ่มก่อสร้าง ครอบคลุมข้อจำกัดด้านกลไก ไฟฟ้า ความร้อน และระบบอัตโนมัติที่มีอยู่จริงหน้างาน
|
สาขาวิชาการของโครงการ |
ข้อจำกัดที่อาจเกิดขึ้น |
ผลกระทบต่อหน้างาน |
มาตรการลดผลกระทบ |
|
อินเตอร์เฟซเชิงกล |
ความไม่สอดคล้องกันของรูปทรงแกนเพลาหรือฐานยึด |
การจัดแนวเพลาไม่ถูกต้อง การใช้แผ่นรองปรับความสูงมากเกินไป |
การผลิตแผ่นฐานเชื่อมต่อแบบเฉพาะสำหรับงานนี้ |
|
แหล่งจ่ายไฟฟ้า |
อุปกรณ์ควบคุมการสตาร์ทแบบเชื่อมต่อโดยตรงกับแหล่งจ่ายไฟ |
การสตาร์ทที่มีกระแสเริ่มต้นสูงมาก การหยุดนิ่งของมอเตอร์ |
การติดตั้งอินเวอร์เตอร์ความเร็วแปรผันแบบเวกเตอร์แบบแยกต่างหาก |
|
สถาปัตยกรรมการควบคุม |
วงจรรีเลย์แบบแยกย่อยแบบดั้งเดิม |
สัญญาณป้อนกลับความเร็วไม่เข้ากัน |
โมดูลการสื่อสารแบบฟิลด์บัสสมัยใหม่ |
|
สายเคเบิลและการกรองสัญญาณ |
สายเคเบิลยาวแบบไม่มีฉนวนป้องกันแม่เหล็ก |
เสียงรบกวนแบบคอมมอน-โมด์สูง ความเร็วการเปลี่ยนแปลงแรงดันสูงสุด |
สายเคเบิลที่มีฉนวนป้องกันแบบสมมาตรและตัวกรองที่ปลายทาง |
โครงการปรับปรุงอุตสาหกรรมเป็นโปรแกรมการผสานรวมทางไฟฟ้าและเครื่องจักรที่ซับซ้อน ไม่ใช่การแทนที่แบบเสียบแล้วใช้งานได้ทันที แม้แต่มอเตอร์ซิงโครนัสแบบแม่เหล็กถาวรจะให้ประสิทธิภาพระดับพรีเมียมสูงสุด แต่หลักการปฏิบัติงานทางแม่เหล็กไฟฟ้าพื้นฐานของมันก็แตกต่างโดยสิ้นเชิงจากอุปกรณ์แบบแอสซิงโครนัสแบบกรงกระรอกมาตรฐาน การเลือกขนาดไม่ตรงกัน ความแข็งแกร่งของโครงสร้างพื้นฐานไม่เพียงพอ และข้อจำกัดของสายเคเบิลไฟฟ้า อาจส่งผลเสียต่อตารางเวลาของโครงการหากไม่พิจารณาอย่างรอบคอบในขั้นตอนวิศวกรรมเบื้องต้น ความสำเร็จของโครงการปรับปรุงจากมอเตอร์แบบอินดักชันไปเป็นมอเตอร์แบบพีเอ็มเอสเอ็ม จำเป็นต้องมีการตรวจสอบทางกายภาพอย่างเป็นระบบก่อนถอดอุปกรณ์เดิมที่ยังใช้งานอยู่
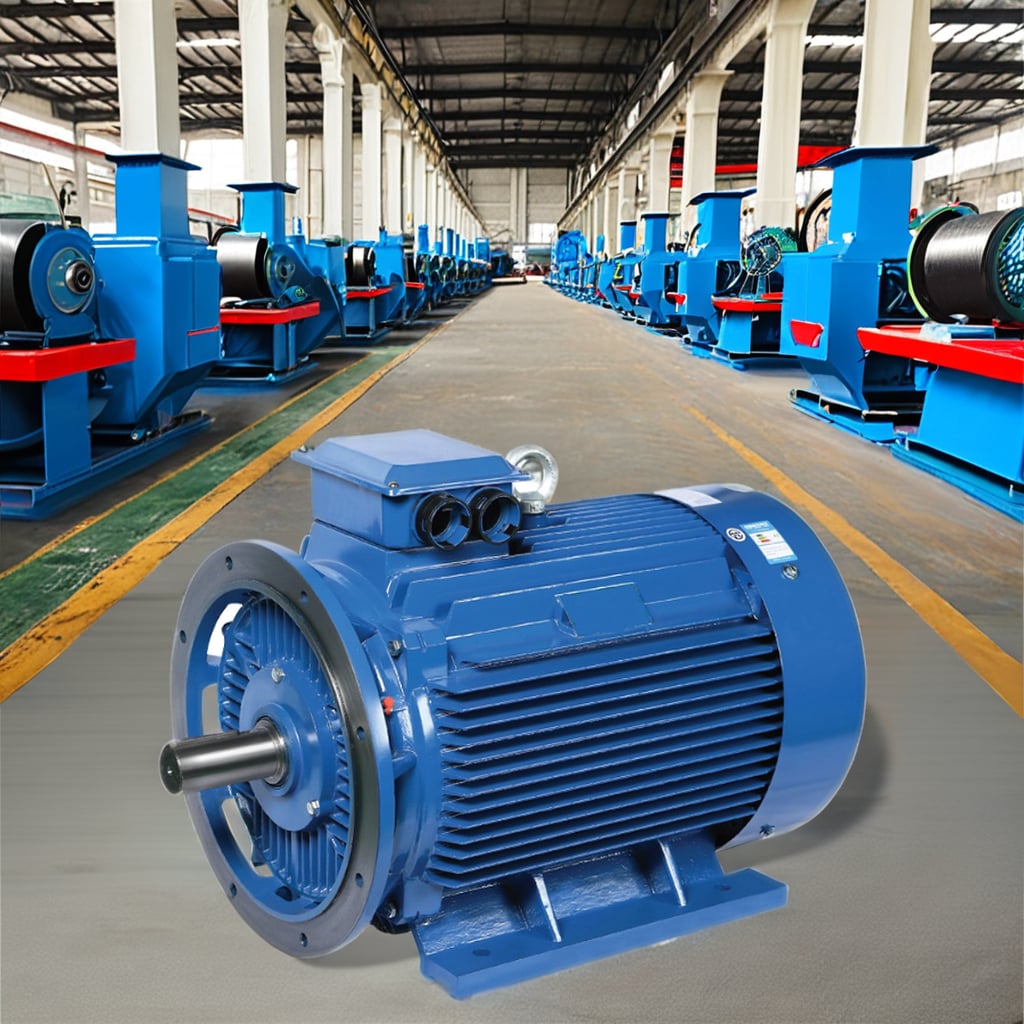
มอเตอร์เหนี่ยวนำแบบมาตรฐานตามมาตรฐานไออีซีและเนมา มีขนาดกรอบที่เป็นไปตามข้อกำหนดทั่วไป เช่น รูสำหรับสกรูยึดขาตั้ง ความสูงจากจุดศูนย์กลางถึงพื้นฐาน และเส้นผ่านศูนย์กลางของเพลาที่ยื่นออกมา อย่างไรก็ตาม มอเตอร์แม่เหล็กถาวรแบบให้แรงบิดสูงมักสามารถส่งกำลังเทียบเท่ากันได้ในกรอบที่เล็กลงหนึ่งถึงสองระดับ เมื่อวางแผนการเปลี่ยน การปรับปรุงมอเตอร์อินดักชันให้เป็นมอเตอร์แบบ PMSM วิศวกรจำเป็นต้องผลิตแผ่นยึดเชื่อมต่อแบบแม่นยำ หรือตรวจสอบให้แน่ใจว่าขาของมอเตอร์สอดคล้องกับสลักยึดฐานที่มีอยู่แล้ว ทั้งเส้นผ่านศูนย์กลางของเพลา รูปทรงของร่องกุญแจ และระยะห่างตามแกนของข้อต่อต้องได้รับการตรวจสอบอย่างละเอียด เพื่อป้องกันไม่ให้เกิดภาระที่กระทำต่อปลายเพลาเกินขีดจำกัดซึ่งอาจก่อให้เกิดความเสียหาย
มอเตอร์เหนี่ยวนำแบบมาตรฐานมักเริ่มทำงานโดยตรงผ่านระบบไฟฟ้าหลัก (ดีโอแอล) โดยใช้คอนแทคเตอร์แบบไฟฟ้า-กลไก หรืออุปกรณ์สตาร์ตแบบนุ่มน้อยขั้นพื้นฐาน ในทางกลับกัน มอเตอร์ซิงโครนัสแบบแม่เหล็กถาวรไม่สามารถเร่งความเร็วได้โดยตรงผ่านกระแสสลับความถี่ปกติของระบบไฟฟ้าหลักโดยไม่เกิดปรากฏการณ์การเลื่อนขั้วแม่เหล็กและหยุดหมุน ยกเว้นแต่จะติดตั้งแถบโรเตอร์แบบสายสตาร์ตบนระบบไฟฟ้าหลักเป็นพิเศษ ซึ่งจำเป็นต้องมีการวางแผนอย่างรอบด้าน การปรับปรุงมอเตอร์อินดักชันให้เป็นมอเตอร์แบบ PMSM แผนต้องจัดสรรงบประมาณสำหรับอุปกรณ์ควบคุมความถี่แปรผันแบบเฉพาะทางที่ติดตั้งอัลกอริธึมการควบคุมแบบสนามแม่เหล็กแบบโฟกัส (FOC) ด้วยแม่เหล็กถาวร เพื่อให้มั่นใจว่าจะมีการเพิ่มแรงบิดอย่างควบคุมได้
การเปลี่ยนแปลงมอเตอร์เหนี่ยวนำที่ขับด้วยแหล่งจ่ายไฟโดยตรง ไปเป็นมอเตอร์แม่เหล็กถาวรที่ขับด้วยอินเวอร์เตอร์ จะทำให้เกิดเวลาในการเพิ่มแรงดันแบบพัลส์-ความกว้าง-ปรับเปลี่ยน (PWM) ที่รวดเร็วมาก (dV/dt) บนสายเคเบิลของมอเตอร์ที่มีอยู่เดิม เมื่อใช้สายเคเบิลยาวเกินห้าสิบเมตร ปรากฏการณ์คลื่นแรงดันสะท้อนอาจทำให้ระดับแรงดันสูงสุดที่ขั้วมอเตอร์เพิ่มขึ้นเป็นสองเท่า ส่งผลให้ฉนวนสายเคเบิลรุ่นเก่าเสียหาย การตรวจสอบค่าความต้านทานฉนวนของสายเคเบิล และการติดตั้งตัวกรอง dV/dt หรือรีแอคเตอร์ขาออกแบบคลื่นไซน์ จึงถือเป็นข้อจำกัดด้านไฟฟ้าที่สำคัญยิ่งในขั้นตอนการวางแผนการปรับปรุง
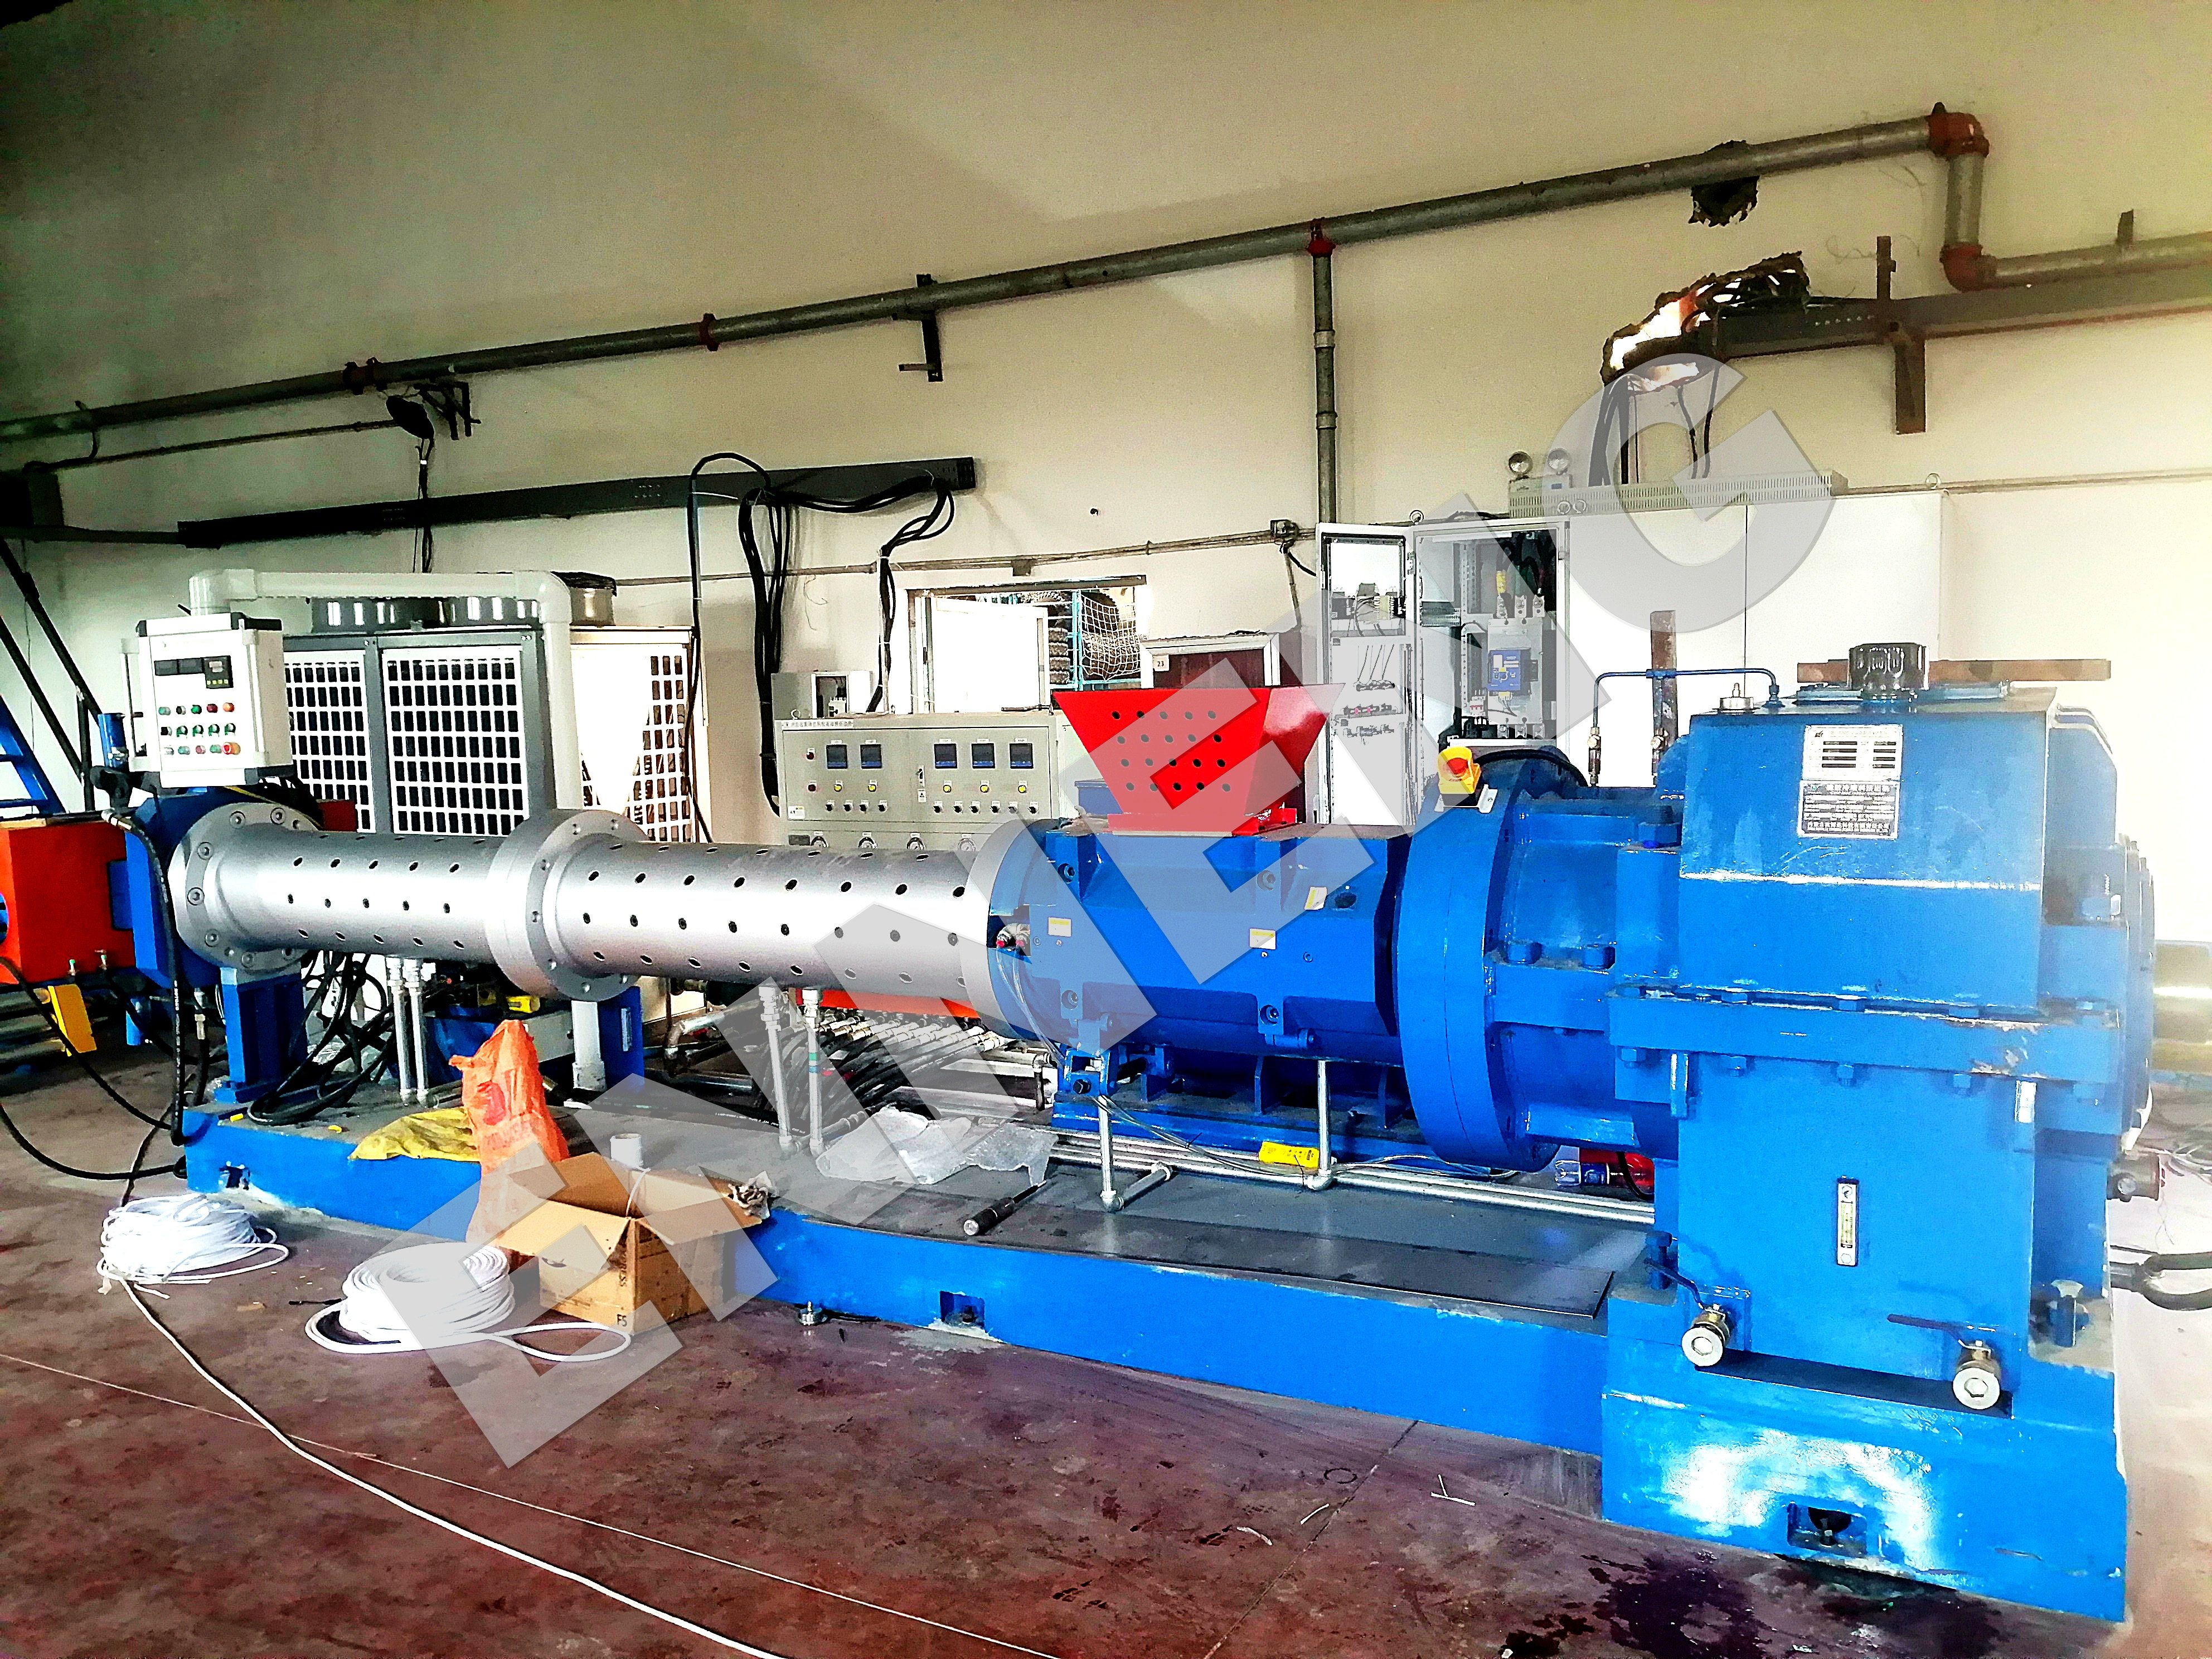
การเอาชนะข้อจำกัดของสถานที่ต้องอาศัยวิศวกรรมมอเตอร์ที่ยืดหยุ่นและปรับให้สอดคล้องกับขนาดของเครื่องจักรอุตสาหกรรมที่มีอยู่แล้ว บริษัท ENNENG นำเสนอโซลูชันมอเตอร์ซิงโครนัสแม่เหล็กถาวรขั้นสูง ซึ่งออกแบบมาเพื่อการติดตั้งแบบพร้อมใช้งานทันที (drop-in) อย่างรวดเร็ว และรองรับการดัดแปลงเชิงกลแบบเฉพาะเจาะจง การปรับปรุงมอเตอร์อินดักชันให้เป็นมอเตอร์แบบ PMSM การดำเนินโครงการด้วยอุปกรณ์ของ ENNENG จะทำให้การใช้พลังงานลดลงทันที 10 ถึง 40 เปอร์เซ็นต์
|
ปัจจัยการดัดแปลง |
มอเตอร์แม่เหล็กถาวรมาตรฐานทั่วไป |
มอเตอร์แม่เหล็กถาวรสำหรับการดัดแปลงของ ENNENG |
|
ระยะความแรงกดแรงทํางาน |
แรงดันไฟฟ้า 380 โวลต์ — 415 โวลต์ แบบแข็ง |
110 โวลต์ ถึง 690 โวลต์ แบบรวมศักยภาพสูง |
|
ความสามารถในการปรับกำลังตามความต้องการ |
สูงสุด 250 กิโลวัตต์ แบบมาตรฐาน |
ตั้งแต่ 5 กิโลวัตต์ ถึง 5 เมกะวัตต์ ครอบคลุมทั้งแพลตฟอร์ม |
|
การปรับแต่งฐานยึดและขาตั้ง |
ใช้แม่พิมพ์มาตรฐานเท่านั้น |
ขนาดแบบติดตั้งแทนที่ได้เฉพาะตามสั่ง |
|
ศักยภาพขับเคลื่อนโดยตรงที่ความเร็วต่ำ |
ต้องใช้เกียร์ |
แรงบิดต่อเนื่องสูงที่ความเร็วต่ำ |
เมทริกซ์ผลิตภัณฑ์แบบรวมของ ENNENG มีให้เลือกครอบคลุมช่วงกำลังตั้งแต่ 5 กิโลวัตต์ ถึง 5 เมกะวัตต์ โดยสามารถปรับค่าแรงดันไฟฟ้าในการทำงานได้เต็มช่วงตั้งแต่ 110 โวลต์ ถึง 690 โวลต์ ฐานยึดแบบกำหนดเอง หน้าแปลนแบบเฉพาะ และเพลาต่อขยายพิเศษ ทำให้สามารถเปลี่ยนทดแทนมอเตอร์เหนี่ยวนำรุ่นเก่าได้โดยตรง โดยไม่จำเป็นต้องดัดแปลงโครงสร้างรองรับ (skid) อย่างรุนแรง
ในระหว่างการเปลี่ยนมอเตอร์เหนี่ยวนำ วิศวกรมักมีโอกาสกำจัดกล่องเกียร์เชิงกลซึ่งมีแนวโน้มเสียหายสูงออกไปได้โดยสิ้นเชิง การแทนที่มอเตอร์เหนี่ยวนำความเร็วสูงพร้อมตัวลดความเร็วแบบมุมฉากด้วยมอเตอร์ความเร็วต่ำแรงบิดสูงของ ENNENG การปรับปรุงมอเตอร์อินดักชันให้เป็นมอเตอร์แบบ PMSM ช่วยขจัดการสูญเสียพลังงานจากการสัมผัสของฟันเกียร์ ลดแรงเสียดทานในระบบขับเคลื่อน และกำจัดความเสี่ยงจากน้ำมันหล่อลื่นรั่วไหลลงสู่พื้นโรงงาน
ในห้องประมวลผลที่ปิดสนิทหรือใต้ดินอุตสาหกรรมที่ไม่มีการระบายอากาศ ความร้อนส่วนเกินจากมอเตอร์จะทำให้ระบบระบายอากาศของห้องเสริมทำงานหนักเกินไป มอเตอร์แม่เหล็กถาวรแบบ ENNENG ทำงานโดยมีการเพิ่มอุณหภูมิไม่เกิน 60 เคลวิน เนื่องจากสูญเสียพลังงานจากทองแดงบนโรเตอร์น้อยมาก ผลกระทบความร้อนที่ลดลงนี้ช่วยบรรเทาภาระการระบายอากาศ และปกป้องอุปกรณ์อิเล็กทรอนิกส์อุตสาหกรรมที่อยู่ใกล้เคียงไม่ให้ร้อนจัด
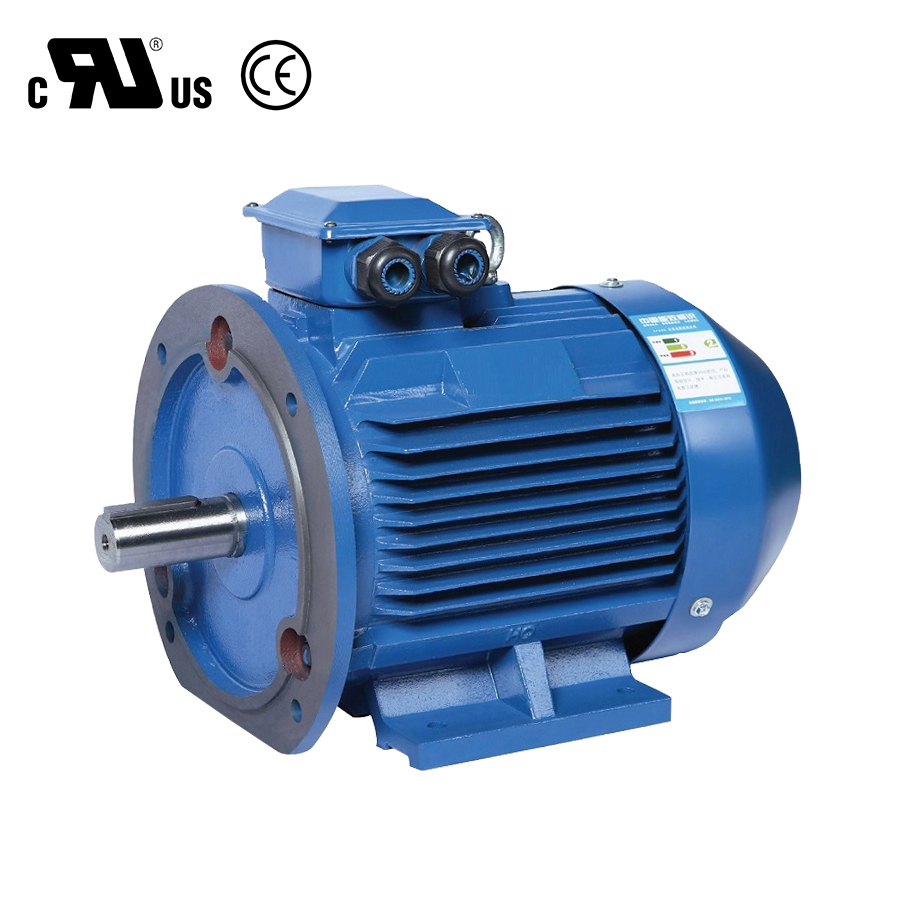
โครงการเปลี่ยนมอเตอร์อุตสาหกรรมต้องปฏิบัติตามแนวทางทางเทคนิคที่เข้มงวดซึ่งจัดทำโดยองค์กรมาตรฐานระหว่างประเทศ ข้อกำหนดด้านการให้คะแนนและขีดจำกัดการเพิ่มอุณหภูมิจะต้องสอดคล้องกับ IEC 60034-1 ส่วนการทดสอบการสูญเสียพลังงานของมอเตอร์จะต้องเป็นไปตาม IEC 60034-2-1
การติดตั้งระบบขับเคลื่อนไฟฟ้าแบบปรับความเร็วได้ต้องสอดคล้องกับมาตรฐาน IEC 61800-3 ด้านความเข้ากันได้ทางแม่เหล็กไฟฟ้า (EMC) สำหรับสถานที่ในอเมริกาเหนือ การดัดแปลงอุปกรณ์ควบคุมไฟฟ้าทั้งหมดต้องปฏิบัติตามกฎของ NFPA 70 National Electrical Code อย่างเคร่งครัด โดยเฉพาะมาตรา 430 ซึ่งควบคุมวงจรย่อยของมอเตอร์และการป้องกันโหลดเกินจากความร้อน การปรับปรุงมอเตอร์อินดักชันให้เป็นมอเตอร์แบบ PMSM การตรวจสอบค่าพื้นฐานของการสั่นสะเทือนเชิงกลหลังการเปลี่ยนแปลงต้องสอดคล้องกับขีดจำกัดโซน A ตามมาตรฐาน ISO 10816-3 เพื่อยืนยันว่าความเร็วของการสั่นสะเทือนยังคงต่ำกว่า 1.4 มิลลิเมตรต่อวินาที (RMS) นอกจากนี้ ความปลอดภัยของผู้ปฏิบัติงานระหว่างงานเปลี่ยนแปลงต้องเป็นไปตามขั้นตอนการล็อกเอาต์/แท็กเอาต์ตาม OSHA 1910.147 เพื่อป้องกันไม่ให้อุปกรณ์ได้รับพลังงานโดยไม่ตั้งใจระหว่างการเปลี่ยนแปลงเชิงกล
การดำเนินโครงการอย่างมีวินัยช่วยป้องกันความล่าช้าที่เกิดขึ้น ณ สถานที่ซึ่งส่งผลให้เกิดค่าใช้จ่ายสูง โปรดปฏิบัติตามรายการตรวจสอบทางเทคนิคนี้ก่อนถอดอุปกรณ์ออกจากการใช้งานจริง
ตรวจสอบแท่นยึดโครงสร้างเหล็กที่มีอยู่แล้วเพื่อหาสัญญาณการกัดกร่อน ความล้าของรอยเชื่อม และความเรียบในเชิงเรขาคณิต ใช้เครื่องวัดแบบดัชนีเข็มความแม่นยำในการตรวจสอบสภาพพื้นฐานที่ไม่สม่ำเสมอ (soft foot) ของรากฐาน โดยให้มั่นใจว่าความเรียบของแผ่นฐานจะยังคงอยู่ภายในค่า 0.05 มิลลิเมตร ตลอดทุกจุดรองรับ การปรับปรุงมอเตอร์อินดักชันให้เป็นมอเตอร์แบบ PMSM แบบจำลองที่เลือกจะต้องให้มีระยะว่างเพียงพอสำหรับการจัดวางกล่องขั้วต่อ (terminal box) และการไหลเวียนของอากาศเย็นเข้าสู่ระบบระบายความร้อนโดยไม่มีสิ่งกีดขวาง
ตรวจสอบแผงควบคุมการแจกจ่ายไฟฟ้าที่มีอยู่แล้ว เพื่อยืนยันค่ากระแสที่ทำให้เบรกเกอร์ตัดวงจร (trip rating) และพื้นที่หน้าตัดของสายเคเบิล วัดความยาวรวมของสายเคเบิลที่เดินอย่างต่อเนื่องระหว่างตู้ไดรฟ์ความถี่แปรผัน (variable frequency drive cabinet) กับตำแหน่งมอเตอร์ หากความยาวของสายจ่าย (feeder run) เกินห้าสิบเมตร ให้จัดสรรงบประมาณสำหรับติดตั้งโหลดรีแอคเตอร์ (load reactors) ที่ปลายออก เพื่อลดคลื่นแรงดันสูงชั่วคราว (voltage spikes) ติดตั้งชุดแบริ่งที่มีฉนวนหุ้มและแปรงต่อศูนย์ที่เพลา (shaft grounding brushes) เพื่อป้องกันแบริ่งของมอเตอร์จากกระแสโหมดร่วม (common-mode currents) ที่เกิดจากอินเวอร์เตอร์
เพื่อศึกษาโครงสร้างการเปลี่ยนทดแทนแบบพร้อมใช้งาน (drop-in replacement) และข้อกำหนดเชิงเทคนิค โปรดดูที่ แคตตาล็อกผลิตภัณฑ์ ENNENG และทบทวนทางออกผ่าน ENNENG Retrofit Engineering .
สำหรับการสนับสนุนด้านวิศวกรรมเกี่ยวกับการตรวจสอบความเป็นไปได้ในสถานที่ หรือการคำนวณการเปลี่ยนแปลงมอเตอร์แบบอินดักชัน โปรดติดต่อ ENNENG:
คำถาม: มอเตอร์แม่เหล็กถาวรสามารถใช้อุปกรณ์สวิตช์สตาร์ทไฟฟ้าที่มีอยู่ได้หรือไม่?
เอ : คอนแทคเตอร์แบบอิเล็กโตร-เมคานิคมาตรฐาน สตาร์ทเตอร์แบบสตาร์-เดลตา และซอฟต์สตาร์ทเตอร์พื้นฐาน ไม่สามารถขับเคลื่อนมอเตอร์ซิงโครนัสแบบแม่เหล็กถาวรได้ เนื่องจากโรเตอร์แม่เหล็กถาวรไม่มีกระแสสลิปเริ่มต้น จึงทำให้การสตาร์ทโดยตรงจากแหล่งจ่ายไฟเกิดกระแสพุ่งสูงจนเป็นอันตรายและเกิดการสั่นสะเทือนของทอร์ก การดำเนินโครงการเปลี่ยนแปลงมอเตอร์อินดักชันเป็นมอเตอร์ PMSM อย่างประสบความสำเร็จ จำเป็นต้องใช้ไดรฟ์ความถี่แปรผัน (VFD) ที่มีอัลกอริธึมเวกเตอร์สำหรับมอเตอร์แม่เหล็กถาวร
คำถาม: มิติทางกายภาพของมอเตอร์อินดักชันกับมอเตอร์ PMSM เปรียบเทียบกันอย่างไร?
เอ : เนื่องจากมอเตอร์แบบซิงโครนัสที่ใช้แม่เหล็กถาวรสามารถให้กำลังและแรงบิดต่อหน่วยปริมาตรสูงกว่ามาก มอเตอร์ประเภทนี้จึงมักมีขนาดโครงสร้างทางกายภาพเล็กกว่ามอเตอร์แบบอินดักชันที่ให้สมรรถนะเทียบเท่ากันหนึ่งถึงสองระดับของขนาดเฟรม ในการเปลี่ยนแปลงระบบมอเตอร์แบบอินดักชันเป็นมอเตอร์แบบซิงโครนัสที่ใช้แม่เหล็กถาวร (Retrofit Induction to PMSM) วิศวกรจะใช้แผ่นยึดตัวเชื่อมแบบพิเศษหรือสั่งผลิตขาตั้งมอเตอร์ที่เจาะขึ้นรูปเฉพาะเพื่อให้ความสูงของแกนหมุนสอดคล้องกับอุปกรณ์ที่ขับเคลื่อนอยู่เดิม
คำถาม: สถานที่ตั้งจะจัดการกับแรงดันไฟฟ้าย้อนกลับ (back-EMF) ที่สูงระหว่างการลดความเร็วของมอเตอร์อย่างไร
เอ เมื่อมอเตอร์ที่ใช้แม่เหล็กถาวรหมุนอย่างอิสระจากความเฉื่อยของโหลดเชิงกล แม่เหล็กบนโรเตอร์ที่หมุนจะสร้างแรงดันไฟฟ้าย้อนกลับ (back-EMF) ที่ขั้วต่อของมอเตอร์ ตัวควบคุมไดรฟ์ความถี่แปรผัน (VFD) จำเป็นต้องมีวงจรป้องกันแรงดันเกินและตัวต้านทานเบรกแบบไดนามิก สำหรับโหลดที่มีความเฉื่อยสูงซึ่งมีแนวโน้มทำให้เกิดการหมุนย้อนกลับ (overhauling loads) ต้องตรวจสอบให้แน่ใจว่าสวิตช์แยกไฟฟ้ามีคอนแทคเสริมที่สามารถตัดการเชื่อมต่ออุปกรณ์ควบคุมไดรฟ์ออกได้อย่างปลอดภัยในกรณีหยุดฉุกเฉิน


 EN