วิธีแก้ไขปัญหาทอร์กขาออกไม่เพียงพอของมอเตอร์ปั๊มเหวี่ยงหนีศูนย์กลางรุ่น IE5 ภายใต้สภาวะการใช้งานพิเศษ
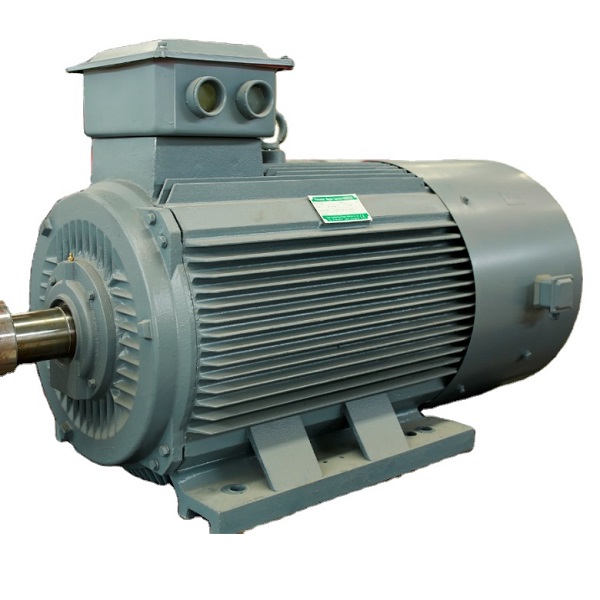
การติดตั้งปั๊มอุตสาหกรรมกำลังปรับปรุงสู่มาตรฐานประสิทธิภาพระดับพรีเมียมสูงสุดอย่างรวดเร็ว เพื่อลดต้นทุนพลังงานตลอดอายุการใช้งานอย่างมีนัยสำคัญ ในโรงงานแปรรูปสารเคมี สถานีเพิ่มแรงดันน้ำสำหรับระบบจ่ายน้ำขององค์กรปกครองส่วนท้องถิ่น และวงจรการจัดการตะกอนจากเหมืองแร่ วิศวกรประจำโรงงานกำลังนำปั๊มแบบเหวี่ยงหนีศูนย์พร้อมมอเตอร์รุ่น IE5 มาใช้งานแทนมอเตอร์เหนี่ยวนำรุ่นเก่า อย่างไรก็ตาม ในสภาวะการปฏิบัติงานที่ไม่เป็นไปตามมาตรฐานหรือมีความท้าทายสูง เช่น การสตาร์ตด้วยของเหลวเย็น ความหนืดของของไหลเพิ่มขึ้นอย่างฉับพลัน การตกตะกอนของสแลร์รี หรือแรงดันสถิตสูงผิดปกติ ผู้ปฏิบัติงานอาจประสบปัญหาแรงบิดขาออกไม่เพียงพอในช่วงเร่งความเร็วเริ่มต้นหรือขณะปรับความเร็ว การแก้ไขปัญหานี้จำเป็นต้องเข้าใจลักษณะเฉพาะทางไฟฟ้า-กลของมอเตอร์แม่เหล็กถาวรอย่างลึกซึ้ง และนำกลยุทธ์ควบคุมไดรฟ์ที่ผ่านการปรับเทียบมาประยุกต์ใช้
สภาวะการสตาร์ตทางไฮดรอลิกที่รุนแรงและข้อกำหนดแรงบิด
แรงต้านการเริ่มเคลื่อนตัวแบบสถิตในการลำเลียงสแลร์รีและของไหลที่มีความหนืดสูง
วงจรการสูบอุตสาหกรรมในกระบวนการผลิตสารเคมี การจัดการตะกอนจากเหมือง และการจัดการเยื่อใยมักทำให้ปั๊มแบบเหวี่ยงศูนย์กลางต้องทำงานภายใต้สภาวะพลศาสตร์ของของไหลที่ไม่เหมาะสม ปั๊มแบบเหวี่ยงศูนย์กลางโดยทั่วไปมีลักษณะเฉพาะด้วยเส้นโค้งความสัมพันธ์ระหว่างแรงบิดกับความเร็วรอบแบบกำลังสอง ซึ่งแรงบิดขณะเริ่มต้นมีค่าน้อยมาก อย่างไรก็ตาม ในสภาวะการทำงานพิเศษจริงในสนาม เช่น การสตาร์ตใหม่ขณะของไหลมีอุณหภูมิต่ำ การตกตะกอนของส่วนผสมแบบข้นที่มีอนุภาคหนาแน่น หรือการสูบของไหลต่อต้านแรงดันสถิตสูงภายใต้ท่อส่งที่ปิดอยู่ ความต้านทานเชิงกลแบบนิ่งจะเพิ่มสูงขึ้นอย่างมาก ใบพัดของปั๊มจึงต้องการแรงบิดในการเริ่มหมุน (breakaway torque) ที่สูงมากขณะความเร็วรอบเพลาเป็นศูนย์ เพื่อให้สามารถเคลื่อนย้ายของแข็งที่ตกตะกอนและเอาชนะความเฉื่อยของของไหลได้
ความล้มเหลวในการซิงโครไนซ์และการตัดวงจรเนื่องจากกระแสเกินของอินเวอร์เตอร์
เมื่อมอเตอร์ปั๊มเหวี่ยงหนีศูนย์แบบ IE5 ประสบกับแรงต้านการเริ่มหมุนแบบสถิตสูงสุดโดยไม่มีการปรับแต่งพารามิเตอร์ของไดรฟ์อย่างเหมาะสม การประสานงานเชิงไฟฟ้าและกลไกจะล้มเหลว ต่างจากมอเตอร์เหนี่ยวนำที่สร้างทอร์กผ่านปรากฏการณ์สไลป์ มอเตอร์แม่เหล็กถาวรแบบซิงโครนัสจำเป็นต้องมีการจัดแนวแบบซิงโครนัสระหว่างสนามแม่เหล็กของสตาเตอร์กับโรเตอร์ หากทอร์กเริ่มต้นสำหรับการเร่งความเร็วไม่เพียงพอ โรเตอร์จะไม่สามารถล็อกเข้าสู่ภาวะซิงโครนัสได้ ส่งผลให้เกิดการสั่นสะเทือนเชิงมุมอย่างรุนแรง มอเตอร์หยุดนิ่ง และอินเวอร์เตอร์ตัดวงจรทันทีเนื่องจากกระแสเกิน (OC) การพยายามสตาร์ทซ้ำๆ จะทำให้ขดลวดสตาเตอร์ร้อนจัดและเพิ่มภาระต่อซีลกลไกของปั๊ม เพื่อเอาชนะสภาวะที่รุนแรงเหล่านี้ ENNENG วิศวกรออกแบบโซลูชันอุตสาหกรรมที่ทนทาน Centrifugal Pump Motor IE5 ครอบคลุมแพลตฟอร์มกำลังตั้งแต่ 5 กิโลวัตต์ ถึง 5 เมกะวัตต์ และช่วงแรงดันใช้งานตั้งแต่ 110 โวลต์ ถึง 690 โวลต์ พร้อมมอบสมรรถนะทอร์กที่เหนือกว่าในช่วงความเร็วต่ำ
การสังเคราะห์ความต้านทานแม่เหล็กไฟฟ้าและการควบคุมอินเวอร์เตอร์แบบเวกเตอร์
โครงสร้างแม่เหล็กถาวรแบบฝังภายใน (IPM) และทอร์กความต้านทาน
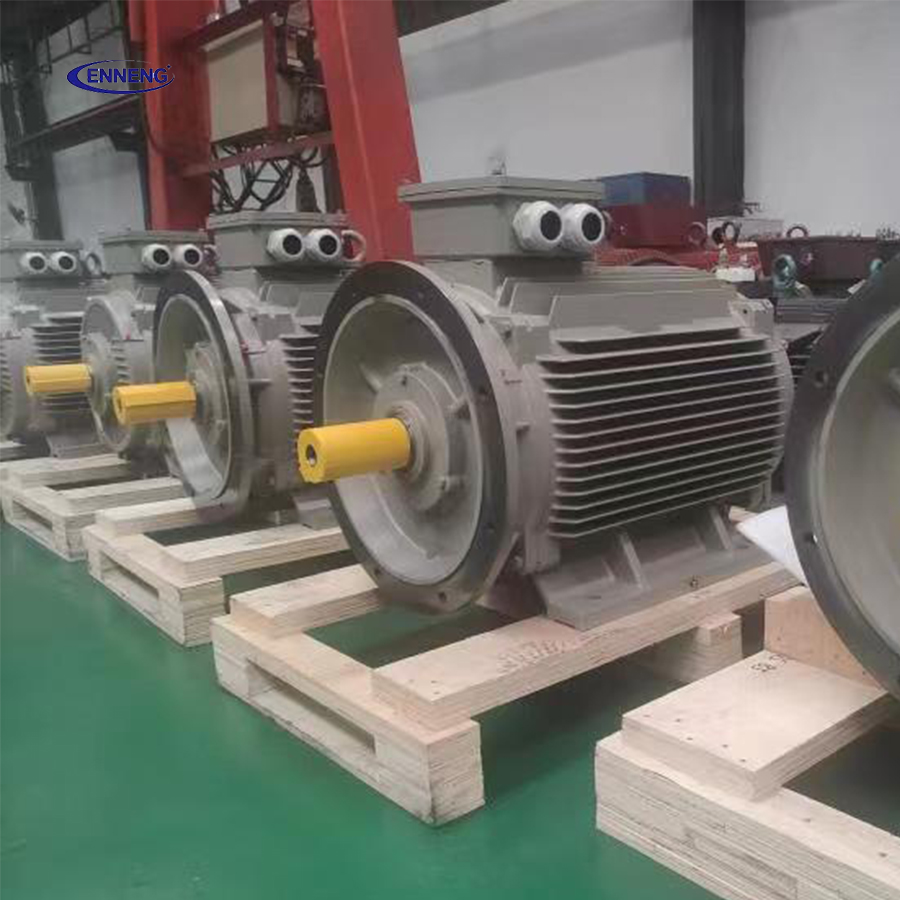
ปัญหาแรงบิดเริ่มต้นไม่เพียงพอในมอเตอร์ปั๊มแม่เหล็กถาวรได้รับการแก้ไขอย่างพื้นฐานผ่านการออกแบบโรเตอร์ โครงสร้างแบบแม่เหล็กถาวรที่ติดตั้งบนผิว (SPM) แบบดั้งเดิมสร้างแรงบิดโดยอาศัยการจัดแนวของสนามแม่เหล็กเท่านั้น ขณะที่แพลตฟอร์มมอเตอร์ปั๊มเหวี่ยง ENNENG ระดับประสิทธิภาพ IE5 ใช้โครงสร้างแม่เหล็กถาวรแบบฝังภายใน (IPM) โดยแม่เหล็กถูกฝังอยู่ภายในแผ่นสแตนเลสไฟฟ้าของโรเตอร์ ทำให้เกิดความแตกต่างเชิงแม่เหล็กตามธรรมชาติ (magnetic saliency) ซึ่งค่าความเหนี่ยวนำตามแกนควอดราเจอร์ (Lq) สูงกว่าค่าความเหนี่ยวนำตามแกนไดเรกต์ (Ld) ความแตกต่างเชิงแม่เหล็กนี้สร้างแรงบิดจากความต้านทานแม่เหล็ก (reluctance torque) ขึ้นอย่างมีน้ำหนักควบคู่ไปกับแรงบิดจากแม่เหล็กถาวร เมื่อรวมแรงบิดทั้งสองส่วนเข้าด้วยกัน มอเตอร์ IPM ของ ENNENG สามารถส่งแรงบิดเริ่มต้นสูงสุดถึง 200% ของแรงบิดที่ระบุไว้ที่ความเร็วต่ำ โดยไม่ต้องดึงกระแสไฟฟ้ามากเกินไป
การควบคุมตามแนวสนามแม่เหล็ก (FOC) และอัลกอริธึมการฉีดสัญญาณความถี่สูง
การขับมอเตอร์ IE5 PM แบบไม่ใช้เซนเซอร์ในงานสูบน้ำต้องอาศัยการติดตามตำแหน่งโรเตอร์อย่างแม่นยำแม้ที่ความเร็วใกล้ศูนย์ เนื่องจากแรงดันไฟฟ้ากลับ (back-EMF) ลดลงเกือบเป็นศูนย์ขณะเริ่มต้น ทำให้วิธีการประมาณค่าแบบเดิมของไดรเวอร์ล้มเหลว การนำอัลกอริทึมการฉีดสัญญาณความถี่สูง (HFI) ไปใช้ในไดรเวอร์ความถี่แปรผันช่วยให้คอนโทรลเลอร์ตรวจจับตำแหน่งความแตกต่างของความเหนี่ยวนำ (rotor saliency) ได้อย่างแม่นยำแม้ในสภาวะที่โรเตอร์หยุดนิ่งอย่างสมบูรณ์ การใช้การควบคุมโมเมนต์สูงสุดต่อแอมแปร์ (MTPA) ทำให้เวกเตอร์กระแสถูกป้อนเข้าไปที่มุมที่เหมาะสมที่สุด เพื่อเอาชนะความเฉื่อยของของไหลที่หนักได้อย่างราบรื่น ก่อนจะเปลี่ยนผ่านเข้าสู่ประสิทธิภาพการปฏิบัติงานระดับพรีเมียมสูงสุดของมอเตอร์ IE5
|
สถานะการใช้งาน
|
มอเตอร์เหนี่ยวนำทั่วไป (IE3)
|
มอเตอร์ SPM มาตรฐาน
|
มอเตอร์สูบน้ำ IPM ของ ENNENG (IE5)
|
|
โมเมนต์เริ่มหมุน (0–5 เฮิร์ตซ์)
|
120% – 135% (ดึงสไลป์สูง)
|
100% – 110% (สูญเสียตำแหน่ง)
|
180% – 210% (เสริมด้วย MTPA)
|
|
กลไกการสร้างโมเมนต์
|
สไลป์แบบเหนี่ยวนำล้วน
|
ฟลักซ์แม่เหล็กบริสุทธิ์
|
ทอร์กจากแม่เหล็กและแรงต้านแม่เหล็ก
|
|
ประสิทธิภาพพลังงานตามค่ามาตรฐาน
|
93.0% ที่โหลดเต็ม
|
95.8% ที่โหลดเต็ม
|
97.2% (IE5 ระดับพรีเมียมสูงสุด)
|
|
การเพิ่มอุณหภูมิของสแตเตอร์ขณะเริ่มต้น
|
การให้ความร้อนแบบต้านทานอย่างรวดเร็ว
|
การเพิ่มอุณหภูมิแบบปานกลาง
|
ต่ำ (ติดตั้ง PT100 แบบปลอดภัย)
|
|
วิธีการติดตามความถี่
|
เปิด-ลูป V/f
|
แบบไม่ใช้เซนเซอร์โดยอาศัยแรงดันไฟฟ้าย้อนกลับ (Back-EMF)
|
การฉีดสัญญาณความถี่สูง (HFI)
|
การปฏิบัติตามมาตรฐานไฮดรอลิกและแนวทางสำหรับงานสูบน้ำ
การปฏิบัติตามมาตรฐาน ANSI/HI 9.6.4 และ ISO 1940-1
ความสมบูรณ์ของระบบขับเคลื่อนสำหรับงานสูบน้ำจำเป็นต้องปฏิบัติตามมาตรฐานการสั่นสะเทือนเชิงกลอย่างเข้มงวด มาตรฐานของสถาบันไฮดรอลิก (Hydraulic Institute) คือ ANSI/HI 9.6.4 ซึ่งระบุขีดจำกัดการสั่นสะเทือนที่ยอมรับได้สำหรับปั๊มแบบเหวี่ยงเหวี่ยง เพื่อหลีกเลี่ยงปรากฏการณ์การเกิดฟองอากาศ (cavitation) และความเสียหายของซีล หน่วยมอเตอร์ปั๊มแบบเหวี่ยงเหวี่ยง IE5 ของ ENNENG ผ่านกระบวนการปรับสมดุลแบบไดนามิกตามมาตรฐาน ISO 1940-1 ระดับ G2.5 ซึ่งช่วยลดการแปรผันของแรงดันไฮดรอลิกให้น้อยที่สุดในช่วงความเร็วที่เปลี่ยนแปลงกว้าง ตัวชี้วัดประสิทธิภาพยึดตามมาตรฐาน IEC 60034-30-2 อย่างเคร่งครัด เพื่อให้มั่นใจว่าสามารถตรวจสอบประสิทธิภาพด้านพลังงานได้จริง ทั้งในสภาวะการไหลตามค่าที่กำหนดและสภาวะการไหลที่ถูกควบคุมลดลง สำหรับสภาพแวดล้อมการสูบน้ำที่มีสารกัดกร่อนซึ่งต้องทำความสะอาดด้วยน้ำแรงสูง (washdown) ตัวเรือนมีค่าการป้องกันการแทรกซึมตามมาตรฐาน IP55 หรือ IP66
ขั้นตอนการเดินเครื่องและการบำรุงรักษาเชิงป้องกัน
- การปรับค่าจำกัดกระแสเริ่มต้น: ตั้งค่ากระแสจำกัดระยะสั้นของอินเวอร์เตอร์ไว้ที่ร้อยละ 150–180 เป็นเวลา 10 วินาที เพื่อให้มอเตอร์สามารถเอาชนะแรงต้านจากของไหลที่อยู่นิ่งได้โดยไม่เกิดการตัดวงจรผิดพลาด
- ระบบป้องกันอุณหภูมิแบบไดนามิก: ต่อเซ็นเซอร์อุณหภูมิ PT100 ภายในเข้ากับขาเข้าอะนาล็อกของอินเวอร์เตอร์ และตั้งค่าให้ลดกระแสโดยอัตโนมัติเมื่ออุณหภูมิของสตาเตอร์สูงเกิน 130 องศาเซลเซียส
- การจัดแนวเพลาด้วยเลเซอร์ความแม่นยำ: ตรวจสอบความกลมรอบแกน (concentricity) ระหว่างเพลาของมอเตอร์กับเพลาของอิมพีลเลอร์ปั๊ม เพื่อป้องกันไม่ให้แบริ่งรับแรงทางรัศมีมากเกินไป
-
การตรวจสอบความหนาแน่นของของไหลและอิมพีลเลอร์: ตรวจสอบแหวนสวมใส่ (wear rings) บนตัวเรือนปั๊ม และทำความสะอาดตะกอนในช่วงการหยุดซ่อมบำรุงตามฤดูกาลของโรงงาน เพื่อป้องกันไม่ให้เกิดการขัดขวางเชิงกล
ติดต่อเรา
การเอาชนะข้อจำกัดของแรงบิดที่ความเร็วต่ำ ขณะยังคงรักษาประสิทธิภาพในการทำงานของปั๊มระดับพรีเมียมสูงสุด จำเป็นต้องใช้การออกแบบแม่เหล็กไฟฟ้าเฉพาะทางและการปรับแต่งไดรเวอร์ขั้นสูง ผู้เชี่ยวชาญด้านวิศวกรรมของ ENNENG ให้บริการตรวจสอบภาระงานของปั๊มอย่างครอบคลุม การวิเคราะห์ภาระไฮดรอลิก และการเลือกมอเตอร์ระดับ IE5 ที่ออกแบบเฉพาะตามความต้องการ ติดต่อทีมขับเคลื่อนของเหลวของเราเพื่อเพิ่มประสิทธิภาพในการสูบของที่ท้าทาย:
F AQ
คำถาม: ทำไมมอเตอร์แบบถาวรแม่เหล็ก IE5 จึงมีแรงบิดเริ่มต้นไม่เพียงพอในการสูบของไหล?
เอ คำตอบ: แรงบิดเริ่มต้นไม่เพียงพอในมอเตอร์แบบถาวรแม่เหล็ก IE5 มักเกิดจากพารามิเตอร์ไดรเวอร์ที่ตั้งค่าไม่ตรงกับความถี่ต่ำ มากกว่าข้อจำกัดด้านสมรรถนะแม่เหล็กไฟฟ้าของตัวมอเตอร์เอง หากอินเวอร์เตอร์ความถี่แปรผันไม่สามารถประมาณตำแหน่งเริ่มต้นของโรเตอร์ได้อย่างแม่นยำ หรือกำหนดขีดจำกัดกระแสไว้ต่ำเกินไปในช่วงเริ่มต้นแบบไม่ใช้เซนเซอร์ มอเตอร์จะไม่สามารถเอาชนะความเฉื่อยของของไหลที่หยุดนิ่งและแรงเสียดทานในท่อ ส่งผลให้ไม่สามารถสตาร์ทได้สำเร็จ
คำถาม: การสร้างโรเตอร์แบบ IPM ช่วยแก้ปัญหาแรงบิดต่ำที่ความเร็วต่ำได้อย่างไร?
เอ : การสร้างมอเตอร์แบบแม่เหล็กถาวรภายใน (IPM) ฝังแม่เหล็กไว้ภายในแกนหมุน ทำให้เกิดความแตกต่างอย่างชัดเจนของค่าความเป็นแม่เหล็กตามแนวแกนตรง (direct axis) และแนวแกนตั้งฉาก (quadrature axis) โครงสร้างนี้สร้างทอร์กจากความต้านทานแม่เหล็ก (reluctance torque) อย่างมีน้ำหนักควบคู่ไปกับทอร์กจากสนามแม่เหล็ก (magnetic torque) โดยมอเตอร์ขับเคลื่อนด้วยระบบควบคุมตามแนวสนามแม่เหล็ก (field-oriented control) พร้อมเพิ่มแรงดันไฟฟ้าในช่วงความเร็วต่ำ จึงสามารถสร้างทอร์กเริ่มหมุนสูงสุดได้ถึง 200% โดยไม่ทำให้แกนหมุนร้อนเกินไป
คำถาม: การสูบของไหลที่มีความหนืดสูงอย่างต่อเนื่อง จะทำให้แม่เหล็กถาวรสูญเสียสมบัติแม่เหล็กถาวรหรือไม่
เอ : การสูบของไหลที่มีความหนืดสูงอย่างต่อเนื่องจะไม่ทำให้แม่เหล็กถาวรสูญเสียสมบัติแม่เหล็ก ตราบใดที่มีการผสานพารามิเตอร์การป้องกันความร้อนอย่างเหมาะสม บริษัท ENNENG ใช้แม่เหล็กชนิด NdFeB/SmCo ที่ทนอุณหภูมิสูง ซึ่งมีความเสถียรได้สูงสุดถึง 180°C โดยการตรวจสอบอุณหภูมิด้วยเซนเซอร์ PT100 ที่ติดตั้งอยู่ภายในสเตเตอร์ และปรับแต่งเส้นโค้งโหลดเกินของอินเวอร์เตอร์อย่างแม่นยำ มอเตอร์จึงยังคงทำงานอยู่ภายในขอบเขตอุณหภูมิที่ปลอดภัยแม้ในรอบการทำงานอุตสาหกรรมที่หนักหนา

 EN


